关于cubeIDE开发基本技巧及流程,本文不详细叙述,请参考:cubeIDE快速开发流程_py_free的博客-CSDN博客_cubeide汉化
* G% m/ P: f3 b+ J4 S
- `0 ?/ }) K& _8 M0 u( F& m一、stm32串口配置+ o/ u6 a9 l& P( B" p: e+ R
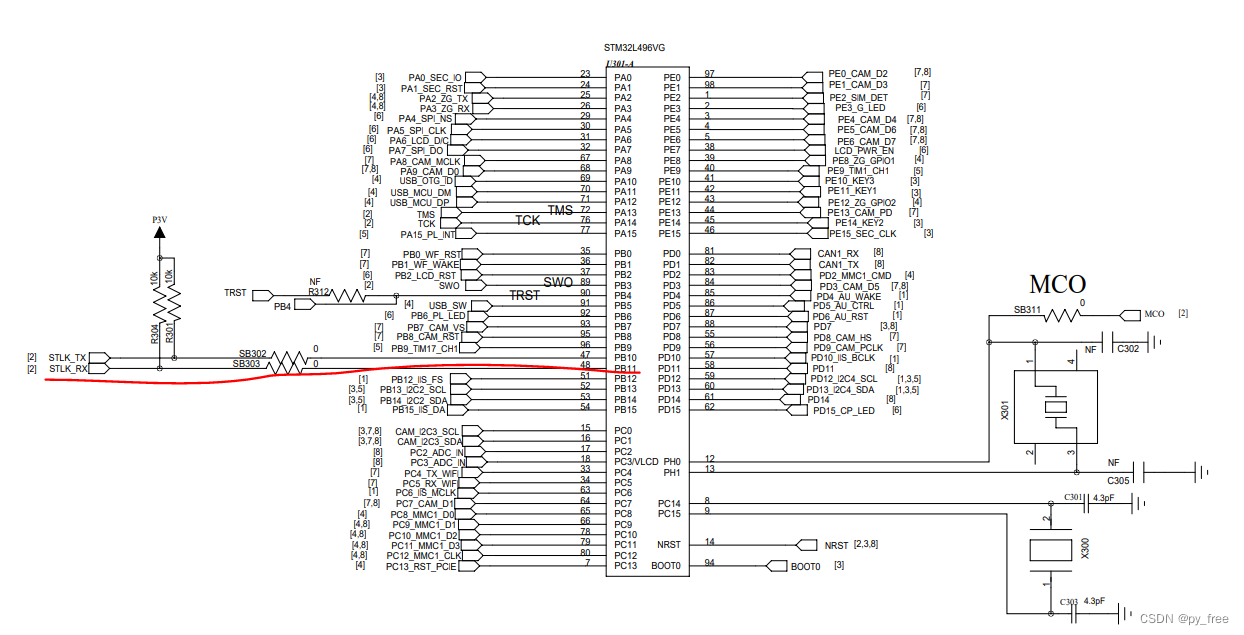
本文采用的开发板是stm32L496VGT3,其有两个 USB 接口,一个为 USB ST-link 复用接口,作用为软件下载/调试/ 系统供电输入口。另一个为 USB OTG,用户可以外接 USB 设备,支持 1000mA,USB2.0 设备接入。本文就采用 USB ST-link口实现串口上下行通信及调试信息输出显示。! Z6 c- Y0 W8 _ N* S9 w2 r
D4 D- v1 q ~8 h P8 e" a USB ST-Link(USB1) 接口的串口通信及调试信息需要我们映射实现。$ |* V8 H3 w6 Y- B5 Z1 B4 o
o( ?) U: `, ^4 X+ }8 G- U' Y
 4 ?1 f, t. W7 u5 u4 \7 \7 t% k! D
9 {3 h& S9 j2 U0 e
打开cubeMX配置界面,配置串口映射,开启LPUART串口或其他USART*(1)的异步传输模式(2),配置串口参数(3),并将串口收发数据端口映射到PB10、PB11上(4),并开启中断功能(5),最后点击保存或生成代码按钮生成代码。
9 [ p4 Y* K0 V7 h- J1 W: M6 |9 N
 8 z' f: F* I# [5 c( W# Y
, J* t' R$ ]% O0 t2 d 开启外部中断:
1 C% p% O$ R5 j1 M( i- @- `% w: w( P/ Q
 5 S/ |# f: M. F: _. L
( o. K, w v$ E2 Y# g- W/ ~1 L7 j
设置上拉输出:
3 z; Y' b( s$ z
# H) g/ @( n z8 S( \/ }/ x7 @
 2 E6 y* W5 g$ B. o. |) }8 u
* \( H- b/ X* h$ y9 L9 A" E$ f
二、串口驱动设计及代码实现( T) I9 j5 H" T/ ~' D
' P( L7 Z% z6 j V% f9 ~/ r
重新构建系统的printf函数,将其映射到LPUART串口。
* C$ C' f r1 s3 C# _, E2 Z; P! W/ e; M! }7 u% q, N
【1】首先禁用CubeIDE生成syscall.c文件$ F% T' _) F) u9 I% z
, b, g. `' z: ^5 U- | G
 1 U' S1 i. ]# M. P9 v) R0 L; v; j
* {) M- N. t+ ~' B' D 【2】创建print.h和print.c两个驱动文件来取代syscall.c内的函数_read、_write等实现,本文是将这两个文件放置在ICore目录内! E( B: b3 T. @/ B: t5 R8 w
" _9 L/ M5 E8 I% e7 B9 R

" R! m4 J+ I" [. l. }" k* L$ y8 y9 v; p9 k. S
print.h内容如下:4 X- ^$ c. h# E) D
- /*
" }8 F1 [5 a- s, I- V - * print.h
9 k( Q2 e+ i7 N& o - *' y5 A7 n) k) {) s
- * Created on: 2021年11月16日" n* n+ z8 O) W W
- * Author: Administrator
8 p; M* m5 }; b7 W - */* {* k6 p5 G7 ?& q+ V
- ) e( _! H* t8 `5 d
- #ifndef INC_RETARGET_H_
5 T" D+ Y9 b7 \0 t - #define INC_RETARGET_H_- l2 L1 g$ g# v5 T
-
1 V1 F* {7 W- X7 P - #include "stm32l4xx_hal.h"* T1 `" e. H* d9 Q# s& j
- #include "stdio.h"//用于printf函数串口重映射
5 m( G N- V, I4 B8 \$ k, w& W - #include <sys/stat.h>
Z8 N+ Z! [. s& L; G - 0 \# X' S& L1 c- @+ e
- void ResetPrintInit(UART_HandleTypeDef *huart);//将printf()函数映射到指定串口上& k& l/ r, j, O3 e# l7 H4 P
-
; ^+ A: L$ a+ V/ w# J3 r - int _isatty(int fd);4 j! r2 a6 I$ l1 l
- int _write(int fd, char* ptr, int len); ]% A1 @5 p2 ?6 y8 m, f- R
- int _close(int fd);
% K( b: e" z9 R, `) @ - int _lseek(int fd, int ptr, int dir);# Y j5 Z5 g- H3 O' h
- int _read(int fd, char* ptr, int len);
3 S: P! w# Z8 D6 i" Q1 l0 h; U - int _fstat(int fd, struct stat* st);
6 u3 }2 `2 L. e7 d6 {! G; G -
8 u, }+ L; _, ?) k - #endif /* INC_RETARGET_H_ */
+ J) c; @( y+ g$ [; G print.c内容如下,主要是将syscall.c内的空实现函数通过串口实现数据收发处理
" y, J% `8 u$ ]- v+ M9 z8 O- /*% m+ n# z1 U7 c: o1 J) ?& q! a
- * print.c3 k/ o7 c! {+ {0 }
- *2 U, A8 W) w* v* z9 [
- * Created on: 2021年11月16日
/ `* j( H* _7 r# l6 y) p: V - * Author: Administrator
9 ]8 `, D8 b) n" _6 @" b6 n - */
0 S: H% j. ]! x1 B1 U Y -
5 y, l1 g& c. u - #include <_ansi.h>; c: y9 U7 H( [9 {' s, Z
- #include <_syslist.h>
) z, ~8 ~- H" X) Q, c: h. ~; |6 P - #include <errno.h>7 f7 w) h1 Z& B& j7 j9 x
- #include <sys/time.h>
6 M/ U+ D6 b0 A- m - #include <sys/times.h>
0 O3 _( e+ g: j `4 L# H - #include <limits.h>$ ^' W3 I( ~% b/ R
- #include <signal.h>
( ?! x- r$ P( C! g - #include <stdint.h>
! ]: L/ p7 K% q - #include <stdio.h>
( e+ d# c' h' b0 m& T1 x" f; A -
6 o* u; W1 H3 ~) d% @ - #include "print.h"
" x1 n4 Q2 D) c0 P( g" o) K -
) o/ D2 `" k2 @% T - #if !defined(OS_USE_SEMIHOSTING)
' y( \. t+ ^" V: A2 P - #define STDIN_FILENO 0( S5 Q* ^* K, `" X+ l4 A
- #define STDOUT_FILENO 1+ M T- d b- C+ B9 j1 |6 C
- #define STDERR_FILENO 29 K4 X5 @4 `$ A9 @2 y
-
( N: m; z" c% L - UART_HandleTypeDef *gHuart;; d1 G" q" S) H; Y1 D
-
8 C2 U2 }- o5 g- O0 U' U- x2 \ - void ResetPrintInit(UART_HandleTypeDef *huart) {8 O( Z. o! N, P* }3 ~
- gHuart = huart;
6 Y# t- Z* T5 }% q3 _$ \7 b - /* Disable I/O buffering for STDOUT stream, so that
5 m, x( K% [" t4 E& j8 n - * chars are sent out as soon as they are printed. */
* F- U) e3 u# Q, l! G' u - setvbuf(stdout, NULL, _IONBF, 0);$ d8 H: [6 [7 l
- }
& M, m& ]0 }+ P, r# o9 c; _+ S9 w5 k - int _isatty(int fd) {2 g( s9 [+ v% ]( u+ u b9 A# E1 v
- if (fd >= STDIN_FILENO && fd <= STDERR_FILENO)
2 A8 E! P2 _7 N u9 F: |0 y6 P - return 1;
8 b/ m- V. J* `0 ?% n) I - errno = EBADF;5 ?7 f; [, F* s
- return 0;
$ q$ X) y; L" y* E - }
; c* [9 s4 D: A) R - int _write(int fd, char* ptr, int len) {
7 ^* I0 h: ~8 \$ p. c: a - HAL_StatusTypeDef hstatus;
. Q7 b. k% {) \- N( V% G" @) ] - if (fd == STDOUT_FILENO || fd == STDERR_FILENO) {
* `. B3 v2 v- F. H' U% Y! _ x8 s2 r - //串口发送数据实现,可以main.c等功能代码中直接调用HAL_UART_Transmit也能实现串口发送数据
d% b0 M; V! L; B6 L7 a - hstatus = HAL_UART_Transmit(gHuart, (uint8_t *) ptr, len, HAL_MAX_DELAY);7 L9 P( z; B4 L% n5 a2 _) I
- if (hstatus == HAL_OK)
1 O" r" c8 q2 Z9 T- R - return len;
. B$ e: D! l- g! V; [8 b! s5 W2 m - else
" j+ n6 C* s! v - return EIO;+ O* I% x! i. m" }
- } J% r6 ^3 d1 R% J; s% N8 c; y7 b
- errno = EBADF;. p9 T* S7 @% f
- return -1;7 D% T5 _% q9 R/ _2 i3 @
- }
& Q3 M! V- t5 d/ E - int _close(int fd) {
- g" {# [1 H6 x z - if (fd >= STDIN_FILENO && fd <= STDERR_FILENO)
+ r" Y. Z7 t# U$ Q# F% C) } - return 0;
) t- s2 q1 W& `" T- ] - errno = EBADF;* l8 W$ x7 ]1 V: k* h. G. M' u! }
- return -1;1 C1 h" A' g0 ?" }
- }/ M. m* }: Y# Q
- int _lseek(int fd, int ptr, int dir) {
, g) ~- f/ @# z5 |0 g - (void) fd;
2 R2 R0 o3 z6 q - (void) ptr;
$ E7 [6 I" j! s8 b4 |7 v - (void) dir;( u& H7 l |# L4 |: s( n
- errno = EBADF;
$ L6 m; J; z0 D' M* G - return -1;' H; w: h/ G* U$ G- U- k+ q7 }% ]
- }
; L; c1 u1 ?& o- A: Z. {8 B - int _read(int fd, char* ptr, int len) {
5 X- _: D8 `* e/ J0 E2 \ - HAL_StatusTypeDef hstatus;* |2 ^+ r9 Z U7 ~
- if (fd == STDIN_FILENO) {( ^$ x1 \% u8 o. p$ s. ]: z# v
- hstatus = HAL_UART_Receive(gHuart, (uint8_t *) ptr, 1, HAL_MAX_DELAY);
2 X0 u/ p" W. g - if (hstatus == HAL_OK)
# a: f4 ~" u1 d- C4 ~3 V7 D+ h - return 1;/ l3 @" S j& H' ?2 ~$ Z
- else
3 a* c- K, g, V: @ - return EIO;
+ N& M. |0 G% G2 M8 i- H# U* q7 | - }, J5 V0 H: |6 \* c
- errno = EBADF;! b4 }6 J7 r0 t3 _! j
- return -1;: d y/ D! W/ k
- }
* Z( U. n/ Z' e! x - int _fstat(int fd, struct stat* st) {% ~" O0 z* c, B2 }' o
- if (fd >= STDIN_FILENO && fd <= STDERR_FILENO) {) U; b0 l# J: j9 c
- st->st_mode = S_IFCHR;' E( R+ B6 D7 j& \; m: k7 J5 G
- return 0;. ?' E+ w+ @6 [
- }
& {0 k8 } a7 h - errno = EBADF;6 e9 j% R5 j" F0 j; J& t. K% b0 |0 f
- return 0;
1 l {" U5 S Q6 L! d - }
) q0 J _ L0 c) t1 F -
: u" C \+ L) [# F# [ - #endif //#if !defined(OS_USE_SEMIHOSTING)
【3】创建串口驱动接口,主要就是实现串口回调函数
5 |7 c- R) K, Z3 G* N2 @
2 v, @. T3 d1 y" h ` 前面print.h/c实现串口输出能力,但其输入能力由于lpusart开启了外部中断功能,还需我们实现其回调函数,因为cubeMX生成的HAL库(stm32l4xx_hal_uart.c,文件名因芯片不同有所区别)的串口接收回调函数是个弱声明函数,其实现源码没有做什么事。
" f5 N" [' d# p4 ]+ R" M1 X$ o! G

# G3 I8 e' T) `2 i: i( U0 q# I2 Z( y" j4 ]
现在创建usart.h、usart.c两个串口驱动文件,放置ICore目录下
% L! I. W9 U7 g+ I5 I: X9 }2 E7 ?+ E3 c" c9 T
usart.h内容如下,HAL_UART_RxCpltCallback会覆盖stm32l4xx_hal_uart.c的同名回调函数:
5 v: H8 E' @3 o, ~0 h% f$ @- /*& P3 o9 b7 j" k
- * usart.h& V. S6 u& H {+ m. Z
- *& u a" h8 b: G. q
- * Created on: Oct 20, 2022" \" ~# R; l, S- f
- * Author: Administrator
. S4 C& H: c- N+ {+ K - */
7 t, [) x) \$ @ T0 w -
/ I% j8 ]9 Z5 Y; j, F% L% x - #ifndef INC_USART_H_
; h+ ?9 o/ K, w* ^+ _ - #define INC_USART_H_
& w+ P6 k! b! t6 f" ] -
9 E1 g, ]; j8 k- m0 T9 |; y - #include "stm32l4xx_hal.h" //HAL库文件声明3 u/ T, U' I7 V# d$ v
- #include <string.h>//用于字符串处理的库
5 T' C+ d4 U1 O' ^: Q3 I! S - #include "print.h"//用于printf函数串口重映射
4 J2 J! b3 L) i6 V, B -
7 p+ p2 e, I$ [$ B - extern UART_HandleTypeDef hlpuart1;//声明USART1的HAL库结构体
. \( f. M; z2 ^ - 9 N% `( h$ }: ~5 _0 P) x% X
- #define HLPUSART_REC_LEN 256//定义USART1最大接收字节数
4 W" q$ y, }3 Y- b1 P -
7 J' E% e! s/ o+ O" o8 a - extern uint8_t HLPUSART_RX_BUF[HLPUSART_REC_LEN];//接收缓冲,最大HLPUSART_REC_LEN个字节.末字节为换行符1 Y) ^3 k2 f. q' v3 M) m
- extern uint16_t HLPUSART_RX_STA;//接收状态标记8 l1 c2 B$ h3 l- O! Y
- extern uint8_t HLPUSART_NewData;//当前串口中断接收的1个字节数据的缓存
' m- d T" [" f5 y4 E$ o - & }% b; Y. `* L* ]* B
- 9 M0 ^! x" M* s1 Y6 V$ ~
- void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart);//串口中断回调函数声明
$ C3 J% [; X6 N) t& S$ Y -
. Y" |9 a7 s7 ?$ J! L - #endif /* INC_USART_H_ */
usart.c内容如下:
% l! T. k7 V- g$ z% w- /*$ i F- a$ p2 C7 O
- * usart.c+ c! N7 E+ P" J* V" E! U$ i# V
- *
/ T$ T3 |2 v {6 i) l - * Created on: Oct 20, 20227 s. s* K3 J( o- O' T j
- * Author: Administrator' Y; C7 N; U" Z8 ? C" F$ ?
- */7 I( I4 z1 p& K, N1 j* H
-
" ~/ v- R/ ~; M8 \ D' J6 k - #include "usart.h"
' P3 h! B1 F" j - ! x; N# Z7 e. _( n
- uint8_t HLPUSART_RX_BUF[HLPUSART_REC_LEN];//接收缓冲,最大HLPUSART_REC_LEN个字节.末字节为换行符
; j( a2 T. [0 ^- i4 x+ ` - /*
0 ~! f6 Z& o# C0 g5 w9 P0 t - * bit15:接收到回车(0x0d)时设置HLPUSART_RX_STA|=0x8000;4 a2 l1 a* b% w3 C
- * bit14:接收溢出标志,数据超出缓存长度时,设置HLPUSART_RX_STA|=0x4000;3 R/ o% [) {; J' ?, J" p
- * bit13:预留5 O" O0 m3 o$ H A& d j% Z
- * bit12:预留
, h( P) v2 a% Q; [: g& }- N% m - * bit11~0:接收到的有效字节数目(0~4095)
! E3 C) W) g& E$ A0 L - */
4 C( }0 S8 B# Z* U2 E - uint16_t HLPUSART_RX_STA=0;接收状态标记//bit15:接收完成标志,bit14:接收到回车(0x0d),bit13~0:接收到的有效字节数目
/ A2 k i, b4 H5 w0 g - uint8_t HLPUSART_NewData;//当前串口中断接收的1个字节数据的缓存
% w" A7 |6 v. m- v( A - / ~0 C" m/ l" i9 }& M8 k: x
- void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart)//串口中断回调函数5 w0 a" |* f! Q) P, | O2 }
- {5 [' d% y2 R- H
- if(huart ==&hlpuart1)//判断中断来源(串口1:USB转串口)
1 A: v% e. s% |7 X# E - {! L5 L s( e/ }8 M: s3 ^
- if(HLPUSART_RX_STA&0x4000){//溢出,重新开始
2 ~, ^8 {& q$ c! }' y0 _0 Z - HLPUSART_RX_STA=0;//接收错误,重新开始
. s( U# N/ O4 q! q6 ~* u. b - }
0 s6 ?8 \* E3 |/ b7 }4 d4 b# r* O - if(HLPUSART_NewData==0x0d){//回车标记4 }: E& L* a/ G- i8 G* [: P
- printf("getdata:%.*s \r\n", HLPUSART_RX_STA&0X0FFF, HLPUSART_RX_BUF);
g7 O/ z5 f+ y- @' g) z - HLPUSART_RX_STA|=0x8000;//标记接到回车
8 z7 ?3 G6 J& h0 X' x - }else{
: C$ j2 j& r+ Z% y9 A9 j+ ~8 a - if((HLPUSART_RX_STA&0X0FFF)<HLPUSART_REC_LEN){9 }/ @( o9 i; \+ o% n8 ]- k* M
- HLPUSART_RX_BUF[HLPUSART_RX_STA&0X0FFF]=HLPUSART_NewData; //将收到的数据放入数组
0 B2 J1 t$ s# h8 D - HLPUSART_RX_STA++; //数据长度计数加1
) a7 ] C6 b; F2 K" I( A9 O - }else{
5 I. T2 M0 D1 M6 U+ O9 z - HLPUSART_RX_STA|=0x4000;//数据超出缓存长度,标记溢出; V0 X8 l" h2 ]+ x' J5 V& b! v7 y+ u
- }
3 B! T% Z3 P% l1 u I. e9 p- f - }
2 c* T( j& d, @5 U6 } - HAL_UART_Receive_IT(&hlpuart1,(uint8_t *)&HLPUSART_NewData,1); //再开启接收中断
/ E- i, H8 S* B% b J o/ t - }/ O) q1 W$ c N7 d) T
- }
7 l7 k. F. |( u: R三、串口驱动功能调用及编译实现$ d% T+ a: x J
在原来的key.h/key.c中添加按键按下识别函数,! M5 N. q9 t2 b+ C" h
" u! L) E9 V7 Y$ e+ O1 O key.h:" r, B, g. i: m0 B
- /*
, W# {# g: G, K9 v3 Y1 S: O - * key.h( y! _$ k. U; s" s! N
- *+ g u; P' J7 A( x: O0 o
- * Created on: Sep 29, 2022
4 H- s) h0 T0 }0 W; h - * Author: py_hp% t6 M& X6 D$ D" P7 F
- */$ l1 t0 _. j/ p4 O5 z( e. L
-
; t# W/ B& C# R' M8 c - #ifndef KEY_H_
. }' g @- v- B; i - #define KEY_H_
; _% A( i9 a, ^# t - ' w* q" ?0 Q& T% V
- #include "main.h"4 A+ F0 r2 ^" R' X3 ~. w; N) v7 ]" _2 T
- #include "gpio.h"
9 H% V" y* ?) r0 a g8 ^ - 4 S- I0 F1 h6 {3 {0 P
- GPIO_PinState get_key0_val();
* J V* R+ L I7 k2 I" m( }2 ? - GPIO_PinState get_key1_val();/ z' M& L! d) F
- GPIO_PinState get_key2_val();, f2 O) {# V* s s/ K/ S7 n
- 2 _5 L( C1 f( I7 v# M; v6 E
- uint8_t KEY_0(void);
) u& c8 S- i. X. D) L' G5 a - uint8_t KEY_1(void);( Z) F& f. m/ \% S5 T) O K
- uint8_t KEY_2(void);
- v- u. B+ P6 q0 c -
: l, i( I- ?$ V/ e, ?5 r/ L - #endif /* KEY_H_ */
7 e# Z9 w( a8 C0 c' J key.c内容如下:9 _' \1 t3 b$ n' r
- /*
7 F7 G; \$ T! W: I; r! Q - * key.c
+ w8 q5 Z' F% H( ]! U - *. U3 Z% z. C0 e: o" I
- * Created on: Sep 29, 2022
1 V6 F7 s6 h# Z8 p - * Author: py_hp
! I; n% i4 s: K; f/ x2 X - */0 R. b/ J" }+ k1 y" r, f( A; O$ C
- #include "key.h"2 r% h5 m5 @$ ^9 i o& B% f! Y0 O
- 5 L' w" J5 x4 X- S" i& r' F3 D7 W- p
- GPIO_PinState get_key0_val()9 s. |, G; c G0 k# K- S ^- X- |
- {
0 Z, C3 s" h6 v4 b2 n7 g7 S( u - return HAL_GPIO_ReadPin(KEY0_GPIO_Port,KEY0_Pin);* i n) M g& Y3 H: Q' K
- };5 B y$ ], D. E( Y
- 0 H; s' O9 E* S
- GPIO_PinState get_key1_val()
y9 k5 u1 f- |7 x - {
8 e5 `0 [) P9 n - return HAL_GPIO_ReadPin(KEY1_GPIO_Port,KEY1_Pin);+ X# o. z7 S/ p$ p
- };
# ?1 ^: Z8 Q# F, g5 d& f _* [4 N -
* Q0 p9 R; c9 Z8 z# G1 R a/ k$ O - GPIO_PinState get_key2_val()& n7 h# g' D I0 b3 G" Q' u
- {6 G4 O) I1 ?8 {" I4 B/ a
- return HAL_GPIO_ReadPin(KEY2_GPIO_Port,KEY2_Pin);' _1 V4 a9 a7 A$ z
- };# L& Z5 N# \- P+ q ]
- - B1 ^! }/ B: u5 Z- _/ G
- uint8_t KEY_0(void)& z/ ]3 m5 b; \$ T0 _5 r% b5 o
- {
) q1 f7 [0 j! l7 J6 _; H# W - uint8_t a;5 l/ R, x& E' a1 o' Y& U7 y
- a=0;//如果未进入按键处理,则返回0
) j. p9 @2 g1 @4 O i _ U - if(HAL_GPIO_ReadPin(KEY0_GPIO_Port,KEY0_Pin)==GPIO_PIN_RESET){//读按键接口的电平. n; G% u% I D, n; ~, g
- HAL_Delay(20);//延时去抖动
3 F& c) W) k8 e$ \& W% Y - if(HAL_GPIO_ReadPin(KEY0_GPIO_Port,KEY0_Pin)==GPIO_PIN_RESET){ //读按键接口的电平( l8 \1 h- h$ q g2 m6 b& @: i4 @
- a=1;//进入按键处理,返回1 D5 k$ p" ]+ G; ]
- }( ^0 h8 T+ B; K; s' u) j; O4 Z
- }
7 s! H+ ~7 o, \# m7 i - while(HAL_GPIO_ReadPin(KEY0_GPIO_Port,KEY0_Pin)==GPIO_PIN_RESET); //等待按键松开
6 ^: \$ q* @! N" q: G) b6 q# o9 }/ T. N - return a;
" `: t$ Q7 g5 y- ~6 {4 D- Z - }
: W; g F7 U- p6 _: ~ w - ( C" q1 L, \( m& E8 F: g# G
- uint8_t KEY_1(void)
; j; N) D: ~6 Z& x% @ - {
6 @& S" ~5 [ k6 x' g, |3 r& f - uint8_t a;' o9 I$ s4 B3 l9 p/ |9 F6 N
- a=0;//如果未进入按键处理,则返回0
! d+ G$ M5 N: \% [. x; f7 L - if(HAL_GPIO_ReadPin(KEY1_GPIO_Port,KEY1_Pin)==GPIO_PIN_RESET){//读按键接口的电平
' J3 s4 z3 [% Y b0 {8 h - HAL_Delay(20);//延时去抖动% s- s' z. U# j. I9 q
- if(HAL_GPIO_ReadPin(KEY1_GPIO_Port,KEY1_Pin)==GPIO_PIN_RESET){ //读按键接口的电平
/ f1 ]- q3 I; }6 ?5 }* m* f6 z. L! y - a=1;//进入按键处理,返回1$ t0 s- F& o* H
- }
$ R( h$ H4 P' T" F- B7 r - }
& J% a# X4 O3 H6 r* f& y - while(HAL_GPIO_ReadPin(KEY1_GPIO_Port,KEY1_Pin)==GPIO_PIN_RESET); //等待按键松开$ A( i. M- y4 y2 ?0 F4 Z" k7 _
- return a;- S" l3 T" o% q+ M, S2 l% z
- }
Y6 E$ z( N7 n( U -
- f/ [! r1 r- l) t% ]$ h - uint8_t KEY_2(void)4 l" A# a+ @$ b/ s( @ Z2 J" V
- {) F$ U4 x" A$ j
- uint8_t a;' ~2 y/ I; G0 E- ~
- a=0;//如果未进入按键处理,则返回0% Q; F# Y& [4 B# d8 ^* T% N
- if(HAL_GPIO_ReadPin(KEY2_GPIO_Port,KEY2_Pin)==GPIO_PIN_RESET){//读按键接口的电平' Q8 y4 E1 ^4 p% {- t/ f [
- HAL_Delay(20);//延时去抖动
2 G; R3 G7 D3 T+ k# S1 J) w3 g5 S$ z - if(HAL_GPIO_ReadPin(KEY2_GPIO_Port,KEY2_Pin)==GPIO_PIN_RESET){ //读按键接口的电平
7 N/ c) x0 \5 A. v* P - a=1;//进入按键处理,返回1- U: i1 q- X9 p9 h5 T, v5 `
- }
6 i* V8 o1 O5 C8 G D7 D8 s - }
' t! Y" \% ~( t: F - while(HAL_GPIO_ReadPin(KEY2_GPIO_Port,KEY2_Pin)==GPIO_PIN_RESET); //等待按键松开5 H4 N" |, _: }& C+ O e5 f
- return a;
4 p5 a" j; o" t9 p9 ? - }
8 `6 I( {. ~. x; B+ e; d! d -
4 V4 q3 l8 J- G& V! k7 Z* ]) g 在main.c中调用串口驱动,其部分代码如下:1 S# C% t$ @! t3 }% ~
- /* USER CODE END Header */
7 A- O" Q- A, `8 T/ Y - /* Includes ------------------------------------------------------------------*/
6 X' P- q9 X7 l$ K" Y3 D. J& K' n - #include "main.h"# m$ s7 ^6 Q+ R6 t
- #include "usart.h"" m' M c; }8 Q# J/ B
- #include "gpio.h"& Q6 D& ?! H! H$ o% c6 X+ r
-
# B8 G* g. G1 @8 D* z8 C - /* Private includes ----------------------------------------------------------*/( ]0 o$ S q4 d3 g$ s2 j3 P
- /* USER CODE BEGIN Includes */2 i% T: g9 I6 E3 X8 h, ?8 P
- //用户代码1& o' K& x; B; r9 s L5 d6 L% r4 O, ^
- #include "../../ICore/key.h"1 G5 O( x% S! u. t/ s
- #include "../../ICore/led.h"0 Y0 q A8 Y; X5 B: C0 {/ k: i
- #include "../../ICore/print.h"5 C% V3 g) P; b. e4 o
- #include "../../ICore/usart.h"
- O' U5 |, l+ R& C; ~ [( b8 l - /* USER CODE END Includes */
8 |/ ~8 v: {/ C4 _3 C - 7 p+ J2 A7 i% @
- /* Private typedef -----------------------------------------------------------*/
, c- s0 t7 T5 {6 f9 r @3 Z - /* USER CODE BEGIN PTD */) {% `4 B& @' G
-
$ I$ T/ Z1 S1 H2 g/ X* S - /* USER CODE END PTD */% h8 V8 U4 c' i
-
! y0 B. t: d+ e8 _7 N; ^6 o - /* Private define ------------------------------------------------------------*/
* \* x+ u6 c. B4 S8 L - /* USER CODE BEGIN PD */
1 \: {+ G/ z5 \ _5 U' B0 a u - /* USER CODE END PD */
: ~% H( s6 u3 K V* S- n3 M# E - % F7 J+ a1 H1 n1 h3 g* Q( |
- /* Private macro -------------------------------------------------------------*/2 a$ f, Z% h& S" w, L
- /* USER CODE BEGIN PM */
# R4 u$ u* u+ R9 I2 I; w; ? -
+ `$ O$ W+ h0 G+ S+ d - /* USER CODE END PM */
) d( D4 m6 h3 N$ J& s -
3 c, L' k" P7 E3 Y- r, r" T - /* Private variables ---------------------------------------------------------*/& _4 Y6 x; h+ L! J% Z* C5 H: ^" R! o; W2 W
- - C4 E( c2 c8 H# b
- /* USER CODE BEGIN PV */
) C$ y/ _ S" b1 G6 L; o3 f" k -
0 g/ J# {' n" _ - /* USER CODE END PV */
3 i [$ q8 M5 ^4 M2 } - $ L ]8 ~4 I1 N4 `( \2 ^
- /* Private function prototypes -----------------------------------------------*/3 H2 r+ D) `7 D I2 ~( k" j
- void SystemClock_Config(void);+ r, I' r* F2 i/ c/ a! _
- /* USER CODE BEGIN PFP */
2 u" x& {6 n3 q# u( I - 3 r# Y( i. ?, g. }- S9 k
- /* USER CODE END PFP */" @: J2 F; D8 h/ K! E2 H
- * |4 g2 H2 e$ o, T% _
- /* Private user code ---------------------------------------------------------*/
$ K1 o/ W6 L: Q- L& S- l% ` - /* USER CODE BEGIN 0 */
, F% R; L! b3 _2 u1 ^ q) m4 @ -
* m( k5 U9 @8 p4 i - /* USER CODE END 0 */
4 ^, o$ S: J( j) _; R0 z' V -
- Y7 C# S4 V' p9 B - /**
* ?% M1 j% e1 ^' }& \0 ]7 M! a Q - * @brief The application entry point.
' w$ K2 F* |; R; \* { - * @retval int, H( M3 q8 B2 N$ v0 W9 l& c
- */
2 J% E0 p& L0 C, z - int main(void)
' [2 O5 F$ E7 x- b4 ^ - {
* Z7 f3 j! d5 s4 u! u8 p6 j - /* USER CODE BEGIN 1 */5 g- _# K* F% z" w* m
- 8 T% D1 t8 m% N2 c% ^
- /* USER CODE END 1 */
7 ~' J" R$ a9 O) I& c% r$ F# { - . w; _8 m2 K6 [$ l
- /* MCU Configuration--------------------------------------------------------*/: X, O# U. k- h
- / t: D, |& q; H4 i! [
- /* Reset of all peripherals, Initializes the Flash interface and the Systick. */
2 }( V7 y+ @/ a7 ^8 [ - HAL_Init();
* v2 ^( ?3 n' \% Q5 q5 s- i; r* B -
- J% _$ z: W8 F5 b1 {# {8 M. a - /* USER CODE BEGIN Init */
0 B$ b" e* z$ N - 0 y% E' K! x- b8 \- K: [
- /* USER CODE END Init */
! B$ {$ ^& `7 a1 E4 M -
4 q' K/ ^9 X0 j6 \9 {0 G3 w - /* Configure the system clock */% b2 N5 w5 g- G$ y$ T7 g
- SystemClock_Config();4 f% U0 S+ W# d! T
- % d. t( ]; n4 g* n
- /* USER CODE BEGIN SysInit */" L( A9 o b8 C
-
1 q' Q3 F* W5 N5 Q( Z4 R: P - /* USER CODE END SysInit */
2 E) [8 Z+ i$ a: Q3 J) Q+ H4 A -
6 C1 Q" Z$ P+ X - /* Initialize all configured peripherals */& w+ C( H4 M% H' r. Z, J$ y6 ^
- MX_GPIO_Init();* L$ h5 E; a. [' a
- MX_LPUART1_UART_Init();
& L! Y4 |* N' x) U9 K - /* USER CODE BEGIN 2 */3 k6 r2 K/ E) o H5 `5 [" I
- //用户代码2
7 H, d2 U" m) S( k+ U" R3 ` - ResetPrintInit(&hlpuart1);
n0 [! a) @1 f6 O7 x/ O8 ` - HAL_UART_Receive_IT(&hlpuart1,(uint8_t *)&HLPUSART_NewData, 1); //再开启接收中断
9 Q) g- L6 N9 X7 z: m/ P - HLPUSART_RX_STA = 0;0 d+ k6 L5 a" B+ k; x- N
- set_led0_val(0);0 M" X$ R( p! y
- set_led1_val(get_key0_val());+ L5 [: k* q6 X+ B
- /* USER CODE END 2 */" y/ {2 b3 H; Y: |/ e! e! A; ^/ e
- 5 a6 F X4 d1 B
- /* Infinite loop */
1 E) N4 G3 x) j( h - /* USER CODE BEGIN WHILE */2 j# l+ y+ C3 A% [6 y# O- ?
- while (1)
9 j4 q. W: p& p" w- ^ - {: n5 n w2 }* P' q. ]- K; u4 f
- //用户代码3& g% G0 ?3 G3 [& {& d
- if(KEY_1()) //按键KEY1判断为1时按键按下8 g X$ v+ C# O% j
- {5 R) C7 X; r& ~
- set_led0_val(1);//LED1灯控制(1点亮,0熄灭)
9 F+ z, t/ ?3 t- q& [ - set_led1_val(0);//LED2灯控制(1点亮,0熄灭)
a" Y* B5 v I9 X - printf("KEY1\r\n");//向USART1串口发送字符串
( u7 r8 e0 T# p( m* J6 Y8 P - }3 s" M O4 A! p0 P/ W; k
- if(KEY_2()) //按键KEY2判断为1时按键按下
2 {2 ^- \1 V) l* ]- V4 w3 D& b - {0 }- q2 ~% N) c2 j
- set_led0_val(0);//LED1灯控制(1点亮,0熄灭)
; i3 L) I/ H+ P- H# U - set_led1_val(1);//LED2灯控制(1点亮,0熄灭)% v6 f4 `, v) [+ K2 g- D6 S- G
- printf("KEY2\r\n");//向USART1串口发送字符串8 j+ {+ E* |/ P7 \: X
- } C6 K0 U0 G9 z6 J; V+ z
- if(HLPUSART_RX_STA&0xC000){//串口1判断中断接收标志位& ~$ ^; p2 `& G* Q1 A! v* \$ L
- printf("read flag HLPUSART_RX_STA&0XC000\r\n");//向USART1串口发送字符串
, {, M- I9 ^, d1 ?& _9 H - if(HLPUSART_RX_BUF[0]=='1'){" W+ K( w g3 ]' i G
- set_led0_val(1);//LED1灯控制(1点亮,0熄灭)1 @6 t) @" Y7 s, T
- set_led1_val(1);//LED2灯控制(1点亮,0熄灭)% P2 A0 G% D% D" V* d5 D6 `
- }
5 ^+ Q* T3 Y& c - if(HLPUSART_RX_BUF[0]=='0'){
, w: h! R' _' R M - set_led0_val(0);//LED1灯控制(1点亮,0熄灭)
5 R7 \# J1 V8 A, N - set_led1_val(0);//LED2灯控制(1点亮,0熄灭)
& V7 A. f$ L5 R5 N9 m - }4 w6 I* r1 X$ X& o$ W
- HLPUSART_RX_STA=0;//串口接收标志清0,即开启下一轮接收: ]% N6 F" D4 R
- }
: b2 M& s. `* J& n1 q - /* USER CODE END WHILE */
( ^5 W2 U3 q( e0 ^ -
1 c/ K& y+ w* J - /* USER CODE BEGIN 3 */" {7 z; N9 [! Y8 _8 k
- }
3 E* V$ l6 y' r2 L! z+ t - /* USER CODE END 3 */
. e1 D* u8 Q, ^6 [; z# o - }
5 f7 H; `/ C5 C3 e$ |$ W+ [四、编译测试- [1 J& _$ M8 y
编译及加载程序到开发板:' y3 K9 W6 w$ a* i( I2 u: h' @
2 K) E' q4 o. h2 a
 & \" u# C7 [$ n+ P: \
/ ~) u& C( `4 ?$ G3 I5 Z z" M, w
验证数据收发,按键1和按键2按下,顺利传输数据,输入“1”和“0”字段,可下行控制LED灯
. Z: d) Y9 Q! h& \) g. f
3 v6 W+ V I* b- P3 O1 s4 J
 2 j7 ^ V; ~- a
: S1 N* t @ j4 a5 ?
, s( A: j% r5 \
————————————————
1 D2 X, m. E3 T" K9 v: _! ^版权声明:py_free-物联智能
3 x; ~* ^6 `" Y: g, R; N& r; N- D如有侵权请联系删除8 b5 v/ I! b- R5 q b; W
# x9 p+ i3 v0 ?) j& y) b
& g s, w# Y0 N" g! ^; ` H |





 微信公众号
 手机版