步骤如下所示:
2 J& H0 |+ G% g1 w0 z- T. W$ B步骤一:使能串口时钟及GPIO端口时钟7 O5 A! {: O5 s6 A% I: ^4 `
步骤二:GPIO端口模式设置,设置串口对应的引脚为复用功能( @" b+ k6 V" S7 G9 C
步骤三:初始化串口参数,包含波特率、字长、奇偶校验等参数7 F# {/ m7 G9 Z! r' \" o: l
步骤四:使能串口
5 Z3 T; a, a. n$ W5 C: g步骤五:设置串口中断类型并使能
* `6 v4 }( I5 [8 A7 W, e5 v6 b步骤六:设置串口中断优先级,使能串口中断通道
0 ^ d# h2 W a7 M* u步骤七:编写串口中断服务函数
: ^8 p/ h @' j7 j; S+ k/ M& W9 G7 a4 H# w4 m
, Y" W. \6 [3 j! L# ^4 l
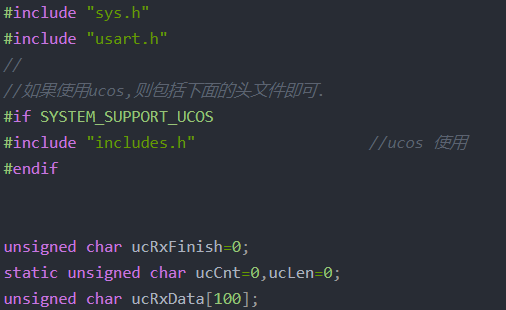
- #include "sys.h"
$ [3 h' {) U7 U - #include "usart.h"
9 c3 T6 a p% z% v5 E0 R4 @ - //
$ m+ i* M) l/ G4 R - //如果使用ucos,则包括下面的头文件即可." X8 R# k* z. t6 |8 ?# l" K: N
- #if SYSTEM_SUPPORT_UCOS
/ N$ h! D* c, J. z - #include "includes.h" //ucos 使用
/ a- \" @3 |! |5 C - #endif ( o: i @3 u6 S, {
-
+ @) F) r7 d; S- Y" a5 ^. t, {
, z0 T, J5 F! C6 D- unsigned char ucRxFinish=0;
' [3 u. Q2 O3 D3 i) S - static unsigned char ucCnt=0,ucLen=0;+ N, R, K9 R) S6 X
- unsigned char ucRxData[100];- P% Z5 O+ m$ F! t. G* P" S! f
- 4 I! e+ T7 a: g4 k5 ]) ?! x
- //+ ]: y7 v# P$ W- q2 Y
- //加入以下代码,支持printf函数,而不需要选择use MicroLIB
0 H% O/ N, j( g; n6 w- g% D8 g - #if 1& z6 ?3 d* ?3 V9 x2 n& D' P) |
- #pragma import(__use_no_semihosting) * y& r8 V) l6 \/ {6 P8 w" _
- //标准库需要的支持函数
! a; Y" F( G- z4 I) M. X - struct __FILE
+ ]* G: g4 s# j9 V - { & }0 s% B0 W' [ Y/ \
- int handle; , z/ q; A) {- C" @' f, O
|9 a& t6 k# h- }; , F4 V9 L; _( Z" j' Z: m* F* Z4 q
3 M9 s' k& f0 W# [" B- FILE __stdout; 1 X9 q: B4 O& ~# P
- //定义_sys_exit()以避免使用半主机模式
" d( e" ]' v z$ T" \5 S - _sys_exit(int x) 8 q6 J2 |: ]& G( t2 @
- {
8 q4 S3 F$ |4 E" }+ `8 N$ V9 m - x = x; . ^7 W: H1 d3 `" o3 Q
- } , l* \, C+ U: V$ j/ x. A
- //重定义fputc函数 6 W) i# \0 \( P4 A" L1 i
- int fputc(int ch, FILE *f)7 s& b1 K v) M. n
- { ) s7 n& ] x* Z# c0 `8 c
- while((USART1->SR&0X40)==0);//循环发送,直到发送完毕 7 Q2 c+ c! }5 R3 O1 k7 ]
- USART1->DR = (u8) ch; 2 q0 A+ |8 i U
- return ch;8 I! C6 ^( p1 W) Q0 K6 S3 p4 u2 H
- }6 Z+ s( Y; e4 e6 R. O: Z8 \; F7 E
- #endif
- [* \1 I$ x; v6 C/ v7 V7 Z
$ {* G6 m* t2 C) J0 [- /*使用microLib的方法*/" E9 u/ J1 C2 R) A) k
- /* & D8 B4 i; j/ [4 j& |
- int fputc(int ch, FILE *f)
7 m% U' |6 N5 J( k5 L- U# v - {7 K# \1 \! `( o4 p0 w4 S$ t1 m
- USART_SendData(USART1, (uint8_t) ch);
. y/ m+ }" B% }1 p- E8 p4 }
5 V+ l5 q. [6 \4 E- Y$ Z6 k y- while (USART_GetFlagStatus(USART1, USART_FLAG_TC) == RESET) {} 7 G$ ~7 Q4 m7 N6 z* C3 S
-
, s9 }* y( }# E: a x8 |: H/ J - return ch;
$ Q" u. q# D& } Q( z& f - }$ I6 ]3 m1 f8 D V4 @7 Y
- int GetKey (void) {
, \7 c* e V2 ]* v# j0 y' M
3 E; n: H) c8 Z" O3 b- while (!(USART1->SR & USART_FLAG_RXNE));% G, E- V2 u- D! n; n! ^
- , i' [% [+ F! a1 S7 q
- return ((int)(USART1->DR & 0x1FF));
" C+ p8 J, n2 c - }
/ B% d: [9 n, |2 u1 v! r7 J# U$ s - */' K+ M& _; {! f- P" V& w' O4 g
- 0 z2 Q: h$ ?' b9 f7 ]. G4 c7 {
- #if EN_USART1_RX //如果使能了接收
: {% J$ i* g) C% O2 M* e - //串口1中断服务程序) ^- k. A. b a: ~: k; H" Z$ O- H
- //注意,读取USARTx->SR能避免莫名其妙的错误
3 u6 _# W1 v' ^; N( A7 D9 G - u8 USART_RX_BUF[USART_REC_LEN]; //接收缓冲,最大USART_REC_LEN个字节.4 g3 N* R/ W' V3 ~* E7 X3 y3 g
- //接收状态
- @1 r. I- o/ P' X; R- Y - //bit15, 接收完成标志
" Z% D5 h6 T, p' g# f+ y& U - //bit14, 接收到0x0d5 I! w2 ?; ~9 X; T2 ~
- //bit13~0, 接收到的有效字节数目1 j$ L, m0 L h8 {9 H, `. @
- u16 USART_RX_STA=0; //接收状态标记
9 S [; f* |8 j9 s0 f& e -
4 C& m* A; a: b - void uart_init(u32 bound) Y0 l, [$ B! Z0 ]; T
- {! [& `- A5 [+ R4 H! f; k
- //GPIO端口设置7 W7 G# ~) a% n5 Q7 J& ]1 G" ^
- GPIO_InitTypeDef GPIO_InitStructure;/ p- P: j: l& ` y9 y
- USART_InitTypeDef USART_InitStructure;
/ R) u' Q- X8 J: p6 G; {) L1 t - NVIC_InitTypeDef NVIC_InitStructure;% ?' c. J! g9 x( Y, m' |
-
# J8 v3 t5 ]4 G/ {' N1 ^3 G# ~0 C0 P5 w - RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1|RCC_APB2Periph_GPIOA, ENABLE); //使能USART1,GPIOA时钟
9 x% l5 R7 s: Z! R; y9 z( v - //USART1_TX PA.9
3 t. f0 W- m2 K4 F+ |( z' \ - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_9; //PA.91 U/ O& L" Q1 ]" d
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
/ q9 P1 @+ W- R$ X - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //复用推挽输出
( W, O' _( l2 t$ a - GPIO_Init(GPIOA, &GPIO_InitStructure);/ x; S* u. @6 u6 @: w6 ~( _; d& \
-
: ?4 h! p: ~1 Q! p4 w# { - //USART1_RX PA.10
- R0 k$ n. `; B% _4 } - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10;6 C) C3 O, q. d; k
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING;//浮空输入, `& X8 k" _8 D5 G
- GPIO_Init(GPIOA, &GPIO_InitStructure); & D, G' v# j3 A7 ?
- ; ?; c3 p6 _# z7 X& w$ f8 p
- //Usart1 NVIC 配置1 C" v6 [4 h! E& |0 n( N+ k% u
, f {' e L- D- T& k- NVIC_InitStructure.NVIC_IRQChannel = USART1_IRQn;9 p# x1 e6 s) G5 F/ f& Q. @1 h5 w
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority=3 ;//抢占优先级3+ U5 N- M) f4 n; @ D1 ~7 f) S
- NVIC_InitStructure.NVIC_IRQChannelSubPriority = 3; //子优先级3 n d/ {) x8 \
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //IRQ通道使能
* @# J4 [3 {1 ^9 V- C - NVIC_Init(&NVIC_InitStructure); //根据指定的参数初始化VIC寄存器
/ F: y" t' V+ k% z -
# @4 P0 R) Q# O6 P - //USART 初始化设置
A( h1 H$ Z( e; @: {- {
3 Y/ p2 ^: ?; R: v3 p2 T- USART_InitStructure.USART_BaudRate = bound;//一般设置为9600;
( a2 d) ]1 ]1 H0 z - USART_InitStructure.USART_WordLength = USART_WordLength_8b;//字长为8位数据格式6 [( w' k9 m( A6 g
- USART_InitStructure.USART_StopBits = USART_StopBits_1;//一个停止位
2 r! W. Q% r, z% }, @: ^ - USART_InitStructure.USART_Parity = USART_Parity_No;//无奇偶校验位
4 r, J% r! j- H a' D2 a - USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;//无硬件数据流控制. T, H- K0 T. s% f! S
- USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx; //收发模式2 q1 b W& ]5 N0 e* o0 U
- 6 `$ Y" V: k5 K7 k: |
- USART_Init(USART1, &USART_InitStructure); //初始化串口
% A. y! Q; |6 c8 O$ w - USART_ITConfig(USART1, USART_IT_RXNE, ENABLE);//开启中断5 ?+ j$ B. I7 O) n% U' G6 Q% k" f
- USART_Cmd(USART1, ENABLE); //使能串口
& j# W4 l: O I( o. u9 D
& l S7 C. u2 h- }2 X0 L2 d K# D/ f! m0 M
- @" Q1 E7 w3 v) F- void USART1_IRQHandler(void) //串口1中断服务程序
/ }+ |# z! b* L2 r - {2 V) f0 F* A. V& D& N
- u8 Res;/ Z/ N4 k, d2 K) [1 I* y
- #ifdef OS_TICKS_PER_SEC //如果时钟节拍数定义了,说明要使用ucosII了.7 R7 w% x" o; W6 q m# E
- OSIntEnter(); 9 b2 W0 g3 D: X) m- U) d
- #endif( B8 E& v+ M8 F$ k5 w( I
- if(USART_GetITStatus(USART1, USART_IT_RXNE) != RESET) //接收中断(接收到的数据必须是0x0d 0x0a结尾) F: d! y% a$ [
- {2 c0 v% p& o( z+ Z
- Res =USART_ReceiveData(USART1);//(USART1->DR); //读取接收到的数据; w+ u2 @/ X0 w9 D
-
8 W0 [6 K. t( G8 {6 o1 d - if((USART_RX_STA&0x8000)==0)//接收未完成+ _! n6 k/ A7 X. z/ f9 p
- {$ F8 C6 S1 Z* ]: K# C
- if(USART_RX_STA&0x4000)//接收到了0x0d
& P; {% t* x, R9 |( _& H* y - {
" C5 ~" T( D6 P& W5 X. p - if(Res!=0x0a)USART_RX_STA=0;//接收错误,重新开始; B6 w0 D3 m: B: p& z; r) W: g% U
- else USART_RX_STA|=0x8000; //接收完成了 //bit31表明是否接收到0x0a(\n)+ y) e5 m3 I7 B* X4 _1 S3 }; s
- }
: A1 o' S. R, V5 {& W - else //还没收到0X0D& K1 v8 O7 j) L8 ~
- {
, b$ x6 l5 H. k# w1 n0 J6 v/ d+ C - if(Res==0x0d)USART_RX_STA|=0x4000; //bit30表明是否接收到0x0d(\r)
: m3 F4 E/ Z, \& d0 q) L2 | - else( @- a5 q: { T
- {
4 W' R9 ~; w. u+ J, ? - USART_RX_BUF[USART_RX_STA&0X3FFF]=Res ;
; {& @. Z3 ?9 y4 O( P! ` - USART_RX_STA++;+ }( V% y! x) u+ @" o; _/ H% |
- if(USART_RX_STA>(USART_REC_LEN-1))USART_RX_STA=0;//接收数据错误,重新开始接收
% g) k# h0 `' R: Y5 j* m - } 2 A6 ?6 n. |2 R7 M& _$ V
- }
! f/ D1 l9 s7 ~ ^+ e( M - } 8 \3 A' m: R- \% k2 w% B& T
- }
/ o% Z3 ?, B0 D# K+ {0 t4 c9 u - #ifdef OS_TICKS_PER_SEC //如果时钟节拍数定义了,说明要使用ucosII了.7 U; ?( g( l' @1 G) F9 J
- OSIntExit(); % K+ U: b' S2 U) C: ~ T% Y
- #endif
8 j# m4 X1 g) Z! y, _' Q" C8 a1 F - } ) p; G6 z n5 Q
- #endif 3 Z3 f3 s7 E( d7 [6 `9 }9 e
- 1 t# y! V. g/ X" l' ?4 g) g
- 1 I! U" k% @' D d+ e" \
5 \' G. a! ]+ V. ~% f( y- * \0 m, C: J$ L# i5 w6 {" E" R/ F
0 a. q+ e5 Y7 X) R/ M: m
' v1 Q, u& ^3 [: E, a* C7 h* s5 @- void USART2_Init(u32 bound){0 W" I- e8 g" o: m
- //GPIO端口设置
) m ^; N/ p/ W/ i% Z - GPIO_InitTypeDef GPIO_InitStructure;) [4 g- F# d$ t! J
- USART_InitTypeDef USART_InitStructure;
# e9 L7 z' @+ P( L. Y - NVIC_InitTypeDef NVIC_InitStructure;- U* X% x% C( E/ ]( r+ s
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_USART2,ENABLE);
7 ?2 E" l }6 @5 J- L - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE); //使能USART2,GPIOA时钟" w, F; N2 j6 z
- USART_DeInit(USART2); //复位串口2
1 o' i# @! _8 q9 O6 L" l7 A8 p - //USART2_TX PA.23 a5 A# u% d0 n
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_2; //PA.9! S4 |3 M9 [7 s s& [& |% T
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;2 ]/ V, N) V/ q4 U& r* l, Y1 W: X
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //复用推挽输出
. c1 v2 C7 l# l0 z/ G2 p6 B - GPIO_Init(GPIOA, &GPIO_InitStructure); //初始化PA98 T4 r1 x" g& W1 R+ z2 `
-
7 ^! ^0 U. @: ?8 \5 d - //USART2_RX PA.39 w4 i( g9 f- M1 q: } V: n
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_3;- c x& a# x5 t$ s" l
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU;//浮空输入
$ D9 I, @+ ~1 x1 h4 v" d* W' ~2 T: ` - GPIO_Init(GPIOA, &GPIO_InitStructure); //初始化PA10
8 o8 T/ i3 f) v
$ x: C* W7 |: g- //Usart2 NVIC 配置
9 F$ q0 ~4 c4 X2 T2 d4 n. l1 _% a - 9 V8 C/ |" i a6 _0 t; G+ t9 W/ h5 `
- NVIC_InitStructure.NVIC_IRQChannel = USART2_IRQn;' H9 T% @8 Q) n5 y2 N+ P
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority=3 ;//抢占优先级35 h g. F) |& E& S% a8 t; s
- NVIC_InitStructure.NVIC_IRQChannelSubPriority = 4; //子优先级3
8 R: ]- J# D+ h$ J - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //IRQ通道使能/ E# G+ H1 I& ?3 T, V% R) B
- NVIC_Init(&NVIC_InitStructure); //根据指定的参数初始化VIC寄存器
- `& Y; h" K, y5 h4 d# ~0 O - % _" ~5 J2 U- m m
- //USART 初始化设置! |/ {, S, \- h9 C0 @# o
- USART_InitStructure.USART_BaudRate = bound;//一般设置为9600;
! z( d, u( d3 @0 O - USART_InitStructure.USART_WordLength = USART_WordLength_8b;//字长为8位数据格式
; ^$ B1 U Q& Q1 A q% i: ~- [, ] - USART_InitStructure.USART_StopBits = USART_StopBits_1;//一个停止位
8 p, Y2 j; G4 ~ - USART_InitStructure.USART_Parity = USART_Parity_No;//无奇偶校验位
. }/ J6 i8 N! X J' w. b7 n5 ` - USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;//无硬件数据流控制
$ L+ h( ]8 t8 K+ m - USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx; //收发模式
5 ~' U9 v9 F4 Z! M4 J6 Y
: Q4 G5 X4 M" c- USART_Init(USART2, &USART_InitStructure); //初始化串口& p1 d0 s+ c! |$ @ X
- USART_ITConfig(USART2, USART_IT_RXNE, ENABLE);//开启中断% V& s8 x6 p: o& F9 E
- USART_Cmd(USART2, ENABLE); //使能串口
% t4 L/ ?# N# J' T! `& V
- p/ J" o4 o( N2 {5 V- }
6 e. U+ ~- b j, d
5 ]* D' b _1 l. s
e5 n, T5 I k& c
1 e: m1 |8 B3 [) t9 S- * z" `* x# U" v7 v
- void USART2_IRQHandler(void) //串口1中断服务程序2 u, b, W8 e1 m) w) i2 H$ N
- {
V, g N$ d6 W) j' g- ? - unsigned char temp=0;: j& _& c3 o y! F+ @& h& h+ A
- u16 C=0;: [. Q k" R* i- b2 `1 j- J
5 z! `& ^1 y- t+ Y8 D- // if(USART_GetITStatus(USART2, USART_IT_RXNE) != RESET)
6 l2 t4 j+ C' y, W+ S - // {
+ p. k8 f) U/ W/ d9 M& |8 p - // temp=USART_ReceiveData(USART2);
0 T/ a i- z5 X: \0 q7 \; Q3 _+ _ - // * P' Z: ]' l5 a4 b' @$ Z3 S
- // if(ucCnt==0)
6 M0 ~' q4 \$ J9 ~ I - // ucRxData[ucCnt++]=temp;
5 P* C1 b" e& a, y) {0 E - // else if((ucCnt==1)&(temp==0x03))
+ x/ j- i* d- v9 m6 q* x2 k5 w# Y - // ucRxData[ucCnt++]=temp;- J8 [! e+ r2 i6 B
- // else if(ucCnt==2)
0 q H4 S7 |* L8 | - // {ucRxData[ucCnt++]=temp; ucLen=ucRxData[2];}- f' ] w# G2 l& v2 c% v' m/ ?+ U+ X
- // else if((ucCnt>2)&(ucCnt<=(ucLen+4)))3 ^: V9 l* Y7 T" i# a: q
- // ucRxData[ucCnt++]=temp;
8 b: x1 [3 R: u+ S - // if(ucCnt==(ucLen+5))0 X7 u- h8 g+ w" d' P
- // { C=ModbusCRC(ucRxData,ucLen+3);
- s0 J: b8 V v$ i4 r& @6 ` - // if(C==((ucRxData[ucLen+3]<<8)|ucRxData[ucLen+4]))
( a3 h2 {! h. S' O6 y1 q) X- \ - // {ucRxFinish=1; ucCnt=0;ucLen=0;} 5 X: S1 P1 |) T4 E2 q Z* l
- // else
1 z E1 _( u4 N$ j% n - // {ucCnt=0;ucLen=0;}
6 s8 K8 U% \" j) M) ~3 Q - // }
/ t5 h) U: ? \. c2 o - //
8 V0 m( x7 l% t) ~ - // }- Q3 U; L& x- z' v2 ~ y* P5 ~
- USART_ClearITPendingBit(USART2, USART_IT_RXNE);
2 g+ Q% J: M9 m. X - }
- g; H* B7 r7 M- }0 B/ }' a* S9 I -
6 M1 n+ H9 b5 c. A0 V" F - / W6 c9 [5 Z4 k" d
- z! C! h. Y! \& V+ O( j5 q
- void USART2_Send(unsigned char *data,uint8_t ucLen)
7 o+ s2 |+ r! D/ d" |, o! t% C, Z - {. r: N4 ? f6 k+ N% T
- uint8_t i;$ k6 R9 H& s& `4 i
- USART_ClearFlag(USART2,USART_FLAG_TC);
: _! }( @* Q& d/ Z: b4 a - for(i=0;i<ucLen;i++)1 J2 [ n/ |, `& b4 t/ h+ ^# ?% N
- {, X% f) b N4 x1 i" c
- USART_SendData(USART2,*(data+i));
( x; }8 V4 t4 b* B1 G* D. x - while(USART_GetFlagStatus(USART2,USART_FLAG_TC) == RESET);% j' [9 E& Y- Y4 p0 ^
- }
- \. d8 G$ l$ p% F$ @5 J0 P) N0 u - }; p0 O2 ]7 Y8 d- o! }
9 O4 f3 _3 q) ^' i0 S4 J/ L- uint16_t ModbusCRC(uint8_t *ptr,uint16_t ucLen)//CRC校验
' s, _* B9 T' Q# ~. k4 ?; o - {
$ q, H8 v/ t, z2 L - uint8_t i;
; \, `' Z/ H* V0 H; v, `0 R - uint16_t j,crc=0xffff;
" c3 _8 ^. u# J) L; E - uint16_t n;7 z* }' o0 L8 L5 q' [) J8 ~
- i=i; ( U& g+ _, _5 h0 Q _
- * L2 l9 C* T9 y7 w# p
- for(n=0;n<ucLen;n++)
u" q* {8 V8 @5 u! }# | - {
8 X$ v6 A( x5 U) \& l - crc=ptr[n]^crc;
3 B1 P( y' Q. j! _1 v A5 E - for(i=0;i<8;i++)
! L& ~( p, ]$ D2 I W$ ^' e/ P - if(crc&0x01)
$ ~/ @2 c5 a. Z9 O3 l - {; g! P$ o) Z2 T0 t% s
- crc=crc>>1;3 V+ j2 [/ H" @: a b3 O7 ]- _! ^
- crc=crc^0xa001;
J! y5 e; l" e- t+ k- m) b; v" q - }
* l0 y6 a1 j, j7 I8 Z* Q( ? - else
+ v, g2 }0 A5 x# d" W. ]( J! P - {
; q t9 g6 l; r - crc=crc>>1;
2 g, u9 q7 t; H8 c* Y - } 7 _6 Z8 f5 |$ p+ q* K1 j
- }
5 i p2 R. o; ~1 ?; _ - % Z, d! R% B: J1 |% \
- j=crc>>8;0 y( d8 O6 _3 o0 K4 f
- j=j|(crc<<8);
; O2 d' _% a1 G) y: R - return j;, V7 c0 n3 h9 B* e& W A
* \: U; U2 ?5 I+ |( F2 p- }
% c! b6 a3 _, v& @1 l$ u* h( Z' h
8 ]! K2 F; F4 T9 l. A9 P
]( J ~: {3 `1 v- Z* t; r
! y! q7 H$ V5 N4 _# D
' R$ W* f8 p9 f* v+ Y- - h' d5 B S- L8 ^% n W
- . ^2 G( K2 U) m+ T' l4 h
5 J' E* }3 h/ _: n- void usart3_init(u32 bound) //串口初始化函数
& m: u* V: R8 V3 v1 b& d - {
) ^$ n2 ~+ `3 q- O* ^4 _7 q9 o
. g. F' s0 |4 \6 s" S6 m5 ~5 E# x- GPIO_InitTypeDef GPIO_InitStructure;) \3 y9 M/ X* c
- USART_InitTypeDef USART_InitStructure;6 G* P7 [7 o% q+ r& H3 R
- NVIC_InitTypeDef NVIC_InitStructure;2 I: C/ n5 ]' n8 {& n
- // 串口时钟使能 . b# V5 @* B0 |# }
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE); // GPIOB时钟
. |* n$ f& }' c& w! R - RCC_APB1PeriphClockCmd(RCC_APB1Periph_USART3,ENABLE); //串口3时钟使能
9 x: c) T, j+ K- J - //串口复位; T/ b* v5 `" P+ ^6 I" u
- USART_DeInit(USART3); //复位串口3) O3 R1 l: X0 N$ E
- //USART3_TX GPIOB10
0 x! N9 A* ]2 f6 A% ~' |6 p - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10; //PB10
8 [) A b* x. d$ a! F/ U( e - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;# \" e; ~1 z! b
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //复用推挽输出
3 @/ ~- B1 T7 E3 s- }& N- a! o# y - GPIO_Init(GPIOB, &GPIO_InitStructure);//初始化GPIOB* v- P! U' K1 b: ]% ]
- //USART3_RX GPIOB11
7 T- [1 `% A& C$ k( T' \ - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_11; //PB111 S; _' w* K- {3 p' r# V* B
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING;//浮空输入# q5 `: I3 d Q
- GPIO_Init(GPIOB, &GPIO_InitStructure);//初始化GPIOB3 L( M8 T1 z0 x' P$ o
- //USART 初始化设置3 b5 D, m# Y% P) z* H& n
- USART_InitStructure.USART_BaudRate = bound;//串口波特率. \5 t, Y+ @# ^
- USART_InitStructure.USART_WordLength = USART_WordLength_8b;//字长为8位数据格式
- a2 H' D( p5 q3 R9 U0 }7 |2 @ - USART_InitStructure.USART_StopBits = USART_StopBits_1;//一个停止位' Z1 I" `# O+ o- H
- USART_InitStructure.USART_Parity = USART_Parity_No;//无奇偶校验位
+ k/ J, v5 n; |% T+ |! h; H- Q - USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;//无硬件数据流控制
( m" A+ ^0 i4 z. y - USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx; //收发模式$ q5 w6 b( s* Y* F+ G
- USART_Init(USART3, &USART_InitStructure); //初始化串口3
# b. }# o, C. X8 {+ t3 m8 z; L - //Usart3 NVIC 配置
, T9 G, Q: ^% I- `7 N w - NVIC_InitStructure.NVIC_IRQChannel = USART3_IRQn; //串口3的中断
" g) w8 g& P) x ]4 \ - NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority=3 ;//抢占优先级3* h: c1 z4 {; ?! [" v
- NVIC_InitStructure.NVIC_IRQChannelSubPriority = 3; //子优先级31 f* ~5 S3 j- `5 h
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //IRQ通道使能2 F$ l" T2 A7 f/ r. z
- NVIC_Init(&NVIC_InitStructure); //根据指定的参数初始化VIC寄存器+ X2 r A; C# ]7 S5 b0 f! H; m
- //开启中断
5 I" v. }6 l) E' I$ W( M) x* H - USART_ITConfig(USART3, USART_IT_RXNE, ENABLE);//开启串口接受中断: X5 Y# b1 z q! U9 K3 J# ^7 _
- //使能串口
6 C7 `7 j9 l! }5 Z* i - USART_Cmd(USART3, ENABLE); //使能串口3 . ~( \- O9 V' C* y* {6 b3 j
- }3 {8 {% Y4 O: h+ U4 ~0 R
- " x2 e* W! ~6 e, E; x- c
- void USART3_IRQHandler(void) //串口3中断服务程序+ |8 z6 ?6 j5 f
- {
5 ^- s" K, p3 C3 O5 I - u8 ReceiveData ;/ m8 e' B$ k3 ^2 A. s9 u1 Z* ~
- if(USART_GetITStatus(USART3, USART_IT_RXNE) != RESET) //接收中断
9 G% a+ i2 L+ y; n1 r2 p4 y - {
1 F! l6 K e* F3 a$ e - ReceiveData =USART_ReceiveData(USART3); //读取接收到的数据
! b( R: k$ D: m6 _" f& w - }
7 B7 a( W- |' a g* S) f" K& T - }7 o' m* n4 w" `
-
( ^) M/ _; R$ f' {4 {3 k - " V4 M" t2 A; f6 x1 \+ K& K( }5 w
- int main(void)
2 V# T4 B! M; I. a - {
+ U4 @- v& G3 d. `) t# _ - uint16_t c=14;
7 o0 J; \/ G* `; O - // Init_HX711pin();
+ v' T4 L3 R S- ]6 c: T7 ?; R - delay_init();( q% j" X9 Y" P% z
-
/ T8 Q! m* G! @, i& ` - NVIC_Configuration(); //设置NVIC中断分组2:2位抢占优先级,2位响应优先级! z; ]6 d& d0 {. J) b
- // NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);
7 S$ |1 B' y0 d - uart_init(9600); //串口初始化
+ B- q4 _" J) `: N - USART2_Init(9600);
# v6 X8 Q7 J+ Y4 L/ N; Y3 t - usart3_init(9600); //波特率设置为96005 S6 @: j8 `7 K6 l3 P" d' @
- // Get_Maopi(); //称毛皮重量* `4 c, l1 E: ^
- delay_ms(1000);3 a6 T7 v0 f! G3 o8 v1 H- N
- delay_ms(1000);1 s9 r j. s3 |: s2 K8 M
- // Get_Maopi(); //重新获取毛皮重量. @' F! M! W) |1 s
- # t& z% n, l9 }, a
- while(1)( i) h/ H' O5 n
- {: V$ [. ?) t- B2 o% ?
- // Get_Weight();
i& c# G0 B7 h5 x t! F - " |2 ~+ H6 V+ _1 ]+ \. y% G+ [ M
- // printf("净重量 = %d g\r\n",Weight_Shiwu); //打印 - N |, W w+ E' [% t
- // delay_ms(1000);* w" w. J! x) n: a0 t
- //
- w4 l k9 j4 b2 ? - USART2_Send("9999",4);1 `' Z% S# f( i- Z- n6 h3 J
- delay_ms(1000);
: B. d; S: t' y% r7 f
9 A, F) ^$ d: z) G' p; t( T, _- USART_SendData(USART3,68); //串口发送数据) ^1 _( t( O( H8 x
4 y$ x R( C2 l- }( W; L8 K% x: |$ [, c
- }1 i2 M; t/ g; v. ~
0 D! U( H' d5 h) w3 I, q/ d1 J" C
7 w! ^6 P; x' Q% S————————————————
6 X% p7 B4 ^7 E% ~6 F( d0 c- f版权声明:qmy_lhl
4 G! x6 n/ @- `7 `如有侵权请联系删除
3 o: \; `& _2 D% `$ n1 {- M: n) K! G& a+ b" Z; o( \5 A: i
, k" \' G% K% N( ?1 G5 Q |





 微信公众号
 手机版