前言
. E& ^7 M+ O0 A5 }, K STM32的串口通信是最常用的通信方式,串口通信(Serial Communications)的概念非常简单,串口按位(bit)发送和接收字节。尽管比按字节(byte)的并行通信慢,但是串口可以在使用一根线发送数据的同时用另一根线接收数据。它很简单并且能够实现远距离通信。下面根据stm32f1的中文手册和stm32f1固件库来配置一个串口。) ?5 `3 s8 `! s, w k: D) q
- W$ {# [6 }; r
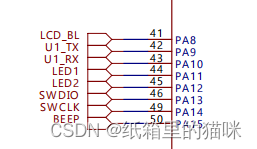
查看原理图6 t& f |- t1 t7 B% p& j. w w5 x
通过STM32F103RET6的原理图知道串口1的管脚为PA9和PA10,下面就需要将这两个管脚配置为串口1。
! S6 r& s5 w+ }7 X; a
2 e- m% o Z6 \7 f' I- L+ }
 6 o' {0 d1 h% y8 }7 V0 \
! H/ N7 W# I7 i% _+ R+ s引脚初始化6 O8 O- H9 ^& ^! x0 Y: _; \3 h
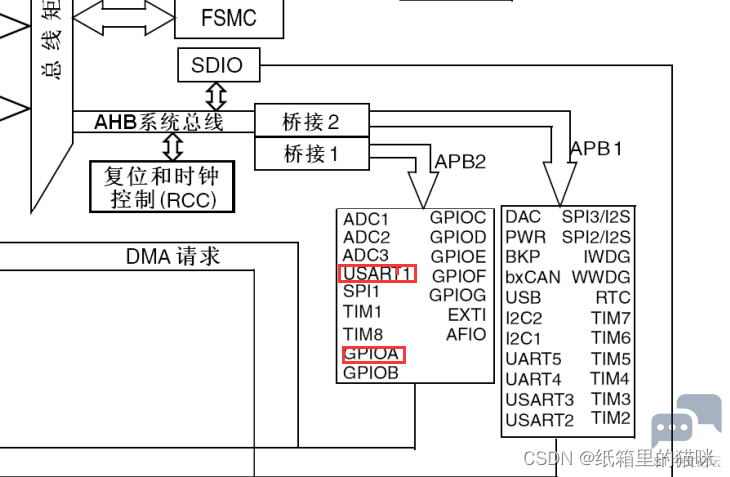
和配置GPIO一样,使用引脚前需要使能RCC时钟,查看总线架构可以知道,GPIOA和USART1是在APB2下的。
/ y& V4 Z9 N0 K6 _
% } H' s* W* V
8 A% X) h" P4 T' u4 d6 k
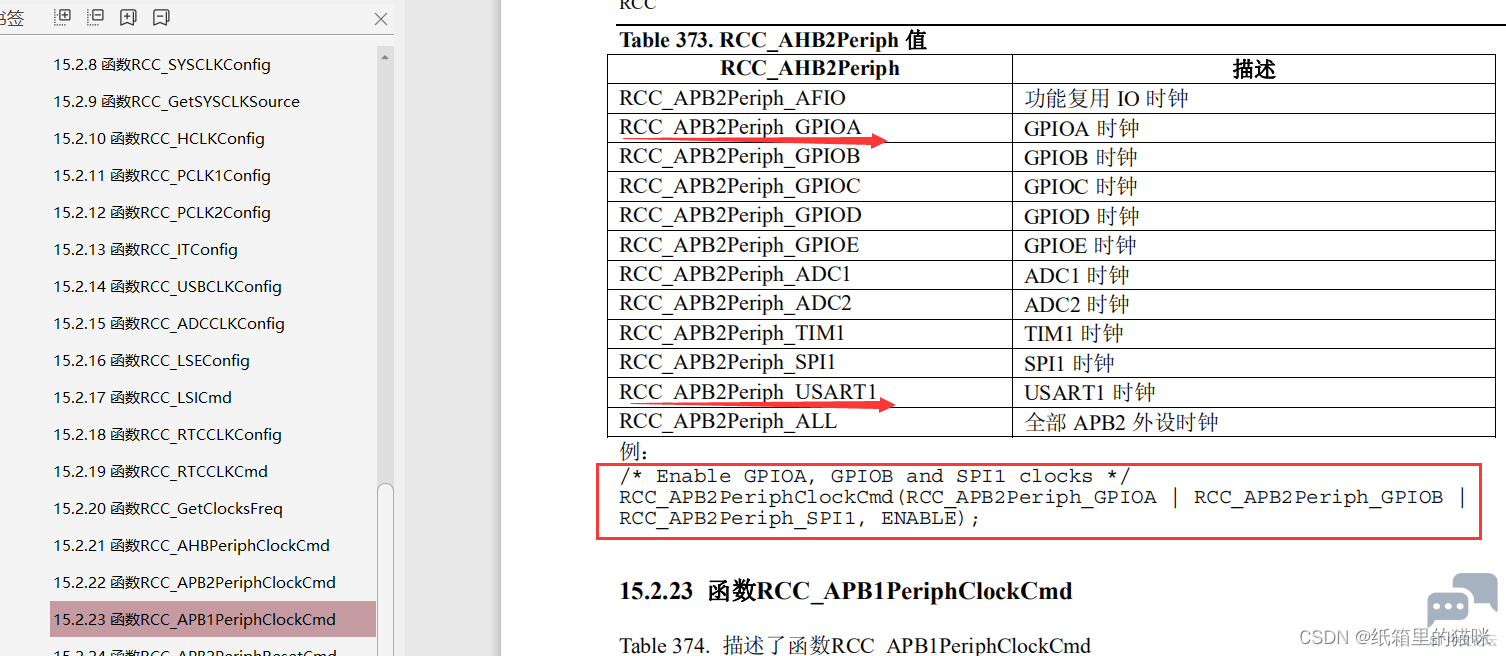
, a; w( g4 _) q6 |* E: I 查看STM32F1的库函数手册初始化函数。: S* k3 c6 l% }) E
" I, ]) | w" v7 `2 g" m
+ h8 Z- d0 V5 E/ ^, x% U# F7 g1 x1 W7 { h9 j4 I
RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA | RCC_APB2Periph_USART1 , ENABLE);# u. p% R2 o {5 }
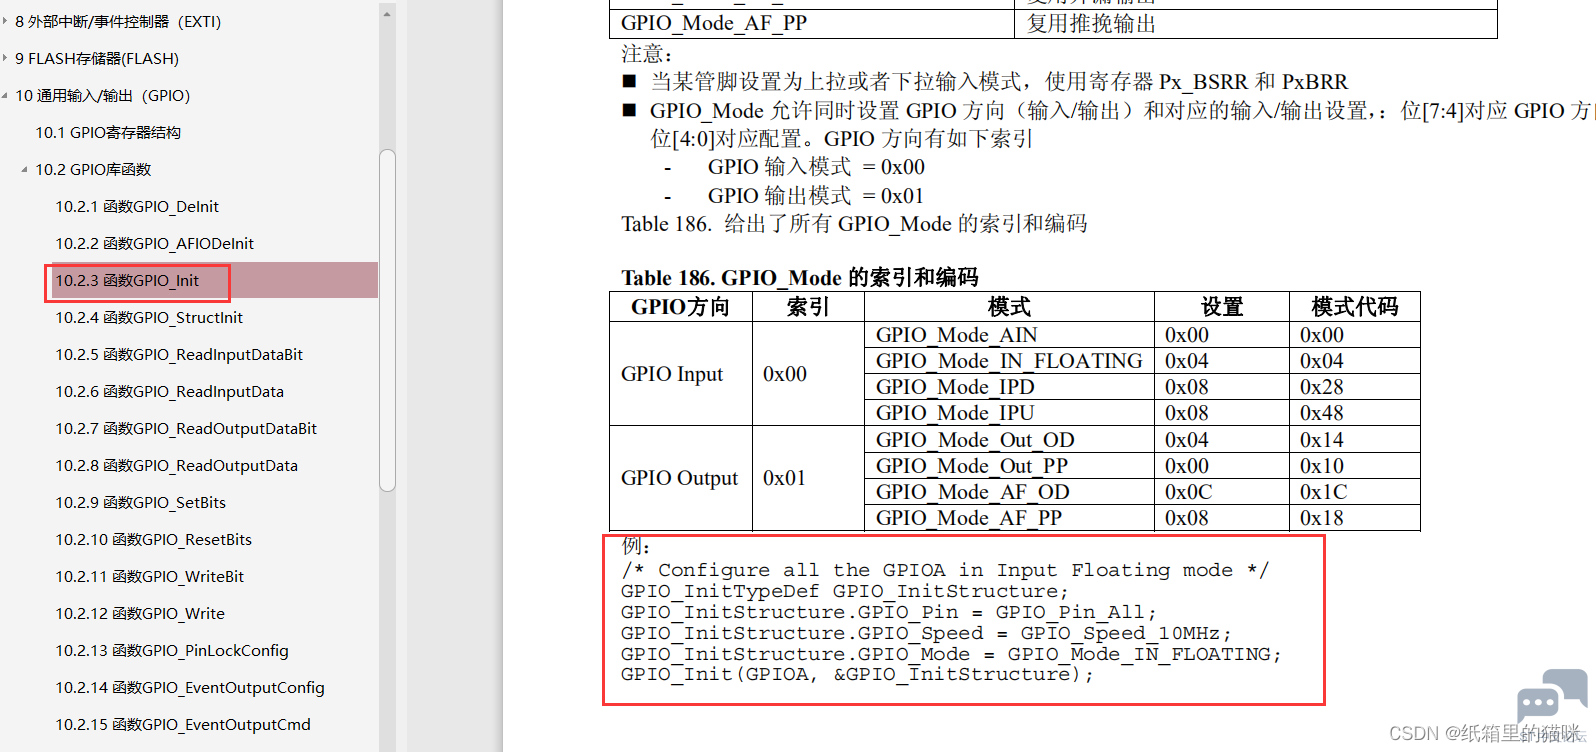
( k% H0 G& W0 y 开启RCC时钟后,就可以进行引脚初始化了,查看库函数中的GPIO_Init函数,找到下面的实例,复制修改一下即可。
& s* y4 h; J& i& y: {8 _" {3 v$ ?' P; ~5 t, ?
: A, Q5 O( U, y) Q( e3 e5 b% @$ }: G9 ~
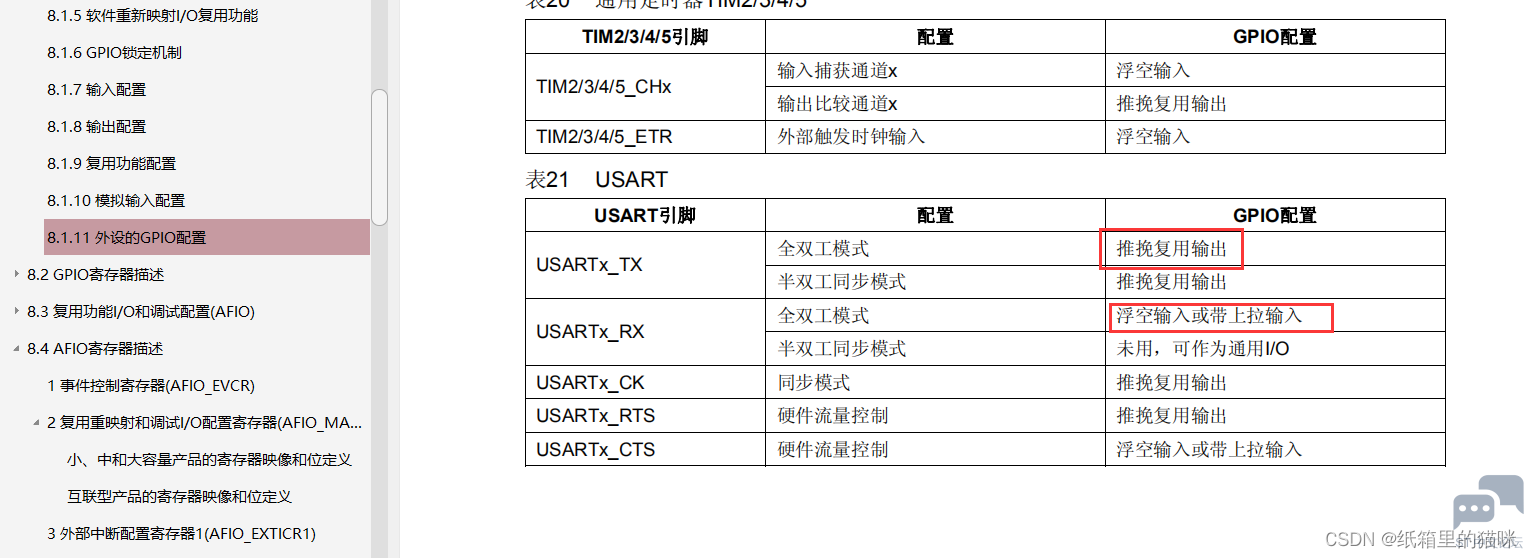
串口的引脚模式要根据STM32F1中文参考手册的8.1.11外设的GPIO配置来配置,将PA9.TX配置为推挽复用输出,PA10.RX配置为上拉输入。2 g4 a7 G& e6 K3 \
* @- U/ i5 s+ b/ x, A4 H
 . L/ w! S n: P5 b. Y! X
) M+ W, H8 h! l0 g4 S# }- GPIO_InitTypeDef GPIO_InitStructure;& F2 s9 R+ `+ `
- //PA9.TX8 T J4 T( a1 D9 A! O. ~/ _
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_9; //PA9 {; |5 T) a/ C1 d
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; 0 a" t. Y1 E9 a' s' x
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //复用推挽输出) M! B' r7 Q. C# t
- GPIO_Init(GPIOA, &GPIO_InitStructure);5 z. [: A/ d2 N
- //PA10.RX
5 @0 U2 _+ R) w$ n - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10; //PA10
7 [6 O( s0 E# ~6 R1 }% r. S - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; " t/ c3 q3 q2 F" K
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU; //上拉输入
/ J# i% O) D9 S5 Z# Z, j9 j - GPIO_Init(GPIOA, &GPIO_InitStructure);% j7 A. }( M* G+ u7 z. F
) B" F, e% c! x% o8 b& X8 D串口初始化
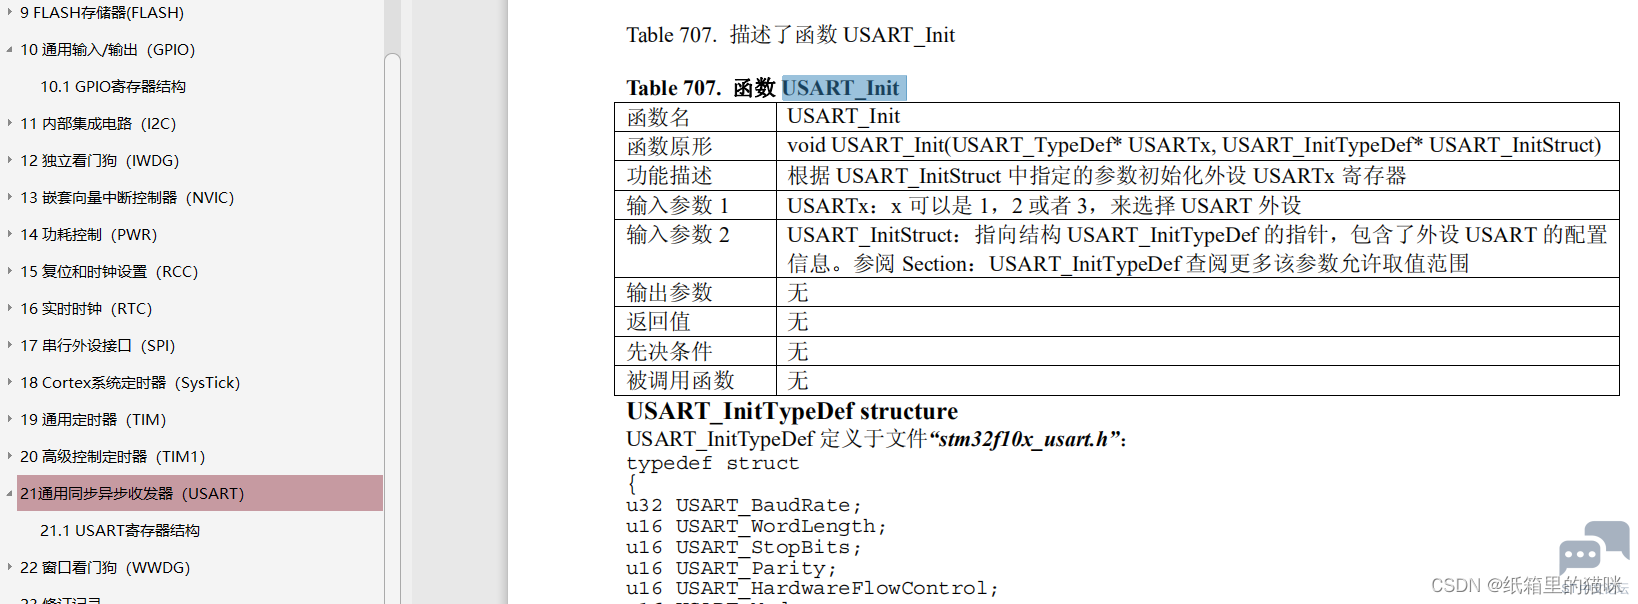
" n: N% N6 \* y/ _ 查看STM32F1的库函数中文参考手册的USART_Init,根据 USART_InitStruct 中指定的参数初始化外设 USARTx 寄存器,一般只需要配置前六将,后面四想默认配置即可1 T) _5 Q6 u5 b5 E1 e6 G
5 g; C) c4 i2 i! v" L
# x7 a0 P* V( u9 S6 d! R, Q* v% r Q) ?: U
- USART_InitTypeDef USART_InitStructure;
7 g+ p/ |- D% b* ^, a) n- ^ - USART_InitStructure.USART_BaudRate = 115200; //设置波特率
( S; J/ w$ ?$ {9 i9 y' c+ `* r - USART_InitStructure.USART_WordLength = USART_WordLength_8b; //8 位数据
; y. ?) O0 a. k) _# U* C - USART_InitStructure.USART_StopBits = USART_StopBits_1;//在帧结尾传输 1 个停止位
' K! s# ^/ b* w& Q1 u2 z+ O - USART_InitStructure.USART_Parity = USART_Parity_No; //奇偶失能,无校验# w8 T" ~, P! ^7 M' ~+ Q
- USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;// 硬件流控制失能
, W2 g) @) [) f* K - USART_InitStructure.USART_Mode = USART_Mode_Tx | USART_Mode_Rx;//发送、接收使能4 g; C' W) S2 b- ?, E
完整配置代码' d! @9 m5 u2 h8 n
- void Usart1_Init(void)//串口1初始化0 x! e' X" M+ R/ |" E8 R0 N
- {: J0 g- Q2 v+ G! r
- " [' o4 \4 q( ~, U- d# h: m
- % @+ {! K- f$ t" M2 Y
- //GPIO端口配置
6 c# h6 s+ }# e - GPIO_InitTypeDef GPIO_InitStructure;: S0 f. m. g, _# F9 d
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA | RCC_APB2Periph_USART1 , ENABLE);//使能RCC时钟% e* f J! ]. V! M- f. m
- //PA9.TX
5 o" H" O, w& {4 l9 w$ x, ]% z - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_9; //PA9
: o0 |3 X7 F' y3 T) `; H- M7 U" T - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
U. ]9 k" ]/ }6 e - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //复用推挽输出3 [4 l2 Y' K% \8 ?5 g
- GPIO_Init(GPIOA, &GPIO_InitStructure);" \. g8 u3 n% d( X+ K4 o$ w2 S6 n, g
- //PA10.RX
" Q. O. ^: [* B) D - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10; //PA10
6 v( P$ P. V" W: U2 @+ D - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; ! Z# ^# \5 G6 J e$ C0 q/ D
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU; //上拉输入8 q7 [4 u2 d, ~8 E/ F( H& Q
- GPIO_Init(GPIOA, &GPIO_InitStructure);
( g6 Y2 q# x4 T% |, ~/ } -
3 O# \2 k7 v6 g0 S2 F$ @/ @ - //USART 初始化设置 ( `: x0 Y5 ^$ i; L r8 t7 I
- USART_InitTypeDef USART_InitStructure;
8 N% y, F/ w0 D2 j! e -
, g/ a0 g& s2 ?9 V4 i: H5 s - USART_InitStructure.USART_BaudRate = 115200; //设置波特率
. i6 V' _0 s( K - USART_InitStructure.USART_WordLength = USART_WordLength_8b; //8 位数据
# I& H1 p$ g4 K6 Y, R3 h9 F) F - USART_InitStructure.USART_StopBits = USART_StopBits_1;//在帧结尾传输 1 个停止位 % d' L! p& C" M" |
- USART_InitStructure.USART_Parity = USART_Parity_No; //奇偶失能,无校验
8 k1 A1 D+ s. w( d' c- q - USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;// 硬件流控制失能
9 C. e7 j2 ?) |8 J6 B- J5 a) y - USART_InitStructure.USART_Mode = USART_Mode_Tx | USART_Mode_Rx;//发送、接收使能8 g* Y1 W, h' A6 A. I
- 2 c8 G4 c/ k) u" H; K. i
- USART_Init(USART1, &USART_InitStructure);//初始化串口17 m, {" }( t! H5 F
- USART_Cmd(USART1, ENABLE); //使能串口1, V( m* c" _) C
- ' @! T7 g0 Y8 k6 u! f; F
- }
; I K- k6 i, y1 u& i
' Z1 m3 J+ J" A- M. U. T
& @( P1 U0 B: t% Z4 Z发送单个数据" q8 u; K( l8 `' u( f3 @% J0 c
- void Usart1_sentbyte(char data)
& _, k& u" f% f; S - {
6 x6 l6 W+ U: b - while(!(USART_GetFlagStatus(USART1, USART_FLAG_TXE)==SET));( S8 t) Q5 |& i D- \+ U# v
- USART_SendData(USART1,data);0 X. |! L) g \/ u: T0 ]* X0 {
- 6 u7 o: Q* w1 `: o3 f
- }
* I% g6 r& x# \% C- T
) r& b$ [8 k/ R发送字符串
4 Q4 _2 f& m0 G- void Usart1_sentstring(char *data)1 o3 v% l. W2 |: O5 b D5 x- m" E' `
- {
4 V4 t/ U; e9 X/ z0 C, b* E& f - while(*data)+ ~6 Q Z1 r7 m Y# A9 v
- Usart1_sentbyte(*data++);8 ?8 Q- \" U+ H
- 0 a; f2 D' O- G2 X9 m2 H" z
- }* v$ {7 q3 h7 G9 z3 ?! {, k1 j: y
# T2 k8 {! A, c$ H$ y' @
接收字符
# @4 A6 u9 w2 X0 z3 ^- char Usart1_Receivebyte(void)
4 S9 s9 M: R8 Y7 ~6 z+ P - {: G2 Q: n% O, h) k
- while(!(USART_GetFlagStatus(USART1, USART_FLAG_RXNE)==SET));3 ?5 l, t: w3 p1 j
- return USART_ReceiveData(USART1);3 c2 E1 ^' }7 r$ H, x
- }1 Z1 e+ Q, Y+ R+ j K. ?2 N
, o! m8 g2 |. X# U+ E- p4 G5 W$ x' \: }7 v# t. A0 R
/ Z, r2 N+ E( M1 V7 m
————————————————
8 a0 U @" F' I" B4 N0 E版权声明:纸箱里的猫咪# ]- P* C9 h' k% I) l4 E: a4 |
如有侵权请联系删除6 A6 M& E* {! {1 T, N! ?
& M/ l$ V( T4 y3 L
1 Z( M- i; b3 y3 r4 p& [1 A
; f7 c8 x: ]$ V' D- Q: J3 T |





 微信公众号
 手机版