STMCU小助手
发布时间:2023-5-28 15:37
|
1. 引言 在使用 Spirit 系列的 Sub1G 产品时,有一些特殊的场景,其数据来源于 GPIO 口,然后再将获取到的 GPIO 数据发送出去。当前 ST Spirit 系列支持以下三种数据模式: 1. 正常模式 2. 直接 FIFO 模式 3. 直接 GPIO 模式 其中,它们三者之间的区别如下:I. 正常模式 a) TX,有效的载荷包数据填充至 FIFO,当发送 TX 命令时,就会按照设置好的帧格式将数据发送出去* y: m% E7 z- O- d b) RX,对接收到的数据进行识别,当且仅当同步字匹配时,才会将数据填充至 FIFO 中 4 G9 V" F3 R$ j/ {8 A II. 直接 FIFO 模式 a) TX,用户需要自行拼装帧格式并填充至 FIFO,数据就会从 FIFO 中直接发送出去# W7 ^/ G- Y6 o5 p p b) RX,对接收到的数据不进行任何处理,直接填充至 FIFO 中,用户自行在应用 层中解析 , o, x9 D" u* v6 a2 r1 o 3 K) R- D: N- M1 [ III. 直接 GPIO 模式8 a, d& Q0 c/ h8 z" }' z 1. TX,从 GPIO 口获取得到数据后不作任何处理,数据就直接被发送出去;同时 伴随一个时钟用于传送数据(上升沿有效)0 A9 ]$ z2 {5 e 2. RX,对接收到的数据不进行任何处理,直接通过 GPIO 输出;同时伴随一个时 钟用于接收数据(下降沿有效) 本文以直接 GPIO 模式为例,讲解如何利用 S2-LP_DK GUI 配置直接 GPIO 模式并互相 通信。 2. 应用场景 3 r6 U7 X% S8 |$ Y) \# J为了更好地阐述如何利用 S2-LP_DK GUI 配置直接 GPIO 模式,我们假设这样一个场 景: 设备 A 从信号发生器接收数据,然后通过 GPIO 口输出并作为设备 B 的数据源,而设 备 B 通过 GPIO 接收这些数据,然后直接发送出去,最后设备 C 接收设备 B 的数据并输出 Log 信息。这个场景的拓扑如下图 1 所示: , \) E* O" v x$ @6 G/ T( [ 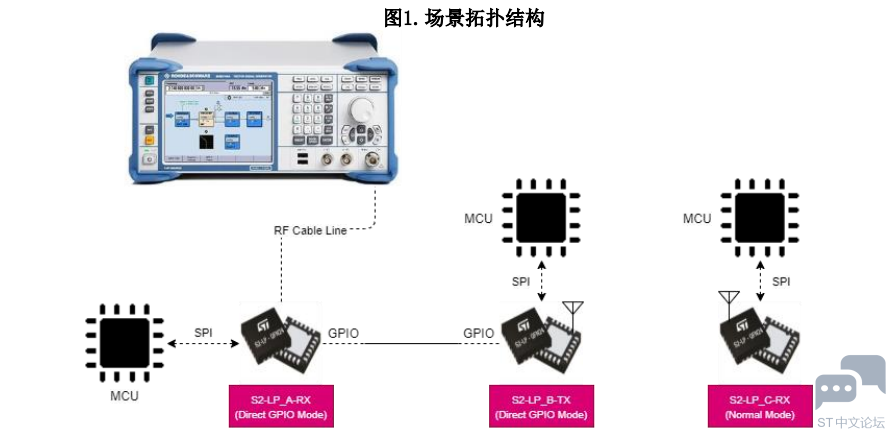
! d, t0 q' L4 p: t- k5 x {' [ 从上图可知,搭建这个场景需要如下设备: 1. 矢量信号发生器,R&S SMBV100A 2. FKI868V2 开发板 * 3 2.1 配置为了简化该场景的配置,这里采用默认的射频参数,即:1. 中心频点:868Mhz or 840Mhz 2. 通讯速率:38.4Ksps 3. 频率偏差:20Khz 4. 接收带宽:100Khz 5. 调制方式:2GFSK-1 以及帧格式如下图 2 所示:' j; y% u& p ~" Q/ Q+ s* G% K 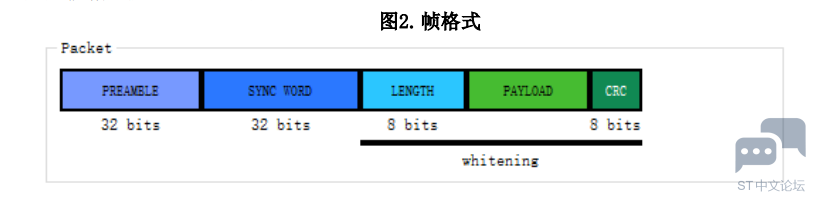
8 l: m w8 l% T7 [, @, R 2.1.1 矢量信号发生器这里仅需要根据上述的配置中提及的参数设置即可,详情如下图 3 所示: 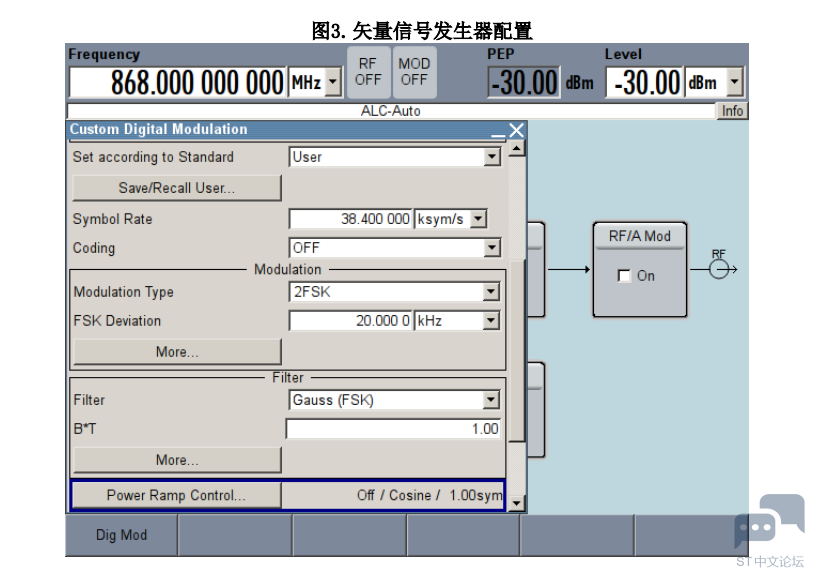
1 B y# U# o" V; h' P" n) \" [ 2.1.2. 设备 A 同理,设备 A 想要从矢量信号发生器获取数据,对应的射频参数就要设置成一样,如下图 4 所示:+ ~3 v1 V+ x5 P, ? |1 _$ z6 a0 O 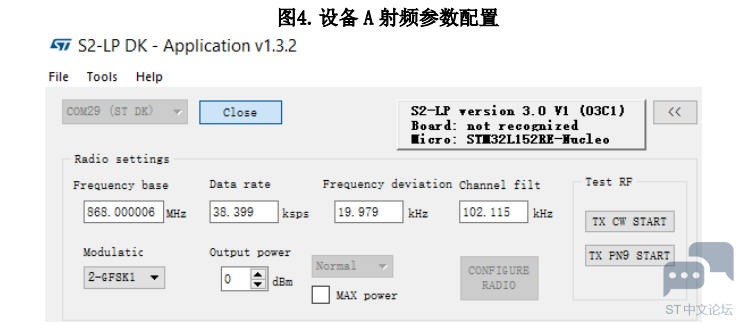
配置完上述的参数之后,在 Low Level Command 选项中点击 Data on GPIO no Packet,即可让设备 A 进入直接 GPIO 接收模式,如下图 5 所示:7 e9 @& T& k: y3 A 1 f/ F$ j8 e6 e( T. s/ L- p% w 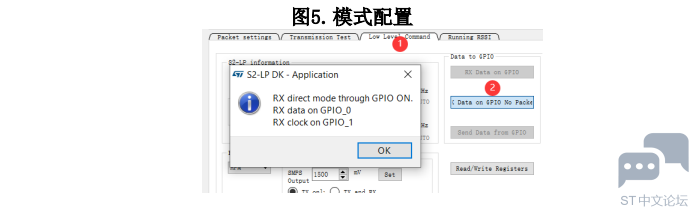
- j0 p- Y% v' k! h7 t6 x- m 2.1.3. 设备 B 由于设备 A 与设备 B 之间的时钟是不同步的,所以为了获取设备 A 的数据,设备 B 应该采用过采样的方式,即设备 B 的通讯速率应该至少等于设备 A 的 8 倍,也就是 38.4 * 8 = 307.2Ksps。但是,目前 GUI 最大只能设置 250Ksps 的速率,所以设备 B 想要配置通讯速率为 307.2Ksps,需要手动修改寄存器;具体如下图 6 所示:7 ]; X8 s; S0 V7 b: c0 J/ I8 q b . W }. R9 l5 X2 X 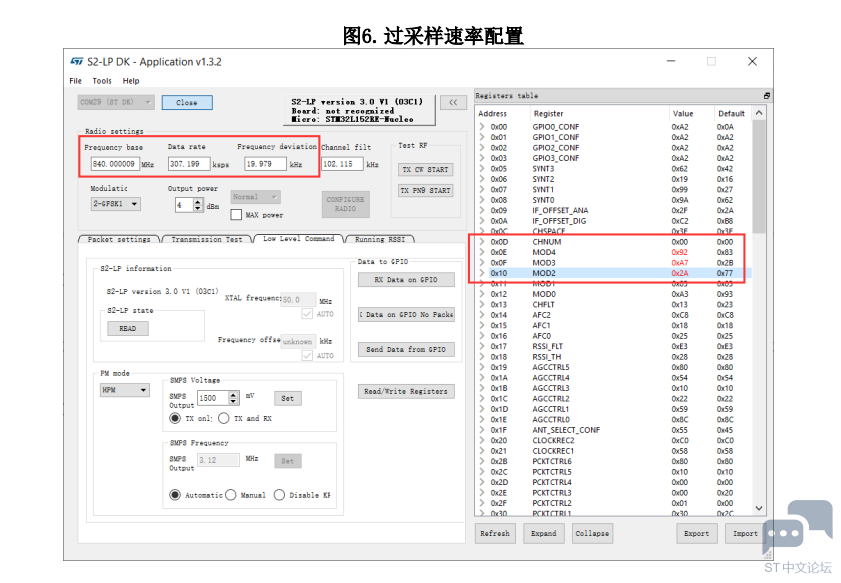
因为设备 B 此时是作为 TX 端,因此不需要配置接收带宽参数;同时为了避免引起歧义,将中心频点变更为 840Mhz。最后,在 Low Level Command 选项中点击 Send Data from GPIO,即可让设备 B 进入直接 GPIO 发射模式,如下图 7 所示: 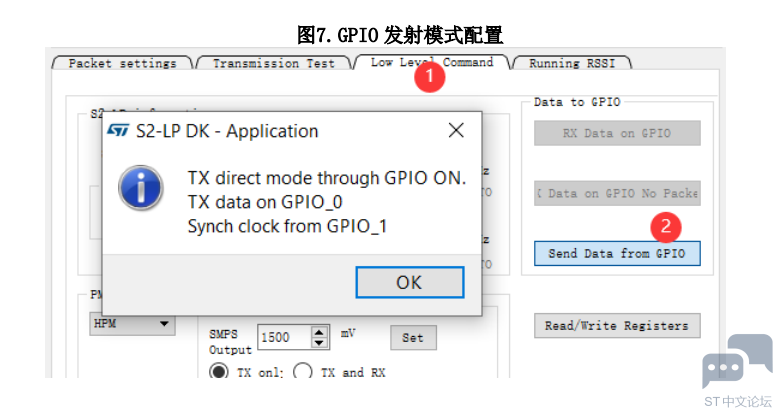
3 Q9 J- b4 x1 j( g7 _! ~ l' i 2.1.4. 设备 C: p/ a. t l' u. A 设备 C 是通过天线接收设备 B 传送过来的数据,所以中心频点应该跟设备 B 一样,其他的数跟设备 A 一样,详情如下图 8 所示:5 C( V5 o2 [. R6 w& i d 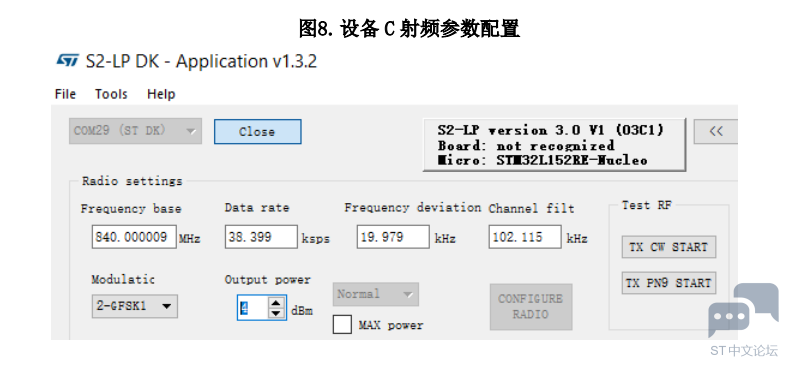
0 v# p( l2 x0 S) C0 o! ] 而帧格式的配置应保持与上述配置中提及的相同。至此,所有的设备配置均已完成,最终的实物搭建如下图 9 所示:" E7 a k; L, f4 ]6 Y7 @3 M) l 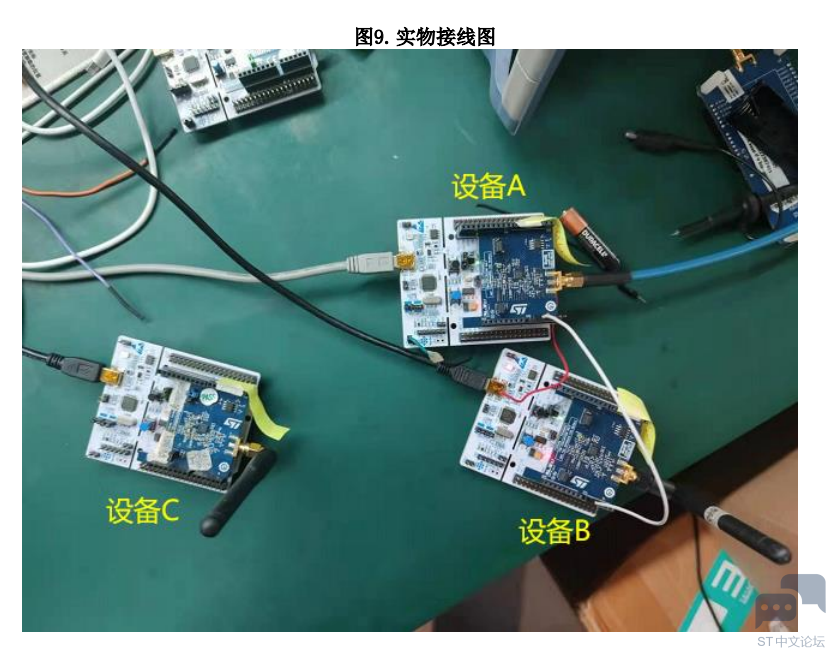
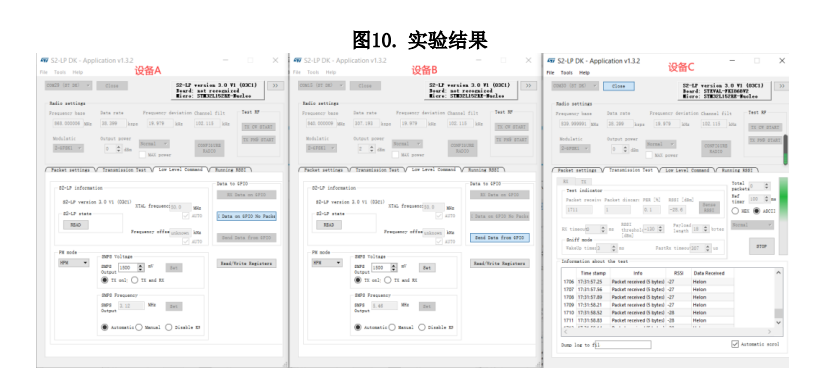
3. 实验结果 + P4 G; T8 u8 Y4 J: v5 ~+ T+ L7 w 下图 10 展示了基于直接 GPIO 模式的设备 B,接收到从设备 A 传送过来的 GPIO 口数据,并通过天线发送给设备 C 并显示出来。 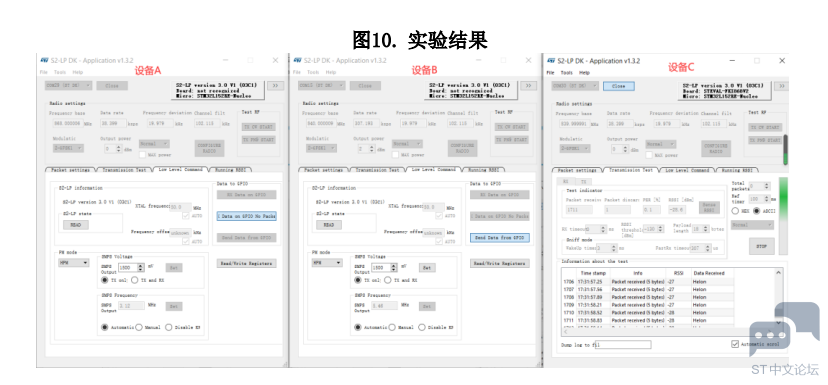
如有侵权请联系删除 # [( g( X4 J0 L& c |
【STM32H735G-DK 测评】STM32H735G-DK External Loder 编译和测试
Keil-MDK 在线调试设置断点的高级用法
请教下STM32N6570 怎么把分辨率改成320x240并可以全屏显示
【福利三:逢7发帖赢大礼】想要充分利用STM32H743VI片内的RAM空间(但并不顺利)
基于stm32平台上的IC-MU磁绝对值编码器SPI通讯和码盘数据处理
使用STM32 MCU和MPU连接PDM数字麦克风
分享STM32资料-采用 STM32U031R8 MCU 的 STM32 Nucleo-64 开发板,官方资料,数据手册等资料
HRTIM 指南
使用 STM32 的 DWT 单元监控内存
DAC,COMP,HRTIM Fault 功能的使用
 微信公众号
 手机版