|
1、LED灯的闪烁 在主函数while循环中直接使用延时控制: - HAL_GPIO_TogglePin(LED_GPIO_Port, LED_Pin);0 _- n6 g. c/ k: V% ~/ n7 [
- HAL_Delay(1000);
' X) N4 T" C5 ]' ]. o' O测试正常,这个延时1S钟靠肉眼识别,如果有误差其实也看不出来,影响delay应该是和系统时钟有关,后续再确定是否正常; 5 X3 q' k. |1 w% s$ {
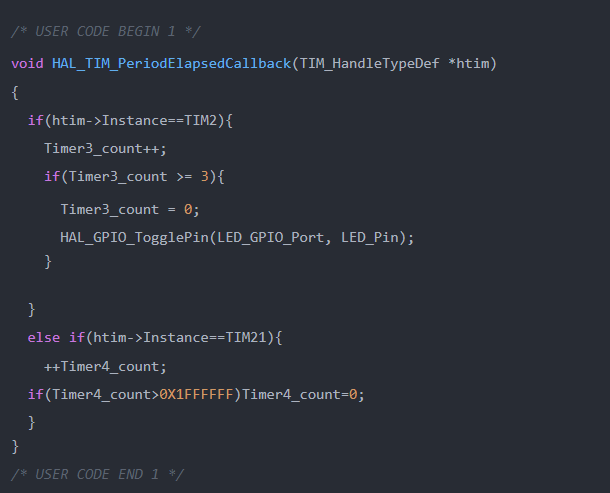
2、定时器控制LED闪烁在tim.c文件中对应处添加 HAL_TIM_PeriodElapsedCallback 函数,这是定时器中断的响应函数,当然,参数的定义(这里使用的参数只不过是以前使用F103保留下来直接复制过来的,我这里就没有进行对应的处理),相关.h文件的包含不要忘记添加。还有一个需要注意的,定时器初始化了,需要在主函数中开启定时器所以进行以下操作,LED会每隔3S切换一次 - /* USER CODE BEGIN 2 */
6 d3 o, a+ j% J' x2 k5 ^" f! B - HAL_TIM_Base_Start_IT(&htim2);
. _2 l3 L1 a4 f/ w b - /* USER CODE END 2 */
- /* USER CODE BEGIN 1 */ M( D2 K; `; [ F% C$ L% ]
- void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)
# I2 l. J' R Q - {
% W. d' U$ i. I! h( Z* p0 \ - if(htim->Instance==TIM2){
+ e1 |, k$ ?1 g9 p - Timer3_count++;
; t6 @* a5 k7 C - if(Timer3_count >= 3){
1 z9 Q; }- p- R4 U& M, I5 d% ` - Timer3_count = 0;
6 @; u6 S y8 D! l) ^7 r - HAL_GPIO_TogglePin(LED_GPIO_Port, LED_Pin);
/ C+ d- K( t# P, d' L6 c - }
4 L( P: J/ [! d# C3 @ - & d/ K# Z& _6 P! i$ j/ e; F
- }
# e) M& X- _( x) D. C+ |$ x2 W - else if(htim->Instance==TIM21){' n' s% M7 c; {4 I
- ++Timer4_count;
* D4 ^! o" H0 S0 ? - if(Timer4_count>0X1FFFFFF)Timer4_count=0; / E) K/ Z3 I% ?
- }! h% F9 O" }& Z. ^- o: I) N
- }
0 I( H' e7 K2 H# {: O! R: i - /* USER CODE END 1 */
( S/ g: B! b) `! a) B! p' P3、串口相关3.1 printf函数的实现
2 Q7 R+ c" N& o5 r- \- /* USER CODE BEGIN 0 */
( b! C% F4 X( }* }) ]1 S - #if 1
, V0 g0 V! s4 T( e$ I1 z R8 q - #include <stdio.h>
6 f' r0 @' ?% y$ D - , w& r$ ?' h7 b I# R3 R+ Q" g
- /* 告知连接器不从C库链接使用半主机的函数 */
F& I: N. Q+ H% D3 y$ N8 o - #pragma import(__use_no_semihosting)0 L! O% @1 M. s4 I& V
# @6 G4 I# I; R7 S+ w5 P- /* 定义 _sys_exit() 以避免使用半主机模式 */
6 Z! z( Z+ j- ~. G0 Y7 j - void _sys_exit(int x)
0 J, I# \. x) m* G; B, I/ u/ z' L - {
+ c* c6 H: t3 b4 N+ Y - x = x;
& S# [" x. T. \ C* } - }
, v7 _) I$ X1 L) U0 `% m0 s' @ y - , M( P2 e& ?7 i% y/ x+ M0 o! Q5 _
- /* 标准库需要的支持类型 */) U1 h/ }8 v; }4 [
- struct __FILE
4 Y1 X {' T. w" [ - {9 Y5 s H! m# q; Y! U
- int handle;
$ l5 z! b9 ^; g8 ~1 x# A - };
+ u' w$ g4 `0 k8 P - * z. o- q4 O2 U2 i0 u% X
- FILE __stdout;7 E9 A5 b) `- p3 U7 ~0 W
1 u! [- C) u) E4 y s- int fputc(int ch, FILE *stream)0 h3 O- t9 D" B2 N$ v( v
- {5 n& x7 N7 F6 D" E9 k
- /* 堵塞判断串口是否发送完成 */ |8 @- {3 n( m; G" Z. t6 B. |
- while((USART1->ISR & 0X40) == 0);
% h8 b& r- ~ Q/ k, b - ) L! g0 Q' b3 r6 n0 B1 r0 s
- /* 串口发送完成,将该字符发送 */
3 ~' Q# u, w; B - USART1->TDR = (uint8_t) ch;
3 N3 N& z. G8 P8 ]
+ j P1 J; h7 n- return ch;! S! P! I L! n, b# ~
- }
; {: A3 A$ v* a( k# R4 c - #endif
: p( r* p7 U9 B& r1 \. L% }9 E - /* USER CODE END 0 */2 H, y2 {+ x4 P- j
7 H8 O: O. A2 I3 O! _% d& T8 e其中需要说明的是,如果是F103 ,不是 ISR 和 TDR 寄存器,而是 SR DR寄存器 ) ^! y1 b7 q: R: N: p- h3 V
3.2 串口接收不定长度的数据在 usart.c 文件中添加 HAL_UART_RxCpltCallback 函数,对应的缓存数组不要忘记定义,我们这里使用的是 LPUART1 和 我的无线通讯模块通讯(以前F103对应的引脚是串口3),在中断响应函数中把串口接收到的数据存到 USART_Enocean_BUF 中,然后在主函数中实现打印接收到的一串数据。 - /* USER CODE BEGIN 1 */
) C" b, W' x( H! z' h5 m - void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart). d5 \( `/ j7 Z
- {
8 J! U* O* W/ V! f - if(huart->Instance == LPUART1){, ?- c+ w7 u; e6 X( g
- Enocean_Data++;
- f9 E' J' l0 T( H - HAL_UART_Receive_IT(&hlpuart1, (uint8_t *)&USART_Enocean_BUF[Enocean_Data], 1);8 {% Y* n: U; b) ~- F: n0 l* O
- }+ F: E: U4 T' G( X3 [5 B: ^! P% T) U
- else if(huart->Instance==USART1)- p" d& n8 A4 k$ P( P. e: K
- {
6 z W% E$ R$ ~0 q' y3 G - // HAL_UART_Transmit_IT(&huart1,(uint8_t *)USART1_BUF, 10); , i- T. z% r9 E. E! ~; w
- // HAL_UART_Receive_IT(&huart1, (uint8_t *)USART1_BUF, 10);
( _' [: h+ E0 L& o1 H& V$ ~) V5 A - }
1 `" r$ h, g4 [+ e2 m2 j! L - }
+ ?' y7 l* d7 y7 ?& z n# I - /* USER CODE END 1 */
- /* Infinite loop */
A5 k) b7 b4 t& U: H8 |( C; ^% y9 P - /* USER CODE BEGIN WHILE */ U* I+ M7 e; ~9 H2 y
- while (1)# Q2 R) I% N' t2 F
- {
% V9 ^+ h8 E4 Y' C: Q9 E - if(test_data != Enocean_Data){" O& j8 Z0 q( q2 F" _( |8 y) f `9 V
- HAL_Delay(7);: R+ u$ R# d! S" X% x
- HAL_UART_Transmit(&huart1,USART_Enocean_BUF, Enocean_Data,0xFFFF); //将串口3接收到的数据通过串口1传出
6 g7 V! m' P' `: b: ~ - memset(USART_Enocean_BUF, 0, sizeof(USART_Enocean_BUF)); //清空缓存区
r, D0 s; ?; ~5 C5 o j' {/ D - Enocean_Data=0;6 _. v. P/ B# A9 b% r
- (&hlpuart1)->pRxBuffPtr = &USART_Enocean_BUF[Enocean_Data];//这一句很重要,没有这一句,后面接收会出错
' J6 g( s+ a2 Y3 N) f - }! B- \, j/ H: M1 Q% ^3 e
- /* USER CODE END WHILE */
) ~0 j( Q5 Q/ i+ A: N9 q
/ b9 T3 k8 T1 h, r. `. P- /* USER CODE BEGIN 3 */' O% I- b( \$ s' x
- }
5 ]8 Z) o6 \; [+ N: V$ b* m* C - /* USER CODE END 3 */
和定时器一样要注意,串口开启中断接收,需要在初始化后执行一次中断接收的函数 HAL_UART_Receive_IT ,类似于开启中断接收: - /* USER CODE BEGIN 2 */
$ I9 ~7 X# v- J4 S - HAL_TIM_Base_Start_IT(&htim2);
' }" F0 `( p4 `. T - //使能串口中断接收
- S" M0 [# c4 N - HAL_UART_Receive_IT(&hlpuart1, (uint8_t *)&USART_Enocean_BUF[0], 1);0 g- d' r9 M% w. C Q" }9 r! X. }6 {* d: D
- /* USER CODE END 2 */
完成了以上操作,就能够实现将LPUART1 收到的数据,通过串口1打印出来 今天还发现一个细节,HAL_UART_RxCpltCallback 函数不需要再次在.h文件中申明,因为HAL库中虽然是 _weak 声明的,但是在底层stm32L0xx_hal_uart.h中已经申明了,所以在应用程序中申不申明都可以
' K9 P! ^! l* O+ l
4、独立看门狗看门狗还是比较简单的,直接在循环中加一个喂狗函数就可以: - HAL_IWDG_Refresh(&hiwdg);
$ W0 f O ?5 S0 {9 I t2 t. j/ T5 p - }
( k' z0 {. p2 e7 Y) V - /* USER CODE END 3 */
8 Q& x H2 ^9 S# t这里我也测试了下上一篇文章我设置的看门狗时间,当时计算出来看门狗时间为6.4S,是准确的。 " {/ l# I4 M7 C$ O' Z
5、按键驱动移植因为自己以前用到了一个非常好用的按钮设计,所以一直保留至今,直接上.c 和 .h文件 - /*1 s5 y% g/ P" f8 F8 w6 ^* u0 S5 C
- 2019/5/21 按键程序移植成功,以后可以使用此按键,需要研究一下
( B( j$ }$ [$ o - 和以前单片机项目按钮方式类似
* R5 l2 O, v5 G) D2 E$ l - by qzh
+ E0 @8 s3 A1 R5 P- R I( x2 o, Z - 2019/8/30 ' k+ U8 A6 S0 S2 y* [% z7 E7 t
- 确定了第三行,第一个必须是7,才能按下到时间自动触发. x4 P& K- [ [* N- Q0 D9 T
- by qzh
1 Z$ b8 u- I$ p0 e - */: R: ?# i3 x0 }: p, X2 `1 D$ U
- #include "mod_button.h"4 b3 b% Q( l' D/ X) J1 h
) x1 v1 Z7 R1 T2 v" s+ G- ( J! D4 l7 w2 [7 m8 ~$ E
- //GPIO_PinState HAL_GPIO_ReadPin(GPIO_TypeDef *GPIOx, uint16_t GPIO_Pin)+ s( k1 `) y" G% C) b
- void io_getDigital(GPIO_TypeDef *GPIOx, uint16_t GPIO_Pin,uint8 *pu8Value)7 z- S1 o* C9 l; E
- { 3 O' b: I4 r; h* d) ]6 s
- *pu8Value = HAL_GPIO_ReadPin(GPIOx,GPIO_Pin);
# ~, Y/ p9 o3 o4 y - }
. x1 _" a/ `+ q0 R - 9 b7 N/ p0 E3 i. }6 ?
- void time_setTimerCount(TIMER_TYPE *pu8timer,uint32 u32timeToCount) " U! {& J8 V0 w
- {
% q, n N5 o% b3 b1 u, B - // __HAL_TIM_SET_COUNTER
. x2 e& ~& S7 H1 c% o! V* ^ - HAL_TIM_Base_Start_IT(&htim21);
6 B5 b7 o" x3 b, f - // HAL_TIM_Base_Stop_IT
: k; A8 J8 h1 ]7 f- D: T, h% ? - // TIM_Cmd(TIM4, ENABLE);1 h" a" f% {2 b7 N& M+ a' e _
- if(pu8timer->on == 0)
: E9 E) U/ M# C8 ?* |& t; I - pu8timer->on = 1;6 C5 L9 ]; e! O" V$ {
- if(pu8timer->on == 1)( m1 X# p. R8 Y3 ]
- //IntNum = 0;
% A2 W$ I! a+ P: ^8 m - pu8timer->timeInit = Timer4_count;' ~1 A4 q. r4 V7 q: w
- //pu8timer->timeInit = IntNum;
; b& m( I( m: D% R Z - pu8timer->timeOut = 0;
' k0 L9 [% t! [ - pu8timer->timeToCount = u32timeToCount;1 ^. u2 O5 Q# v' S
- }8 [# E" S* \$ C, X3 p; ~
- % Q+ }# I! X" i. L. z1 L
- RETURN_TYPE time_getTimeOut(TIMER_TYPE *pu8timer)2 `. B! {9 i) Q
- {7 _* F7 x+ t: K( g! X: m$ S' z7 q
- uint32 Temp_Val;
0 @$ w; w0 L6 P$ y8 @ - if(Timer4_count > pu8timer->timeInit)
$ e" j1 h% E: q. I8 _ - Temp_Val = Timer4_count - pu8timer->timeInit;
" d6 W/ D4 ^: q1 z" Z$ X - else( s$ m. `5 K5 s" I6 T! Y
- Temp_Val = (0xFFFFFFFF-pu8timer->timeInit)+Timer4_count;
; C/ G2 z) o0 O& Y - if(Temp_Val >= pu8timer->timeToCount)
- P4 C! |5 f3 n% C. O) f! s2 U z0 u - {
: u7 c; D2 r d4 I; ?( Y - pu8timer->timeOut = 1;, i. Y! H' G% C; m0 A# i
- pu8timer->on = 0;
1 {9 i0 [; h" Q! S% X' }- J - pu8timer->timeToCount = 0;1 I0 l0 w+ F% ^) G2 I/ `0 K7 |3 D
- pu8timer->timeInit = 0;
6 I5 {$ F5 Z# q) v% T# S - }
) A0 F( z6 Q! v1 n - else # U, Q1 U, a2 b1 a& I
- pu8timer->timeOut = 0;: U. x7 V* x' D+ }7 E* E
- return (pu8timer->timeOut == 1)?TIME_OUT:OK;2 G* A; N+ j2 h% y& c
- }
; w5 D H- ]. x8 |5 ?3 L" z
# g& M$ Z3 ~4 X& p$ ]- BTN_STATE btn_getState(BTN_STRUCT *pBtn)
) Q4 `" B. G/ c5 R V3 P - {; u' [6 ~( x3 x/ Q( E* K
- const uint8 transition_table[8][4]={ 0, 1, 0, 1,& N% k$ R a4 o, y0 s1 P
- 5, 2, 5, 1,: v1 S5 @! T# c* t- f# z1 j8 w4 c# A* s
- 7, 2, 5, 3,
' `9 k+ v& P. z# R! S+ } - 5, 4, 5, 4,
$ M6 W% y7 W9 S* g1 o/ c" u& S - 5, 4, 5, 4,6 w3 k# P! P' p& W! Y7 u" ~
- 6, 1, 0, 1,
: ~" |4 W+ Y; w& J - 6, 1, 7, 1,
! a& t/ a- n6 c- m9 a+ m - 0, 1, 0, 1 };
" O5 }- S0 B5 | z; Y/ d. q - / F2 X$ ~, M6 w: D5 y/ K" j
- //register uint8 u8Input;
4 m9 F# ^# ^" ] z2 F% H1 g - uint8 u8Input;. S) K1 {% U: H1 y3 T
- // Get button state; V; Z) P0 a' m6 l8 I& S" t. I
- io_getDigital(pBtn->u8Pin,pBtn->GPIO_Pin ,&u8Input);
T: |8 r, o- r( Y; c: p, F) Q( N - u8Input = (u8Input == pBtn->u8ActiveState)?1:0;. ]. L9 W7 E# K7 }
- ' ~0 }) _. J* [: [$ Z& V* U9 n
- // Get timeout state
, A- `4 o( b y1 x/ h$ W; u - u8Input |= ((time_getTimeOut(&(pBtn->tTimer))==TIME_OUT)?2:0);
& }; F" Q4 m# ] - 2 p8 u* f1 I x
- // Get new state
2 t& \! s4 Z; L - pBtn->u8State = transition_table[pBtn->u8State][u8Input]; // we want only the state, not action
. f" m$ G* h; Z& T
! [, { i x0 p" V- // Perform action 3 S9 f. I( t+ P6 Q
- switch (pBtn->u8State)0 J; S" B7 {- H3 r" {
- {5 f9 g/ h0 g0 P5 d
- case 1:
N: e, y1 J/ m% ^# x }+ W) ?7 z' y - time_setTimerCount(&(pBtn->tTimer), pBtn->u16TimeOutON);9 k; p9 ^; R% h4 q# U) L6 |
- break;
/ q& k b* p1 Z0 Q2 c. t" W) \ - case 5:
6 M4 F1 d6 b: K+ |5 I - time_setTimerCount(&(pBtn->tTimer), pBtn->u16TimeOutOFF);( D3 k4 C2 X2 n0 V+ Q
- break;
2 K! z( R' C/ O% F3 `8 K6 ]3 U' L7 o - }
" ^$ p+ B: d6 I* M! h - // return pBtn->u8State;
; G" _5 x! @. r9 b - //待测试
+ ]: g/ o+ M' A/ N; a8 Y$ | { - return (BTN_STATE)pBtn->u8State; 3 B' R# Y, t+ o4 I1 R% J* d
- } 6 i9 m8 c/ \* A" B- X8 i: a
- ( x6 j& W$ ]5 s
% @8 `3 P7 b2 x2 W* G( h* E. z- void Button_Action()( O" U5 C" D/ O) K8 r
- {
# d" ~1 f' ~4 b. S, ~, Q$ b - /*
( Z" b/ I( H1 M; h; W1 N( a - 按键动作,模式选择' q2 |6 `9 I/ C% v% a! L2 K
- */
4 B3 R/ K1 b9 C3 c+ U. U2 C( x, G - }; V! T6 [- \$ M7 D( W
- #ifndef _MOD_BUTTON_H_INCLUDED
4 ]- _" e5 m& A D! g; Q - #define _MOD_BUTTON_H_INCLUDED5 `# I/ |0 |% Y
2 D6 v. E. a' h) ]5 L4 |- #include "main.h"8 j5 \8 s, H# H- O: |* P/ \
- #include "Datadef.h"4 g2 D' F% M- M3 b
- #include "tim.h"" f" {) a- U+ P8 A& E% N- l
- /*$ V* O7 ]! z- e% U
- Timeout ON! O; P' y5 ?( @0 c
- _______|_____) A: p% m F5 |
- P | | Timeout OFF% u5 T( A) \3 Y" V( f2 i. W8 Y, |
- R ___________| |________|____
' H4 R; _& a. I! l( i" A7 ~ - ^ ^ ^ ^ ^ ^ ^ ^8 `* d: b! J: U; }! Q
- S 0 1 2 3 4 5 6 7
# X- Y; m9 I: A4 `3 ]
* Y# M3 D4 G! _( o/ f, z# S, r1 u3 y& A- P - pressed, R - released, S - BTN_STATE& p9 t# c; j6 \
- */) s+ E* R$ w3 q4 `
9 a; q! Q( G7 e0 ?" l* a1 m- /*
5 z8 ?9 I, v$ W - °´Å¥Ïà¹Ø KEY1 learn PB5 KEY2 CLEAR PB6
5 C2 ^2 f* \5 Q - */
7 Y+ d$ {9 z: z5 H7 K, s - #define BTN_ACTIVE 0 //when pressed, switch to GND
9 T7 o% Y- |3 r/ e6 q5 ` - ! m4 d1 h+ Z3 Z5 k7 l: {* A+ @+ u; d
: ~ u, V& Z+ @* c/ \- typedef struct0 B' e* W: ^. ]0 F* a8 x
- {
4 h2 D# n: d9 i& ^+ I2 s0 @2 s1 f! s - // Public / d9 h: e/ n" e$ a$ Y: f
- //uint8 u8Pin; // e.g. ADIO02 p9 v) n5 L8 ^. z8 z$ n8 _% D, Q
- //uint16 u8Pin; // e.g. ADIO07 o/ f( a( s! ?' n) F: e3 K
- GPIO_TypeDef * u8Pin;; P$ ^: _" c6 H% k5 L; T+ n
- uint16_t GPIO_Pin;4 ?6 O. o2 F3 K% V5 A2 V
- uint8 u8ActiveState; // button is pressed if (io_getDigital(u8Button)==bActiveState)& |; \$ K4 [- [5 Q0 f0 g, i
- uint16 u16TimeOutON; // time the button has to be pressed to be recognized as pressed
. ^3 L8 n& k1 J+ f7 x - uint16 u16TimeOutOFF; // time the button has to be pressed to be recognized as released( f% j/ s! ~0 y8 ]" K
-
/ f3 e: y2 P- n5 J& z& t$ ]0 ?. p - // Private5 \( G' ]$ E* E2 Z
- TIMER_TYPE tTimer;
+ h- }# N* y5 W - uint8 u8State;9 J1 T+ z0 `5 `. Z9 O" ]: h
- , v" Z" ^& G0 G# T. o$ M! W6 \+ I
- } BTN_STRUCT;9 m1 P$ s; _8 b
) t$ q: F7 i. ^* v1 w- typedef enum
- J( S+ n& ^/ \& O O - {9 }, k* z3 {4 L {
- BTN_IDLE = 0,5 E0 s5 t2 h' D1 k! K; p2 \. K. \0 v
- BTN_EDGE1,0 v4 K$ A7 H/ \' f v2 l
- BTN_TRIGGERED,
' `/ W' C! `8 K+ \' n1 r - BTN_PRESSED, //< most important
/ P) a" E2 u5 h+ d2 I' `0 n - BTN_PRESS_HOLD,9 j! y" K4 ~3 F/ E5 T
- BTN_EDGE2,
9 Y# G$ A) N) Q1 p! p& u - BTN_RELEASE_HOLD,8 E6 s+ u. u, O) l8 [! Z
- BTN_RELEASED % }8 S2 D- g! U4 f3 e
- } BTN_STATE;, N+ a& ^. ^# T: P% F
# c, }5 [. N. Y5 o- extern u16 Timer4_count;! g4 z2 M- Y0 d# f7 f0 ] }
' i" C8 D3 i/ R0 _9 X4 F- BTN_STATE btn_getState(BTN_STRUCT *pBtn);
0 T- g. f+ o4 n! R - void time_setTimerCount(TIMER_TYPE *pu8timer,uint32 u32timeToCount); # A3 L# ?/ G! [% r
- void io_getDigital(GPIO_TypeDef* GPIOx, uint16_t GPIO_Pin,uint8 *pu8Value);
/ Y7 R* s1 U5 d- \ - RETURN_TYPE time_getTimeOut(TIMER_TYPE *pu8timer);' b" m v" b% ~6 w2 Z* Q
: F" Q/ R' _. I- K# V3 J( V) k' l- ' ]/ S* S8 O& r2 P( Z" A2 U/ ~- D$ o
- #endif //_MOD_BUTTON_H_INCLUDED
在主函数中添加需要用到的按钮操作: - /* USER CODE BEGIN 3 */2 k$ X4 F+ {* t6 o; @0 U
- if(btn_getState(&K1_BUTTON_150mS) == BTN_EDGE2){
! G9 M) C5 O, w3 e. _ - HAL_GPIO_TogglePin(LED_GPIO_Port, LED_Pin);+ o* w, m9 e" l8 \' z5 w
- }
# A$ e; L' V& m! M. ~! r - : [. M- P- X6 J i
- if((btn_getState(&K1_BUTTON_2S)==BTN_PRESSED)){
# R& f7 ~5 x$ u, @ - while(btn_getState(&K1_BUTTON_150mS));" x2 L8 D3 f z, t' {
- } s! R7 [# v v Y) d3 ~
8 F2 L- c7 l: S4 Y% w- if(btn_getState(&K2_BUTTON_150mS) == BTN_EDGE2){
& @8 `7 W" C/ ?0 B6 U! R! h - HAL_GPIO_TogglePin(LED_GPIO_Port, LED_Pin);
) n% i0 v& y G7 U - HAL_Delay(150);1 s5 z a6 f: F
- HAL_GPIO_TogglePin(LED_GPIO_Port, LED_Pin);' ]; B Z8 Q8 l1 i
- }0 j+ N4 v9 {- Y: H" M3 `# O. y" z
- HAL_IWDG_Refresh(&hiwdg);
. X8 p& s! j! [) S8 T - }
6 ^9 \. o# M2 O* z - /* USER CODE END 3 */
测试结果OK。 % h4 y* X2 |/ b9 ]# a; j# }: p
6、软件复位5 Z" |( _4 s( P9 g' Q
- /* Private user code ---------------------------------------------------------*/. Z, |6 v0 u5 J/ s
- /* USER CODE BEGIN 0 */3 Y; G: K% _8 H( {* }
- void SoftReset(void)
8 o0 S2 j! E/ {8 w6 j E1 W - {
7 y5 e5 }5 |( W5 d - __set_FAULTMASK(1); // 关闭所有中断/ L1 U: d! |1 m0 c3 k$ f2 q: d$ f
- NVIC_SystemReset(); // 复位9 K% T+ ]/ e) [$ z1 L
- }! i/ C$ m) y2 U% l, ^. u
- /* USER CODE END 0 */
4 } _8 {' q/ |/ ?. m" z* U
其实上面这个是有问题的,在HAL库中没有__set_FAULTMASK(1)这个,直接如下: - /* USER CODE BEGIN 0 */
4 O9 V- X9 S$ E+ }) p - void SoftReset(void)8 k9 }) t; h$ ]7 j8 \3 I7 H7 I
- {( ?0 `" c/ X1 O# J9 J
- HAL_NVIC_SystemReset(); // 复位
8 Y- U8 |- ?( L: F2 \* {% c8 ` - }
1 K* N4 Q1 p* b - /* USER CODE END 0 */
* G9 r+ ?6 ]$ n* \或者直接用HAL_NVIC_SystemReset();这个函数在程序中就可以; 小结,基本上项目上使用到的串口,LED,按钮等功能都测试过了,然后我还得把通讯模块的底层一些驱动移植过来,其实也就是根据通讯模块的串口协议进行的一系列操作。这里就不说明,等今天完成这部分,下一篇文章会来写一下通过IO口,软件模拟的I2C接口测试。 ! c) T; h7 |% A# a$ [& }
转载自: 矜辰所致 如有侵权请联系删除# F+ s& L7 J* \7 [7 k" \+ {
( w1 v t' o9 i% L! k
3 _% N. M& L( N$ B% W |





 微信公众号
 手机版