|
PWM控制电机速度的基本原理 PWM(Pulse Width Modulation),也就是脉冲宽度调制。 PWM中有一个比较重要的概念,占空比:是一个脉冲周期内有效电平在整个周期所占的比例。 为了实现IO口上电压的持续性变化,可以调节PWM的占空比。这也能够使外设的功率进行持续性变化,最终控制直流电机转速的快慢。如何调节PWM波形的输出就是重点。 
C/ e* [ W% h0 T ]( F 上图中的ARR是我们给定时器的一个预装载值,CCRx的上下变化是产生PWM波的关键。我们假设ARR大于CCRx的部分输出为高电平(即t1-t2、t3-t4、t5-t6),ARR小于CCRx的部分输出为低电平(即0-t1、t2-t3、t4-t5),则改变CCRx的值就能改变输出PWM的占空比。因此,想要控制PWM的输出波形,重要的就是如何设置ARR与CCRx这两个寄存器的值了。 & P" e" C, t W' @' B0 q% A( u3 N STM32定时器中断 为了便于理解接下来关于PWM应用的内容,先插一段定时器中断的知识。 产生定时中断是定时器的用法之一,与定时器用来进行PWM输出和输入捕获相比,定时器中断更容易理解、掌握。% T0 [, J. r/ ^$ d2 Y9 u; N 原理简介 # v5 p+ R: ?" X2 }, w, o2 F; N& q 使用通用定时器进行中断的原理,其实和开发板Systick定时器进行中断延时很相似(Stm32入门——Systick定时器),即:用psc(预分频系数)设置好定时器时钟后,arr(预装载值)在每个时钟周期内减1,当arr减为0时触发中断然后进入中断处理程序进行中断处理。以下代码为例:; V8 f5 G8 A f6 d' Q9 I ! s: S6 M7 s" |- u3 e- v9 c9 M( \- C 
$ r& k- N" @& i* ` 解释一下上面这行代码,由于定时器3(TIM3)是挂在APB1上的外设,所以要打开APB1,这里的预分频器值psc是来设置TIM3的时钟频率的,如果系统时钟(SYSTICK)频率为72MHz、psc为7199,则TIM3的时钟频率就为:6 N' b" Q8 G6 v! q [- X) ?) r) l , ~4 W3 |, Y9 w, c9 f$ H2 k+ i, O 3 v% [- {! F. x8 @( N 
3 r' R' G8 Y% S7 w% f4 p ' m& E" j) S" y l 10KHz是什 么意思呢?就是一秒钟会产生10K个周期,那么一个周期的时间长度就是1/10KHz,如果你想将定时器中断的时间间隔设置为0.5秒,那么你将arr设置为5000即可,因为arr每减1就需要一个周期的时间,减5000次就经过了5000*(1/10KHz)=0.5秒。 2 G5 P9 I, l/ j/ y" H ) H5 D1 `$ z/ U/ K5 a8 j/ M8 N% k 
( J- F* o% R7 H9 Q 再解释下上面这一行,设置允许更新中断,即arr减到0以后可以触发更新中断,还有其他类型的中断。; D+ C3 g* d1 o- r4 T4 Y; e 6 c7 v$ V! o9 L% b* Y) K; V7 R: A 
: }$ Q7 h: U: `( t# g - }7 K) v* J3 s5 Q+ X Y7 T: a' j 看上面这行代码,中断优先级有抢占优先级和响应(即子优先级)优先级两种,抢占优先级即:若程序1正在使用CPU,这时如果程序2要求使用CPU,并且程序2的抢占优先级高,则CPU被程序2抢占;若两者抢占优先级相同,则就算程序2的响应优先级高于程序1,CPU也不能被抢占;若程序1正在使用CPU,程序2和程序3的抢占优先级等于或低于程序1,且程序2的响应优先级高于程序三,则待CPU空出后,程序2先运行,程序3最后运行。TIM3_IRQn是指定将要运行的中断处理程序号。“组2”是设置中断优先级分组的,这是因为寄存器提供了四位来设置优先级,组2代表的是前两位给抢占优先级,后两位给响应优先级。% A/ G- f! X$ z- L7 Y PWM模式、有效电平 前面介绍完中断,再说一下PWM工作原理。 假设上图中ARR大于CCRx时输出为高电平,ARR小于CCRx时输出为低电平,但在实际运用中可能并非如此,有可能是相反的情况——ARR大于CCRx时输出为低电平,ARR小于CCRx时输出为高电平,至于到底是哪种情况,还要看PWM是哪种模式、有效电平又设置的是何种极性了。
7 H2 j7 w$ b' a$ L6 p + ] U+ T$ ]# p% J- |# Z 
/ w4 P$ ]9 I( V. t" t1 b3 I( k 上一小节讲过关于定时器参数的设置。使用定时器1的通道1来输出一路PWM波,这里的899设置的就是ARR的值,至于那个0是用来设置TIM1的频率的,不分频就代表TIM1的时钟频率和系统时钟相同,这里假设为72MHz。! a0 A+ O2 @/ D2 T/ n" r, F( ~% M " e& N! ~9 k s [7 d" d3 h% z* E 
* k n' Y& ?9 E# X5 I% o / D. t- T l/ \! w8 R0 s8 E! {5 { 下文具体分析上面的代码。8 a5 `+ w U/ S* D+ {) y3 q 前面4-6行是用来配置GPIO口的。' {& O) t6 s/ C2 m 7 X) e7 ~% ] }/ X* J9 n% ~ 8 y8 y4 o3 _9 }/ W v1 z( V 
( s' j2 y$ y3 S1 B 1 @1 k( M+ K0 y5 w6 f3 A( v5 T5 |8 l 这两行就是我上门提到的设置定时器的频率和重装载值。 " T! C$ L7 `/ x 
4 A6 i ^: m5 A) F% [# j* W7 }" p; w 5 p( L, v6 i: H, M$ h3 d5 \; J1 x# x. H- U 这三行是用来设置PWM输出模式和设置通道的,通道是什么呢?简单地讲就是输出PWM波的GPIO口,代码一开始不是设置了PA8这个GPIO口嘛,这个PA8就是通道1。使用通道的话要先进行输入输出方向、通道使能的设置。 
: S- d J# U! G& B( b! E 2 g8 ^( @" c2 N9 J# I* L" ]8 m 这行代码是用来设置“有效电平”极性的,根据手册,当TIM1->CCER[1]这位置1时,有效电平为低电平,置0时有效电平为高电平,而默认情况下置0。7 I' n9 R: P5 k; x' ]3 j6 C5 H 1 `* }/ S: f L3 k V # j1 o5 I2 Q+ D A 
o. Y. E; p( l7 D' @ 0 S2 o& g: }' j 这行代码只要对高级定时器进行设置,普通定时器无需设置。 
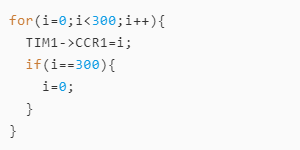
. W. V; g0 a9 l& W0 B 这行代码是用来使能ARPE,ARPE是什么呢,就是当它被置1时,你自己设置的CCRx会立即生效,如果它被置为0,那么你自己设置的CCRx值不会立即生效(可能之前ARPE已经有值了),而是当之前设置的CCRx生效后才会使用你最新设置的CCRx值。8 N: S% W1 ]/ y/ e9 l 上面的代码里没有对CCRx进行设置,这是因为CCRx常常是一个变化的值,你可以在主函数中用一个for循环+if判断语句对它进行++或–的操作,从而达到连续改变CCRx值得目的,例如: 6 c( ^. Z n2 C 
0 y' r6 @+ H/ d PWM波的周期是由定时器时钟频率和预装载值两者决定的,预装载值就是ARR。 3 T1 t6 A9 f. U+ L- k; x' m. r 0 s' ]+ g1 d9 C. a9 T 预装载值PSC设置为899,那么,当定时器的当前值val从0增加到899时,一共经过了900个时钟周期,这900个时钟周期会产生一个PWM波形,也就是说900个定时器时钟周期才相当于一个PWM周期,那么PWM的频率就为72MHz/900=80KHz,周期为1/80KHz。 5 Q1 Z# k' }& P4 I' a9 {3 x " ~% p, _9 K6 d5 J) F1 `% s" M |
《MCUBoot课程》学习笔记+从信任链原理到量产实践
使用STM32 MCU和MPU连接PDM数字麦克风
好用软件推荐-TouchGFX Designer
HRTIM 指南
全新OpenSTLinux 6.1版本发布
兔哥的ST67——【000】ST67模组订购
【经验分享】STM32实例-RTC实时时钟实验④-获取RTC时间函数与中断服务函数
刘氓兔的64位入门挑战【1】——MP257芯片下单和硬件准备
刘氓兔的64位入门挑战【0】——MP257选型
基于STM3的开发环境搭建经验分享
 微信公众号
 手机版