|
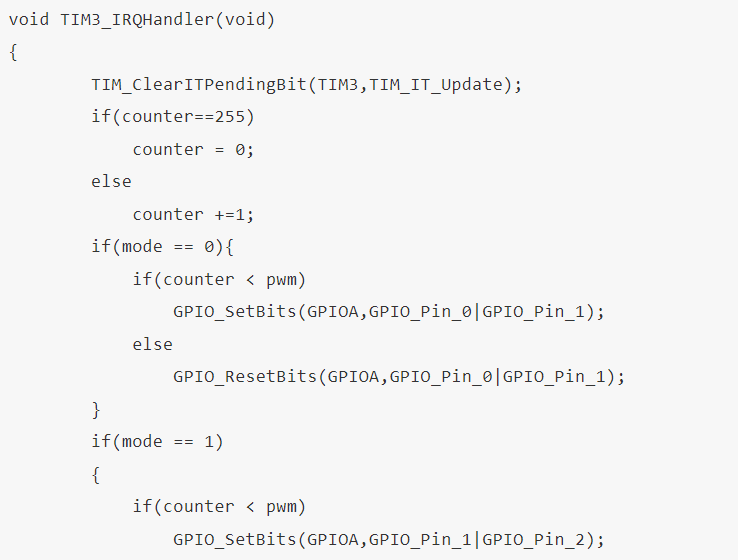
用定时器生成PWM波 PWM全称是Pulse Width Modulation,通过控制高频信号的占空比,眼睛当成低通滤波器,可以控制亮暗。再循环更改pwm的阈值,就弄出了呼吸的效果。 这里采用一个比较简单的方法生成PWM波:设置定时器中断然后根据阈值判断置高和置低。 - void TIM3_IRQHandler(void)
1 p8 S- T: D3 r6 O3 g2 a - {4 c2 X5 Y3 h6 Y7 B0 ?' v
- TIM_ClearITPendingBit(TIM3,TIM_IT_Update); 3 h( \0 S" i! ~$ O. M( f. U$ T7 e! L
- if(counter==255) 4 d @ V: P7 v- R
- counter = 0;; m- Z! V# J! V1 g) Z
- else 3 L, O+ ]: M7 S6 r- V( s
- counter +=1;) I2 [ ^3 z4 y8 C* b
- if(mode == 0){
+ l: p4 v" y2 H ~ - if(counter < pwm) 8 e3 n# l" N- H n6 q5 m
- GPIO_SetBits(GPIOA,GPIO_Pin_0|GPIO_Pin_1);
: `0 }. x4 m2 I% E! T u4 Q - else 0 x1 \# j3 T- |8 W, a
- GPIO_ResetBits(GPIOA,GPIO_Pin_0|GPIO_Pin_1); 2 s: X; s( j; t% H9 N1 Q
- }
7 o0 E/ P4 z3 T. N0 n - if(mode == 1)
7 R' M* t7 [/ D& F' h% u - {
6 {9 b$ E% `& f1 G3 `! ] - if(counter < pwm)
[& O( ^6 m7 l - GPIO_SetBits(GPIOA,GPIO_Pin_1|GPIO_Pin_2);
0 f; U2 R+ |% o }5 Q - else - S' v9 ], V; Q7 o9 r) Y
- GPIO_ResetBits(GPIOA,GPIO_Pin_1|GPIO_Pin_2); - b4 H/ G7 ?7 i3 @8 \
- }
6 u# E! @+ B0 N( `1 E - if(mode ==2){2 n6 x9 r# X% ?4 j! S$ i
- if(counter < pwm)
: ~" z, o% j' p! a/ e/ b+ H - GPIO_SetBits(GPIOA,GPIO_Pin_2|GPIO_Pin_0); . O, U2 ~# Z& e& K) w# G" u5 T) c
- else
+ E5 I! l8 D+ K7 D4 ~ - GPIO_ResetBits(GPIOA,GPIO_Pin_2|GPIO_Pin_0); 1 y( @! p- j5 M
- }* G2 \7 u" @3 G9 c1 `6 }
- }
3 Y9 F {: q; }# `) J s程序流程 开启外设时钟(GPIO和TIM)
3 J5 G$ L0 a3 R' m8 w: Y
- void RCC_Configuration(void)
8 I5 {0 V: g3 r - {
- k2 `, Y% L7 ~1 f - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC|RCC_APB2Periph_GPIOA|RCC_APB2Periph_AFIO, ENABLE);
' w" |5 d& _3 ?' c - RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM4|RCC_APB1Periph_TIM3, ENABLE);
$ F+ u5 b3 @: \# Z, i9 Y. \ - }
: q, r5 d n1 I4 z! n& m- void tim3() //配置TIM3为基本定时器模式 ,约10us触发一次,触发频率约100kHz
8 J. |3 p# r3 x$ Y, }2 } - {
/ S* z% V( }3 l4 b2 k$ j; q - TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure; //定义格式为TIM_TimeBaseInitTypeDef的结构体的名字为TIM_TimeBaseStructure 1 H( T' h" n% F
- TIM_TimeBaseStructure. TIM_Period =9; //配置计数阈值为9,超过时,自动清零,并触发中断
. R4 V t2 s. e& m" e" Q* u - TIM_TimeBaseStructure.TIM_Prescaler =71; // 时钟预分频值,除以多少4 a2 A! t0 B3 O1 ]
- TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1; // 时钟分频倍数7 y: w' W$ l$ y, l( |
- TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; // 计数方式为向上计数 n, y! I$ R* i. L6 T+ c& Y2 a
- TIM_TimeBaseInit(TIM3, &TIM_TimeBaseStructure); // 初始化tim33 Y8 F) n+ z" Q% w+ d) J; Y& r
- TIM_ClearITPendingBit(TIM3,TIM_IT_Update); //清除TIM3溢出中断标志/ W0 d' |- I5 O
- TIM_ITConfig(TIM3,TIM_IT_Update,ENABLE); // 使能TIM3的溢出更新中断8 ]" ]# n8 X2 X: P
- TIM_Cmd(TIM3,ENABLE); // 使能TIM3+ ?6 ^ d S4 c2 J0 Q
- }
+ O1 l; _, a+ ?; P; d- A! ^# T6 p& d
0 O' y- m! \$ y/ M; f9 u7 c配置中断优先级
. g! g+ u6 d7 O$ b5 [
- void nvic() //配置中断优先级
# W2 o2 Y9 g0 j" P - { 3 A. o: G* V# U. K- v
- NVIC_InitTypeDef NVIC_InitStructure; // // 命名一优先级变量9 `9 F3 N1 b5 N3 V3 l" g) i+ m. n: J9 }
- NVIC_PriorityGroupConfig(NVIC_PriorityGroup_1); // 将优先级分组方式配置为group1,有2个抢占(打断)优先级,8个响应优先级- E5 b. H% t% c
- NVIC_InitStructure.NVIC_IRQChannel = TIM4_IRQn; //该中断为TIM4溢出更新中断
8 ~, H) Y! j' W% n5 m7 B0 \ - NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1;//打断优先级为1,在该组中为较低的,0优先级最高
3 l. i d3 A& Y0 A _ - NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0; // 响应优先级0,打断优先级一样时,0最高% d3 R$ K/ d( @0 t# X( e
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; // 设置使能 s/ @4 m; J: k1 m6 ]$ o$ y# J0 S7 ?
- NVIC_Init(&NVIC_InitStructure); // 初始化
% J4 i, Z4 o0 d) ~0 @ - NVIC_PriorityGroupConfig(NVIC_PriorityGroup_1); //要用同一个Group
8 N6 Q* |4 O9 t8 U$ q, O, ] - NVIC_InitStructure.NVIC_IRQChannel = TIM3_IRQn; //TIM3 溢出更新中断. \) \! a5 C6 y6 A* E
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1;// 打断优先级为1,与上一个相同,不希望中断相互打断对方. p: L ~7 v/ T+ h3 g" D( p
- NVIC_InitStructure.NVIC_IRQChannelSubPriority = 1; // 响应优先级1,低于上一个,当两个中断同时来时,上一个先执行
+ O) o9 v- ^" T - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;
: [. f1 i' J* H2 c" m - NVIC_Init(&NVIC_InitStructure);- n4 O+ m E1 d) d
- }
4 L! u. \6 O) q( x2 l W* C2 r" P
?5 m+ x2 c1 x- 写中断服务函数
( f3 T! `* D# f1 t; r A q3 |
2 v! y; R2 u/ {9 X) Q; f) {3 c, b0 Q0 K9 h/ F) [
代码实现 为了方便按键检测,除了TIM3配置PWM波之外,TIM4用来检测是否有输入。由于使用开漏输出,这里使用5V电源。 - #include "stm32f10x.h"/ e! B2 G) n+ v$ h |' C# B
- #include "math.h"; K | N% G2 v; e( E" k
- #include "stdio.h"+ x' p8 ~9 |3 L: O- J+ H
- , U4 Z3 |. N/ Z' f9 `$ y9 [: Y0 ]
- u8 counter=0;
: r% a5 y2 D C6 S - int pwm=100;, Z0 o* k6 }$ m$ h8 V
- int flag=0; O8 r) t. Z8 p& K& h" M; j- e
- int mode =0;
4 f8 G0 M# O: u. x. ~* } - int velocity =0;
9 \+ A, H$ A# `4 W - int turning=1;& B* p. F2 \, ^- C9 t" ~
- $ U" S5 @; [6 N% Y# b
- void RCC_Configuration(void); //时钟初始化,开启外设时钟/ u: E; A0 {; V a$ Z
- void GPIO_Configuration(void); //IO口初始化,配置其功能/ ?! T8 T8 S( |( j
- void tim3(void); //定时器tim4初始化配置
% l y8 |" b& _1 I3 d$ t - void tim4(void); //定时器tim4初始化配置& W/ M- I T+ v. a/ O' J6 H0 d
- void nvic(void); //中断优先级等配置- @0 E' A m1 Z6 F
- void exti(void); //外部中断配置
U$ ~: e' r) |, r2 T - void delay_nus(u32); //72M时钟下,约延时us
9 N {3 h9 W6 I- h d; L - void delay_nms(u32); //72M时钟下,约延时ms9 \- q0 a% M$ M: E9 P: R7 E1 `+ a
- void breathing(int velocity){/ ]1 O* q5 k* ~
- switch(velocity){% o8 { a& P6 n
- case 0:! R9 i6 u. r9 M; o# ~) s c6 t& \4 |
- if(flag)) J! M( W! P# J" T; p1 Z
- pwm +=1;
! }5 B5 ]$ u+ h1 f f. C - if(pwm>240) flag=0;
( Y( }9 v! b: O$ A' v2 I - if(flag == 0){) R1 C$ B4 o# m* {
- pwm -=1;
; Y6 O8 E9 b4 r5 t - if(pwm<10) flag=1;
+ Q! F8 m( O) h% F% f1 u - }3 x0 v; I; `# b$ W' Z( l
- break;
* Y8 @' z4 }; [& q& D6 K" A p - case 1:
. I V. R' L3 @. K7 K6 y - if(flag)* h" @3 u, D$ t& w$ Y
- pwm +=2;6 g2 y H$ ^: _
- if(pwm>240) flag=0;( e5 ~1 [' Q. Q5 R, | x
- if(flag == 0){$ I3 v' z6 D% V- A
- pwm -=2;
) o$ A5 {. B* W; _% y& a/ Z9 l( j - if(pwm<10) flag=1;
+ H, \+ v. f1 L, J0 Z - }
, l5 @% `1 k& a9 } |0 q! h - break;$ V/ X% h* {" O" V+ U
- case 2:
. \5 }( z+ J- T9 r# L - if(flag)7 T( h. Y3 [; M" W$ z
- pwm +=3;' [$ e- q, T: H5 F6 @
- if(pwm>240) flag=0;/ F' i# Y( t- _2 O! b
- if(flag == 0){% n. l2 Q1 M4 z2 S7 Z2 M
- pwm -=3;
) S3 g S# q/ U2 D# s; O( s - if(pwm<10) flag=1;# J( ~" I& n2 g7 q. P3 x1 {
- } f* _' N, c$ O7 X
- break;5 g* @! U7 P$ r+ S2 p9 O( p2 G& w
- }9 P2 s# x6 G" f4 I
- }" F5 u# G6 y0 h5 @9 h. k
- . s9 {7 E# m4 `) P( t
' ?/ I8 J$ l4 ~" ^9 d/ b" j1 R% r- void assert_failed(uint8_t* file, uint32_t line)2 a. k7 A( w* J5 F
- {
; q6 }2 T' \$ t& V" z# e - printf("Wrong parameters value: file %s on line %d\r\n", file, line);+ O. t! p# }. t" ]3 F
- while(1);5 ^2 l4 k) n4 Q0 ^) T; f6 h* q
- }& ^ R" Q3 c: Z, _
- : J0 \5 d4 ^' k$ k/ c# {! d
- void TIM4_IRQHandler(void) //TIM4的溢出更新中断响应函数 ,读取按键输入值,根据输入控制pwm波占空比
3 c. }4 Z+ v2 ~" L: Y1 p1 E - {
- V# m: k$ k( v2 c - u8 key_in1=0x01,key_in2=0x01;
5 g, z- i/ d7 w5 u x. i8 K - TIM_ClearITPendingBit(TIM4,TIM_IT_Update);// 清空TIM4溢出中断响应函数标志位
/ U& \, ^, W X0 J" v. _1 A - key_in1= GPIO_ReadInputDataBit(GPIOC,GPIO_Pin_12); // 读PC12的状态( K% f% J( t9 f0 z6 D E' A# y4 Y
- key_in2= GPIO_ReadInputDataBit(GPIOC,GPIO_Pin_13);// 读PC13的状态' Y) _; [2 d* U1 l5 n3 `7 `* [ r
- if(key_in1 && key_in2) turning =1;6 z' P0 B ?+ i; T
- breathing(velocity);
. E+ | p, A& T9 G/ V2 [ - if(key_in1==0 && turning){
2 n, k; v, y; D: U. ] - turning =0;/ x" E( I( }$ F% _7 _
- velocity = (velocity + 1) % 3;
/ [/ V' Q& f6 o' a1 Q - }//调速度
% G0 o: t- {* U1 \ - if(key_in2==0 && turning){+ Z$ i. ]$ _: I# |; U
- turning =0;) C; \* @. P# v5 k9 N
- mode = (mode + 1) % 3;+ B6 W3 R. p/ Q* J% K, w
- }//调颜色& Y! v' i6 C! [" T% @8 n
- } # @ Y0 L+ G: m. M
8 ^# L) e/ Q# E6 U, I' y* G' j- ' Q" M% Z( \9 x: G) F0 e/ ~" ~
- void TIM3_IRQHandler(void) // //TIM3的溢出更新中断响应函数,产生pwm波& Z% s3 Z" o) y; K4 e
- {
8 z% q3 X7 d1 @7 v5 O6 L - TIM_ClearITPendingBit(TIM3,TIM_IT_Update); // // 清空TIM3溢出中断响应函数标志位
+ S# x5 w" d& q9 e Q l" }- } - if(counter==255) //counter 从0到255累加循环计数,每进一次中断,counter加一
8 V+ n# U! { b9 [0 D) d: ~ - counter = 0;
$ d4 Y- s6 {6 b$ j! x - else 7 @3 L: d7 U+ A4 Y8 u7 R: @
- counter +=1;
2 f, [. S1 f2 d- D1 g U2 R - if(mode == 0){& \+ e# Z0 D0 C9 j7 L9 I a4 f
- if(counter < pwm) //当counter值小于pwm值时,将IO口设为高;当counter值大于等于pwm时,将IO口置低
2 |5 C" k$ l3 L0 A6 O& t - GPIO_SetBits(GPIOA,GPIO_Pin_0|GPIO_Pin_1); //将PC14 PC15置为高电平
U- b- f" C! r: Z, g- p3 k2 S - else
. i; H5 ^9 [( ~ - GPIO_ResetBits(GPIOA,GPIO_Pin_0|GPIO_Pin_1); // 将PC14 PC15置为低电平2 ~. X6 U5 z. G; T3 l! I, |( I
- }
* {* v& o% n4 q; C. K3 U - if(mode == 1)
! H. q8 B2 W, U' q. d/ i$ N - {0 ~0 G5 ~$ ? |( @9 ]+ f
- if(counter < pwm) //当counter值小于pwm值时,将IO口设为高;当counter值大于等于pwm时,将IO口置低
9 w# t* V7 s4 q- G2 u7 s4 f v - GPIO_SetBits(GPIOA,GPIO_Pin_1|GPIO_Pin_2); //将PC14 PC15置为高电平
( s$ D1 l4 n+ ?8 i; ] - else
~" Q( |6 R( W - GPIO_ResetBits(GPIOA,GPIO_Pin_1|GPIO_Pin_2); // 将PC14 PC15置为低电平, r% ~ A" B% W- Z3 A
- } ) ?7 ^: n! R- j a* U
- if(mode ==2){* W# }/ R% U: t; V4 F
- if(counter < pwm) //当counter值小于pwm值时,将IO口设为高;当counter值大于等于pwm时,将IO口置低: a( \& e5 Y W6 F9 r
- GPIO_SetBits(GPIOA,GPIO_Pin_2|GPIO_Pin_0); //将PC14 PC15置为高电平. i8 ~3 a. r1 n! z% q
- else
9 p" J8 p( q1 p E: Q x2 F - GPIO_ResetBits(GPIOA,GPIO_Pin_2|GPIO_Pin_0); // 将PC14 PC15置为低电平
; d3 K9 C% n' F* k. M6 [% D4 i - }
, q" |7 S- ?6 `, b2 X% c# u - } % u4 X. s; @3 ?% `8 T: ~) W5 `0 o
* [7 X9 |( R( T' i2 i3 d3 D- ~2 ^. q9 U. I% g
- int main(void)
2 p# N7 C) D: g2 w, S - {
2 ~) f! g* w+ L( Y3 R - RCC_Configuration(); : o* f K# R2 X4 r. |
- GPIO_Configuration(); $ @! b( E/ F6 |: r2 ~% x( ^9 e
- tim4();
+ Z7 h" k$ M# r4 j E8 q H* N/ W - tim3(); N& L/ w' ]3 N1 ^2 J! z- B
- nvic();
; z1 B1 }1 p7 ]! T - while(1)
9 |# R. ~1 p' k$ z b - { 5 i& M% b; R) u0 s% W" \; P
- }
* a" `" v. n7 W0 t6 @; x6 v - } " {" f8 r# I3 F8 Y
- % w+ g+ |! J4 y& f$ m; ^
- void delay_nus(u32 n) //72M时钟下,约延时us
/ d1 |0 e t% L- x: a+ m - {
$ u, R5 [4 w2 h1 K* b: E$ K' ^ - u8 i;; H% J0 c6 @" K m A7 M) ^
- while(n--)6 Q! q) g+ y: j5 ]
- {" T! F( I; J2 |: d% g& x1 E
- i=7;2 H: }# _; r- S
- while(i--);7 S4 D/ _ ^0 y0 w: W
- }1 T2 K# ^9 J6 c8 y/ I4 b3 t
- }- }: y2 q7 l+ d+ g+ W
- 9 J; s8 U& \+ A
- ' c0 S! s/ C2 i# P1 G- U
- void delay_nms(u32 n) //72M时钟下,约延时ms
7 V8 q9 i, N+ l9 a% m, D - {
9 T; D+ K" S; a- |# T& { - while(n--)
6 G+ Y9 n! D3 l$ _% N! e4 h - delay_nus(1000);
9 q8 Z5 E9 e( V& j - }2 s( W: c0 @* i+ X$ G; p
$ s% n" S- M* {6 R7 w
' T9 z3 k. N# [" j' V0 b8 F8 |- void RCC_Configuration(void) //使用任何一个外设时,务必开启其相应的时钟1 N1 V$ k1 w, q
- {2 t( L% O4 f" i; A/ s! S
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC|RCC_APB2Periph_GPIOA|RCC_APB2Periph_AFIO, ENABLE); //使能APB2控制外设的时钟,包括GPIOC, 功能复用时钟AFIO等,
' m$ ^$ v2 Y, b& u7 f8 P - RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM4|RCC_APB1Periph_TIM3, ENABLE); //使能APB1控制外设的时钟,定时器tim3、4,其他外设详见手册
; ^4 I! R) p' U! D P7 k1 x - }
; |7 J9 J; e9 C7 Q* B* O6 x - ' C3 L& k0 r+ Z
0 d( w0 T7 t& u$ Y" t4 k- void GPIO_Configuration(void) //使用某io口输入输出时,请务必对其初始化配置4 K5 ? I4 h* {$ [" E
- {3 h7 p( B0 q# ^7 h0 w! t
- GPIO_InitTypeDef GPIO_InitStructure; //定义格式为GPIO_InitTypeDef的结构体的名字为GPIO_InitStructure
$ d, [& F0 b- i( ?* j( q5 z1 { - //typedef struct { u16 GPIO_Pin; GPIOSpeed_TypeDef GPIO_Speed; GPIOMode_TypeDef GPIO_Mode; } GPIO_InitTypeDef;1 i8 \8 I! A5 [ s6 s* A
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU; //配置IO口的工作模式为上拉输入(该io口内部外接电阻到电源)
- w" v% b. O; F. M5 V! O - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; //配置IO口最高的输出速率为50M
$ _& h; P" N2 ~7 H2 o - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_12|GPIO_Pin_13; //配置被选中的管脚,|表示同时被选中( d9 R/ j# O2 ?; Q
- GPIO_Init(GPIOC, &GPIO_InitStructure); //初始化GPIOC的相应IO口为上述配置,用于按键检测2 L+ I. f- z+ j( t$ v
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_OD; //配置IO口工作模式为 推挽输出(有较强的输出能力)
7 y2 {- x* X# ?/ ^8 L! m - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; //配置IO口最高的输出速率为50M
e. S$ C+ N. f) y - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0|GPIO_Pin_1|GPIO_Pin_2; //配置被选的管脚,|表示同时被选中
/ H/ l$ O7 q' X, |/ N. B" W - GPIO_Init(GPIOA, &GPIO_InitStructure); //初始化GPIOA的相应IO口为上述配置$ l2 ?6 ~& Z8 v8 ^: Q0 f- p+ y3 F
- GPIO_PinRemapConfig(GPIO_Remap_SWJ_JTAGDisable,ENABLE); //失能STM32 JTAG烧写功能,只能用SWD模式烧写,解放出PA15和PB中部分IO口5 ^$ Q& [( V* _0 [2 J8 n1 e& A- R
- }2 R* v; ^; O* @0 ^
3 ^5 c" U7 r1 i
' n [8 x! Z' Y, c- void tim4() //配置TIM4为基本定时器模式,约10ms触发一次,触发频率约100Hz: I6 f- x+ z3 Z
- {
k; l- g0 T T% R2 A% @ - TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure; //定义格式为TIM_TimeBaseInitTypeDef的结构体的名字为TIM_TimeBaseStructure
* Q5 D' q1 m% J - TIM_TimeBaseStructure. TIM_Period =9999; // 配置计数阈值为9999,超过时,自动清零,并触发中断
}1 u! G( i: A- ?, w) m - TIM_TimeBaseStructure.TIM_Prescaler =71; // 时钟预分频值,除以多少) G7 _ n' F* k" [' p
- TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1; // 时钟分频倍数3 n" w8 _' p P( Z7 H2 u
- TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; // 计数方式为向上计数
$ n/ [; j( P$ P5 `3 l - TIM_TimeBaseInit(TIM4, &TIM_TimeBaseStructure); // 初始化tim49 J6 R/ {/ b3 F7 H! q, ~
- TIM_ClearITPendingBit(TIM4,TIM_IT_Update); //清除TIM4溢出中断标志6 S3 L' y4 m# v
- TIM_ITConfig(TIM4,TIM_IT_Update,ENABLE); // 使能TIM4的溢出更新中断
9 ]6 _* @6 C7 L7 n) p$ |2 V, a3 q - TIM_Cmd(TIM4,ENABLE); // 使能TIM4- S) p0 L& ?) n0 u
- }6 M: ^$ b" s9 D P% {
- 4 p5 e- O4 ]6 [, J" Y4 S2 E
- 3 c+ U3 e. y5 h1 |$ P
- void tim3() //配置TIM3为基本定时器模式 ,约10us触发一次,触发频率约100kHz3 H4 ^0 @) L* e( o( j
- {
' O) N0 v# ?* \! f; t - TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure; //定义格式为TIM_TimeBaseInitTypeDef的结构体的名字为TIM_TimeBaseStructure 5 K1 T9 f( L9 \8 H% ?9 I U$ L
- TIM_TimeBaseStructure. TIM_Period =9; //配置计数阈值为9,超过时,自动清零,并触发中断
7 f, T# g9 A% [- O- ]/ j1 c6 f# c$ p. [ - TIM_TimeBaseStructure.TIM_Prescaler =71; // 时钟预分频值,除以多少
3 S& \; `, ^1 o - TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1; // 时钟分频倍数
4 H' r) |4 i7 J, U& `4 f, Z - TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; // 计数方式为向上计数1 @- K: W4 z* K( E2 H
- TIM_TimeBaseInit(TIM3, &TIM_TimeBaseStructure); // 初始化tim3
- F# u7 L; k' E2 f1 J - TIM_ClearITPendingBit(TIM3,TIM_IT_Update); //清除TIM3溢出中断标志7 j) a+ f* ]$ x% P5 {' q
- TIM_ITConfig(TIM3,TIM_IT_Update,ENABLE); // 使能TIM3的溢出更新中断% E* |% `7 q' X$ [& h
- TIM_Cmd(TIM3,ENABLE); // 使能TIM3
) W/ z5 W- I& v! c' D5 D - }/ v8 J& u; u3 d1 w/ c. x
- $ U- n( Z$ N/ I7 @
- F- R7 }* K8 g4 h# q& q' ~" b; x
- void nvic() //配置中断优先级# _. B& @0 r" |$ x" U) E$ T3 @
- {
z( l, F( T; J4 ~2 U" Z/ K6 c2 ~ - NVIC_InitTypeDef NVIC_InitStructure; // // 命名一优先级变量
0 n* I+ G8 w; o! a - NVIC_PriorityGroupConfig(NVIC_PriorityGroup_1); // 将优先级分组方式配置为group1,有2个抢占(打断)优先级,8个响应优先级
1 d4 |5 } T" E) b1 y. {/ I" ? - NVIC_InitStructure.NVIC_IRQChannel = TIM4_IRQn; //该中断为TIM4溢出更新中断9 r& f; O7 s/ E2 k
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1;//打断优先级为1,在该组中为较低的,0优先级最高
% ~6 e8 ? a9 V: R M) @6 A( R - NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0; // 响应优先级0,打断优先级一样时,0最高
% g0 \' c) t& Q% o/ }+ Y - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; // 设置使能' m3 Y) O. M7 F, p/ A
- NVIC_Init(&NVIC_InitStructure); // 初始化! a9 [1 U2 ^* [
- NVIC_PriorityGroupConfig(NVIC_PriorityGroup_1); //要用同一个Group
, \# l5 C9 A- A! }. m" k - NVIC_InitStructure.NVIC_IRQChannel = TIM3_IRQn; //TIM3 溢出更新中断4 H8 i, r3 i- t8 H
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1;// 打断优先级为1,与上一个相同,不希望中断相互打断对方
/ Q+ b4 h& g: N9 P, x' j! U - NVIC_InitStructure.NVIC_IRQChannelSubPriority = 1; // 响应优先级1,低于上一个,当两个中断同时来时,上一个先执行0 I' V* E0 A- I7 A1 H
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;
9 Q1 @4 T( y5 u; |( G5 @ - NVIC_Init(&NVIC_InitStructure);
W8 M7 u: [6 }/ Q7 Z: J/ H4 q+ K - }
转载自:单片机与嵌入式
9 z& D# C: U% r& W! B$ E& `$ c如有侵权请联系删除% _/ w5 y8 \9 M# h& M
+ R$ B# r* ?$ p6 w# H$ v% r$ p
/ k9 Y+ G& w" J& q' V! U' H
5 }6 h" I6 B0 ]2 H6 o, m! O) ~- b! u$ m3 B/ m
|





 微信公众号
 手机版