一、AT24C02简介
; Q$ _0 G8 Z: V' r4 x! }AT24C01/02/04/08/16...是一个1K/2K/4K/8K/16K位电可擦除PROM,内部含有128/256/512/1024/2048个8位字节,AT24C01有一个8字节页写缓冲器,AT24C02/04/08/16有一个16字节页写缓冲器。电压可允许低至1.8V,待机电流和工作电流分别为1uA和1mA。该器件通过I2C总线接口进行操作,这里就不再对IIC做详细介绍了,具体可见外设系列OLED篇。
/ l# j# q' L4 r$ `0 A9 F+ G" `9 i! ~- v9 w' Q0 Z4 z
7 c/ c: Q) R- p& l' O二、AT24C02引脚) A! J$ C! r. F. x( j
" g* c* _: J& l1 o& Y. @7 x( U
0 H6 Q) Q* ]# I: W; i* P, _( ^8 R" f+ F3 R. h2 _
AT24C02引脚定义 " r8 v- T! M$ q7 A: _8 O
1 l6 c, o% ?0 ~( x; O# _
+ U; m: k' m9 Y+ F: C6 s
三、AT24C02寻址
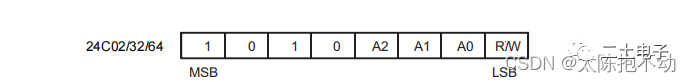
: Z- l# S" Z# p6 @3 Y0 _- F& _使能芯片读写操作后,EEPROM都要求有8位的器件地址信息。7 \: D" i0 [/ c% f& J0 L* K
& h, x% a& a F- c2 i- [8 r
% }3 S) @1 T7 V( d* } N- o9 l/ ZAT24C02地址信息
" p8 N: s+ j5 T5 E
2 m$ s ~. \2 Q. l4 J
+ e; U( t; e+ o器件地址信息由"1"、"0"序列组成,前4位对于所有串行EEPROM都是一样的。对于24C02/32/64,随后3位A2、A1和A0为器件地址位,必须与硬件输入引脚保持一致。
4 g, e4 E* X4 t$ a5 L4 o$ R9 t$ F+ I# Z
四、AT24C02读/写操作
$ H: w# P/ \2 U" w$ ^4.1 AT24C02写操作
; y3 e7 N `, u' x- P2 y! z4 ^写操作要求主设备发送器件地址,收到应答信号后,先接收8位的字地址。接收到这个地址后EEPROM应答"0"(ACK),然后再是一个8位数据。在接收8位数据后,EEPROM应答"0"(ACK),接着必须由主器件发送停止条件来终止写序列。时序图如下+ G0 t3 c/ B) v, S3 l6 T
4 D# u6 X1 I3 R
0 d1 T4 |( K& g2 G9 }1 \
Z- Z W, _8 F. O+ |- p
写操作时序图 7 f9 b- b# W8 C
+ _7 J" I/ ~* g! g1 z f r: D
% ?, N$ G: W% b+ s24C02器件按8字节/页执行页写,24C04/08/16器件按16字节/页执行页写,24C32/64器件按32字节/页执行页写。页写初始化与字节写相同,只是主器件不会在第一个数据后发送停止条件,而是在EEPROMEEPROM收到每个数据后都应答“0”。最后仍需由主器件发送停止条件,终止写序列。$ j- \1 }4 s4 R$ f* V
3 y5 Z4 l) k) K1 y) T K, \3 u) q接收到每个数据后,字地址的低3位 (24C02) 或4位(24C04/08/16) 或5位(24C32/64)内部自动加1,高位地址位不变,维持在当前页内。当内部产生的字地址达到该页边界地址时,随后的数据将写入该页的页首。如果超过8个 (24C02) 或16个 (24C04/08/16) 或32个(24C32/64) 数据传送给了EEPROM,字地址将回转到该页的首字节,先前的字节将会被覆盖。
, q8 a0 E- Z/ R4 a$ o- {; ~
+ I+ c4 O( L2 u0 A7 G$ N; |; e4 h! g0 C+ }# Y- B( L
4.2 AT24C02读操作) P$ }/ V+ ]; y- d6 y+ s& D
AT24C02的读操作有三种,分别是当前地址读,随机读和顺序读。
5 Q" w! O; I/ k# k+ |+ ^, W6 v• 当前地址读 内部地址计数器保存着上次访问时最后一个地址加1的值。只要芯片有电,该地址就一直保存当读到最后页的最后字节,地址会回转到0。当写到某页尾的最后一个字节,地址会回转到该页的首字节。接收器件地址(读/写选择位为"1") 且EEPROM应答ACK后,当前地址的数据就随时钟送出。主器件无需应答"0",但需发送停止条件。当前地址读操作时序图如下2 `1 j. {( O' S/ n
' ~! l! [! J1 k ^
, g. m) l+ F1 ]1 j8 {/ `6 s) [
$ v1 q, B m$ b' R) D7 U) d" c/ r( t读当前地址时序图
J8 j6 f5 H9 s7 x$ f& ~8 r+ t) B1 F- L3 v/ b- y) h
$ a# H0 \, F+ ~- s• 随机读 随机读需先写一个目标字地址,一旦EEPROM接收器件地址和字地址并应答了ACK,主器件就产生一个重复的起始条件。然后,主器件发送器件地址(读/写选择位为"1") ,EEPROM应答ACK,并随时钟送出数据。主器件无需应答"0",但需发送停止条件。这里的随机读就是读取任意一个字地址的数据,并不是随即返回一个数据的意思。随机读时序图如下 {3 E! J$ [6 n2 M- U# G. p
4 A; a8 z$ H# Y) F5 Y
3 E9 u+ g+ I1 x$ G/ g
0 ~2 X! U4 W' u/ T- k: l/ f. q' j随机读时序图 7 y0 \$ d# z! L
& r; G$ ~3 P3 E' P' a! _) P3 R2 h U1 G' {3 i' B
* J' g- p' K, ^, S
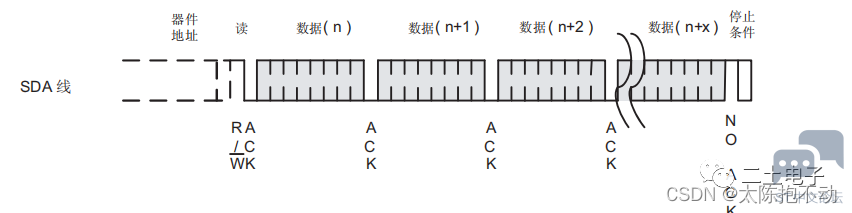
• 顺序读 顺序读可以通过“当前地址读”或“随机读”启动。主器件接收到一个数据后,应答ACK。只要EEPROM接收到ACK,将自动增加字地址并继续随时钟发送后面的数据。若达到存储器地址末尾,地址自动回转到0,仍可继续顺序读取数据。主器件不应答"0",而发送停止条件,即可结束顺序读操作。顺序读时序图如下
( D2 c6 Y3 F- D$ s0 W( D$ C' X5 J! U; N6 A; w1 w$ X- K0 }
5 R& f; Y( S4 s* L
5 x7 b* I8 ~ q2 {9 S: v顺序读时序图 ' l/ O9 o$ C1 _: s$ j! U4 M
. Z+ ]# E: ]$ B& b" i
+ k8 @5 n, u# y/ i7 n* @8 t
五、AT24C02程序$ M1 M0 j, P3 H3 S1 Z
这里给出一个AT24C02的程序,仅供参考
9 O) w2 R$ C% I+ g- /*******************************************************************************
) |. M/ M, z7 V2 m* z( d$ k - * 函 数 名 : IIC_Init
: Z- u/ K, {8 N' E; h9 s - * 函数功能 : IIC初始化/ I+ Q" Y$ q3 |" b9 C% G; A
- * 输 入 : 无 Q$ M3 P4 O# D6 B# s9 j
- * 输 出 : 无+ M3 c$ k Y4 T$ g4 Z. x
- *******************************************************************************/
. e. `4 u. J6 A* m - void IIC_Init(void)
5 Z/ h7 B, r v: Z - {
! T& M# Y4 j9 ?$ a s/ P - GPIO_InitTypeDef GPIO_InitStructure;7 c( k' ?4 R$ `6 m
- RCC_APB2PeriphClockCmd(IIC_SCL_PORT_RCC|IIC_SDA_PORT_RCC,ENABLE);
8 d9 e' T4 E, K8 d% d. H% g: Y6 Q - ( O6 r! N% X( P- u
- GPIO_InitStructure.GPIO_Pin=IIC_SCL_PIN;5 Z5 `) n- a N3 ]2 H( G3 Y
- GPIO_InitStructure.GPIO_Speed=GPIO_Speed_50MHz;& ]6 z Q9 E, J& B: s W( m: j
- GPIO_InitStructure.GPIO_Mode=GPIO_Mode_Out_PP;
/ q. ~! e- v8 z1 P - GPIO_Init(IIC_SCL_PORT,&GPIO_InitStructure);
( P4 g5 V/ `; ` F- V -
) I6 v. P! Y) c' I( r - GPIO_InitStructure.GPIO_Pin=IIC_SDA_PIN;: J' m' [4 I8 q$ o! ~4 J
- GPIO_Init(IIC_SDA_PORT,&GPIO_InitStructure);& s, r/ Y/ Z' `. N
-
, n; D* d( ]9 O7 P N7 [1 } - IIC_SCL=1;' |! B8 n# [. g J/ S6 d
- IIC_SDA=1; 0 R: c$ t& k, r: N# l6 X
- }0 J" P+ y% D* A6 E x
- /*******************************************************************************
& S9 L* r1 Q% z, ]& k, J* t - * 函 数 名 : SDA_OUT4 T% I Z3 y( U4 q1 q1 C/ V9 B0 v
- * 函数功能 : SDA输出配置
* O$ ?) _, _" x$ \* a7 n - * 输 入 : 无& \3 C6 o8 `. l
- * 输 出 : 无
! F3 d* R6 X) J - *******************************************************************************/
d" v @& t! \6 s: U0 p - void SDA_OUT(void)
# K0 q6 u5 I1 M& S8 y; \+ M! w0 n8 l G - {" Y- s! U5 N, D/ k5 U. I
- GPIO_InitTypeDef GPIO_InitStructure;6 m* C5 J' ?5 ~- o5 z W
-
% d, D: }2 Y/ d% d" h. O2 F - GPIO_InitStructure.GPIO_Pin=IIC_SDA_PIN;
% p% Q& _; v4 [2 ?9 n2 r - GPIO_InitStructure.GPIO_Speed=GPIO_Speed_50MHz;) {' O# V% i8 m3 r4 n8 Z6 I0 x
- GPIO_InitStructure.GPIO_Mode=GPIO_Mode_Out_PP;' L5 }0 R3 l5 Y
- GPIO_Init(IIC_SDA_PORT,&GPIO_InitStructure);
; t+ q/ N$ {9 D! C3 c$ V0 {6 g - }
( \4 B8 X+ Y+ ^ f
/ l; J" e- | s% C7 G- /*******************************************************************************# j7 V" ^: t; ?- S: |
- * 函 数 名 : SDA_IN
: B0 N( X K( D' l5 v - * 函数功能 : SDA输入配置 5 R0 P* T- b1 K; K8 |( I$ W
- * 输 入 : 无: G* ]/ v5 V$ \, D
- * 输 出 : 无. R% ^( D/ Y2 F4 O9 e& w5 j
- *******************************************************************************/5 p7 w4 s. v, _1 O0 S
- void SDA_IN(void)
' u. N: M8 A5 Y+ N/ p$ a+ l - {9 ^. {1 |# v4 A# n; i# o
- GPIO_InitTypeDef GPIO_InitStructure;& P3 M! Y# X' ] k8 I! ~
-
4 z& T1 M3 r' q4 A - GPIO_InitStructure.GPIO_Pin=IIC_SDA_PIN;* ~: |; U, R, E
- GPIO_InitStructure.GPIO_Mode=GPIO_Mode_IPU;
* J1 S: r/ x5 `$ R+ f! }. [" D - GPIO_Init(IIC_SDA_PORT,&GPIO_InitStructure);- q3 P+ E5 L1 i/ v
- }
, W" o7 n r6 b6 ~7 x1 T1 P
2 `7 U8 R/ |; ~% R% Q! ~- /*******************************************************************************9 ]" L& l# D$ J9 a9 P* F6 r
- * 函 数 名 : IIC_Start5 F/ j8 W5 J, P( V7 j
- * 函数功能 : 产生IIC起始信号
- z* F; g+ ?7 { a3 s% X4 H% n& L- S - * 输 入 : 无
' V" x$ N$ _8 L8 S - * 输 出 : 无3 q- x, M7 k8 O, |6 A/ G. j
- *******************************************************************************/% r* u+ \' @" p: F7 O
- void IIC_Start(void)$ |" \$ o/ N9 \ |( e7 J3 g1 N
- {
9 ]2 p+ D$ {0 }: W! M h - SDA_OUT(); //sda线输出" x- \9 M! M+ e9 Q% H
- IIC_SDA=1;
/ H* _" U: n) B, Q! ]7 r - IIC_SCL=1;
7 T7 w, R5 m3 M( Q2 ?, \ - delay_us(5);* w# V: s8 T* Q
- IIC_SDA=0;//START:when CLK is high,DATA change form high to low - ^& N6 [3 B6 d8 x2 B
- delay_us(6);
5 @5 T4 S' D9 G8 l1 G+ f. }9 n$ e8 J - IIC_SCL=0;//钳住I2C总线,准备发送或接收数据
4 X! h- x* \" s! D - } 9 ]; A1 j# ~* N8 n9 O% m
- - P% L) {" H" ^% [" P' K' ]
- /*******************************************************************************
! C" x9 Y$ p2 g* { - * 函 数 名 : IIC_Stop N3 N6 Y4 ]/ x$ E
- * 函数功能 : 产生IIC停止信号
( |* {& Z$ g$ X, L9 N6 P - * 输 入 : 无
# O; D1 d$ }( }% S3 x - * 输 出 : 无
7 v/ ]. N: D) b/ {+ w- E: p; k" u - *******************************************************************************/: m( ^6 Q, X3 f, [1 P6 I/ ~
- void IIC_Stop(void)
& b( W4 {! N! T - {
( J! Q% z5 V2 m) _% s! k - SDA_OUT();//sda线输出
+ @: J/ m7 R- C$ E9 u - IIC_SCL=0;
5 L- G: A8 s. T; T - IIC_SDA=0;//STOP:when CLK is high DATA change form low to high
& {8 t, g- m' h& S4 a# S4 t - IIC_SCL=1; , z {- d0 W% @' x+ |% J) k0 C1 b
- delay_us(6); 0 L0 X: c1 V5 F8 x
- IIC_SDA=1;//发送I2C总线结束信号
. u, C6 P" z* t; ~6 o9 q - delay_us(6); ; R9 D/ |8 o; X6 ?3 [
- }
1 K t0 _. s8 D, D1 K3 m3 Q - 4 ?. O7 m# E7 f- [; L7 |5 N
- /*******************************************************************************
* }0 s6 [2 n; t - * 函 数 名 : IIC_Wait_Ack
# ]0 O0 V& S5 u- z2 q - * 函数功能 : 等待应答信号到来
+ \/ k7 n& }: V0 s' w- z - * 输 入 : 无
3 m; K9 L. l5 [; B - * 输 出 : 1,接收应答失败0 @- ^0 i {4 a) J& ^, o" z: R1 q
- 0,接收应答成功% T5 C2 Y) ]( }* F- {0 s' ]4 V
- *******************************************************************************/
, i; x2 ]1 ]5 a" v, O - u8 IIC_Wait_Ack(void)
1 L4 x1 H' ?7 L+ g - {4 Z) j& H% M& }0 ]
- u8 tempTime=0;
, o8 L4 Z) F- C6 g# x - SDA_IN(); //SDA设置为输入
1 h3 Z- \- B4 h1 w8 l, O/ } - IIC_SDA=1;5 h) G* d9 ?* B& G1 M. j3 a$ U; \) m
- delay_us(1);
4 p/ I U0 b1 j, ]% P5 V* } - IIC_SCL=1;5 I0 h: g# G' W4 q( I1 H2 B3 m
- delay_us(1);
# u1 K; F) f+ V - while(READ_SDA)8 e, q, k$ B, j3 V; J2 H. X
- {0 w3 p$ X" ~* Y& v
- tempTime++;% `1 R) C$ ^# ]6 d0 z1 v
- if(tempTime>250)2 j) C% Q$ y* ]8 o! N, J* g. R
- {" ?/ N C0 E3 b1 r$ o, o
- IIC_Stop();
8 b5 J' g4 ^3 n9 ? - return 1;
5 o) p6 U. f! C- a: ^: J - }
7 t) f5 M: B0 K- z9 t/ Y - }
* x& e+ L6 I& l! }- U' o* k6 t - IIC_SCL=0;//时钟输出0
( g" N2 ~2 M* M; n - return 0; , B( S0 |) ~/ e2 `$ \
- }
, J# E6 B5 \! x$ |0 _ - 2 E& Z8 Z# \9 G
- /******************************************************************************* T* ^3 P! ?4 w% ^8 a7 ?7 a1 b+ z V
- * 函 数 名 : IIC_Ack
% ^' z1 x; D" o' c, i: t - * 函数功能 : 产生ACK应答 9 j7 h9 m* \3 `, ]6 _; |1 T- w
- * 输 入 : 无; ]% L0 U. q- s: ^3 f
- * 输 出 : 无" {; j5 @' R2 Z t
- *******************************************************************************/
6 E9 v5 n2 ^* v3 x+ Y7 u9 w: q - void IIC_Ack(void)
Y% E4 z. \% i/ { - {
/ e- a8 F! N7 y/ J1 ]5 a - IIC_SCL=0;
9 i% |3 s! D) G" G4 y6 u6 L - SDA_OUT();
2 |) Y! u8 o5 R: H3 _* O6 v0 U - IIC_SDA=0;0 @/ e% R Y1 R
- delay_us(2);* p' k1 \- w! ~4 n, ^
- IIC_SCL=1;, G# U& c' w0 g
- delay_us(5);
) g% I2 b& o4 ^7 L - IIC_SCL=0;2 N# r8 [. l$ b$ o
- }
0 [0 j* y+ ^- H/ t ^2 J - : R V& }9 T7 p( W/ l! i
- /*******************************************************************************
3 f. t" v; P; R- s2 E4 q0 S - * 函 数 名 : IIC_NAck
9 X- q! H" j) [9 }9 l& S5 ^* P - * 函数功能 : 产生NACK非应答
( @! [6 K1 u% D0 _# y0 _& h7 S - * 输 入 : 无0 i* j- k3 O- M& ]* w, Y' k
- * 输 出 : 无
! R3 C. `0 V s2 m - *******************************************************************************/
" e0 `& t6 B2 Y5 I% V - void IIC_NAck(void)+ ~9 Q; |4 D, y" h* }. }9 G
- {
* Y5 Z4 K; w9 w$ `. v/ q - IIC_SCL=0;
; ?' W- ^) S6 I7 S( j - SDA_OUT();7 g; \3 D& i/ o1 L
- IIC_SDA=1;) j3 H/ C* Q L+ W6 Z
- delay_us(2);# w+ v' m( [" C! z; `: n
- IIC_SCL=1;
' ^. e; P% m: v$ }/ I' K8 o - delay_us(5);! h/ g" X0 j+ v1 i5 j1 B
- IIC_SCL=0; e% Q' ~/ a) k& J# s
- }
N7 r& u& k' D4 A6 s! U - 3 Z6 p2 Q4 a8 _* P* a" r
- /*******************************************************************************) T+ j. q: ]. `; x) \3 {( R3 b
- * 函 数 名 : IIC_Send_Byte( g$ f& X3 @! N) k4 F: U
- * 函数功能 : IIC发送一个字节 / }- l$ L$ [6 t
- * 输 入 : txd:发送一个字节/ R9 P1 u3 z: d# K& K% H* _- ^% ?
- * 输 出 : 无/ O8 N* p, a/ n
- *******************************************************************************/
2 u* X# D, i' U& E n5 l/ G3 [ - void IIC_Send_Byte(u8 txd)& o @8 k8 A6 c# G: ~6 a& K
- { . N. p f6 X" m/ ?/ n5 |# _
- u8 t;
# Z" |, B: g: k( d0 M4 j% P - SDA_OUT();
3 I' q: Z% X1 K9 Z. V$ O, } `+ K - IIC_SCL=0;//拉低时钟开始数据传输% {9 H* }: W! h Y$ @* Z
- for(t=0;t<8;t++)
# r! I( q! B0 ~, a - { " L8 B( V9 O3 j
- if((txd&0x80)>0) //0x80 1000 0000, G, i( K( a$ a R& M
- IIC_SDA=1;8 z6 b% x [! c1 r
- else
q) p' R/ }) t# [0 ? - IIC_SDA=0;
' D+ n5 A* U6 c' V5 ]( i - txd<<=1; ! H4 R4 F$ y1 Y" N8 D
- delay_us(2); //对TEA5767这三个延时都是必须的 X- ], ?3 Q2 n% ^ B: S( ]
- IIC_SCL=1;
! Q. j) G8 H- n T% J$ b- A, | - delay_us(2); & @8 u. B$ w* X, o" H
- IIC_SCL=0; 6 U+ j+ B9 f" K: r U
- delay_us(2);
+ o" {6 t, C6 G% p+ U0 ^ - } 7 Z+ a& M( b& h# Q v
- }
* s" j7 c# X) Y& G6 _ - 0 h7 M( L2 c5 O/ Y3 _
- /*******************************************************************************
! `1 c* a4 Y; l6 ^% w8 q7 \4 ~( a - * 函 数 名 : IIC_Read_Byte- S* P2 L( l/ b: }
- * 函数功能 : IIC读一个字节
" f( Q4 f& Z( u3 s - * 输 入 : ack=1时,发送ACK,ack=0,发送nACK 9 x- p* r2 ?, e. M c- [
- * 输 出 : 应答或非应答& s3 n* ~: _- C; u
- *******************************************************************************/
0 C9 w9 R/ u% z" }" p+ \ - u8 IIC_Read_Byte(u8 ack)
& A- d+ V4 n* F4 @# G) i, l6 m+ E - {
5 A/ {# z7 c4 S1 t0 Z0 F - u8 i,receive=0;
( C" i; Q8 \6 Z - SDA_IN();//SDA设置为输入6 d& Z4 O) A- i& G
- for(i=0;i<8;i++ )9 e3 n! r$ b3 v3 \* I' h5 G
- {
) V1 R0 W" ^2 v" k - IIC_SCL=0; 7 ?' C. Q& n0 e7 `
- delay_us(2);) D, r9 n2 J5 g3 Y# e
- IIC_SCL=1;7 ]) z7 R1 u, W; U
- receive<<=1; ?! s/ D1 W9 E; d1 \" W6 L2 g, ~' ^. T
- if(READ_SDA)receive++; ( a8 U! b: L2 L( w+ _" @) A0 {
- delay_us(1);
' ^( m% l5 |& E2 H/ `0 f - } 7 J1 B1 a( J) [2 |
- if (!ack)* @+ n- E+ ]/ o/ T' O+ R8 X
- IIC_NAck();//发送nACK
; E; b' g. m! b5 I# m, V) W - else& u9 l' d! _# Q( @: r
- IIC_Ack(); //发送ACK 3 p+ w0 I* z( h' M' ~2 f4 X
- return receive;1 E- B: ` A9 l
- }
. d8 Q7 T R6 ?' B4 _; W - /*******************************************************************************- x) S# M) l( d* ]
- * 函 数 名 : AT24CXX_Init. F/ e8 P( y- B) U0 O
- * 函数功能 : AT24CXX初始化
2 O5 G: W7 l& I0 d* R2 b+ W# [ - * 输 入 : 无5 T0 `5 X$ W. U/ o2 l
- * 输 出 : 无6 R' L( B# B& ]* `; l4 l3 q
- *******************************************************************************/
7 j6 o$ a5 S# c) U: r6 I# Z - void AT24CXX_Init(void)
; n; q; C$ ~$ z. D - {
3 d+ X# J2 H0 @ Q7 ?; t - IIC_Init();//IIC初始化
4 W' R1 ]% l" i) j0 P6 j - }: x m7 t9 t. B, }, m) q8 T
1 O! t& c+ ]% a3 @- /*******************************************************************************! b+ U& C6 S+ y# q9 \* z
- * 函 数 名 : AT24CXX_ReadOneByte% Y# Z5 r2 A( n' j
- * 函数功能 : 在AT24CXX指定地址读出一个数据" g; t5 A9 b2 ~5 r% Y
- * 输 入 : ReadAddr:开始读数的地址
U" U6 K: a/ m3 D# W# }/ J2 } - * 输 出 : 读到的数据
( t$ n6 n' @/ X, N4 C% E - *******************************************************************************// Z2 V; I# ]$ r7 q# N0 O( b
- u8 AT24CXX_ReadOneByte(u16 ReadAddr)
% E* p% ? s1 _9 U# M# m6 T- v, V2 U - { . b6 C4 { F8 L7 z
- u8 temp=0;
! ? S6 w) `$ k3 S! x - IIC_Start(); ( z. }% ~# Q- h7 d
- if(EE_TYPE>AT24C16)
8 s; k/ ]" n5 X - {
* m. `0 B* R' E/ ?2 h, u - IIC_Send_Byte(0XA0); //发送写命令
0 s' D9 b. m& ?! D% ~; {# s2 z. ^6 e - IIC_Wait_Ack();
5 r8 L" W6 I1 I5 } - IIC_Send_Byte(ReadAddr>>8);//发送高地址 5 X: ?$ S K6 ~, a0 T" s
- }
& c% j3 C2 y( E+ A. r3 { - else
$ k/ X- `& x' E: o! C" s - {
) c" C9 a8 t- U1 p - IIC_Send_Byte(0XA0+((ReadAddr/256)<<1)); //发送器件地址0XA0,写数据 Q2 L2 c* G/ L6 T' @. t
- } & w8 _' n# Q1 o8 P
- IIC_Wait_Ack(); ' p& h* _$ f; k4 h7 l4 ^% J
- IIC_Send_Byte(ReadAddr%256); //发送低地址
/ I: C9 Q# ~+ d - IIC_Wait_Ack();
# X2 g; z: f( ]! N - IIC_Start(); 0 g+ @8 t: J+ ~1 S5 S
- IIC_Send_Byte(0XA1); //进入接收模式 + n3 a9 Z1 Z( R
- IIC_Wait_Ack(); 7 }1 N6 B3 W. k3 L1 R
- temp=IIC_Read_Byte(0);
" |. r/ w" J. X i! M; \8 u - IIC_Stop();//产生一个停止条件
2 t( m! X' M3 c - return temp;
. S) }7 o1 o, Q - }6 j' }4 b" k5 b( Q
' k v& B0 g7 Y% P1 E' W- /*******************************************************************************
( |( G: ]! \ @1 i - * 函 数 名 : AT24CXX_WriteOneByte# ~6 @" M! n( @1 F
- * 函数功能 : 在AT24CXX指定地址写入一个数据
8 I8 @$ _; ]9 K# D* r - * 输 入 : WriteAddr :写入数据的目的地址
5 [# H" x+ {2 T' G) F% x - DataToWrite:要写入的数据7 ^% x- b/ _3 Y3 ]- [: D
- * 输 出 : 无
# e9 g' ?3 u4 ^: O$ y$ } - *******************************************************************************/2 x, U: |4 C& u7 }
- void AT24CXX_WriteOneByte(u16 WriteAddr,u8 DataToWrite)
' S7 ^' _' P6 S5 { - { ; g2 B/ S% ]0 F
- IIC_Start();
: G+ Y' V& B* R" `1 h) }! S, c - if(EE_TYPE>AT24C16)
) F2 I% `: `( p, T8 J5 R - {! H4 X6 l- b- k9 q# \* ^
- IIC_Send_Byte(0XA0); //发送写命令$ w2 I4 L) ?- L0 T8 x2 f
- IIC_Wait_Ack();
1 }7 k+ q" c; Z }; }+ p* ^ - IIC_Send_Byte(WriteAddr>>8);//发送高地址 ; ?# e* r) Y" x0 f
- }* N1 y+ C p/ O& z+ I" e8 h
- else
+ Y! E0 Q' f; V, M - {& {. \1 {6 Y7 b+ H
- IIC_Send_Byte(0XA0+((WriteAddr/256)<<1)); //发送器件地址0XA0,写数据
# ?0 b/ a. t. i& G$ z2 u+ q - } ( O8 {9 o6 J" a# I/ k! @+ f: R
- IIC_Wait_Ack();
9 ?( V z, A$ m0 Y" t, G - IIC_Send_Byte(WriteAddr%256); //发送低地址1 F! N4 q: Z" K- G$ S
- IIC_Wait_Ack(); 5 g2 A2 f6 }; H; }) i B
- IIC_Send_Byte(DataToWrite); //发送字节 2 y9 b$ O6 a1 ~' [
- IIC_Wait_Ack();
* v; X6 z- ~' k& P% j/ v - IIC_Stop();//产生一个停止条件 - D: ^4 K7 F' R- g
- delay_ms(10);
2 k5 U* h" ]+ J8 R+ B - }. i: g9 W2 O- g0 ?- b
- 6 \. U$ k, T$ c, w: V! x5 R- | O
- /*******************************************************************************3 x( m/ c. m* j
- * 函 数 名 : AT24CXX_WriteLenByte
# L& b- x [( S7 S: Q. g. E c; m& D+ s - * 函数功能 : 在AT24CXX里面的指定地址开始写入长度为Len的数据% T: ~9 a: k! Q& c! }, G' }) t& l
- 用于写入16bit或者32bit的数据
0 l. i) }8 W; w* Y - * 输 入 : WriteAddr :写入数据的目的地址 2 Z' P- W; ?/ f1 o7 K& u
- DataToWrite:要写入的数据3 p( R8 s* q0 D4 C' @
- Len :要写入数据的长度2,4
5 r' L# n9 u, @+ Z - * 输 出 : 无9 O5 }+ g/ v9 c- m8 W. N" F
- *******************************************************************************/
* ~, D. x0 T+ F; X7 h- | - void AT24CXX_WriteLenByte(u16 WriteAddr,u32 DataToWrite,u8 Len)
$ m0 k* P; u3 T% X - {
" Q; `' l7 ?+ g0 p# u - u8 t;+ X: q9 C. X# {1 F1 o( U9 D' B) ^
- for(t=0;t<Len;t++)! M/ d- G% { A* s& z- J* s
- {" f( W4 o7 N& Q. r
- AT24CXX_WriteOneByte(WriteAddr+t,(DataToWrite>>(8*t))&0xff);" p1 v/ \* a/ ~$ K& Q$ _
- } : |( M2 e- D2 {0 ]( \$ m
- }
9 g( T g. G! a: \2 b# F4 @9 z - + M7 Y8 e! s+ Q2 Z2 ~ V& e
- /*******************************************************************************
+ b k0 A, T; O. j5 q. @$ R7 M) s% R - * 函 数 名 : AT24CXX_ReadLenByte
- A% B) v, }0 ^% `- V# h+ P. \ - * 函数功能 : 在AT24CXX里面的指定地址开始读出长度为Len的数据" x: z9 x, z! o+ L, e, N: I% g# e
- 用于读出16bit或者32bit的数据
3 B) I$ p1 J6 v3 z: f* v - * 输 入 : ReadAddr :开始读出的地址 ( M: `( i% V$ B j, ~; u
- Len :要读出数据的长度2,4
3 @4 ^7 ~) C! Q - * 输 出 : 读取的数据
" g5 F; R+ b0 k1 o4 `8 ?9 C6 q - *******************************************************************************// K7 l( C0 t$ Q8 m0 {
- u32 AT24CXX_ReadLenByte(u16 ReadAddr,u8 Len)
0 F8 _! o& _5 X! j* n* L - {
; P6 `0 Y/ r, p3 l0 b" q - u8 t;( @6 J2 C& M# R7 _& d3 ?* S
- u32 temp=0;, ]0 Z& x$ W6 U
- for(t=0;t<Len;t++)0 D* T9 B& N: z% F+ U3 [, Z
- {
: D/ p4 T" w7 M+ m/ W5 y8 C, t - temp<<=8;( K( a8 | E, B; J% L* q( @1 Q. }
- temp+=AT24CXX_ReadOneByte(ReadAddr+Len-t-1); 2 s& I9 C6 {; S: b ~
- }
9 d& v+ w7 L5 U, D. u8 x; h& J - return temp; : F, M: f1 r6 G3 V# G
- }
1 q& w- f# v" v# _+ } i3 x" R - 0 h8 @; ]9 Z( @- |! h0 B
- /*******************************************************************************! _1 ^3 g5 V, c/ G) n: U
- * 函 数 名 : AT24CXX_Check' v' k3 _4 W" v! I
- * 函数功能 : 检查AT24CXX是否正常0 _! q; v; E5 s/ b
- * 输 入 : 无% b6 U5 R' n. n7 J( a
- * 输 出 : 1:检测失败,0:检测成功& A$ a: P6 {9 n# |- E
- *******************************************************************************/
( O8 n' O1 r/ u; k - u8 AT24CXX_Check(void)
0 x' l# x, K% r: W6 O - {0 g& Z- {& _, ?
- u8 temp;' Y& B8 b2 q; u: ]; G7 A; _
- temp=AT24CXX_ReadOneByte(255);//避免每次开机都写AT24CXX
' x* x# B1 T6 b9 J3 W# F& b0 Y/ q7 v - if(temp==0x36)return 0; # C7 c. @! ^1 u' O% T
- else//排除第一次初始化的情况% c/ z" @' F1 q- l0 ^ C
- {
' U7 Z4 F. C3 x) [8 I0 x$ h e - AT24CXX_WriteOneByte(255,0X36);* c: A9 }2 z% X7 X, T4 l2 T
- temp=AT24CXX_ReadOneByte(255);
8 u9 Q2 b( C. S6 f - if(temp==0X36)return 0;8 q9 D" G0 [( w8 ? l l% x+ @
- }
) r3 f; g( w& R7 P q6 A) C - return 1; 1 w% a2 ]2 @, A2 @! j t
- }
- R" I2 U4 E( [0 n - " n# Y( k: ^" u: y4 u) a
- /*******************************************************************************
# b' r# F4 t+ f1 }; ~ - * 函 数 名 : AT24CXX_Read
: ?& }. W j9 f) G; g - * 函数功能 : 在AT24CXX里面的指定地址开始读出指定个数的数据
- k$ Z0 \9 G9 C* y! `' f - * 输 入 : ReadAddr :开始读出的地址 对24c02为0~255# Z. }# @/ R6 { J) m4 e* U
- pBuffer :数据数组首地址4 M; o, J3 p- q& Y+ {7 R% N
- NumToRead:要读出数据的个数: y1 v' h/ f$ M# b. e( L' I0 D
- * 输 出 : 无
) f7 _1 o( Q" Z: j4 i - *******************************************************************************/
. V U Z& S* v- p! T0 P2 v0 |& ~5 y - void AT24CXX_Read(u16 ReadAddr,u8 *pBuffer,u16 NumToRead)# R e$ j! A! l9 Z+ Z
- {' Q1 o2 E1 Y* l" J$ o
- while(NumToRead)- n* l% k( ? i8 Q7 v4 `/ u4 z8 R
- {+ e) [# M! |, d+ ?# I+ W
- *pBuffer++=AT24CXX_ReadOneByte(ReadAddr++); - Y& Y" P( K' v4 \' M; i9 @' W9 Z- e/ ?
- NumToRead--;+ J! s. g @% m: P1 m& b
- }
+ b7 O5 x& ?& n. n( P - } . r; P" K9 Z4 ]1 _5 a/ `
0 n7 M: }/ b$ a( M0 ]) c& w- /*******************************************************************************
3 _7 n: u3 C) P6 Y7 g - * 函 数 名 : AT24CXX_Write
; X9 C5 P5 T8 o9 J7 `' s+ F - * 函数功能 : 在AT24CXX里面的指定地址开始写入指定个数的数据
5 W6 {6 R$ i3 ~ d9 a3 }1 X' f) K - * 输 入 : WriteAddr :开始写入的地址 对24c02为0~2554 I- Y) D/ I! D1 e8 o
- pBuffer :数据数组首地址
& Q9 F3 w9 V& I0 E5 G% F* S( b - NumToRead:要读出数据的个数
( e3 M# _, W- ~1 e) M O8 d* R6 n - * 输 出 : 无
! v* a0 t' t% y - *******************************************************************************/
# v/ B1 @; c, p+ c9 D( p1 Z - void AT24CXX_Write(u16 WriteAddr,u8 *pBuffer,u16 NumToWrite)
3 V8 r% B& }$ M* T' g* b i* \ - {& Z- X8 c8 o' H
- while(NumToWrite--)% q" e, {& `, L- R+ e/ Q2 Q
- {
1 ` J: T( _( j/ O! ~6 a0 {" ` - AT24CXX_WriteOneByte(WriteAddr,*pBuffer);
( r' p4 f2 @6 J, f" l0 q; ]! k - WriteAddr++;
2 [8 |* B9 a! ]' m4 g+ }( F: N - pBuffer++;
3 P) j& G9 r- V) q' z - }
; h1 J0 {& E; H1 o - }
' u( Z3 i6 z: n. s* z- ^) W4 b - .h文件如下7 H6 X% ~" Y$ u0 o# e
- ; Y# s, ~+ A+ R+ L. y) E3 _& e
- // 核心板使用的是24c02,所以定义EE_TYPE为AT24C02
% B% U W _. M" |: A - // 可修改成AT24CXX系列中的任意一个( I! x* C5 ^, J0 v4 G P* J
- #define EE_TYPE AT24C02
5 X4 k7 N; J3 k& ^7 b& \ - . x( A8 I* d( K' }" {
- // IIC函数9 J+ J4 e7 Q, W; I( n6 G
- void IIC_Init(void); // 初始化IIC的IO口
+ u, z. A0 r+ f9 Z5 a3 i5 Y% A - void IIC_Start(void); // 发送IIC开始信号
- A$ d- Y, l+ f: z - void IIC_Stop(void); // 发送IIC停止信号% J( [! v4 x3 N. R9 ?; G8 C
- void IIC_Send_Byte(u8 txd); // IIC发送一个字节& j' a5 c' L, ]- T2 j' r1 P
- u8 IIC_Read_Byte(u8 ack); // IIC读取一个字节. h; @' g& r) `2 q4 A3 c8 K1 ?7 h9 O
- u8 IIC_Wait_Ack(void); // IIC等待ACK信号$ M% N$ h* J/ o! m
- void IIC_Ack(void); // IIC发送ACK信号, S3 R& C H3 o- x# u& R& o
- void IIC_NAck(void); // IIC不发送ACK信号
3 c% `$ G4 f, _: D: u2 f4 I - 3 G% [& Z4 l$ D: S; X; O% P% R3 q
- u8 AT24CXX_ReadOneByte(u16 ReadAddr); //指定地址读取一个字节# j" k) I5 v. z! H: l. [
- void AT24CXX_WriteOneByte(u16 WriteAddr,u8 DataToWrite); // 指定地址写入一个字节 d3 ~9 L9 R$ K( J' m
- void AT24CXX_WriteLenByte(u16 WriteAddr,u32 DataToWrite,u8 Len); // 指定地址开始写入指定长度的数据! o B0 l( |6 n! b3 y3 o
- u32 AT24CXX_ReadLenByte(u16 ReadAddr,u8 Len); // 指定地址开始读取指定长度数据7 [3 `7 Z* E. w1 e" a% Z0 W
- void AT24CXX_Write(u16 WriteAddr,u8 *pBuffer,u16 NumToWrite); // 从指定地址开始写入指定长度的数据8 h8 g: k+ F; L e; P& N# \& t
- void AT24CXX_Read(u16 ReadAddr,u8 *pBuffer,u16 NumToRead); // 从指定地址开始读出指定长度的数据. Z) Q1 l4 @2 @$ u2 Y' i
6 N% h& E# K& t* W4 h, q1 D- u8 AT24CXX_Check(void); // 检查器件
( X) h5 k4 ~- X3 y - void AT24CXX_Init(void); // 初始化IIC
& M0 y9 e' q( ^, L5 ~4 F+ J六、应用实例
: P {; l8 ~! v给AT24C02写入一个数据,读取一次确认写入正常。注释掉写入程序,拔掉电源。一段时间后,插上电源再次读取之前写入时的地址的值,串口打印结果。AT24C02的初始化程序如下
' v* d' x9 F" _; `' L7 F- h' M- AT24CXX_Init(); // AT24C02初始化
n3 z! D5 t \2 R - while(AT24CXX_Check()) //检测AT24C02是否正常
* X( W5 d& @" p8 t - {
c, z6 ^* p3 l. F% {7 C3 i; d - printf("AT24C02检测不正常!\r\n");
$ V3 h2 ^( F5 S. y6 m - delay_ms(500);+ T, ^5 K7 A6 @& z9 Q
- }% y, _. u& ~! x7 w0 r
- printf("AT24C02检测正常!\r\n");
7 o2 l0 Y6 L* ^6 j3 \main函数如下2 N/ V1 h/ q; I8 V
- u8 gWData = 0xaa; // 准备要写入的数据) }' E. C/ v# ]+ e! H
- u8 gRData = 0xaa; // 存储读出的数据! a: V, V) _' f: h1 a
- : `0 p% l4 ]: U8 |: s- Q- G
- int main(void)$ @0 x4 t; D2 E9 i( s* w; L, h% I
- {
) f2 G3 f0 i( @% O9 I - Med_Mcu_Iint(); // 系统初始化
' `' b' x0 o9 [) f6 k/ l* k - ) F$ D% ]3 V6 ~) ]4 g$ k4 T
- AT24CXX_WriteOneByte(0,gWData);5 Y/ K7 L; k2 `1 t
- printf("写入的数据是:%d\r\n",gWData);% d. i9 T3 y( u. z
-
1 c* B8 k& \# |6 a/ H - gRData = AT24CXX_ReadOneByte(0);
1 A" A# j1 u" ?" [/ a! `! A' n' H - printf("读取的数据是:%d\r\n",gRData);
, e3 o5 t5 x. Q0 ` h3 ` -
& i0 z- [, u3 H- X6 z2 [ - while(1)
; N" F. F4 w& J1 y8 A7 _ - {. A" u9 j* C( \6 w
- }1 L7 p( ^$ Y4 X4 a8 u% J# U
- }
串口打印结果如下
* N1 Q2 s$ L7 R* K: U" B# b: I5 J5 l3 v) `8 B0 E/ v0 S' d
4 \! I7 ~ J) {
串口打印结果 ! N' }' P5 ?% I6 _1 V+ s
7 B3 _1 D1 l% K4 E- E) V6 }# v* Q2 n
七、拓展应用# K/ R( c$ l, i+ K
AT24C02这种掉电数据不丢失的特性,使得它可以存储一些重要数据。比如将一些校准数据写入AT24C02中,再次上电之后就不会丢失。或者用AT24C02记录开机次数等。这些原理与应用实例中的例子原理相同,这里就不再赘述了。
. @' C3 W$ i1 K# Z. S5 R: P2 g& Q2 @& _6 Z' T
4 w. W- g& }* m+ c- }
+ y1 V1 w9 z& \. c8 S, m" {转载自: 二土电子
! v, k7 w9 r4 G) z7 j2 m: g! x, F! R如有侵权请联系删除
6 c) Y8 H# b8 _/ n% c
" Y, r# _2 r- a |









 微信公众号
 手机版


