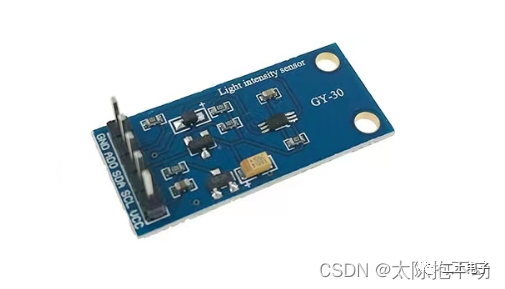
一、BH1750简介3 v+ T, ~( l+ A6 s. E: U" ~) A
BH1750是一款数字型光照强度传感器,能够获取周围环境的光照强度。其测量范围在0~65535 lx。lx勒克斯,是光照强度的单位。BH1750可用于调节手机屏幕和键盘的背光功率,或者用于智能灯光控制,比如,随着外界光照强度的变化调节灯光亮度。0 x+ R5 d" G1 |
5 T" y+ [7 P# D" [ s3 t* h
. X( ]8 P0 ^+ D; i4 y
1 B; v6 ?6 V/ Q! i- ?; v* X4 }BH1750 ' @+ s9 k+ b9 G, ?8 z
BH1750有以下特点2 {' d* U) G c- ~4 T, @
• I2C总线接口
8 y, g( w& J; q8 M7 V/ A9 P" ~2 W• 接近视觉灵敏度的光谱灵敏度特性2 A; Z' F6 G2 h% [! ~) \& V9 l0 ^
• 输出对应亮度的数字值1 Z- Y0 M2 f! Y; Q! p9 C& S
• 高分辨率(0~65535 lx)2 P. g6 f* M# W3 w4 E
• 通过降低功率功能,实现低电流化9 T& m) k; e, N7 Q; A+ S
• 50Hz / 60Hz光噪声抑制功能4 i' z# w/ { u$ d
• 可以选择两种类型的I2C从属地址
+ W! i& u3 Z3 W) f# j O: J& i3 n• 最小误差变动在±20%7 |+ N# r4 A2 B3 T2 M
• 受红外线影响很小6 p0 ]0 P7 f$ ~+ w* L, |: f. l
) d8 P9 e: N' D; ]( W
二、BH1750原理图
5 D3 R8 V4 H% |. R3 g$ U: ]- E; `' Q6 F! ]2 p
& d: z, N+ ?; B
- R* @1 C* c/ L# b6 l C& ~* vBH1750原理图 1 \- q% s+ c& q1 u( M& Q1 R
) F) v2 n- C' a1 p$ W# H• PD —— 接近人眼反应的光敏二极管- r# P8 z1 i. A5 ?$ x+ f+ t! N. E
• AMP —— 集成运算放大器(将 PD 电流转换为 PD 电压)
6 x) w1 ~6 s. y3 i2 l• ADC —— 模数转换获取 16 位数字数据 R3 E7 b5 {" F& y- D$ U; b) k
• Logic + IC Interface(逻辑+ IC 界面)! e5 U( S8 b) ~+ U5 y; A1 _
• OSC —— 内部振荡器(该时钟为内部逻辑时钟,时钟频率典型值:320kHz)$ l: `, s; s& S& X. K
1 \0 {6 U1 q+ |9 w6 Y- p9 x6 i# k* KPD二极管通过光伏效应将输入光信号转换成电信号,经运放电路放大后,电压经ADC采集,再经逻辑电路转换成16位二进制数,存储在内部的寄存器中(进入光窗的光越强,光电流越大,电压就越大,所以光强可以通过电压的大小判断,但是应该注意的是,虽然电压和光强一一对应,但它们不是成正比关系,所以该芯片内部是对数据进行了线性处理,这就是为什么直接使用集成IC而不是光电二极管的原因)。BH1750引出了时钟线和数据线,单片机可以通过I2C协议与BH1750进行通讯,可选择BH1750的工作模式,提取BH1750寄存器中的照度数据。8 Y" s* `6 k. s- C
* M+ n! \" z5 `' ]6 _5 ?三、BH1750数据手册
" e5 N" \) ? Y# J" w( H3.1 指令集/ F7 O b1 B# Q# r0 `: m
BH1750的数据手册中给出了一些指令
& s0 {0 b0 t+ g. v6 `& r9 s* ^, x, j4 O. k1 |8 Z( {
" p$ p+ C" A( Z) m( h1 k
BH1750指令集
" L+ ? ^' \' Y! c" z" ]5 o; P( `* s3 f! E4 q5 u: U% m$ I
& |. a) I% p* k1 T6 F
其中的H分辨率模式和L分辨率模式等,是BH1750的测量模式,数据手册中也给出了说明
3 d. y5 n" _! u/ F" v6 \* B. b+ k: ^: N. } s
! H6 p) K7 \3 v2 W+ PBH1750测量模式
! {. N0 y7 g* `* T" x# H* J$ H# x1 A& ]' n3 |/ m2 ]8 d
3 w, W9 b9 a& }' n
我们通常使用H分辨率模式,H 分辨率模式下足够长的测量时间(积分时间)能够抑制一些噪声(包括 50Hz/60Hz)。同时,H 分辨率模式的分辨率在 1lx 下,适用于黑暗场合下(少于 10 lx)。
& C! ~2 `8 Q3 h* S# ^( T7 |
6 {2 \3 {6 b7 j- g; P4 R- m
! U) X6 z1 f2 W9 m: q# h3.2 IIC通信读/写& h4 ]7 t* ^+ s4 @1 Q
上面介绍,BH1750有两种从属地址,由 ADDR 端口的电平决定。
+ v$ R& O8 ^1 }( k• ADDR=“H”( ADDR ≧ 0.7VCC ) →“1011100”
7 B$ p* Y% }7 N. }& n1 V/ h• ADDR=“L”( ADDR ≦ 0.3VCC ) →“0100011”
# V" y! `2 k r3 ?# ^
: M- l$ Y, p9 v/ \关于IIC通信的详细内容,这里就不再介绍了,可以去本系列的OLED篇查看。BH1750数据手册中给出了一种配置连续高分辨率模式的方法
1 B* a, u( W# U6 c/ n4 Y6 m4 r1 ~1 ?1 u* M6 ?: W
( Z& L( x% `# j9 d+ U7 _0 w
# @" n& E5 J) L
# A! o3 z9 d5 B- P配置连续高分辨率模式方法步骤
2 A% T4 v& Z3 B2 I8 N) j! n
" r: n# O0 V, z+ i2 E" ZBH1750数据读取格式如下
4 \) d- q. g p) e8 A' k) G M1 t% ?, u
7 {# ?3 H% W/ I. H( s& G: j9 X, Q' `BH1750数据读取格式
1 [; N% o- _& p# w6 c7 o7 v1 M, V8 V' l$ b8 \
, d I1 j* z# S$ c* r9 p光照强度(单位lx)=(High Byte + Low Byte)/ 1.2 * 测量精度
& u: s" e$ [* `, Y4 C5 v, Y+ b: o# \
% q, Y: i& D1 g* R0 ]4 V5 z, N
四、BH1750程序设计
* m% b( }% [2 |" ^% g' u( L4.1 IIC程序% p p$ Q3 b2 X( H/ b, G8 k
相比于之前的OLED的IIC程序,增加了主设备发送应答信号(Ack),非应答信号(NAck),读取一个字节数据程序。修改了等待应答信号程序,增加了返回值。
8 u$ @9 w$ h0 X: K B' B. }2 B! D, C- /*
2 R; Y& e* c$ |7 t& @6 H( } - *==============================================================================
, P% m6 _7 l+ u# r, G - *函数名称:IIC_Delay7 N/ t$ }: c6 E7 s. Z0 f7 |
- *函数功能:IIC延时0 [) |8 f; `. i7 q1 p5 X# @/ `
- *输入参数:无4 V. c" z& A0 y- `8 ^8 C0 b0 Y) \, m
- *返回值:无& [: S: a" |7 N9 a7 ~( x( d
- *备 注:数据手册提供
1 ?$ [1 q. @0 ~0 E5 Z; g - *==============================================================================
6 w5 [( A" j6 h: G/ I. n - */
# W8 H# o/ m5 k; b - void IIC_Delay (void)4 Y* ~, u# s4 Y- B0 S5 g
- {' n: i$ O8 _' g5 @, V) }
- u8 t = 10;
3 f6 E6 R3 e. a- g& X* I* p - while (t--);
( L8 k4 F. a1 V$ {5 c - }
9 {3 w" ?* X* M, ` - /*6 A7 O/ ?% Q5 P+ A; d# A
- *==============================================================================4 U7 k8 a5 |* @( v, o
- *函数名称:I2C_Start
3 |/ d! x1 K/ Q% ^ - *函数功能:IIC起始信号* H# V7 ^5 ]4 r
- *输入参数:无
6 ]5 a& ~; ^* o; r0 d - *返回值:无" i* i( e% d; }$ K7 v8 A- B
- *备 注:数据手册提供
4 K O3 n8 I/ d. b3 x% _, H, `% B3 P$ ] - *==============================================================================0 o Y {6 K0 f: \. T
- */
/ ?' b5 a* u( P3 Y - void I2C_Start (void)
. r$ X8 x1 {4 S5 g. z - {1 m P' q" U! f+ K6 s' Y) e" Q
- BH1750_SDA_Set();1 b L+ ?2 @$ u# M* i" a$ ~. t! S
- BH1750_SCL_Set();
. {( s1 x) D, ^6 | - IIC_Delay();6 Y. P0 y ^" J" y4 L+ p& z5 R
- BH1750_SDA_Clr();( @. N% B1 M1 P1 m8 D
- IIC_Delay();
, L; G; q5 e( C1 v) f( _ - BH1750_SCL_Clr();- P: w. w' u8 D+ {( R
- IIC_Delay();5 P+ D: j- t' X1 Q; {# D
- }8 c3 j7 t0 u5 n3 {% d
- /*
4 E) B4 P+ z2 H- ] - *==============================================================================
5 `: o- U/ J0 m3 H Q - *函数名称:I2C_Stop
7 Q7 i$ `) a: @; ]3 u( ] - *函数功能:IIC终止信号
1 r, U# e' K2 h. g, |& A5 `2 K. H* ~ - *输入参数:无
[, S1 b: `- r5 u- L - *返回值:无
4 N& d i. N- w; `# h2 S - *备 注:数据手册提供+ N- X. z" ]' [( h* c/ l! g
- *==============================================================================, J( j" Y4 @( Y* J ^7 L, D
- */2 O+ B% H/ x A! t
- void I2C_Stop (void)% R. _4 W$ D" k* q& k" A. Y
- {
( l9 I' N$ v; V - BH1750_SDA_Clr();
, p8 X- e' j( p* Z8 x! k - BH1750_SCL_Set();
9 l4 o+ l2 {/ Z$ M2 B+ ~ - IIC_Delay();* @& q2 D& ^' k
- BH1750_SDA_Set();
% o" E. F; K! _/ N9 u# U( j - }; N, i- H: N `% P9 S# H( N, ~6 j6 s
- /*( [+ f. `. O8 _+ t% O% u
- *==============================================================================
: B% j. N Y b6 `4 Z+ e. V% T - *函数名称:IIC_Ack
/ Q9 p. x I5 ?; U - *函数功能:CPU产生一个ACK信号 j! y1 |! W/ X. x( p) f8 l; o5 C. [0 ~
- *输入参数:无6 P' Z) ^% @( f* `
- *返回值:无
: b( T C R7 ?* R# Z" I - *备 注:无. m r) x. A1 ? }- V
- *==============================================================================1 m# K# X+ c) A+ ^0 v$ P' E% V2 d+ O
- */
( e/ X0 l# S- }9 O6 P, n - void IIC_Ack (void)( t# U* R# N6 b4 A! n. c
- {, Y. }! W1 o8 a1 K" n
- BH1750_SDA_Clr();) k) S2 v# l9 }; t. k
- IIC_Delay();
; c. ~9 x2 b* y4 I1 h - BH1750_SCL_Set();. r4 m- B. H6 z
- IIC_Delay();
2 y+ ]! N, m2 Q. L - BH1750_SCL_Clr();# J( d: L5 i2 J2 B0 n) ^8 l
- IIC_Delay();1 }/ X, k8 @ `
- BH1750_SDA_Set();
* v: {' k' U* o& d! b1 Z - }
7 L c3 b! r& \. @7 K - /*+ i% o+ n, g6 s+ \8 U
- *==============================================================================8 l( w; ]1 e6 \. x. o" h# R& H
- *函数名称:IIC_NAck
. u' _$ N+ a1 C5 m( V+ \1 [ - *函数功能:CPU产生一个NACK信号
" D- d } i) X, d - *输入参数:无
z/ m; `9 |& j9 O4 d& c - *返回值:无
g! c% }. }1 I- I3 }3 l( V - *备 注:无/ i% g# A9 P$ {7 y7 u
- *==============================================================================- p, A& J$ |# b1 M% h
- */
/ {2 V5 o% ?0 }" ], l# w - void IIC_NAck (void)
. q1 C9 r) a T: p- c - {. O' \' N/ L1 b( ? j- P
- BH1750_SDA_Set();
" E7 v: l" B5 _" y( N1 A - IIC_Delay();4 ^! ^# B3 F }% v Y
- BH1750_SCL_Set();
# o' q* a) P# m - IIC_Delay();" j j g7 G4 m8 i/ O. O9 K* j* Y
- BH1750_SCL_Clr();
% X( o8 c( b( y! Z" R; R+ h - IIC_Delay(); * f0 k0 ]( s4 S4 B. B
- }2 @6 G3 j6 V! |+ C/ S! j
- /*
4 F1 d0 l# z0 ~$ M9 t. I7 q# M, p! s - *==============================================================================
6 h! q2 ~2 `$ L! @7 H1 I1 U - *函数名称:I2C_WaitAck
9 C, V: N% V. i5 w# _3 [, x - *函数功能:IIC等待应答
( o9 K2 ^/ k$ L$ F - *输入参数:无1 V. p: i8 q3 z, w6 S0 l
- *返回值:0:未收到应答信号;1:收到应答信号5 r$ X( @: m5 k
- *备 注:无3 i2 x, Z$ X8 d H+ _0 k( f4 t
- *==============================================================================* P! m9 f" S- ^* \4 s6 T( h3 s3 L- n
- */
! e* q% [, B; }% H; Z4 B - u8 I2C_WaitAck (void)0 c$ A) a t! U% l( z, P
- {
4 p! G; F% b7 c: j9 |4 [4 p/ ^ - u8 re;. D* b& x/ i% `2 w3 H" _
- + r. {% `9 Q2 U$ U+ Q
- BH1750_SDA_Set();
& ?7 Z% ]7 @5 K# w; ~9 u J - IIC_Delay();
3 G5 z4 f2 e4 C+ k' m/ g - BH1750_SCL_Set(); r/ \7 J! s- O3 W+ @! m$ B5 j, \
- IIC_Delay();, Y1 |8 _1 e1 B+ O- ]/ S
- if (BH1750_SDA_DATA())% B( W4 E8 z* \9 p( ?4 |5 P
- {5 H4 j# k; t& Z( c+ _; s% I
- re = 1;3 _# Z6 X3 @; ~8 o! h
- }
& Y* Q4 S8 ]8 e( x; z/ l6 n - else
1 J% G* S& i d+ U: } - {/ z0 T7 ~) r% f7 `
- re = 0;
+ p, y: J* a% x. E1 l - }
) K1 Z) v+ P- p0 T& e) n5 B# j - * g4 v8 X R% k& N, R' [
- BH1750_SCL_Clr();
) {0 q# F+ z, A) ^& z: f" H - IIC_Delay();
5 u$ D. T4 L+ {' h -
0 O" a `0 e9 d# k4 D, }* u4 a - return re;
: \/ j3 Y1 y$ U2 }4 d - }
: t2 c' E( R K, U$ r4 [5 I! N - /*
]0 s" n' ] P; T/ K9 X P( K. D - *==============================================================================
* t F, R/ ]- D/ { b - *函数名称:Send_Byte& _; r+ B. }: n( t
- *函数功能:写入一个字节
4 k( P6 p) \6 T6 r+ {1 N* m* d - *输入参数:dat:需要写入的数据
4 ^ i( M6 T! w0 x5 o {0 Z7 W* ` - *返回值:无
# k; a! _& m' K4 _# ?9 t) s. e - *备 注:数据手册提供
4 v# c" {7 o! C0 j- j2 B8 g - *==============================================================================; Z% m# f9 o% I( C
- */7 m' y4 C; A# M% d4 |- P
- void Send_Byte (u8 dat)2 y- V& P) U9 _% ]
- {2 D2 x& g* T* v t" _9 s5 w8 e
- u8 i;& F5 p$ T8 ^6 K6 b; R& V
- ( Q# e- }/ }7 E, R$ M8 S
- for (i = 0;i < 8;i ++)
. X6 c& G9 V* W' X; p - {
8 |, ?: f! s( Q+ U4 _7 z% o c - // 发送数据时,从高位依次写入
8 z {" K- e' Q - if (dat & 0x80); ]' [7 a# W6 m# i! k2 O) g+ J
- {% O* j: x* ~2 |* E2 u) H! T
- BH1750_SDA_Set();7 z1 c* D8 @2 M$ ~
- }9 s9 E2 l' c2 R, x6 J
- else* K% j6 B* y, b3 K& r
- {4 I+ P5 s8 S% t4 l P" a- K; w1 x3 f
- BH1750_SDA_Clr();/ w9 b# x9 `) h4 i
- }' L: ~7 z7 C5 e
- IIC_Delay();
) x! h' Y+ M- R+ J+ v - BH1750_SCL_Set();
! r7 `- I. b: W - IIC_Delay();" w( X: G5 P# z* P
- BH1750_SCL_Clr();! p# G) c& C: w: G# [7 p: `
- , [7 T( L m- A3 n
- // dat左移1位
$ P8 x2 x" r/ ~6 R; L/ N7 f& V - dat <<= 1;; L; B% e6 d/ }2 c) Q# r! ~
- }8 n5 [* Q; w" X' R! j# D
- }
& `, a1 T! y4 V% Y' L' B& k, r - /* ^* l' @5 J) y1 s% v& T
- *==============================================================================
( R# a* _+ D. V4 b) I3 S2 _6 ? - *函数名称:IIC_Read_Byte
3 \& M6 |6 E" P P - *函数功能:IIC读取一个字节数据
- F6 |" J4 D6 R- ~- l* \ - *输入参数:无( X+ G7 a: N, L4 _+ p2 J4 E) n
- *返回值:无- s! i9 }: C5 G4 u) C
- *备 注:读取到的一个字节数据- F9 j6 d8 A0 e. H
- *==============================================================================
6 C' }. f* F5 u0 z- @ - */7 A6 r" p2 u( |! x/ |
- u8 IIC_Read_Byte (void)8 N L9 J F4 y, q' K
- {, U' A6 P8 {1 a% f# u4 f* b
- u8 i;8 _& A8 R6 y, M$ b' Z3 r) {1 y
- u8 value;
2 V8 ~; }' n& ^* G8 X -
2 O( |4 s2 ~+ g/ w' L1 n - // 高位在前- V: U0 s# }; a4 d {
- value = 0;' f- [* Y, F4 D8 ]) b1 _
- + ]$ {9 C L# b) |4 B
- // 循环读取8bit数据8 t& J" V- e% z$ |( X" x: [
- for (i = 0; i < 8; i ++)! t$ w& N5 i+ b4 Y7 H
- {( g8 _ b0 V4 D. p+ @& M8 y
- value <<= 1; // 循环左移一位
- ^( D2 ~: l+ U+ [ - * t9 z: J- o% G/ G$ @: ?
- BH1750_SCL_Set();3 x* i; t5 _, }9 B: U2 I- m0 ~
- IIC_Delay();, a" W; W: Y- b8 {
- - ~ R; n: C$ ?) F# g @+ j
- // 如果是“1”( Z- ~: w+ W4 O b3 e
- if (BH1750_SDA_DATA()); m- ^$ t- ]! }4 }0 Y
- {& T- A/ m8 Y- ]1 T) z+ O
- value ++;
' d$ N% E3 B9 \ W, H - }
; M) i$ \/ S+ x- u$ v+ o2 f - ' a! W7 u) l' o
- BH1750_SCL_Clr();
) I2 \! X# _4 n - IIC_Delay();9 o" y& @# h$ }9 ]# F
- }
% C7 g2 [' ` p$ e -
* K9 ]2 l4 C( ^% |+ b5 @3 C - return value;" y) R. p5 P9 o4 G5 I4 @6 X
- }3 F$ x/ H; ]$ p3 |, j- S1 L
- //BH1750写一个字节
' z/ _+ _, c' c - //返回值 成功:0 失败:非0
: I, k5 ]) f V0 f7 e - /* t! x. l* [+ [/ M5 Y
- *==============================================================================
# b5 t) h7 b8 F' S - *函数名称:BH1750_Byte_Write1 Z/ v( W" y8 [
- *函数功能:BH1750写一个字节
! I; ]3 w4 C2 m0 @3 r/ s - *输入参数:data:要写入的数据
4 l D9 b; ^- Q - *返回值:0:写入成功;1/2:写入失败: D Y% ~; h/ M5 p6 f* u
- *备 注:无
9 U% I/ L8 Y6 G8 [: b - *==============================================================================7 s& s+ t) j! [
- */
5 \ `* d5 T' n+ r - u8 BH1750_Byte_Write (u8 data)% `6 ~5 z( q6 A# D v$ G4 f
- {: G" a. r8 I! I: F
- I2C_Start();
! ~( N& t8 O0 e* v1 L$ @ - 0 d8 Y( t( @, u: X, H: x) d( I, W
- // 发送从设备地址,0:写% ^# Z- f# C: a
- Send_Byte (BH1750_Addr | 0);
2 A% J9 r+ \# \$ J8 ?; M -
3 z- c) @. W: Y$ G& L - // 收到应答信号% I0 G& ~9 |* n! b) ~
- if(I2C_WaitAck() == 1)' `0 w1 l$ d8 S& N
- {% }, e. U. N' s: C: R
- return 1;0 O; B+ U2 |* z$ x3 V: q. i4 P
- }
Y) y2 |& Y7 U ] - //发送控制命令. i. F' |! K9 c% \" ?: q
- Send_Byte(data);$ R# i% x5 P1 _$ F' a
- ' J5 Y' y* G( _8 M o2 @& s
- // 收到应答信号, ? M Y2 ^5 b& x3 Y6 y: L
- if(I2C_WaitAck() == 1)) V; v! P& D9 y, G- ?
- {4 p3 T$ \( ~; B
- return 2;
" L x) l! R' {, {# Y$ n7 `% B: Y - }7 V% P7 m' p" Y
- & |; h) \, c$ e: ~6 ?: }
- I2C_Stop();8 }( c3 @5 \: g1 _8 {) z+ n
-
1 `1 |8 ~5 ~7 g7 d: e- t* C - return 0;- C# g+ f9 n& G
- }
4.2 BH1750初始化程序
: G4 z. u2 R2 A# s2 J' d8 O" |初始化包括两部分,一部分是初始化IIC引脚,另一部分是初始化BH1750。也就是给BH1750上电,并复位。4 T$ }2 I% ?9 b5 v
- /*
. L) f: Z' L V' L; {( |$ P - *==============================================================================+ q; u8 d2 N5 }' w4 T
- *函数名称:Drv_Bh1750_Init
1 O$ L/ |0 f7 ]- d8 L - *函数功能:初始化BH1750
8 H1 D. x+ W, _" F4 F: h2 i7 w - *输入参数:无- Y0 l9 W% {# @
- *返回值:无/ V) `& @1 k4 f0 s
- *备 注:无/ C+ r8 S/ r0 U. g' X# H* o
- *==============================================================================# s9 Z+ i; w$ u% |6 p% t- b
- */$ q H X: F, g3 ~3 m) t5 ]
- void Drv_Bh1750_Init (void)" b6 Q' A3 U# I' K! A
- {
' H; G' @" {( N$ o5 [ - // 结构体定义7 X% ?5 N$ D5 \. E4 q w1 t- N- C B# A
- GPIO_InitTypeDef GPIO_InitStructure;
$ \: g7 a* V( U; e( |- \% E -
0 t. d E2 r; }% W, z- A - // 开启时钟, k& w2 u4 }/ k- I6 b
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE);
3 k4 Y V5 t+ w - # b6 I2 B% \0 v1 x4 y. s, [) ?
- // 初始化GPIO结构体
U: `5 k. m$ ?* T' ^ - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_6 | GPIO_Pin_7; " M' C3 r; F, s" {( W8 l, h) \
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; // 推挽式输出7 c' ^0 q W+ N( ?% s7 }
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
0 P! B) {* F$ A+ D9 F( T - GPIO_Init(GPIOB, &GPIO_InitStructure);
+ h: z) Z/ Y" z" B# @ ?+ m - // 全部拉高,IIC处于空闲状态0 a$ o" \8 B1 C- X2 U" t7 N+ w1 {
- GPIO_SetBits(GPIOB,GPIO_Pin_6 | GPIO_Pin_7);
/ V: y7 [ {. \1 Z3 x/ a -
( C1 I/ a3 k' ?' t - // BH1750上电
! d% z) M+ I6 G. P; r! Q0 ^ - BH1750_Byte_Write(POWER_ON);+ ~$ {- Y' T) K) N% h0 L- h
-
8 S6 g# a T. f) A8 `9 }8 G) X. e - // 复位BH1750$ z1 U. e" d N, M# Q8 W" v
- BH1750_Byte_Write(MODULE_RESET);
2 x$ i, ?2 g2 m) B/ m/ Q0 s - }
( X8 b( h8 p9 m# R4.3 读取BH1750测量结果9 u- x' v1 s& |
BH1750返回两字节的测量结果数据
* Y$ @$ j1 t/ B4 G" V9 k- /*& G/ ?+ Y- X- b& S
- *==============================================================================! e+ L" U! g7 q: t V
- *函数名称:Drv_Bh1750_Read_Measure4 l$ @, s! U& ?* K; ^
- *函数功能:读取BH1750测量数据5 o3 u: f( j* B
- *输入参数:无
! G+ l' r2 h! ] K2 Z - *返回值:0:读取失败;其他:光照强度
/ [, C1 i- w0 F$ r7 i# t6 N4 j - *备 注:无. O4 C2 \7 Z5 U1 q* \$ i
- *==============================================================================
) m1 T6 g9 l7 Q. Y6 U1 p - */0 A4 q6 S! q. }
- u16 Drv_Bh1750_Read_Measure (void)* J+ J1 S+ l! i( A
- {
7 q: D$ ?/ |5 S8 C0 u/ @* R* x - u16 receData = 0;7 j$ e" C* i4 d
-
9 q. ^0 I$ c' i6 l9 P2 p- h- | - I2C_Start();
# S! c& a9 p1 m3 g: m - - L; m+ j; a0 ]5 ?: s
- // 发送从设备地址,1:读4 `9 s- t; P/ _' X% }! T* D
- Send_Byte(BH1750_Addr | 1);
+ M3 z6 m; R _& P, M - $ r- m. G( |) Q# C' p, i
- if(I2C_WaitAck() == 1)3 T# k! |0 E! w7 S
- {
7 F; B( M2 r L; N8 Z$ \ - return 0;
. s: h( ?" ^ l' B2 D" x6 C - }
3 v3 _" ^$ ~' I7 C! k6 L/ T8 c) S -
( i; E; T1 ]' U- B% L) f/ D9 y - // 读取高八位2 f$ q4 |. S1 |8 ~' V: _* A
- receData = IIC_Read_Byte();0 q1 U. [: O, B
- IIC_Ack();* ?4 c% d+ ]5 L$ |' t
- 2 k/ R1 M; H9 W' n; ~; B+ S
- // 读取低八位
+ R; M8 {6 H- {% g - receData = (receData << 8) + IIC_Read_Byte();
. N( S# o3 h" U: `% F! X - IIC_NAck();
6 S% F1 G- G0 K2 ]: D - I2C_Stop();0 N0 Q9 b/ |6 g g" [0 P) n
- + R+ s B2 B; y3 k0 ~5 ~4 G- ^
- return receData; // 返回读取到的数据
( [/ q# `- H* Y7 B7 p# K& E - }
4.4 获取光照强度$ D0 E8 J1 f* O/ n
- /*
0 y9 B1 ^) G# I" J4 ` - *==============================================================================6 e, v7 ]% D$ P# z9 N
- *函数名称:Med_Bh1750_GetLightIntensity
' F0 x! E2 A: L F1 F- m - *函数功能:获取光照强度
6 ]2 u1 `" B5 U; V4 M - *输入参数:无. H( E% t+ a1 p: q% Y7 T6 w
- *返回值:光照强度1 W7 y3 ~: Q) N. @
- *备 注:分辨率 光照强度(单位lx)=(High Byte + Low Byte)/ 1.2 * 测量精度
7 t) `7 z% Y3 x0 R; [ - *==============================================================================5 z; h9 K2 Q8 ]) o& v# g
- */7 P* S/ ~6 a- p7 @# Y6 z
- float Med_Bh1750_GetLightIntensity (void)
4 [% n% p( J# l3 Q( } - {
8 x0 I' |+ \( [6 r Q7 ] - return (float)(Drv_Bh1750_Read_Measure() / 1.1f * Resolurtion); //返回测量光照强度, T. o; i1 w! B4 e- ]. K7 u0 }5 t& X
- }
# t# k* H" \; R/ _7 J& b
* t l5 b; E- R# C4.5 相关宏定义4 ~& U* @9 H0 J p- V) {
- // BH1750的地址(ADDR=“H”)8 [3 L; X, p5 w8 \/ N v7 `( I
- #define BH1750_Addr 0x46
% a; z7 { x+ s q' R
9 C" ^2 M) {. O. d8 Y" ?2 E4 [. O* e- // BH1750指令# m3 d+ m. k! u9 t( Q/ n* d
- #define POWER_OFF 0x00
# T$ |. Z% Q4 m _ - #define POWER_ON 0x01, `) }( }, I/ e5 \0 z9 f( n7 Y; T
- #define MODULE_RESET 0x07/ y9 I/ ~( N8 d) A5 g0 V" K
- #define CONTINUE_H_MODE 0x10
x3 X; b5 u6 u9 g - #define CONTINUE_H_MODE2 0x11
9 m: h( M% d! Y - #define CONTINUE_L_MODE 0x13
2 X# i; _* ]1 N3 q2 ?" L P - #define ONE_TIME_H_MODE 0x20+ A: U0 X7 k5 ?& a0 }1 ^1 D
- #define ONE_TIME_H_MODE2 0x21
8 |/ Q/ ?) y% ^8 y - #define ONE_TIME_L_MODE 0x23
! d6 z9 x, j6 y% J7 n4 ~ `0 s6 x9 d - / Y7 p9 W5 k! R% L
- //测量模式* D; ?( X4 M6 M. n4 B1 d
- #define Measure_Mode CONTINUE_H_MODE
* m( ?, o9 {* B2 x: Q& y- y - 7 k' J2 ?" x9 m; g* v3 h; f3 s$ A
- //分辨率 光照强度(单位lx)=(High Byte + Low Byte)/ 1.2 * 测量精度
3 I9 j b7 m0 D" h2 w - #if ((Measure_Mode == CONTINUE_H_MODE2)|(Measure_Mode == ONE_TIME_H_MODE2))& n! L5 t+ s8 d: X% L" c. E& c
- #define Resolurtion 0.5
7 x4 |6 O; Y) l! y* h7 F" @ - #elif ((Measure_Mode == CONTINUE_H_MODE)|(Measure_Mode == ONE_TIME_H_MODE))! G6 p0 Z, ?* v( [, o
- #define Resolurtion 1) g. R$ ?/ v* X% K! s
- #elif ((Measure_Mode == CONTINUE_L_MODE)|(Measure_Mode == ONE_TIME_L_MODE))
9 N r, |3 H9 ] - #define Resolurtion 45 b% P- T- H; o
- #endif& v9 s- j1 X5 j; `
7 u9 _8 L% ~! z9 Z7 L, W* t- // SCL
3 f9 z+ l3 Y4 x7 a. p: H8 s - #define BH1750_SCL_Clr() GPIO_ResetBits(GPIOB,GPIO_Pin_6)
+ c4 s; T+ F7 G - #define BH1750_SCL_Set() GPIO_SetBits(GPIOB,GPIO_Pin_6)' u9 J9 j6 ]5 ^% F
- // SDA
: B% W# G0 n. E - #define BH1750_SDA_Clr() GPIO_ResetBits(GPIOB,GPIO_Pin_7); Q& p- p8 U+ S; t0 i3 m+ y
- #define BH1750_SDA_Set() GPIO_SetBits(GPIOB,GPIO_Pin_7)
# E& }3 G; @- _5 k - & B5 ~8 k" |8 v$ s b" u7 D
- // 读取SDA电平
& H( r. t: r R# t1 [ - #define BH1750_SDA_DATA() GPIO_ReadInputDataBit(GPIOB,GPIO_Pin_7)
3 o" x; v7 S! W1 t% S
/ F: E u2 @$ Z: p2 S/ O, J五、应用实例. w( x% l' ?6 y' i$ ^
使用串口打印光照强度,main函数如下 M, B4 s( z# E! b
- float gLingtIntensity = 0;
) K% W! Y8 k) r
: X$ ?6 W. _; F6 D3 o" N. }1 r% i- int main(void)
2 B& R3 \# f# e/ Y - {
2 e' v9 [8 [0 h" e) R0 S/ z - Med_Mcu_Iint(); // 系统初始化: o' u1 t: O3 W E4 O( M
- , a. p4 P( E. u1 j7 s' i. U
- while(1)
+ [: G: R6 i! ^6 W H6 @" V+ D - {2 z1 \" P1 W: x) J: ^
- gLingtIntensity = Med_Bh1750_GetLightIntensity(); // 获取光照强度/ H# a! V. q1 Q0 O, _* q3 Z4 Q" p
- printf ("Light:%.1f lx",gLingtIntensity); // 串口打印光照强度
$ c, n, d k) k1 l# z" n -
. V5 u" |, |. j& |- H - delay_ms(500); //延时500ms = 0.5s" }# S2 g0 E$ V, ]8 W& r
- }
' B3 D/ _6 e) t" e' I3 C - }
六、拓展应用9 J& G- q' m+ o7 G
利用BH1750获取到的周围环境光强可用于许多方面,这里举几个例子,比如设计一个教室灯光控制系统,根据实际环境光强来调节灯光亮度,使室内环境光强保持在一个稳定的值。另外,比如做颜色识别时,周围环境的光照强度不同,识别的效果也不同。可以利用BH1750实时监测周围环境光照强度变化,不同的光照强度下,切换不同的颜色阈值,可以改善颜色识别的效果。这里简单介绍一下实现思路。
, p" ~5 C0 G# K7 A8 d6 V0 D3 W
% P9 f, b7 u2 v/ Z: V* G* C6 v6.1 实时调节LED亮度
6 ]; D9 k O- r# }$ D+ V可以用PWM来控制LED的亮度。根据周围环境的光照强度的变化,实时调节PWM的占空比,达到LED亮度根据周围环境光照强度变化而变化的效果。但是需要注意光照强度与占空比的换算关系。2 Y5 B% `2 h, D
3 Q$ S6 b/ H+ M* h/ q) z3 M/ Z6.2 实时调整颜色阈值/ ~2 D) n% K1 ~
比如使用Open MV做颜色是别时,在不同光照强度下,同一种颜色的颜色阈值不同,可以根据不同的光照强度,匹配不同的颜色阈值。
! m8 ^! s$ G4 M$ V+ j2 s7 \* h, [' R( s1 K+ ], c. @* O) T
转载自:二土电子0 B- o7 T) o7 S
如有侵权请联系删除
' ^; a/ l4 q% c- W
) _0 i5 y J# ]7 ?) w0 ?; \% Q n4 b* u7 t8 _+ I0 Q. M* a
& V: [+ d( y( M a$ C
|







 微信公众号
 手机版