你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

基于STM32单片机的启动经验分享

[复制链接]
攻城狮Melo 发布时间:2023-11-4 16:56
一、启动文件简介
启动文件由汇编编写,是系统上电复位后第一个执行的程序。主要做了以下工作:
初始化堆栈指针SP=_initial_sp
初始化PC指针=Reset_Handler/ P5 R5 O5 w5 j: P4 |$ l4 S( E
初始化中断向量表+ }+ F/ D  U) h/ v
配置系统时钟
" \  Y6 q) ]: d3 _/ s$ Q
调用C库函数_main初始化用户堆栈,从而最终调用main函数去到C的世界
8 u; ?4 y" f- s' J' M$ R  _

; C7 y! e) p3 Z
二、启动文件代码讲解
Stack—栈
  1. Stack_Size      EQU     0x00000400
    * {( P) Y5 \9 m0 K$ \

  2.   J# q$ W5 K5 k7 u
  3.                 AREA    STACK, NOINIT, READWRITE, ALIGN=31 g2 P% H' Q6 L
  4. Stack_Mem       SPACE   Stack_Size
    & ~0 g; ~/ n; ?- }
  5. __initial_sp
复制代码
: g. k( J& Z5 v% P) @" T
开辟栈的大小为0X00000400(1KB),名字为STACK,NOINIT即不初始化,可读可写,8(2^3)字节对齐。
% R) M2 t# Y& L" r( n! p7 D
栈的作用是用于局部变量,函数调用,函数形参等的开销,栈的大小不能超过内部SRAM的大小。如果编写的程序比较大, 定义的局部变量很多,那么就需要修改栈的大小。如果某一天,你写的程序出现了莫名奇怪的错误,并进入了硬fault的时候,这时你就要考虑下是不是栈不够大,溢出了。

! B. ]6 i4 |; t+ Q, `8 Q( Z: A
EQU:宏定义的伪指令,相当于等于,类似与C中的define。
AREA:告诉汇编器汇编一个新的代码段或者数据段。STACK表示段名,这个可以任意命名;NOINIT表示不初始化;READWRITE表示可读可写,ALIGN=3,表示按照2^3对齐,即8字节对齐。
SPACE:用于分配一定大小的内存空间,单位为字节。这里指定大小等于Stack_Size。
标号__initial_sp紧挨着SPACE语句放置,表示栈的结束地址,即栈顶地址,栈是由高向低生长的。
% d, ~7 u6 M" x+ m5 k3 }+ ~
Heap—堆
  1. Heap_Size     EQU     0x00000200! {) f1 s+ K7 l( }0 T
  2.             AREA    HEAP, NOINIT, READWRITE, ALIGN=3% f* Y6 ~" x  b
  3. __heap_base
    6 Z. \& w( N) d3 Z
  4. Heap_Mem      SPACE   Heap_Size( D7 b6 i% t7 _/ W) Z
  5. __heap_limit
复制代码

4 g- v0 e1 n' n2 L! O0 i
开辟堆的大小为0X00000200(512字节),名字为HEAP,NOINIT即不初始化,可读可写,8(2^3)字节对齐。__heap_base表示对的起始地址, __heap_limit表示堆的结束地址。堆是由低向高生长的,跟栈的生长方向相反。

- O' @5 s: L" k; h% A- i
堆主要用来动态内存的分配,像malloc()函数申请的内存就在堆上面。这个在STM32里面用的比较少。
  1. PRESERVE8
    , t& _+ u0 B* H/ y. A
  2. THUMB
复制代码

5 [- M: b/ j9 e9 r
PRESERVE8:指定当前文件的堆栈按照8字节对齐。
$ K: S% R) {2 A0 t' C5 b2 ]7 s6 y
THUMB:表示后面指令兼容THUMB指令。THUBM是ARM以前的指令集,16bit,现在Cortex-M系列的都使用THUMB-2指令集, THUMB-2是32位的,兼容16位和32位的指令,是THUMB的超集。
/ C+ h, i3 z# E+ J5 v% s: ^
向量表
  1. AREA    RESET, DATA, READONLY/ G: b) ]$ j/ i/ X  F& @8 E* t0 R& X
  2. EXPORT  __Vectors/ Y6 D& l* X. u: _. `
  3. EXPORT  __Vectors_End8 ^! ?( W! B! v& U
  4. EXPORT  __Vectors_Size
    4 V% i4 D( e; T8 V6 H
复制代码

6 a& S# W1 Q- Y7 V, g4 S
定义一个数据段,名字为RESET,可读。并声明 __Vectors、__Vectors_End和__Vectors_Size这三个标号具有全局属性,可供外部的文件调用。  L( T$ C6 i; g& j" f) b
EXPORT:声明一个标号可被外部的文件使用,使标号具有全局属性。如果是IAR编译器,则使用的是GLOBAL这个指令。
当内核响应了一个发生的异常后,对应的异常服务例程(ESR)就会执行。为了决定 ESR 的入口地址, 内核使用了“向量表查表机制”。这里使用一张向量表。向量表其实是一个 WORD( 32 位整数)数组,每个下标对应一种异常,该下标元素的值则是该 ESR的入口地址。向量表在地址空间中的位置是可以设置的,通过 NVIC 中的一个重定位寄存器来指出向量表的地址。在复位后,该寄存器的值为 0。因此, 在地址 0 (即FLASH 地址0)处必须包含一张向量表,用于初始时的异常分配。要注意的是这里有个另类:0 号类型并不是什么入口地址, 而是给出了复位后 MSP 的初值。
  1. __Vectors  DCD   __initial_sp        ;栈顶地址
    , |1 c! G( t! v) r) j4 n" @5 }2 L
  2.         DCD   Reset_Handler       ;复位程序地址" V7 f4 [# b4 Y  Q1 ?
  3.         DCD   NMI_Handler
    / s, n' g! a" r+ ^# ]% L6 o
  4.         DCD   HardFault_Handler
    / U- L7 }$ H' c' `
  5.         DCD   MemManage_Handler, [4 f  l8 |) x! F. ^
  6.         DCD   BusFault_Handler
    ( w4 i. g0 Z; j6 l; z+ L
  7.         DCD   UsageFault_Handler
    / Y4 F( x  E' L. s, \0 v1 g
  8.         DCD   0                    ; 0 表示保留
    & N7 q" t% U% n3 f) d+ E
  9.         DCD   0' U, R) C8 ~' p2 B# {3 ?
  10.         DCD   0+ H  {5 g% M# n; p, e* r$ N
  11.         DCD   0
    0 S- W# ], q  N& n) F$ v
  12.         DCD   SVC_Handler
      O4 X7 Y1 h& Q# f
  13.         DCD   DebugMon_Handler# V' K0 q& A" ^* g
  14.         DCD   03 Q% K7 N) n  e5 A
  15.         DCD   PendSV_Handler9 \  Z5 x, ]$ s  s
  16.         DCD   SysTick_Handler
    7 D) c* b9 }- Z, l

  17. # U4 G/ N3 s) B7 Y: _
  18. $ \3 Z4 m  e- M) s% Z0 H
  19. ;外部中断开始
      {0 J$ V0 r1 B! [
  20.         DCD   WWDG_IRQHandler8 L5 q7 `  K* C. N) b5 {
  21.         DCD   PVD_IRQHandler
    4 a- T/ d$ t1 w" Q
  22.         DCD   TAMPER_IRQHandler' k$ q  T$ ~* `: M
  23. : z4 |- X* b$ S) [/ l2 l
  24. ;限于篇幅,中间代码省略0 l2 Z. a2 n$ [/ R; ^
  25.         DCD   DMA2_Channel2_IRQHandler8 Y- S& Z& ~5 k2 y" F4 n0 e
  26.         DCD   DMA2_Channel3_IRQHandler: X: R5 j6 o$ b" y
  27.         DCD   DMA2_Channel4_5_IRQHandler! S* [" G8 N( Y: @
  28. __Vectors_End) l$ d4 b  A; N2 |$ J) A$ ]
  29. __Vectors_Size EQU __Vectors_End - __Vectors
复制代码
+ x- ~! ]1 }7 M7 c+ x
__Vectors为向量表起始地址,__Vectors_End 为向量表结束地址,两个相减即可算出向量表大小。
+ b# y, r2 I% E. G
向量表从FLASH的0地址开始放置,以4个字节为一个单位,地址0存放的是栈顶地址,0X04存放的是复位程序的地址,以此类推。从代码上看,向量表中存放的都是中断服务函数的函数名,可我们知道C语言中的函数名就是一个地址。

# u7 A* a7 e( v. f4 }
DCD:分配一个或者多个以字为单位的内存,以四字节对齐,并要求初始化这些内存。在向量表中,DCD分配了一堆内存,并且以ESR的入口地址初始化它们。
6 ?! N: ]% S! P, C
复位程序
  1. AREA |.text|, CODE, READONLY
复制代码

3 ^. A8 C! ~2 K. V
定义一个名称为.text的代码段,可读。
  1. Reset_Handler PROC  h0 C& P) ]% ^
  2. 3 T! n: E: `& X( w. O% Q7 R
  3.             EXPORT  Reset_Handler    [WEAK]* }+ u+ }% {# J* w+ w" z
  4.             IMPORT  SystemInit
    + y. |$ z1 j7 \0 m
  5.             IMPORT  __main
    % R# `) a( H( i& K6 [  z

  6. * M, R% x! r% z& Y8 ]
  7.             LDR     R0, =SystemInit' K2 W9 ~& {8 \; f
  8.             BLX     R0; P  y% p, x) p7 a
  9.             LDR     R0, =__main' Z" ]; P. ~1 X$ k- y7 i
  10.             BX      R0
    * h& _( o/ }! |2 ]3 n& c0 |' u/ O
  11.             ENDP
复制代码
& F) @, t# O+ o. z, ?
复位子程序是系统上电后第一个执行的程序,调用SystemInit函数初始化系统时钟,然后调用C库函数_mian,最终调用main函数去到C的世界。

0 g3 N  z& Y4 w& Q" A: ]
WEAK:表示弱定义,如果外部文件优先定义了该标号则首先引用该标号,如果外部文件没有声明也不会出错。这里表示复位子程序可以由用户在其他文件重新实现,这里并不是唯一的。
, K4 \) ^/ f7 a/ x' e% m
IMPORT:表示该标号来自外部文件,跟C语言中的EXTERN关键字类似。这里表示SystemInit和__main这两个函数均来自外部的文件。

9 m$ p7 E+ i+ f
SystemInit()是一个标准的库函数,在system_stm32f10x.c这个库文件总定义。主要作用是配置系统时钟,这里调用这个函数之后,单片机的系统时钟配被配置为72M或其他。

+ r9 E' \4 O: B1 i5 ]' m
__main是一个标准的C库函数,主要作用是初始化用户堆栈,并在函数的最后调用main函数去到C的世界。这就是为什么我们写的程序都有一个main函数的原因。

: p( W0 e1 U' z2 v0 M) u* A
中断服务程序
在启动文件里面已经帮我们写好所有中断的中断服务函数,跟我们平时写的中断服务函数不一样的就是这些函数都是空的, 真正的中断复服务程序需要我们在外部的C文件里面重新实现,这里只是提前占了一个位置而已。
如果我们在使用某个外设的时候,开启了某个中断,但是又忘记编写配套的中断服务程序或者函数名写错,那当中断来临的时, 程序就会跳转到启动文件预先写好的空的中断服务程序中,并且在这个空函数中无线循环,即程序就死在这里。
  1. NMI_Handler     PROC    ;系统异常
    $ c1 W; X+ f4 S, s1 R* C
  2.                 EXPORT  NMI_Handler           [WEAK]7 j1 I1 K- u* _* Y1 L! @
  3.                 B       .. g; N9 z, g  {* j8 N
  4.                 ENDP+ ^/ P, M% X; [" F

  5. ' w9 T# X! c3 Q/ G$ L
  6. ;限于篇幅,中间代码省略% f2 w* g# {) p. ^

  7.   ^  d# F- B0 x( K$ J; b6 ?
  8. SysTick_Handler PROC. j0 M% W% u/ {9 T8 |7 \
  9.                 EXPORT  SysTick_Handler       [WEAK]4 e. [! }  D4 i& w$ L* t: |
  10.                 B       ." q: ^# O6 i( S! N; s8 k7 `
  11.                 ENDP' s, G0 f  K2 r% g% `% V

  12. 5 r7 `: G* V7 j! D3 ~) G1 p4 m
  13. ' N9 k5 _7 O8 J% C) F* I. U1 Z7 ?
  14. 9 n5 z5 e1 e1 `- ^" I5 d) [  T
  15. Default_Handler PROC    ;外部中断5 f+ ?2 `3 m0 L% p! n& @5 y; j
  16. - Q7 o- k! K) Q: L# I
  17.                 EXPORT  WWDG_IRQHandler       [WEAK]
    " v$ E) K4 I0 E0 B3 n2 |: c- W
  18. 5 y4 k* a, }0 [
  19.                 EXPORT  PVD_IRQHandler        [WEAK]
    # B. h7 g" q( y# J% \

  20.   O9 I  }% q" y: P
  21.                 EXPORT  TAMP_STAMP_IRQHandler [WEAK]
    7 c& x# R: k% O* b7 m6 q  i7 q9 I

  22. 7 O/ E, e+ H# W" D
  23. ;限于篇幅,中间代码省略
    8 e! d6 ]8 L$ x. y1 p7 ?. w0 k

  24. 3 B$ K( h' u8 @  f$ O
  25. LTDC_IRQHandler9 H# ~* F3 g% N8 S: h- `7 l

  26. 5 _/ Q, `( s7 r4 O* }7 q
  27. LTDC_ER_IRQHandler
      E, J, O4 X  h$ i7 p

  28. & \( [# N/ ^! v% i
  29. DMA2D_IRQHandler
    ' U( r, d/ s, j) p2 b. m. U
  30. 7 m: Q% k3 m% D! f6 H
  31.                 B       .: P( r4 ^1 S% M; P
  32.                 ENDP
复制代码
8 t1 B# {  s3 ^( n
B:跳转到一个标号。这里跳转到一个‘.’,即表示无线循环。
+ Z; ~' ?4 j. P; q
用户堆栈初始化
ALIGN:对指令或者数据存放的地址进行对齐,后面会跟一个立即数。缺省表示4字节对齐。
  1. ;用户栈和堆初始化,由C库函数_main来完成1 v7 Q/ X) H! \* l& N- @

  2. 0 h1 `3 J% t' K
  3. IF      :DEF:__MICROLIB  ;这个宏在KEIL里面开启
    3 R# ~: t5 A+ z8 x6 L. V
  4. EXPORT  __initial_sp
    % F, F% s2 C" v, ^4 u0 k; ^; I* J& ?
  5. EXPORT  __heap_base
    ( x2 r4 I4 X% K% y
  6. EXPORT  __heap_limit4 Y1 p- ]  L$ W, x5 N/ G
  7. ELSE
    ! n0 c! {: u. _1 U

  8. : f& ^+ I" }) L$ s. [1 N4 S
  9. IMPORT  __use_two_region_memory ; 这个函数由用户自己实现$ O4 p- C, t9 n8 p, _( s5 u
  10. EXPORT  __user_initial_stackheap6 w1 P5 ^) L) D. L3 `
  11. 4 N4 f; Q9 K& K8 Y; X5 @( x7 @
  12. __user_initial_stackheap
    ; \5 Z5 u9 _5 n3 ^1 k. t- b' L

  13. 6 ?* ~$ a0 J3 U
  14. LDR     R0, =  Heap_Mem4 o( M7 Z* [1 r. N4 C. }
  15. LDR     R1, =(Stack_Mem + Stack_Size)
    6 a/ W- f: u' t6 p" v
  16. LDR     R2, = (Heap_Mem +  Heap_Size)
    8 E$ H% G: d5 b1 \0 Z
  17. LDR     R3, = Stack_Mem
    4 X# D" P+ P9 t6 U  ]( j
  18. BX      LR: u. y4 O# `1 Z
  19. ALIGN
    , ]2 W) H% E7 u

  20. 8 S8 U( q3 ]0 ^
  21. ENDIF
复制代码
+ C- [! e9 l! Q0 \8 g; }
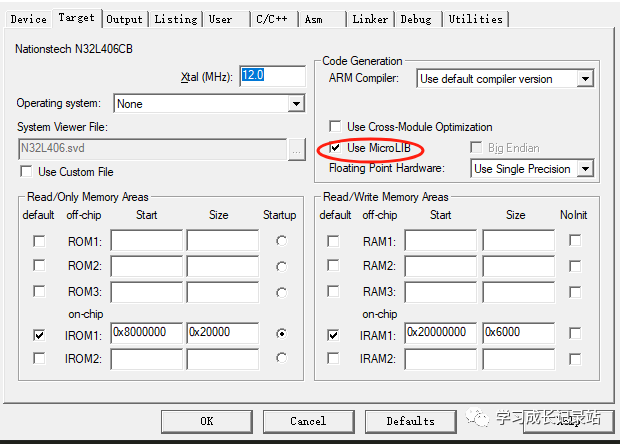
首先判断是否定义了__MICROLIB ,如果定义了这个宏则赋予标号__initial_sp(栈顶地址)、 __heap_base(堆起始地址)、__heap_limit(堆结束地址)全局属性,可供外部文件调用。 有关这个宏我们在KEIL里面配置,具体见图 使用微库 。然后堆栈的初始化就由C库函数_main来完成。

" s" L' B5 C- c+ r
首先判断是否定义了__MICROLIB ,如果定义了这个宏则赋予标号__initial_sp(栈顶地址)、 __heap_base(堆起始地址)、__heap_limit(堆结束地址)全局属性,可供外部文件调用。有关这个宏我们在KEIL里面配置,具体见图 使用微库 。然后堆栈的初始化就由C库函数_main来完成。
8 d0 M4 y" @0 ]; r: x& \* N
微信图片_20231104165552.png
, p+ {  j0 Y+ J1 Z0 q
如果没有定义__MICROLIB,则才用双段存储器模式,且声明标号__user_initial_stackheap具有全局属性,让用户自己来初始化堆栈。

8 ~/ r/ q7 S/ w& l, h( A
IF,ELSE,ENDIF:汇编的条件分支语句,跟C语言的if ,else类似

0 ~" L. U* F2 a6 w
END:文件结束
------------------------------------------------------------------------
以上是分析STM32的启动文件,对于他的启动过程。下面这里进行通俗的总结和记录。
根据boot引脚决定三种启动模式

. `0 `3 X. n* L  _, i- m- }
BOOT1    BOOT0   模式  启动空间
x) y) a" b% A- {& `3 h
0$ h$ s  h3 i& M5 J7 E9 J! t
主FLASH   选择主FLASH作为启动空间
0
/ n; W# b/ u/ T
1: U. O7 M  R" X  j
系统存储选择系统存储作为启动空间
1
2 ?( E$ ^% w, Y
15 L4 k2 u. H8 U( k
嵌入式SRAM
选择嵌入失SRAM作为启动空间   

- X( _) q0 s: u9 L. L5 g' |
单片机在复位后,在 SYSCLK 的第四个上升沿锁存 BOOT 引脚的值。BOOT0 为专用引脚,而 BOOT1 则与 GPIO 引脚共用。一旦完成对 BOOT1 的采样,相应 GPIO 引脚即进入空闲状态,可用于其它用途。BOOT0与BOOT1引脚的不同值指向了三种启动方式:! S/ X9 C# `3 F  \/ P' E
3 I( ~5 D( s* _& m, F/ L, \
从主Flash启动。主Flash指的是STM32的内置Flash。选择该启动模式后,内置Flash的起始地址将被重映射到0x00000000地址,代码将在该处开始执行。一般我们使用JTAG或者SWD模式下载调试程序时,就是下载到这里面,重启后也直接从这启动。0 d* d4 a4 g& e7 [
  a2 n* h2 m1 \. n
从系统存储器启动。系统储存器指的是STM32的内置ROM,选择该启动模式后,内置ROM的起始地址将被重映射到0x00000000地址,代码在此处开始运行。ROM中有一段出厂预置的代码,这段代码起到一个桥的作用,允许外部通过UART/CAN或USB等将代码写入STM32的内置Flash中。这段代码也被称为ISP(In System Programing)代码,这种烧录代码的方式也被称为ISP烧录。关于ISP、ICP和IAP之间的区别将在后续章节中介绍。
  X% Q. O2 C1 J$ D( m. n
# x+ M, b* v7 ^* w
从嵌入式SRAM中启动。显然,该方法是在STM32的内置SRAM中启动,选择该启动模式后,内置SRAM的起始地址将被重映射到0x00000000地址,代码在此处开始运行。这种模式由于烧录程序过程中不需要擦写Flash,因此速度较快,适合调试,但是掉电丢失。
- j5 L* h: w! f$ U! o+ V  j
总结:上面的每一种启动方式我都描述了“xxx的起始地址被重映射到了0x00000000地址,从而代码从xxx开始启动”,如下图是STM32F4xx中文参考手册中的图,可以看到类似的表述。同时,在下图中也展示了STM32F4xx中统一编址下,各内存的地址分配,注意一点,即使相应的内存被映射到了0x00000000起始的地址,通过其原来地址依然是可以访问的。
+ z9 c5 c8 [. }" U* @5 _* m6 T
+ l! A: N0 Z1 F' q$ P6 ~3 p
启动后bootloader做了什么?
) A+ G0 G1 v+ z
根据BOOT引脚确定了启动方式后,处理器进行的第二大步就是开始从0x00000000地址处开始执行代码,而该处存放的代码正是bootloader。

+ v2 z; Z; `  S1 x2 F8 b. s% F
bootloader,也可以叫启动文件,无论性能高下,结构简繁,价格贵贱,每一种微控制器(处理器)都必须有启动文件,启动文件的作用便是负责执行微控制器从“复位”到“开始执行main函数”中间这段时间(称为启动过程)所必须进行的工作。最为常见的51,AVR或MSP430等微控制器当然也有对应启动文件,但开发环境往往自动完整地提供了这个启动文件,不需要开发人员再行干预启动过程,只需要从main函数开始进行应用程序的设计即可。同样,STM32微控制器,无论是keiluvision4还是IAR EWARM开发环境,ST公司都提供了现成的直接可用的启动文件。
+ H' f* a  W3 y- V& ?, E
网上有很多资料分析了STM32的启动文件的内容,在此我只进行简单的表述。启动文件中首先会定义堆栈,定义中断/异常向量表,而其中只实现了复位的异常处理函数Reset_Handler,可以看到其主要执行了SystemInit和__iar_program_start或者__main两个函数,其主要功能除了初始化时钟,FPU等,还会执行一个重要功能,那就是内存的搬移、初始化操作。这是我想重点介绍的内容,同时也会回答一个疑问,就是如果从Flash启动的话,代码究竟是运行在哪儿的?在我之前接触ARM9、CortexA系列的时候,一般都是把代码搬到内部的SRAM或者外部DDR中执行的,STM32是如何呢?。
# V& H" x- g0 g. F* q- H+ E8 T
bootloader中对内存的搬移和初始化

0 o" S4 O$ |, o( @" u  ]
本节针对程序在内置Flash中启动的情况进行分析。
( A# q4 G9 g& z5 A0 @0 [6 L
微信图片_20231104165548.png
2 O2 `" N1 B* ^! C
我们知道烧录的镜像文件中包含只读代码段.text,已初始化数据段.data和未初始化的或者初始化为0的数据段.bss。代码段由于是只读的,所以是可以一直放在Flash中,CPU通过总线去读取代码执行就OK,但是.data段和.bss段由于会涉及读写为了,为了更高的读写效率是要一定搬到RAM中执行的,因此bootloader会执行很重要的一步,就是会在RAM中初始化.data和.bss段,搬移或清空相应内存区域。
2 z: q5 i0 n3 ?! k9 T; J/ q$ M% u
因此我们知道,当启动方式选择的是从内置Flash启动的时候,代码依旧是在Flash中执行,而数据则会被拷贝到内部SRAM中,该过程是由bootloader完成的。bootloader在完成这些流程之后,就会将代码交给main函数开始执行用户代码。

& n. {% v" F+ t7 t* a( X4 o
转载自:学习成长记录站
如有侵权请联系删除
- M& g! T# `) w) m1 a

- x3 _' x, i* _! Y9 i/ X5 Q# \( u
赞 收藏 评论0 发布时间:2023-11-4 16:56

举报

0个回答

所属标签

相似技术帖

官网相关资源

关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版