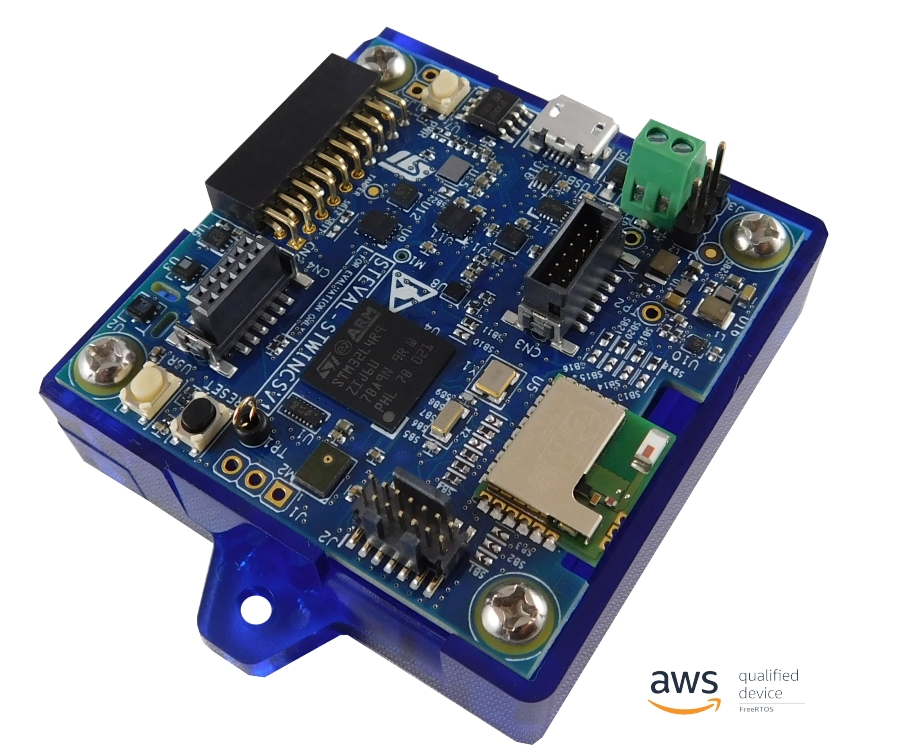
前些时间收到的开发板,今天来和大家分享一下,首先从硬件的角度来说。
6 X6 F) J7 n+ s3 p7 j
 , x7 Q; G* _4 G& a1 R/ `8 A; n
) H4 d4 C" H2 H
硬件方面,LED和串口的连接方式可以通过上面的图形了解清楚。 8 k6 F0 w, ^4 }! y: ` g8 m
LED1:PE1 4 M4 u8 H2 l5 G# F- f
LED2:PD0 ; d1 ]0 Z0 _- x9 W: N
# Z# R+ N7 t: s$ {' tUSART2-TXD:PD5 % d) T: }/ v2 `
USART2-RXD:PD6 4 d8 j. i3 K7 O: V/ S6 e# k" I8 y
# _( P' j/ U! ^
两个引脚还应该注意复用关系,我们可以通过下面的表格得知:
, B/ b: s+ r( \* _: }* a
 4 x1 h' R `% K7 G: O4 Y! m" Y & i' W/ K1 n' O' z" _! K# [
有了上面的硬件基础了之后,我们就可以进行编程了,我们首先看LED的编程 . [5 B, c5 y- {% g
- 8 q# a; }4 L4 R6 E0 @# n. M$ k
- void LED_Init(void)5 g! o: O$ d t4 N3 Z% e
- {
. M) J$ I7 W0 U3 v+ ~6 O( L3 j - static GPIO_InitTypeDef GPIO_InitStruct;9 z, T8 J/ F& K2 X0 _
- __HAL_RCC_GPIOD_CLK_ENABLE();
2 l7 x8 B! a9 Q& ] - __HAL_RCC_GPIOE_CLK_ENABLE();+ ^. ?3 U3 s+ L* _- k: g
- /* -2- Configure IO in output push-pull mode to drive external LEDs */- C* a# O4 z+ K
- GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP;
" i% n5 \) q* B: g - GPIO_InitStruct.Pull = GPIO_PULLUP;% i3 O. e9 L+ l
- GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_HIGH;
8 O0 t5 Q+ I# W4 d
( J# ^) E1 V0 {8 m- GPIO_InitStruct.Pin =GPIO_PIN_0 ;
' P0 ?& Q* q5 l" s/ p4 E. R' c/ i$ e - //--LED2* t+ i6 C3 |5 X5 q+ W8 Q
- HAL_GPIO_Init(GPIOD , &GPIO_InitStruct);
3 ]% W, c$ }3 e6 Z9 ^! D - //--LED 1 S4 s9 M4 E- k( I* Y% F6 S% Z& p
- GPIO_InitStruct.Pin =GPIO_PIN_1 ;7 O b* \, R8 r' {' y+ o
- HAL_GPIO_Init(GPIOE , &GPIO_InitStruct);
9 ? w3 m$ I, j$ e- \; b1 M: j -
8 t: G# F" G. B7 ^$ O$ r5 q - 9 B' ]) \ Z% u) `$ T H" H
- }
8 y) D$ G* F, r5 ? - ; p' o1 D2 ~9 X/ @ I% V2 h
- ( I4 Z& |) p8 D$ J1 X' f" R5 y
- void LED_Test(void)
) P7 x" y5 D# u8 n& Q' ] B - {5 M/ R& b% r- ~5 u% R; X# M
- HAL_GPIO_TogglePin(GPIOD, GPIO_PIN_0);
, F$ S7 i& D% g/ Y2 L+ @; N - HAL_GPIO_TogglePin(GPIOE, GPIO_PIN_1);
2 u+ I d% g s- X; j! |# P! D - HAL_Delay(500);7 o* ?: U7 V- y7 t% H9 n7 {6 D
- }
LED的代码相对较简单,然后就是串口:
& Q9 |6 C5 ^% n; |" R2 v" e' M8 S4 C- * \5 q/ u; K! n+ ~/ P
- #include "DRV_UART.h"3 ?" T1 Z1 ^+ u: Y$ [
- ! W5 i8 ^+ {+ s/ L" G0 W
- UART_HandleTypeDef huart;
: ]3 T* L! G4 d - ( s3 P9 ^/ _6 \& T' n% b; w, K
- void UART_IO_Init(void)
8 T9 I5 l/ F' v X - {1 U% x v& x$ F
- GPIO_InitTypeDef GPIO_InitStruct;
' D, | |6 t- n1 g" ~; L& p: `2 [ - __HAL_RCC_GPIOD_CLK_ENABLE();: x0 j6 V0 C m. [
-
% X. z1 `1 Y# j* T - //--TXD) X6 K% A2 A8 U2 T8 H0 D
- GPIO_InitStruct.Mode = GPIO_MODE_AF_PP;
+ Q0 o0 Y- }$ n - GPIO_InitStruct.Pull = GPIO_NOPULL;8 N) n* Q, M! I1 R9 @% \
- GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_VERY_HIGH;( Q6 ^ P! d5 a1 v P7 w
- GPIO_InitStruct.Pin = GPIO_PIN_5;
A9 D. w$ A& o9 R! K - GPIO_InitStruct.Alternate=GPIO_AF7_USART2;% \& j1 q' G$ O
- HAL_GPIO_Init(GPIOD, &GPIO_InitStruct);4 c! g# g8 I$ V4 d+ S% s" E) H
- //--RXD' O+ J: I& L; C7 `: o# `8 h" q# ]
- GPIO_InitStruct.Mode = GPIO_MODE_AF_PP;8 T, s/ w7 [! F9 x0 k, Q
- GPIO_InitStruct.Pull = GPIO_NOPULL;
( I- B# f/ ~1 d - GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_VERY_HIGH;1 C7 j6 O& F# |" }1 i; [
- GPIO_InitStruct.Pin = GPIO_PIN_6;
8 u: b, w6 O7 n3 Y - GPIO_InitStruct.Alternate=GPIO_AF7_USART2; d) C; Y* V* _
- HAL_GPIO_Init(GPIOD, &GPIO_InitStruct);5 l1 O/ A! O, T: g; r% |" u) m( Q
-
3 |: z; F8 K5 x; x) l1 `
& u1 b$ J( |2 Y+ O/ u2 K4 e: l2 _. _- }
2 M9 G9 z5 |, A+ q$ Z% G - 4 y3 d+ |" ]- w+ P( L1 t8 b# t
- $ T$ S/ \5 q8 O; e
# f+ c5 k- G; R# _+ c6 H! i- + _0 [% Z m0 S5 _) z. S$ q
- # r7 b; t- u \% U) v) [# R
9 o' V: j' a+ U+ p7 L9 M1 p. h# c- void UART_Init(void)7 q3 a: d) q6 m* p. g; u! l
- {
5 `" h: l( H6 X6 t. V- i( }& ] B. g - UART_IO_Init();
7 O! }% x9 [5 F- c! g+ N; w - __HAL_RCC_USART2_CLK_ENABLE() ;
' M2 s9 }0 _1 i% k/ { - huart.Instance = USART2;
" ^" ^3 }0 m+ m8 R& s - huart.Init.BaudRate = 115200;
2 Z. |. V% n4 S9 Z5 o# j/ u" u - huart.Init.WordLength = UART_WORDLENGTH_8B;' z/ p7 a" i* E
- huart.Init.StopBits = UART_STOPBITS_1;9 v' d `, g* Y
- huart.Init.Parity = UART_PARITY_NONE;6 @' j2 o+ z. l* ^$ E5 g
- huart.Init.Mode = UART_MODE_TX_RX;
& O8 e" w" F+ c9 U6 s) J- {- _ - huart.Init.HwFlowCtl = UART_HWCONTROL_NONE;
. A* M2 ]' c" _& x' z - huart.Init.OverSampling = UART_OVERSAMPLING_16;7 W9 @0 L; \2 a. P7 ?1 B
- huart.Init.OneBitSampling = UART_ONE_BIT_SAMPLE_DISABLE;6 Y1 f. e- e9 E! X6 m$ N
- huart.Init.ClockPrescaler = UART_PRESCALER_DIV1;! L& \2 m2 s" O1 T2 \# Z
- huart.AdvancedInit.AdvFeatureInit = UART_ADVFEATURE_NO_INIT;
! U9 P1 N+ v; }( d - if (HAL_UART_Init(&huart) != HAL_OK)! }; t& a; T9 G6 g/ } I9 F
- {
" l5 g* |8 v1 L! @; s+ g5 y7 ` - 5 R; R. o- K/ R2 ` [
- }4 N+ i L% B9 y
- 9 k K: g: N% O3 i
- }) {: |! z6 ]; _, o4 ?# w" `7 J
- ) [: i+ `" r) y. N4 s' S+ u
- - O& {/ e% T2 Y1 i+ Y& _9 N: ?3 w
- int fputc(int ch, FILE *f)% ~2 y5 V& H# m" F
- {' n6 H0 H+ Q6 H B6 I9 G" f
- HAL_UART_Transmit(&huart, (uint8_t *)&ch, 1, 0xffff);: I# F. K" Y4 b7 z! l) q1 F
- return ch;, j" s$ g+ O3 k2 j! \# A, T
- }+ E' U, g( @/ B+ X2 v7 T @+ a
完成了串口之后我们就来定时器的操作。 , N4 w4 {+ g5 G
- #include "DRV_TIM.h"
) `) A8 |! z% Q3 l- ] - #include "DRV_UART.h"
- C8 B o) V; f3 f - + F) B$ w( |- f
/ ^$ F- s# t% ]2 D- TIM_HandleTypeDef htim1;
' q# i V5 Z$ s - 4 `8 x! j0 W& {) U6 t
- void TIM_Init(void)$ i* ^" v, D. c" c: J6 ?
- {
6 {0 N* G5 b* E4 T/ e/ Q% t7 X - " O7 A+ |5 Q8 ?; V
- __HAL_RCC_TIM1_CLK_ENABLE();* k: l; ^- V f( q
- htim1.Instance = TIM1; o9 ~* E4 v9 ]) C9 S3 o# v
- htim1.Init.Prescaler = 0;
& V1 m# w* ?, o3 A* f- R - htim1.Init.CounterMode = TIM_COUNTERMODE_UP;
% l! }9 N5 s2 q1 e/ ~# t2 l# D - htim1.Init.Period = 119;
- {7 F; n" c& s+ N; @2 v - htim1.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;( w! W# F3 O. h4 L# t R% R: `
- htim1.Init.RepetitionCounter = 999;
B/ \3 ]% n0 u - htim1.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_ENABLE;1 N& j" T) ~2 b8 K2 g
- if (HAL_TIM_Base_Init(&htim1) != HAL_OK)
; t1 T* _ r/ t& b# K! y4 }: T - {/ m' S# q! w0 B5 P7 z
- - c) h) \8 G# ^* `+ q; G/ o$ ~+ F h
- }" G/ I$ e3 A2 ]) @2 x0 L' t, x0 {
- HAL_TIM_Base_Start_IT(&htim1);. z4 J, ~6 L7 m
- HAL_NVIC_SetPriority(TIM1_UP_TIM16_IRQn, 2, 0);
6 Q/ Q- f: n- Q, T - HAL_NVIC_EnableIRQ(TIM1_UP_TIM16_IRQn);
# O2 w( E+ S/ D- } - }( E# _! k3 O7 j& d
3 A" Z, r* h# g; H, A6 a* W- int count=0;
5 O4 L7 F) w+ n1 J# W: U+ y - void TIM1_UP_TIM16_IRQHandler(void)5 L; v4 H( G; }8 o1 L1 L5 J
- {
: L; l: M( B6 n( X( D6 W1 r - * `# U, u# H% u1 I# r
- if(__HAL_TIM_GET_FLAG(&htim1,TIM_FLAG_UPDATE)!=RESET)/ f7 X' f7 h& J* W: _3 n# c
- {
2 J, `* J& ?4 S- i6 p5 a+ |! U - count++;
+ L) n5 D) `! P, q$ S - if(count==1000)1 l2 ^5 M! M: [- h- D
- {+ L) S2 f# l- j5 J/ W5 {! g2 y
- count=0;
3 s* w* t; O0 f6 U0 Q& A; z# f7 c - LED_Test();9 z" g. ? V3 \" I& r8 Q
- printf("Hello STM32L4R9ZI !\r\n");' d8 G8 U, }" W& v5 {
- }
" E5 }& |2 \5 I8 d& e8 L6 ?& N. P - __HAL_TIM_CLEAR_FLAG(&htim1,TIM_FLAG_UPDATE);" r7 D& W; I& E5 L( J5 p0 j0 o
- }) \# k' V' x2 |- q
- }
完成上面的代码之后,我们经过主函数的调用
% H* R2 S% s- g7 k1 T, ], }
' g$ R7 L: H; Y- E( t- #include "stm32l4xx_hal.h", s. Y6 q( e: Z# a
- #include "DRV_LED.h"
4 F4 x3 m [. d `4 v, s$ g - #include "DRV_UART.h"" I& d* {+ G- S* L# ~4 u3 Q v. ?
- int main(void)
/ W4 b* m, j: ] - {
' o$ c' q1 s0 o4 N - SystemClock_Config();
* Y5 ~" {& Q7 n% D! D' I2 {0 m - HAL_Init();
; i1 U: L' F; [2 w5 t& m - LED_Init();7 p3 K% a4 d+ X8 o
- UART_Init();
/ _. X, O8 d! y1 H$ g - TIM_Init();* X* L7 M9 h$ B
- while (1)
' U) s6 m! Q; G) V - {
3 Z3 y. n/ T! ?% C" T( ]6 u -
: X7 w, {* W: r. ~# b - }# M% c2 e5 M$ T6 h1 q _
- }7 O+ d" z7 Y7 B" @
整个串口,LED、定时器的测试工作就完成了,我们来看一下具体的效果。
 ! L, S5 A& {% E; b9 [* ]
' H3 W' I+ s- W) U" \6 n. g8 I 串口按照1s 的频率来打印串口字符。 0 d9 a* g2 k$ B" o' G
两个指示灯也按照1s的频率来闪烁
1 s6 V7 t: g& J9 ~
 * X( a& u" ]$ _" T+ u. u+ n. g/ Q4 K( W* P
1 i9 q. }, Z; s" o# T. k4 B % \3 U: ?6 F$ ?4 c
& h7 x4 A& M3 t( n. o R
|





 微信公众号
 手机版



细致、全面,对小白很友好!~