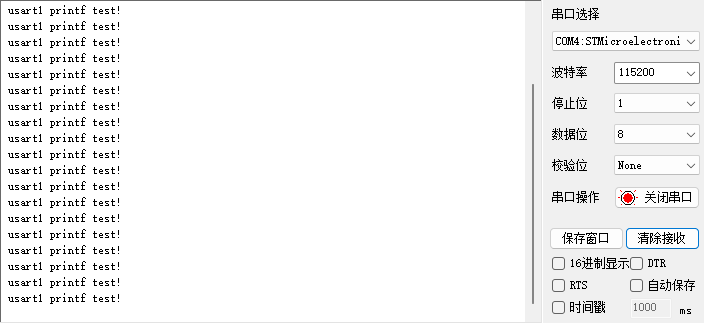
测试串口usart1的printf输出。; Q! c) H1 I/ }5 u- T% ^
* x: H1 _! V( E( C一、硬件部分
8 X: ~* @9 M% U: s; z
. ~+ C9 M3 Q- h n0 J1.1、电路图串口部分* r \; u* X+ P3 | C
+ B1 [+ ^0 s' u* I# m
板载仿真器上的虚拟串口连接到开发板的PE5和PE6引脚。
$ v7 L0 [1 G1 I, [% ?! Q
" A( a& T+ }2 n; i

$ @) ~# R. {% ]1 j$ l7 F; t6 B' z
 3 E+ V) R( L U- I& J
L( W; a6 w8 @& Q8 q/ d
4 E. p" \. a( u
" O; F6 ]1 u# H! r9 G3 k6 F* l( E1.2、串口端口映射- N9 [3 e% ~3 M0 ~
; u# o: r6 H+ s; c( q9 [, A

' w2 Q& x1 Q5 [2 }8 j# `" ^4 \+ P- f& l8 o- a1 o
% x: x$ S9 K! D3 n% P
+ J. ^! c6 x2 c' n% u1 c二、程序部分; Y1 g2 O& z) ]: o
7 u# M$ _: x( o. R" N1 I* _
$ o, s; ^9 M" g; x, d0 b6 X# ]0 V _( \
2.1、usart.c
) e3 D5 H6 g s/ ~- #include "main.h"
* O- d& u* `1 j" T" d! N' W1 Q2 d' a - #include "usart/usart.h"
4 F% G* ]: `2 u; M7 u& _& y& o
8 Q9 K( V! Z/ |! Q: y- f4 \( r- UART_HandleTypeDef g_usart1_handle;
+ v8 u' e! d2 f& o7 j$ `
: Y- V+ e$ x* r+ ?3 ^- int fputc(int ch, FILE *f)2 U3 b2 r. ~5 I1 Q+ }5 S
- {+ s! m; v! F" X
- while ((USART_UX->ISR & 0X40) == 0); 4 u8 t/ R8 q3 j6 `5 U% ?/ {1 u( E
- 5 Z/ g8 J; s3 S( k
- USART_UX->TDR = (uint8_t)ch;
" ]9 C( E2 [6 x; N5 i - return ch;
& }2 L" c4 K v T/ t7 W% s( ] - }' ?1 ]! `. e( f* X* u
- ' X+ `6 A6 U5 @
- void usart_init(uint32_t baudrate)' x& X7 V* y$ p& q, L
- {& E& _0 P9 Y3 F
- GPIO_InitTypeDef gpio_init_struct;
, d: k$ N9 Q- b -
9 c8 O! @" E$ a5 S) i - USART_UX_CLK_ENABLE();
. X2 u. [' `9 M L- _5 w - USART_TX_GPIO_CLK_ENABLE();
2 u. `" B z$ a) ]. Q - USART_RX_GPIO_CLK_ENABLE(); 9 x+ S* S3 v0 g
- gpio_init_struct.Pin = USART_TX_GPIO_PIN;
0 v% `0 R# r4 z - gpio_init_struct.Mode = GPIO_MODE_AF_PP; # D3 H3 O" z+ ~$ n( ~6 a
- gpio_init_struct.Pull = GPIO_PULLUP;
$ ^( A! l8 Y; x* z5 i: B ]8 i: t8 `. d8 X - gpio_init_struct.Speed = GPIO_SPEED_FREQ_HIGH; 3 D7 s+ {( t- a3 K) f
- gpio_init_struct.Alternate = USART_TX_GPIO_AF;
6 g' g' P+ z4 U - HAL_GPIO_Init(USART_TX_GPIO_PORT, &gpio_init_struct);
/ `2 _9 g" V/ G% L, u
- Y0 @# O' S; n* Y2 k$ M. ]3 g- gpio_init_struct.Pin = USART_RX_GPIO_PIN;
. {9 Z# @, Y* y) Y# J; R% f, I - gpio_init_struct.Alternate = USART_RX_GPIO_AF;
+ c8 i& [; n- x# ], n+ Q# ~/ ^ - HAL_GPIO_Init(USART_RX_GPIO_PORT, &gpio_init_struct); 3 R n6 ?( r( b ?# ~
- / Q) x/ ?+ K+ L# M) X. F4 L; p% B! ]
- g_usart1_handle.Instance = USART_UX;
# o& ]1 V6 ^: g! J" [ - g_usart1_handle.Init.BaudRate = baudrate; + f" k& ~( |# Z; R8 b5 ~
- g_usart1_handle.Init.WordLength = UART_WORDLENGTH_8B;
9 O- }: e% Y4 ^0 V, W1 I3 S - g_usart1_handle.Init.StopBits = UART_STOPBITS_1;
, O3 X; K( ^ q$ i5 C - g_usart1_handle.Init.Parity = UART_PARITY_NONE;
/ N# R. }! p1 g4 Y$ W3 q - g_usart1_handle.Init.HwFlowCtl = UART_HWCONTROL_NONE; ' D, X4 M+ j' ] J. F2 c# T7 j
- g_usart1_handle.Init.Mode = UART_MODE_TX_RX; ' [" Q0 U4 l& f2 @3 A5 f
- HAL_UART_Init(&g_usart1_handle);
: ^0 t/ N! N+ m! H/ I; ^9 P - & x1 t0 z& B' s; b
- }
- O2 d' g3 z0 F2 {2.2、usart.h$ r2 t! O+ M: N' y, z
- #ifndef _USART_H, n! e" o6 Z0 D
- #define _USART_H
( _7 O, |5 m7 e& T H D
. o- j7 A& d; I; f' V- #include "stdio.h"
* `, v- j: |1 O& W l, F# _
2 M, @' K( Y+ i- #define USART_TX_GPIO_PORT GPIOE
7 F/ k5 X# \, a6 x& p3 l6 N) Q. l/ O - #define USART_TX_GPIO_PIN GPIO_PIN_52 m& G. N+ h7 q, `! P4 K( f$ X: U- _
- #define USART_TX_GPIO_AF GPIO_AF7_USART10 t0 A; o% [& u4 o0 j
- #define USART_TX_GPIO_CLK_ENABLE() do{ __HAL_RCC_GPIOE_CLK_ENABLE(); }while(0) + K, T3 ?3 m' e3 r9 C& o3 i
# u" `/ d- Y, j3 z- #define USART_RX_GPIO_PORT GPIOE \" u/ S7 n' F8 |6 O' @' w3 u
- #define USART_RX_GPIO_PIN GPIO_PIN_6
1 c( _3 {0 W- n9 {2 x - #define USART_RX_GPIO_AF GPIO_AF7_USART1, [, L+ u, j& t# N' \4 M& i
- #define USART_RX_GPIO_CLK_ENABLE() do{ __HAL_RCC_GPIOE_CLK_ENABLE(); }while(0) " { {( q/ t1 I, g9 s. b
- 5 c4 N( N/ V: a6 u" l4 L4 ^; N. Y
- #define USART_UX USART1
' m/ u4 C+ x/ V; d - #define USART_UX_CLK_ENABLE() do{ __HAL_RCC_USART1_CLK_ENABLE(); }while(0)
0 @, U4 G5 B+ M6 n% `7 j1 q - ) l4 U! L' y( K0 g5 V9 }7 X
- void usart_init(uint32_t baudrate); 5 ?' K: X# _! M) u
- : _$ j' K' o P: J6 f3 H8 m& I/ O
- #endif
8 {' p7 _7 G0 D5 w/ Y0 i( R
) G l1 I" f, o, P7 K8 z, Q/ `
6 {8 g2 v/ _, j2.3、main.c
3 s [; v0 C1 H p# H2 w# o! ]- int main(void)2 Q: k2 ?$ ^+ ]1 ]) ?3 b
- {
4 J/ e7 S. b T8 e% s6 s
! s0 [3 g* I" r% q d7 h- /* USER CODE BEGIN 1 */
$ n# M; i5 {6 @4 @: S - 1 d) S( Z$ D e- @1 ?2 q
- /* USER CODE END 1 */" `( c! Q) ^/ j' q6 b
: Q2 A+ Y4 ]% q* l; a2 _" z$ D6 r) O- /* MCU Configuration--------------------------------------------------------*/
s( j# X1 `. N. ? - HAL_Init();% k" w' U4 K/ h% i
- 0 f' k: z7 m u+ b! E2 O
- /* USER CODE BEGIN Init */
7 G$ _ F% z* z& Q& N - / x7 D/ P; b) h! p+ V: T) j
- /* USER CODE END Init */
4 P0 T8 {# H5 C8 W8 y. U - ! R v8 [* Y" E8 Q% q0 ~2 W
- /* Configure the system clock */# L7 l: G! {" _ |9 I1 {' q6 P
- SystemClock_Config();
1 p8 |$ C- \% N# _" Q; a - , y! n5 c1 \' i6 h @
- /* Configure the peripherals common clocks */& V5 z5 O8 \% [# p3 f) Z! L U0 H
- PeriphCommonClock_Config();2 W4 L) ]+ f X8 B9 }% u
- A+ s2 Y: f! g- /* USER CODE BEGIN SysInit */
{' @7 C! Y* O; N% P) \/ p - % J- h1 {6 p m9 \/ V' ^
- /* USER CODE END SysInit */
% v, L, X0 ?0 j' H$ \+ B5 j0 f
" x! |; p- S# A7 t' u) K; R; D- /* Initialize all configured peripherals */
( W, n2 B; B0 N - // MX_GPIO_Init();: l3 R% x- K6 y
- // MX_ADC1_Init();
" E6 D+ f2 S. P! b' E - // MX_CSI_Init();: C* j: P4 }' F4 N5 r) \
- // MX_I2C1_Init();. I# n5 Q' X+ N( f/ s- }
- // MX_I2C2_Init();
& e0 H6 {( v5 H. A - // MX_ICACHE_Init();
. H- B, e1 G$ `4 c- a9 e9 @ - // MX_MDF1_Init();* h, l7 g( c, I& E
- // MX_SAI1_Init();" B+ f/ o$ W6 N+ J6 J* V' Z7 H$ N* E
- // MX_SDMMC2_SD_Init();2 d2 K; g& s( z1 g
- // MX_UCPD1_Init();+ N0 y4 z' T" s
- // MX_USART1_UART_Init();
1 [; B* r0 p/ p+ |; g. f% d$ [ - // MX_USB1_OTG_HS_USB_Init();
9 o9 ~; w: S+ g - // MX_USB2_OTG_HS_HCD_Init();* S1 h- d( [. M& s6 t
- // MX_XSPI1_Init();
' ~" |( q; t* y+ i; Y- p% p: d" M: F - // MX_XSPI2_Init();
6 E: x% m, ?. @ - /* USER CODE BEGIN 2 */4 \, l8 J; X) ^! L& L a# t3 V9 m( {
- usart_init(115200);
1 w: r$ c: E+ ` - init_led();
/ X0 ?1 z5 L' E9 U, c% S! m - /* USER CODE END 2 */. S. P# u9 Q2 V5 ?1 s2 H. o- L0 h! m
) W: Q2 l+ j" _9 i2 l- /* Infinite loop */
# B2 C2 Q, H2 G4 Y - /* USER CODE BEGIN WHILE */2 G- U- q4 S0 L/ z
- while (1)
- l8 s, P! i7 s - {
+ C7 ~, R% C0 Y8 q2 P - /* USER CODE END WHILE */
& t z2 U) ^" N8 x
, ^: O! Y9 X! }* n' l4 |2 [- /* USER CODE BEGIN 3 */) r3 E; E, [: h" z" j
- printf(" usart1 printf test! \r\n");
; C9 V5 |- G6 ~9 g C( d7 ~ - led1_tog();" K/ y7 y4 D& U, x% e
- led2_tog();$ ?- F6 G3 e- k a
- //HAL_GPIO_TogglePin(LED1_GPIO_Port, LED1_Pin);
+ P6 E' K- T" K5 {% q - //HAL_GPIO_TogglePin(LED2_GPIO_Port, LED2_Pin);
0 a$ y6 H& r$ ]# c7 T) T; Y: k( ? - /* Insert delay 200 ms */. ^/ T1 z- \- {& }1 {% \0 r
- HAL_Delay(200);
' V5 K0 m+ Q7 w( E8 P - }
$ P0 d& A6 z% t. M - /* USER CODE END 3 */
% P' T9 e- R; ^, j: p - }
+ h2 k) S) [; H
7 d! J' G6 P, t, V5 o三、运行结果! }6 I0 }' }5 q# E
" l9 a1 h' ]& ]2 Z+ j5 C: W. X, W O" ~7 O0 O
仿真运行后,串口输出
, S @' J$ a8 a$ s2 c

3 ?, q6 t/ _! f) t
( `, p$ R/ g6 \5 e2 u: I
2 ]/ ]5 O( H/ Y8 _! y1 Y5 q, b& n" _; J% y7 g
四、附件) O* w4 d5 M3 B4 N" j G
9 L/ U8 b9 E1 S9 y( O% r+ s/ V
# H4 R/ P5 c3 h7 {源代码:
 stm32n6570_cubemx_prj_printf.rar
(6.78 MB, 下载次数: 11) |





 微信公众号
 手机版