




本帖最后由 xiaojie0513 于 2018-9-9 11:25 编辑 * |0 ^0 x& N2 |2 `% o0 Q大家周末好,刚回学校,乱七八糟的事情一堆,抽个时间更新下~ 在文章的最前面,本章主要讲解RTOS的临界段 ▲▲▲▲▲ 本文是杰杰原创,转载请说明出处:RTOS的临界段知识详解什么是临界段6 C# _! l' l) M 代码的临界段也称为临界区,指处理时不可分割的代码区域,一旦这部分代码开始执行,则不允许任何中断打断。为确保临界段代码的执行不被中断,在进入临界段之前须关中断,而临界段代码执行完毕后,要立即打开中断。" Q% k5 W: |' b; q9 y" f: l, p2 B) n 临界段的作用% I4 _( b! j, u. T 其实在RTOS中,使用最多的临界段是OS本身的调用,但是我们用户也是需要对临界资源进行保护的(临界资源是一次仅允许一个线程使用的共享资源),特别是一些全局变量,当线程正在使用的时候不希望有人来打断我的操作,就行很多时候我们写代码时,需要集中精力,不希望别人打断我们的思路一样。这样子使得系统的运行更加稳定健壮。8 U1 @3 ^* q1 E3 U . y8 o Q" X3 l% x# ?. a0 `, L 什么时候会打断代码的执行? 顾名思义,代码正在正常运行的时候,基本不会被打断,能被打断的都是系统发生了异常(中断也是异常),在OS中,除了外部中断能将正在运行的代码打断,还有线程的调度——PendSV,系统产生 PendSV中断,在 PendSV Handler 里面实现线程的切换。我们要将这项东西屏蔽掉,保证当前只有一个线程在使用临界资源。+ o! `1 S) L2 @- O- v $ t9 J& y' b+ `9 D 如何关闭中断?: u4 r5 d/ K2 `$ I 其实,在我们常用的MCU中,一般为Cortex-M内核的,M内核是有一些指令能快速关闭中断,一起来看看Cortex-M权威指南吧(以Cortex-M3为例)。! ^8 K5 e2 V# x" e  ( T8 l2 r7 ~* ? 简单来说,快速屏蔽中断就是处理这些内核寄存器,在Cortex-M中有相应的操作指令,一般我们无需关注,因为OS已经给我们写好了这些底层的东西。不过如果你是想自己写一个OS的话,可以了解一下,要访问 PRIMASK, FAULTMASK 以及 BASEPRI,同样要使用 MRS/MSR 指令,如:
其实,为了快速地开关中断, CM3 还专门设置了一条 CPS 指令,有 4 种用法: c( l+ h) N6 H7 a$ ~: J 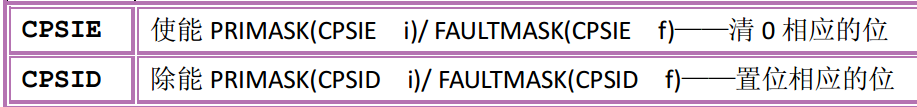 1CPSID I  RIMASK=1, ;关中断 2CPSIE I RIMASK=0, ;开中断/ b: U; L" r3 M. c3CPSID F ;FAULTMASK=1, ;关异常 4CPSIE F ;FAULTMASK=0 ;开异常 上面的代码中的PRIMASK和 FAULTMAST 是 Cortex-M 内核 里面三个中断屏蔽寄存器中的两个,还有一个是 BASEPRI,这些寄存器都用于屏蔽中断。具体的作用见表格(表格出自《【野火】RT-Thread 内核实现与应用开发实战指南》)
: ^) l9 o( `. E+ P 不同OS的处理临界段的区别 ' H7 f* ~( Y; t' W FreeRTOS:* {. H5 O1 I, K6 B7 D$ R6 [5 ]FreeRTOS对中断的开和关是通过操作 BASEPRI 寄存器来实现的,即大于等于 BASEPRI 的值的中断会被屏蔽,小于 BASEPRI 的值的中断则不会被屏蔽。这样子的好处就是用户可以设置 BASEPRI 的值来选择性的给一些非常紧急的中断留一条后路。比如飞控的防撞处理。代码在portmacro.h 中实现:6 N& ^# s6 d/ o0 [" [+ G 屏蔽中断:- a7 ]0 `/ e0 T* n8 z- G 1static portFORCE_INLINE void vPortRaiseBASEPRI( void )0 b' r0 p% ~4 x 2{ 3uint32_t ulNewBASEPRI = configMAX_SYSCALL_INTERRUPT_PRIORITY;5 u- [& G* r: |! z 42 q/ k! P3 B% E& b 5 __asm 6 { 7 msr basepri, ulNewBASEPRI! R" J, Q! ~1 ^4 t/ @ 8 dsb 9 isb- t- F+ U$ }! h+ S3 y6 p" A 10 } 11} 打开中断:6 g( w; O; p5 S4 \6 X 1static portFORCE_INLINE void vPortSetBASEPRI( uint32_t ulBASEPRI ) 2{ 3 __asm 4 {! K6 c: N( z5 c0 e6 n" d+ Y 5 msr basepri, ulBASEPRI8 U. z, S0 A3 k 6 }# ~' M! @3 G, u 7} 5 L. p% X3 H3 L) r& C( y RT-Thread:1 I% z# i* \, v( w9 I7 ?3 Y, i与FreeRTOS不同的是,RT-Thread 对临界段的保护处理的很干脆,不管三七二十一直接把中断全部关了(直接操作PRIMASK内核寄存器), 只有NMI FAULT 和硬 FAULT能被相应。 这种方法简单粗暴,是很不错的选择。一般我们临界段的处理时间是比较短的,关了再开其实并没有太大的影响。 现在要看看RT-Thread的关中断的代码实现:0 k) m: v; M; y. K$ f9 z; R 1rt_hw_interrupt_disable PROC- X$ n' T. s% c0 C/ C 2 EXPORT rt_hw_interrupt_disable3 Y8 c* ~' ~1 |# N& v2 Z 3 MRS r0, PRIMASK; V' q# j' \: g; B6 R 4 CPSID I 5 BX LR) u' c5 R& M* {& \6 b0 N 6 ENDP2 u7 V3 W1 X; K4 D" h2 w7 a2 K ]' `; z 1 j+ p2 T; @) | 开中断:6 t0 d) e0 W- E6 r+ Z4 d 1rt_hw_interrupt_enable PROC 2 EXPORT rt_hw_interrupt_enable 3 MSR PRIMASK, r0* D6 x4 e7 u% y$ B1 ] 4 BX LR) e3 I1 d; a# e) [5 V- U 5 ENDP : T8 m/ Q4 a8 t, y$ Y 这短短的几句代码其实还是很有意思的,我就引用火哥的话来解释一下这些处理操作(我个人是不会汇编的,但是跟着书来解读这些代码还是很轻而易举的): [# i) z$ V' W0 w6 a' W 可能有人懂汇编的话,就会看出来,关中断,不就是直接使用 CPSID I 指令就行了嘛~开中断,不就是使用 CPSIE I 指令就行了嘛,为啥跟我等凡人想的不一样? RT-Thread的处理好像是多此一举了,实则不然,“所有东西的存在必然有其存在的意义”这句话应该没人反驳吧~~因为RT-Thread要防止用户错误地退出了中断临界段,因为这样子可能会产生巨大的危害,所以RT-Thread将当前的PRIMASK的状态保存起来,这样子就必须要关多少次中断就得开多少次中断。 怎么说呢,用例子来证明吧: 1/* 临界段 1 开始 */ 2rt_hw_interrupt_disable(); /* 关中断,PRIMASK = 1 */+ L; \, {% e" y6 j( i; t 3{ 4 /* 临界段 2 */) G; G; r* ~; t0 D 5 rt_hw_interrupt_disable(); /* 关中断,PRIMASK = 1 */ 6 {* t7 X. H) D! Y: N# O& {0 u* D 7 } 8 rt_hw_interrupt_enable(); /* 开中断,PRIMASK = 0 */ (注意)& ]: ]6 V) g. w) Q, y/ m" Q 9} 10/* 临界段 1 结束 */9 A& ^$ Z; c6 t- n* } 11rt_hw_interrupt_enable(); /* 开中断,PRIMASK = 0 */& Q9 A& P* p& m 5 m3 B+ E1 D3 B9 ~ 如果直接操作PRIMASK,而不保存PRIMASK的状态,这样子当临界段2结束后调用一次打开中断,那么连临界段1的后半部分就无效了。而RT-Thread的实现就能很好避免这种问题,也用代码来说明吧: 1/* 临界段 1 开始 */, ]2 w& I6 ]* s% G7 b7 U3 e 2level1 = rt_hw_interrupt_disable(); /* 关中断,level1=0,PRIMASK=1 */3 y* Q# Y# h3 T+ d 3{ 4 /* 临界段 2 */1 T/ p: Y" X; y3 _ 5 level2 = rt_hw_interrupt_disable(); /* 关中断,level2=1,PRIMASK=1 */ 6 { 7 } |# \7 D. @ W( J7 } 8 rt_hw_interrupt_enable(level2); /* 开中断,level2=1,PRIMASK=1 */ 9} 10/* 临界段 1 结束 */& a* ]0 G( Y- l; H4 @: ` 11rt_hw_interrupt_enable(level1); /* 开中断,level1=0,PRIMASK=0 */ 这样子就完全避免了对吧!2 r# L: Z6 a2 i8 V 有人又会问了,FreeRTOS的临界段能允许嵌套吗,答案是肯定的,FreeRTOS中早已给我们想好调用的函数了,并且全部使用宏定义实现了:8 t8 Z* o6 C, ~. y, F 1#define portDISABLE_INTERRUPTS() vPortRaiseBASEPRI() 2#define portENABLE_INTERRUPTS() vPortSetBASEPRI( 0 ) 3#define portENTER_CRITICAL() vPortEnterCritical() 4#define portEXIT_CRITICAL() vPortExitCritical() 5#define portSET_INTERRUPT_MASK_FROM_ISR() ulPortRaiseBASEPRI() 6#define portCLEAR_INTERRUPT_MASK_FROM_ISR(x) vPortSetBASEPRI(x)# h" ~! G. O% Z' o( ^ 其实原理都是差不多的,通过保存和恢复寄存器basepri的数值就可以实现嵌套使用。 1UBaseType_t uxSavedInterruptStatus; 2 3uxSavedInterruptStatus = portSET_INTERRUPT_MASK_FROM_ISR(); 4{ 5 uxSavedInterruptStatus = portSET_INTERRUPT_MASK_FROM_ISR(); 6 { 7 //临界区代码: o+ O: V! |$ Y+ h) s1 Q O 8 }9 K+ Q. N8 X) R! {1 d9 O 9 portCLEAR_INTERRUPT_MASK_FROM_ISR( uxSavedInterruptStatus );0 M% X+ c+ o! j) V+ j* D 10}/ S) F+ D) M# s, R4 f" y/ y8 Q 11portCLEAR_INTERRUPT_MASK_FROM_ISR( uxSavedInterruptStatus ); % H8 a- e& Z) f7 h) i7 x9 u 进入临界段源码的实现:1 d7 }/ C* Q/ r/ l, B6 f 1static portFORCE_INLINE uint32_t ulPortRaiseBASEPRI( void ) 2{/ F5 F: V0 z7 z: `3 I S- l 3uint32_t ulReturn, ulNewBASEPRI = configMAX_SYSCALL_INTERRUPT_PRIORITY; 4 5 __asm 6 { 7 mrs ulReturn, basepri( C" E6 b" f7 k, f, Q 8 msr basepri, ulNewBASEPRI 9 dsb 10 isb4 h M& u: K8 R. A3 V4 |! Q 11 }3 k2 w9 r8 R. _' C# b$ B( a3 [; D 12 return ulReturn; 13} 退出临界段源码实现:(跟前面的函数一样)2 \3 K6 [5 d8 v 1static portFORCE_INLINE void vPortSetBASEPRI( uint32_t ulBASEPRI ) 2{5 H$ x. n2 ]0 [! j" L4 O 3 __asm) P: a8 g2 m4 U9 x }" ^6 a2 N B 4 {% a# g7 m6 ]2 B6 _: J( e 5 msr basepri, ulBASEPRI/ V! T3 g: n8 p; {" E4 j 6 }# a( F) h1 f/ E 7} 7 S$ J+ `# M& h* G. _# q 总结 . k8 J( h! ?6 s# N4 Y( ~& p 对于时间关键的任务而言,恰如其分地使用 PRIMASK 和 BASEPRI 来暂时关闭一些中断是非常重要的。) K+ p1 X4 k) i" n9 f+ j FreeRTOS源码中就有多处临界段的处理,除了FreeRTOS操作系统源码所带的临界段以外,用户写应用的时候也有临界段的问题,比如以下两种:8 k" `# ?! h6 B6 R. a; x7 k
那假如我有一个线程,处理的时间较长,但是我又不想被其他线程打断,关中断可能影响系统的正常运行,怎么办呢?其实很简单,在OS中一般可以直接挂起调度器,系统正常运行,但是不会切换线程,当我处理完再把调度器解除即可。2 u: B! U+ N+ \9 | : i8 t( b9 @8 m" L/ V: d2 N RTOS使用得好,开发起来比裸机更简单,使用得不好,那将是噩梦——杰杰 -完- + G j" K2 L: x* Q, v |
 微信公众号
 手机版


总结回复可见
好,楼主引导咱们学freertos.
以前看过 ucos源码, freertos 已经用在项目中, 却没仔细看过, 8 A" g$ {! A: G0 [
用os的体会是, 要加入消息驱动的理念,消息驱动+状态机,天生在一起的. 如果用面向对象的思想, 那是再好不过了. 使用对象时加互斥量或信号保护.尽量避免使用全局变量. 对于全局变量, 比如一个32位的时间滴答变量, 在8,16位机中使用开关中断存取.而在32位机中, 由于读写都是原子操作(编程时4字节对齐即可,缺省的,1,2字节对齐是否原子操作就不知道了), 直接读写就可以了.
对于串口这样的收发数据, 也可以利用FIFO避免使用开关中断. 以前咱都这么干的, 现在直接用 stm32cubemx 生成的代码, 懒得改了. 不理会那点性能损失.
另外, 在任务可抢占的os中, 把使用公共变量的若干线程, 设置为同一个优先级, 避免在使用公共变量时被其它打断, 不失为一个好方法.
, L% e; N) @: n4 b' ^. B
-----------------------------------------------------------------------------------( u7 `( x4 H) p8 F) T
以上, ; C! [$ `: u( P+ L
0 k; v5 t- p5 \' d0 U
5 |1 \; I5 o' M, q# r* ?& ~
不客气的