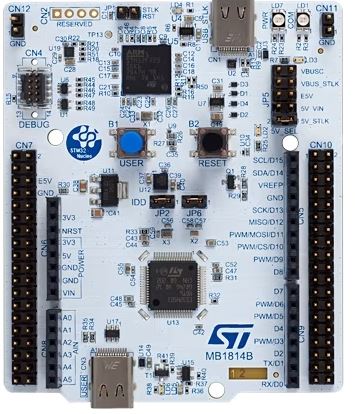
最近工作有点忙,板卡的学习和测试稍有延迟。这次主要来测试该板卡的FDCAN功能。从datasheet上可以看到H503是有一个FDCAN接口的。这个总线通信接口当前用的比较多,所以需要好好学习和测试。现在FDCAN支持8Mbps,以前采购的芯片最高支持到5Mbps。 又把原来测试IC的部分翻出来,按照Power和Rx,Tx将MCU板卡和通讯部分进行连接,如图1所示:
5 s6 A2 U( H5 E N( m( X* C

^: p n5 n" D图1
: s; I. z! Y. | 主要用到PB12--CANRx,和PB13--CANTx两个FDCAN1接口,从板图上可以看到接口位置,如图2所示:
& Z1 `# {' b, F- U4 A$ _& U% N! _

j1 z" \) |( ]6 g3 m图2
+ y1 K m& x7 ^9 `/ f6 C! R% k( M3 ~+ Y0 J# H q% f
好了,言归正传。下载的官方资料里并没有这部分的例程,所以测试思路基本还是先用Cubemx生成基本配置,其他接收滤波配置和发送配置再自己添加。H503是支持250MHz主频的。所以FDCAN的时钟也配置位250MHz,如图3所示: P/ ^5 S2 A4 c7 m. I
 ( e# ~! B- w. k5 A! b5 d. b: h G
图3
0 n! I' N1 ?" K3 _" D6 v; y
& ~4 T$ Z$ a& a$ F6 | FDCAN部分采用正常波特率位1Mbps,数据波特率位2Mbps。其基本配置如图4所示:
& Z5 c% J/ {2 n8 c, o+ y, ~( a

5 [# d/ A# l$ X图4
1 F$ ]: }: d! z' L2 w 正常生成代码后,添加接收部分设置和发送部分设置,参考代码如下所示:: L; O$ O z5 C
- FDCAN_FilterTypeDef sFilterConfig;
7 \" X2 M5 _2 D( y - # d0 }/ q. U- ]5 z1 e) P% G
- /* Configure Rx filter */7 w6 I" h4 N, s% ]
- sFilterConfig.IdType = FDCAN_STANDARD_ID;: m* G- P; @0 i- B0 U
- sFilterConfig.FilterIndex = 0;7 B1 `$ q, l% y+ `# O: F1 U1 I1 ?
- sFilterConfig.FilterType = FDCAN_FILTER_MASK;
1 e' y. L( E. P( P - sFilterConfig.FilterConfig = FDCAN_FILTER_TO_RXFIFO0;9 q z4 \ \8 Z! ]/ v
- sFilterConfig.FilterID1 = 0x123;//receive ID
: _1 y6 l+ u0 q - sFilterConfig.FilterID2 = 0x7FF;
% `! [5 ^+ k6 G+ f+ w) M - if (HAL_FDCAN_ConfigFilter(&hfdcan1, &sFilterConfig) != HAL_OK)
0 y% a9 d) c) C3 B; o5 V - {6 J3 H# e# o7 v5 Z! a, ~
- Error_Handler();
: }9 q% o. Q. {5 ~ - }
. D/ n3 O2 t0 h& v- {) s; U - 0 D2 J2 v6 y* s
- /* Configure global filter:- n$ n9 l# F$ T& C# z5 I
- Filter all remote frames with STD and EXT ID
/ X5 s. h# m- f. X - Reject non matching frames with STD ID and EXT ID */
/ ~9 ?0 j& S; R, _' |+ B - if (HAL_FDCAN_ConfigGlobalFilter(&hfdcan1, FDCAN_REJECT, FDCAN_REJECT, FDCAN_FILTER_REMOTE, FDCAN_FILTER_REMOTE) != HAL_OK)
6 C: k' m1 ~+ P# J$ }$ U; _7 P - {6 U! N! q0 z' ]
- Error_Handler();
5 \2 l/ v) H; Q9 H$ E U+ T3 i* a - }2 W& T" a- l, e! }% b+ f% F `
# G2 ~. D8 U5 s; B0 X% {- /* Start the FDCAN module */9 F* }+ l- j& o5 D- j8 F
- if (HAL_FDCAN_Start(&hfdcan1) != HAL_OK)
, k. G4 t4 e0 m; l A - {
M. l- x! l/ g( p; s5 y8 w2 g - Error_Handler();6 T6 l2 e+ e# ?! {# Y4 `+ \
- }
% |' H7 q& L% J( p. M' q - 0 e- L4 h( I1 M! e, ?3 I5 k
- if (HAL_FDCAN_ActivateNotification(&hfdcan1, FDCAN_IT_RX_FIFO0_NEW_MESSAGE, 0) != HAL_OK)
" B' F7 H* j' l. ^ - {
% B/ V$ }0 X Y3 X& \! ]* y$ X - Error_Handler();
0 `, l) Z8 X- F - }
- if (HAL_FDCAN_AddMessageToTxFifoQ(&hfdcan1, &TxHeader, TxData) != HAL_OK); R2 c: d. O+ b8 h+ E- l/ W
- {0 I5 b& L$ V7 }( v! Y ]
- /* Transmission request Error */- g. p$ K4 o2 w3 R2 v
- Error_Handler();
2 C) O* J7 u, S0 _- p - }1 e0 P; h" b9 _* u! ]. v$ G
- HAL_Delay(1000);
3 z/ G x3 I& m0 _6 y
& E! v" U3 o$ A( ]2 w7 q1 H
) X3 ^5 ~# A8 I2 v 上位机测试软件正常接收,如图5所示: o( I: _6 C; B/ u. S
 & x; {8 R1 h5 P# K
图5
$ C+ u0 G" u8 ]4 d, F3 M 但是接收中断没有执行,故接收callback函数也没有执行到。暂时还没找到事故原因,配置应该都是正常的。找到原因后,再补充这部分。4 o6 b9 ]0 ~: }, K( V: k
|





 微信公众号
 手机版



学习一下