|
前言 测试代码的运行时间的两种方法: 借助示波器方法的实例 Delay_us函数使用STM32系统滴答定时器实现: - <font face="Tahoma" color="#000000">/ [) k7 B& o) ?) x
- #include "systick.h"
0 ?- @, G a' T! Q$ u( q3 C$ x - 8 e" M: n6 {8 [; t0 g' l2 W8 U
- /* SystemFrequency / 1000 1ms中断一次8 C' N& r7 ?+ Y
- * SystemFrequency / 100000 10us中断一次; r4 S/ W) @9 p5 v# [" `/ d
- * SystemFrequency / 1000000 1us中断一次% _2 k# a- K; P$ B, A8 f8 ~
- */
) l% s$ f+ w' ~* S+ l
- [" [, |1 a+ t/ Y. b- #define SYSTICKPERIOD 0.000001
+ B, e2 L. }! @7 O1 _6 r8 a; J$ E1 @ - #define SYSTICKFREQUENCY (1/SYSTICKPERIOD)" G5 f3 W% h4 D3 E. K
- 5 P% n# w' L, Q- o: s: l* d
- /**
6 W1 Z3 e. Y% S9 s - * @brief 读取SysTick的状态位COUNTFLAG$ j/ d7 x& z! W% A( V. I* Y
- * @param 无- j- t* O& _! |! k }9 c
- * @retval The new state of USART_FLAG (SET or RESET).
+ \1 ?- b9 _. W - */
8 H2 q6 \/ J& ~, A( ~ - static FlagStatus SysTick_GetFlagStatus(void) % R/ R& C4 S4 b# E- {' Q+ N
- {5 G, n2 t8 h- n7 ?: T% A* l8 d) t
- if(SysTick->CTRL&SysTick_CTRL_COUNTFLAG_Msk)
7 M0 k% U$ \' ~ - {
; h6 [; D' ?6 s, R4 s& r/ l! H - return SET;
) q$ [9 d7 m: N3 n- A4 `5 @ - }
, ~0 j. v" [1 P - else8 J& s0 L) ~. @# ?4 ~: z
- {' T! G; X; e- `0 W2 a/ e/ R0 n! c
- return RESET;
$ x# A ^: h" N! r% [2 J$ v$ J - }" j' N$ N7 I7 u
- }: E$ j3 Q5 G5 t; Y* G' S G7 ~& J
- 9 a. x8 w5 R7 g* c- X
- /**' v! h0 A8 f5 l3 f7 w3 C
- * @brief 配置系统滴答定时器 SysTick0 R& w/ Y' Z* L1 z+ u
- * @param 无
( R- r, n/ t R0 `$ ^1 s - * @retval 1 = failed, 0 = successful4 L0 q! S; l; v7 o
- */( }8 l0 v: K: I/ e! a, A
- uint32_t SysTick_Init(void)8 v `9 x/ r* p! l
- {
6 n) \$ h K" G8 ]. \, u - /* 设置定时周期为1us */
! C. Y4 d) v1 m* g1 X - if (SysTick_Config(SystemCoreClock / SYSTICKFREQUENCY))
+ O$ I4 j% C# T' q' l - { 7 ?3 z/ ~+ m o6 B1 |
- /* Capture error */- V% L. ^% ]3 N9 P* V2 C7 \. V7 E
- return (1);. s# k0 q7 f- f3 M. M0 o
- }: T- [2 `, t" p/ y" j
- 5 t( Q' m8 ^2 Y
- /* 关闭滴答定时器且禁止中断 */5 K# N7 n+ O6 E0 F
- SysTick->CTRL &= ~ (SysTick_CTRL_ENABLE_Msk | SysTick_CTRL_TICKINT_Msk);
/ }4 h: c2 C' p# B+ K; |5 s - return (0);
( N7 {- u7 \+ C) v- l, ` - }
" d; K5 V( q0 Y7 p8 | j* X
" v1 D0 P5 n2 P/ s5 e, m5 v- /**$ y' g* |1 R2 t
- * @brief us延时程序,10us为一个单位: x* k, U4 e. j9 w F9 `" W
- * @param
& w' ~5 `+ a" ^( k9 w0 R( e - * @arg nTime: Delay_us( 10 ) 则实现的延时为 10 * 1us = 10us
! |& e% B! ?; m' a. P9 ` - * @retval 无 i' z# s/ k9 ]: D+ w4 f
- */
6 Y. H, n, S6 } ?9 L$ q. \ - void Delay_us(__IO uint32_t nTime)
) U9 M$ g9 O# N2 ?% t9 u - {
" ^ Z) D+ A5 J' Y8 @ - /* 清零计数器并使能滴答定时器 */
5 Q% Y& v/ p2 I9 J9 O) F - SysTick->VAL = 0;
$ c' u2 f. \1 x5 u - SysTick->CTRL |= SysTick_CTRL_ENABLE_Msk;
& ^6 C9 K( ~. A0 w* ^+ W b7 K. m
( H- M0 S j% E! ?- for( ; nTime > 0 ; nTime--)4 U$ Q: m2 f l: I0 }5 j% [$ B
- {6 F$ F* f; z6 ]# k( g" O
- /* 等待一个延时单位的结束 */6 k9 V) k0 F6 T0 o0 W
- while(SysTick_GetFlagStatus() != SET);
4 R3 I O+ o7 u4 z - }
8 U/ e- G) b' c+ n - , ^: v( X5 R# c1 W2 X( r
- /* 关闭滴答定时器 */
# e4 Q4 X4 }3 A& r3 v - SysTick->CTRL &= ~ SysTick_CTRL_ENABLE_Msk;% e" T( N) |: t1 B- Z' U! F
- }</font>
7 H, ?% l( X" ~( k8 Z 检验Delay_us执行时间中用到的GPIO(gpio.h、gpio.c)的配置: - <font face="Tahoma" color="#000000">#ifndef __GPIO_H+ W, c: Q0 [' H8 ^
- #define __GPIO_H
" O( @1 B) Z o2 W - ! ~9 h- d# Q' A
- #include "stm32f10x.h"
- n( o/ [/ b+ w8 h3 Q7 ~
% _7 Y+ f ~: P1 i- #define LOW 0
3 @" H- Z1 t- _5 }1 K9 S, u - #define HIGH 1# k! T1 Y4 j. V% b8 ~6 b: |
- 0 \& @. ]" e) D! `' c# v3 M7 q
- /* 带参宏,可以像内联函数一样使用 */
' R* E& C: z8 L8 J) e" ] - #define TX(a) if (a) \, x' ]) O4 W8 H# ~9 c5 |
- GPIO_SetBits(GPIOB,GPIO_Pin_0);\5 Z) v8 M: h8 c" w. q: K
- else \7 |& Q/ `' J$ b9 ?7 t0 f
- GPIO_ResetBits(GPIOB,GPIO_Pin_0)
4 w" j+ J; K& Q( g6 m# f - void GPIO_Config(void);! n: ]8 z. s; m! D$ _% a+ {
5 }8 t3 z/ a* o4 P- #endif
' B+ m% U% R8 z
@3 p: p$ ^3 B/ ^- #include "gpio.h"
5 B( l [' d' n/ c: M
* O/ V& f, A# P0 K- /**! G5 n3 X! W$ x8 ]5 p) z
- * @brief 初始化GPIO
$ O$ U) T9 x& M* q; [ - * @param 无6 x' k5 y: p6 r% R
- * @retval 无
3 w1 e8 z1 J- x+ l3 L' b' y - *// x' X- C3 i1 C& |/ B5 I. c6 A) ~
- void GPIO_Config(void)
4 R4 }: S8 b2 j) G - {
( `& I( Y+ g! F3 [: X; N - /*定义一个GPIO_InitTypeDef类型的结构体*/0 U1 B7 s- O( ?% o: p! `
- GPIO_InitTypeDef GPIO_InitStructure;
/ R0 P' q1 a' F# j% P0 ] - . P9 {3 `9 q& g @/ @" A
- /*开启LED的外设时钟*/; ^4 ^ q: O& u1 P* } P
- RCC_APB2PeriphClockCmd( RCC_APB2Periph_GPIOB, ENABLE); 9 E) s8 a" e4 i5 J4 H5 |* D
- ! l; \9 g j$ p8 w
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0; U$ _, A# _. o" j9 b
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP;
% w" ~2 w) A+ @# c' c4 A - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; $ B% n5 }0 _$ i
- GPIO_Init(GPIOB, &GPIO_InitStructure); ! `$ z. h: L& }) a6 ]+ G
- }</font>
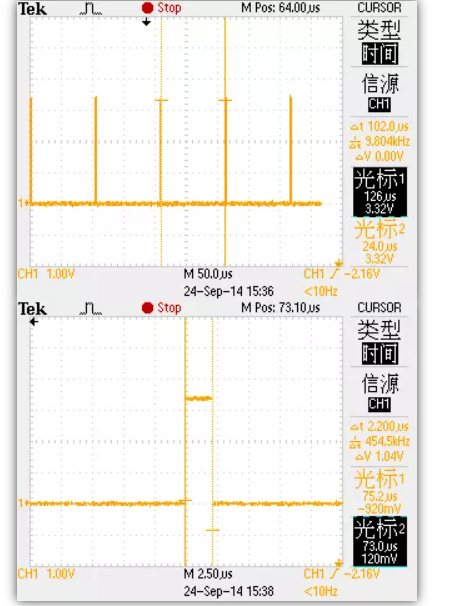
# o6 z0 L3 Z8 R2 s 在main函数中检验Delay_us的执行时间: 示波器的观察结果: 可见Delay_us(100),执行了大概102us,而Delay_us(1)执行了2.2us。 更改一下main函数的延时参数: 示波器的观察结果: 可见Delay_us(100),执行了大概101us,而Delay_us(10)执行了11.4us。 结论:此延时函数基本上还是可靠的。 使用定时器方法的实例5 _: x$ C9 z; F2 O, N
Delay_us函数使用STM32定时器2实现: - <font face="Tahoma" color="#000000">#include "timer.h"1 M7 ?- p6 t- B6 |6 {; g6 n
- - J8 l, s& c2 t6 F, e
- /* SystemFrequency / 1000 1ms中断一次
) q4 }% ? ^% D6 L9 g5 r0 j0 o( y - * SystemFrequency / 100000 10us中断一次
3 S% {* @; ?# ~* ]- F - * SystemFrequency / 1000000 1us中断一次$ U' K5 u1 M9 p/ _) ~! c! H
- */
- g! F6 H+ l, U" E
7 B9 ]% J1 u7 h5 X) {1 l- #define SYSTICKPERIOD 0.000001. O, G6 D! t, j* S4 K* W( A
- #define SYSTICKFREQUENCY (1/SYSTICKPERIOD)
0 L" J0 j! g+ V3 K( c - : [, t+ S" X; y2 I3 a) [
- /**
$ K# Z, F# W3 {/ y! q7 {$ J1 c - * @brief 定时器2的初始化,,定时周期1uS3 {- }9 r: y3 G- C
- * @param 无2 A$ _" V0 ~$ _, p! O4 v( n
- * @retval 无8 M2 n& s8 ]7 n5 d! ^& v
- */
% I1 _8 ]- O( U& ~8 x) d( ] - void TIM2_Init(void)% V& C9 P2 \/ d E: i$ M
- {, R1 j* K9 L' \8 B) k3 Z
- TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;1 c4 C" K3 V& A; B L! W
+ q* D# A8 w. w6 R% ~7 `* u0 T- /*AHB = 72MHz,RCC_CFGR的PPRE1 = 2,所以APB1 = 36MHz,TIM2CLK = APB1*2 = 72MHz */* k$ _8 }6 O6 Y0 h5 F
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM2, ENABLE);) C$ h! ~' T1 i1 U
- $ y; m) K, S/ m2 a S1 g4 k
- /* Time base configuration */2 b7 d, q' `& B, i" @, p/ s
- TIM_TimeBaseStructure.TIM_Period = SystemCoreClock/SYSTICKFREQUENCY -1;2 o6 g) `) B7 j2 h6 a
- TIM_TimeBaseStructure.TIM_Prescaler = 0;
+ A1 `( I2 M' D& ?! b" c" n9 Z - TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;
- n( T/ [- D# {2 }' C* s& G - TIM_TimeBaseInit(TIM2, &TIM_TimeBaseStructure);
$ |! \* `1 p( t0 |6 ], b7 n
4 ?+ g9 I6 q9 y. ]- TIM_ARRPreloadConfig(TIM2, ENABLE);
2 [2 @! }* _! b7 p
: x% I0 |: K1 k- /* 设置更新请求源只在计数器上溢或下溢时产生中断 */* p" U) C( o8 Y+ @$ {
- TIM_UpdateRequestConfig(TIM2,TIM_UpdateSource_Global); 3 ]- p( p7 N! G- H: Y$ c. }" ?
- TIM_ClearFlag(TIM2, TIM_FLAG_Update);
. p& X J4 H, p1 s- D/ P9 P3 E - }
, z( F% ]- _: d, T* v& Z- H
8 k4 ~* y/ G% @0 T- R- /**# V& r5 B/ R* g8 k; p* f8 W
- * @brief us延时程序,10us为一个单位* U+ X7 ]% i$ G, Q4 g1 k" s
- * @param . t6 e/ t+ q8 k. L2 C# _( v
- * @arg nTime: Delay_us( 10 ) 则实现的延时为 10 * 1us = 10us
0 P$ h6 r8 B) ~6 | u - * @retval 无) I9 n8 q" o) c+ n+ P
- */) q* R& l8 {8 z2 m; I) a
- void Delay_us(__IO uint32_t nTime)
6 b3 `9 B+ b3 x+ W" l/ p' P - { 2 g( u# l7 s. f% L* R. o
- /* 清零计数器并使能滴答定时器 */2 O( n. z ?+ J- P
- TIM2->CNT = 0; 0 a9 p; {' n2 h- \" x
- TIM_Cmd(TIM2, ENABLE);
+ d( _+ {7 [% \; _
5 N5 I7 ~) c+ i- U7 D: }- for( ; nTime > 0 ; nTime--)
- r* _ W& s- Z7 M. [. D3 c ` - {
0 G# h# }/ |3 P; c& B - /* 等待一个延时单位的结束 */' \) j6 C( R" |- j& {0 @
- while(TIM_GetFlagStatus(TIM2, TIM_FLAG_Update) != SET);
1 W4 Y$ T# K9 V3 r: d - TIM_ClearFlag(TIM2, TIM_FLAG_Update);8 A/ G" C6 ^5 M$ a! i+ \ _7 c
- }1 M/ ?1 W: b5 b) t1 T( Y
- ) I+ g9 I5 c$ c. d) X5 t
- TIM_Cmd(TIM2, DISABLE);
; S' g- y2 [& M, O - }</font>
0 K0 `. o f( S& H
在main函数中检验Delay_us的执行时间: - <font face="Tahoma" color="#000000">#include "stm32f10x.h"/ y! c C/ P' f! f7 \
- #include "Timer_Drive.h"
0 P$ T0 a0 W( t* O - #include "gpio.h" ^( `- W3 Y7 R; P" {9 s5 q
- #include "systick.h"; _; R! P- e( ^* Z, S! ~
- / N4 m5 Y" w. E0 v- q; v) F3 j
- TimingVarTypeDef Time;; `, J9 @$ x8 b: A
/ X/ F6 l6 p, z/ U3 f I) ~0 a2 V- int main(void)
* ~/ M- X3 O8 V% v( }# n - {
& D$ w5 F h9 l1 c) @8 c* O+ g - TIM2_Init();
% ~# C4 J, u+ y4 M1 b2 H4 J( h6 D - SysTick_Init();- H9 }; H- H, `" D8 t( G5 ~$ T2 X
- SysTick_Time_Init(&Time);
: ?* M6 I5 L& m% i
' N% ^7 C5 y: I; o- for(;;)3 @3 v! h- [2 ?5 o
- {5 d( G! ]2 l. U+ L& ?# j% v$ {
- SysTick_Time_Start(); 1 i4 k5 G4 y/ L' [& @
- Delay_us(1000);
0 e8 U, F' H" R0 L. p8 Z) q - SysTick_Time_Stop();
6 c2 B& J: M5 i* ~' L3 v - } 9 j. U4 X# z; N- t) S K
- }</font>
怎么去看检测结果呢?用调试的办法,打开调试界面后,将Time变量添加到Watch一栏中。然后全速运行程序,既可以看到Time中保存变量的变化情况,其中TimeWidthAvrage就是最终的结果。 可以看到TimeWidthAvrage的值等于0x119B8,十进制数对应72120,滴答定时器的一个滴答为1/72M(s),所以Delay_us(1000)的执行时间就是72120*1/72M (s) = 0.001001s,也就是1ms。验证成功。 备注:定时器方法输出检测结果有待改善,你可以把得到的TimeWidthAvrage转换成时间(以us、ms、s)为单位,然后通过串口打印出来,不过这部分工作对于经常使用调试的人员来说也可有可无。 两种方法对比软件测试方法 操作起来复杂,由于在原代码基础上增加了测试代码,可能会影响到原代码的工作,测试可靠性相对较低。由于使用32位的变量保存systick的计数次数,计时的最大长度可以达到2^32/72M = 59.65 s。 示波器方法 操作简单,在原代码基础上几乎没有增加代码,测试可靠性很高。由于示波器的显示能力有限,超过1s以上的程序段,计时效果不是很理想。但是,通常的单片机程序实时性要求很高,一般不会出现程序段时间超过秒级的情况。 " D H+ \: J( L. F& E" t9 v
|





 STMCU小助手
发布时间:2021-11-7 15:39
![3H]P{7Z537([92MUCNH7CT9.png](data/attachment/forum/202111/07/153708tkwrwwiq0jzb0lfa.png "3H]P{7Z537([92MUCNH7CT9.png")

![X2HEQI]HZ_B{W1EI9AGFR7F.png](data/attachment/forum/202111/07/153646wqdg3rhh8hzggqj4.png "X2HEQI]HZ_B{W1EI9AGFR7F.png")


 微信公众号
 手机版