|
前言 测试代码的运行时间的两种方法: 借助示波器方法的实例 Delay_us函数使用STM32系统滴答定时器实现: - <font face="Tahoma" color="#000000">) M* S* G) c3 O/ X
- #include "systick.h"
' B" ~' A8 z; f+ j - 2 ^% u; R+ e* O, V8 H/ G
- /* SystemFrequency / 1000 1ms中断一次
. q- P. z3 I- G# j* _. [0 N - * SystemFrequency / 100000 10us中断一次
: H3 @! D* {/ D1 \+ e - * SystemFrequency / 1000000 1us中断一次8 m9 V" h. M3 a8 ^1 S1 `
- */' G! y/ r* _' |4 X2 u6 N
- ; q8 H0 \; Y# I( Y
- #define SYSTICKPERIOD 0.000001, Q( p3 ~& X5 Q% [3 Y
- #define SYSTICKFREQUENCY (1/SYSTICKPERIOD) X4 a) Z# c0 q+ h3 e3 O% G8 S$ c
- ) S. z* x; `, \
- /**4 {7 S9 q) X6 {5 y; y6 H
- * @brief 读取SysTick的状态位COUNTFLAG
* v( l- o7 f' J% \) v; ]6 h7 s! Q - * @param 无
6 Q p- g) R j7 y( x+ k - * @retval The new state of USART_FLAG (SET or RESET).( ]! y) b8 m& Y# D
- */4 P& Y' Y- ?; {( q
- static FlagStatus SysTick_GetFlagStatus(void) & U% q9 j" d& k9 F+ e* ^; ?
- {9 S ]2 m( K) x0 ?2 O
- if(SysTick->CTRL&SysTick_CTRL_COUNTFLAG_Msk) ! z8 J+ Q2 B: h2 ?# g
- {7 N* [6 ]; Y, O
- return SET;: b/ v4 f" x a% y+ A7 s3 M
- }
/ F- z8 e( H7 p1 q4 l: y% P0 c - else
M' j; M3 ]7 l. x. @. e% n& j: H - {
& y0 @' j w$ o6 i/ i9 w. M - return RESET;
3 y! V$ b3 O; d2 t. r' E0 Q) u - }0 s4 P O8 ^. R; ^2 c( j6 P+ n, H" D
- }
! M$ l- X- A$ I! E! I - : |( [" G* N7 U4 {& b
- /**
" H" N6 ?3 p$ J4 B: R0 j - * @brief 配置系统滴答定时器 SysTick8 b1 O: `4 V4 x5 S& G2 {
- * @param 无
+ X3 u B& b9 ?! V' m; W - * @retval 1 = failed, 0 = successful; B% N. {2 n& n% J, A" q F0 D A3 V
- */* |/ T( R: i$ \1 G4 g& x2 h: a
- uint32_t SysTick_Init(void)2 c( h1 M2 c4 v7 @3 d2 B
- {* A" n8 p# j: ~3 x
- /* 设置定时周期为1us */7 V" d7 s; x2 l6 i2 j2 A, D
- if (SysTick_Config(SystemCoreClock / SYSTICKFREQUENCY)) 1 K# g$ t5 }. H- u
- { ) L [, b; R& E' w( b* ^1 R
- /* Capture error */' c& v- S, b& B" F/ W$ O; L' w2 D
- return (1);
/ b$ [* w! T8 b, R' f) E - }8 o+ I1 w8 P& f7 Y; Y( l
- 9 r* ^/ j# z& R1 E. U
- /* 关闭滴答定时器且禁止中断 */
/ Q+ s4 L- c1 S- _ - SysTick->CTRL &= ~ (SysTick_CTRL_ENABLE_Msk | SysTick_CTRL_TICKINT_Msk);
8 i! o2 S1 h3 I" [& b" M5 l$ y. e - return (0);
( m2 D0 @8 H' N5 {2 o# L% q - }! U- \) |+ C( z% C
- # f- k2 }' [. V, d
- /**
! Q9 x# ] ^! {5 T+ c* c9 c - * @brief us延时程序,10us为一个单位
% P1 ]& o8 J' v: \4 d3 t - * @param
8 H& S; o. I: \* c5 l - * @arg nTime: Delay_us( 10 ) 则实现的延时为 10 * 1us = 10us
8 ~; H- ?! B8 G1 E$ y - * @retval 无
0 Q6 R, W, d' w+ l& m# P* n' ~! q - */% i; R. A* k1 ^. s
- void Delay_us(__IO uint32_t nTime)( O+ {3 ?0 e7 q* Z! ~4 h. I2 b
- {
; u6 f6 K0 N) `# b- C7 ^4 P - /* 清零计数器并使能滴答定时器 */0 A- @, `2 q2 K9 N: w
- SysTick->VAL = 0;
* E/ o9 M% e- c( T' c - SysTick->CTRL |= SysTick_CTRL_ENABLE_Msk;
% V0 }6 u, j% P# v
% x: J8 m% X2 O6 W; Z( s3 v+ R- for( ; nTime > 0 ; nTime--)# U O6 j/ E, W9 ?
- {0 M3 a/ P$ F2 f2 G2 b
- /* 等待一个延时单位的结束 */* v4 }2 D1 T3 v
- while(SysTick_GetFlagStatus() != SET);
. o, R( O( G) L! J; p3 Q$ z n - }
# C7 w6 N" |' i7 _
/ Z6 F) J* Q- @ A; w* y- /* 关闭滴答定时器 */
2 N. o* D6 ^" t' U9 E - SysTick->CTRL &= ~ SysTick_CTRL_ENABLE_Msk;
; U2 V5 }6 H2 O+ ~. r* G1 n - }</font>
8 y# r* f2 r8 C& _ 检验Delay_us执行时间中用到的GPIO(gpio.h、gpio.c)的配置: - <font face="Tahoma" color="#000000">#ifndef __GPIO_H+ c1 U3 N9 @: d6 T W2 s9 X
- #define __GPIO_H) U! W7 n2 j6 }( ]$ m2 s; V a1 x( t3 t
) d' t' H; ~, L2 y- #include "stm32f10x.h"' {' O, `3 A# P- u7 I9 \& X) n
& z$ t) S$ S$ g" t4 H2 ^' B- #define LOW 0
% V0 c" \. K" p - #define HIGH 1
3 {0 y i( t- r9 Z4 B' O# [6 ]1 i, A q - " i( A! w% [0 D5 ^7 g' G
- /* 带参宏,可以像内联函数一样使用 */4 M0 M- Z6 N8 ~: k/ Y3 C% H1 f
- #define TX(a) if (a) \
9 w, \& U- [5 m3 M" h - GPIO_SetBits(GPIOB,GPIO_Pin_0);\
* A8 u8 B' {- M/ [) i - else \
% F7 r5 A$ C# M, u - GPIO_ResetBits(GPIOB,GPIO_Pin_0)
, a1 Q: p, p! v/ B# ]& t% V - void GPIO_Config(void);$ C4 I X' p5 O8 y
- ) u4 {( a5 r$ W! p( w
- #endif
: Y" [6 z/ ]0 k: X$ A0 g9 L6 M
; a) d0 j% @* y) W @- #include "gpio.h"3 O. I' p7 C6 V# T+ y
9 v0 x* [1 v/ H! u* P- /**8 w' D! L; ?: b0 w1 q: m
- * @brief 初始化GPIO1 V# ~' E" L# i* Q/ z
- * @param 无
5 I1 I3 f3 t$ y# D# J- O8 H - * @retval 无
" ~* e# }$ M) A! n+ b. Z - */+ a: g7 l* k8 W: {3 }
- void GPIO_Config(void)) Z7 V5 o5 ~, y# i) b
- { % |4 V, X. F; F. N
- /*定义一个GPIO_InitTypeDef类型的结构体*// E1 |6 P% ?- V
- GPIO_InitTypeDef GPIO_InitStructure;! r0 v0 x8 D; [7 m4 Y1 H6 ^1 C
- 1 n4 I& n/ }8 H# x& J. y4 H
- /*开启LED的外设时钟*/
" F ]6 {+ R3 ^, U F - RCC_APB2PeriphClockCmd( RCC_APB2Periph_GPIOB, ENABLE); * u0 g7 v, s$ X6 A5 Z
0 P8 O" J8 Y7 j% m- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0; : t& g+ ~/ h& S; z9 T
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; + R* A1 T& ]0 @& O, P% |
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; * ?% X+ v: l& i# c$ ~
- GPIO_Init(GPIOB, &GPIO_InitStructure); 3 C$ z* T1 ]% ^
- }</font>
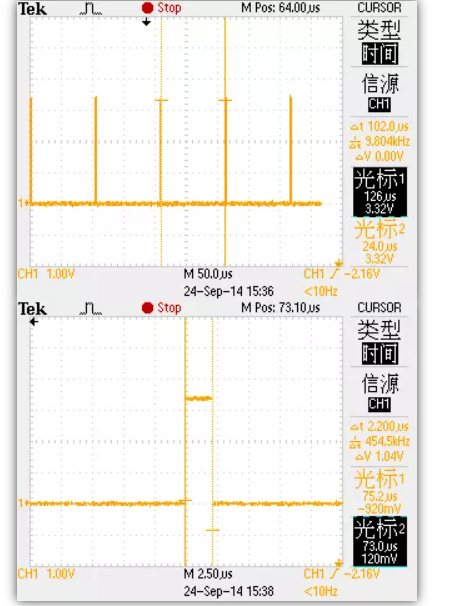
在main函数中检验Delay_us的执行时间: 示波器的观察结果: 可见Delay_us(100),执行了大概102us,而Delay_us(1)执行了2.2us。 更改一下main函数的延时参数: 示波器的观察结果: 可见Delay_us(100),执行了大概101us,而Delay_us(10)执行了11.4us。 结论:此延时函数基本上还是可靠的。 使用定时器方法的实例3 z' q8 Z& g7 i( q7 E9 s
Delay_us函数使用STM32定时器2实现: - <font face="Tahoma" color="#000000">#include "timer.h"3 k' n5 i% F) L: M4 _
/ O2 ^* ]. I4 k2 S! C$ V p- /* SystemFrequency / 1000 1ms中断一次
& S7 E( r( e T8 e - * SystemFrequency / 100000 10us中断一次
5 r) f/ Y) w/ _( z0 X, H, Q/ Y - * SystemFrequency / 1000000 1us中断一次
" S: \1 R% k( c6 N - */
& \) m6 S0 I4 @" `# Y - 2 s- f1 N5 |- \, Q, l
- #define SYSTICKPERIOD 0.000001
( ~3 q( h1 l' U - #define SYSTICKFREQUENCY (1/SYSTICKPERIOD)" E; G5 `0 Y9 s
- + h. D$ V1 w8 h5 o, ?* R1 @
- /**7 }7 R# H- E$ H6 q
- * @brief 定时器2的初始化,,定时周期1uS
i$ _0 _: T+ ~2 P- p5 [ - * @param 无
- M* \5 Q G6 E* O0 P1 U4 N7 ? - * @retval 无
) l* X' `5 o2 K9 y, h - */
1 B+ i1 F+ G; G: h6 |: ` - void TIM2_Init(void)0 B& [4 K, d" `1 o. ~ T: h* @$ ]
- {/ b! F0 g- V/ B: _5 A% S i
- TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;1 W2 j" E8 Z) V
" _8 J+ F( K4 M- U- /*AHB = 72MHz,RCC_CFGR的PPRE1 = 2,所以APB1 = 36MHz,TIM2CLK = APB1*2 = 72MHz */ Y, l2 m6 D' q2 f% S6 J
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM2, ENABLE);& N" Y( \( w* d# [+ T% j
- 7 _( t2 o; p% m
- /* Time base configuration */
* ^) H r3 O: i; O1 [! A - TIM_TimeBaseStructure.TIM_Period = SystemCoreClock/SYSTICKFREQUENCY -1;
6 J" m6 ]$ s5 g( o+ }# X7 h4 s" j - TIM_TimeBaseStructure.TIM_Prescaler = 0;. V4 j5 ~( p" N! c: x# D
- TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;
9 k( J, @0 \& E0 e( q( B - TIM_TimeBaseInit(TIM2, &TIM_TimeBaseStructure);* Q7 d0 t7 [, O; |+ @; J# q
- + J& v4 E; U: [9 Q9 K
- TIM_ARRPreloadConfig(TIM2, ENABLE);
n* y& N. M7 R6 \% V- u- X - - l3 Z, z5 y. H1 Z( N2 i) R
- /* 设置更新请求源只在计数器上溢或下溢时产生中断 */3 y1 H4 o" w) ~3 h
- TIM_UpdateRequestConfig(TIM2,TIM_UpdateSource_Global); , |) b. D/ N2 n- u
- TIM_ClearFlag(TIM2, TIM_FLAG_Update);1 g6 g9 {# o- K+ X
- }
$ r5 h* O1 Q# z& x. j
" N! _7 Y4 H! y( S0 h8 i% o- /*** t2 Q. ?4 M7 [6 A z7 _2 B& J
- * @brief us延时程序,10us为一个单位, |7 c X$ ^. `
- * @param $ U( b# H* ^* M) X0 e* q& K' c& j' [
- * @arg nTime: Delay_us( 10 ) 则实现的延时为 10 * 1us = 10us% D _3 y6 f8 C; M0 H& f6 H
- * @retval 无$ k. b# S; l! x! `* {* J; o8 U
- */' e( m5 x* c/ i1 x
- void Delay_us(__IO uint32_t nTime)$ @4 q- ]* ^; W
- { 7 c, K3 N( F. F
- /* 清零计数器并使能滴答定时器 */7 @- r9 T; t2 U2 _/ ~9 C
- TIM2->CNT = 0;
/ x- T! j2 d4 e - TIM_Cmd(TIM2, ENABLE); % n- u. z& K$ N$ U Y$ U
- - T) k2 p6 m$ `" C" M
- for( ; nTime > 0 ; nTime--)& W. B0 A. o0 y+ h$ S$ f; H, L* J! m: H
- {
2 ]/ h( L1 S/ B8 {3 Y& D$ d1 Y - /* 等待一个延时单位的结束 */
( Z0 Q/ h& Y3 z- m1 a9 j - while(TIM_GetFlagStatus(TIM2, TIM_FLAG_Update) != SET);
; n a: _/ |0 F& ~' M$ \ - TIM_ClearFlag(TIM2, TIM_FLAG_Update);
' N1 @8 l" s: g4 A% F: v4 b' e - }
; \6 j2 A$ C8 x# I - / t3 h1 r w$ T/ \! t/ D
- TIM_Cmd(TIM2, DISABLE);* R! C) y! d7 M7 T
- }</font>
; Q' ^6 i5 I% z$ U& a1 ]! }
在main函数中检验Delay_us的执行时间: - <font face="Tahoma" color="#000000">#include "stm32f10x.h"
/ U9 N H% |( e5 P - #include "Timer_Drive.h"2 V) \" W0 R9 M& A6 z
- #include "gpio.h"
& v1 W& P0 l( T& h - #include "systick.h"# ~$ G% r6 P9 T V
- - _. c# a7 v$ M5 ~+ j: E8 f% c0 p b! S
- TimingVarTypeDef Time;' E" C5 s) V" q$ m. A6 q
0 R5 n m& Z# b9 @+ [: u7 Y" x" k% s- int main(void)' `! {& ]/ k& |2 P% q
- { 8 }; g ^2 p$ `" @
- TIM2_Init();
9 p. A4 C1 D9 H+ E' ~ - SysTick_Init();$ d1 j3 R" |/ [7 S, m
- SysTick_Time_Init(&Time);0 Q2 f* ?6 `) N1 Y' G' V& y, W
, W; b0 E- S- F! L$ M- for(;;)
. }1 o' i4 o9 f; A+ z - {
5 W* V% ~0 \. G9 d9 B, U. h+ Q - SysTick_Time_Start();
; Q- i- T* ?5 i4 \6 D' B/ K! R* k - Delay_us(1000);7 @. D! q, x `/ u& H' u
- SysTick_Time_Stop();6 x! G$ C% J3 D, c0 _. G6 {/ @
- }
( w4 T/ ?8 H. M' O8 w, a - }</font>
怎么去看检测结果呢?用调试的办法,打开调试界面后,将Time变量添加到Watch一栏中。然后全速运行程序,既可以看到Time中保存变量的变化情况,其中TimeWidthAvrage就是最终的结果。 可以看到TimeWidthAvrage的值等于0x119B8,十进制数对应72120,滴答定时器的一个滴答为1/72M(s),所以Delay_us(1000)的执行时间就是72120*1/72M (s) = 0.001001s,也就是1ms。验证成功。 备注:定时器方法输出检测结果有待改善,你可以把得到的TimeWidthAvrage转换成时间(以us、ms、s)为单位,然后通过串口打印出来,不过这部分工作对于经常使用调试的人员来说也可有可无。 两种方法对比软件测试方法 操作起来复杂,由于在原代码基础上增加了测试代码,可能会影响到原代码的工作,测试可靠性相对较低。由于使用32位的变量保存systick的计数次数,计时的最大长度可以达到2^32/72M = 59.65 s。 示波器方法 操作简单,在原代码基础上几乎没有增加代码,测试可靠性很高。由于示波器的显示能力有限,超过1s以上的程序段,计时效果不是很理想。但是,通常的单片机程序实时性要求很高,一般不会出现程序段时间超过秒级的情况。 : N1 L4 @( z* e9 a2 {" V
|





 STMCU小助手
发布时间:2021-11-7 15:39
![3H]P{7Z537([92MUCNH7CT9.png](data/attachment/forum/202111/07/153708tkwrwwiq0jzb0lfa.png "3H]P{7Z537([92MUCNH7CT9.png")

![X2HEQI]HZ_B{W1EI9AGFR7F.png](data/attachment/forum/202111/07/153646wqdg3rhh8hzggqj4.png "X2HEQI]HZ_B{W1EI9AGFR7F.png")


 微信公众号
 手机版