本项目中使用了Zigbee模块(DRF1609H),作为无线数据传输使用,初始化DRF1609H主要涉及以下几个方面的内容:2 o8 l2 ]. C, j7 i) _5 C
1,设置节点的类型,可以设置为:Router、End Device。Zigbee网络有3种类型的节点:Coordinator、Router、End Device,Cordinator接在电脑上面收集数据,我们这里是采集节点,所以只设置为Router或End Device。% _& n6 n+ w3 j
2,检测节点是否加入了网络
, d4 S- g: ]1 D+ I3 P# `: H/ N) t3,如果节点没有加入网络,则启动自动扫描加入网络
* T& a9 y1 D% S( ~6 Z6 `" x7 _" l( K2 K3 L: L: K+ Z/ ]! }6 |, @: ]
1,节点类型的设置:
1 k, C& u6 Z7 n/ r! x首先读取DRF1609H的参数:G031向DRF1609H发送读取参数指令,发完参数后,有一个500MS的超时等待参数的回复,参数回复总共是53个字节,放在receiveConfigData里面。
2 O6 P7 z; f1 I k a6 I7 I
& k/ e) x* [5 m, W7 i- //--Read DRF1609H Configures --
3 o: q8 G; U& k( d9 | - drf1609h_readModule();' z' R+ r# x4 p; j
- HAL_UART_Receive( &huart1, receivedConfigData, 53, 500 );
- //------------------------------
% Q% {1 w" C) Z* X# h - void drf1609h_readModule(void)4 X+ q. J, L0 [) T( q
- {3 l( }& q# b3 [
- drf1609h_sendedIns = sendIns_read;6 v+ B# a* Z- b& W9 N
- HAL_UART_Transmit_DMA( &huart1, readIns, 9 );
5 g0 D1 _' P) P- A# k+ A - }
0 `) o4 m. y9 N3 V7 u/ c$ V- S
8 o" W& V+ x3 U6 a- //---If DRF1609H Error or Read Error ------
6 L% P; f& _2 r; s/ t* T - while( readParameterProcess(receivedConfigData, 53) == 0 )
( A! a( Y! A! [2 C v! H9 X/ x - {9 @, T) s9 d, d4 a$ d% K5 u
- drf1609h_readModule();
8 U6 `/ ?! z; n* M9 v - HAL_UART_Receive( &huart1, receivedConfigData, 53, 500 );5 j4 W; `5 J. r, ?
- }
- //------------------------------4 F6 w, M' Q1 k* \/ j* k& ^; P8 Q
- uint8_t readParameterProcess(uint8_t *inputData, uint16_t inputLen): w) d r4 s) m. A( c" d
- {4 b! H b2 L. Q% M. ?
- uint8_t result=0;. ]9 R% W H& N: L ]/ u
- 8 j$ ~7 C/ Q7 p- B$ ]; I
- uint8_t tempXY=0;
& h. G5 a! b& `+ Y - uint8_t tempRight=0;1 A" Z+ o8 U( N2 R) c
- uint8_t i=0;$ E4 D ^$ k' H% Y' T I: q
- 7 Y- K7 |# \. w Q
- tempXY = getXY(inputData, inputLen);& x( t- S9 _4 m& N w% ^( a b
-
" Z. `$ L, x% c/ G S8 l - if(inputData[0]==0xFA) { tempRight++; }2 V' e+ C S. T( l# p% ^; }( @* m
- if(inputData[1]==0x31) { tempRight++; }9 s* w g- g7 y" ~- f0 G/ e' f f3 k# a) d
- if(inputData[2]==0x0A) { tempRight++; }; ^; S+ c$ R( u" _2 j0 h
- if(inputData[inputLen-1]==tempXY) { tempRight++; } a5 r* x! l+ r
-
8 P6 t* T; E& @) F2 g$ y - if(tempRight==4)
9 S& P2 {" y0 Q; q& Y9 c4 s - {
6 @$ \' x8 O" b2 b - //------
% I! r: i. J( @$ v8 J+ ^9 ^ - drf1609.pointType = inputData[readHeaderLen +0];
8 U& ~% W, M m9 K8 x( A6 q$ q" N - drf1609.PAN_ID = inputData[readHeaderLen +1]*256 + inputData[readHeaderLen +2]; S' V; X: G5 x- k
- drf1609.Channel = inputData[readHeaderLen +3];
/ Z% a* D6 j/ A4 s! d - drf1609.transferModel = inputData[readHeaderLen +4];
& a! H& }/ \, x5 z - drf1609.userAddress = inputData[readHeaderLen +5]*256 + inputData[readHeaderLen +6];. s" f7 A% |% w
- drf1609.X7X8 = inputData[readHeaderLen +7]*256 + inputData[readHeaderLen +8];
+ ], `% G) A6 Z% D - drf1609.uartBraudRate = inputData[readHeaderLen +9];' J( ?9 Z3 D$ e3 s* M% r* F
- drf1609.uartDataBits = inputData[readHeaderLen +10];+ O. j$ g3 O1 O4 d/ {4 Y( r
- drf1609.uartStopBits = inputData[readHeaderLen +11];. |# R, F/ }& ~
- drf1609.uartParity = inputData[readHeaderLen +12];( }. B. W4 y7 u8 }
- drf1609.X13X14 = inputData[readHeaderLen +13]*256 + inputData[readHeaderLen +14];
6 n7 U! e; _& ]" f8 t& Y. E6 [) F - drf1609.antennaSelect = inputData[readHeaderLen +15];$ W _" h/ G4 e2 W: ?, A5 _" X" f3 e
- % | W% [5 Y3 g
- //-------
8 K8 J: V ]" R/ ?8 @! j5 C - for(i=0; i<8; i++)
! q2 }# g3 [5 o0 b N/ W0 Y# A - {
" y1 A% U/ B, s0 m: m. l: t8 ] - drf1609.macAddress<i> = inputData[readHeaderLen +16 +i];
# u: E% E; I# F7 o - </i>}
W S; l( M) Y/ i2 w -
4 G0 K3 {9 J/ \8 Q1 l7 X - //--------
4 l4 F* r3 P9 ]8 E W - drf1609.prePointType = inputData[readHeaderLen +24];
1 g# Q6 _& u) d( f5 f" H' p* \ - drf1609.prePAN_ID = inputData[readHeaderLen +25]*256 + inputData[readHeaderLen +26];
, b4 t, a/ O5 E# a( e. [ - drf1609.preChannel = inputData[readHeaderLen +27];$ d6 l; n1 w o ^8 R- A: z
- drf1609.preTransferModel = inputData[readHeaderLen +28];5 ]; C4 t1 f+ w0 J" q) t
- drf1609.preUserAddress = inputData[readHeaderLen +29]*256 + inputData[readHeaderLen +30];
) O k- c) X2 Z! `* l+ N( a - drf1609.X31X32 = inputData[readHeaderLen +31]*256 + inputData[readHeaderLen +32];
) h9 G" S5 o2 c1 i, W- D - drf1609.preUartBraudRate = inputData[readHeaderLen +33];
+ k5 ~# t% X/ q7 X - drf1609.preUartDataBits = inputData[readHeaderLen +34];4 S U) _6 l$ k
- drf1609.preUartStopBits = inputData[readHeaderLen +35];* ^6 T P% ^* i) q) Z% @
- drf1609.preUartParity = inputData[readHeaderLen +36];
, V/ X" m# o" R# F8 u$ p2 k - drf1609.X37X38 = inputData[readHeaderLen +37]*256 + inputData[readHeaderLen +38];+ u* a9 ~" y) N: G6 ]$ r
- drf1609.preAntennaSelect = inputData[readHeaderLen +39];
9 ]' }, `, K6 o2 v+ l - + V7 o. `0 V( z) b: s
- //-----------
( B, w$ z5 X* T" b$ X! Y5 R0 l - drf1609.shortAddress = inputData[readHeaderLen +40]*256 + inputData[readHeaderLen +41];
) ?' ]2 s/ P' }7 @9 g1 K* E6 Y6 `0 E - drf1609.X42 = inputData[readHeaderLen +42];7 T& k# y, F. S2 w/ }- y
- drf1609.isSecurity = inputData[readHeaderLen +43];8 ]/ {; s. ]# G6 S
- 9 g6 Y; S* W# j
- for(i=0; i<4; i++)& f; r' Q( y& {
- {
/ m* n9 S* \; U/ V$ M; X - drf1609.securityCode = inputData[readHeaderLen +44 +i];
4 x; U3 w) |5 n& H2 O - }) D4 L7 i9 R$ V) `6 j7 |: \3 Z
- + U! r! I2 Q! _9 V8 M& C
- result =1;( r( |6 ~5 t! a& M7 U+ c1 P* F3 m) z
- }
3 B7 F; R+ \( q1 L4 g/ ` - 1 U0 z# I: j& s* k/ s d! y ^
- return result;! E& R8 [# U7 ^7 Y8 M' R
- }
/ U5 l( e/ [9 a' ~4 p接着比较读出来的节点类型与要设置的节点类型是否一致,如果不一致的话,就重新写入要设置的节点类型: - if( drf1609H_setPontType != drf1609H_readPointType )
写的过程:
1 Y% y) L3 a& o8 {) q* T1,产生写入参数9 H, G* K" H( E
2,写入
, Y. r& j: G" e3 j! r/ p9 J3,接收回复的参数,看看写入是否正确
* u b% T5 ^$ n5 ?3 M$ `, B1 c( ^+ P3 P. p9 I
- getWriteIns(drf1609);
0 x; K. M# Z" [* w$ `+ C - 1 _& {: ]# C8 d2 \
- drf1609h_writeModule();& x2 l8 z. `9 o) W ]
- HAL_UART_Receive( &huart1, receivedConfigData, 5, 500 );
) x6 [, D# ]( m+ ~' j# P写入正确以后,则重启模块(注意:DRF1609H的写入参数生效,都需要重启),这里是用一个IO口,控制DRF1609H的RESET脚拉低重启。: w* N& |% N/ q% u3 p8 R& K
- if( is_InsBack(receivedConfigData, 5) )
2 m! S3 r+ C* g* @& ` - {) P$ L$ k: c) O3 W6 H* v$ U: n3 L
- if(receivedConfigData[2] == 0x0A)
/ P& G: @/ `+ |* j - {3 d6 N: L6 `- [) U
- drf1609h_reset();# M1 a0 j$ c$ P0 c
- HAL_Delay(2000);
' v9 F' V8 X+ n! U - drf1609h_status = drf1609h_powerOn;9 k0 I8 B, g9 i, X- d1 z3 m
- }
% y/ L, f, a: w5 i' c - else; C- a8 f1 b; P4 j9 D
- {. w. ^( P$ r( n( z& f
- errorStart=1;
: v0 b* V$ ]9 x4 } - }
9 Y9 e; {! r$ W' Q0 x# V1 m - }
4 D" `: H1 c9 z( z7 i& G - else( W3 G( d1 W; `0 h( X1 I
- {
7 S6 u; b7 u$ g. d - errorStart=1;
0 k/ B6 e2 p2 ?- K+ d& D - }
需要注意的是,getWriteIns(drf1609),这个函数是把drf1609结构体,直接变换成写入指令,建议用户不要修改这部分,直接拷贝使用
- i8 s! k I6 v3 G- F B
" r) `8 V2 N7 B- P. b- //---------------------------------------------------. j# J p) y7 }
- void getWriteIns(_zigbeeParameters inputParameter)
2 N7 D7 X$ m' c. @ - {
: f" `7 U2 U# l) }9 p6 B* X* A9 N4 g+ | - uint8_t i=0;
; C/ R& Y0 D# J8 u; b5 k4 r - uint8_t tempXY=0;
/ _7 s/ ]( a; y% ?0 b/ W" q -
+ {" |2 D# m9 Z - writeIns[0]= 0xFC;
" b* I# m; K. @' }: q5 Z - writeIns[1]= 0x27;0 q' u" P4 D+ K. p2 t& m% f
- writeIns[2]= 0x07;; G- R0 J' J1 P \5 o n+ T
-
3 r+ y% N. T a6 x0 `/ O - writeIns[writeHeaderLen +0]= inputParameter.pointType;
, m. k0 s& W$ S9 {! p. n - writeIns[writeHeaderLen +1]= (inputParameter.PAN_ID & 0xFF00)>>8;
% N+ ~- U4 D9 J) f# S Z, Y - writeIns[writeHeaderLen +2]= inputParameter.PAN_ID & 0x00FF;5 X* m( y9 n# h. o8 ~
- writeIns[writeHeaderLen +3]= inputParameter.Channel;
4 E F6 k M6 z! u# e. l - writeIns[writeHeaderLen +4]= inputParameter.transferModel;3 _8 @' l; N: V. [
- writeIns[writeHeaderLen +5]= (inputParameter.userAddress & 0xFF00)>>8;
1 I3 T# d% I9 g' ^- u8 [7 A - writeIns[writeHeaderLen +6]= inputParameter.userAddress & 0x00FF;
. m3 X( G1 |3 @( E0 l2 ]5 K+ s# Y - writeIns[writeHeaderLen +7]= (inputParameter.X7X8 & 0xFF00)>>8;5 A5 g |3 |/ r, z( ]9 S3 B, V
- writeIns[writeHeaderLen +8]= inputParameter.X7X8 & 0x00FF;/ K7 G1 R# E+ }7 D
- writeIns[writeHeaderLen +9]= inputParameter.uartBraudRate;$ Y$ m' g% u2 B5 n
- writeIns[writeHeaderLen +10]= inputParameter.uartDataBits; q; `3 Y7 b9 D) s
- writeIns[writeHeaderLen +11]= inputParameter.uartStopBits;) P+ n+ a* y, h' ~! y
- writeIns[writeHeaderLen +12]= inputParameter.uartParity;
* U" U- R. Q' S5 G+ I2 M. }2 _7 F5 @8 ` - writeIns[writeHeaderLen +13]= (inputParameter.X13X14 & 0xFF00)>>8;8 q9 q0 p; s% C ^
- writeIns[writeHeaderLen +14]= inputParameter.X13X14 & 0x00FF;6 F7 E. c! J2 [+ Z6 Y. \
- writeIns[writeHeaderLen +15]= inputParameter.antennaSelect;
6 J* p" n; Z" k( f' N! d -
; W+ y+ c9 C9 |, r - writeIns[writeHeaderLen +16]= inputParameter.prePointType;
5 W- x: k0 S$ v: @ - writeIns[writeHeaderLen +17]= (inputParameter.prePAN_ID & 0xFF00)>>8;; O' l+ H" A# W' {
- writeIns[writeHeaderLen +18]= inputParameter.prePAN_ID & 0x00FF;
; A6 G6 I/ g$ n. }( J - writeIns[writeHeaderLen +19]= inputParameter.preChannel;
) f0 x" P: G, C* p- U1 ~# x! ? - writeIns[writeHeaderLen +20]= inputParameter.preTransferModel;/ M# V! m0 ~) z7 x. i0 A1 L
- writeIns[writeHeaderLen +21]= (inputParameter.preUserAddress & 0xFF00)>>8;
& ^ L* X- ]* e+ M - writeIns[writeHeaderLen +22]= inputParameter.preUserAddress & 0x00FF;
. O/ U/ e: U& y. E5 d+ i9 W8 y7 c - writeIns[writeHeaderLen +23]= (inputParameter.X31X32 & 0xFF00)>>8; //--AS ReadParameter's X31 X32
# V) f# v. n* \7 o$ I4 n3 k - writeIns[writeHeaderLen +24]= inputParameter.X31X32 & 0x00FF; //--AS ReadParameter's X31 X32* f9 u( V' N1 a
- writeIns[writeHeaderLen +25]= inputParameter.preUartBraudRate;
+ t7 E0 }! @/ Y! ^2 ]$ n# j - writeIns[writeHeaderLen +26]= inputParameter.preUartDataBits;
- r) S! Q0 }8 B/ I$ N+ C, f - writeIns[writeHeaderLen +27]= inputParameter.preUartStopBits;/ Z, {9 t; ~# n+ E
- writeIns[writeHeaderLen +28]= inputParameter.preUartParity;
5 D, u' z' Q# ]; b) G - writeIns[writeHeaderLen +29]= (inputParameter.X37X38 & 0xFF00)>>8; //--AS ReadParameter's X37 X38' p1 D/ L0 s8 v! a' k) @8 U& z, i
- writeIns[writeHeaderLen +30]= inputParameter.X37X38 & 0x00FF; //--AS ReadParameter's X37 X38
7 o: D+ s; \0 C3 q - writeIns[writeHeaderLen +31]= inputParameter.preAntennaSelect; D# G4 g9 @! C9 J/ S2 l' X
- writeIns[writeHeaderLen +32]= 0x1;
+ E) ? ^/ s: z' ^* J2 g& ~ - writeIns[writeHeaderLen +33]= inputParameter.isSecurity;
% X; J# G( ?# a7 K7 d/ j. a' q -
% n" N& D5 L3 M9 a: P! c0 h - for(i=0; i<4; i++)
0 N6 @1 R# v/ E: X - {/ X) n% ~9 S5 {3 x) u$ u/ _. H; M
- writeIns[writeHeaderLen +34 +i]= inputParameter.securityCode<span style="font-style: italic;"><span style="font-style: normal;">;4 C. C. d0 B4 I
- }, [' s0 q* b: k- v) p" v; b
- * ~# e, g4 N# Y4 D u
- tempXY = getXY(writeIns, writeInsLen);/ b8 y, e; e3 U) O
-
1 E) [6 {+ p0 \, P! a& _ - writeIns[writeInsLen-1]= tempXY; / _ I3 f4 ?# \; J# M
- }</span></span>
& H' s* N! n! Q; k: p2,检测节点是否加入网络
7 A7 v' V' b' M. y E检测节点是否加入网络,我们这里使用了读取DRF1609H节点信号强度指令,如果读取信号强度成功(回复的数据是正确的),则表明DRF1609H已经加入了网络并且与Coordinator通讯正常。+ D, C" p h1 M: j3 U
这个函数用来检测DRF1609H是否加入了网络,加入则回复1,没有则回复0:, @. h. F' o# P/ p
注意:这里是检测10次,没有加入也回复1,主要考虑在低功耗情况下,如果Coordinator没有开机,如果节点一直检测,则对耗电不利,用户应根据实际情况修改使用。
5 Z8 O' n3 e+ k$ _, s& d4 P8 ~" Z9 J! h! X v5 I
- uint8_t drf1609h_isJoinedNet()
8 b% S6 r* E! ^8 a' h6 q7 F - 1- E, e" x* _8 P! s
- //----------------------7 M4 X, X% _; g& E& _
- uint8_t drf1609h_isJoinedNet()
" M, N* ~% S/ ] - {5 V9 W# C7 ?& S1 n M) G% I4 ~# q
- uint8_t result=0;& L$ o. ^* n9 c0 M/ I7 s. ^2 [
- uint8_t i=0;
. I8 q" F6 U" {- @# L0 a1 p5 }& b - $ x7 H- O* s2 {' w, Y! v
- //MX_USART1_UART_Init();
8 r o" p: O; K) B - //HAL_Delay(10);
& j" }- G6 i7 X; ]$ h0 O! O7 c - for(i=0; i<8; i++)+ U5 b! H5 E1 d1 g
- {
- h2 n0 ^3 L l% q5 c( s - receivedSignalData<span style="font-style: italic;"><span style="font-style: normal;">=0;
" T" s3 u' ^* c - }$ ^3 M7 \/ Y6 Y7 t3 z# B5 W
- / `( k: k% p% g0 _
- drf1609h_requestSignalIndex();, x4 S" u& i: c5 I: k. y( f
- HAL_UART_Receive( &huart1, receivedSignalData, 8, 500 );. b# M2 w- M* e; x1 z
- HAL_Delay(1000);
. b5 c/ D6 X( K9 L - 1 F" [% o! n6 V4 n9 ^3 [% _ W
- if( checkSignalData(receivedSignalData, 8) )3 p* Q! x" E& _; w6 ^
- {4 |4 h( a* M. w1 u" F9 R# Q
- result=1;
4 z; m D: b, ~& I$ J - receivedSignalData[8] = drf1609.pointType;$ d4 I3 S e o- R3 y5 c
- HAL_UART_Transmit_DMA( &huart1, receivedSignalData, 9 );
u' O9 \; t/ j t - }
) D' l7 N+ E" l6 e& a+ Y# F+ v - else
" [: g/ y; D5 v* O9 H - {
7 l0 v7 {6 Y" L - haveTryToJoinTimers++;
) Z w% R( |- G {0 S9 T4 Q - if(haveTryToJoinTimers >= maxJoinTimers)
% \! ]4 S6 h l! c N, P - {
% ^/ l3 s- W4 P2 p2 h3 x; d - result=1;3 B. i, ~- y# ~, ~. \
- }" f2 R5 g9 C) I9 [
- else
3 B. ^/ }& u5 {6 p1 u g. h - {
+ ]4 Z4 V; {7 K2 K& H - result=0;4 P6 }6 Y0 t; l; o2 W: f# }
- }
% g+ l9 W9 X5 t/ f( J0 | - }' H& B% S, S; c
3 t- {5 l8 t8 \1 F6 p/ O7 t
: j) M: E5 E% V# T# v- return result;6 S/ \+ A. q r6 B4 G* J, c
- }</span></span>
' A1 a' R0 R# K, s' J8 X检测的过程:2 Q8 b0 w" T+ L2 Y
1,发送读取信号强度指令
" J- ?' i# H4 L8 N5 k8 @+ g7 I2,等待接收回复数据5 u5 o, k/ j; A$ W9 p
3,如果接收回复数据成功(已经加入网络),这里将收到的数据加上自己的节点类型发送给Coordinator,通知节点已经加入成功* {0 y. B: B0 l% I6 X
* a# n' J7 P" u! D! F7 t
- drf1609h_requestSignalIndex();: w0 J( ^9 u0 W
- HAL_UART_Receive( &huart1, receivedSignalData, 8, 500 );
% m0 W* Y6 \0 p% h; X% _: D' @- W - HAL_Delay(1000);
1 h9 \! x1 R. r9 `7 S: Y0 z2 [ - 8 |! V! V% [" Y$ k& `- d$ h8 w, {
- if( checkSignalData(receivedSignalData, 8) )6 Y, m! t; h! Z M- D6 w, v
- {, w8 l4 \* J- |; |# |
- result=1;6 H! r6 T: L5 X1 \5 U
- receivedSignalData[8] = drf1609.pointType;) q: m# O& }6 B* L
- HAL_UART_Transmit_DMA( &huart1, receivedSignalData, 9 );
- L7 s$ s( c% s6 s, Z - }
3,启动节点自动加入网络
0 j, Q. k' B" o5 A. E如果连按三次DRF1609H的Function按键,则开始自动扫描,如果扫描到Coordinator,则可以自动加入网络,并从Coordinator处获得“给Router预设的参数”,所以节点是不要设置的,我们节点的板子上也没有把DRF1609H的串口留出来,而是通过连按三次按键,自动加入网络,自动取得参数。. n8 {+ `+ z0 b7 z+ u
1,检测DRF1609H是否加入网络,用的是读取信号强度的指令
* _9 K4 Q1 H! d" T2,如果没有加入网络,则启动自动加入网络, W$ `2 h$ T. Y
3,启动后,等待12秒,再读取信号强度,判断是否加入了网络, l) C' t9 \& }. w, i; f
注意,板子上有按键,如果是低功耗模式,建议不要启动这个功能,用按键手工加入网络,如果Coordinator没开机,一直扫描网络,会很快耗光电池。
; ]7 w: L" F$ D @6 X+ W
6 Y3 y! n: R! E" ~2 }) J) Z! w- //-- Do 5 timers get Signal Index ----//
- u% l' |% A7 \9 w8 D - for(i=0; i<5; i++)
L5 q4 x3 L' v, d4 L' ?% Z% V - {+ e& B9 O& N! R8 [
- drf1609h_requestSignalIndex();* F" s% R3 t9 U! G8 q0 g4 m
- HAL_UART_Receive( &huart1, receivedSignalData, 8, 500 );1 x( `1 L$ I" A' M4 l
- HAL_Delay(500);
9 ], }- c- f3 ]3 M) n" q9 { - - F5 A2 ^- v$ \+ U
- if( checkSignalData(receivedSignalData, 8) ): D+ r9 v, H; b. E E8 [
- {* N, m$ s3 c2 o, ]
- tempVal++;
8 I o; t: f$ x' D a% c+ o - i=5;
1 Z$ Z) q3 i, T8 D1 F - }: q* p) |. z0 z% ~0 e) F% i1 C: g
- else. M% v+ F9 R7 h( f
- {
/ C0 ^+ Y' N/ P* B6 A' ^( [ - notGetSignalVal++;+ B$ _5 o7 L& d0 l
- }7 e {9 O4 _) S' F+ i
- }
- drf1609h_autoJoinNet_Start();
; K$ m- `. ?7 n2 p$ J - HAL_Delay(12000);
$ i6 G) b2 R3 Z, F' M( A9 c进去自动加入网络的代码看看,其实就是模拟三次按键:
! g! b: c3 h- V* ^开始以后,DRF1609H上的2个灯会快闪,观察到一个灯灭,一个灯慢闪以后,说明已经加入网络。
3 _) Q. H* x) `8 d; e
/ c% p/ w. k3 N+ L: U7 {% h- //---------------------------------------6 b, W0 X k9 U9 J% q" D4 U" |
- /* This Simulate Function Key to start! y9 s/ D1 m: l* c
- * point auto join net
" o- e3 u- j7 {8 D8 k! {' f9 \( i1 O - * ____ ______ ______ ______
7 j" U" I8 q: K: i. @ - * |__| |__| |__|& B, S( {9 P5 a9 r8 y$ W& W
- *
% w4 q4 M: O* A* X$ e! p0 \; o - * 120 200 120 200 120 200" U8 e# c& f4 \+ x# ~
- *! K- H; s# V# Q' ]
- * ----------------------------------*/
/ o! }8 B, p& o P3 t - void drf1609h_autoJoinNet_Start()
& k9 N, ^3 }& I! w h8 V - {% |3 o+ L( O- X+ q
- uint8_t i=0;
$ W+ ?' W! D: a* B - * r* R# y: m' m7 w) t3 \- K
- set_autoJoinNetPin_output();2 r }9 ~! w9 ^' u8 _% T
- set_autoJoinNetPin_out_1();; j- ~8 U" s* ^% k' h2 F
- HAL_Delay(100);2 A7 B! ?$ ?5 k% Y/ f& z
- . j$ Y; u' ?: j0 t9 n
- for(i=0; i<3; i++)! h) {) c* c$ a) ?; P& z. A$ x
- {" r) m2 R5 {, I: Y" T5 J S1 h3 _3 Q4 a
- set_autoJoinNetPin_out_0();
* l% v5 j9 F I5 F9 t: A - HAL_Delay(120);
' ~2 N3 Z+ x. ]% S3 G - : G- Y; i( N1 L8 R
- set_autoJoinNetPin_out_1();: |9 J' D e% F& _8 P6 a
- HAL_Delay(200);
: q5 c f9 L. N" M5 v; f - }0 J$ L, G/ R. m5 g4 d( R/ x
) U( i, v, X5 ^( p8 P- set_autoJoinNetPin_input();
5 w. a# d* G# w; l - }
4,DRF1609H的相关指令+ Q( P! o t( `' E
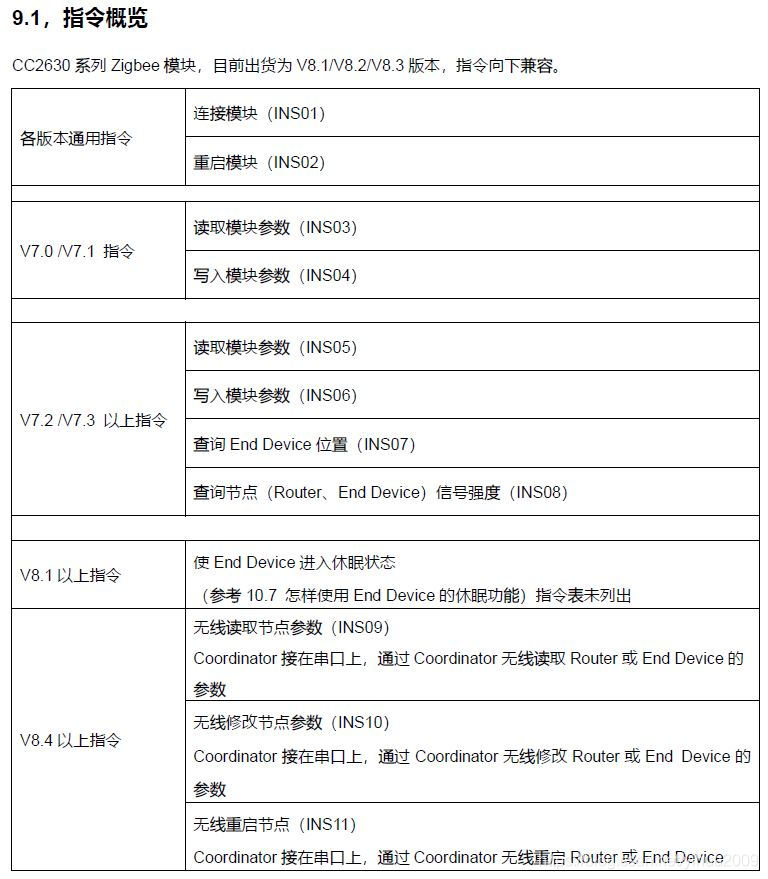
主要有读取参数、读取信号强度、写入参数等指令,项目里面都已经列出来了
7 q0 U5 j( P. W3 v如果需要增加其它的功能,要参考DRF1609H的说明书1 t S i6 @$ Y. ~+ F
7 n3 X" ?5 g3 M% U. [5 P
- uint8_t linkIns[9] = {0xFC, 0x06, 0x04, 0x44, 0x54, 0x4B, 0x52, 0x46, 0x81}; //---INS01
+ s1 z2 p2 e1 R- } - uint8_t restartIns[9] = {0xFC, 0x06, 0x06, 0x44, 0x54, 0x4B, 0xAA, 0xBB, 0x50}; //---INS02
( t% _! A! W7 ^4 t - uint8_t readIns[9] = {0xFC, 0x06, 0x0E, 0x44, 0x54, 0x4B, 0x52, 0x46, 0x8B}; //---INS05" ^6 H. U) p( D2 B5 Y) H
- uint8_t writeIns[42]; //--INS06* \6 [9 a. O2 i. O& V
- uint8_t requestSignalIns[9] = {0xFC, 0x06, 0x0C, 0x44, 0x54, 0x4B, 0x52, 0x46, 0x89}; //--INS08
7 M9 I1 D. W9 U) s# j$ Z/ h0 p2 P3 t5 N
|





 STMCU小助手
发布时间:2021-11-13 22:00

 微信公众号
 手机版