本项目中使用了Zigbee模块(DRF1609H),作为无线数据传输使用,初始化DRF1609H主要涉及以下几个方面的内容:
7 P* N" x3 D+ b2 q/ Y' o1,设置节点的类型,可以设置为:Router、End Device。Zigbee网络有3种类型的节点:Coordinator、Router、End Device,Cordinator接在电脑上面收集数据,我们这里是采集节点,所以只设置为Router或End Device。
" p( \9 z X, ^4 r! h2,检测节点是否加入了网络
]) K3 X- q# ^" l# {3,如果节点没有加入网络,则启动自动扫描加入网络
7 b3 \* X% c, O
& Z! H8 t4 K' A- l- @/ I1,节点类型的设置:
; E' i% f( x b: \3 o- `- |首先读取DRF1609H的参数:G031向DRF1609H发送读取参数指令,发完参数后,有一个500MS的超时等待参数的回复,参数回复总共是53个字节,放在receiveConfigData里面。
( k |+ N' ?7 ^5 [: e% \; b# a5 @: S& P- n {' Y9 d
- //--Read DRF1609H Configures --1 S1 f- j( I1 d6 s3 M% C
- drf1609h_readModule();
! }8 g2 z6 y# U9 X1 d6 L - HAL_UART_Receive( &huart1, receivedConfigData, 53, 500 );
- //------------------------------; F$ x' r7 X' z* O7 Y O
- void drf1609h_readModule(void)5 h% B' S. d+ k2 J. T
- {, ^" I* v8 d7 B
- drf1609h_sendedIns = sendIns_read;' f& W' {. l. C) M+ @
- HAL_UART_Transmit_DMA( &huart1, readIns, 9 );
' Q2 u) i+ O5 c" @+ J2 u% v) r4 C - }
/ @& D, Z) A% K. ]4 c: b. R8 ~6 |7 k5 q: J- i H
- //---If DRF1609H Error or Read Error ------& I! g* E& g( Z1 B ]
- while( readParameterProcess(receivedConfigData, 53) == 0 ): T5 \( ^9 _3 i1 d; c
- {
% O# j( `4 v( C, V, q) E& i - drf1609h_readModule();
/ c7 G/ o7 F# y3 t+ Q - HAL_UART_Receive( &huart1, receivedConfigData, 53, 500 );
* N. ~( V: g" @, T - }
- //------------------------------
' ?5 S U: Q' g% \8 j* y - uint8_t readParameterProcess(uint8_t *inputData, uint16_t inputLen)/ I( v1 F/ c6 J
- {
+ j0 F3 X. X$ ?) @ - uint8_t result=0;3 a* \ }8 Y# j
- ' j& ^9 y' z p' `
- uint8_t tempXY=0;
" C, W- }* }; I4 i8 S4 E& n - uint8_t tempRight=0;( m+ j+ J, g7 W! |. b! F$ h
- uint8_t i=0;$ Z+ M0 C" r. K% t u' p% l" [
- # {7 e4 J7 u& Y
- tempXY = getXY(inputData, inputLen);
5 Y$ ]7 O9 `8 X& a+ E3 m - 1 N' b3 g6 w) L2 |, K
- if(inputData[0]==0xFA) { tempRight++; }, O- A; x, c& f+ ?2 H8 E+ O$ G' y
- if(inputData[1]==0x31) { tempRight++; }; D. y3 T2 L Y4 v
- if(inputData[2]==0x0A) { tempRight++; }. A8 V( d5 x! U+ w9 ^
- if(inputData[inputLen-1]==tempXY) { tempRight++; }0 [! ^4 O5 L. W! g
- * a$ {3 A) X1 z
- if(tempRight==4)/ F9 Y; E% }3 C* p1 I5 a
- {* Z- c) e2 S- _1 l
- //------
5 a7 i: e% M2 [6 n - drf1609.pointType = inputData[readHeaderLen +0];; E% p' k( S2 C/ z
- drf1609.PAN_ID = inputData[readHeaderLen +1]*256 + inputData[readHeaderLen +2];2 n1 v( s! x; N5 H& I! \' @$ h, h
- drf1609.Channel = inputData[readHeaderLen +3];
! u7 L, K) p( { Y- h5 m - drf1609.transferModel = inputData[readHeaderLen +4];
0 m5 @5 I" Y7 n - drf1609.userAddress = inputData[readHeaderLen +5]*256 + inputData[readHeaderLen +6];3 j! t4 A. D p
- drf1609.X7X8 = inputData[readHeaderLen +7]*256 + inputData[readHeaderLen +8];
3 `$ t2 T3 u3 v0 {% S3 g H/ y - drf1609.uartBraudRate = inputData[readHeaderLen +9];. e4 F8 ]+ ^) t+ {
- drf1609.uartDataBits = inputData[readHeaderLen +10];, S8 H+ ~' F3 z1 b
- drf1609.uartStopBits = inputData[readHeaderLen +11];1 e. U7 b7 f# Z& C5 u
- drf1609.uartParity = inputData[readHeaderLen +12];2 s( l# X8 }9 j- {" x2 K
- drf1609.X13X14 = inputData[readHeaderLen +13]*256 + inputData[readHeaderLen +14];8 H7 I; f M3 o: X9 | @# }
- drf1609.antennaSelect = inputData[readHeaderLen +15];$ \; W- A( l5 m8 U! h6 P- k) J
-
% ?# z$ t8 j* l6 G4 ` - //-------, c( h* ~# `( ?; T7 ?2 Z7 n1 H
- for(i=0; i<8; i++)# |; }% M( g: Z; m* f
- {
4 b- h* |+ q) d - drf1609.macAddress<i> = inputData[readHeaderLen +16 +i];
, Q- J( X! q9 W2 [+ K - </i>}+ ^. R8 c: H2 q4 w, B
-
2 J9 U9 Z: z n- }! H - //--------
; [. [, F4 [/ J - drf1609.prePointType = inputData[readHeaderLen +24];" C* Z9 r$ j. u @
- drf1609.prePAN_ID = inputData[readHeaderLen +25]*256 + inputData[readHeaderLen +26];* ^% M: U' X9 [5 M. k; z0 i" M
- drf1609.preChannel = inputData[readHeaderLen +27];
. u( f$ I+ H8 G6 z! A H - drf1609.preTransferModel = inputData[readHeaderLen +28];$ ]9 p, c$ \2 I
- drf1609.preUserAddress = inputData[readHeaderLen +29]*256 + inputData[readHeaderLen +30];
: G6 h* I' E1 h. a- y; _! K - drf1609.X31X32 = inputData[readHeaderLen +31]*256 + inputData[readHeaderLen +32];
; [* @( ^+ K+ z0 ^; y - drf1609.preUartBraudRate = inputData[readHeaderLen +33];+ _( l: y) O; ]; X
- drf1609.preUartDataBits = inputData[readHeaderLen +34];
! `4 T1 D& s9 h8 m; Z; k - drf1609.preUartStopBits = inputData[readHeaderLen +35];. t6 k+ y: L& m/ S8 i) a
- drf1609.preUartParity = inputData[readHeaderLen +36];
3 m4 J3 f* i" ^: ^/ [ - drf1609.X37X38 = inputData[readHeaderLen +37]*256 + inputData[readHeaderLen +38]; F a6 y/ V% V; |" j) d& Q
- drf1609.preAntennaSelect = inputData[readHeaderLen +39];) C4 v" a7 z. V9 q3 @/ L
-
8 |. @# @) C3 S4 F - //-----------) Q1 z& p8 y$ P& \! `! m7 N: p
- drf1609.shortAddress = inputData[readHeaderLen +40]*256 + inputData[readHeaderLen +41];5 Z- E! q* H" ?
- drf1609.X42 = inputData[readHeaderLen +42];- v2 i. T a( z
- drf1609.isSecurity = inputData[readHeaderLen +43];4 [+ {5 v1 a% \
- 0 d/ {5 |7 R* p8 r7 [: C
- for(i=0; i<4; i++)
/ K! n) Q t' x. \5 A% k& E - {4 _7 I' U7 v3 n0 D
- drf1609.securityCode = inputData[readHeaderLen +44 +i];
! w! u1 N# e" t: G% W" T - }7 z" [8 k8 u7 {1 P2 H; ~4 j9 ^
- * {" \9 a$ ?. A& e8 k
- result =1;
$ p1 L3 K: H/ }. i; e4 ~ - }% d3 Z4 n2 G/ |
- ) E$ u* J0 [' u. H0 ~! V3 _
- return result;# K0 `/ g) ]1 }
- }
接着比较读出来的节点类型与要设置的节点类型是否一致,如果不一致的话,就重新写入要设置的节点类型: - if( drf1609H_setPontType != drf1609H_readPointType )
写的过程:
3 Z3 E0 m3 ?% M# I- M1,产生写入参数; \6 k& y1 `" l$ O8 J# x
2,写入5 q" H- Z! ^" s/ y- H, H
3,接收回复的参数,看看写入是否正确
+ V3 G1 G8 d* J ]8 z* ^7 J- H2 t8 L% f1 Q* \8 e% q
- getWriteIns(drf1609);( {' i+ w8 R: Q! Z9 a
N+ u/ V I. ^# m- L- drf1609h_writeModule();+ C% E/ z# i% l! j' a( }
- HAL_UART_Receive( &huart1, receivedConfigData, 5, 500 );
写入正确以后,则重启模块(注意:DRF1609H的写入参数生效,都需要重启),这里是用一个IO口,控制DRF1609H的RESET脚拉低重启。3 H7 V3 B0 R8 \) m- ~
- if( is_InsBack(receivedConfigData, 5) ) V' [4 b7 s4 u1 S, O
- {
9 t4 B* q: D+ {* c - if(receivedConfigData[2] == 0x0A)
. n4 p$ u; ^# h* F. r9 l. l4 j - {
5 V% w% _7 r6 I0 u- u, m - drf1609h_reset();, R: V' C/ _2 ]( d7 k
- HAL_Delay(2000);( c3 i/ u9 z+ f6 \" S% K
- drf1609h_status = drf1609h_powerOn;
' y0 L5 g4 E- x* i; ] - }
( K5 @( n! I# R) J- Z5 } - else
7 G. s6 t- |9 [5 ~ J - {9 F* ^& r1 j! f9 S. t
- errorStart=1;& D3 D+ W7 F* N2 x. b- A
- }
, y! H" s: J' e - }; X! p' t' X/ k% E/ H1 q7 A) s
- else9 Z( }, g7 \+ ~" N. t9 \7 Q" V
- {
* `9 G3 i3 [. R H0 h- y - errorStart=1;7 V# y7 S0 \5 @$ ]% V+ ~
- }
需要注意的是,getWriteIns(drf1609),这个函数是把drf1609结构体,直接变换成写入指令,建议用户不要修改这部分,直接拷贝使用
e, v" q9 d, t5 k3 J( G
) E- g L2 p% E5 W4 p3 U) h$ j) j- //---------------------------------------------------
- x5 Y9 U0 N+ i" H( ~% a. u - void getWriteIns(_zigbeeParameters inputParameter)2 N+ N1 d/ }, X7 l! A( o' I5 ?0 i
- {
+ V% L# p' Y4 t2 X6 ?9 m - uint8_t i=0;# w& { _& G# |; E D
- uint8_t tempXY=0;- \! M- }5 ~0 C; a% ?/ E
- 9 A/ k6 ]0 t2 [! v N! c5 i1 E
- writeIns[0]= 0xFC;3 u* F9 v- @( o5 q/ Y) y0 V
- writeIns[1]= 0x27;
& e4 n& }( `. D5 A, {: \" W - writeIns[2]= 0x07;
, ^! Z6 r4 Y% D, ~$ _0 U -
1 x4 _! h$ i0 @2 F0 Q- T) r - writeIns[writeHeaderLen +0]= inputParameter.pointType;
3 F: B0 x: l* ?4 y+ w5 m3 |6 r - writeIns[writeHeaderLen +1]= (inputParameter.PAN_ID & 0xFF00)>>8;
: N! a1 q& c0 m4 O1 e - writeIns[writeHeaderLen +2]= inputParameter.PAN_ID & 0x00FF;
; X: }: ~0 E6 `& p# V2 U - writeIns[writeHeaderLen +3]= inputParameter.Channel;" ?5 P5 L: ]' o- N, |
- writeIns[writeHeaderLen +4]= inputParameter.transferModel;
' U! h3 W. F) Z- f - writeIns[writeHeaderLen +5]= (inputParameter.userAddress & 0xFF00)>>8;8 J# N' x6 y5 x1 j' Y
- writeIns[writeHeaderLen +6]= inputParameter.userAddress & 0x00FF;
9 e1 p. R0 R J - writeIns[writeHeaderLen +7]= (inputParameter.X7X8 & 0xFF00)>>8;
( E% C: u- `: ~0 w9 r2 r. Q - writeIns[writeHeaderLen +8]= inputParameter.X7X8 & 0x00FF;+ g$ M; N# B2 j, j, I1 ~) @8 c; |
- writeIns[writeHeaderLen +9]= inputParameter.uartBraudRate;3 B! {+ V4 D/ p0 [3 ^# ?. e
- writeIns[writeHeaderLen +10]= inputParameter.uartDataBits;
8 t* h s( H+ K. p4 y - writeIns[writeHeaderLen +11]= inputParameter.uartStopBits;" {. v2 D, ~- Y- i& O0 b
- writeIns[writeHeaderLen +12]= inputParameter.uartParity;9 h: [ V$ l* }6 f7 J6 h
- writeIns[writeHeaderLen +13]= (inputParameter.X13X14 & 0xFF00)>>8;
6 l4 @" T* M# O0 f/ @; l - writeIns[writeHeaderLen +14]= inputParameter.X13X14 & 0x00FF;& V9 n0 P1 Q/ z
- writeIns[writeHeaderLen +15]= inputParameter.antennaSelect;
, k: w4 S5 x( {. n5 k6 b! A8 z -
r) B' \7 L7 b5 {: D! s4 b$ i - writeIns[writeHeaderLen +16]= inputParameter.prePointType;
( J7 W2 n" I* o& \' Z$ m) y! i - writeIns[writeHeaderLen +17]= (inputParameter.prePAN_ID & 0xFF00)>>8;' [: I- d9 {0 o; k$ C$ \ R1 h0 G3 k6 N
- writeIns[writeHeaderLen +18]= inputParameter.prePAN_ID & 0x00FF;! F: J2 j& J' H0 G
- writeIns[writeHeaderLen +19]= inputParameter.preChannel;& Q3 _! c1 g2 w+ r% q, z
- writeIns[writeHeaderLen +20]= inputParameter.preTransferModel;
5 D; w+ _+ @8 F+ b8 N9 K* Z8 r - writeIns[writeHeaderLen +21]= (inputParameter.preUserAddress & 0xFF00)>>8;
( [- I; B# F% g; Y - writeIns[writeHeaderLen +22]= inputParameter.preUserAddress & 0x00FF;: f8 W3 M1 t+ m0 x% b C/ C
- writeIns[writeHeaderLen +23]= (inputParameter.X31X32 & 0xFF00)>>8; //--AS ReadParameter's X31 X32
8 ]5 G9 d7 ^$ d0 V - writeIns[writeHeaderLen +24]= inputParameter.X31X32 & 0x00FF; //--AS ReadParameter's X31 X32
/ O1 g# L0 O( x: b* ~$ A; v - writeIns[writeHeaderLen +25]= inputParameter.preUartBraudRate;1 l; V( J, M0 ~; L# @6 {& O
- writeIns[writeHeaderLen +26]= inputParameter.preUartDataBits;
8 | W: B; b# d' ^" T! _! b5 D - writeIns[writeHeaderLen +27]= inputParameter.preUartStopBits;8 s! G3 C9 P8 D U7 e Y4 W
- writeIns[writeHeaderLen +28]= inputParameter.preUartParity;
6 c/ K& @9 Q d: Q - writeIns[writeHeaderLen +29]= (inputParameter.X37X38 & 0xFF00)>>8; //--AS ReadParameter's X37 X38
" s" P# m) Q3 c3 V/ M - writeIns[writeHeaderLen +30]= inputParameter.X37X38 & 0x00FF; //--AS ReadParameter's X37 X38
: Y9 P! f. i+ b! a7 Q+ s - writeIns[writeHeaderLen +31]= inputParameter.preAntennaSelect;, e/ u0 i1 y( a5 ~6 P
- writeIns[writeHeaderLen +32]= 0x1;! \8 X9 r* w" N
- writeIns[writeHeaderLen +33]= inputParameter.isSecurity;
# [2 ~9 j% x6 F6 w/ v% E2 v$ @ -
* V1 W" h# L* c r; H u- ~ - for(i=0; i<4; i++)
6 _4 W( l+ e- f! J( t' N* M - {& L1 k1 H; c9 ? |3 z. m" C
- writeIns[writeHeaderLen +34 +i]= inputParameter.securityCode<span style="font-style: italic;"><span style="font-style: normal;">;5 J4 y2 \, Z( F. D/ x% |7 y# o* E4 L
- }
6 h2 f" X0 w' A& [/ _& n -
4 [* {+ V* Z7 R - tempXY = getXY(writeIns, writeInsLen); h/ }/ W6 B3 S' S
- # _# K8 W `4 M; c# h* |" L
- writeIns[writeInsLen-1]= tempXY;
9 a, p2 i; M$ l5 K* G - }</span></span>
$ m; K( B( D- W2,检测节点是否加入网络
+ D1 S1 x7 ^1 ~1 n# ^, i检测节点是否加入网络,我们这里使用了读取DRF1609H节点信号强度指令,如果读取信号强度成功(回复的数据是正确的),则表明DRF1609H已经加入了网络并且与Coordinator通讯正常。
: x* o* p9 b/ C* n2 S+ I这个函数用来检测DRF1609H是否加入了网络,加入则回复1,没有则回复0:4 e8 n6 d+ l$ D* I: A
注意:这里是检测10次,没有加入也回复1,主要考虑在低功耗情况下,如果Coordinator没有开机,如果节点一直检测,则对耗电不利,用户应根据实际情况修改使用。
* M6 F: S9 ?5 K: K
" d, q6 V3 P# b+ Q- uint8_t drf1609h_isJoinedNet()
p% ]) i/ ]. b$ @ - 1
2 @8 j b. h" r7 i5 [* S. A - //----------------------
) o& n1 H$ N) ~+ W - uint8_t drf1609h_isJoinedNet()! N- i- ]0 T. ]0 P5 \: B+ I
- {& t4 R- Q! R5 T8 d/ ]$ ^6 `
- uint8_t result=0;( K2 z& n3 e! _# Q( e
- uint8_t i=0;2 B- Z6 C8 d( F) {5 z# Z, q2 _
+ ?8 m! I" ?( @& _- //MX_USART1_UART_Init();2 \) E( b* L% C" h9 o Q: D
- //HAL_Delay(10);
) N$ I5 S) F8 L - for(i=0; i<8; i++); |+ @% w/ \, G( `
- {0 k. V* I1 j& D, C
- receivedSignalData<span style="font-style: italic;"><span style="font-style: normal;">=0;' `) k6 H( n/ G
- }$ b7 G# f* r, S8 F3 ?3 T& M
, Q! u9 I2 n M4 v6 E1 T+ u- ?- drf1609h_requestSignalIndex();! }2 s, N2 d9 B/ G: b: e
- HAL_UART_Receive( &huart1, receivedSignalData, 8, 500 );
, L1 T, ]1 ^9 U; a8 f/ F0 x - HAL_Delay(1000);* k7 [ S$ ~! S2 O! I" e; w: R
- % X" e! U- `9 t: M$ C
- if( checkSignalData(receivedSignalData, 8) ); | |$ c' d6 p# S% {
- {
: S5 h" F( r* t7 i& |! D) B - result=1;
% j+ i/ |7 s" c' B+ f - receivedSignalData[8] = drf1609.pointType;8 D- j/ D9 w4 L4 F' a
- HAL_UART_Transmit_DMA( &huart1, receivedSignalData, 9 );9 x# p, S4 e% ^! z* T; t
- }
. \- B8 ^# O. M# y) M- Y% c! F - else- ?' S% h4 x5 @: I& N
- {2 P9 S4 f1 D$ G3 d1 z8 B
- haveTryToJoinTimers++;
0 @9 A, t* o' L' i R - if(haveTryToJoinTimers >= maxJoinTimers)
7 G0 Y* t9 u: j* M; j, N& W; s/ Q# { - {
" m$ }: q8 m9 H( T% i- @- j - result=1;
, h A6 T( t8 L7 w - }
1 k) x+ ~; X$ g4 p' w - else
" j# B$ e0 B/ V y; f' B - {
; Q4 i0 [, M/ Z* A1 m/ ~ - result=0;$ U* W2 l, s/ ^% j% r a
- }
$ {$ k5 Z- l! _) j: r1 T - }
# l' w- h7 q( O( y) E+ h1 ^4 } - 8 d+ j) y9 L9 y5 V/ h! ]; [+ |
5 o& ]. v9 l. \0 k5 A9 ?- return result;! o% }6 v8 v' c6 O) E
- }</span></span>
8 Z7 X% p/ \ d$ n2 L- f检测的过程:
& J# S/ O+ ^, K) f0 F; F1,发送读取信号强度指令
% p' N5 Y3 L2 \ U i; l2,等待接收回复数据# _* C6 I! d1 |# h2 p
3,如果接收回复数据成功(已经加入网络),这里将收到的数据加上自己的节点类型发送给Coordinator,通知节点已经加入成功
2 H$ e0 w; n1 c: Y2 _0 ~( Z% x6 N$ \/ Y% I. A: R0 p
- drf1609h_requestSignalIndex();
; V7 T0 \. [3 t! j - HAL_UART_Receive( &huart1, receivedSignalData, 8, 500 );6 b' W% P: b a# f9 R1 y
- HAL_Delay(1000);* h3 n. i' D$ |; a5 F. e
. W7 ~8 v) g/ c9 X9 n" M0 d' H t; N- if( checkSignalData(receivedSignalData, 8) )
) i% ~* O. y9 f0 e! i - {
4 z& q! D! k d2 Q# D8 a - result=1;
4 r6 X, f2 c, L* A- s) u8 X - receivedSignalData[8] = drf1609.pointType;
- O: k, t$ Y8 V P - HAL_UART_Transmit_DMA( &huart1, receivedSignalData, 9 );
$ _+ x3 [! R4 a, M$ e! ~ p - }
, N4 s$ ~! @- j% j3,启动节点自动加入网络& P+ A Y" K8 j. @8 i; A
如果连按三次DRF1609H的Function按键,则开始自动扫描,如果扫描到Coordinator,则可以自动加入网络,并从Coordinator处获得“给Router预设的参数”,所以节点是不要设置的,我们节点的板子上也没有把DRF1609H的串口留出来,而是通过连按三次按键,自动加入网络,自动取得参数。2 U; y( a$ p% j: y. v' H6 K7 z
1,检测DRF1609H是否加入网络,用的是读取信号强度的指令
1 k2 x. j8 Z- G7 V$ C) [- v2 b# O$ m2,如果没有加入网络,则启动自动加入网络/ f5 a$ x8 e4 ]4 a
3,启动后,等待12秒,再读取信号强度,判断是否加入了网络+ z4 g7 x3 |/ z* Q8 _- n
注意,板子上有按键,如果是低功耗模式,建议不要启动这个功能,用按键手工加入网络,如果Coordinator没开机,一直扫描网络,会很快耗光电池。
) j' x$ e& ~6 ^
}; H/ ~+ y$ M2 i7 m. j- //-- Do 5 timers get Signal Index ----//
# }; S* R& B; |' v0 ~) O, b4 T$ j - for(i=0; i<5; i++)) e4 c" L* v7 E0 q0 V0 F
- {+ ?$ b1 b/ t' F) z7 H
- drf1609h_requestSignalIndex();1 R0 B @' M2 \; |0 A
- HAL_UART_Receive( &huart1, receivedSignalData, 8, 500 );
" P. W& i2 K0 }+ S! p - HAL_Delay(500);4 @3 x; }7 z0 n: P
4 k" h% y* c8 Y# L/ ?! v- if( checkSignalData(receivedSignalData, 8) ). w. }/ n$ k+ |$ c! Y
- {
( W. F4 H R+ y& w" g }, D t - tempVal++;* G$ [/ R+ m1 l; U0 ^, P, @4 m5 f
- i=5;) _$ x" Q3 E, o! V
- }* E6 `; p) J5 O6 C! }0 ~, ?
- else3 S. x7 K3 U; n) c. J
- {/ \2 Z( H. b) o: d. D8 m8 `
- notGetSignalVal++;8 \: z5 v; e, x
- }1 G: v8 J6 x& g1 p% u( F
- }
- drf1609h_autoJoinNet_Start();
- k: d( z( k) @; R - HAL_Delay(12000);
进去自动加入网络的代码看看,其实就是模拟三次按键:" y3 [. e# k% F6 _# ?
开始以后,DRF1609H上的2个灯会快闪,观察到一个灯灭,一个灯慢闪以后,说明已经加入网络。
" C3 ~* S3 I$ E# h& u- }# w. ]7 I
- //---------------------------------------/ d4 R) `, l% x9 @9 p7 N1 G
- /* This Simulate Function Key to start2 N" L4 D, v: s4 _
- * point auto join net' h8 S2 r7 _/ Y, l$ O: i
- * ____ ______ ______ ______2 V4 E* h$ d# |9 |1 b. s, M+ N
- * |__| |__| |__|' O8 @" h$ \% g$ x+ A9 K( z
- *
0 p$ q% x7 j6 l1 z+ Y$ C - * 120 200 120 200 120 200% j, W2 A: ?, g) n7 e
- ** H- b/ z: Q x$ r
- * ----------------------------------*/: [- q, h' e) v; f6 w
- void drf1609h_autoJoinNet_Start()6 c( ]9 U; K- ]' M/ f: {
- {
3 w: L& T$ L$ F - uint8_t i=0;+ g' `& y; V# s4 C) f* U
# `9 w7 S+ g& H; X( r- set_autoJoinNetPin_output(); a) i. D! E$ g* G( M5 i' z6 T
- set_autoJoinNetPin_out_1();
/ L5 p0 s+ z, e - HAL_Delay(100);
/ p% [& A, |, O6 x
: b, m0 I: Q+ U- D& `- for(i=0; i<3; i++)
y5 |" C s; T' k3 { - {
5 g9 |6 R1 p- h% `9 I+ Y( ^ - set_autoJoinNetPin_out_0();. W& D% L2 M3 R+ d
- HAL_Delay(120);8 e% _5 m8 }" g) n9 E! j
; o% b( w7 p8 ] A% D. e0 f2 m/ }& @- set_autoJoinNetPin_out_1();& q4 O% r- c+ _- j! }9 \6 g
- HAL_Delay(200);. ^% t0 N# U- X7 e( H
- }$ a. Z7 t! C( t0 P. r# w) J$ W
- : E+ D; g' @2 O9 B: o- \4 K. R6 w+ j
- set_autoJoinNetPin_input(); A" @2 L9 d5 c4 K8 v+ r! N
- }
$ E3 u- T0 Z3 V$ c! {3 `6 L4,DRF1609H的相关指令
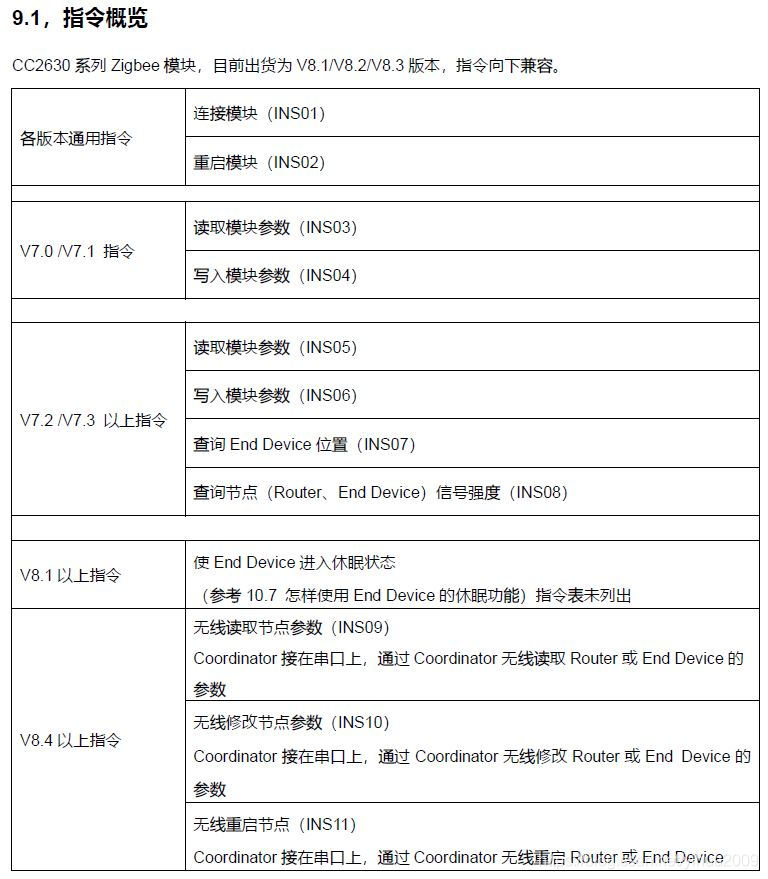
0 T1 H7 r# S! n$ A主要有读取参数、读取信号强度、写入参数等指令,项目里面都已经列出来了
7 k+ C+ w4 m! B- C2 X# t4 J如果需要增加其它的功能,要参考DRF1609H的说明书
" q$ P% T4 x3 y. O; e, n$ O2 ~ ?1 R. q" ^) Z8 ~
- uint8_t linkIns[9] = {0xFC, 0x06, 0x04, 0x44, 0x54, 0x4B, 0x52, 0x46, 0x81}; //---INS01& e. k/ p/ c3 c* P5 ~; {
- uint8_t restartIns[9] = {0xFC, 0x06, 0x06, 0x44, 0x54, 0x4B, 0xAA, 0xBB, 0x50}; //---INS02
% F k- C) Q4 t - uint8_t readIns[9] = {0xFC, 0x06, 0x0E, 0x44, 0x54, 0x4B, 0x52, 0x46, 0x8B}; //---INS05
4 D5 x6 A- Y- _7 r; P, ? - uint8_t writeIns[42]; //--INS06% @0 z ~0 ]! e2 z$ C
- uint8_t requestSignalIns[9] = {0xFC, 0x06, 0x0C, 0x44, 0x54, 0x4B, 0x52, 0x46, 0x89}; //--INS08
" ^8 Q* p, X: S2 z/ e2 X9 ] Y
|





 STMCU小助手
发布时间:2021-11-13 22:00

 微信公众号
 手机版