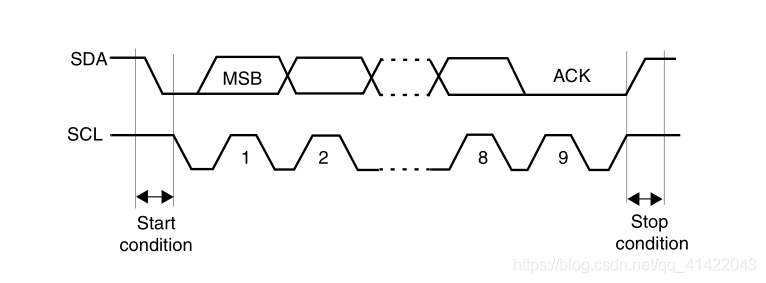
所谓的硬件I2C就是STM32芯片上有其相应的外设和驱动电路,通过配置相应的寄存器,就可以完成I2C的通信。本节实验我们介绍软件模拟I2C,软件I2C一般是通过GPIO引脚,按照I2C的时序要求来控制引脚电平状态以产生通讯时序。9 `; Z8 s" E7 n5 Q- f2 I' A
1 f: N# [/ F! S9 u0 z5 z
1、I2C通信流程中包含信号如下:
/ v; ~, p2 R# o& [' T0 ^9 L
& S7 w! N3 [% u8 F# h) r4 M开始信号:SCL为高电平时,SDA由高电平向低电平跳变,开始传送数据。
6 y D$ M u; D; O结束信号:SCL为高电平时,SDA由低电平向高电平跳变,结束传送数据。/ l& x) R# w7 |* C2 D6 ]
应答信号:发送器每发送一个字节,就在第9个时钟脉冲期间释放数据线,由接收器反馈一个应答信号。 应答信号为低电平时,规定为有效应答位(ACK简称应答位),表示接收器已经成功地接收了该字节;应答信号为高电平时,规定为非应答位(NACK),一般表示接收器接收该字节没有成功。对于反馈有效应答位ACK的要求是,接收器在第9个时钟脉冲之前的低电平期间将SDA线拉低,并且确保在该时钟的高电平期间为稳定的低电平。 如果接收器是主控器,则在它收到最后一个字节后,发送一个NACK信号,以通知被控发送器结束数据发送,并释放SDA线,以便主控接收器发送一个停止信号。1 L U i. D$ R: A! X
2、I2C总线时序图如下:4 l, C" g$ \8 q" x T7 w. g
7 g$ t. c1 P; x, s, ~. B0 ?
$ o7 B. \0 B* P
g x6 ^9 Z1 f. a) e+ R3、I2C通讯过程的基本结构如下所示:
3 ~; _8 {% V: q0 ^( o+ B8 ]1 J1 b3 S% X: C: A! t7 c$ W
1)主机写数据到从机2 v* @8 J/ `7 z; D$ |
3 Z8 F# ]" R8 A# Z) ?) [
% G6 i: O% i/ D, v4 A
. d: I7 x# p, Q' ]5 F7 \, g8 V
2)主机由从机中读数据
- }0 w( I1 q0 @: `# M, W: w
8 w$ i% E/ o6 d2 G9 [ G6 {% _0 T# }
0 I4 ^& R* O1 C% h
3)I2C通讯复合格式
! ^! v9 Q+ T x$ z: e- h
) j4 T3 M( s# C B, e5 [6 `* _
" b! G X3 l0 x b, f1 U
" R: Z$ f; k; A* S$ i0 N4 p1 z9 R3 x# P
0 N; F* b3 |* ?* B' K& W" ^4 X' W5 N3 ~ v
其中 S 表示由主机的 I2C接口产生的传输起始信号(S),这时连接到 I2C总线上的所有从机都会接收到这个信号。- S: q! ?# j% r+ {6 U ~- N) ?! h
( }3 b; o' a& @0 p, q# V起始信号产生后,所有从机就等待主机广播从机地址信号(SLAVE_ADDRESS)。在 I2C总线上,每个设备的地址都是唯一的,当主机广播的地址与某个设备地址相同时,这个设备就被选中了,没被选中的设备将会忽略之后的数据信号。根据 I2C协议,这个从机地址可以是 7位或 10位。
3 ?. }+ q+ v% u, ^) |) D- n, V: `1 r" k8 { C
在地址位之后,是传输方向的选择位,该位为 0时,表示后面的数据传输方向是由主机传输至从机,即主机向从机写数据。该位为 1时,则相反,即主机由从机读数据。6 H0 F9 }/ \* B
8 P( K# G* w) F/ K$ ~* M' {从机接收到匹配的地址后,会返回一个应答(ACK)或非应答(NACK)信号,只有接收到应答信号后,主机才能继续发送或接收数据。
- t* ]8 t3 i+ s1 _4 r: s
/ G4 }1 _9 O% A( z若配置的方向传输位为“写数据”方向,即第一幅图的情况,广播完地址,接收到应答信号后,主机开始正式向从机传输数据(DATA),数据包的大小为 8位,主机每发送完一个字节数据,都要等待从机的应答信号(ACK),重复这个过程,可以向从机传输 N 个数据,这个 N没有大小限制。当数据传输结束时,主机向从机发送一个停止传输信号(P),表示不再传输数据。, |, j1 I! c5 x+ m
; _( \9 m4 S+ d. V4 c/ o/ G' y5 t/ W* \
若配置的方向传输位为“读数据”方向,即第二幅图的情况,广播完地址,接收到应答信号后,从机开始向主机返回数据(DATA),数据包大小也为 8 位,从机每发送完一个数据,都会等待主机的应答信号(ACK),重复这个过程,可以返回 N 个数据,这个 N 也没有大小限制。当主机希望停止接收数据时,就向从机返回一个非应答信号(NACK),则从机自动停止数据传输。- Y; }9 m2 |; Q \, ~
0 e& O3 z5 h" K! \6 W
除了基本的读写,I2C通讯更常用的是复合格式,即第三幅图的情况,该传输过程有两次起始信号(S)。一般在第一次传输中,主机通过 SLAVE_ADDRESS寻找到从设备后,发送一段“数据”,这段数据通常用于表示从设备内部的寄存器或存储器地址(注意区分它与 SLAVE_ADDRESS 的区别);在第二次的传输中,对该地址的内容进行读或写。也就是说,第一次通讯是告诉从机读写地址,第二次则是读写的实际内容。$ L W: n) A5 v
- [* t# _) L& K1 N, ^4)数据有效性时序图如下:; n7 Z% k* z2 i! U( `: T1 _
$ B9 e# u( \# X z \
) T! k% D- ^2 R' }: _
+ v% i9 w$ x8 ?- u1 s& M* CI2C总线进行数据传送时,时钟信号为高电平期间,数据线上的数据必须保持稳定,只有在时钟线上的信号为低电平期间,数据线上的高电平或低电平状态才允许变化。 即:数据在SCL的上升沿到来之前就需准备好。并在下降沿到来之前必须稳定。
+ x" _$ g8 Q& ~7 v8 z+ G2 v6 o/ k3 V
/ U' N: e3 n# m; J+ i6 a" ]! }5)地址及数据方向
( M$ F2 E5 `5 F4 R1 _* O! S3 j4 Z/ U$ V+ s
I2C 总线上的每个设备都有自己的独立地址,主机发起通讯时,通过 SDA 信号线发送设备地址(SLAVE_ADDRESS)来查找从机。I2C 协议规定设备地址可以是 7位或 10 位,实际中 7 位的地址应用比较广泛。紧跟设备地址的一个数据位用来表示数据传输方向,它是数据方向位(R/W),第 8位或第 11 位。数据方向位为“1”时表示主机由从机读数据,该位为“0”时表示主机向从机写数据,如图:! C& j# a/ {" q; \0 m! I# _4 ?4 u
% r$ a9 E& J* n
i* w. M" S# W( L, N* p
8 O% i/ O/ F6 C* J n/ ]8 s: ^读数据方向时,主机会释放对 SDA信号线的控制,由从机控制 SDA 信号线,主机接收信号,写数据方向时,SDA由主机控制,从机接收信号。% _! R* c8 }! B+ ^1 A2 B% H
, c7 s/ q9 O' Q6 e! I
bsp_soft_i2c.c程序如下:! V6 [3 h6 T: t6 y
: i, x8 J9 T, h* C8 L! F( L
- #include "bsp_soft_i2c.h"
# J. H5 J) A" U9 _5 U4 Z8 y - #include <stdbool.h>& v3 O2 f; `6 _# u8 ?
- ; P4 Z) D6 r p' C/ h
- // 初始化IIC的IO口) I7 G: Z' t5 g. p
- void I2C2_Soft_Init(void)
" s9 B7 W, H; \% S4 ~/ m - {. a, T6 f& @% k! R) ~
- GPIO_InitTypeDef GPIO_InitStructure; // 定义GPIO结构体
# c3 I4 x5 J+ O! `/ e -
8 D0 X! i' w# H% b0 x9 k/ V# b. J1 h+ R - RCC_AHBPeriphClockCmd(RCC_AHBPeriph_GPIOB, ENABLE); // 打开GPIOB口时钟
7 b3 O8 @% f) q -
( d$ M% v/ g) A. _4 ]" B - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_OUT; // 输出
# r* H* e" ~( ~ s - GPIO_InitStructure.GPIO_OType = GPIO_OType_OD; // 开漏 t& H+ a3 k; H
- GPIO_InitStructure.GPIO_Pin = Pin_SCL | Pin_SDA ; // IIC对应IO口) [/ w- d3 M+ C4 d6 E8 H7 E
- GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP; // 上拉) T1 v% M, V1 J
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_Level_3; // 50MHZ
. G" I/ T8 C! q" W* v& I/ M - GPIO_Init(GPIOB, &GPIO_InitStructure); // 初始化GPIO& a5 g7 }3 I* w% h- g* v6 O8 y
-
. R0 g, B) I( Q* B& ~% R - I2C2_Stop();9 P1 e( }- @; b, q
- }0 r' ~$ X% U; U: \1 E! S2 ~
' i$ [5 E: I# D6 ^( m9 H- // 发送IIC起始信号3 z Z8 K3 p, t! V- V$ R
- bool I2C2_Start(void)$ E; }8 A5 D" B7 H
- {* L- }4 Z. |4 X" A5 M* U+ O
- Pin_SCL_H; // 拉高时钟线
. n3 O; B* D' _; D/ v1 a - Pin_SDA_H; // 拉高信号线! y2 m1 i ?* _* R2 H) }
- I2C2_Delay1us();; ^" ^ Y3 y: F8 @. L. D
- if(!Read_SDA_Pin) return false;
* ]" e: K5 L; a/ t8 V! ~; g7 w2 \! n - Pin_SDA_L;
# `- R4 u V) Y9 V; m2 v4 u! s+ _ - I2C2_Delay1us();
% `4 P' |" C! U; j - Pin_SDA_L;
6 }* U, T- z/ q. w3 u - I2C2_Delay1us();
+ N3 l- X( q* V4 K/ H- }9 H - return true;
, ?2 u' ?2 O0 v( r2 i3 R - } q" @, h) _3 y7 }- I
- : m4 y( J' k Z
- // 发送IIC停止信号
4 f8 j0 Q8 f5 i+ S n - bool I2C2_Stop(void)$ F6 u, C9 K- _3 J) C
- {
0 h- [ E$ {! C8 V/ P - Pin_SCL_H;. L: m; c* k2 O- a" I/ f
- Pin_SDA_L;- }( E6 b4 Q7 l+ a1 k
- I2C2_Delay1us();
; Q! J% d# R+ E. l: a - if(Read_SDA_Pin) return false;
/ m( S4 X( ~- ?& y2 w - Pin_SDA_H;
9 O8 F8 E3 ^6 i/ M# q7 T - I2C2_Delay1us();& V7 I8 |7 r5 u5 H* u! C; l5 a: k
- if(!Read_SDA_Pin) return false;0 F$ `$ z( }& I& y- b
- Pin_SDA_H;
3 S# |% ~: K$ M# C B+ { - I2C2_Delay1us();
2 j" [6 n$ x) T - return true;
5 \% {/ e3 g: P' F. H$ r - }
) v) t U2 S# c+ }+ O) V - ; N: H; x/ I3 s! D- M
- // IIC发送ACK信号: g0 ~" y4 m* w0 X: |( `
- void I2C2_Ack(void)
/ B6 `, |) D; w7 x0 V8 Z - {( S+ |" \/ t; @
- Pin_SCL_L;$ N9 H; a3 m: ?5 Z5 b' d
- I2C2_Delay1us();9 Z& R6 a+ Y0 x+ }
- Pin_SDA_L;
' w( f& g8 A4 C6 \$ N - Pin_SCL_H;6 I+ {! V7 w% L0 S
- I2C2_Delay1us();5 p/ ~1 ^4 d# |! I, E9 L
- Pin_SCL_L;
* n8 e/ L% k6 ^' u- q. t, C( O6 K! u - Pin_SDA_H;
- W$ f E# E7 J5 {/ l; c - I2C2_Delay1us();
" `! e/ g, g6 P - }
K& N; _0 u& k# W - $ j8 X2 f9 }, d: z
- // IIC不发送ACK信号
1 u3 W4 z, o# d% A+ K - void I2C2_NAck(void); @( T' ~0 n4 s" j9 {( P0 m, G
- {
$ ^1 `5 ^! u1 `. k0 k9 z( o7 n8 a - Pin_SCL_L;
! j9 X$ u A5 N1 C+ A% {: A! p. E# Q - I2C2_Delay1us();
3 h( P; ^2 N! ~: q9 u - Pin_SDA_H;, O, C6 f" d0 q6 I9 i
- Pin_SCL_H;
! M2 R! y1 E# ]4 ~$ Y' ^ - I2C2_Delay1us();' a% O3 y4 x2 z G3 Z6 E- M6 b8 f
- Pin_SCL_L;
q3 B( B* F# g' F - I2C2_Delay1us();; R% n1 U3 H7 H6 Y
- }
/ d. k" C7 t% [% x* R3 i
( j Y3 p: o6 P5 F* M- // IIC等待ACK信号
# ] o) e' V7 ]( ^ - uint8_t I2C2_Wait_Ack(void)
( [* z) Y/ E: d1 I$ P9 K - {
& V5 ^; L q# G& x) U1 T - Pin_SCL_L;
9 w: L* \0 w% s; o* s8 [$ o( f" z6 t - I2C2_Delay1us(); ' q0 ?% f& W" }( N
- Pin_SDA_H;
: q( F- x5 @+ G - Pin_SCL_H;6 Q% \( |8 P4 U
- I2C2_Delay1us(); 8 W5 E! o4 M" w" c
- if(Read_SDA_Pin)$ {1 f2 Q' m# O; ]/ F
- {
/ K: p* R5 S- V0 M! A - Pin_SCL_L;9 c* q6 G1 }4 L1 u- {
- I2C2_Delay1us();9 C' S/ C( z0 D$ ]9 r
- return false;
4 }( B+ N4 w# s& R5 g" P- K1 R+ i - }
, a8 r- s: f' D, k - Pin_SCL_L;1 ~- C3 P0 ?! }& n- V
- I2C2_Delay1us();5 M' q$ D4 N Y4 K5 ^0 v2 g
- return true;
! t) a' ^+ K1 | - }) ?- {: m' `; X) l+ D
- + T4 y; G/ x+ Q+ a
- // IIC发送一个字节
3 p2 H* t0 b6 ]( |/ Y - void I2C2_Send_Byte(uint8_t txd)
* W( E! E: n$ V8 E( S, L7 X - {$ M" L2 u0 @6 f( O
- for(uint8_t i=0; i<8; i++)
8 w& c/ r4 ]7 R" h. Q& ?" h - {$ |. q2 N: @& F4 E2 M8 E
- Pin_SCL_L;
' v# I8 D7 l! o# G$ F - I2C2_Delay1us();% B: q0 f. j) J- {, n7 W2 F9 w
- if(txd & 0x80)' ^& F- F+ c Z- P
- Pin_SDA_H;
! A! u: L! y7 u! d, k - else
/ z. q/ X+ m& O7 P4 v- D. w1 N - Pin_SDA_L;
2 b' W. \/ T$ L - txd <<= 1; B1 T8 I$ [/ p% w& i; n# U
- Pin_SCL_H;
/ { k. J2 k- C! C ^% V - I2C2_Delay1us();. G7 ?6 E% {6 w! O+ }, C
- }
& _7 D2 T6 {' ^" R1 A+ J - }6 f0 w3 D a0 Q; F, t" x- `6 }+ s$ ^
6 a6 r$ V0 h7 z6 O- // IIC读取一个字节
v& ]/ Q! d, w, z' ^ - uint8_t I2C2_Read_Byte(void)
5 t! E' ?4 h" u) a( F" M+ P- ^ - {& N+ X* }8 V0 Q$ _
- uint8_t rxd = 0;2 m) Q$ C$ b/ l7 \- ]9 J& t
- for(uint8_t i=0; i<8; i++)' ?# n6 h; d9 L0 c. p3 M8 o4 n6 f
- {
: ^& x/ ?8 j2 x; U1 U* n - rxd <<= 1;7 J% _7 a6 D7 b7 c
- Pin_SCL_L;6 n/ e' ~$ a z9 W
- I2C2_Delay1us();& N9 a$ o' O }1 L. u
- Pin_SCL_H;
# y% \7 W' e+ W7 | - I2C2_Delay1us(); ) F9 h+ F0 j0 `. K5 S
- if(Read_SDA_Pin)
; S8 Z* r7 |2 _; z' F. a - {
% M j1 v' z) a0 h - rxd |= 0x01;
- v4 `- s, |4 W - }
0 ^. W: V ^ I+ g6 }( K$ t5 @ - }; |0 S2 c8 o: B ~+ c! h, ^- I
- return rxd;- ]0 X2 A& M( P$ o
- }8 E# c7 W& T; U( J: k* S
& T" e3 [3 `7 y P2 q! [+ O( y- // 向从机指定地址写数据
* z% ^+ J( F0 b4 ?7 X5 G7 e3 r3 U - bool I2C_Write_REG(uint8_t SlaveAddress, uint8_t REG_Address,uint8_t REG_data)
4 J: `+ ?5 S3 A+ C. p - {9 j7 }: G% F- k" G4 @* u+ I. Q
- if(!I2C2_Start()) return false;
6 j9 ]# u3 g9 U, A* O - I2C2_Send_Byte(SlaveAddress);
! j. x& V: P! M6 s! H4 s - if(!I2C2_Wait_Ack()) { I2C2_Stop(); return false; }
% P$ C; L: d" k6 \/ x+ k8 b - I2C2_Send_Byte(REG_Address);
0 j3 e* b! C$ S - if(!I2C2_Wait_Ack()) { I2C2_Stop(); return false; }8 _" A( V$ @, G: A; o# X) Y
- I2C2_Send_Byte(REG_data);
2 W4 ~' y! \$ l) ^' J$ ]* L. @: ] - if(!I2C2_Wait_Ack()) { I2C2_Stop(); return false; }
) M A& ~% o& [/ S9 g0 U6 m - if(!I2C2_Stop()) return false;* `4 A% k- K0 M: X6 Y4 H8 v: R* ]
- return true;- Z: _2 Q& G( p s0 q5 D
- } J- u3 j( T7 B* @# E
[6 A5 g6 T8 s. [- // 从设备中读取数据2 x% c. H4 S5 L; f7 X8 g
- uint8_t I2C2_Read_REG(uint8_t SlaveAddress,uint8_t REG_Address)
. O9 B7 M- n" R/ T0 q) D$ \ - {
% r1 d' a0 |2 Q - uint8_t data;
6 F# j0 P P/ J$ i$ f! }6 ^& m% F R - if(!I2C2_Start()) return false;" _- o* ~) s& g5 B$ ]: P
- I2C2_Send_Byte(SlaveAddress);
7 J6 Q7 \8 N E8 y+ V" Z - if(!I2C2_Wait_Ack()) { I2C2_Stop(); return false; }
5 Z" v/ X r4 z# a6 o/ O1 z- ~ - I2C2_Send_Byte(REG_Address);7 B( y. E+ Z- N1 ]/ P/ b
- if(!I2C2_Wait_Ack()) { I2C2_Stop(); return false; }4 A5 \; p; M5 U5 X) I
- if(!I2C2_Start()) return false;
: C7 R% A i7 s, p! y2 ^ - I2C2_Send_Byte(SlaveAddress + 1);) E) e8 M2 g+ k
- if(!I2C2_Wait_Ack()) { I2C2_Stop(); return false; }
& @ H+ p* E$ q. [( a - data = I2C2_Read_Byte();
' O+ S$ u, I6 Q/ _, w! K - I2C2_NAck();3 R; {- U! s2 C! i. F! u/ N
- if(!I2C2_Stop()) return false; / m% n9 h% X6 K6 E. z' Q
- return data;
4 Z" L# C& T; M7 Z0 P1 `. O - }. ?( q! v5 o& s! B6 _7 [# U4 e) x
: A$ K- E: D# F N3 P+ F# a4 T! g- // 连续写N个字节7 Q6 e0 p3 T6 B
- bool I2C2_Write_NByte(uint8_t SlaveAddress, uint8_t REG_Address, uint8_t* buf, uint8_t len)
% X2 M: n6 V9 U9 l - {
. E- f% @' d5 h; z* a - if(!I2C2_Start())return false;+ y( U5 o' m# Z6 T
- I2C2_Send_Byte(SlaveAddress); //发送设备地址+写信号+ o& s0 j6 P) Z0 Y) [6 V5 }5 x
- if(!I2C2_Wait_Ack()){I2C2_Stop(); return false;}
7 E6 b3 \& ^6 s( s - I2C2_Send_Byte(REG_Address);
. w4 B$ E- B+ X# {' Y r( C% y - if(!I2C2_Wait_Ack()){I2C2_Stop(); return false;}: X& k4 y2 x1 X+ C
- for(uint16_t i=0; i<len; i++)( C# G0 u1 H4 M% y* C
- {' u0 Y- P3 x; W S9 T: _0 {
- I2C2_Send_Byte(buf<i>);
- S8 q3 T- R' x- e - </i> if(i<len-1)
* J) {9 S, d0 E, h4 `, M# S' u - {
$ ~: T- q2 W6 x; ]' r6 P - if(!I2C2_Wait_Ack()){I2C2_Stop(); return false;}
0 x) D& m0 m f8 W- H3 O - }8 t3 W7 S( t8 p G9 J
- }
5 p) s+ N3 I: b - I2C2_Stop();
4 Q! B/ A8 W3 i1 D2 b$ y - return true;
) I8 g9 n% K* {/ F" e# T - }
) o& K1 J6 e0 ]* B- l - ( o9 l* I# u% {
- // 连续读N个字节
. X) B9 Q& b9 M# z - bool I2C2_Read_NByte(uint8_t SlaveAddress, uint8_t REG_Address, uint8_t* buf, uint8_t len)
9 k9 F( O5 J- ~' V6 w9 m - {
9 R2 M C: Q7 l- Q; g8 ?3 M+ T8 ]/ o - if(!I2C2_Start())return false;/ f/ E3 m. [8 ~" K
- I2C2_Send_Byte(SlaveAddress); //发送设备地址+写信号
5 ?" H; @* _' r - if(!I2C2_Wait_Ack()){I2C2_Stop(); return false;}
3 Z! A' v9 j' A* } - I2C2_Send_Byte(REG_Address);
x8 W$ ~' y. U; D+ n3 C+ U - if(!I2C2_Wait_Ack()){I2C2_Stop(); return false;}
\( y* G; x3 v& _2 H9 x9 ~7 g4 r - if(!I2C2_Start())return false;; F' N: \8 K; T6 @5 R, W& K; f# s
- I2C2_Send_Byte(SlaveAddress | 1); // 读操作) o# P# |8 `* ?- d
- if(!I2C2_Wait_Ack()){I2C2_Stop(); return false;}2 k' R4 z. e+ ~! L& H6 H8 @
- for(uint16_t i=0; i<len; i++)
$ o# k4 }/ @7 K8 y6 k - { C: |4 R, G0 `) q
- buf = I2C2_Read_Byte();
6 P4 N4 t$ M4 ~% v; i1 V - if(i<len-1)
7 s* _' f: U+ t' ^ - {3 N! d! Z' H# I5 }
- I2C2_Ack();
T s( U- i2 n6 b* Q9 J8 L( g& ~ - }% S6 |6 ^- X, C; E) X9 ]9 Y9 O) I
- }
& o$ j8 f! I* W - I2C2_NAck();
/ G& R8 Z, I" W6 C$ Y9 e9 f - I2C2_Stop();+ S" G8 r0 Q8 x2 K8 d) R- ^/ e) M
- return true;* W5 I z6 ]0 j6 g
- }
. t. }/ q& Y z" c1 O
' @! }% U7 A! z* d5 r- // 检查设备地址
; r* q) m0 @, O* k9 s# O, p - bool I2C2_CheckDevice(uint8_t SlaveAddress)2 |7 o* ^ z3 R/ u# d: e
- {2 ^, D U1 q+ E0 j+ m
- if(!I2C2_Start()) return false;
0 E1 k1 ~" p( C: H* D - I2C2_Send_Byte(SlaveAddress);, G2 U7 O& _5 ]
- if(!I2C2_Wait_Ack())+ P( z* q1 `* ?/ J9 U6 x+ a2 j
- {
1 g# _1 V+ j% N; v0 A8 { - I2C2_Stop();2 r# `7 ~6 C0 }
- return false;
4 G# I: ~4 p; o7 e9 w" f+ x - }
4 f' V* _! _" c- T# s3 s - if(!I2C2_Stop()) return false;
$ b" {8 B! n, s8 P- ] - return true; % e9 |" t4 ?( x, f
- }
; A m. U- P* T" Y: B/ s2 Lbsp_soft_i2c.h程序如下:! \8 u( \ @4 R' C
" J+ v1 a) E) v9 }0 @8 l- #ifndef _BSP_SOFT_I2C_H_
1 p5 O% F( t5 h; ]- c- i - #define _BSP_SOFT_I2C_H_9 _3 k( t4 s( D; X6 Y) f
/ ]' ]; G2 M6 w* b) ?, f- #include "stm32f0xx.h"9 r0 j0 |9 B O# [) V4 [" m$ @
- #include <stdbool.h>
6 X% n- y4 _# k1 T - 4 {( i( {4 f( n+ q, |
- // 定义内联延时函数
9 B5 b* j& P4 d, `* d- B7 }# d - static inline void I2C2_Delay1us(void)
8 _8 A; P1 d$ d: i9 e3 }! O - {
3 e) E, X" B# q' |1 t V9 A" u - __nop();__nop();__nop();__nop();__nop();__nop();__nop();__nop();
% H: f4 L1 B+ r# I4 M - __nop();__nop();__nop();__nop();__nop();__nop();__nop();__nop();
* l( B/ A3 J* E/ W - __nop();__nop();__nop();__nop();__nop();__nop();__nop();__nop();
5 A& k% c n! P% P4 G: h - __nop();__nop();__nop();__nop();__nop();__nop();__nop();__nop();
: x2 n8 o) \0 F - __nop();__nop();__nop();__nop();__nop();__nop();__nop();__nop();
' y) j' D$ g8 R% O; A" Z3 t - __nop();__nop();__nop();__nop();__nop();__nop();__nop();__nop(); 7 v9 L9 c$ J/ d( p
- }
' G& I0 s! _; A4 S - , v3 m7 W1 u. w1 Q' G% y$ P; q
- 3 n2 Z9 k' D5 C$ X
- #define I2C2_GPIOx GPIOB/ p6 N4 n0 ~! j) y
- #define Pin_SCL GPIO_Pin_106 g! {5 F2 h, ]! k* g
- #define Pin_SDA GPIO_Pin_116 t2 ?( {8 }* V# p+ O* |
/ X& M" X2 X5 x% P8 j4 K1 v- #define Pin_SCL_L I2C2_GPIOx->ODR &= ~Pin_SCL
# ?( e2 c, X1 w- r4 i% d! v9 n - #define Pin_SCL_H I2C2_GPIOx->ODR |= Pin_SCL
8 W! n; ~6 U/ m% b. J - " Q) h3 T/ }; k+ T
- #define Pin_SDA_L I2C2_GPIOx->ODR &= ~Pin_SDA
: y2 a6 a! H+ S( L - #define Pin_SDA_H I2C2_GPIOx->ODR |= Pin_SDA
' M! A. A. j8 g- s4 [- T) x - 2 I/ i8 x0 V2 s& ^
- #define Read_SDA_Pin I2C2_GPIOx->IDR & Pin_SDA
/ n- z$ R# r1 j( J - 1 u5 {" N$ j) p/ e2 T2 u5 B
- void I2C2_Soft_Init(void); 7 ` ^+ W1 J0 U5 f+ L, n- e
- bool I2C2_Start(void);
' ]! Z7 S/ ]4 s* }. e - bool I2C2_Stop(void); # @. ?. f6 P. z% S9 g* _" _
- void I2C2_Send_Byte(uint8_t txd);3 y' b: }! m6 N) | K( U5 Q4 C4 x# @
- uint8_t I2C2_Read_Byte(void);
9 t, j' b9 c- Q: H7 Z$ o; d: q' } - uint8_t I2C2_Wait_Ack(void);
! t/ s/ r0 x% w5 W1 D6 l$ S. i - void I2C2_Ack(void); , w) Z( G' _4 [, u/ [
- void I2C2_NAck(void);
3 L+ f" A( ?$ n+ ?5 Y - . u7 g# S; K( f, Q3 _
- bool I2C2_Write_REG(uint8_t SlaveAddress,uint8_t REG_Address,uint8_t REG_data);- y8 t* z! O; E5 M! A/ P5 R7 m, }
- uint8_t I2C2_Read_REG(uint8_t SlaveAddress,uint8_t REG_Address);! k( q* m5 L( |
- bool I2C2_Write_NByte(uint8_t SlaveAddress, uint8_t REG_Address, uint8_t* buf, uint8_t len);) K6 w4 ^+ _( h+ p" ]! Z; R
- bool I2C2_Read_NByte(uint8_t SlaveAddress, uint8_t REG_Address, uint8_t* buf, uint8_t len);6 n" G, f6 y$ z
- bool I2C2_CheckDevice(uint8_t SlaveAddress);
( {# ^& w9 h5 T0 _" u8 N+ O - #endif
* f0 T1 F# c1 ~4 r2 B
2 Q3 Y M% l) { |





 STMCU小助手
发布时间:2021-11-21 21:00


 微信公众号
 手机版