所谓的硬件I2C就是STM32芯片上有其相应的外设和驱动电路,通过配置相应的寄存器,就可以完成I2C的通信。本节实验我们介绍软件模拟I2C,软件I2C一般是通过GPIO引脚,按照I2C的时序要求来控制引脚电平状态以产生通讯时序。
- v' E9 L2 q9 G% V, D( d& R1 s$ a8 W8 d! F" O+ X; p
1、I2C通信流程中包含信号如下:
& v7 r' `( Y, `8 R- q
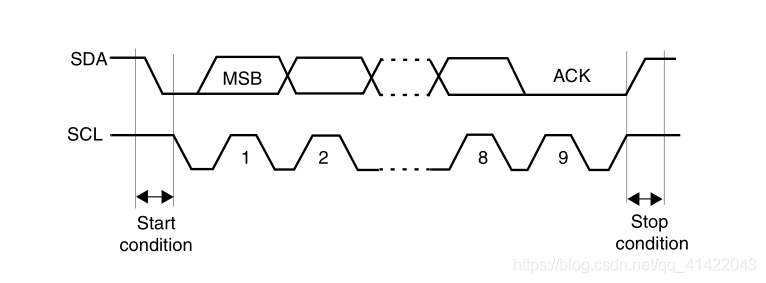
8 M$ D5 G w, f4 Z开始信号:SCL为高电平时,SDA由高电平向低电平跳变,开始传送数据。
% d! i! a9 T: {结束信号:SCL为高电平时,SDA由低电平向高电平跳变,结束传送数据。: i, G q) o1 W8 S) e
应答信号:发送器每发送一个字节,就在第9个时钟脉冲期间释放数据线,由接收器反馈一个应答信号。 应答信号为低电平时,规定为有效应答位(ACK简称应答位),表示接收器已经成功地接收了该字节;应答信号为高电平时,规定为非应答位(NACK),一般表示接收器接收该字节没有成功。对于反馈有效应答位ACK的要求是,接收器在第9个时钟脉冲之前的低电平期间将SDA线拉低,并且确保在该时钟的高电平期间为稳定的低电平。 如果接收器是主控器,则在它收到最后一个字节后,发送一个NACK信号,以通知被控发送器结束数据发送,并释放SDA线,以便主控接收器发送一个停止信号。
6 U8 Q) F4 R) q' }- X2、I2C总线时序图如下:
& e; K7 C& U" @, F
7 a/ U. g0 a8 V
R. x" V6 m5 \9 u* \5 d9 e- l/ [9 F
9 O: w6 F4 \! u% _- Z8 y4 `. \% b3、I2C通讯过程的基本结构如下所示:! H, Q; t$ o* h9 g6 R2 X
3 A- u( X" D8 R- v6 d- f1)主机写数据到从机3 X8 c+ D6 G' Y2 Y' a3 \
' \# q4 m" z0 J, ~. t3 k- f& j4 l5 ?. a/ @8 `4 c
6 X K4 F7 _6 i, p; C
2)主机由从机中读数据
# \ @6 a2 l1 t
# Q) S( Y+ u; |8 N' I- C2 u7 L2 v' p- j, N" t9 s. v3 x5 W- D
, T) {. W) {. {( \& c0 \
3)I2C通讯复合格式
) z5 o8 y: w+ P+ {9 d- A0 m- s, q: e9 `: `0 g% G' \8 w4 m+ A
. Q) C% \# ~( r6 v
, `8 b/ i5 d; K, Q+ i: J: Q/ H9 l. G3 \/ A" O) K
/ e5 B2 t( l: }4 U" L _
其中 S 表示由主机的 I2C接口产生的传输起始信号(S),这时连接到 I2C总线上的所有从机都会接收到这个信号。
3 F" {& B; f7 w' n0 W; j. ^2 e( q6 q/ \( j; Q3 _0 h: y) W
起始信号产生后,所有从机就等待主机广播从机地址信号(SLAVE_ADDRESS)。在 I2C总线上,每个设备的地址都是唯一的,当主机广播的地址与某个设备地址相同时,这个设备就被选中了,没被选中的设备将会忽略之后的数据信号。根据 I2C协议,这个从机地址可以是 7位或 10位。- ]- w; B; A) x Y) d" g
1 R' q$ F7 `0 L- E. \在地址位之后,是传输方向的选择位,该位为 0时,表示后面的数据传输方向是由主机传输至从机,即主机向从机写数据。该位为 1时,则相反,即主机由从机读数据。2 u& G! B% n( U1 ?0 ]- N
+ @" k9 Y4 t2 k4 i5 }* k从机接收到匹配的地址后,会返回一个应答(ACK)或非应答(NACK)信号,只有接收到应答信号后,主机才能继续发送或接收数据。
. U2 O& |0 M; H6 z0 c) F( K |2 a8 t [7 F$ T6 W+ U& M
若配置的方向传输位为“写数据”方向,即第一幅图的情况,广播完地址,接收到应答信号后,主机开始正式向从机传输数据(DATA),数据包的大小为 8位,主机每发送完一个字节数据,都要等待从机的应答信号(ACK),重复这个过程,可以向从机传输 N 个数据,这个 N没有大小限制。当数据传输结束时,主机向从机发送一个停止传输信号(P),表示不再传输数据。7 d* l9 w+ u9 ~ f+ n
, M8 {" J/ u ~7 o若配置的方向传输位为“读数据”方向,即第二幅图的情况,广播完地址,接收到应答信号后,从机开始向主机返回数据(DATA),数据包大小也为 8 位,从机每发送完一个数据,都会等待主机的应答信号(ACK),重复这个过程,可以返回 N 个数据,这个 N 也没有大小限制。当主机希望停止接收数据时,就向从机返回一个非应答信号(NACK),则从机自动停止数据传输。2 Q' c( K( B5 e3 p- W7 T
+ U- b1 L0 r6 {( J$ x& |
除了基本的读写,I2C通讯更常用的是复合格式,即第三幅图的情况,该传输过程有两次起始信号(S)。一般在第一次传输中,主机通过 SLAVE_ADDRESS寻找到从设备后,发送一段“数据”,这段数据通常用于表示从设备内部的寄存器或存储器地址(注意区分它与 SLAVE_ADDRESS 的区别);在第二次的传输中,对该地址的内容进行读或写。也就是说,第一次通讯是告诉从机读写地址,第二次则是读写的实际内容。9 b, ?6 c! {7 y! u0 q1 a
, X$ l8 x: Y8 X: f4 R) \
4)数据有效性时序图如下:
& s, X" F2 d- ^
/ `: \3 q/ v5 n- Z1 T" p3 r8 d) p$ H/ {' _5 h& k; A
1 w' E+ |, w, Q8 W. r) L& pI2C总线进行数据传送时,时钟信号为高电平期间,数据线上的数据必须保持稳定,只有在时钟线上的信号为低电平期间,数据线上的高电平或低电平状态才允许变化。 即:数据在SCL的上升沿到来之前就需准备好。并在下降沿到来之前必须稳定。
+ Q$ H8 j8 R) U
! j9 g2 y5 T# M5)地址及数据方向! r! ~* F1 z, I" E9 L
5 P; P$ k: ?3 u4 g: r8 w
I2C 总线上的每个设备都有自己的独立地址,主机发起通讯时,通过 SDA 信号线发送设备地址(SLAVE_ADDRESS)来查找从机。I2C 协议规定设备地址可以是 7位或 10 位,实际中 7 位的地址应用比较广泛。紧跟设备地址的一个数据位用来表示数据传输方向,它是数据方向位(R/W),第 8位或第 11 位。数据方向位为“1”时表示主机由从机读数据,该位为“0”时表示主机向从机写数据,如图:
% P- V2 ?/ l" h, @ ^( q* y
: a- u: B$ {1 Y8 [
9 n( \% E4 _5 {7 v; F% q3 o7 @3 b0 P' `
读数据方向时,主机会释放对 SDA信号线的控制,由从机控制 SDA 信号线,主机接收信号,写数据方向时,SDA由主机控制,从机接收信号。
' i. }! z' ^- d$ N7 j! C) j9 z& V- A
bsp_soft_i2c.c程序如下:8 t% f: p2 `8 i2 p1 K3 o
$ k+ [9 e0 Y7 C7 y. o1 j/ N- #include "bsp_soft_i2c.h" ' g; K* v! R9 y5 d; N
- #include <stdbool.h> P& e+ \5 C: k! @8 o/ G
- . [' O% _- o% Y: v$ m$ H/ R( I
- // 初始化IIC的IO口3 L: `* d0 h1 \' O% o) Y
- void I2C2_Soft_Init(void)
. o3 H: u. k+ U; d - {
# J" \7 f- j% d$ L - GPIO_InitTypeDef GPIO_InitStructure; // 定义GPIO结构体/ w9 C+ k( G4 x2 P
- - `5 p0 V( `+ q' I
- RCC_AHBPeriphClockCmd(RCC_AHBPeriph_GPIOB, ENABLE); // 打开GPIOB口时钟
6 u! \4 E! N# J! E' @ -
7 X, x1 Q% }+ o$ K2 U; C7 O - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_OUT; // 输出
: @& i' y2 p. n+ M1 r - GPIO_InitStructure.GPIO_OType = GPIO_OType_OD; // 开漏0 b; m9 I! {- L) L* D" y! v$ ?
- GPIO_InitStructure.GPIO_Pin = Pin_SCL | Pin_SDA ; // IIC对应IO口
6 d: V% v1 \8 H5 Y; J$ X - GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP; // 上拉
, u& F' U2 d9 u* l( w k2 Z, _ - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_Level_3; // 50MHZ) O( T! Q5 G7 ]1 V& m! R+ r5 ~1 Z
- GPIO_Init(GPIOB, &GPIO_InitStructure); // 初始化GPIO
% F/ G* C( @ I2 @! P - ) a4 y c! J. O, m" V! P8 O" M
- I2C2_Stop();' M* i: v, T3 G, r
- }& O9 y: F1 L/ H* P) \7 _
- 7 Z, Q" O- r' W6 J5 ^
- // 发送IIC起始信号
+ S% D* Y+ \+ _0 \1 N7 p; l) p - bool I2C2_Start(void)% @$ z+ v4 S5 ?
- {
/ E4 @+ m! |2 V3 g; R7 q4 B* I% a( j - Pin_SCL_H; // 拉高时钟线0 W1 L9 Y1 P. n* R4 r4 A4 N1 h
- Pin_SDA_H; // 拉高信号线9 e, ?4 ]' C) d3 b! K% W
- I2C2_Delay1us();9 I: x' ~; x4 i( p+ G6 `
- if(!Read_SDA_Pin) return false;
, b: C& |( C, [; U; I0 _9 i& g$ Y - Pin_SDA_L;! R& Y; S1 M& F3 g' S
- I2C2_Delay1us();
. s6 \6 Q# ~; L - Pin_SDA_L;$ o1 i2 g: X, n1 ^/ ~/ h& W
- I2C2_Delay1us();) ` j; z* D0 Q' J; q. y; F. D
- return true;8 l, ^: \/ y f `
- }
; |% i3 ]3 D, N2 t) G
O9 ]5 U$ F" o, e& k. h( M- @- // 发送IIC停止信号3 n+ c6 f. j% ~+ e ^) f# f
- bool I2C2_Stop(void)& i) ]* G; r* Z7 I5 I" n4 W- ~
- {4 `, W+ A- M4 z2 S
- Pin_SCL_H;
) T+ t- H$ Q" ?; C4 O# } - Pin_SDA_L;
& b1 w# q' X' V* l4 _3 U' ]! A - I2C2_Delay1us();
4 }" v6 o0 E& q3 V/ I - if(Read_SDA_Pin) return false;" z z0 I% E$ @7 h. r& ~
- Pin_SDA_H;
( P& y- K/ y1 W# a - I2C2_Delay1us();. q3 h3 L0 b3 G% |
- if(!Read_SDA_Pin) return false;& y# f" i+ S1 y- v
- Pin_SDA_H;$ |3 y! N2 |* H" J P" C$ N
- I2C2_Delay1us();
9 J, b; j9 p: o& `+ M; ? - return true;: N: g0 {$ [, O& @2 ^' g" n
- }
8 A. |4 f4 a- G8 Z
3 C* A' B4 g+ M2 N- // IIC发送ACK信号
- N6 p! s3 O8 I; D' i - void I2C2_Ack(void)
" j. K" q4 X8 M - {
) }# E1 H# t' S% f6 X& Y/ P! k7 q - Pin_SCL_L;
' C2 w1 v" V8 ?" D5 H4 j, p - I2C2_Delay1us();
! r3 h) k& ?+ o' l. S; ] - Pin_SDA_L; ) p/ }- O" L# q3 X
- Pin_SCL_H;* M! }0 G, q8 P
- I2C2_Delay1us();
; V8 Y, q) Y' R3 Z% L! t - Pin_SCL_L;+ M$ V) ? D P/ |
- Pin_SDA_H;
+ Q( F0 z, X1 ~& q - I2C2_Delay1us();- M3 [) ?! O3 I8 f/ c
- }, C% Y0 f" O( u* w: }
- # x2 j# }5 y$ D8 q# s, [
- // IIC不发送ACK信号/ f8 m# [% P# y* D/ V! w* _
- void I2C2_NAck(void)- a# `1 w" B& `4 @0 i
- {2 j& R) e" A9 B: E) {# B9 b }
- Pin_SCL_L;* \ N2 y2 H' k6 W' O" R" z
- I2C2_Delay1us(); 5 q9 ]; S1 \0 y! x8 s
- Pin_SDA_H;, f' `# G: f5 |
- Pin_SCL_H;2 k5 N' S9 O1 w! {
- I2C2_Delay1us();
- S, _ k" z* t( X - Pin_SCL_L;
& R; ]6 M& D7 B' t( o$ F7 e - I2C2_Delay1us();
N0 R$ u0 t8 } K* |# E - }
" F" r q+ f6 M+ V3 H6 m - 7 G$ ? L+ {3 A: k
- // IIC等待ACK信号
2 C: a/ ?3 j, I$ v) x( R2 t; t - uint8_t I2C2_Wait_Ack(void)) E. X0 O# p4 @$ {4 [
- {
- T1 ^* |7 @+ X - Pin_SCL_L;: o4 K5 k: ]0 E) ~ y
- I2C2_Delay1us(); % {6 i% j( R W! B, M
- Pin_SDA_H;
! X g0 d; X9 m6 C; b5 D! D. @ - Pin_SCL_H;; F" l8 _1 w2 J; r' J
- I2C2_Delay1us(); # J/ z& a9 y$ B& M5 A0 q' N0 T
- if(Read_SDA_Pin)
|/ c9 Q( s: W- ]% z - {
H& i" H ]1 K* l, X5 z - Pin_SCL_L;
1 U2 `; o" Q a5 e - I2C2_Delay1us();
% B& [7 N- `$ U) { - return false;, G" ]& ]% @$ i* x; ]/ X0 J
- }
; [( M4 f* C0 Z& H0 _/ r - Pin_SCL_L;
1 r' D( f- K; ~, a9 B+ e# t9 o& f) L: u - I2C2_Delay1us();5 T% ]! d& Z( X3 y
- return true;: D; r( ^- H4 j* F) ~8 v
- }, C" y! U; p( b8 k# V
! |( t- C0 m* x! x- // IIC发送一个字节" p V- S& l6 K& e7 _
- void I2C2_Send_Byte(uint8_t txd)
* y; {6 B" U& b$ N - {
0 V" [& V# p5 l: Y) x" _1 b1 H- v - for(uint8_t i=0; i<8; i++)$ [0 [5 Y! T7 h6 W3 m
- {
8 g5 }3 ?4 Y- ~- c o - Pin_SCL_L;
1 N% x s2 S; z0 C! B - I2C2_Delay1us();8 E! \# l! V6 }5 V2 ^0 W
- if(txd & 0x80)* M V9 M" z( U
- Pin_SDA_H;7 w$ a% z; F8 d; i& }
- else
9 q, x: y( _6 \+ h - Pin_SDA_L;3 f$ L9 q" s& @7 {2 O) k& r A
- txd <<= 1;3 T+ V+ c, P& d$ M- w# |9 y: }
- Pin_SCL_H;
: ]) j* a- L' V' q7 N - I2C2_Delay1us();
* ` V( o" l! ], W5 u! } - }
1 o' B+ I6 p v; d" J - }* a7 B& P3 ~+ c8 h4 W3 O
- ' J, h0 M9 s1 b* N9 Q
- // IIC读取一个字节
1 I/ b3 l u% g - uint8_t I2C2_Read_Byte(void)
; S1 O1 @$ ^$ H2 q4 G/ r2 c" A1 R - {0 \* F2 [- X: h9 o4 Y
- uint8_t rxd = 0;
+ }3 \! ^- q4 p- Q! J) l - for(uint8_t i=0; i<8; i++)
8 v" L9 |& t7 D6 J - {
+ O/ ^) l3 t- m4 C - rxd <<= 1;. w9 T0 @3 b* A2 j; J+ L: Q0 L
- Pin_SCL_L;7 r7 g4 D! I* Y1 v1 L' Q5 e
- I2C2_Delay1us();
" f3 q2 W- p S2 E s - Pin_SCL_H;
1 @1 G' f: V( n% O - I2C2_Delay1us(); - ^* N( ~ ?7 N% O/ t1 l( H
- if(Read_SDA_Pin)) f8 i. D1 D- p% x, `+ L7 {7 ^
- {
+ W$ y( O1 S4 y - rxd |= 0x01;
& ]* L8 J0 J8 P1 D' \% ?" ` - }
, b3 e* z/ n1 l; g6 Q/ p9 L) X" N - }: i% a/ t8 n! k8 B- E$ j
- return rxd;
) H7 q: |% P; N6 [4 r" ^! S - }
4 C& u5 m% ^; l' k/ }) [' G
$ j- ~7 F$ u2 Q. Z* }, k G- // 向从机指定地址写数据" c8 y0 |! p. B# R' B
- bool I2C_Write_REG(uint8_t SlaveAddress, uint8_t REG_Address,uint8_t REG_data)0 `7 m% S% X8 `5 R9 @7 T* N
- {
# o1 d( [$ m) L% c. ~ - if(!I2C2_Start()) return false;" N/ X6 s, `1 u& N: Y- L3 l1 f$ |/ r
- I2C2_Send_Byte(SlaveAddress);7 `0 j& x' J _% x8 H; O
- if(!I2C2_Wait_Ack()) { I2C2_Stop(); return false; }1 f' e) J" {! G l6 m4 |' R1 R
- I2C2_Send_Byte(REG_Address);
4 W% z+ ]6 j8 d6 H$ T$ U - if(!I2C2_Wait_Ack()) { I2C2_Stop(); return false; }
r) O" r. c7 f2 K6 v: j; _ - I2C2_Send_Byte(REG_data);/ m& w1 ~& P9 g& Q
- if(!I2C2_Wait_Ack()) { I2C2_Stop(); return false; }
1 U" U8 C2 }6 l3 K3 R& ^ - if(!I2C2_Stop()) return false;% G' C& l9 V$ x# q; T
- return true;
9 p, o" J+ j% B+ j: P3 Q, v, f" | - }
5 M* X2 z% x$ p( [, U2 J' o4 u5 ~: _- L - 8 R5 G) p8 q$ p- w9 A0 t& z
- // 从设备中读取数据
]& H! A% k3 F4 F4 O - uint8_t I2C2_Read_REG(uint8_t SlaveAddress,uint8_t REG_Address)
) _: A. w) L& D" ^' P - {3 R! w9 V) R; A c3 j
- uint8_t data;+ |) D+ K% q' n# o- n h3 ~
- if(!I2C2_Start()) return false;8 n& b* e5 ]% o; C' E9 S+ N" o, u
- I2C2_Send_Byte(SlaveAddress);) |. A8 ~' ?% p
- if(!I2C2_Wait_Ack()) { I2C2_Stop(); return false; }
$ x: ^$ Z9 j/ y: W$ e& _9 d6 b; A - I2C2_Send_Byte(REG_Address);
6 E8 a. D! n8 T& M8 |" [0 r' D - if(!I2C2_Wait_Ack()) { I2C2_Stop(); return false; }
/ f D$ W8 d- ]3 c E - if(!I2C2_Start()) return false;- q/ O0 y" O( f0 X) x
- I2C2_Send_Byte(SlaveAddress + 1);) q X' j6 H ~- T; ?
- if(!I2C2_Wait_Ack()) { I2C2_Stop(); return false; }4 r) }4 K1 d2 b% U' }# h! ?; C
- data = I2C2_Read_Byte(); Q b' l( l( Q5 U: J5 f" C4 W
- I2C2_NAck();. G% i& {$ m {# H5 G
- if(!I2C2_Stop()) return false;
0 N, k& t* `# h9 z9 Y - return data;+ H$ ]* f8 m0 V/ H$ |- G' _
- }
. r' o5 o8 O& ~; b) y9 Z - 0 A1 E& B: N7 }
- // 连续写N个字节' M+ S8 V9 R+ a2 `- ^, J+ k
- bool I2C2_Write_NByte(uint8_t SlaveAddress, uint8_t REG_Address, uint8_t* buf, uint8_t len); `7 x3 ]' s& S+ G [# K2 e0 e' b
- {
' R$ U& ]) M5 n! \* S& P! \# i - if(!I2C2_Start())return false;
7 F( t/ \) D5 _! H. U2 B( V7 s - I2C2_Send_Byte(SlaveAddress); //发送设备地址+写信号
" m, N) R5 z/ z$ `& J) m - if(!I2C2_Wait_Ack()){I2C2_Stop(); return false;}9 u+ x% G# Y2 ~% T$ o8 _/ S9 c8 }
- I2C2_Send_Byte(REG_Address); ) x9 m* `1 e" {3 p8 v/ j
- if(!I2C2_Wait_Ack()){I2C2_Stop(); return false;}
/ E# S# V5 I+ ~1 R8 K" e3 _5 K) s - for(uint16_t i=0; i<len; i++)
1 E8 x, b5 `+ Q5 I - {
7 [) Z4 Z# s; l" V& ` - I2C2_Send_Byte(buf<i>);8 ]. G+ k+ [. U& y
- </i> if(i<len-1)0 i7 X/ Y: z4 L8 |* M# ?% G
- {
* O2 h% B9 B9 _) B/ q& e% |- c - if(!I2C2_Wait_Ack()){I2C2_Stop(); return false;}7 h* p) k# \4 O! ]
- }3 A/ \. H' ?* G7 }8 m, z' f& }
- }2 ~: q' a( b" Z
- I2C2_Stop();
- V: u- \8 Q! x( ?( ~& ?2 I - return true;3 t N h+ L# _; A* E
- }
" t5 ~* E5 b, r1 z& x1 c - " |! S2 ^2 Q5 F' R& H
- // 连续读N个字节' o w/ H9 t1 ?$ @- q! W6 T
- bool I2C2_Read_NByte(uint8_t SlaveAddress, uint8_t REG_Address, uint8_t* buf, uint8_t len)
# W! x: U7 `3 p- q8 h9 I& y - {
- d* R( {: U p4 i$ I( U! G5 @ - if(!I2C2_Start())return false;
$ a# J1 L. D1 N D% N" v) A% X! K1 c - I2C2_Send_Byte(SlaveAddress); //发送设备地址+写信号# r) O3 B ` ]. o ]% N
- if(!I2C2_Wait_Ack()){I2C2_Stop(); return false;}
. a2 K# x" e& Q( N- W - I2C2_Send_Byte(REG_Address);
5 C# Z" ?& |7 m0 Y9 Y - if(!I2C2_Wait_Ack()){I2C2_Stop(); return false;}
+ r+ ?, X) G Q( C - if(!I2C2_Start())return false;& _; w J, K8 H% I/ T
- I2C2_Send_Byte(SlaveAddress | 1); // 读操作
- p: d8 D1 K( P0 M8 x! k# ]: P - if(!I2C2_Wait_Ack()){I2C2_Stop(); return false;}. H, Y, t1 g/ _- L
- for(uint16_t i=0; i<len; i++)
. p8 y# V2 `9 t2 ] - {
d! O9 \, m) T' N2 \6 R - buf = I2C2_Read_Byte();
* a! }5 B% P I: `. ?4 J, c - if(i<len-1)
" L, o) W$ z$ T; l - {. x) L3 @! O: F0 n
- I2C2_Ack();' y% U& ?3 V Y- P& r
- }
- ]" O. |. D5 D; _7 E - }5 \' G+ s. I0 _- v/ ?- w( P/ {
- I2C2_NAck();
6 q. @, x/ ?3 j; w& a - I2C2_Stop();
- {2 \) p$ {( E A! g - return true;
3 t4 L: C) y9 T3 O- Z& | - }, B& H9 U1 q7 v! c/ t+ w
* n. F: D, X8 [( U; t- // 检查设备地址
9 b: H1 B% D+ Z# ? - bool I2C2_CheckDevice(uint8_t SlaveAddress)
; b# O J E7 H: p7 { - {
( a1 T' a; c5 z( O7 M! e5 E* a - if(!I2C2_Start()) return false;# T, k+ C9 l. X; g8 z, I
- I2C2_Send_Byte(SlaveAddress);
5 x& z8 O/ X# S - if(!I2C2_Wait_Ack())$ m* b; ?; c7 ]- P J9 M2 h0 a
- {
" [6 O, d0 S D, l - I2C2_Stop();9 m* A+ ?9 i; b" F+ M
- return false;
2 P% {$ L b0 `9 E - }
# |2 }: h0 P9 F/ f - if(!I2C2_Stop()) return false; ( v) T% {( b& ?3 k: n" Q
- return true; 7 D) x: K" W# D( G! ^
- }
bsp_soft_i2c.h程序如下:) b5 F# w) V. o( [" v7 d: o
1 f, c: L& A4 }; _/ _; j- #ifndef _BSP_SOFT_I2C_H_1 S7 R$ P. E* k, G3 w
- #define _BSP_SOFT_I2C_H_" `+ K+ K; ]9 ?1 ^5 N0 ~: B5 p* J
' Z; t/ N! g+ ~ F- e- #include "stm32f0xx.h"
Y v: n9 p8 o8 o - #include <stdbool.h>
! w5 O3 F, {* e! O - 0 m3 |! w$ P, O# b
- // 定义内联延时函数
" \9 G/ O! O4 C - static inline void I2C2_Delay1us(void)
0 Z2 N L2 k1 J - {- Q# Z& B) v! U* T% |
- __nop();__nop();__nop();__nop();__nop();__nop();__nop();__nop();
, a2 Y; E N+ F/ Z' H - __nop();__nop();__nop();__nop();__nop();__nop();__nop();__nop();( K9 |) F' z- B8 P8 k) S6 K0 k
- __nop();__nop();__nop();__nop();__nop();__nop();__nop();__nop();
# j4 u3 _4 ^; H - __nop();__nop();__nop();__nop();__nop();__nop();__nop();__nop();
8 H2 v3 |8 ]/ o - __nop();__nop();__nop();__nop();__nop();__nop();__nop();__nop();
9 j% {- q" F9 Y: K8 p - __nop();__nop();__nop();__nop();__nop();__nop();__nop();__nop(); ( q: h/ Y2 H. o% W% a
- }
$ E% A6 N0 v0 ]7 M* i - 0 B: B0 N" M$ F: A& V3 m C
- 3 D0 N, m. d6 k" c9 v- X
- #define I2C2_GPIOx GPIOB ~6 n0 `( `0 Y
- #define Pin_SCL GPIO_Pin_10
1 K( i ]4 Z- W" [4 @; S, e - #define Pin_SDA GPIO_Pin_11) O3 r# f8 l6 H6 z8 U
- ! k/ R6 L: W& c0 @) U
- #define Pin_SCL_L I2C2_GPIOx->ODR &= ~Pin_SCL& {+ u) Y0 s a; j+ E9 o3 U
- #define Pin_SCL_H I2C2_GPIOx->ODR |= Pin_SCL
4 C* h+ e1 T, v - ; y& o& o. c+ E4 K/ z
- #define Pin_SDA_L I2C2_GPIOx->ODR &= ~Pin_SDA
' o- ~6 }$ c m8 j2 L: R { - #define Pin_SDA_H I2C2_GPIOx->ODR |= Pin_SDA6 P4 C l4 p& r% b
* W, A7 X2 C1 o% Z% h2 M# W- #define Read_SDA_Pin I2C2_GPIOx->IDR & Pin_SDA
3 Q J }; X, y/ ~( B
: B$ v! w" W# D7 _- void I2C2_Soft_Init(void);
' \' `+ g& M, F- { - bool I2C2_Start(void); ! F5 d: a7 ^7 z1 R8 W: Z
- bool I2C2_Stop(void); : {: x4 A: a3 m3 z9 ?- c1 A, q
- void I2C2_Send_Byte(uint8_t txd);
9 U p& T% C7 R - uint8_t I2C2_Read_Byte(void);
5 v& U7 z" C: j! |1 x2 O' u: z - uint8_t I2C2_Wait_Ack(void);
# B$ a6 j/ j. N2 T - void I2C2_Ack(void); 0 @% B6 b- i+ h+ E4 P7 l
- void I2C2_NAck(void);
$ q2 _7 }* l) U9 b1 s# v9 I7 ^ - 5 }" }+ m" D$ r
- bool I2C2_Write_REG(uint8_t SlaveAddress,uint8_t REG_Address,uint8_t REG_data);
% }' l* S) T& J: J' J - uint8_t I2C2_Read_REG(uint8_t SlaveAddress,uint8_t REG_Address);) p- c9 }, \2 v
- bool I2C2_Write_NByte(uint8_t SlaveAddress, uint8_t REG_Address, uint8_t* buf, uint8_t len);
. H/ s& m& c* B5 t0 j4 E - bool I2C2_Read_NByte(uint8_t SlaveAddress, uint8_t REG_Address, uint8_t* buf, uint8_t len);
1 E1 E; X; E1 b- | - bool I2C2_CheckDevice(uint8_t SlaveAddress);. z7 {8 v% o7 l8 u3 G5 u- Y% ^
- #endif
) M7 M3 Z9 A* F, G
: K& m; q' J% a7 o% e( H' v( Y
7 U' r$ [6 W8 O Q: C |





 STMCU小助手
发布时间:2021-11-21 21:00


 微信公众号
 手机版