STMCU小助手
发布时间:2021-11-21 21:00
|
前言 7 Q0 C P, Q6 h& Q/ V: x7 s 前面我说过STM32的定时器功能很强大,今天就来总结一下它的另外一个“强大”功能:TIM的比较输出功能,输出可调PWM波形。直接调用函数接口“TIM2_CH1_PWM(uint32_t Freq, uint16_t Dutycycle)”传入频率和占空比就能输出指定的波形。 我提供的软件工程直接调用是比较简单就能实现想要的PWM波形。但是,如果你是学习者,建议还是进去函数把每一个细节了解清楚,里面的东西可能对你掌握TIM很有帮助。 下载 . m8 x- d& S. } 文章提供的“软件工程”都是在硬件板子上进行多次测试、并保证没问题才上传至360云盘,请放心下载测试,如有问题请检查一下你的板子是否有问题。 ST标准外设库和参考手册、数据手册等都可以在ST官网下载,你也可以到我的360云盘下载。关于F0系列芯片的参考手册有多个版本(针对F0不同芯片),但有一个通用版本,就是“STM32F0x128参考手册V8(英文)2015-07”建议参考该手册,以后如果你换用一种型号芯片也方便了解。+ f, e! O# l3 S ) ]1 V& B+ i, J" \8 x 准备工作* j7 y) b8 y4 c; y6 S ( R; u0 |# o/ m5 ]2 y1 D% u 建议准备F0的参考手册和数据手册,方便查找相关知识,没有的请到ST官网或到我360云盘下载。 今天总结的软件工程是基于“TIM基本延时配置详细过程”修改而来,因此需要将该软件工程下载准备好。今天学习的源代码主要添加在timer.c文件里面。/ Y3 h; d1 n9 ^! [$ q1 q, }! }9 x" M + I T2 u$ V" [. E1 h, g7 \& L! O % Y4 e& Y' r2 q# l* f 比较输出原理! o0 c1 E( T( `$ i$ |$ O# j & g. l# s, R. m 看下面框图,计数器的时钟从RCC处来,经过分频之后达到计数器,经过比较器进行比较,达到设定值,产生一个事件对应引脚翻转。主要就是这三个寄存器:重载值、计数值、比较值。说到这里若还不明白请仔细想一下。 ; Y+ ^ ]0 U) E+ W 
1 h" ]2 b% j [9 _2 S |; u$ m+ _+ W: E 配置过程详情 ①RCC时钟! m0 J* h. s' R5 S) X 6 }- ?# _2 e2 w6 ? 
该函数位于bsp.c文件下面;5 g2 `0 l: G% s7 ~ { 我个人习惯第一步配置时钟,ST官方提供的例程也是把配置时钟放在前面。关于RCC时钟的配置比较重要,有好几次我就是由于忘记配置相应RCC时钟,让我找了很久的问题,最后才发现是RCC时钟没有配置。 + n4 r" c( z/ z/ _5 U 注意:4 [3 E' o/ x: L r! } . e% |+ l% A+ o3 A 外设时钟不要随便添加,比如:RCC_APB1外设不要配置在RCC_APB2时钟里面【如:RCC_APB2PeriphClockCmd(RCC_AHBPeriph_DMA1, ENABLE);这样能编译过,但是错误的】% ^4 V1 F$ O0 [% @& I $ Y& b3 U; |% T9 x0 A3 V# P7 r1 R6 [( k 我每次都提醒RCC时钟,是因为很多人就是因为时钟而导致软件运行有问题,所以,提醒更多人要注意配置RCC. " P( p$ V2 v# P3 z3 y, |0 p0 r ②输出引脚配置 
4 y4 h$ c! S( J 该函数位于timer.c文件下面;+ f3 f2 \6 G) v3 }, _; h& l 注意:! r, M/ o. v5 s G $ i" F _' K2 N- n$ r, V 复用功能必须配置好,上面两处,有一处没配置好,对应引脚都不会输出PWM波形。 4 o( t+ g4 j! v ③TIM比较输出配置( F5 s. u/ e8 J4 W * g. S; e* q% v+ @) i/ I 
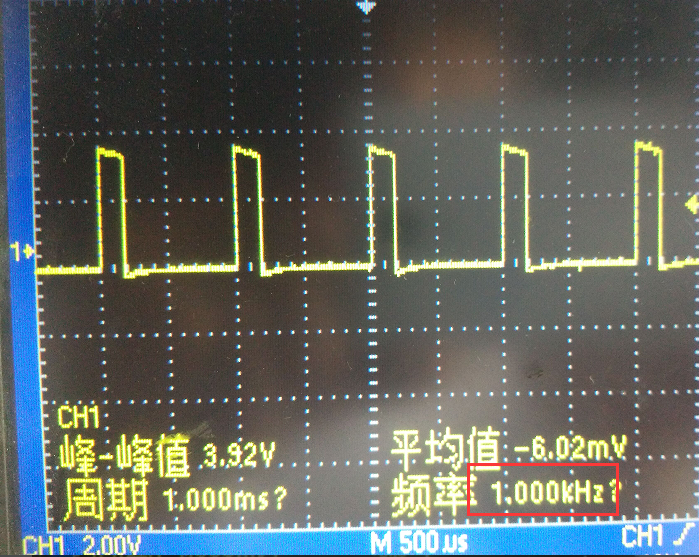
2 U( \; q8 o+ E1 X: g- t 该函数位于timer.c文件下面;5 V: q \2 r, @ 注意: " O e+ d) B3 G) ]& J. T 决定输出频率和占空比主要由这三个参数(TIM2_PRESCALER_VALUE、tim2_period、tim2_pulse)决定的。 以今天工程输出1KHz,20%来举例说明:! Y) [3 f" z" u2 m 4 t1 i2 o( l! Z& f1 u$ a3 ~ c% o TIM2_PRESCALER_VALUE = 72M / 36M - 1 = 1 tim2_period = 36000 - 15 E! v/ |9 L; }) I2 a7 o- F tim2_pulse = 72006 f6 e9 X* H" W( v 这三个怎么得来的请看代码,今天工程输出的波形如下图: ) D8 E6 o" e5 W8 ~" T. S 
④重点 : { Q! d$ b2 i! p" x5 ]+ B A.细心研究过代码的人会发现TIM_OCMode_PWM1,还有一个TIM_OCMode_PWM2,这两个的区别是什么呢? 答案是:输出的极性(也就是方向)不一样。 这时候又有人问:那下面的输出极性TIM_OCPolarity_High与上面的关系是什么呢?答案是:这两个参数配合一起输出决定PWM波形的极性。, H9 l' s9 T J 也就是说不同参数可以达到一样的效果,下图参数的配置同样可以输出一样的波形。 ) X$ l6 y. Y. h q ]. S* G / \7 G( @6 p7 ?: P$ C$ | 感兴趣的朋友可以试着修改测试一下效果。 7 \2 A- e( B+ z+ ]- Z' K! Q B.今天的工程可以设置周期性中断(也就是1ms中断一次),感兴趣的朋友可以试着写一下。使用串口打印测试的话,尽量频率低一点,不然串口响应不过来。 说明2 A ~! F! j. \" z 8 {2 R W) K, E% x. ~ 或许你硬件芯片不是提供工程里面的芯片,但是STM32F0的芯片软件兼容性很好,可以适用于F0其他很多型号的芯片,甚至是F2、F4等芯片上(具体请看手册、或者亲自测试)。 本文章提供的软件工程是基于ST标准外设库为基础建立而成,而非使用STM32CubeMX建立工程。个人觉得使用ST的标准外设库适合与学习者,STM32CubeMX建立工程结构复杂,对于学习者,特别是初学者估计会头疼。7 x% w4 Y; J1 ~# R5 H5 o 今天的工程是基于工程“STM32F0xx_TIM基本延时配置详细过程”修改而来,以上实例总结仅供参考,若有不对之处,敬请谅解。 5 I, {* m9 i4 L4 V1 k 最后 , R2 k1 ]9 |- ~0 w/ U9 s 如果你喜欢我分享的内容,你又想了解更多相关内容,请关注文章开头的微信公众号,新内容持续更新中,后期将会有更多精彩内容出现。 ; ?7 T5 u, ^0 I: |7 I9 o |
 微信公众号
 手机版