STMCU小助手
发布时间:2021-11-21 21:00
|
前言 1 Y3 u [" k6 F7 D- n 前面我说过STM32的定时器功能很强大,今天就来总结一下它的另外一个“强大”功能:TIM的比较输出功能,输出可调PWM波形。直接调用函数接口“TIM2_CH1_PWM(uint32_t Freq, uint16_t Dutycycle)”传入频率和占空比就能输出指定的波形。! [& e$ r: v) u5 R, ~) p 我提供的软件工程直接调用是比较简单就能实现想要的PWM波形。但是,如果你是学习者,建议还是进去函数把每一个细节了解清楚,里面的东西可能对你掌握TIM很有帮助。 * ]6 q5 h) a: ?- C5 X 下载 X& k( z- L1 g8 u 文章提供的“软件工程”都是在硬件板子上进行多次测试、并保证没问题才上传至360云盘,请放心下载测试,如有问题请检查一下你的板子是否有问题。- T+ {. G- h# { ST标准外设库和参考手册、数据手册等都可以在ST官网下载,你也可以到我的360云盘下载。关于F0系列芯片的参考手册有多个版本(针对F0不同芯片),但有一个通用版本,就是“STM32F0x128参考手册V8(英文)2015-07”建议参考该手册,以后如果你换用一种型号芯片也方便了解。 . O4 i8 T; b5 Z 准备工作2 |7 \1 z( d/ P+ n+ V% h& ` 4 z% D9 L7 e, a5 P. S& z 建议准备F0的参考手册和数据手册,方便查找相关知识,没有的请到ST官网或到我360云盘下载。8 c3 C3 j$ }& l) l' V4 w/ k4 E+ o8 Y 今天总结的软件工程是基于“TIM基本延时配置详细过程”修改而来,因此需要将该软件工程下载准备好。今天学习的源代码主要添加在timer.c文件里面。 9 G: S2 `0 m" @6 Z 比较输出原理 2 q: G6 ?2 @5 ]- H' [ B) M7 P+ m 看下面框图,计数器的时钟从RCC处来,经过分频之后达到计数器,经过比较器进行比较,达到设定值,产生一个事件对应引脚翻转。主要就是这三个寄存器:重载值、计数值、比较值。说到这里若还不明白请仔细想一下。! _* D/ F7 O8 h x/ C G- L, | 9 o: h$ T( A% l1 N 
1 `% U ] u- q1 ^/ [- d9 J 配置过程详情 + H, |* s. `9 {2 N: c- B ①RCC时钟 
9 j2 w. |% I( t8 R3 Z3 }/ s6 e 该函数位于bsp.c文件下面;: t; R" n& L& ]- c" p4 `4 M 我个人习惯第一步配置时钟,ST官方提供的例程也是把配置时钟放在前面。关于RCC时钟的配置比较重要,有好几次我就是由于忘记配置相应RCC时钟,让我找了很久的问题,最后才发现是RCC时钟没有配置。% i1 e, H8 A# z, j& Z 注意:" }. m, s$ { Q0 s4 w" A7 Z 外设时钟不要随便添加,比如:RCC_APB1外设不要配置在RCC_APB2时钟里面【如:RCC_APB2PeriphClockCmd(RCC_AHBPeriph_DMA1, ENABLE);这样能编译过,但是错误的】( z% D3 S: g9 Q$ k! w / C( r# h- Y1 a! Y& } 我每次都提醒RCC时钟,是因为很多人就是因为时钟而导致软件运行有问题,所以,提醒更多人要注意配置RCC.4 u8 ?8 _& n1 E. W( ] ②输出引脚配置" |* E, p/ n. ^; N 
该函数位于timer.c文件下面;4 j# j+ f0 I8 m! k1 ], d$ v$ F 注意:" A- h0 q v7 i( ] 复用功能必须配置好,上面两处,有一处没配置好,对应引脚都不会输出PWM波形。+ D6 S4 O6 a# x7 C" e: f+ A ③TIM比较输出配置 
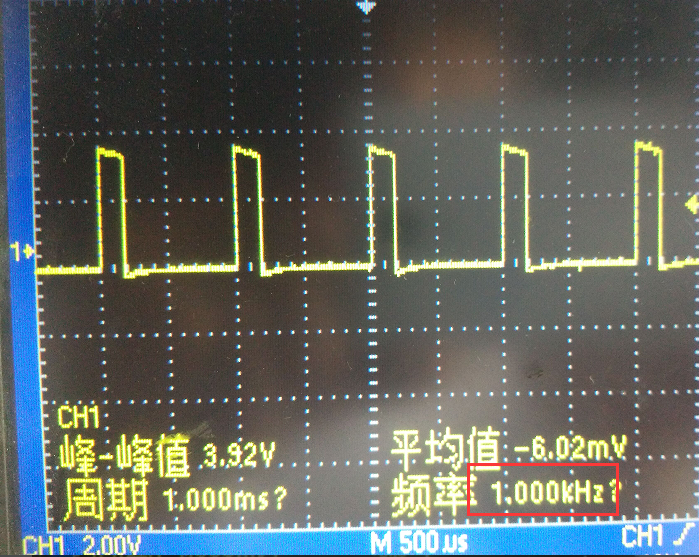
该函数位于timer.c文件下面; - [$ Z2 _8 G( ?& U: C- l6 c 注意: ( v4 e2 h/ X; o* g$ @* V+ D! M 决定输出频率和占空比主要由这三个参数(TIM2_PRESCALER_VALUE、tim2_period、tim2_pulse)决定的。- A" @: E: S$ j9 @( q8 r4 R) R. ? $ }4 u3 m4 k! N3 Q1 e. \) G 以今天工程输出1KHz,20%来举例说明:5 `+ _4 @4 ^2 y# o ?& c 3 v8 O* C4 @! x2 R0 p! a m8 d TIM2_PRESCALER_VALUE = 72M / 36M - 1 = 1& Q" r$ t' p* A: M tim2_period = 36000 - 1 tim2_pulse = 7200 . \1 ~* u% M5 v( r; l! S! A# w 这三个怎么得来的请看代码,今天工程输出的波形如下图: 
④重点9 C5 @5 Y% l; f" ]6 Y3 f6 j ' x3 b- l8 [: e$ @) T/ w A.细心研究过代码的人会发现TIM_OCMode_PWM1,还有一个TIM_OCMode_PWM2,这两个的区别是什么呢? 答案是:输出的极性(也就是方向)不一样。 这时候又有人问:那下面的输出极性TIM_OCPolarity_High与上面的关系是什么呢?答案是:这两个参数配合一起输出决定PWM波形的极性。 # v5 b8 J7 m6 g 也就是说不同参数可以达到一样的效果,下图参数的配置同样可以输出一样的波形。' A1 e7 K' o$ p2 Q+ a 感兴趣的朋友可以试着修改测试一下效果。3 I+ s3 g/ Y7 Y" e0 a* H" |' ? B.今天的工程可以设置周期性中断(也就是1ms中断一次),感兴趣的朋友可以试着写一下。使用串口打印测试的话,尽量频率低一点,不然串口响应不过来。8 w3 n' G( Q3 f. L4 _6 W 7 b; F( X3 h( Q: }/ | 说明" z4 B% p) R/ K% c" d8 \1 a; G 7 @2 @( P ?+ Z2 L0 w/ Q H 或许你硬件芯片不是提供工程里面的芯片,但是STM32F0的芯片软件兼容性很好,可以适用于F0其他很多型号的芯片,甚至是F2、F4等芯片上(具体请看手册、或者亲自测试)。. t; h A. M. S& Y: F$ X- M$ c 本文章提供的软件工程是基于ST标准外设库为基础建立而成,而非使用STM32CubeMX建立工程。个人觉得使用ST的标准外设库适合与学习者,STM32CubeMX建立工程结构复杂,对于学习者,特别是初学者估计会头疼。* O5 {& ^. {' Q# k 0 Q( l5 E/ W, t) \7 n7 X 今天的工程是基于工程“STM32F0xx_TIM基本延时配置详细过程”修改而来,以上实例总结仅供参考,若有不对之处,敬请谅解。. w5 P+ D( I2 G% n9 g* g- D ' m) v; b1 z& Z, P 最后1 Z# ^1 s& u2 {. P. d 如果你喜欢我分享的内容,你又想了解更多相关内容,请关注文章开头的微信公众号,新内容持续更新中,后期将会有更多精彩内容出现。 |
 微信公众号
 手机版