|
DS18B20 是由 DALLAS 半导体公司推出的一种的“一线总线”接口的温度传感器。与传统的热敏电阻等测温元件相比,它是一种新型的体积小、适用电压宽、与微处理器接口简单的数字化温度传感器。一线总线结构具有简洁且经济的特点,可使用户轻松地组建传感器网络,从而为测量系统的构建引入全新概念,测量温度范围为-55~+125℃ ,精度为±0.5℃。现场温度直接以“一线总线”的数字方式传输,大大提高了系统的抗干扰性。它能直接读出被测温度,并且可根据实际要求通过简单的编程实现 9~l2 位的数字值读数方式。它工作在 3—5. 5 V 的电压范围,采用多种封装形式,从而使系统设计灵活、方便,设定分辨率及用户设定的报警温度 存储在 EEPROM 中,掉电后依然保存
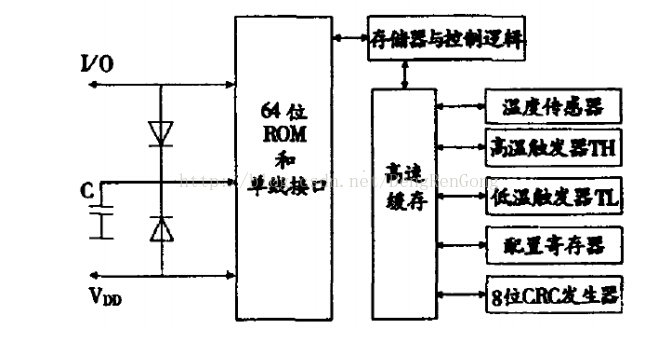
; I3 g3 P4 ?/ Z: ^* r* w其内部结构如下所示 6 ~* a0 S3 x' D7 }- Y) S; Q# a
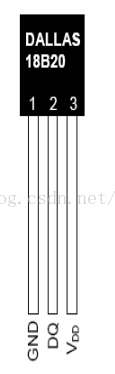
: W# e+ `5 d- p' \, o) _% DDS18B20的通讯方式是单总线的,一般而言,我们遇到的封装都是如下
. }. B) r1 E$ Q: r/ n& T9 @
! E( Z! |0 k: N7 z7 @4 I& Y其中DQ就是主要的通讯线路,对DS的读取和写入都需要主机来控制DQ线路的DQ高低电平的时间来确定,具体如下 一般而言,DQ线需要接一个上拉电阻,所以,才写操作的最后一步都需要将总线拉高' O: {, R& A. S; n4 J# |
" G/ o$ w/ A8 ~
8 C" V, \( {% I9 ?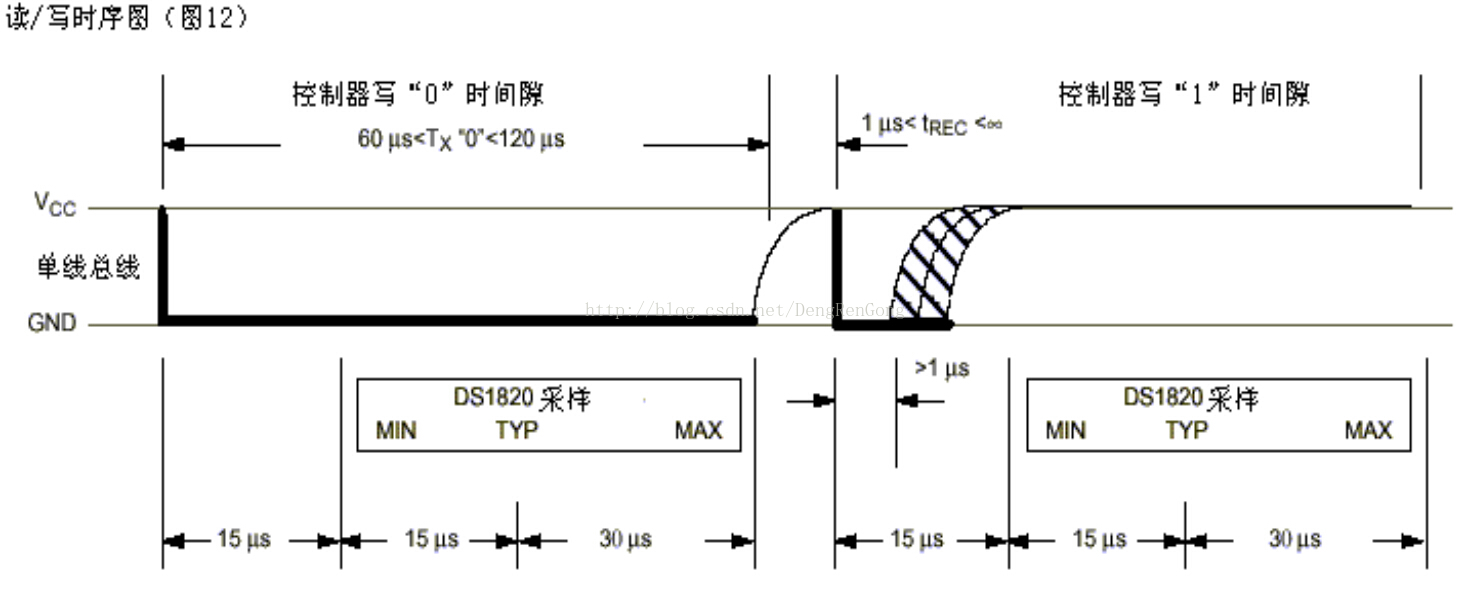 9 U. j; n3 }2 \ o' P. }( } 向DS写0需要总线拉低至少60US最多120US就算完成,也就是说,1-->0(持续60-120us)-->1 写入了0 像DS写入1需要总线拉低最少1us最多15US,然后总线拉高,拉高时间至少15us,一般40us以上即可 1->0(1-15us,推荐5us)-->1(持续15us以上,推荐40us) 由此可见,DS的总线采样实在总线拉低之后的15us开始的 5 ~2 ~ R8 B- h l1 a
0 t& |* P% Y4 e
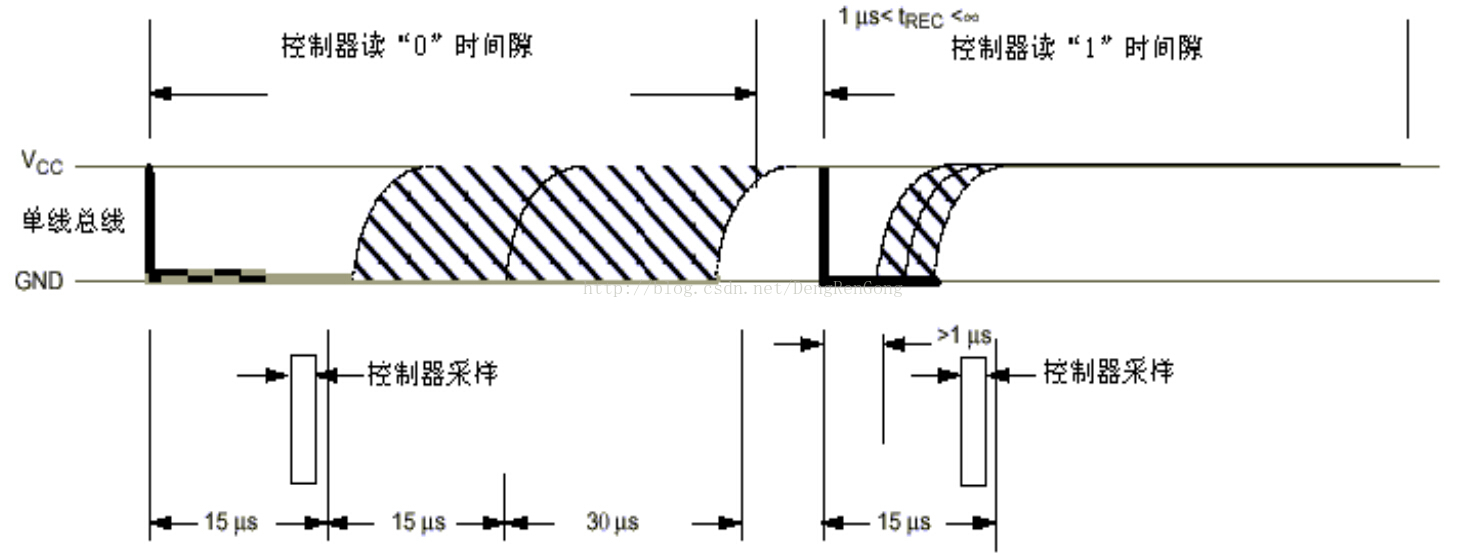
读取DS分别为读取1和读取0,但是这两者时序是统一的 首先总线拉低至少1us,最多15us,还是选择2us,然后释放总线(也就是说进入输入模式),等待15us以上的事件,然后采样,高电平为1低电平为0 1-->0(持续2us,最多15us)-->等待15us以上60us以下-->采样总线电平,得到1或者0,记得采样完成之后切换到输出模式将总线拉高便于下一次使用 " ~$ o* x4 @, h7 C+ l
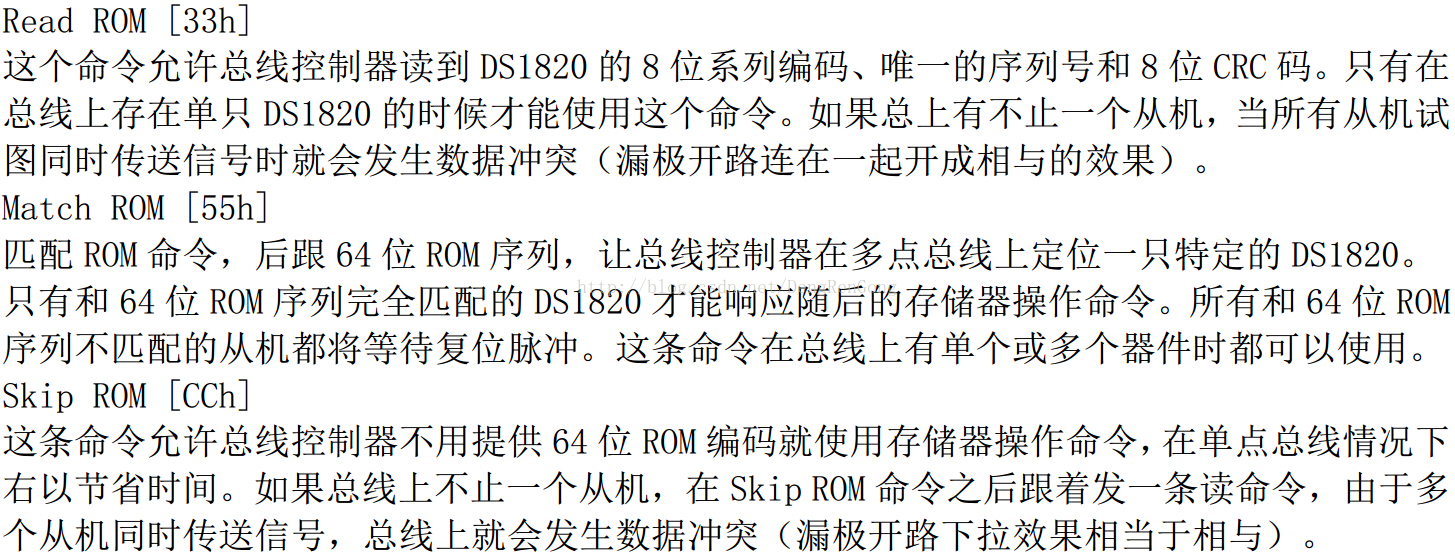
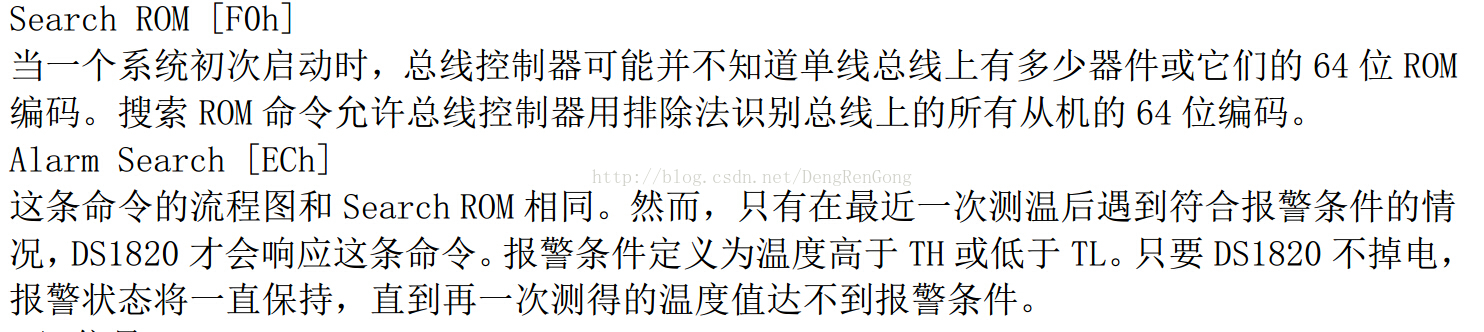
DS18B20的命令 DS1820有三个主要数字部件:1)64位激光ROM,2)温度传感器,3)非易失性温度报警触发器TH和TL
# m ~/ i6 B, C% [6 L3 u5 h, |% {6 X
7 Q- Y8 n6 D# u( T& I6 p. b: P
) ]+ _9 O: V0 \* N# t- u0 F7 S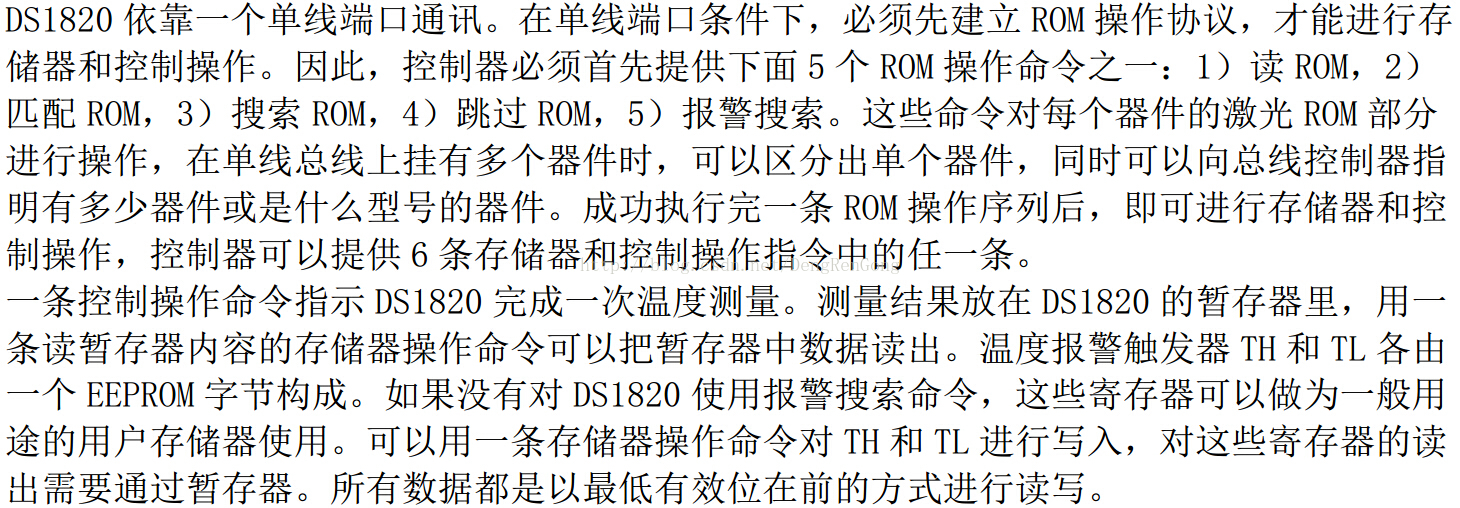 & O ]& b5 R2 u a; ]5 ] 启动温度转换的命令是0X44,读取命令是0XBE 所以一般而言,对于DS的驱动包含以下几步 复位-->发 SKIP ROM 命令(0XCC)-->发开始转换命令(0X44)-->延时-->复: Y4 H( z1 r) v* I
位-->发送 SKIP ROM 命令(0XCC)-->发读存储器命令(0XBE)-->连续读出两个字节数据(即
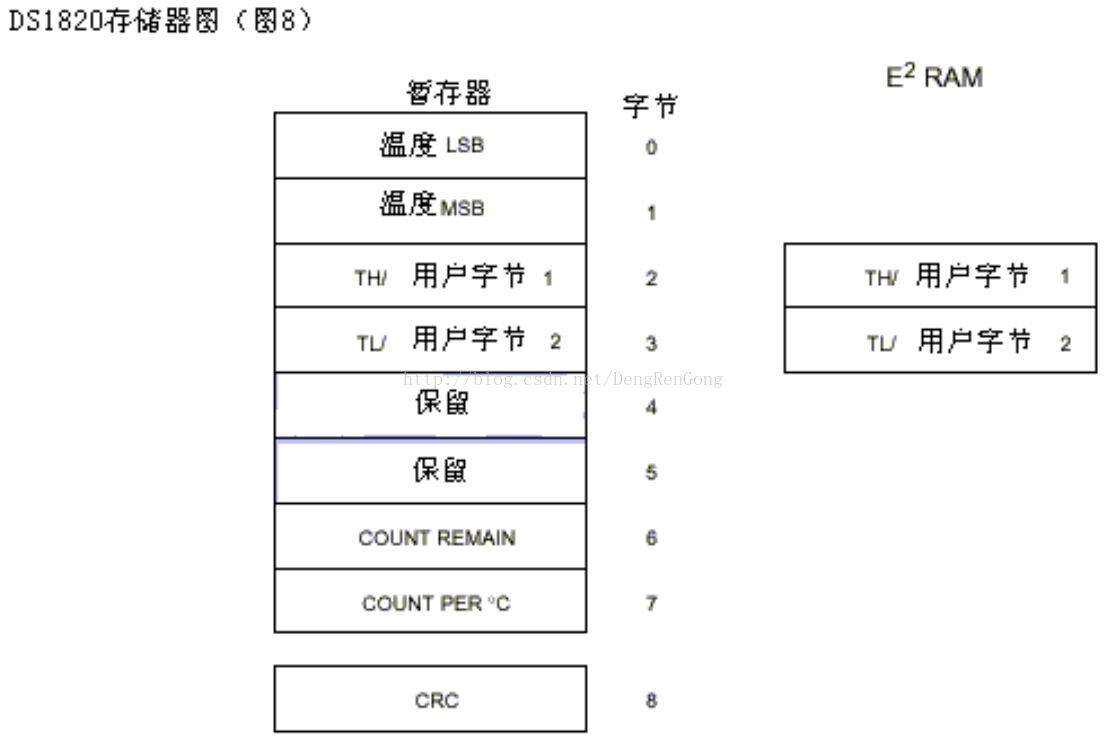
. g# y0 L$ _% D) a( _1 x温度)-->结束 我们在读取的时候只读取两个字节的原因在于DS的存储器布局 . B, l2 {% U. C5 K
# V. A) a8 p: H
前两个就是我们需要的温度,当然也可以读取全部的,扩展驱动达到其他目的
9 G& j* y/ V7 L2 J6 ^以下是驱动代码,STM32驱动代码中使用了位段操作 - #ifndef __Ds18b20H9 L! l' _( X7 B! x3 t
- #define __Ds18b20H
8 n: M/ ~5 c$ _* L - #include "ioremap.h"
) b6 p' C U3 Z# _' T9 D" I6 N - #include "delay.h"
' K$ M0 |% ~9 w1 @6 s - #include "uart.h"
3 u0 ?; O$ m) N# p. i+ Q; D - ! L5 K/ f* d2 Z) X; a
/ Y' f) a5 J a# P, s5 a7 G! [) ~" w- //IO方向设置
0 ~$ `" q) @# D- P - #define Ds18b20IO_IN() {GPIOG->CRH&=0XFFFF0FFF;GPIOG->CRH|=8<<12;}/ q2 j- X$ W3 W: a5 B
- #define Ds18b20IO_OUT() {GPIOG->CRH&=0XFFFF0FFF;GPIOG->CRH|=3<<12;}
1 P, M* v8 N0 \ - o0 p9 A4 L3 Q' Q4 s; \
- ; t; t6 o' t" u: b: h' w/ O" ~
- 3 ^4 ~# p. g4 F3 Q3 B
- ////IO操作函数
. Y3 q) t0 M+ N% u! x0 e - #define Ds18b20DQ_OUT PGout(11) //数据端口 PG11 . m3 e# {) _$ ?+ u$ i+ G6 S# x
- #define Ds18b20DQ_IN PGin(11) //数据端口 PG11 / H. D% \7 W4 ~$ ]* R9 m
" K# [# }3 v, Z- , X% D1 h: B$ `$ `
- / r2 X9 Q2 i7 L
- 6 K. j' k4 z* B# z( M" W/ l
- u8 Ds18b20Init(void); //初始化DS18B20
3 u7 A( x: ?) |* R$ Q, k. b) W - $ u- f6 v: T% X$ O2 q+ W7 _
- 1 Y5 l1 [9 w. ]# B! n# q
- short Ds18b20GetTemp(void); //获取温度
. p! S) r& W: t - 2 N5 ?" N& v) i& z
- % b, ^0 b, Z, v
- void Ds18b20Start(void); //开始温度转换
1 T! e. g' [& a - ' z. p6 ^/ G( O/ n' U5 D) @
- 2 O B# N& T3 ^* h0 x ]$ z- Q
- void Ds18b20WriteByte(u8 dat);//写入一个字节& b6 q6 a1 g- x1 p6 E* P. {
, C# M" o& z l( s4 n4 r U
8 t8 \ \; M! r/ p- ~! M u! L( i- u8 Ds18b20ReadByte(void); //读出一个字节
' {8 H! T; g5 H1 M) H
y% m5 p. J) O/ j7 P: Z
' e! k7 w2 t& l4 ]/ v# D6 o# o' ~- u8 Ds18b20ReadBit(void); //读出一个位
4 i3 q8 f) f' c" T
) { K+ J1 L3 ?+ B" X1 z$ p/ d- - l4 U, j/ G. r# P- d% N
- u8 Ds18b20Check(void); //检测是否存在DS18B20
8 l3 T) t& ~: D
^ v2 p+ m) t$ t( p* |- - x+ e7 F L8 B9 P, ]9 {" \
- void Ds18b20Rst(void); //复位DS18B20
) Z! \% Z) A' N9 @) U4 P; I2 R' h& d: u$ T
! z7 H a' M. I* f' v- void Ds18b20Show(void);
% T' t: k- I& S& e' r% C8 V# e3 E - - h4 O. U, q) I# z
2 A: D+ Z- k# U( I- x0 m6 j- #endif
% G, Z( i1 r" ]' D. ^2 F+ [
- #include "ds18b20.h"3 y/ Z* G8 P1 U. P: l
8 s7 b& T. I2 D! O# v' [2 b \) S( b- //复位DS18B20- e+ b' j0 @9 `, T7 C
- void Ds18b20Rst(void)
/ ], e, R' K, b, t$ w) ^6 Y - {
! ]* G# e: X# C$ P1 c; p, r4 g - Ds18b20IO_OUT(); //SET PA0 OUTPUT
/ v. z) H1 ~# A0 b# [9 [ - Ds18b20DQ_OUT=0; //拉低DQ7 v, C; K- ?& @0 x2 l( J3 E
- DelayUs(750); //拉低750us
h- O3 i. c- J - Ds18b20DQ_OUT=1; //DQ=1
0 ^. n4 H6 c3 A# Z# Z& }$ r - DelayUs(15); //15US
( q Z! N% N/ w3 y7 V - }: E; U- y: G) ^7 }4 N
e( B# a9 r2 A. P1 o* r, D! U. h U- + J$ e1 z5 |( V) r
- //等待DS18B20的回应
+ @0 p; M; ], z - //返回1:未检测到DS18B20的存在8 J+ X) v: R- \' D3 [$ N1 G
- //返回0:存在
9 N& @8 w' Y. a0 e; [9 r2 L - u8 Ds18b20Check(void) 5 T$ J9 K$ d; K8 J9 o
- {
9 o; G: E; D/ k - u8 retry=0;
" o6 g- g3 @5 }: _& _" z - Ds18b20IO_IN();//SET PA0 INPUT
9 k6 L1 j( W3 _! \) z - while (Ds18b20DQ_IN&&retry<200)4 m0 D8 l5 D ?* k' |( n
- {
% s7 H& N5 f. z$ n% M0 p U - retry++;
% V* D a3 {, L; ^ - DelayUs(1);6 N+ {4 i# B: K6 |8 c
- }; * M P# E6 p& q
- if(retry>=200)return 1;2 ~3 V. y! m4 G" }1 u7 v# L( l
- else retry=0; U+ G4 U' q3 Q2 K5 X
- while (!Ds18b20DQ_IN&&retry<240)5 g$ H s! v, J4 s
- {
0 S( v6 G* h2 C7 ^, Q4 @$ u4 J# v - retry++;# X/ b/ o/ [4 s: I( v/ n
- DelayUs(1);) i: ?5 m5 O' S5 C9 Q/ h) ?1 R
- };
) P1 K. S# C6 J- w5 q$ Y9 Y - if(retry>=240)return 1; & U1 o4 V( K* k; e$ ?
- return 0;
* Q4 n7 k9 N! f - }
7 M. Z1 F8 I$ {( A5 C0 E+ C
# J% l/ g0 s' ^$ i; E1 L! S- 5 h0 @ d% q0 y* o1 f3 v
- //从DS18B20读取一个位
7 f" ]3 T9 V6 I" _. j4 V1 W - //返回值:1/02 e+ U/ p8 w4 @( z6 u
- u8 Ds18b20ReadBit(void) // read one bit ^$ ~9 ]# \. ?) Z5 ]
- {) X9 B* z2 y" W5 Z0 c( b# ^
- u8 data;) W$ W5 s* U9 s& j: a
- Ds18b20IO_OUT();//SET PA0 OUTPUT& i, v+ M- D8 i1 a+ c4 y1 ?
- Ds18b20DQ_OUT=0;
& O/ ]/ W( E. g: P. b- A - DelayUs(2);0 n' D2 v: }' ]- ?
- Ds18b20DQ_OUT=1;
+ |) i1 ]; R) R0 B& s4 ?6 s8 V - Ds18b20IO_IN();//SET PA0 INPUT) u) b8 c. M+ {$ V9 w2 Y# h% Q$ k l& R
- DelayUs(12);; {+ W' ^. m' r. J+ H/ q
- if(Ds18b20DQ_IN)data=1;( l+ @# s b! T6 v' A
- else data=0;
/ v; G ?; c" d. Q; z X+ I& ? - DelayUs(50);
- G( X( h) ]6 K/ e3 o5 e+ E! R) o - return data;
/ u2 i( ^' a7 x4 M - }! l& R: ]* l+ b
- - E4 ]4 K' V+ r8 h
- 6 I) z7 o- S7 \+ h1 W( M/ A5 A
- //从DS18B20读取一个字节0 R! R) ~6 Q O$ U+ U
- //返回值:读到的数据" g* o: A* z# ^1 h3 v& I1 _
- u8 Ds18b20ReadByte(void) // read one byte! \2 C4 I1 C$ k" C' `7 e8 N) U
- {
' D6 u0 z' b3 D8 C& |4 f$ k6 T+ | - u8 i,j,dat;
1 E9 q8 K, ?5 w1 o( g/ Y7 O# a* `& q4 b - dat=0;( V% G! r3 @* @+ O$ j* D9 L
- for (i=1;i<=8;i++) 2 Q6 G4 ~, l; O- V5 j1 v
- {
) e2 e( V2 |3 z8 F6 @ - j=Ds18b20ReadBit();5 D4 m3 D9 s4 k) n" C' i) L- ]
- dat=(j<<7)|(dat>>1);- P6 S& t4 x. B, {! w, J
- }
3 Z- p) g8 G/ U4 I6 z# B - return dat;
$ Z7 j% R2 \$ a, J3 |* C0 P - }4 S; Q; \ P9 d% b( t7 C
- 5 K$ r3 T8 [3 b: H: j
* V6 {# m2 c( `) L% c1 H- //写一个字节到DS18B20
- u1 F# O3 H* u: n - //dat:要写入的字节. w( }& W: L' L- P
- void Ds18b20WriteByte(u8 dat) & ^& j$ x& V; R* z5 a. m
- { , \4 D0 s3 r' j: z4 w
- u8 j;
$ j t* {, `8 c/ E - u8 testb;
: J. f, k/ U' I1 t6 c - Ds18b20IO_OUT();//SET PA0 OUTPUT;
. x# P- a* T2 U; p% s - for (j=1;j<=8;j++)
( u6 b6 K- s% J - {" ?5 x5 u* g# [" D8 @% n$ c/ ?* B
- testb=dat&0x01;
) A9 ]7 g+ N0 Q& Z1 n - dat=dat>>1;4 o5 h/ z R0 [7 A( M
- if (testb) ' M: D7 u* p( f1 d
- {
: W2 ~0 j, n4 O1 Y$ S - Ds18b20DQ_OUT=0;// Write 19 s3 F$ o/ k7 H4 _% Z) Y! q6 P3 r
- DelayUs(2); 1 Z: w. ?7 }+ ~- u0 V
- Ds18b20DQ_OUT=1;
' V, @( e; I( u& {# }: U0 g - DelayUs(60); % h. _! [& v `' W' `
- }$ q) O, N% V5 z/ B7 j, y) j& H; N
- else
8 V8 `0 T% `& A, o3 ^ - {
5 G' R% S. ]: U) I2 t( Q - Ds18b20DQ_OUT=0;// Write 0
2 ]2 |+ v% J- h7 J* c; E6 ` - DelayUs(60);
. p1 m- h) d. u$ D" V4 g - Ds18b20DQ_OUT=1;8 L# |+ P2 }* [6 c P0 j7 K( B0 G
- DelayUs(2); ; w$ d+ x ]* ~
- }7 A- d2 H) ?: @% j) ~3 h g& D0 e5 a
- }9 C: r: j* x U* r+ h. a
- }
4 Z# O, B$ ?: |
% O4 s$ Q* i' C4 I- / t6 Q4 O/ W! o* v2 L; ]6 h
- //开始温度转换
! p3 B' O- x9 |- V - void Ds18b20Start(void)// ds1820 start convert' w' _# y `$ R5 G
- {
3 t& `: n' x5 [* { - Ds18b20Rst();
. r' e# ]* P5 _# h" g - Ds18b20Check();
! D% W: Q. k- l7 l; x# D" X - Ds18b20WriteByte(0xcc);// skip rom
' j4 j2 h y5 @# Z1 Q5 R9 k - Ds18b20WriteByte(0x44);// convert5 T3 S* [1 ~/ s x
- } + U/ ?/ F2 G! g
3 o. a+ ?! e# ]- 1 x1 {2 W: ^$ a# f2 o& H
- //初始化DS18B20的IO口 DQ 同时检测DS的存在* p; G# ~6 k# K* |4 P. Q
- //返回1:不存在
" y, i0 o2 G% I ~ - //返回0:存在
, F2 {; w2 d0 Z) i9 O - u8 Ds18b20Init(void)2 t, y1 n8 r* Q3 F- }
- {0 C8 q' b& D: [, y# r B& T8 h
- GPIO_InitTypeDef GPIO_InitStructure;% a7 n$ i: U* b; m- w% Z$ j4 u1 g
- 3 ~* w f5 P' y$ d) L8 {' B
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOG, ENABLE); //使能PORTG口时钟 2 j- c( c% n- D4 i5 @8 t; {
-
) U7 B2 j2 ]( q5 N: h - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_11; //PORTG.11 推挽输出
$ X! d- P3 R. J* F- G - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; & d7 v( J5 N8 z
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;' d) G$ q4 Z; s, s3 Y0 Y
- GPIO_Init(GPIOG, &GPIO_InitStructure);0 H2 d$ D# \. G1 M, n
-
0 i( C; U5 f4 D3 H - GPIO_SetBits(GPIOG,GPIO_Pin_11); //输出1
: t2 | M. D) R3 T7 p! |7 \& X% B - & H( A) a. Q5 r+ R% b; K9 V! K
- Ds18b20Rst();
" q2 ?: |9 E( h: s5 [% Y* s0 r - ; T8 M! P' w0 c1 K5 E
- return Ds18b20Check();9 O6 U. @' P$ t. r. ]# N/ W
- } & p# i2 c, b2 |3 _) J5 Y. r
- ! J, B9 {) j0 f6 W+ C
- % ^, [8 n2 s* `8 [
- //从ds18b20得到温度值
, k) Q' d$ M/ Y' k/ |* [$ B - //精度:0.1C+ R$ b: x. S7 L$ e/ ?3 [
- //返回值:温度值 (-550~1250) 5 O- ]7 ~! S$ a( w( L7 _) i- j
- short Ds18b20GetTemp(void)1 A$ p: y+ ]9 K" s
- {
: H! X0 Y- {7 @3 @5 p$ u$ l - u8 temp; c/ j" A$ F; x5 y- V$ L
- u8 TL,TH;
' X- ?4 G# d& N# u4 M - short tem;7 o6 D& I" T$ J8 x
- Ds18b20Start (); // ds1820 start convert
- w4 B- _' q7 U( c - Ds18b20Rst();
: }5 i+ m/ s8 R - Ds18b20Check();
, A* _9 Q: ?5 [ - Ds18b20WriteByte(0xcc);// skip rom" h& r2 Q% j: S
- Ds18b20WriteByte(0xbe);// convert
g4 E; K5 N [3 I* y" D - TL=Ds18b20ReadByte(); // LSB
2 u& v, J$ ~ N" b# } - TH=Ds18b20ReadByte(); // MSB
( Q2 ^& D8 Y& H, i* M: ` -
0 W1 q; r% t& D: { - if(TH>7)5 x- T# y: Q; W4 Z1 Q& E1 k
- {
: ? `. E7 d- v0 @7 { - TH=~TH;" O1 V" a3 Z4 T4 H4 d( G+ I
- TL=~TL; ; P" J$ z! l2 T
- temp=0;//温度为负 % m ?. K9 `* M6 Y, h
- }else temp=1;//温度为正 * M2 m3 }6 R# s2 f
- tem=TH; //获得高八位% y5 t$ d9 [4 e
- tem<<=8;
& m+ N: v5 ^2 M, |/ S+ B5 a - tem+=TL;//获得底八位
7 C5 U2 I9 b: ?5 ~ - tem=(short)((float)tem*0.625);//转换
+ i( f& b8 W' o* [0 D3 X, a - if(temp)return tem; //返回温度值0 }* @! D: W& F$ b5 m5 Q
- else return -tem;
( n/ p& I6 ]1 ]& z - }
# D1 M: Z- N. J$ ]0 ^) e
; ] y" }; x! ~& t- void Ds18b20Show(void)
& D) O4 S' S6 O6 S, V R8 B - {
- A* I# G" i+ S1 i/ I - short t = 0;
$ f# d* V" K6 f) e - t = Ds18b20GetTemp();" U8 P9 [% ~. L+ Y
- printf("ds18b20 temp is %d\r\n",t);
3 o% q, a a" m C6 {* D- I" U u - }
8 e5 c! i, |5 |& u- A
% I& C) E5 p4 c+ N |





 STMCU小助手
发布时间:2022-1-17 21:41







 微信公众号
 手机版


