|
DS18B20 是由 DALLAS 半导体公司推出的一种的“一线总线”接口的温度传感器。与传统的热敏电阻等测温元件相比,它是一种新型的体积小、适用电压宽、与微处理器接口简单的数字化温度传感器。一线总线结构具有简洁且经济的特点,可使用户轻松地组建传感器网络,从而为测量系统的构建引入全新概念,测量温度范围为-55~+125℃ ,精度为±0.5℃。现场温度直接以“一线总线”的数字方式传输,大大提高了系统的抗干扰性。它能直接读出被测温度,并且可根据实际要求通过简单的编程实现 9~l2 位的数字值读数方式。它工作在 3—5. 5 V 的电压范围,采用多种封装形式,从而使系统设计灵活、方便,设定分辨率及用户设定的报警温度 存储在 EEPROM 中,掉电后依然保存 ; b, a. V, w2 y4 [- U
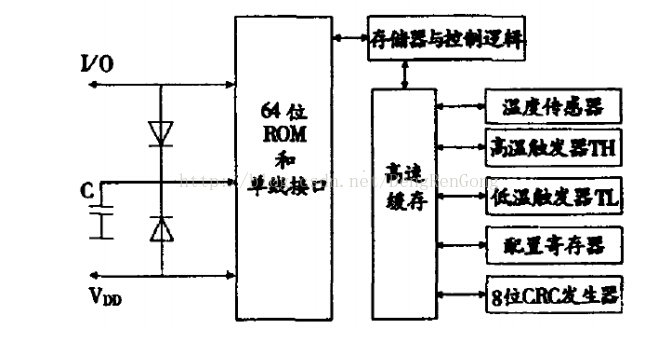
其内部结构如下所示 0 P2 v0 p! [) s E+ H: z
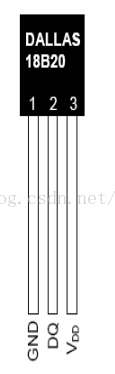
# z4 ^( o! T' KDS18B20的通讯方式是单总线的,一般而言,我们遇到的封装都是如下 7 e+ L, ^' ~. Q0 I/ I) z5 y# l
. { _3 `4 O Y2 B# K
其中DQ就是主要的通讯线路,对DS的读取和写入都需要主机来控制DQ线路的DQ高低电平的时间来确定,具体如下 一般而言,DQ线需要接一个上拉电阻,所以,才写操作的最后一步都需要将总线拉高" H* K) ~# R/ t$ G
" U5 L( i( F. D! C. A- s/ y' J j& G
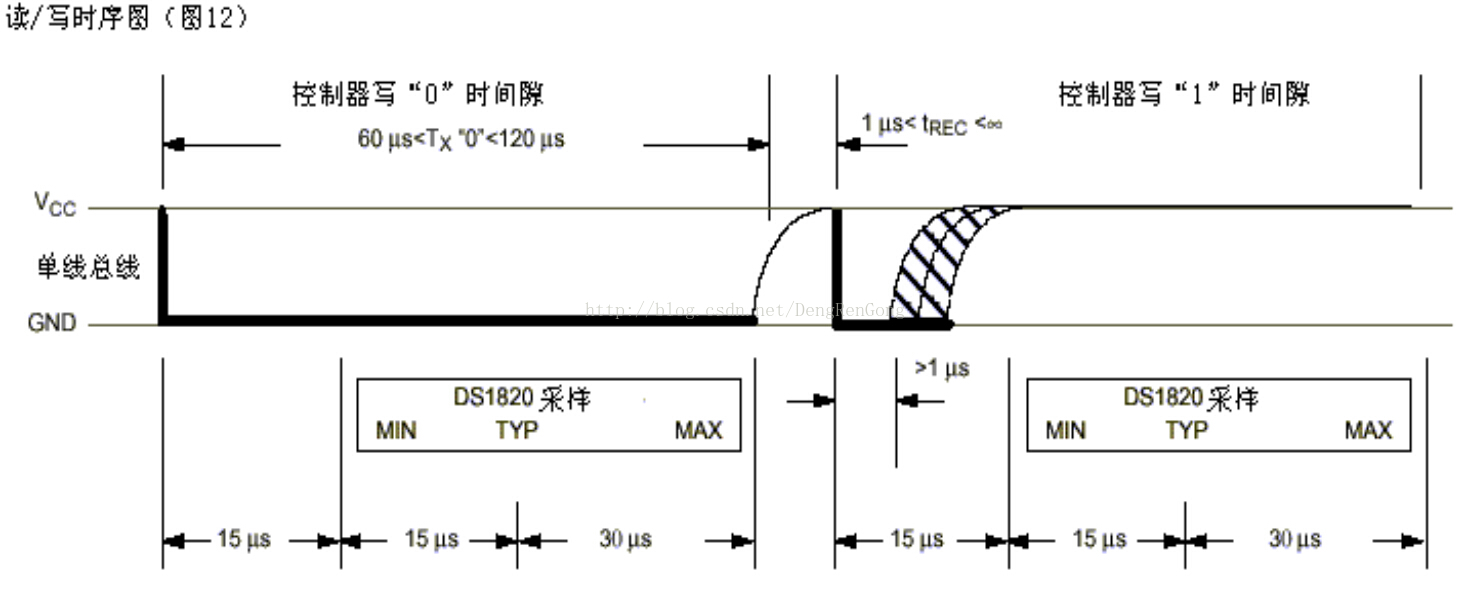 ; p4 m ?5 y2 f% ~0 F 向DS写0需要总线拉低至少60US最多120US就算完成,也就是说,1-->0(持续60-120us)-->1 写入了0 像DS写入1需要总线拉低最少1us最多15US,然后总线拉高,拉高时间至少15us,一般40us以上即可 1->0(1-15us,推荐5us)-->1(持续15us以上,推荐40us) 由此可见,DS的总线采样实在总线拉低之后的15us开始的
x4 M; h' x" [5 _6 p7 m x4 r' ? [, @, q/ g0 O
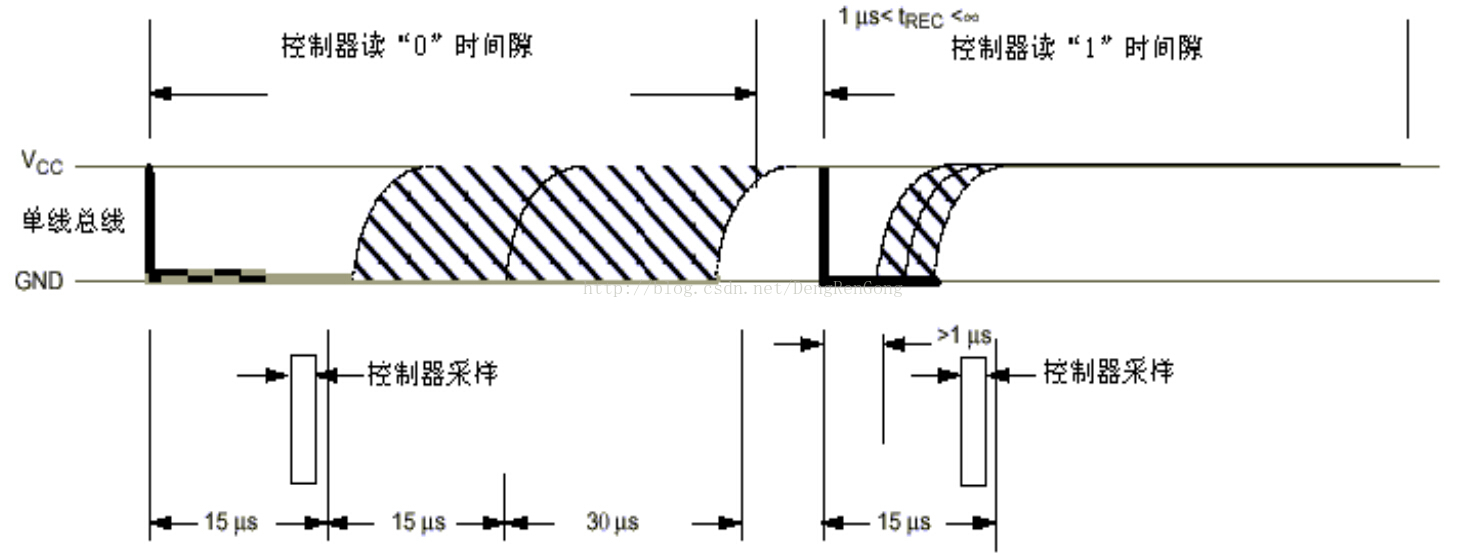
读取DS分别为读取1和读取0,但是这两者时序是统一的 首先总线拉低至少1us,最多15us,还是选择2us,然后释放总线(也就是说进入输入模式),等待15us以上的事件,然后采样,高电平为1低电平为0 1-->0(持续2us,最多15us)-->等待15us以上60us以下-->采样总线电平,得到1或者0,记得采样完成之后切换到输出模式将总线拉高便于下一次使用 A7 x: L2 d$ \; q$ f8 j+ ~
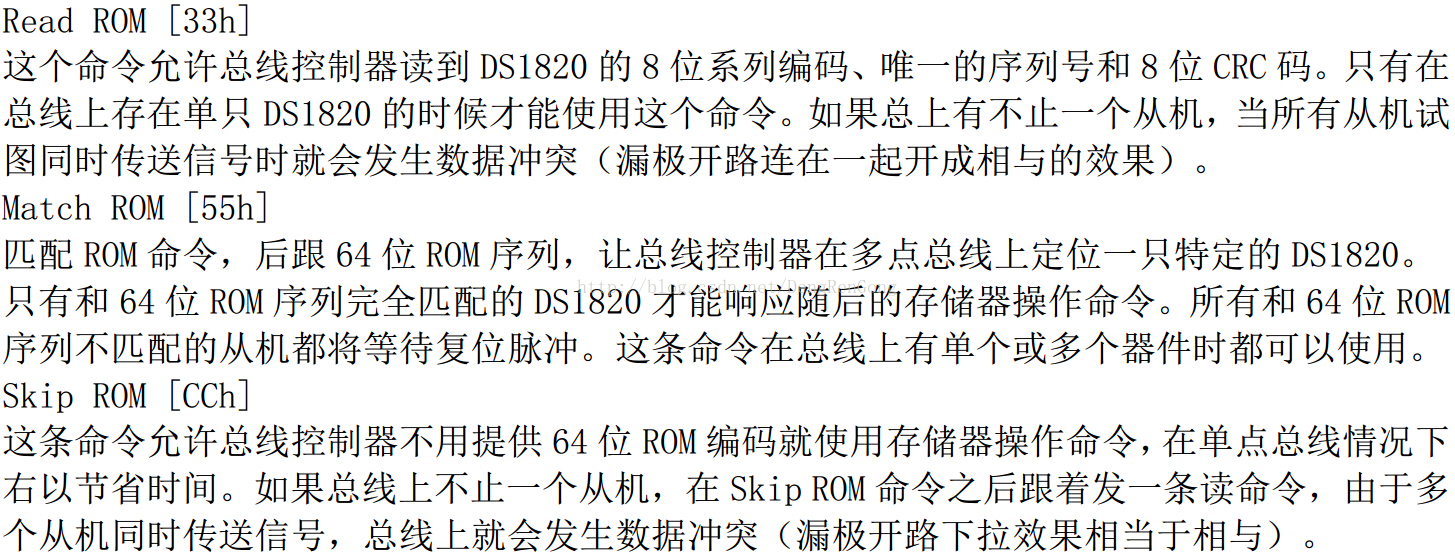
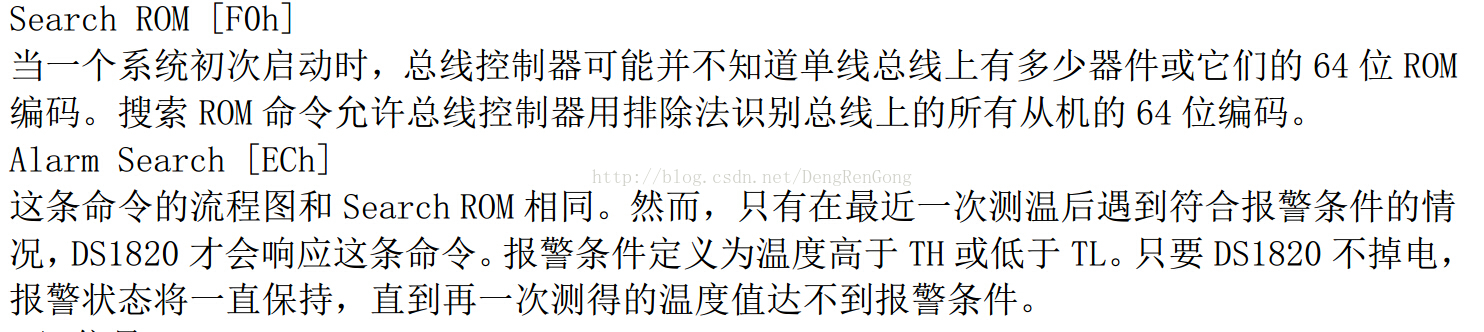
DS18B20的命令 DS1820有三个主要数字部件:1)64位激光ROM,2)温度传感器,3)非易失性温度报警触发器TH和TL
; X" x" }7 D$ z4 {4 f
0 p ]" J; W9 F- N0 i
( u7 E* e! E7 U4 K
2 V3 k' i3 x. w/ q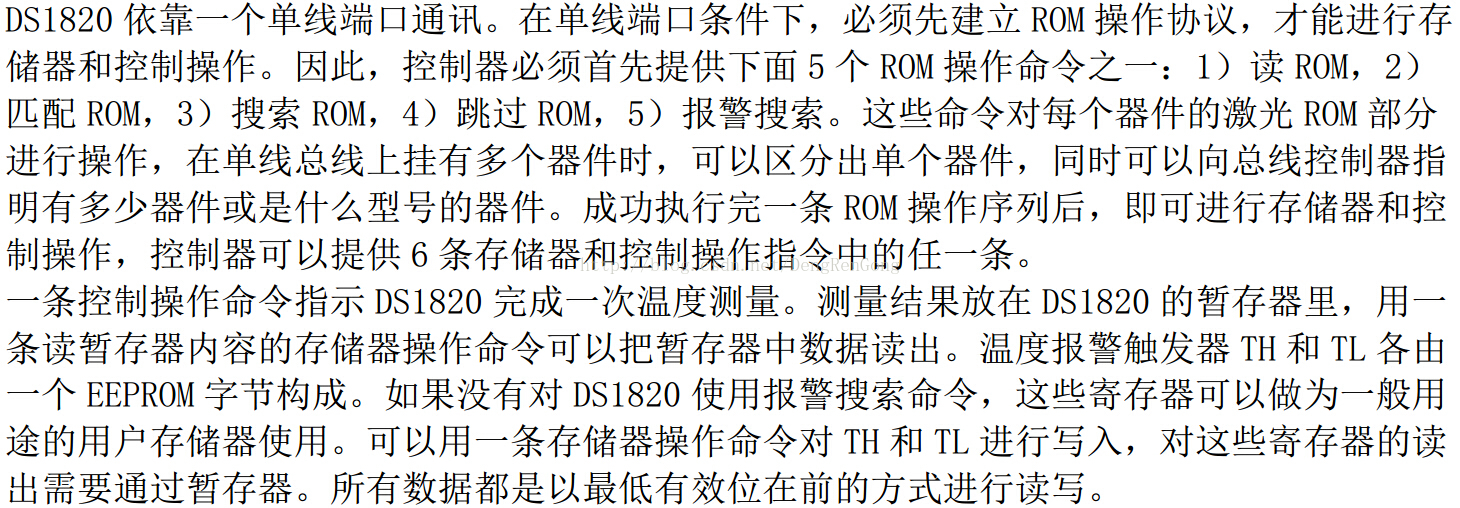 " W. a u) g. M) b: g" C 启动温度转换的命令是0X44,读取命令是0XBE 所以一般而言,对于DS的驱动包含以下几步 复位-->发 SKIP ROM 命令(0XCC)-->发开始转换命令(0X44)-->延时-->复% O" c8 b# ]4 {
位-->发送 SKIP ROM 命令(0XCC)-->发读存储器命令(0XBE)-->连续读出两个字节数据(即* I5 E. W! c9 _7 d+ d" Q
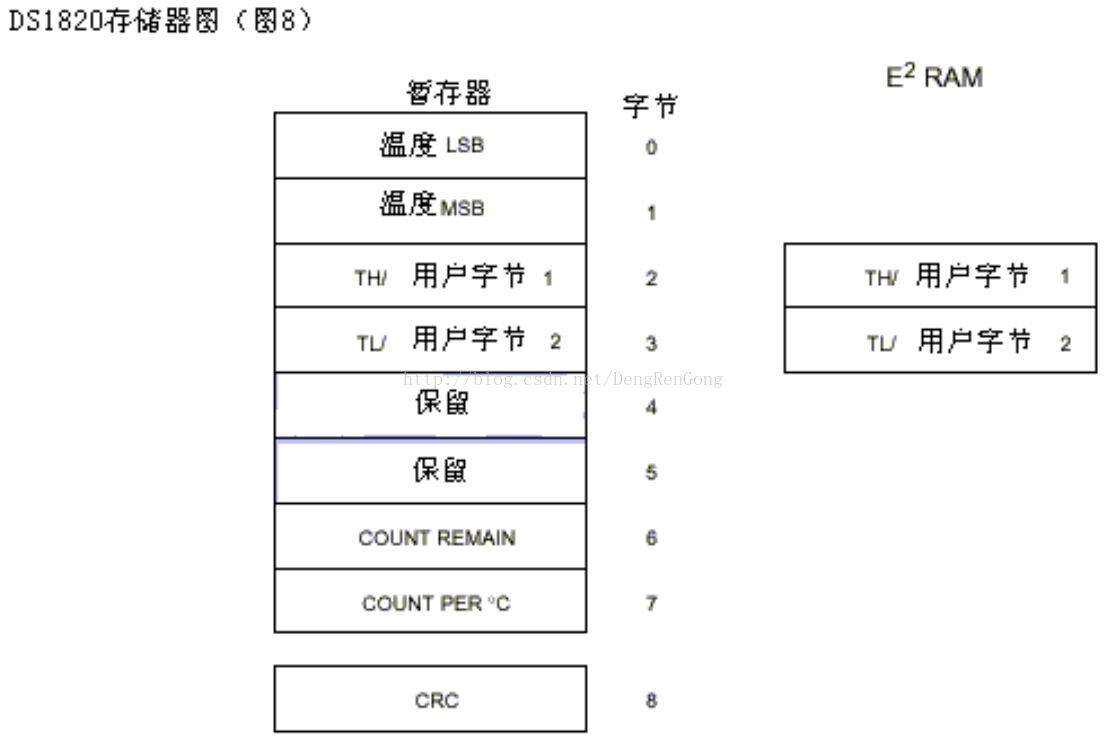
温度)-->结束 我们在读取的时候只读取两个字节的原因在于DS的存储器布局
2 z5 W* P1 J! e' T z$ n% \! Q. H8 N) J8 V( v/ p8 D, {! f
前两个就是我们需要的温度,当然也可以读取全部的,扩展驱动达到其他目的 . m" F' G+ y3 P+ B
以下是驱动代码,STM32驱动代码中使用了位段操作 - #ifndef __Ds18b20H
6 ^' H% j$ |: a: y# u u, s - #define __Ds18b20H
' J" p* U! }6 g; |* ?1 C - #include "ioremap.h"
! H6 G* `, c! Z* w - #include "delay.h"
& [' m( ?9 `! l' |: k0 F - #include "uart.h"" J6 @0 v: K) H" A4 o# h f3 l
- & k, v. e7 S4 u( W2 y K
/ t7 T9 s' R# s: Z- //IO方向设置+ G) b: T7 ^: y5 b) E9 f# t% p
- #define Ds18b20IO_IN() {GPIOG->CRH&=0XFFFF0FFF;GPIOG->CRH|=8<<12;}
! h- d( X7 h. A! ^ - #define Ds18b20IO_OUT() {GPIOG->CRH&=0XFFFF0FFF;GPIOG->CRH|=3<<12;}
8 D- |. o, S+ T - ' R# o: k' A5 c- w2 S, [
- 0 H! e$ l6 \+ q
- $ G4 q# C' _( t: z) \
- ////IO操作函数 + Q: h0 o; a3 ]- {! b! t0 q
- #define Ds18b20DQ_OUT PGout(11) //数据端口 PG11
9 B9 ~* _; H( o- W; H* r - #define Ds18b20DQ_IN PGin(11) //数据端口 PG11 - e5 M3 ^6 Y2 e
- 9 \ y2 [4 I3 |6 ~, ?
: n4 q# K: a% V8 T+ e$ X( B* m
! W0 \3 c5 i+ q- r$ N- + A& x+ \/ N1 C0 y+ d
- u8 Ds18b20Init(void); //初始化DS18B20
) N7 ^ K+ O u7 F! d1 s( m$ `# w( E - % n8 f( i0 [+ ?+ j+ L& G8 X
- ! l ~# ?6 s3 _" u0 `
- short Ds18b20GetTemp(void); //获取温度
$ c! i9 {; Z( g! O* ]0 j- ]
$ c2 @2 Y- b) E9 q7 \$ D+ G- 3 T& N3 d) w& y. {6 |$ `$ E
- void Ds18b20Start(void); //开始温度转换
5 Y) ~9 }' \2 o - - D# i k1 J5 O, E3 G
- ! z$ z2 [) s8 }& x: o% D0 n
- void Ds18b20WriteByte(u8 dat);//写入一个字节0 t$ d: \$ H. F9 H! Q4 w% U
- 2 B Y: I J, H. ~4 R6 }2 R
- ) @" Z/ l' P; h) Y2 S
- u8 Ds18b20ReadByte(void); //读出一个字节
) M w8 H% h- a1 R! g3 F1 D
& d9 R* ^7 f$ i/ `6 l& V- , h* z+ x9 d0 T; S
- u8 Ds18b20ReadBit(void); //读出一个位
& }7 ?$ t- M9 t( I
4 r, [, A. z7 y# b$ x4 o
+ H4 K4 e2 R8 G a6 w- u8 Ds18b20Check(void); //检测是否存在DS18B20/ j _ e6 e4 v- ~. S/ A
, v( r: z5 {: G( |# }7 r
* b5 F! q8 k4 n- void Ds18b20Rst(void); //复位DS18B20 / Z, @0 e, c' w
- 0 O6 }3 B: B: s+ A# L2 N
- void Ds18b20Show(void);
2 G. J* ?$ r* e( C+ i7 `
% G4 g. c6 f: D0 \. J: d
7 U. t# c1 F" J) u/ t9 d- #endif
, r3 I! z/ u* }6 [' u- t5 C
- #include "ds18b20.h"
3 ]. d2 |& A: w" x) [8 {
8 P# o$ ?; u7 j: ~7 t' T& \0 }- //复位DS18B20
: T0 O+ t6 R8 E: S1 \ - void Ds18b20Rst(void)
: R% H% x( Q7 u! _1 A, ` - { * c1 Y% @; C y7 ?5 ~
- Ds18b20IO_OUT(); //SET PA0 OUTPUT8 w8 ?6 z4 P0 c1 `# t& a; O
- Ds18b20DQ_OUT=0; //拉低DQ5 T2 V' U7 ^) o0 r
- DelayUs(750); //拉低750us
# L8 M1 C, d, d" `% c) ^ - Ds18b20DQ_OUT=1; //DQ=1 ) y, [. R' \/ D4 s4 q: w! F2 J( ~9 [
- DelayUs(15); //15US
% J! U. C5 r7 _6 j) D+ S - }
9 `' D3 m' l) T8 L, S3 g
4 k2 u4 z5 T& A- / B" w8 I5 a* [1 T: n/ n0 a8 t
- //等待DS18B20的回应0 D/ Q; t2 o q) U( L. b
- //返回1:未检测到DS18B20的存在9 N1 P# J4 h6 t' Y, o# f( r+ `
- //返回0:存在
1 B, G g& Y h4 _9 y; C - u8 Ds18b20Check(void) $ [) Q' s% j* `
- { ; ^0 {/ _% m" V0 P2 P
- u8 retry=0;
. c# K1 w( m. N& r5 B - Ds18b20IO_IN();//SET PA0 INPUT
+ r5 [# X$ Q* d7 J, q - while (Ds18b20DQ_IN&&retry<200)- s7 R @) H+ Q7 f
- {& ^. K% K( _# A- ]6 a4 e9 Y* u- ^- r1 V* ^
- retry++;
9 n: B+ O2 J& `$ E3 O7 e7 T+ Y' P X$ | - DelayUs(1);- t( S+ c$ P6 Y6 O# C1 U) v! y; q3 i
- };
3 R: C1 z) ^0 f7 a. d ^7 l - if(retry>=200)return 1;) f, P+ e4 c& [& a
- else retry=0;$ |# W6 e! p6 |8 R
- while (!Ds18b20DQ_IN&&retry<240)2 h9 G. u; v# v* U
- {
. Y, t7 p9 [- y; R! D* T$ U% \ - retry++;
6 d2 n: M' A* v/ t2 D+ m4 r - DelayUs(1);4 Z4 `; z2 M$ J
- };
( r# r1 V4 J$ p- Z - if(retry>=240)return 1;
, z! S$ f# _# j" s& s - return 0;+ X% ]- K6 ^3 N
- }
: \( F7 {# L( c: _ - 1 l- x# M% o$ R& ?; }+ h2 U* C
; K/ G+ T/ _ @0 y6 \5 x- //从DS18B20读取一个位9 B+ r1 i# M* E! B5 ^) ], \
- //返回值:1/0/ n, o- q- X+ W+ ^ j; v
- u8 Ds18b20ReadBit(void) // read one bit
9 U8 c4 `% \( H X5 Z - {* ?' K/ v, c8 ~5 n: ~' [3 B
- u8 data;
- h! p8 C9 @( B r& P/ y; P; M - Ds18b20IO_OUT();//SET PA0 OUTPUT/ j( H+ f+ N3 G( F" L
- Ds18b20DQ_OUT=0; 7 D: n+ }! n2 l+ L5 I2 `
- DelayUs(2);/ ^5 @" D7 D( ?4 {
- Ds18b20DQ_OUT=1; $ Y2 V* `2 M1 x* ?+ e
- Ds18b20IO_IN();//SET PA0 INPUT+ T# `0 n Z9 g, e) ^ p
- DelayUs(12);
0 ~" G+ H. c; b) n! E - if(Ds18b20DQ_IN)data=1;) }4 I1 _3 X4 c* L1 o9 M6 {
- else data=0;
r' l$ q0 [% m6 {- L4 ^ - DelayUs(50); 6 X+ w; B# c1 P& j. ?( a S
- return data;2 e1 e. M1 I. O) s6 {( U7 L# R
- }
* h, {+ }) j5 P7 {0 y
|0 z: A. y0 O/ x- 8 K8 ^" [/ Y% H' p1 u+ N. O6 C. i
- //从DS18B20读取一个字节. H2 C F4 U3 [5 p2 Q& X7 m
- //返回值:读到的数据
3 f6 r6 ~) @% t. O- G - u8 Ds18b20ReadByte(void) // read one byte) M+ q5 Y* ?5 h8 k" d H- A& s0 \
- {
8 n# s, T. h( b& o - u8 i,j,dat;$ v8 y- I3 r5 ~
- dat=0;: F- h1 f. k) r* H- V, C6 G
- for (i=1;i<=8;i++) , ]. y% E7 K' ~
- {
P( R2 A( m- n; ]4 Y3 I' E$ U, @+ v - j=Ds18b20ReadBit();& [+ e2 s! K7 Y# o. I2 @
- dat=(j<<7)|(dat>>1);
& H) |- f% q" F' k9 G - }
& f/ X" F0 c) f; M- q6 C. F% @$ o - return dat;& K \$ c) D/ w0 Y* L, @! Y) ^
- }
; z+ v- C5 T( b# v% I) G( ~
) f" W3 \! P9 I3 t1 K- 7 W" p5 {3 S2 K& Y: p7 @
- //写一个字节到DS18B20) w; \+ ^8 O2 ^) i L, T* k* e# I
- //dat:要写入的字节# d! n( c- j9 E9 E
- void Ds18b20WriteByte(u8 dat) ( V, [2 _. s6 a3 L# U
- {
5 u; S6 X$ d; n ~; _) e - u8 j;6 H; N% n9 o# P
- u8 testb;$ I% O3 c/ l D a# \3 F% Z
- Ds18b20IO_OUT();//SET PA0 OUTPUT;
8 q2 [' ~8 o7 U - for (j=1;j<=8;j++)
" W1 L" b0 o8 _' i - {- K) n) e4 ~ M4 j$ W
- testb=dat&0x01;0 \( t1 Y! f" f3 k4 }8 q; M
- dat=dat>>1;
- p6 c' U# e. a, @- M2 [: {( l - if (testb)
/ b7 E/ r4 W$ |7 Z+ z - {" P& d7 g! ~ v+ ]& \" C+ B% M
- Ds18b20DQ_OUT=0;// Write 1; Q; j6 t. _+ n$ z8 L
- DelayUs(2);
+ f* |3 k+ Y/ ?% S+ E+ B$ w/ N+ U - Ds18b20DQ_OUT=1;( n ]( a% W& _5 a1 P% I# }
- DelayUs(60);
2 M: u4 r7 }# B& W; T - }# I' B6 L* y0 L2 u# T
- else 1 q* T" X; T4 N, T( ~ x6 V! R
- {
* `" N( X& n8 L" n - Ds18b20DQ_OUT=0;// Write 0
, {) G; w1 l+ l7 X7 w. x/ p9 D3 i - DelayUs(60);
3 J2 ^( Z# s( Y - Ds18b20DQ_OUT=1;! u& K. K9 D/ l/ ^$ h
- DelayUs(2);
% o# z& o' {% [* T6 | - }/ c- u: I* R8 ]& E1 V. N1 Q+ ~% W$ b' w
- }
& `5 |" ~7 A7 {1 D - }
' }: T4 p/ \8 n) x4 b - ; y: ?! f* o, y9 C$ @
4 Z4 @, J3 [$ K2 m& Q- //开始温度转换
, ~& A Q; }0 B, E - void Ds18b20Start(void)// ds1820 start convert" c. i4 t" m5 [+ H+ S
- { ( x. V* Z3 h. @8 W/ Q
- Ds18b20Rst();
: a) M) B3 T% J4 r7 k - Ds18b20Check(); 8 S( J+ A, a0 A7 ~% t a
- Ds18b20WriteByte(0xcc);// skip rom
8 v/ \7 k! \6 Z D4 L' ~6 X - Ds18b20WriteByte(0x44);// convert) ]9 r6 ]3 _ D4 K) j
- }
3 R* Z3 S9 r, H
& p/ K, M" }! W. ?) ]- ! x. z+ a j# @# }8 p
- //初始化DS18B20的IO口 DQ 同时检测DS的存在3 \% H& Z2 t+ |
- //返回1:不存在
; ]; B: p- v! ^$ `( @3 \ - //返回0:存在
* [6 c6 z4 Z* p2 I" Z6 {3 W - u8 Ds18b20Init(void), [+ C' ?9 U1 ^! v
- {
/ I$ t; f2 t; u0 v - GPIO_InitTypeDef GPIO_InitStructure;- Z! A1 h6 Q* I& m5 ?4 s
- ! {( t$ z2 o F2 |! q. \
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOG, ENABLE); //使能PORTG口时钟 3 F" E, l( U- v& `% G6 d* f* M
- 4 G( g: h f: P
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_11; //PORTG.11 推挽输出) X# n6 E7 `. d% N- f# r
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; 4 k1 a, X# @' \5 R/ p1 ^1 l& \
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
7 I' K; D* H& k' g - GPIO_Init(GPIOG, &GPIO_InitStructure);( E) ^+ N0 ?* @( O3 p
-
' x1 S; Q# O1 t, R - GPIO_SetBits(GPIOG,GPIO_Pin_11); //输出1
9 t& Q% c* W; S: F5 P. w6 ^ - 4 _" b+ ^7 r+ Y0 s5 V( X
- Ds18b20Rst();! y; q, g* u) k7 B
-
. O' p* {. a3 t3 I - return Ds18b20Check();
/ d9 o/ j1 @. K/ I8 N - } . R$ X) p" s# \! @1 @
4 N( t( I5 e) `! s7 @- 8 o% y6 j* D1 q1 f& E7 d+ b) F
- //从ds18b20得到温度值% a8 ~7 t% D6 a: k
- //精度:0.1C
+ J- h+ J3 q5 |, K3 n* t' L - //返回值:温度值 (-550~1250)
4 p/ t# e2 o3 j* R - short Ds18b20GetTemp(void)& o7 X _ F. N/ l3 g
- { p, J" k4 z) u/ d V7 f* r
- u8 temp;
) M& w2 |2 Q' @2 _ - u8 TL,TH;
4 t& A- ~9 a9 N/ e( r* V - short tem;/ q, {5 Y/ q8 x" Z# R3 ~
- Ds18b20Start (); // ds1820 start convert
' |+ q- a8 ]: j, x k - Ds18b20Rst();
! e0 }) E2 z% t: {# P9 H - Ds18b20Check(); 4 W& ]4 q: S T
- Ds18b20WriteByte(0xcc);// skip rom
( I4 K0 Y: p) Y4 e5 q - Ds18b20WriteByte(0xbe);// convert : n% V( P; k: G" O7 O1 T
- TL=Ds18b20ReadByte(); // LSB
4 e& u1 l r* l; c - TH=Ds18b20ReadByte(); // MSB
" K" ?4 L( M f& ]& t6 u - 5 |# @" A, X1 ]" w: d4 ^- J; ~' `
- if(TH>7)8 w( ]+ N% A7 P# x3 r% o
- {
7 y. G' y C- j2 G6 r0 t2 | - TH=~TH;
, X. g8 M1 I; J3 G - TL=~TL; : { @7 U9 V- m% [
- temp=0;//温度为负
0 w1 H* A# [8 r - }else temp=1;//温度为正 4 ~- j) }3 W" [2 w2 O5 ?& t" \+ H
- tem=TH; //获得高八位
+ D9 z+ v/ B5 F. J - tem<<=8;
# j4 ^8 c0 l9 X } - tem+=TL;//获得底八位- o0 B( o! l. |
- tem=(short)((float)tem*0.625);//转换
: O. {& P( \3 l. \- m7 A' G - if(temp)return tem; //返回温度值
, b9 z J6 s1 b- g+ u4 @7 K: P - else return -tem;
5 ]2 K: z" f+ d( {5 H2 R& w - }
# M7 w( x1 B9 P0 Z/ D1 i5 M
& ?9 Z; H) c' }4 T$ {9 o- J' S7 d- void Ds18b20Show(void)7 A; N) T, m+ S' ?$ I/ C
- {
6 b- Z9 {7 t& f' d" }4 F$ N - short t = 0;
2 X6 ]' X2 z" o- T - t = Ds18b20GetTemp();
F: A3 ~/ N R: w' ] - printf("ds18b20 temp is %d\r\n",t);
" ]7 |; D- C( q: [" u9 [ g& S - }
8 A) f9 a2 n$ Z8 f; z8 R
|





 STMCU小助手
发布时间:2022-1-17 21:41







 微信公众号
 手机版


