你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

Nucleo stm32f+cc2540f256蓝牙小四轴飞行器DIY设计  

[复制链接]
大秦正声 发布时间:2015-1-3 15:06
                                       Nucleo stm32f+cc2540f256蓝牙小四轴飞行器DIY设计
     目前半导体数字芯片、传感器芯片和射频芯片发展很快,对四轴飞行器一直很感兴趣,我想做蓝牙BLE4.0四轴小飞行器, 蓝牙通信距离通常10米至20米,在空旷的地方据说可以达到100米,载波频率2.4G-2.48G,通信速率可以达到1Mb/s,属于近距离通信,低功耗,加密性好,可以传输数据和语音。通信协议目前采用4.0版本,应用领域广泛,智能手机,平板电脑,可穿戴设备,蓝牙耳机、音箱,遥控玩具。
现在的四轴飞行器多数采用stm32f103+nRF24l01+ MPU6050,
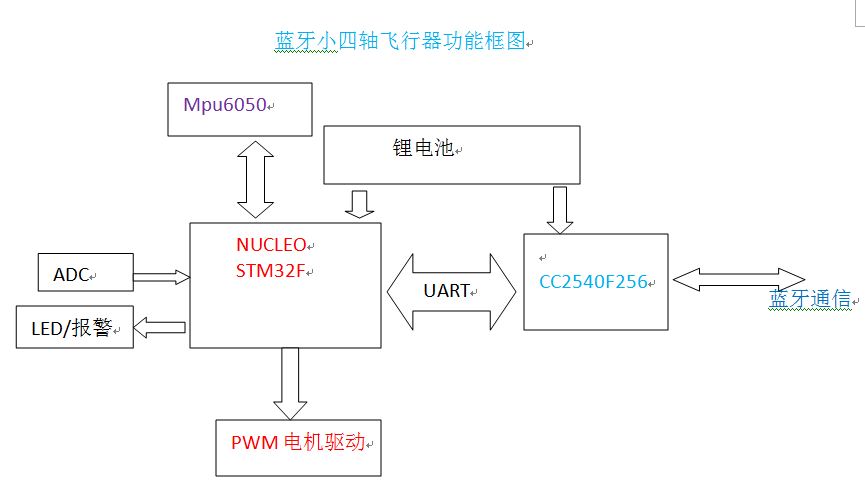
   我打算用NUCLEO stm32f + CC2540f256做小四轴飞行器。
  Stm32f072芯片资源介绍:
32 bit cortex M0, 64K/128kB flash,16kB sram,
Stm32f072=MCU+USB+I2C+UART+ADC+PWM+CAN+SPI;
  CC2540f256芯片资源介绍:CC2540=mcu51+BT(BLE)+USB
高性能8051内核,256kB flash,8kB sram,
Two Powerful USARTs(可配置spi/uart),
2.0 Full-Speed USB Interface,PowerfulFive-Channel DMA,
True Single-Chip BLE等.
MEMS传感器芯片MPU6050,功能测量陀螺仪转速,测量三轴加速度。
功能介绍:
cc2540f256蓝牙通信模块,接收蓝牙主机的遥控指令然后通过串口给飞控板,原理图可以由TI官方keyfob简化;
NUCLEO stm32f飞控模块:
MPU6050六轴模块,硬件i2c接口,测量陀螺仪转速,测量三轴加速度获得四轴小飞行器的运动姿态;
PWM小电机控制功能,四个单独控制通道,控制运动方向和姿态;
电池电压检测功能,通过电阻分压后内部adc采集转换,电池电压低时蜂鸣器响报警;
Led闪烁功能,主要在夜间飞行用;
串口接收功能,接收cc2540f256的指令;
SWD调试接口,用于烧写代码。
bt_air.JPG
赞 收藏 评论92 发布时间:2015-1-3 15:06

举报

92个回答
大秦正声 最优答案 回答时间:2015-1-3 15:22:05
I/O口直接寄存器操作编程!$ Q- @1 C  {1 X- n
点亮PA5引脚的LED。
$ d6 N. w$ D2 Y& m, U软件用IAR 7.2
# ]4 l  M* a' G7 z" A* d2 Q/*
  U  N" S1 F9 p5 S& } stm32f072 nucleo  test program) K' v; `, B, A
m4 discovery最小系统测试程序
6 b$ L5 G* r0 P, |! u- Q 不需要头文件和库函数,很小巧实用!+ r7 \. {& [& U. `0 H
用于I/o口翻转频率测试、跑马灯演示!% z1 W; v8 f9 l  ~) [
作者: 大秦正声,小电子  y4 ~, i. y, Q: k
日期: 2014.12.21( g, [. I2 B$ I9 B& \+ v" ^
博客:  http://yang96381.blog.163.com
, N: |9 Q5 P) P9 Z( E5 k3 f 邮箱:    yang96381@163.com+ F# W( W3 J; f8 Q. |. ]8 P
*/
* ^5 _  P/ N8 [3 { + C: u. b1 ?8 P8 m: E

% |/ g5 [. j4 f6 g- Q" i/ c, j#define DELAY_COUNT    0xfFFFF
5 J3 x# ]8 j5 _3 {( q: m unsigned long dat;) q) _% n* _' ^& b. I1 _
void Delay( long int Count)
1 ?& }" D+ \$ g8 R# E {  W- s; z7 W. B2 m4 Y
   for(; Count!= 0;Count--);
: [& C7 u# G% e* f }
$ l# c: \! c# ~9 Y! J3 N# B. H1 Nint main(void)6 N' o! F' W. o" ]
{ 8 A6 w" p$ Q5 x
      *(long*)0x40021014=0x007e0014;//A i/0口使能
' F  y1 \* B2 c0 O$ F5 C    *(long*)0x48000000=0x28555555;//输出
9 d7 P' s7 D9 [* b, @5 j  p    f, H2 O; y; H' N3 i0 P" k
   *(long*)0x48000008=0x0cffffff;//high speed4 g$ C1 H& `, S! H0 ]* N
   *(long*)0x4800000c=0x24555555;//上拉
$ `" m, q" O( c# ^/ ^: [2 o
# o; P* G& ?0 b* I' |: X8 U   
6 p  d# Q8 _% ?1 n  e0 I   while(1)
" k9 w( B& f0 d: f" ~   {*(long*)0x48000014=0xffff;//高2 S! m5 l$ l3 c
   Delay(DELAY_COUNT);///延时,翻转测试不用* c; J5 m! F$ Z' W4 R2 R0 J
  *(long*)0x48000014=0x0;//低: s  |- T* i7 D! K6 S9 R
Delay(DELAY_COUNT);///延时,翻转测试不用0 \7 g5 T4 J! _  ]% Z) G# Y
   }
! }! @5 u3 C7 Q# }7 _" [& c2 s' Z }
大秦正声 最优答案 回答时间:2015-1-3 15:27:13
提示一下:
( C- I5 ~# e; S由于PA口的PA13,PA12为SWD调试接口,参数初始化请保留为复位值!!!
大秦正声 最优答案 回答时间:2015-1-4 12:47:07
stm32f072资料

DM00090510.pdf

下载

1.7 MB, 下载次数: 5

大秦正声 最优答案 回答时间:2015-1-4 12:49:57
cc2540f256资料

cc2540.pdf

下载

1.18 MB, 下载次数: 86

大秦正声 最优答案 回答时间:2015-1-4 12:54:15
MEMS传感器芯片MPU6050,功能测量陀螺仪转速,测量三轴加速度。

RM-MPU-6000A-00v4.2.pdf

下载

899.87 KB, 下载次数: 67

PS-MPU-6000A-00v3.4.pdf

下载

1.56 MB, 下载次数: 66

大秦正声 最优答案 回答时间:2015-1-4 13:02:53
电机驱动芯片资料,型号nmos,通过pwm控制高低电平占空比来改变漏极电流大小,进而控制电机的转速!

PMV31XN.pdf

下载

330.68 KB, 下载次数: 76

大秦正声 最优答案 回答时间:2015-1-5 14:53:16
pwm驱动小空心杯照片!
2015-01-05 11.42.06.jpg
大秦正声 最优答案 回答时间:2015-1-7 10:42:59
测试uart成功!用usb to com芯片PL2303!
2015-01-06 10.42.46.jpg
大秦正声 最优答案 回答时间:2015-1-7 10:44:35
继续上传照片
2015-01-06 10.43.16.jpg
大秦正声 最优答案 回答时间:2015-1-7 10:51:05
pwm视频,播放mp4格式!效果可能不太好。

pwm.rar

下载

2.14 MB, 下载次数: 15

大秦正声 最优答案 回答时间:2015-1-18 14:47:27
stm32f072 nucleo+mpu6050模块+pwm空心杯+pl2303
2015-01-17 16.42.05.jpg
大秦正声 最优答案 回答时间:2015-1-21 18:40:41
新购买的720电机
2015-01-20 15.46.52.jpg
大秦正声 回答时间:2015-1-4 12:42:08
奔跑小蜗牛 发表于 2015-1-4 10:20
: k0 G, @' q) ]+ Q& v0 U高大上的飞行器。。。好期待实物

4 y1 K1 q: [; n; ^4 [. p) n谢谢关注
党国特派员 回答时间:2015-2-8 20:44:58
我也要努力了。    nothing.png nothing.png nothing.png nothing.png nothing.png nothing.png nothing.png nothing.png nothing.png nothing.png
大秦正声 回答时间:2015-1-3 18:21:46
待续欢迎大家指正
沐紫 回答时间:2015-1-4 09:02:33
大秦正声 发表于 2015-1-3 18:21* j6 Q; @4 {2 Z7 B+ D6 n
待续欢迎大家指正
( k2 A/ w: D. U! f7 e. t
楼主能否放个图片在主贴中?这样参赛列表页才能显示出来https://www.stmcu.org.cn/module/ ... ity_cm:list&a=1
大秦正声 回答时间:2015-1-4 10:11:36
沐紫 发表于 2015-1-4 09:02
/ N. U, |- b- b3 }  `0 M: b楼主能否放个图片在主贴中?这样参赛列表页才能显示出来https://www.stmcu.org.cn/module/forum/plugin.php?i ...

  u8 g& r( E: U' r好的稍后加上
奔跑小蜗牛 回答时间:2015-1-4 10:20:27
高大上的飞行器。。。好期待实物
8 H2 j$ k& |5 r; b4 h$ G& X
时光碎了天 回答时间:2015-1-4 13:26:08
四轴飞行器,强
大秦正声 回答时间:2015-1-4 13:59:23
时光碎了天 发表于 2015-1-4 13:26" \( y+ l$ Q6 M+ a( a3 j0 H6 i
四轴飞行器,强
; M1 i' l% K6 z2 a
谢谢关注

所属标签

关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版