





|
基于STM32和PID算法的小车车速控制( A6 B5 b! p7 C 四轴飞行器飞行原理与双闭环PID控制7 J' k, q% J9 ?$ C 5 h9 J5 l4 [% B+ S6 }9 O PID程序实例% b1 j2 T. m: W2 t6 i+ d' w. P 8 T6 ?& A6 |; M/ M7 [" b 该文档总结于以下两个博文:0 r3 s' p8 @ o# m, q http://www.moz8.com/thread-36004-1-1.html 和http://www.eeboard.com/bbs/thread-32321-1-3.html, y, W6 L% B9 R7 |7 B, p9 G6 ^9 x- O+ x 为了更好的理解这个视频和PID参数的作用,特意根据多轴飞行器的原理和PID理论,编写了一个EXCEL图表,直观的来理解PID参数的作用。 在这个模型中: ~5 c% i/ z; S8 m 1、假设输出是力,作用在一个质块上,使用加速度、速度、位移积分计算,评估输出对测量值产生的影响,跟多轴飞行器的运动模式比较接近。 2、让速度响应慢一个拍子,模拟电调和电机的响应滞后。 3、加入阻尼,模拟空气的衰减作用 4、引入偏差,用于体现I的作用,从中间加入,代表一个系统误差或外作用力 PID的作用概述: 1、P产生响应速度和力度,过小响应慢,过大会产生振荡,是I和D的基础。 2、I在有系统误差和外力作用时消除偏差、提高精度,同时也会增加响应速度,产生过冲,过大会产生振荡。 3、D抑制过冲和振荡,过小系统会过冲,过大会减慢响应速度。D的另外一个作用是抵抗外界的突发干扰,阻止系统的突变。 通过这个模型和图表,一步步演示PID参数的作用和调试方法: 1、逐步增大P,看P对响应速度和力度的影响,调到系统发生振荡,再减少一点P3 F! I7 G# ?1 @' Q# w. a 4 `/ P# U8 a/ J/ Z; Y2 C. f 当P=0.1时,响应很慢,但不会振荡7 o( X B7 Q* |) i( w8 ` 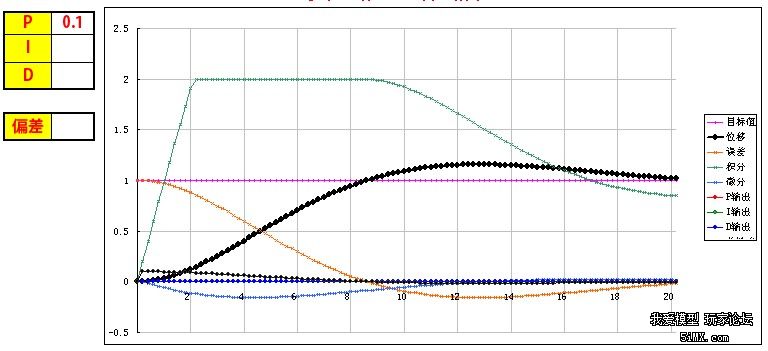 粗黑线是系统响应,洋红线是目标值。 逐步增大P,P=1,有振荡,但慢慢在衰减, {, \0 l5 ?+ [+ ]$ D 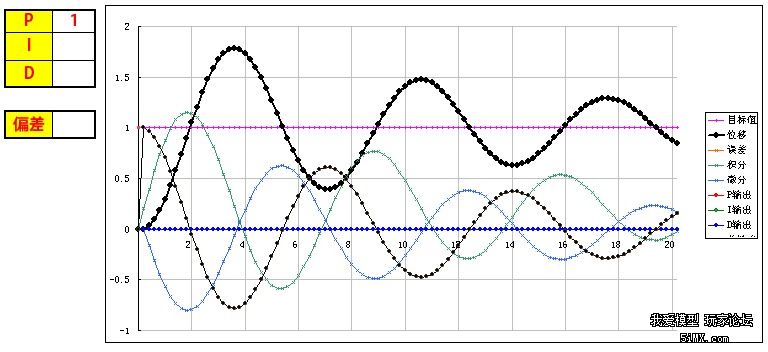 o7 @1 J1 m' c' b; @/ N. ^ 继续增大P,P=3,振荡会逐步加大  9 o* N9 B6 T9 |2 b% N! J, Y 取振荡但会衰减的P=1继续调整 在多轴调试时,当振荡发生时,再稍微减小一点P。. }# o8 O2 v6 l. \/ V3 x. n3 s 2、加入D,看D对振荡的控制能力,D过小会发生过冲,D过大会迟滞,以稍微有点过冲为最佳 D=0.5,有较大的过冲和少量振荡,衰减很快 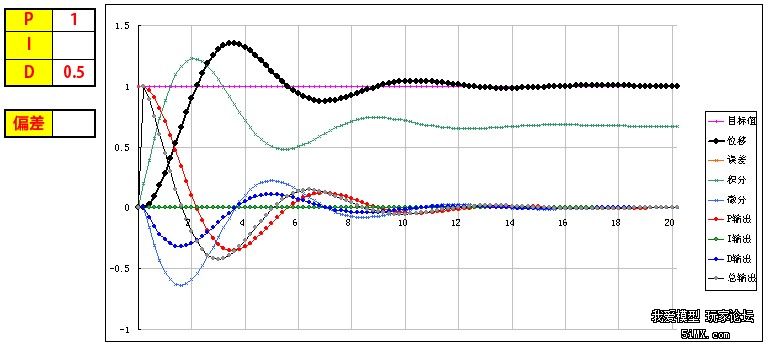 / Q+ b+ U# k& Q 8 e6 q# T; j7 v D=1.3,基本没过冲 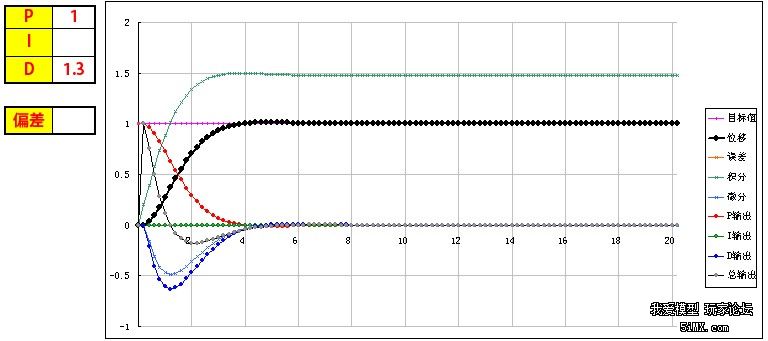 D=2,响应迟滞,减慢了响应速度2 b5 D" b, `, @ Q  . t3 b% Z! k6 e8 x 取以稍微有点过冲的D=1.3为最佳" R5 w6 b% P( k" F: s: n5 u6 Q/ y* g 在多轴调试时,用手拍一下机臂或倾斜启动,机臂在复位时有少量过冲为宜。(不过我喜欢基本没过冲时的参数,这样在悬停时更稳)0 A2 E5 E" O0 d4 u 3、可以继续增大P和D,让响应更快但过冲也不大。 P=2 D=1.8 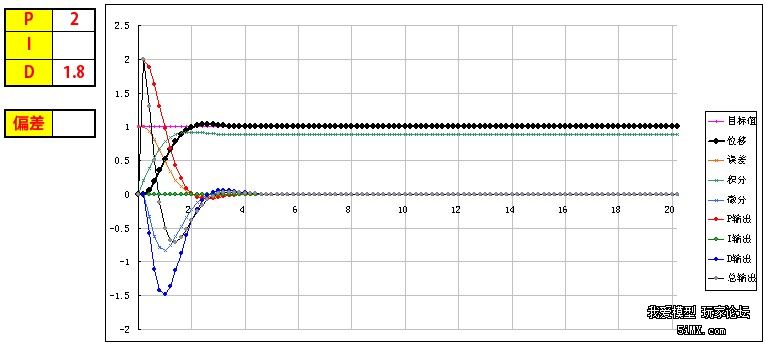 $ H6 z0 V2 |1 @6 N; s 在理论上可以这样演示,但在实际多轴的调试时,这一步一般不做,这是为了更安全和稳定。( A- E7 S- t8 A3 \2 F$ W 4、加入0.2的偏差,看偏差对位移的影响 从中间加入,代表一个外作用力。 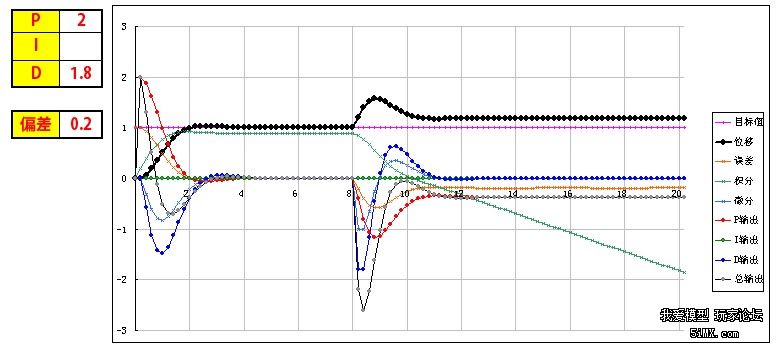 可以看到,如果没有I的作用,偏差将一直存在,尽管P产生了一个抵抗力,但只是阻止了系统继续运动,但偏差一直在。 在多轴调试时,如果持续的抬起一个机臂,机臂会持续的转动,抵抗力很小,放手后也不会回复。& K* x/ }- T s3 r3 o7 E, @ + L1 `. x. r' ?9 L, ~* t 5、加I,看I对偏差的修正能力,I加快了响应速度,但也会导致过冲或振荡 I=0.3 基本可以消除偏差产生的影响,产生了少量过冲,但提高了在有偏差时系统的精度9 O& Y- i% n' y3 @* `+ F 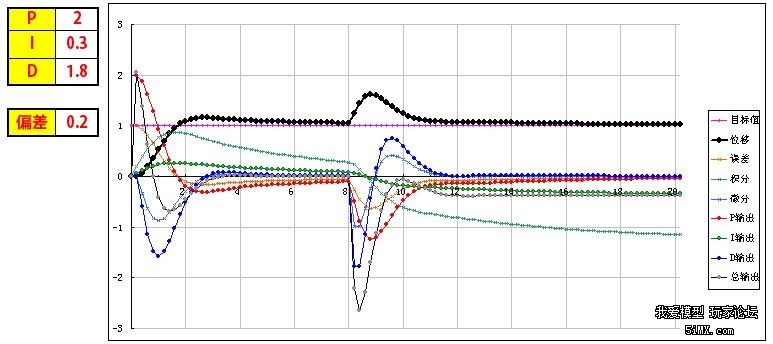 I=3 进一步加快响应速度,但产生了振荡, h. X( T( b, }) s 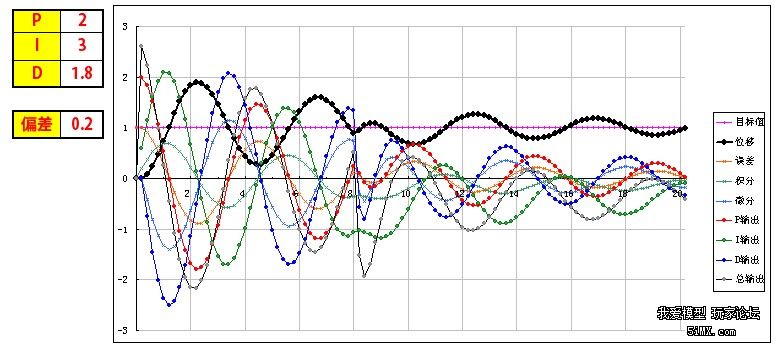 ) ]: k( P7 s$ @# D0 n# v- h 取基本能纠正偏差的I=0.3 在多轴调试时,油门开至悬停油门,用手持续的抬起一个机臂,可以感到随着I的增加,抵抗力会逐步增大,持续时间加长。 因为多轴的长期稳定由姿态模式的LEVEL参数来解决,所以I不用太大,取缺省参数就可以了,大概可以抵抗1-2秒左右。! y2 K6 z- e4 g2 m% x 6、增大一点D,减小一点I产生的过冲 取消偏差,因为I的加入,有一点过冲1 f: v$ f4 f" W1 g% ]( U 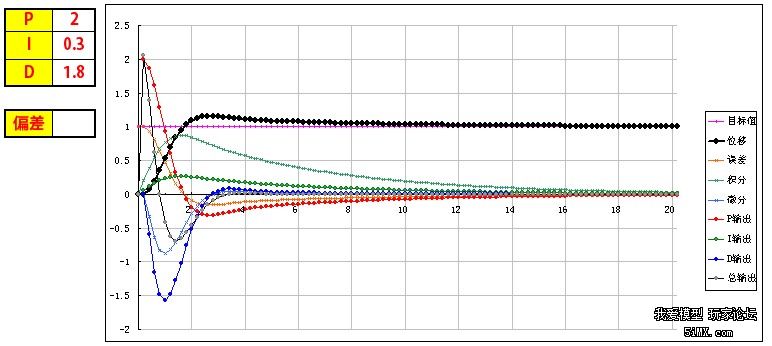 & F: Z; [; W* j( G8 i c' h+ F ) p5 ^! F0 P1 M0 \% x 增大D,D=2.2,减小过冲- y' r7 X/ J; u2 S d9 I" R 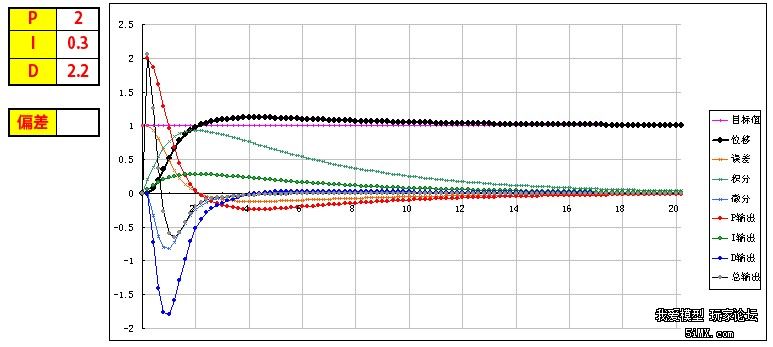 ) o1 j0 _1 d* H: E 在实际多轴调试时,这一步一般不用,但是如果有必要,可以试一下。 : O: q% g9 Q0 X2 d% y 好了,曲线演示完了,这同时也是多轴PID参数的调试过程,结合视频一起看,能更好的理解这一过程,希望对大家理解PID有所帮助。% A& }4 [5 i/ m) [" c0 L* y 附:多轴飞行器PID调试演示器.xls3 E2 e' h$ P3 \: P! g; x+ k! J | ( P# c# U7 P5 i) f! ]0 u 另外,试了一下,下载的文件名可能有问题,自己把文件名改为"多轴飞行器PID调试演示器.xls"就可以用了# ?. x& d- @; [# o( S% i PID的代码其实也很简单,主要是要了解其中的原理,才能更好地调整参数。为了方便新手们理解,楼主建立了一个数学模型来让大家了解。(只针对新手,老手就算了) 5 P0 P* i/ `, R( _ ========圆点博士小四轴之PID控制模式分析=======8 }/ E9 w0 h- B q. I: Z2 m W PID控制的P是Proportional的缩写, 是比例的意思,I是Integral的缩写,是积分的意思,D是Derivative的缩写,是微分的意思。所以,PID就是我们常说的比例,积分,微分控制。 我们首先来看一个PID控制模型曲线图: 该图包含了比例控制,比例+积分控制,比较+积分+微分控制的电机响应图的对比。 1 h/ Z1 b3 L w9 V 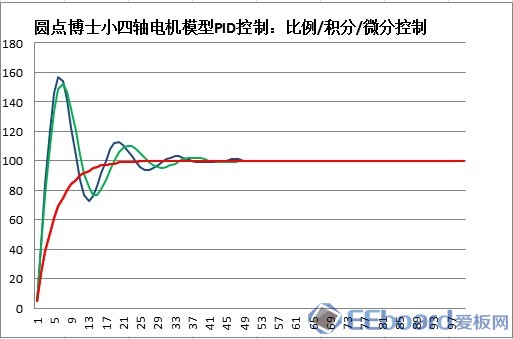 2014-5-29 13:22 上传) Z5 {" m8 r* o 下载附件 (37.76 KB) PID模型 . V- R: o$ g8 G3 C5 P8 I 下面我们对曲线进行具体分析:/ l) D6 ]# K4 K& g, D( P PID中的比例控制是最容易理解的,比例控制就是把角度的误差乘以一个常数作为输出驱动。假定我们有一个理想模型的电机,1V电压的变化会带来小四轴1度的角度改变。假定现在电机控制电压是5V,小四轴在某一轴上的偏角是5度,目标角度是100度。我们把当前的电压量定义为Vin,把输出控制量定义为Vout。假定P等于0.2,那么比例控制的结果就是: 第一次:Vout=Vin+(100-5)*P=5V+19V=24V,得到电机电压是24V,对应的小四轴角度是24度,距离目标角度的误差是100-24=76度。) s$ r/ K% [- O1 `0 h 第二次:Vout=Vin+(100-24)*P=24V+15V=39V, 从而引起的角度是39度。* J( R m$ Q' f( R% Z 我们看到,在这么的一个比例控制系统下,小四轴角度在慢慢地向目标角度靠近。 PID中的积分控制就是把把所有角度误差相加起来,然后乘上一个常数作为输出驱动。在上述例子中,假定I=0.2, 我们来看看比例和积分控制同时起作用下的系统反应。/ a5 p7 |6 r1 D; W4 s+ H 第一次:Vout=Vin+(100-5)*P+(100-5)*I=5V+19V+19V=43V,这时候小四轴角度为43度。# R9 t& n0 \& j' Q" Y# | 由于第一次控制前的误差是100-5=95,第二次控制前的误差是100-43=57,所以积分结果是152。 第二次:Vout=Vin+(100-43)*P+((100-5)+(100-43))*I=43V+11V+30V=84V, 这时候小四轴角度变为84度。1 v- u8 ~5 Y! e* I, U% R9 M 第三次:Vout=Vin+(100-84)*P+((100-5)+(100-43)+(100-84))*I=84+3V+33V=120V。这时小四轴角度变为120度。 我们看到,在增加了积分控制后,小四轴角度在快速向目标角度靠近。 ! m( M7 G9 e& ^" X: M/ g PID中的微分控制就是把角度的变化乘上一个常数来作为电机驱动输出。在上述例子中,假定D=0.2, 我们来看看比例,积分和微分共同控制下的系统反应。假定第一次前,电机转速保持5转,那么第一次前的角度变化为0。8 D7 P2 t2 b5 y6 x, s0 ` 第一次:Vout=Vin+(100-5)*P+(100-5)*I-(5-5)*D=5V+19V+19V-0V=43V,这时候小四轴角度为43度。" M: T2 x7 @. |: ?: d3 Y 和上一次相比,角度从5度变化到了43度,所以小四周角度变化是43-5=38度。6 R2 o0 U! O3 I" d2 a 第二次:Vout=Vin+(100-43)*P+((100-5)+(100-43))*I-(43-5)*D=43V+11V+30V-7V=77V, 这时候小四周角度77度。1 @5 r: A) a+ w/ N+ J2 n0 ~* i + \3 [" q% B4 A/ v9 E0 q$ O: U 把上述的计算结果列出来,我们看到:0 ?0 a, J# n9 `6 k: n* i 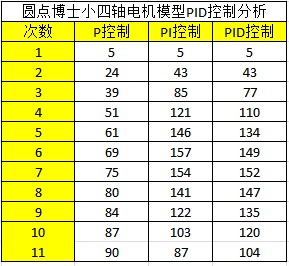 2014-5-29 13:23 上传 下载附件 (39.13 KB) PID计算 8 t& y0 m' H0 h, {. w " X! i1 X/ r6 Y: }$ A& U 从上面的数据,我们可以看到: 1,单独比例控制的时候,数据慢慢接近目标 (图表中的红色线)' z, R" |" Y" H: f5 W 2,加入积分控制之后,数据快速接近目标 (图表中的蓝色线)# H5 y6 l" a# W9 V) v 3,微分控制起到抑制变化的作用。(图表中的绿色线): h0 W# s0 K4 ?; d7 e2 \* W# J4 Q 有了这些理论基础,就可以写PID控制代码拉。8 g8 w: D/ d1 M* F |

PID.zip
下载23.06 KB, 下载次数: 1561
 微信公众号
 手机版


中级的pid调节,需要根据控制模型建模,然后零极点对消,等效1型或2型系统,根据最佳整定法计算pi参数,这是掌握一些自控原理的基础了。6 d5 j) j) ]. Y
高级一些的应该都是用自抗扰控制器,抗饱和积分(anti-windup)等,尤其是飞行器。