





|
大家保证资料完全可靠,绝不会骗人,资料全部经过精心研究和设计,并且经过pcb打样制作,并且实现飞行器基本功能,可以作为毕业设计素材stm32和飞控算法学习的良好平台。六旋翼优势,电机数量多,动力足,载重大,可以轻松载起超声波模块、GPS模块和微型摄像头,具有很强的开发性,本设计采用2.4g nrf24l01和蓝牙双遥控,可以使用手机遥控(与crazepony 遥控app兼容)。其次三供电设计保证了电源的稳定性,还有板载的充电功能,最大充电电流1A,最重要的是完成了PCB天线的设计和阻抗匹配,使nrf24l01芯片集成到了板上,提高了集成度,减轻了质量。% N3 a% x8 V: x" y# C" k+ ^9 T6 H/ | 六旋翼飞行器电路板正面 
六旋翼飞行器电路板反面) Y. T7 b) x1 V( Z, H# ] 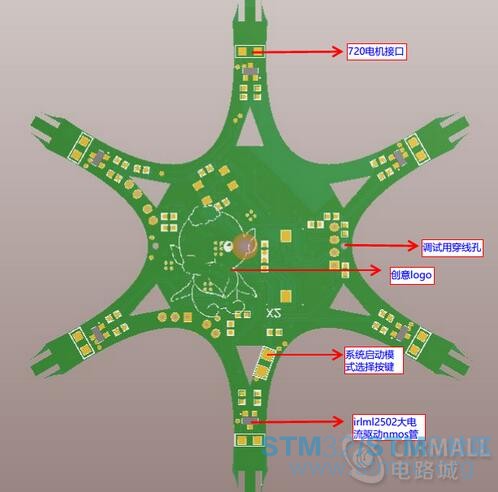
一、微型六轴飞行器技术参数:& e# W7 w* H# O2 X( E# r 1、主控:STM32F103(MCU)0 U8 M& w0 _! ]- i' y1 x 2、加速度计、陀螺仪: MPU6050(6轴传感器) 3、磁力计:hmc5883l(3轴传感器) 4、超声波测距定高模块:HC-SR04 5、通信模块:NRF24L01(2.4G遥控) 6、蓝牙通信模块:济南华贸HM-11蓝牙模块(手机蓝牙4.0 BLE遥控) 7、动力系统:720空心杯电机 + 46mm桨叶 8、飞控软件:六旋翼飞行器飞控2016修订版本(见附件)1 x( g1 l X" D9 `6 X7 S4 O f 9、遥控器: 2.4Gnrf24l01遥控器和手机APP遥控器' _% d% {7 S5 h+ y( S2 r( b 10、板载充电器:充电电流1A 二、其他功能: 1、电压检测 * B% u4 l, b6 E4 C1 g 2、系统指示灯 3、串口下载与通信 H- T# b& D+ k! k/ `4 ^0 } 4、系统启动模式选择5 j* h0 A' p! u/ N2 f% I1 |7 ^9 ^/ ? 5、调试用到的穿线孔设计. T' h5 ?4 s" n+ ^8 V! U! J8 _' ` 6、机身双曲弧形设计,简洁漂亮 7、六个机翼顶端可以插装电机座,使翼展更长% \# K6 i2 N& ~1 E% m/ T/ ~ ; e1 c" ]4 u4 W9 k! a; Q 三、资料清单: 1、六旋翼飞行器PCB图 2、六旋翼飞行器飞行控制器C语言源码-keil版 3、六旋翼飞行器原理图 4、六旋翼飞行器PDF图2 Z9 W6 w! a& {* X3 O& [# M! a7 _% b 5、六旋翼飞行器元件清单 6、六旋翼飞行器元件封装集成库 7、CAM光绘文件 8、加入qq群,我们会分享更多资料(遥控、pid调试、滤波等等),群号见资料。 9、附件中的资料我们会实时更新,保证代码的优秀,买家可以随时来下载。2 k3 N* S* k, S! ~ 六旋翼PCB机身大小10cm*10cm,加上电机后大小13cm*13cm,机身重45克,可负重60克,可以载起微型摄像头,GPS模块,超声波模块。 注意事项:0 l& ]; C. W* _0 _$ V" e/ @1 \9 r: ~7 | 1、本设计大多数采用贴片封装,对于焊接技术要求较高,应该注意练习焊接。 2、程序的pid是调试好的,硬件用的是300ma电池,贴于正中央,没加超声波定高模块,配置的司马电机,转速30000r/min 46mm桨,桨宽8mm。在这里说明所有资料只供学习使用,不可以完全依赖本电路设计,如用作其他用途,请注明出处。 3、pcb中蓝牙和串口下载共用了串口1,如果觉得不方便可以做一下修改,不修改的话下好程序再贴蓝牙模块也可以。 4、本资料免费赠送pcb板,不会收取任何费用,如果想要多片,可以与管理员洽谈。 " A, J+ C7 D, H) q9 O2 c 资料详情:点击下载 电路城正在进行的活动:【填问卷】扫地机器人、小米智能血压计等好礼终落谁手,21日将揭晓% r' J8 k) o: J4 z. V3 n g* m |
 微信公众号
 手机版


,强烈支持楼主ing……