你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

stm32f103c8t6制作六轴飞行器,稳定性超四轴(资料+PCB)  

[复制链接]
alanan 发布时间:2016-3-3 11:18
大家保证资料完全可靠,绝不会骗人,资料全部经过精心研究和设计,并且经过pcb打样制作,并且实现飞行器基本功能,可以作为毕业设计素材stm32和飞控算法学习的良好平台。六旋翼优势,电机数量多,动力足,载重大,可以轻松载起超声波模块、GPS模块和微型摄像头,具有很强的开发性,本设计采用2.4g nrf24l01和蓝牙双遥控,可以使用手机遥控(与crazepony 遥控app兼容)。其次三供电设计保证了电源的稳定性,还有板载的充电功能,最大充电电流1A,最重要的是完成了PCB天线的设计和阻抗匹配,使nrf24l01芯片集成到了板上,提高了集成度,减轻了质量。
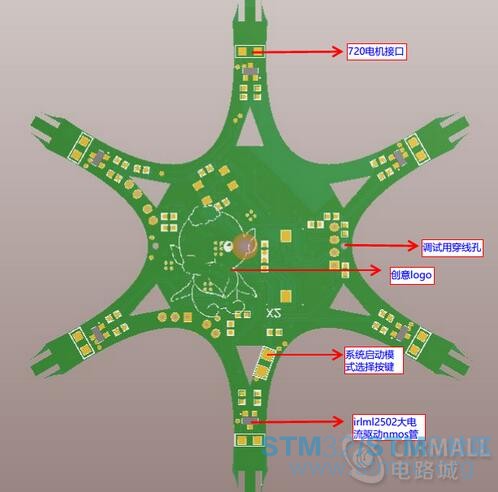
) c9 k4 e7 f% X6 _8 t+ X六旋翼飞行器电路板正面, ]  @& n$ q0 P: i
1.jpg ! |5 ^1 z4 q! u' q
六旋翼飞行器电路板反面
. S0 u  z- ?- x7 H/ F4 M& L% u 2.jpg
, k9 k1 w3 r: U. A一、微型六轴飞行器技术参数:
. W& w% D2 u9 X7 F1 g5 S( y1、主控:STM32F103(MCU); _. b& m, f1 H  b8 ?$ z: b- _
2、加速度计、陀螺仪: MPU6050(6轴传感器)* N9 i7 x* w- m# N$ r
3、磁力计:hmc5883l(3轴传感器)
' q8 Y& _9 G( D4、超声波测距定高模块:HC-SR04
0 \  m. @7 D9 O( x2 t0 |5、通信模块:NRF24L01(2.4G遥控)( H1 a; u5 f1 F( \: s5 F5 T; P; \6 ]6 ]
6、蓝牙通信模块:济南华贸HM-11蓝牙模块(手机蓝牙4.0 BLE遥控)
- B6 i1 E" ~/ m1 D7、动力系统:720空心杯电机 + 46mm桨叶
* ^% y# m- j0 r" \& u8 G1 D8、飞控软件:六旋翼飞行器飞控2016修订版本(见附件)# a9 U7 u4 ?" X2 m+ w; f6 Q
9、遥控器: 2.4Gnrf24l01遥控器和手机APP遥控器
2 O- Y6 p' H6 d10、板载充电器:充电电流1A
% G% X& t2 f( ^5 }) G  x6 L/ Y2 p6 }+ N3 _+ }- u0 [+ z
二、其他功能:0 d# D. [, A. k' A
1、电压检测  . d' q+ N8 S* H/ ?- q) s$ w  `
2、系统指示灯
* e% G" l; D3 \1 H& q1 Z1 O3、串口下载与通信0 V5 M0 E2 R) [4 k: [) c/ F
4、系统启动模式选择
) L! i9 e1 ~2 E# q. [2 E5、调试用到的穿线孔设计+ l0 Z1 t: z$ n# q$ N
6、机身双曲弧形设计,简洁漂亮
9 V" h( f3 y, w) g2 I" G- T6 {. \7、六个机翼顶端可以插装电机座,使翼展更长
5 V8 Q( x$ \1 L6 l" j0 c& |- s: d5 G- k
三、资料清单:
8 P( d( j7 n' Z7 l4 Y$ F' `; |1、六旋翼飞行器PCB图8 N: s3 @! A& h
2、六旋翼飞行器飞行控制器C语言源码-keil版
5 z4 M9 n2 Y% p$ Y! }3、六旋翼飞行器原理图3 T5 V/ P2 w! l9 w* \; Q
4、六旋翼飞行器PDF图1 m5 R/ @+ A3 Q
5、六旋翼飞行器元件清单
1 G- r7 }$ y6 S- v, Q- |, t6、六旋翼飞行器元件封装集成库
9 ]1 }+ N6 K! j4 P# k8 I0 Q( S" N0 \7、CAM光绘文件, F% R* t6 P8 G
8、加入qq群,我们会分享更多资料(遥控、pid调试、滤波等等),群号见资料。
* i- z; o( s7 \: G- s. ^/ o9 @9、附件中的资料我们会实时更新,保证代码的优秀,买家可以随时来下载。" F$ U  s$ N( N! ~2 V+ S& T
六旋翼PCB机身大小10cm*10cm,加上电机后大小13cm*13cm,机身重45克,可负重60克,可以载起微型摄像头,GPS模块,超声波模块。' o- B! h' k% x( R
9 r3 w* Q6 w/ ^- q1 |
注意事项:
2 g/ x6 E# \  U; }$ \* u+ z$ u1、本设计大多数采用贴片封装,对于焊接技术要求较高,应该注意练习焊接。
" j& q6 o( s. x) B+ j# [. \2、程序的pid是调试好的,硬件用的是300ma电池,贴于正中央,没加超声波定高模块,配置的司马电机,转速30000r/min2 j& x8 u6 Y* t2 s
46mm桨,桨宽8mm。在这里说明所有资料只供学习使用,不可以完全依赖本电路设计,如用作其他用途,请注明出处。
! X, E1 s  L. o- ]( q. u0 ?3、pcb中蓝牙和串口下载共用了串口1,如果觉得不方便可以做一下修改,不修改的话下好程序再贴蓝牙模块也可以。
# r; H" f3 c" s$ `% C4、本资料免费赠送pcb板,不会收取任何费用,如果想要多片,可以与管理员洽谈。+ C2 T( `$ k& [% M+ ^
$ M5 q2 o- n4 V+ {- R+ a' z+ Q
资料详情:点击下载
# U* I5 e5 g# t, x4 g* L  s8 c( }5 E+ _3 Y) P6 g2 d6 M
电路城正在进行的活动:【填问卷】扫地机器人、小米智能血压计等好礼终落谁手,21日将揭晓
. y# |4 [2 y/ \( B( x" X1 K. A$ g+ f+ X* P
赞 1 收藏 5 评论21 发布时间:2016-3-3 11:18

举报

21个回答
arenas 回答时间:2017-8-27 08:31:39
这个分享连接都是失效的,甚至连文字都是一字不漏的复制粘贴,意义何在
努力的人 回答时间:2017-3-13 10:10:06
楼主的资料链接失效,如果想分享的话,能否把资料上传到咱们社区
带你飞啊啊 回答时间:2017-8-26 22:06:46
楼主不是开源?资料没有了。群号也没有了
肽宰1 回答时间:2016-3-3 15:09:50
要钱哦
  q2 [' \7 c4 O/ B" S* ^& ~
zipl7875 回答时间:2016-3-3 15:30:17
看着漂亮,谢谢
埃斯提爱慕 回答时间:2016-3-3 19:57:48
提示: 作者被禁止或删除 内容自动屏蔽
menghubei 回答时间:2016-3-3 20:58:05
我是来找群号的,可是。。。
燚元帅 回答时间:2016-3-12 19:15:16
谢谢楼主分享  下载学习
0 G- d/ ?" S2 q9 V- {8 D
燚元帅 回答时间:2016-3-12 19:15:33
谢谢楼主分享  下载学习
zwei99999999 回答时间:2016-3-13 02:20:40
不错楼主能否搞个视频让我们瞧瞧啊
holycaa 回答时间:2017-1-14 22:11:08
强悍了强悍了
djk0125 回答时间:2017-2-22 21:28:16
牛人真是多啊 !佩服
liji123 回答时间:2017-3-12 21:45:21
太好了,太感谢了
zhao.zhao 回答时间:2017-3-13 09:47:57
无法进入
简.爱。 回答时间:2017-4-28 18:12:27
谢谢分享
zbber 回答时间:2017-4-30 17:12:07

8 j, ?  S! o1 v& ?,强烈支持楼主ing……
, `' Q: l5 O1 O; j2 \
12下一页

所属标签

关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版