





|
STM32接口篇之SPI接口 ---SPI接口操作FLASH存储芯片W25Q16初始化代码详细分析$ |! D( h1 |$ f& s4 h. D% v$ s3 z5 Z, p1 e- K) A 我的其它两篇帖子请参考:2 G9 J) A" p. {: m( Q3 I9 @ STM32库函数注释翻译,每个函数使用说明及使用示例% U; f: l M; p" x1 ]: _- ]2 n) a STM32库函数翻译,每个函数说明及示例-RCC(时钟)篇(上)) B: O$ X4 ?: a2 c7 y0 K $ A" K7 ^- Q7 Z$ X8 n! o3 j 8 @% ~, s; U; i& b' j' p% i Q 文档目的: 学习STM32F4的SPI接口和FLASH存储芯片W25Q16,通过对初始化代码分析,更好的了解STM32中SPI接口编程中的一些关键知识点。 学习素材: l W25Q16数据手册 l 电路原理图 l STM32F4应用手册 针对W25Q16的SPI接口初始化代码, Q' M# L: G+ i& h4 b4 S1 n8 Z3 S/ i% r1 I' T; a6 _ 1 硬件电路说明 (1)=关键原理图 FLASH芯片接口图 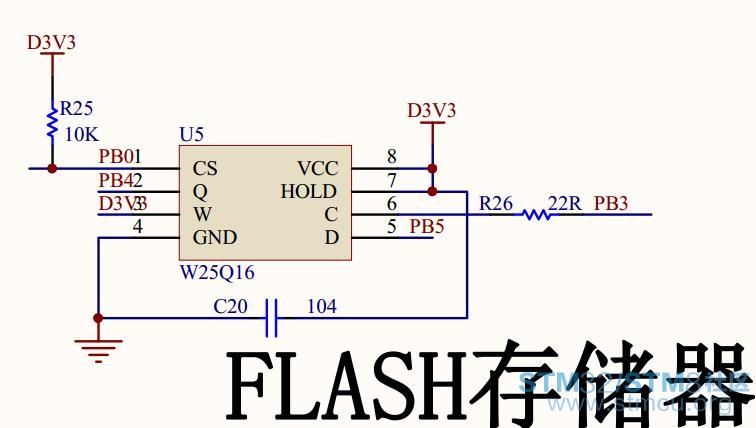
GPIO接口图 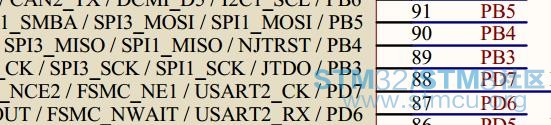
(2) 原理图说明 首先我们看到上面第一个图,第一个图展示了W25Q16的原理图信息,我们配合W25Q16的数据手册(第六页 见下图),我们分析具体IO的连接和功能,分析结果见下表 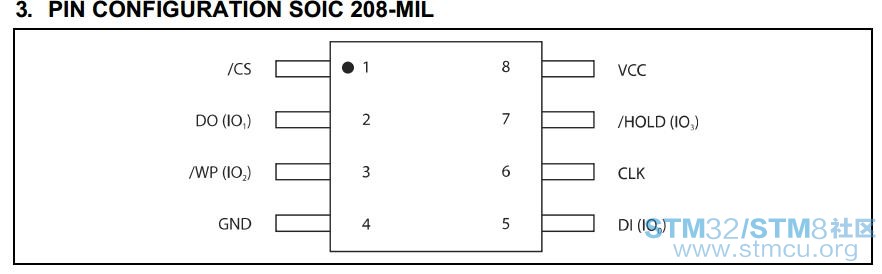
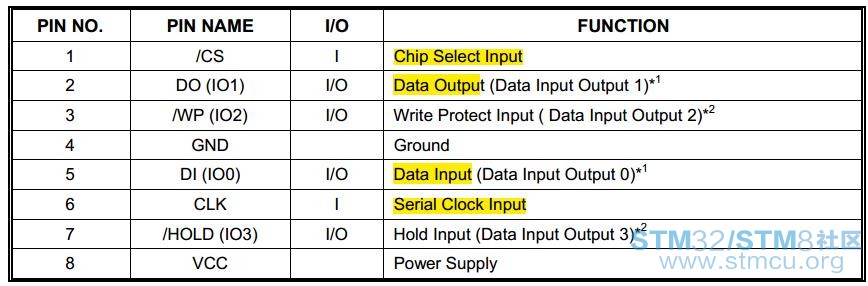
注意:配合(1)中的GPIO接口图,我们可以得到具体IO的复用方法,在上表中已经给出。 " |( b" w( s4 O# P(3) 编程需求 通过上表的分析,我们可以得出如下编程需求: l PB3(CLK),PB4(MOSI),PB5(MISO)初始化为复用功能(可以使用复用SPI接口或者SPI3接口,因为SPI1和SPI3控制器的相关引脚都在这三个IO上,见GPIO接口图) l PB0初始化为普通IO,该IO的功能是在操作SPI接口的时候,拉低该IO,操作结束以后,拉高该IO。 l 初始化配置SPI控制器,该控制器的初始化要配合W25Q16芯片手册进行。 ) U5 k' f$ V) g, M( v! b+ \1 m8 k2 b1 H# i 2 初始化程序分析(1) 代码展示8 p% x8 b9 u* M) b- [4 O' g( \ void SPI1_Init(void)! W5 `6 t# P1 {- `0 p3 l { & o3 D7 a0 l+ ]9 w) y0 C4 j1 o. W GPIO_InitTypeDef GPIO_InitStructure; SPI_InitTypeDef SPI_InitStructure; / I, T1 f% f4 y: M RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOB,ENABLE);//使能GPIOB时钟 RCC_APB2PeriphClockCmd(RCC_APB2Periph_SPI1,ENABLE);//使能SPI1时钟 //GPIOFB3,4,5初始化设置 GPIO_InitStructure.GPIO_Pin= GPIO_Pin_3|GPIO_Pin_4|GPIO_Pin_5; & q1 V( _" ^5 ^3 @+ U4 I2 r7 P GPIO_InitStructure.GPIO_Mode= GPIO_Mode_AF;//复用功能 GPIO_InitStructure.GPIO_OType= GPIO_OType_PP;//推挽输出 GPIO_InitStructure.GPIO_Speed= GPIO_Speed_100MHz;//100MHz 9 n+ o. g; y$ B0 [ GPIO_InitStructure.GPIO_PuPd= GPIO_PuPd_UP;//上拉 GPIO_Init(GPIOB,&GPIO_InitStructure);//初始化 GPIO_PinAFConfig(GPIOB,GPIO_PinSource3,GPIO_AF_SPI1);//PB3复用为 SPI1 " q7 b7 R' b ` GPIO_PinAFConfig(GPIOB,GPIO_PinSource4,GPIO_AF_SPI1);//PB4复用为 SPI1 GPIO_PinAFConfig(GPIOB,GPIO_PinSource5,GPIO_AF_SPI1);//PB5复用为 SPI1 RCC_APB2PeriphResetCmd(RCC_APB2Periph_SPI1,ENABLE);//复位SPI1 RCC_APB2PeriphResetCmd(RCC_APB2Periph_SPI1,DISABLE);//停止复位SPI1 ) U, G% M0 n+ h SPI_InitStructure.SPI_Direction= SPI_Direction_2Lines_FullDuplex; - \* w; v' y0 Q7 w( | SPI_InitStructure.SPI_Mode= SPI_Mode_Master; //设置SPI工作模式:设置为主SPI , ]$ j* k' I& r$ ]; ? SPI_InitStructure.SPI_DataSize= SPI_DataSize_8b; SPI_InitStructure.SPI_CPOL= SPI_CPOL_High; SPI_InitStructure.SPI_CPHA= SPI_CPHA_2Edge; //串行同步时钟的第二个跳变沿(上升或下降)数据被采样 * I7 L! a0 m0 O# B7 C h( T SPI_InitStructure.SPI_NSS= SPI_NSS_Soft; //NSS信号由硬件(NSS管脚)还是软件(使用SSI位)管理:内部NSS信号有SSI位控制 SPI_InitStructure.SPI_BaudRatePrescaler= SPI_BaudRatePrescaler_256; //定义波特率预分频的值:波特率预分频值为256 SPI_InitStructure.SPI_FirstBit= SPI_FirstBit_MSB; //指定数据传输从MSB位还是LSB位开始:数据传输从MSB位开始 SPI_InitStructure.SPI_CRCPolynomial= 7; //CRC值计算的多项式 SPI_Init(SPI1,&SPI_InitStructure); : ]# _: ?/ \9 |8 ]8 C SPI_Cmd(SPI1, ENABLE); //使能SPI外设 - U l4 K {* m% s; q8 c6 T7 _' A SPI1_ReadWriteByte(0xff);//启动传输 # u# a# C' K7 `' I1 h. m } void W25QXX_Init(void){ ! z2 l* K4 V# F7 R2 Y# W GPIO_InitTypeDef GPIO_InitStructure; RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOB,ENABLE);//使能GPIOB时钟+ V9 P# P @, I4 e! \& _# D! u( h //GPIOB0 GPIO_InitStructure.GPIO_Pin =GPIO_Pin_0;//PB0 , m! t* ?4 n3 Z p$ V8 q2 V GPIO_InitStructure.GPIO_Mode =GPIO_Mode_OUT;//输出 1 J* w _- n7 n' V GPIO_InitStructure.GPIO_OType =GPIO_OType_PP;//推挽输出 GPIO_InitStructure.GPIO_Speed =GPIO_Speed_100MHz;//100MHz GPIO_InitStructure.GPIO_PuPd =GPIO_PuPd_UP;//上拉 $ d) a5 Z/ R c& X; k* k1 m2 { GPIO_Init(GPIOB, &GPIO_InitStructure);//初始化 W25QXX_CS=1; //SPI FLASH不选中 Q, R. @" Q' d8 Z SPI1_Init(); //初始化SPI $ A$ V9 s2 g7 u0 ]. R q9 ^ SPI1_SetSpeed(SPI_BaudRatePrescaler_2); //设置为42M时钟,高速模式 W25QXX_TYPE=W25QXX_ReadID(); //读取FLASH ID.. h9 q8 \2 J# q } - ?3 o+ u# L# M0 o& V X3 W% ]4 p (2) 代码分析1. 初始化代码总体分析由展示的代码,我们可以看出,对W25Q16的初始化主要使用了两个函数,主要调用函数void W25QXX_Init(void)对W25Q16进行初始化,而该函数又调用了SPI1_Init()函数对SPI1接口进行初始化。代码主要流程图如下: 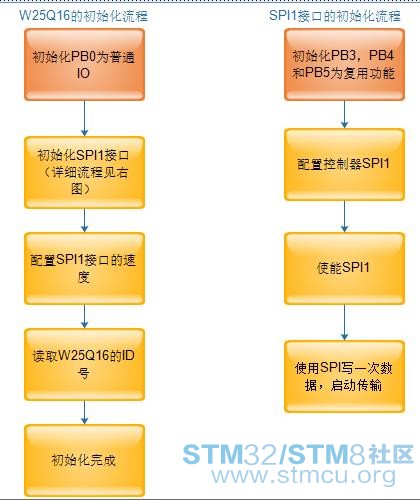
通过以上流程图,我们可以看出对W25Q16的初始化,主要是初始化SPI接口。下面对代码具体说明。 / J C' S2 Z% [2 e" l) w+ A+ y 2. 代码详细分析(我们主要分析SPI1接口的初始化函数)我们先分析函数voidSPI1_Init(void),对该函数里面的没一行代码进行详细说明l GPIO_InitTypeDef GPIO_InitStructure; SPI_InitTypeDef SPI_InitStructure;& ~6 v( f& u% W+ c8 i% v$ Y4 W! ~ 代码分析:首先定义了两个结构体变量,这两个结构体的类型定义在GPIO和SPI的库函数中,主要作为GPIO和SPI初始化调用的参数,我们一会详细分析。 l RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOB, ENABLE);//使能GPIOB时钟- J9 ]- M# @3 I3 z3 \ RCC_APB2PeriphClockCmd(RCC_APB2Periph_SPI1,ENABLE);//使能SPI1时钟+ l0 e" R5 b+ k8 {& i5 k Z0 e1 g; R) h 代码分析:STM32有着强大且细分的时钟系统,我们可以单独的对每一个控制器的时钟进行使能,这样可以更好的降低功耗。因此,这两句分别使能GPIOB和SPI1的时钟。关于时钟库函数的说明,请看我的《STM32库函数说明及示例-RCC篇》 l GPIO_InitStructure.GPIO_Pin = GPIO_Pin_3|GPIO_Pin_4|GPIO_Pin_5;( h, B2 A7 S: q, B9 S* R) G GPIO_InitStructure.GPIO_Mode= GPIO_Mode_AF;//复用功能 GPIO_InitStructure.GPIO_OType= GPIO_OType_PP;//推挽输出 ! i6 }8 \# Y _1 \ GPIO_InitStructure.GPIO_Speed= GPIO_Speed_100MHz;//100MHz ( I- d: E, ~: L3 y GPIO_InitStructure.GPIO_PuPd= GPIO_PuPd_UP;//上拉GPIO_Init(GPIOB,&GPIO_InitStructure); 0 ]! Z) @1 `# ` //初始化代码分析:这几行代码主要是初始化结构体参数GPIO_InitStructure,该参数指定了GPIO的一些具体的配置,注意第二行代码,我们把PB3,PB4和PB5设置成复用功能。第三行我们采用推挽输出,可以得到更大的驱动能力。第四行我们把IO的最大翻转速度配置成100MHZ,因为考虑PB3作为SPI的时钟口,最高的频率可达42MHZ。其它关于GPIO库函数GPIO_Init(GPIOB, &GPIO_InitStructure)的详细解释,请见我的《STM32库函数说明及示例-GPIO篇》。 # _; ]' b# M4 B l GPIO_PinAFConfig(GPIOB,GPIO_PinSource3,GPIO_AF_SPI1); //PB3复用为 SPI1 GPIO_PinAFConfig(GPIOB,GPIO_PinSource4,GPIO_AF_SPI1);//PB4复用为9 a: F# l- e2 d, t* i8 k SPI1GPIO_PinAFConfig(GPIOB,GPIO_PinSource5,GPIO_AF_SPI1);//PB5复用为 SPI1 % l" [' ^$ Q( U6 z+ i# u 代码分析:以上三行实现管脚复用功能的具体配置,我们分别把PB3,PB4和PB5配置成SPI1接口的复用功能。关于该函数的详细说明,请见我的《STM32库函数说明及示例-GPIO篇》。 l RCC_APB2PeriphResetCmd(RCC_APB2Periph_SPI1,ENABLE); RCC_APB2PeriphResetCmd(RCC_APB2Periph_SPI1,DISABLE); 对SPI1接口的时钟进行复位,以便进行SPI接口的初始化操作l SPI_InitStructure.SPI_Direction =SPI_Direction_2Lines_FullDuplex; : y% i" L+ M+ _. R4 k SPI_InitStructure.SPI_Mode= SPI_Mode_Master; //设置SPI工作模式:设置为主SPI ( q+ n0 H7 {4 ` L) Z5 Z SPI_InitStructure.SPI_DataSize= SPI_DataSize_8b; SPI_InitStructure.SPI_CPOL= SPI_CPOL_High; SPI_InitStructure.SPI_CPHA= SPI_CPHA_2Edge; SPI_InitStructure.SPI_NSS= SPI_NSS_Soft; 1 p- d* I9 Z, E3 y. w" Z! r% i( a SPI_InitStructure.SPI_BaudRatePrescaler= SPI_BaudRatePrescaler_256; 8 }, o q" u1 M1 X! ]+ R4 A SPI_InitStructure.SPI_FirstBit= SPI_FirstBit_MSB; SPI_InitStructure.SPI_CRCPolynomial= 7; //CRC值计算的多项式 SPI_Init(SPI1,&SPI_InitStructure); 代码分析:这一段代码是SPI接口初始化的关键代码,在该代码中,对结构体变量SPI_InitStructure里面的成员变量进行了初始化。以下分别进行说明: Ø 第一行使用宏SPI_Direction_2Lines_FullDuplex将SPI接口配置成双线全双工模式,因为硬件接口使用了输入和输出两个IO,所以应该是双线模式,而且W25Q16的数据是在收发两个方向同时传输,所以是全双工模式。; L4 F3 c, O5 R% m Ø 第二行设置STM32的SPI接口工作在主模式(SPI_Mode_Master)。因为读写数据的请求都是由STM32主动发出,所以是主设备。这里,大家要搞清楚主从设备的区别,通信的发起方就是主设备。 Ø 第三行设置数据长度为8位(SPI_DataSize_8b),因为W25Q16的最小传输数据单位(或者说每个地址对应的数据是1个字节)是1个字节。1个字节是8位,所以选择8位。3 _% Q% w# O- G9 [( O K6 u Ø 第四行和第五行分别设置极性和相位为SPI_CPOL_High和SPI_CPHA_2Edge。SPI_CPOL_High表示时钟的初始电平位高电平,SPI_CPHA_2Edge表示在第二个边沿进行数据采样(见下图1)。这样的组合是SPI数据传输模式中的模式3。根据W25Q16的数据手册,W25Q16支持MODE0(MODE0是SPI的初识电平为低电平,在第一个边沿进行数据采样配置组合是SPI_CPOL_Low,SPI_CPHA_1Edge)和MODE3。请见图2黄色部分。因此这里我们选择MODE3,当然选择MODE0也是可以的。 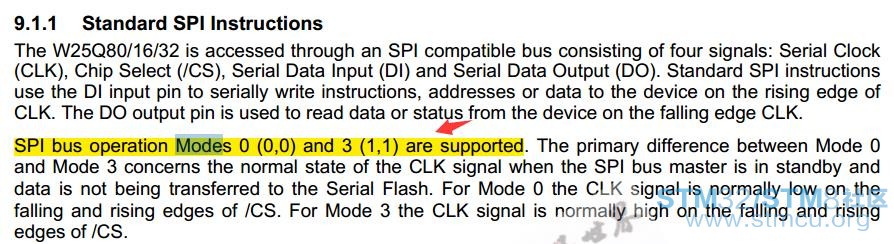
图1:SPI MODE3时序图 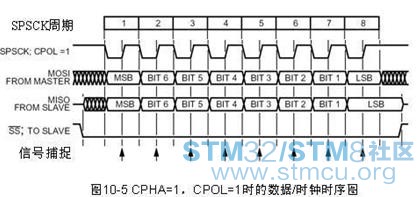
图2 3 M4 V5 {0 V8 a$ L2 O+ a Ø 第六行设置SPI_NSS信号,由软件产生。因为我们没有使用硬件NSS信号,所以选择由软件产生NSS信号。大家注意我们的CS管脚是连接到普通IO上面的,因此没有使用硬件NSS。 Ø 第七行配置SPI时钟的分频值为256(SPI_BaudRatePrescaler_256),因此实际的时钟值是APB2的时钟/256 Ø 第八行配置SPI的第一位是最高有效位(SPI_FirstBit_MSB)。这个也是和W25Q16相关的。请见下图红色箭头部分。7 h- @7 Y% A0 p9 w0 ^: O 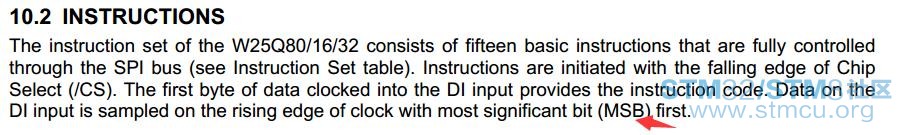
9 Q6 p# K1 K* [3 [& g0 ~ Ø 第九行配置SPI的CRC校验多项式为7 Ø 第十行调用SPI_Init(SPI1, &SPI_InitStructure);对SPI1接口进行初始化。 l SPI_Cmd(SPI1, ENABLE); //使能SPI外设SPI1_ReadWriteByte(0xff);//启动传输 以上第一行使能SPI接口,第二行使用SPI接口写入一个0XFF,以启动数据的传输。相当于启动数据发送器。 ( T, O' T" X1 V: R0 t |

åºäºSTM32çSPIæ¥å£æä½W25Q16åå§å代ç 详ç»åæ.pdf
下载760.51 KB, 下载次数: 997
STM32-SPI-W25Q16
 微信公众号
 手机版


SPI_InitStructure.SPI_CPHA= SPI_CPHA_2Edge;
这个是上升沿有效,那么怎么同时保证读和写两个操作都可行的呢?
4 C6 O4 {7 B g9 f! ]9 z+ F% ^
发新贴了 SPI接口和W25Q16 请大家一起学习分享 有什么问题请及时提出, }, M/ J2 |& v$ T- L* D1 K x+ x
我的其它两篇帖子请参考0 a3 U* Z! D6 H/ P( F
STM32库函数注释翻译,每个函数使用说明及使用示例, a7 T$ m$ ^+ Z* f8 G$ I
https://www.stmcu.org.cn/module/forum/thread-607584-1-1.html
STM32库函数翻译,每个函数说明及示例-RCC(时钟)篇(上)
https://www.stmcu.org.cn/module/forum/thread-607608-1-2.html0 y2 v6 o$ t* _4 {* g' y
2 `0 O0 v# H9 h
他用io模拟,你管得着!
没有反,是正确的