




|
拆了一个雷达小显示盒,里面使用的TM1723芯片驱动段码屏,拿来练练手,使用STM32F103RTB6驱动。 ! p4 k' R4 m0 Y. ^ % P6 g( E+ j" [ //TM1723.C #include "config.h" const u8 dispdat[]={0xd7,0x06,0xe3,0xa7,0x36,0xb5,0xf5,0x07,0xf7,0xb7}; //TM1723初始化! y# ]2 C- K3 f% M void Init_TM1723(void)6 d) x% L. P& \" T" v) v4 x {( a# Z( Z: ] ~1 t0 g2 A+ T' q9 d# | GPIO_InitTypeDef GPIO_InitStructure; 1 L) Q _4 R2 A& Y+ G. |& D RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE); 1 S7 Z! j4 w9 N7 r9 N* h+ }' r 1 Q% X4 Q% G7 c& O* f GPIO_InitStructure.GPIO_Pin = GPIO_Pin_1|GPIO_Pin_2|GPIO_Pin_3; GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; ; [( R! H1 a/ m$ ]$ W: D6 M) h GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; $ k N: ~% d$ Z+ o" @9 n& T GPIO_Init(GPIOA, &GPIO_InitStructure); 4 b) R* b# p( q GPIO_SetBits(GPIOA,GPIO_Pin_1|GPIO_Pin_2|GPIO_Pin_3); }9 K9 x- ^' E2 g& M2 G& R- F //延时 void TM1723_Delayus(u32 ys). b( ~' V% E. U% D) f { u8 i;0 B, f9 t. U: X; _8 @ u32 j;1 x' r8 {# L7 _- T+ k1 W for(j=0;j<ys;j++) { for(i=0;i<5;i++); //´óÔ¼1us } } //TM1723写字节: T( T- o {1 _- ^ void TM1723_WriteByte(u8 dat); Y* G+ N. e6 T! x" A1 v# w { u8 i;3 }9 ~8 V! n; L: R for(i=0;i<8;i++)' n# r: G* H! d, p" x, Z {5 S) E4 b& I9 w; R. } TM1723_CLK=0;% ~" @/ A. f$ p' T; }$ s if( (dat&0x01)==0x01 )) ~4 ?- ?% g5 _$ T4 g! W {8 d4 e. X& z; l* N0 l TM1723_DIO=1; }9 ~2 T( O) Y- @' } else {" Q) |6 T# m/ s. }5 Y" t- _! F; r3 ? TM1723_DIO=0; } dat=dat>>1;6 i' H/ w3 R0 o' B" }6 T8 D TM1723_CLK=1;8 G' \/ e' y* t8 [" A TM1723_Delayus(2); //2us( v- f4 Y, @+ I L5 g }, l& } Q# X0 V7 q- Y: n- p6 A, d }6 R3 ]) C" L# E3 _3 F6 F% I8 A //tm1723写命令+ m' L- F9 \% U5 a4 G$ ~5 T6 Q void TM1723_WriteCmd(u8 cmd)* z k! e, Z6 ~! Y# [7 x& Q { TM1723_CLK=1;3 w5 y+ t: R) h TM1723_STB=0; 8 I1 _5 _$ o) R" I4 A2 o TM1723_WriteByte(cmd);9 J; R' e4 u, Q# h TM1723_STB=1; 8 \6 Y& j+ k7 ^% c9 q TM1723_Delayus(100); //100us }5 H1 h: K1 ^# J, e$ q0 p% S1 X& H6 _ //tm1723写数据9 _# l" [' T% N: a0 L7 r& p void TM1723_WriteDat(u8 addr, u8 dat) { TM1723_CLK=1;9 l) y& W" @" H5 G# f2 T TM1723_STB=0;( _$ E7 }( T! d( w5 j/ w TM1723_WriteByte(addr);) {7 `# H: y% r; F TM1723_Delayus(50); % j% P+ [8 t2 E- k% I; \. U TM1723_WriteByte(dat); TM1723_STB=1; TM1723_Delayus(100); //100us } //测试4 R9 K: \: L; ?( x7 [' c% v void tt(u8 i) { TM1723_WriteCmd(0x00);; d' _- K. \: Y/ P0 j" I TM1723_WriteCmd(0x44); TM1723_WriteDat(0xc0, 0x00); n& O6 k2 J' y( L/ R; t0 R TM1723_WriteDat(0xc1, 0x00); # t u. u# W% `1 y9 P7 t! e5 { TM1723_WriteDat(0xc2, dispdat[(i%100)%10]); TM1723_WriteDat(0xc3, dispdat[(i%100)/10]); * B. j! p4 l! j# H% U O: D TM1723_WriteDat(0xc4, dispdat[i/100]); TM1723_WriteDat(0xc5, 0xff); ~% h8 `8 L' g _$ A Q TM1723_WriteDat(0xc6, 0x00); TM1723_WriteDat(0xc7, 0x00); " d+ n6 m ]0 v, m0 z" s TM1723_WriteDat(0xc8, 0x00); TM1723_WriteDat(0xc9, 0xff); TM1723_WriteDat(0xca, 0xff); TM1723_WriteDat(0xcb, 0xff); TM1723_WriteDat(0xcc, 0xff);0 ~; x8 f2 q9 }$ O. u3 d) g TM1723_WriteDat(0xcd, 0x00); TM1723_WriteDat(0xce, 0xff);3 L/ h3 U8 r2 a1 t8 R3 { TM1723_WriteDat(0xcf, 0xff);" u1 p5 x9 h8 J1 c& c* K7 | TM1723_WriteCmd(0x97);- G n- W: v6 H* z$ E }6 U# s1 O3 p$ W# B6 {* E 7 g- w3 ^% D. C //TM1723.H! X( C, J% O n8 c0 \ #ifndef __TM1723_H_# g n: i% o7 |" s/ } H #define __TM1723_H_5 t, g0 c& W* B / f G9 h. |/ u( b #define TM1723_DIO PAout(1) // PA1 #define TM1723_CLK PAout(2) // PA2 #define TM1723_STB PAout(3) // PA32 V& |) n0 J+ ^) y+ x % Q* n8 j H# U3 c% _: |; e5 d extern void Init_TM1723(void); extern void tt(u8 i); # E6 s( r% w( U. Z- ` #endif) ` N7 _9 |! |8 F( h & _/ G! J( N2 \; i4 |6 l2 F K4 ` 最后显示的图片 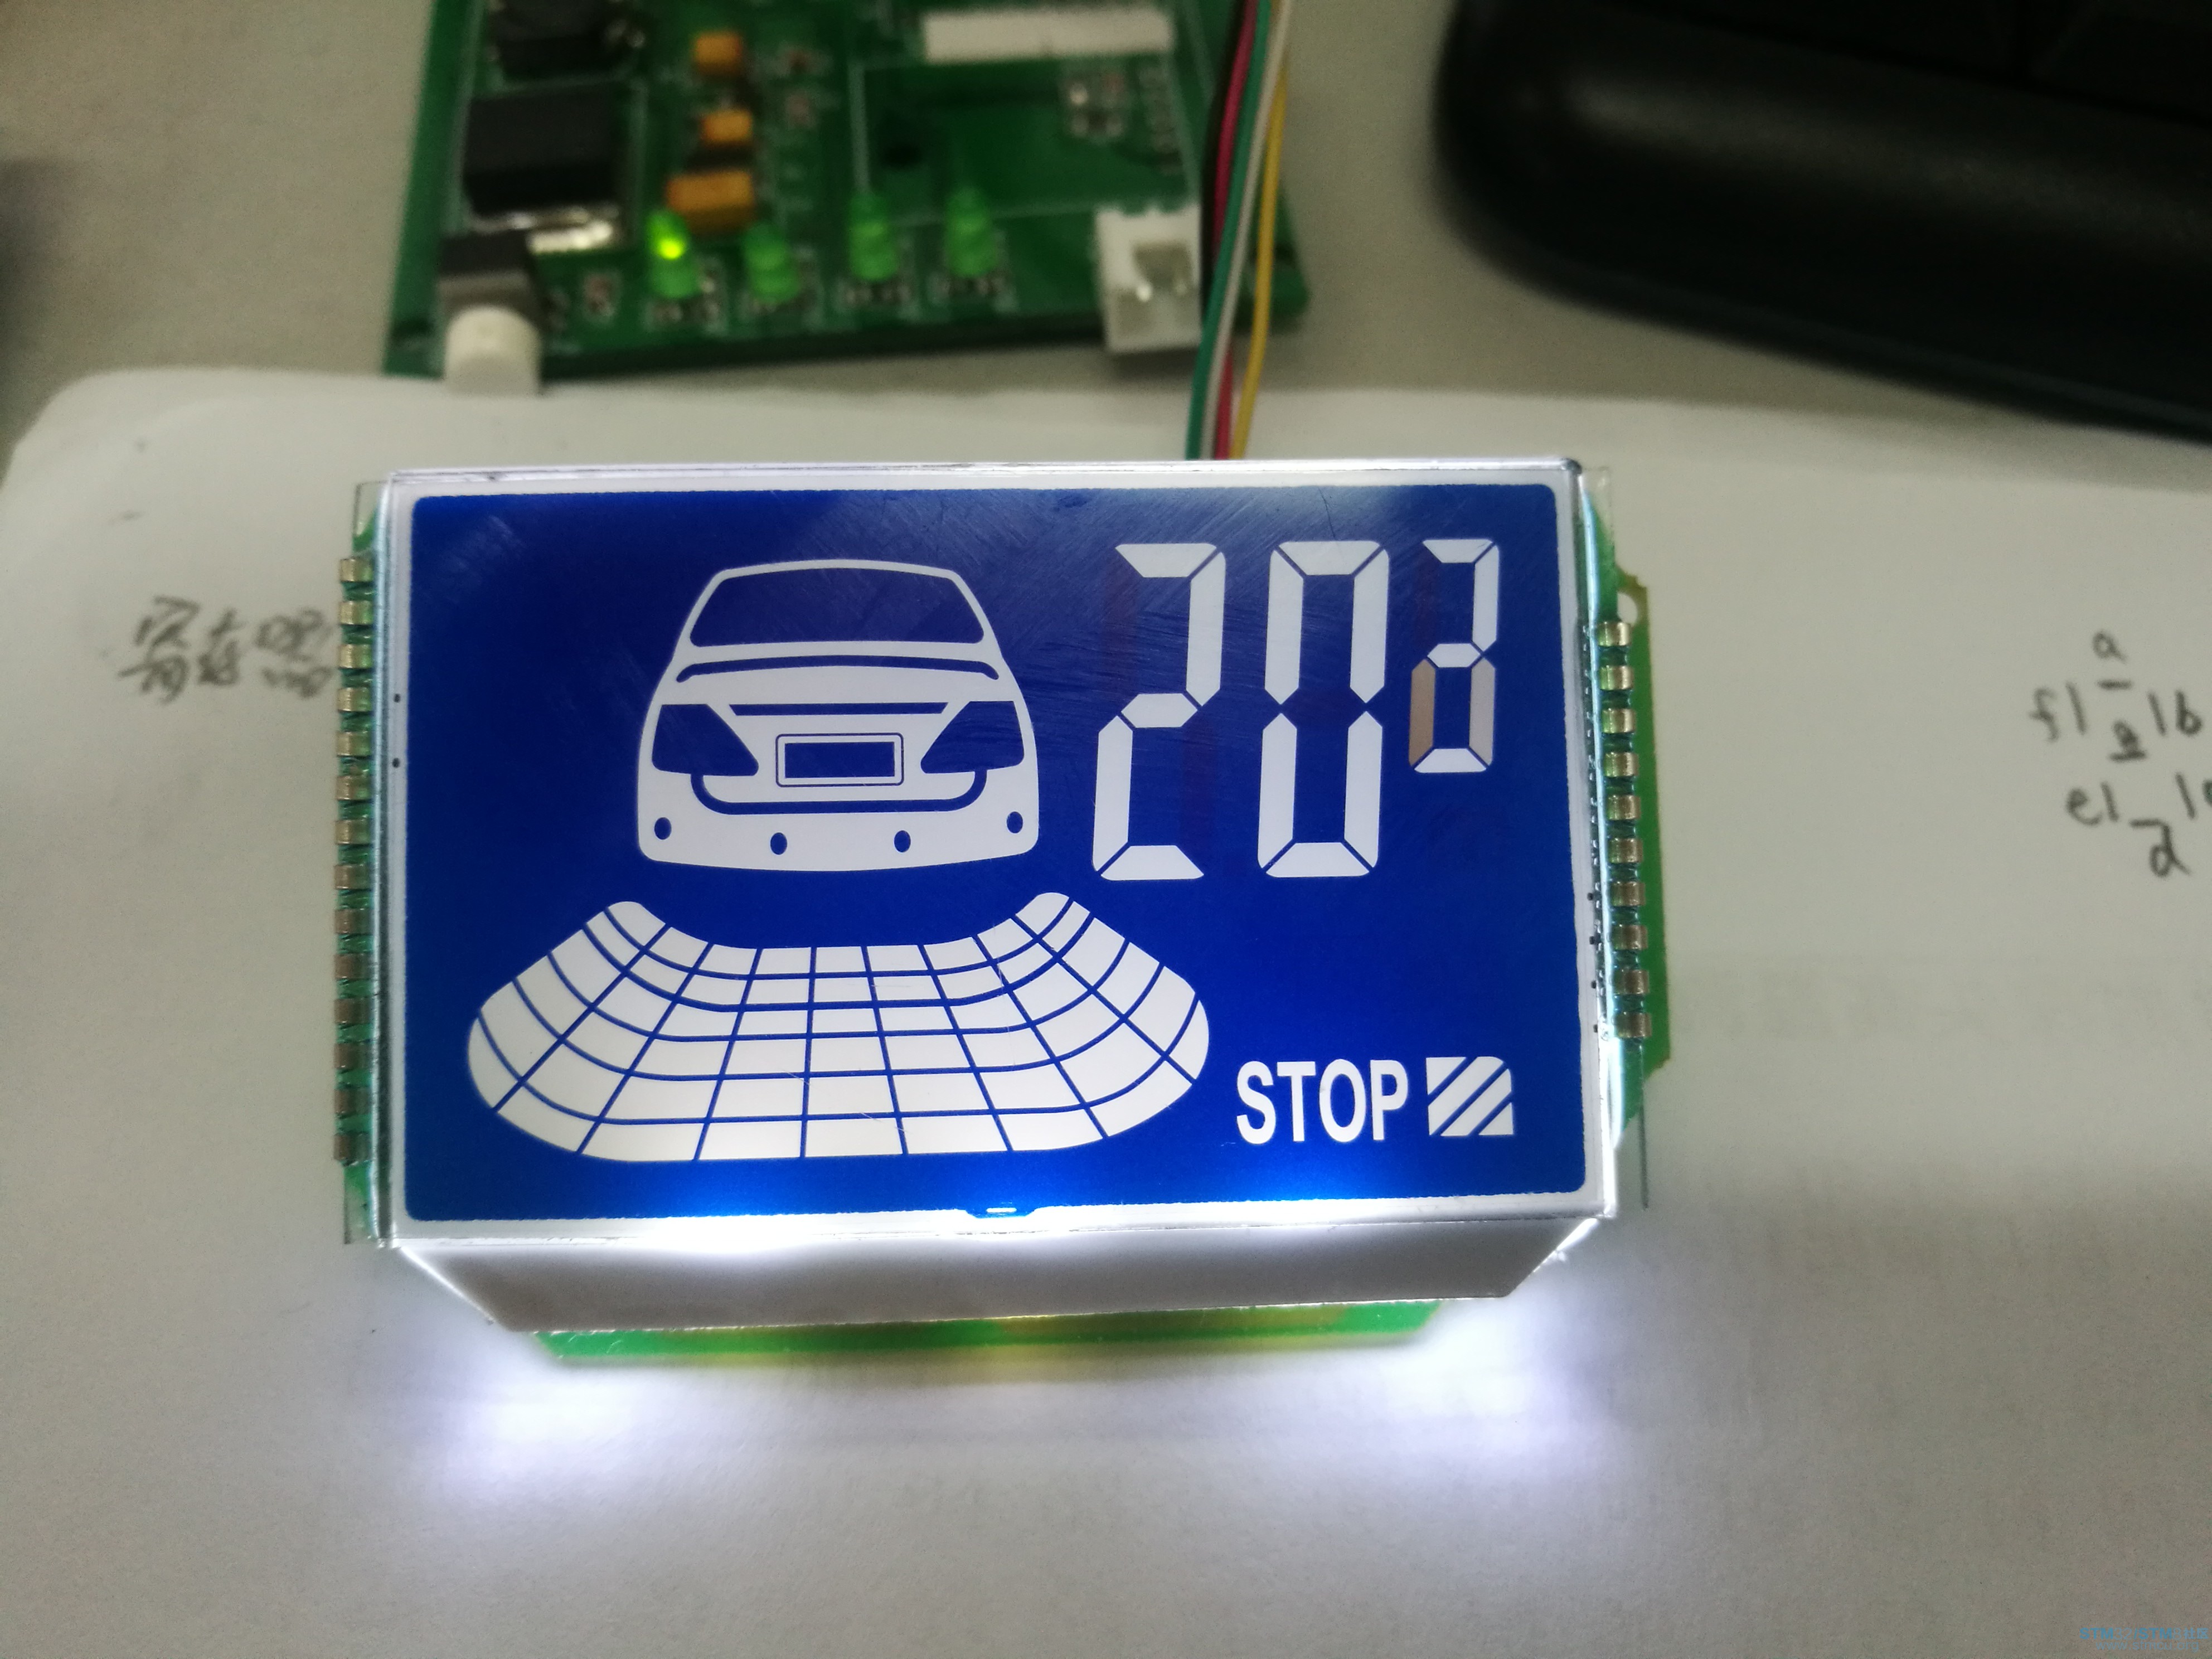
* m8 ?; _* _* D+ F) j' X |
 微信公众号
 手机版


测试的时候,最后一位间隔时间有点短
感谢大佬分享