本文分享STM32之PWM波形输出配置总结。
/ D+ K0 w$ Z- c5 K1 D. q7 L- a5 t( v" ^. y* G; j
一. TIMER分类:
+ w; @% y0 K9 e; b# k) h# `' ~! B( y" T9 A8 n. D, Z. s
4 X5 z' b8 K, s) Z( G: RSTM32中一共有11个定时器,其中TIM6、TIM7是基本定时器;TIM2、TIM3、TIM4、TIM5是通用定时器;TIM1和TIM8是高级定时器,以及2个看门狗定时器和1个系统嘀嗒定时器。其中系统嘀嗒定时器是前文中所描述的SysTick。' e5 W- i- w3 ^3 d2 i
其中TIM1和TIM8是能够产生3对PWM互补输出,常用于三相电机的驱动,时钟由APB2的输出产生。TIM2-TIM5是普通定时器,TIM6和TIM7是基本定时器,其时钟由APB1输出产生。4 k4 _- B0 f- \& m5 p, B# a+ }5 N
& i% N' l. {! R) e二、PWM波形产生的原理:0 `/ s+ H6 W2 {* V' _
) e. s/ h2 N9 d7 F7 T6 g. t9 T2 \
" `+ n1 r; K# B+ m通用定时器可以利用GPIO引脚进行脉冲输出,在配置为比较输出、PWM输出功能时,捕获/比较寄存器TIMx_CCR被用作比较功能,下面把它简称为比较寄存器。
6 g! x' V" w6 n/ z) [" ^9 w# M$ C. o' ^5 c
这里直接举例说明定时器的PWM输出工作过程:若配置脉冲计数器TIMx_CNT为向上计数,而重载寄存器TIMx_ARR被配置为N,即TIMx_CNT的当前计数值数值X在TIMxCLK时钟源的驱动下不断累加,当TIMx_CNT的数值X大于N时,会重置TIMx_CNT数值为0重新计数。
1 V# n0 M) r5 y. }, w0 V' C2 v4 P" l
而在TIMxCNT计数的同时,TIMxCNT的计数值X会与比较寄存器TIMx_CCR预先存储了的数值A进行比较,当脉冲计数器TIMx_CNT的数值X小于比较寄存器TIMx_CCR的值A时,输出高电平(或低电平),相反地,当脉冲计数器的数值X大于或等于比较寄存器的值A时,输出低电平(或高电平)。. F8 y; E5 F) b' b& C' Q
* @" T) O. e- ~7 H. {( d; @
1 p) q- C# B: x# h" g如此循环,得到的输出脉冲周期就为重载寄存器TIMx_ARR存储的数值(N+1)乘以触发脉冲的时钟周期,其脉冲宽度则为比较寄存器TIMx_CCR的值A乘以触发脉冲的时钟周期,即输出PWM的占空比为 A/(N+1) 。
5 }6 ]+ g& _- `4 r- A
4 x z) T- @" [9 \1 E5 m g5 ^三、STM32产生PWM的配置方法:1 j9 v6 O1 [5 ]$ P8 j( z3 j9 J
6 o4 m- y& O1 v
% L$ Y' Q" [* v n% ?" H) I' V7 U
1、配置GPIO口:/ k( x' y( C, ~/ Z1 |* m2 q! C
) O) O5 y: }3 Y: ~4 K- l. E
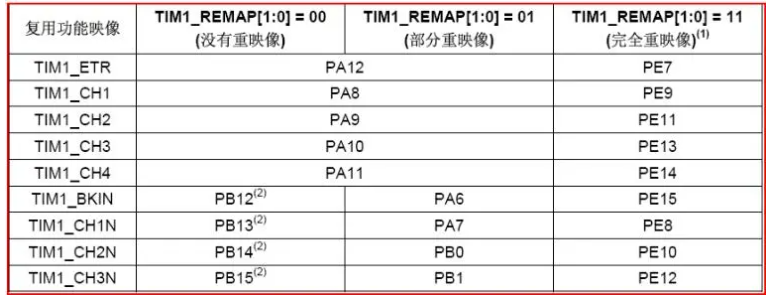
+ i+ ?2 F- @5 F3 P 配置IO口的时候无非就是开启时钟,然后选择引脚、模式、速率,最后就是用结构体初始化。不过在32上,不是每一个IO引脚都可以直接使用于PWM输出,因为在硬件上已经规定了用某些引脚来连接PWM的输出口。下面是定时器的引脚重映像,其实就是引脚的复用功能选择:6 ]: ~. _: ]6 U, K4 P9 `
: p5 m3 m. N* _. R8 l+ A( j
$ A$ y3 W3 X! ~/ X- W3 a( ^: k a.定时器1的引脚复用功能映像:
" r' p1 |8 @- C b.定时器2的引脚复用功能映像:- \6 F8 i! z2 _1 d- _
c.定时器3的引脚复用功能映像:, \% z* E* m1 [, T
d.定时器4的引脚复用功能映像:
! N' ^4 e J: L$ v1 w( T- }7 H- X) E: j# R! p
根据以上重映像表,我们使用定时器3的通道2作为PWM的输出引脚,所以需要对PB5引脚进行配置,对IO口操作代码:0 r5 C \% G, K4 G7 v# P2 y) u9 Y3 T: ^
- GPIO_InitTypeDef GPIO_InitStructure;//定义结构体
, ^: r! z4 v7 a" y0 {+ K - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB | RCC_APB2Periph_AFIO, ENABLE);//使能GPIO外设和AFIO复用功能模块时钟" _0 i- S( r- J! W9 w V
- GPIO_PinRemapConfig(GPIO_PartialRemap_TIM3, ENABLE); //选择Timer3部分重映像
3 \( G* Q! W0 l% n. E8 }# F( {3 _# P - //选择定时器3的通道2作为PWM的输出引脚TIM3_CH2->PB5 GPIOB.5+ I! U6 V; @0 L2 O+ k2 f6 ]
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_5; //TIM_CH2! e+ `/ E+ [7 c7 L( x3 v
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //复用推挽功能! m& Z; N+ E5 F7 O
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;5 s6 t8 B$ W: H" W' @: V! b& _
- GPIO_Init(GPIOB, &GPIO_InitStructure);//初始化引脚
+ Z0 {4 A9 h3 _- TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;//定义初始化结构体, _ x( l9 B/ f( r! S0 T( N
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3, ENABLE); //使能定时器3时钟% T, x/ ^: |' f/ P
- //初始化TIM3
/ h. Z8 T2 }, X+ a& j7 a - TIM_TimeBaseStructure.TIM_Period = arr; //自动重装载寄存器的值. ^: N3 i1 V" }% e2 S `1 C
- TIM_TimeBaseStructure.TIM_Prescaler =psc; //TIMX预分频的值8 N9 x* }2 B5 k8 V7 X, ^ p: x. [
- TIM_TimeBaseStructure.TIM_ClockDivision = 0; //时钟分割
6 M! U5 F* p# p1 m - TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; //向上计数
H; F9 Y) V5 ~/ ~; C5 M - TIM_TimeBaseInit(TIM3, &TIM_TimeBaseStructure); //根据以上功能对定时器进行初始化
4 L' u1 Q3 P/ g: R- TIM_OCInitTypeDef TIM_OCInitStructure;//定义结构体
8 B' Y# X- O& v) K' N) [ - TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM2;//选择定时器模式,TIM脉冲宽度调制模式2/ q' N/ E0 p1 J
- TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable;//比较输出使能
# P2 @' R! Y4 U+ a( Z8 J - TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_Low;//输出比较极性低- G4 |8 f' q/ v; d3 D1 W
- TIM_OC2Init(TIM3, &TIM_OCInitStructure);//根据结构体信息进行初始化
5 O c" l' m5 A! B - TIM_OC2PreloadConfig(TIM3, TIM_OCPreload_Enable); //使能定时器TIM2在CCR2上的预装载值
6 y" ^$ G) P; B: G- TIM_Cmd(TIM3, ENABLE); //使能定时器TIM3
0 b A4 p% |1 Q& `9 T- TIM_SetCompare2(TIM3,n); //n不同,占空比不同。
编写一个函数:
& Q) n, x/ r* D. d- void TIM3_PWM_Init(u16 arr,u16 psc);
$ R- i6 X0 R4 G3 Q
# b( j' q/ b/ S- int main(void)' G0 C$ U9 s8 U5 } j/ @+ V( r
- {
" i3 P+ i$ Q7 v) f/ t7 S - TIM3_PWM_Init(9999,143);//频率为:72*10^6/(9999+1)/(143+1)=50Hz( D! ^; e: @) l6 _
- TIM_SetCompare2(TIM3,4999);//得到占空比为50%的pwm波形) G9 \4 G9 t2 M2 i1 {$ N9 p1 |
- while(1);6 ]! C9 N6 P" G$ A5 d
- }
: Z; l/ ^4 _) m4 u6 e& ?
8 s. `. K7 s8 d& I- ^1 {4 a/ i
# x$ B4 k- b2 C |





 STMCU小助手
发布时间:2021-9-23 10:37


 微信公众号
 手机版