




|
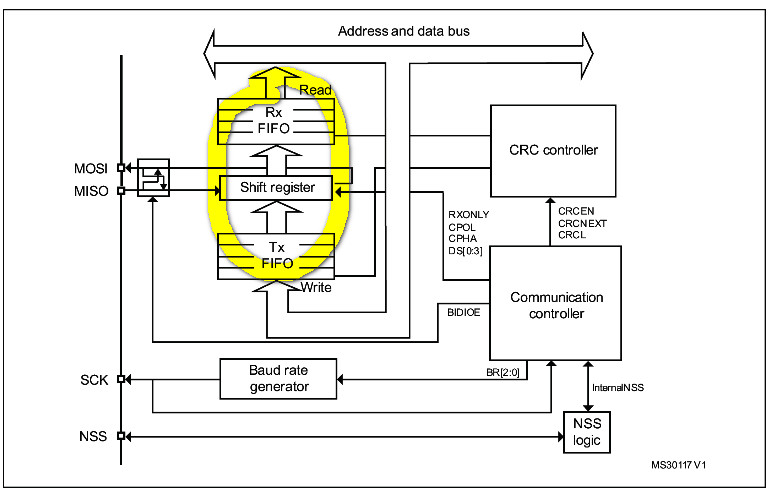
本帖最后由 woshilee 于 2014-12-16 19:55 编辑 & L% ?7 T+ g. Y" r' D9 @ M0的SPI终于调通了,玩儿M3,M4多了现在玩M0就有了固定的思维模式,老路走不通的话就要找它们之间的不同之处了贴上程序吧 #include "stm32f0xx.h" #include "stdio.h"5 E. y* ~* C' A5 h5 v" i q( x uint8_t getbyte=0; /** * @brief Delay * @param None& ]8 ~1 `% B) x* {. ^ * @retval None *// V8 o7 J% C/ E: N& c void delay1ms(unsigned int ms)( z/ r, y8 A, |; T- o! Q! p { unsigned int i,j;0 y1 m9 b( I8 \- c, X( n+ T C for(i=0; i<ms; i++) for(j=0; j<100; j++);/ r3 \" @: W! [7 ` } /**5 u: v F. l- l * @brief GPIO Config8 q, r4 Z. E1 Q9 w7 U U+ b* a * @param None * @retval None */+ M4 u$ C9 B, p J, @2 L void GPIO_Configuration(void)1 P9 l# k( J( C3 v { GPIO_InitTypeDef GPIO_InitStructure; /* Configure PA5£¬PA7 in output nopull mode */' R6 Q! }: y- b) b) `% a GPIO_InitStructure.GPIO_Pin = GPIO_Pin_4|GPIO_Pin_5|GPIO_Pin_7;8 u E' u/ v, y( L! E# C7 h GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF; GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;7 q4 v( u' z i6 b/ M! ^. d GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;5 e+ o1 ~, U+ P" D GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP;( ]) R) r- I1 C! l0 o GPIO_Init(GPIOA, &GPIO_InitStructure);. `) W! d% r1 C5 X& r5 N$ I4 G 1 k$ C: Q* d8 D$ O" R3 b GPIO_InitStructure.GPIO_Pin = GPIO_Pin_6; // GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN; GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;& x. B5 k: ?, x* v GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;//ÍÆÍ츴ÓÃÊä³ö GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;8 F+ f9 W$ B* G7 X2 i# E* I3 {0 C GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP;//Ðü¿Õ»òÉÏÀÊäÈë) T! e1 L/ _0 W3 C4 k7 P! r6 m GPIO_Init(GPIOA, &GPIO_InitStructure); $ D# O5 b9 n3 [% ` GPIO_PinAFConfig(GPIOA,GPIO_PinSource4, GPIO_AF_0);) K: L- K% ^: U N0 J( ` GPIO_PinAFConfig(GPIOA,GPIO_PinSource5, GPIO_AF_0);, M) F. l2 p" w6 T; T4 d2 F GPIO_PinAFConfig(GPIOA,GPIO_PinSource6, GPIO_AF_0); GPIO_PinAFConfig(GPIOA,GPIO_PinSource7, GPIO_AF_0); m7 \9 U% I3 D } void RCC_Configuration(void)9 @% t3 B, l$ C* r5 W+ ~, \& ^0 U- n% j9 m { RCC_AHBPeriphClockCmd(RCC_AHBPeriph_GPIOA, ENABLE);9 s: Z5 ?- W/ V$ z" g RCC_APB2PeriphClockCmd(RCC_APB2Periph_SPI1, ENABLE);% s! Y! S6 _3 B# x1 q% i9 G& t% n }3 }- k' _6 j( N) d* K# F( u void SPI_Configuration(void)* \9 R0 n' Q& ]( g7 p+ l { SPI_InitTypeDef SPI_InitStructure; SPI_InitStructure.SPI_Direction = SPI_Direction_2Lines_FullDuplex; . t1 x/ ], C2 U6 D: x, ?' y SPI_InitStructure.SPI_DataSize = SPI_DataSize_8b; / j2 e: _& }+ _+ W0 i d2 r2 c SPI_InitStructure.SPI_CPOL = SPI_CPOL_Low;1 W5 R+ i. g$ v5 Q o SPI_InitStructure.SPI_CPHA = SPI_CPHA_1Edge;: J& U# o- @1 }8 I- ] SPI_InitStructure.SPI_NSS = SPI_NSS_Soft; SPI_InitStructure.SPI_BaudRatePrescaler = SPI_BaudRatePrescaler_256; SPI_InitStructure.SPI_FirstBit = SPI_FirstBit_MSB; SPI_InitStructure.SPI_CRCPolynomial = 7; % h! n1 e) y6 Z SPI_InitStructure.SPI_Mode = SPI_Mode_Master;: F+ ?( o* k" R# y! [5 ` SPI_Init(SPI1, &SPI_InitStructure); : W0 r0 c3 J5 l$ v1 W0 c1 x SPI_NSSInternalSoftwareConfig(SPI1, SPI_NSSInternalSoft_Set); SPI_RxFIFOThresholdConfig(SPI1, SPI_RxFIFOThreshold_QF);4 Q( G5 B# C9 \4 _2 z SPI_Cmd(SPI1, ENABLE); /* SPI enable */* E. u# H* w& g. W G7 W5 e5 O) i; k }. S1 @& k6 |! T/ R. L 0 \& d: i1 [* G% e! k9 W0 U uint8_t SPI1_ReadWriteByte(uint8_t TxData) { 3 K$ s1 r" G9 r0 { H+ \2 W+ N uint8_t RxData = 0;( _/ T% K! ?' G' L' ` D9 o, @ while(SPI_I2S_GetFlagStatus(SPI1, SPI_I2S_FLAG_TXE) == RESET); //µÈ´ý·¢ËÍ»º³åÇø¿Õ ( w1 \1 h9 e: \2 ~ SPI_SendData8(SPI1, TxData); //·¢Ò»¸ö×Ö½Ú, b- B' c0 S7 h/ f2 f while(SPI_I2S_GetFlagStatus(SPI1, SPI_I2S_FLAG_RXNE) == RESET); RxData = SPI_ReceiveData8(SPI1);//SPI2 //·µ»Ø½ÓÊÕµ½µÄÊý¾Ý*/& M a/ b7 Y8 }6 l- X5 { return (uint8_t)RxData; 8 k8 a! v! H0 U. w: p# z }! O% {2 q! h0 C0 j# C$ Y4 p/ h) T, f 1 G) b0 A7 ?! K6 a0 a5 J$ r5 n 2 l# n5 u/ X. p+ H2 K5 ` C; Q! j8 q3 n. I* X7 @ int main(void)$ r; @: U. K V9 f# m5 l* I+ v { RCC_Configuration();2 A# n3 K8 R/ J( o: k& a( F GPIO_Configuration(); SPI_Configuration();# g; ?! M1 i( x$ u0 t# s // NVIC_Configuration(); 8 V$ W5 | m6 P ~. @ while (1) { getbyte=SPI1_ReadWriteByte(0x55);# Y6 z( S# l I# v0 b. }7 E- F }! M. z delay1ms(100);4 C6 Q, Y0 p, s& |! J } }+ d% b6 G* ^8 w' F 红色的语句在M3中是没有的,在M0中这个函数的定义如下: /** * @brief Configures the FIFO reception threshold for the selected SPI. * @param SPIx: where x can be 1 or 2 to select the SPI peripheral.0 }# g; p' r1 F7 g * @param SPI_RxFIFOThreshold: specifies the FIFO reception threshold.0 X( a9 }9 s, B2 c: A * This parameter can be one of the following values:/ D) `" U- f# b7 Q4 v, h# ^ * @arg SPI_RxFIFOThreshold_HF: RXNE event is generated if the FIFO * level is greater or equal to 1/2. * @arg SPI_RxFIFOThreshold_QF: RXNE event is generated if the FIFO * level is greater or equal to 1/4. % ]3 e& E" d/ j! J * @retval None */! h' [/ i( l i4 M- D$ t. o void SPI_RxFIFOThresholdConfig(SPI_TypeDef* SPIx, uint16_t SPI_RxFIFOThreshold)6 D6 p) M9 ]' `+ s: F9 p { /* Check the parameters */5 U+ u, N& {$ W1 E# T assert_param(IS_SPI_ALL_PERIPH(SPIx)); assert_param(IS_SPI_RX_FIFO_THRESHOLD(SPI_RxFIFOThreshold)); $ C7 |% E& C) \3 c$ ?2 y# X7 h, P /* Clear FRXTH bit */! {: X* D' v% j) i6 w) |, _ SPIx->CR2 &= (uint16_t)~((uint16_t)SPI_CR2_FRXTH); 2 @# K1 f: O. \6 P' L/ S /* Set new FRXTH bit value */0 D j- R! [0 m. b) A- J SPIx->CR2 |= SPI_RxFIFOThreshold;( v% |7 v7 f4 k/ H' G }( a1 O% h& x$ C! f% }! @& T2 b 如果不加这句话的话,肯定会卡在判断RXNE位的地方,因为没有产生这个标志,如果用延时的代替的话是可以发送出去的,但是时序就会有问题,因为发送语句执行后不是立即就完成的。希望大家注意到这一点& a/ L5 z/ o* P m. b& h/ s! {" K 所有SPI 数据换都通过32 位的嵌入式FIFO,设置FRXTH 位。 RXFIFO 的阈值必须和对SPIx_DR 寄存器的读访问的字长对齐比如发送的是8位的数据,就要设置SPI_RxFIFOThreshold_QF: RXNE event is generated if the FIFO *level is greater or equal to 1/4. 就是32/4=8--》1个字节 如果发送的是16位数据就要设置SPI_RxFIFOThreshold_HF: RXNE event is generated if the FIFO *level is greater or equal to 1/2.就是 32/2=16--》2个字节" v5 v$ s0 ~1 G5 E% |+ U& | |
 微信公众号
 手机版


我这是应该做的,跟你比就小巫见大巫啦