




|
* r) w* \. S3 z SECTION 1 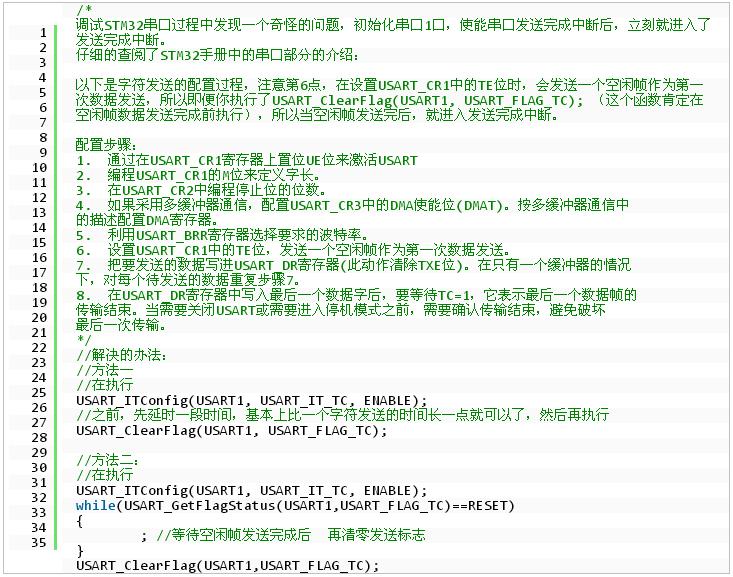
SECTION 2 6 k* a+ h* P$ _; }; \+ w) v 先说TC。即Transmission Complete。发送一个字节后才进入中断,这里称为“发送后中断”。和原来8051的TI方式一样,都是发送后才进中断,需要在发送函数中先发送一个字节触发中断。发送函数如下 void USART_SendDataString( u8 *pData ) {9 f2 p- n! A/ `; q- E! a! s pDataByte = pData;5 C9 A( K' E0 u4 }3 Y% R USART_ClearFlag(USART1, USART_FLAG_TC);//清除传输完成标志位,否则可能会丢失第1个字节的数据.网友提供. * U( R( A2 [% |7 \* \& y USART_SendData(USART1, *(pDataByte++) ); //必须要++,不然会把第一个字符t发送两次, O% m3 h8 M# t4 y } g* h( ]. c+ v& O: E( t 中断处理函数如下 void USART1_IRQHandler(void)4 @2 x/ O6 m$ ^ {5 y1 Z5 w( {; J+ D1 u* D* e if( USART_GetITStatus(USART1, USART_IT_TC) == SET )% t% W+ M! N( p { if( *pDataByte == '\0' )//TC需要 读SR+写DR 方可清0,当发送到最后,到'\0'的时候用个if判断关掉 USART_ClearFlag(USART1, USART_FLAG_TC);//不然TC一直是set, TCIE也是打开的,导致会不停进入中断. clear掉即可,不用关掉TCIE" X8 y; c" X Y& L1 `/ s else/ x. ]3 |9 Y9 _( l5 }( e- h USART_SendData(USART1, *pDataByte++ ); }' H: Z1 @* q' f& _# ` T 7 `# G* @( k9 L2 A } 其中u8 *pDataByte;是一个外部指针变量 $ R0 p: ?. p- X 在中断处理程序中,发送完该字符串后,不用关闭TC的中断使能TCIE,只需要清掉标志位TC;这样就能避免TC == SET 导致反复进入中断了。. c- g! l7 F2 P, s# Q ' i- D9 K) d/ o 串口初始化函数如下$ L/ ]- W9 B7 w+ ? void USART_Config() {( M1 n8 i/ h8 ~. w: b3 G, I USART_InitTypeDef USART_InitStructure;//定义一个包含串口参数的结构体$ f) H1 F* N# A z USART_InitStructure.USART_BaudRate = 9600; //波特率9600; Z. G1 F4 A s9 r# Z. p3 d0 p USART_InitStructure.USART_WordLength = USART_WordLength_8b;//8位数据位6 e- g1 g3 k4 @; A USART_InitStructure.USART_StopBits = USART_StopBits_1;//1位停止位6 Q4 @$ c" o9 P USART_InitStructure.USART_Parity = USART_Parity_No;//无校验 USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;//无硬件流控制 USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx;//输入加输出模式9 D4 d; K% N8 k( x8 U/ K USART_InitStructure.USART_Clock = USART_Clock_Disable;//时钟关闭/ Y& o0 `& R+ ]' R2 w$ Y6 V USART_InitStructure.USART_CPOL = USART_CPOL_Low; USART_InitStructure.USART_CPHA = USART_CPHA_2Edge; USART_InitStructure.USART_LastBit = USART_LastBit_Disable;% H0 [ ]9 F: [1 ~) T0 X( Y USART_Init(USART1, &USART_InitStructure);//设置到USART1 USART_ITConfig(USART1, USART_IT_TC, ENABLE);//Tramsimssion Complete后,才产生中断. 开TC中断必须放在这里,否则还是会丢失第一字节 USART_Cmd(USART1, ENABLE); //使能USART1- ~; m* D- O Y' G }* J1 k" O+ q" Z% o: ^+ `$ b 这里请问一个问题:开TC中断USART_ITConfig()如果放在我的USART_SendDataString()中再开,会丢失字符串的第一字节。必须放在串口初始化函数中才不会丢。不知道为什么?? 这里笔者可以给出解释,你看下SECTION1 就可以知道为什么呢,你这样做的原理和SECTION1讲解的差不多,就相当于延时,而你后面没有丢失数据的主要原因就是你代码中有这么一句 USART_ClearFlag(USART1, USART_FLAG_TC);//清除传输完成标志位,否则可能会丢失第1个字节的数据.网友提供. 9 F3 c$ q6 x6 b. |# f( F! ` 再说判断TXE。即Tx DR Empty,发送寄存器空。当使能TXEIE后,只要Tx DR空了,就会产生中断。所以,发送完字符串后必须关掉,否则会导致重复进入中断。这也是和TC不同之处。5 _, V( ~2 M9 R4 t2 n发送函数如下: void USART_SendDataString( u8 *pData )3 ]7 S/ k5 {) P" u3 G, n& F {. Q ]2 H5 R& B' X! F0 s. l pDataByte = pData; USART_ITConfig(USART1, USART_IT_TXE, ENABLE);//只要发送寄存器为空,就会一直有中断,因此,要是不发送数据时,把发送中断关闭,只在开始发送时,才打开。 - w4 V; g+ g& E) o8 b. A5 X( F7 t* a }2 N$ ^7 e3 l" t+ l0 w" A 中断处理函数如下: void USART1_IRQHandler(void)2 x1 w" W$ S/ F/ ]# o! R {8 a2 B/ `) \* t0 J. k4 {4 i( }! } if( USART_GetITStatus(USART1, USART_IT_TXE) == SET )# M+ C- s4 ~+ w5 S" M { if( *pDataByte == '\0' )//待发送的字节发到末尾NULL了' F( M q& Y7 U USART_ITConfig(USART1, USART_IT_TXE, DISABLE);//因为是 发送寄存器空 的中断,所以发完字符串后必须关掉,否则只要空了,就会进中断% N; E1 }) J# b* I8 t6 D. B else, O) A! F# G6 N: }/ k+ h USART_SendData(USART1, *pDataByte++ );2 H; D% d5 v9 S' ] }9 W" E) p# g. P& _; B! c. C } 在串口初始化函数中就不用打开TXE的中断了(是在发送函数中打开的)如下: void USART_Config()4 ^' l6 B3 [0 X8 x" _ {# o7 c6 x# q" s" Y3 `# X USART_InitTypeDef USART_InitStructure;//定义一个包含串口参数的结构体 6 \1 _) D% r& S1 a5 J USART_InitStructure.USART_BaudRate = 9600; //波特率9600 USART_InitStructure.USART_WordLength = USART_WordLength_8b;//8位数据位 USART_InitStructure.USART_StopBits = USART_StopBits_1;//1位停止位 USART_InitStructure.USART_Parity = USART_Parity_No;//无校验0 H* @* r- Q" d( \7 l USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;//无硬件流控制7 ]" l2 o) Q8 d. r+ D( ]. x USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx;//输入加输出模式 USART_InitStructure.USART_Clock = USART_Clock_Disable;//时钟关闭$ L, ~) F8 N, a; K1 n# @ USART_InitStructure.USART_CPOL = USART_CPOL_Low; USART_InitStructure.USART_CPHA = USART_CPHA_2Edge;: i: h I' Y( ?" `: t2 S USART_InitStructure.USART_LastBit = USART_LastBit_Disable;( A( @# r. {% K2 i. V6 P / Y1 i; y- M K" t2 h USART_Init(USART1, &USART_InitStructure);//设置到USART1 5 j+ n! o6 z9 M USART_Cmd(USART1, ENABLE); //使能USART1 }$ B) N Y2 \( H( b- K / ^1 p) ~9 a5 e# W7 v" O' g; d; e SECTION 3 8 R' F! @: S9 z+ z- P# K, V' C 在USART的发送端有2个寄存器,一个是程序可以看到的USART_DR寄存器(下图中阴影部分的TDR),另一个是程序看不到的移位寄存器(下图中阴影部分Transmit Shift Register)。8 i; N' ]; b8 f. X+ I
SECTION 43 E" p0 _7 ]3 S 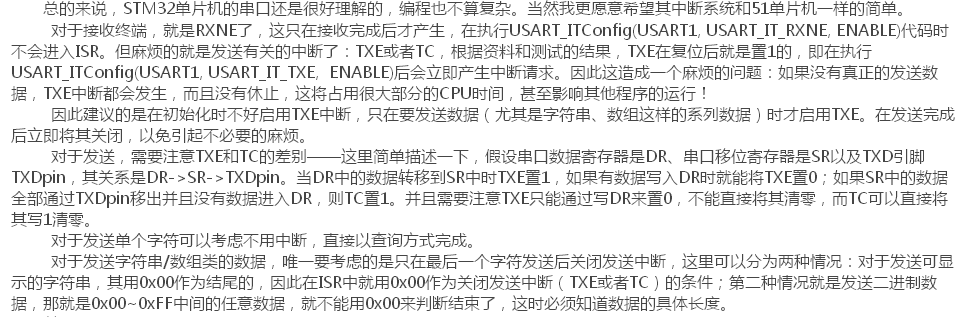
5 g5 d- G9 Y0 B# }$ [1 S |
 微信公众号
 手机版


* @file usb_endp.c
* @author wjandcf@gmail.com
* @version V7.0.2% `- q$ e* V, j2 x" {
* @date 2014.12.20* f8 j5 w" R! F5 ?/ y
* @brief Endpoint routines9 J' s; Y4 K0 F# \
*
*/
/* Includes ------------------------------------------------------------------*/( P) F4 q1 R8 n8 ], d5 C
#include "usb_lib.h") [7 o6 |8 ]) k( A
#include "usb_desc.h"
#include "usb_mem.h"
#include "hw_config.h"
#include "usb_istr.h"
#include "usb_pwr.h" r7 c- I0 G4 e8 D, i
- `8 P# B4 `& J5 x. N' ]4 q* m
/* Private typedef -----------------------------------------------------------*/
/* Private define ------------------------------------------------------------*/
2 h2 B$ s1 N. @- `: y; e0 M
/* Interval between sending IN packets in frame number (1 frame = 1ms) */! g) k( G% O% z. u7 @
#define VCOMPORT_IN_FRAME_INTERVAL 5
/* Private macro -------------------------------------------------------------*/- U9 z8 c' S0 P' B" R
/* Private variables ---------------------------------------------------------*/& }+ b( v. r0 K* @4 G- S( z
uint8_t USB_Rx_Buffer[VIRTUAL_COM_PORT_DATA_SIZE];$ R( {; L, ^5 g1 g7 r6 ~
) D c* l% k% c2 v+ X
extern uint8_t VCP1_Tx_Buffer1[]; /* VCP1 DMA发送缓冲1 */5 ^% s3 q; z0 G! s4 Y* b% Z9 G
extern uint8_t VCP2_Tx_Buffer1[]; /* VCP2 DMA发送缓冲1 */
extern uint8_t VCP3_Tx_Buffer1[]; /* VCP3 DMA发送缓冲1 */
extern uint8_t VCP1_Tx_Buffer2[]; /* VCP1 第二缓冲(临时存放来自PC主机的数据包) */1 m6 Z2 K/ _4 z' o5 ~
extern uint8_t VCP2_Tx_Buffer2[]; /* VCP2 第二缓冲 */
extern uint8_t VCP3_Tx_Buffer2[]; /* VCP3 第二缓冲 */) w5 |1 D: t) C0 G5 h- n! z
2 y' y9 e8 X9 V2 U" Q
extern uint8_t Flag_VCP1_Tx_Buf_Use; /* 1: 表示DMA发送已启动,VCP1_Tx_Buffer1被锁定 *// f4 E+ G: _; C0 ^! Z- c
extern uint8_t Flag_VCP1_Tx_Buf_Full; /* 1: 表示VCP1_Tx_Buffer2数据可能已放满,暂时不能再从主机接收数据 */& l3 j% R6 e, O! v: }$ M: Q" N. ]
extern uint16_t VCP1_Tx_Buffer_Cnt; /* VCP1 第二缓冲 收到的字符总数 */
! V; t. y1 ?* {6 c% g$ Z# v
extern uint8_t Flag_VCP2_Tx_Buf_Use; /* 1: 表示DMA发送已启动,VCP2_Tx_Buffer1被锁定 */. L. ~- v% u+ S/ K3 d9 ^9 l
extern uint8_t Flag_VCP2_Tx_Buf_Full; /* 1: 表示VCP2_Tx_Buffer2数据可能已放满,暂时不能再从主机接收数据 */
extern uint16_t VCP2_Tx_Buffer_Cnt; /* VCP2 第二缓冲 收到的字符总数 */
8 q/ X7 |# I& {# p3 m
extern uint8_t Flag_VCP3_Tx_Buf_Use; /* 1: 表示DMA发送已启动,VCP3_Tx_Buffer1被锁定 */6 p8 G* x7 w- ]! I2 v1 F
extern uint8_t Flag_VCP3_Tx_Buf_Full; /* 1: 表示VCP3_Tx_Buffer2数据可能已放满,暂时不能再从主机接收数据 */$ J. U# ~% g' e; n% J5 F- O
extern uint16_t VCP3_Tx_Buffer_Cnt; /* VCP3 第二缓冲 收到的字符总数 */ m7 B5 \3 Z" P5 P* e0 A) V
9 @9 `5 P: H: G8 e
extern uint8_t VCP1_Rx_Buffer[];; C) {9 q$ p( I0 J
extern uint32_t VCP1_Rx_ptr_in;
extern uint32_t VCP1_Rx_ptr_out;' `' ^1 T6 e' J' I5 ]$ S
extern uint32_t VCP1_Rx_length;5 M: A+ ], y+ z' g6 ~# {1 x$ x W
extern uint8_t CDC1_Tx_State;' A2 q" j+ o8 F* u
extern uint8_t VCP2_Rx_Buffer[];
extern uint32_t VCP2_Rx_ptr_in;
extern uint32_t VCP2_Rx_ptr_out;
extern uint32_t VCP2_Rx_length;- L0 o/ @9 V4 z
extern uint8_t CDC2_Tx_State;
extern uint8_t VCP3_Rx_Buffer[];
extern uint32_t VCP3_Rx_ptr_in;
extern uint32_t VCP3_Rx_ptr_out;. e3 r" W O0 b) _2 g
extern uint32_t VCP3_Rx_length;* o* K8 x- H0 d% ~# B
extern uint8_t CDC3_Tx_State;! j* b6 B5 L5 o, S
, g) V! o2 r6 e/ a8 {
/* Private function prototypes -----------------------------------------------*/
/* Private functions ---------------------------------------------------------*/. H, ?8 Y: W! e* V! T9 ?
7 A) i, R4 \( v% `1 ]
/* USB的IN端点 发送数据到PC主机 */1 Y! R. j1 M5 N+ E" ?6 N
#define EPx_IN_Callback(ENDPx, CDCx_Tx_State, VCPx_Rx_Buffer, VCPx_Rx_ptr_out, VCPx_Rx_length) {\
uint16_t USB_Tx_ptr;\
uint16_t USB_Tx_length;\
if (CDCx_Tx_State == 1) {\% }' P+ c9 \& `; F0 @/ ]7 A% x
USB_Tx_ptr = VCPx_Rx_ptr_out;\8 O9 G3 R1 w+ N, H
if (VCPx_Rx_length == 0) {\% T0 ?: J! N. J+ v
CDCx_Tx_State = 0;\# n7 y* b* w/ [
SetEPTxCount(ENDPx,0);\
SetEPTxValid(ENDPx);\/ e& A6 @1 O" h/ D$ r6 @' g
} else {\
if (VCPx_Rx_length > VIRTUAL_COM_PORT_DATA_SIZE) {\
USB_Tx_length = VIRTUAL_COM_PORT_DATA_SIZE;\' f4 B5 `, T# \7 `$ N7 p
VCPx_Rx_ptr_out += VIRTUAL_COM_PORT_DATA_SIZE;\1 ~6 l; s# o2 M/ l4 l0 T
VCPx_Rx_length -= VIRTUAL_COM_PORT_DATA_SIZE;\4 }8 _* a) E; @# u
} else {\( G) S# n- j3 M; W
USB_Tx_length = VCPx_Rx_length;\
VCPx_Rx_ptr_out += VCPx_Rx_length;\
VCPx_Rx_length = 0;\
}\& m) D. ~$ @% g5 i' K, p4 B
USB_SIL_Write(ENDPx, &VCPx_Rx_Buffer[USB_Tx_ptr], USB_Tx_length);\
SetEPTxValid(ENDPx);\4 s) r8 h; u( X' Z+ d y
}\% u# w% Z8 K; O) X9 l
}\
}
/* USB的OUT端点 通过物理串口向外发送数据(阻塞方式) */
#define EPx_OUT_Callback(ENDPx, USARTx, GPIOx, GPIO_Pin_x) {\0 k8 V9 _% U5 {8 m2 o6 l
uint32_t i;\
uint16_t USB_Rx_Cnt;\
USB_Rx_Cnt = USB_SIL_Read(ENDPx | 0x00, USB_Rx_Buffer); \
GPIOx->BSRR = GPIO_Pin_x;\
for (i = 0; i < USB_Rx_Cnt; i++) {\
USARTx->DR = *(USB_Rx_Buffer + i);\
while(USART_GetFlagStatus(USARTx, USART_FLAG_TXE) == RESET);\
}\7 Z/ O- f5 @6 s$ w8 n; d5 k
SetEPRxValid(ENDPx);\
while(USART_GetFlagStatus(USARTx, USART_FLAG_TC) == RESET);\
USART_ClearFlag(USARTx, USART_FLAG_TC);\
GPIOx->BRR = GPIO_Pin_x;\9 l; M- W/ c7 y
}
/* USB的OUT端点 通过物理串口向外发送数据(DMA方式) */
#define EPx_OUT_Callback_DMA(Flag_VCPx_Tx_Buf_Use, ENDPx, VCPx_Tx_Buffer1,VCPx_Tx_Buffer2,\$ w6 X( l9 x* c+ K: A {2 c
GPIOx, GPIO_Pin_x, DMA1_Channelx, VCPx_Tx_Buffer_Cnt, Flag_VCPx_Tx_Buf_Full) {\
uint16_t USB_Rx_Cnt;\4 T. k/ K: `2 a7 o, D! F
if(Flag_VCPx_Tx_Buf_Use == 0){\
USB_Rx_Cnt = GetEPRxCount(ENDPx & 0x7F);\* x1 ^) G- k1 C; ^9 Q6 z
PMAToUserBufferCopy(&VCPx_Tx_Buffer1[0], GetEPRxAddr(ENDPx & 0x7F), USB_Rx_Cnt);\# y0 H/ v8 ?7 d+ k/ o
SetEPRxValid(ENDPx);\8 O' n/ o! @4 n* H" C D
GPIOx->BSRR = GPIO_Pin_x;\0 A ]. {& c% q" t/ C7 L
DMA1_Channelx->CNDTR = USB_Rx_Cnt;\; s5 l4 ^+ H: Q3 B, D
DMA_Cmd(DMA1_Channelx, ENABLE);\
Flag_VCPx_Tx_Buf_Use = 1;\
VCPx_Tx_Buffer_Cnt = 0;\
} else {\3 e( V- p W& Y' F: U1 S+ ?
USB_Rx_Cnt = GetEPRxCount(ENDPx & 0x7F);\2 K% N- ?% o7 l0 L
if(VCPx_Tx_Buffer_Cnt < (1024-128)){\6 N8 _5 q& S7 E& g
PMAToUserBufferCopy(&VCPx_Tx_Buffer2[VCPx_Tx_Buffer_Cnt], GetEPRxAddr(ENDPx & 0x7F), USB_Rx_Cnt);\1 G& ?% r0 J z5 v: n$ R
VCPx_Tx_Buffer_Cnt += USB_Rx_Cnt;\
SetEPRxValid(ENDPx);\
} else {\# y1 Y! [, @2 Z% c
PMAToUserBufferCopy(&VCPx_Tx_Buffer2[VCPx_Tx_Buffer_Cnt], GetEPRxAddr(ENDPx & 0x7F), USB_Rx_Cnt);\' B# \& B/ ^& @. Z" Y. D+ a
VCPx_Tx_Buffer_Cnt += USB_Rx_Cnt;\
Flag_VCPx_Tx_Buf_Full = 1;\, j" R0 n) z. b) n: Y" [2 C
}\8 c t7 n4 O# y; J/ x& K9 h$ N# d
}\" x% G: K( _) b; R4 g/ U3 G
}
/**/ p3 @9 K! v7 M. p0 I! f
* Function Name : EP2_IN_Callback
* Description :( P1 M6 v; H/ S' o2 ]/ Q0 ]1 n
**/
void EP2_IN_Callback (void) {
EPx_IN_Callback(ENDP2,CDC1_Tx_State,VCP1_Rx_Buffer,VCP1_Rx_ptr_out,VCP1_Rx_length);) @ b$ K8 J" m1 F; e
}
/**0 L9 ^! j% T2 \" L! Z8 q
* Function Name : EP4_IN_Callback
* Description :7 T- R6 @8 C: i: a
**/# i6 m2 r: G9 b) w% |" i( g
void EP4_IN_Callback(void)( \( Q* G1 x1 y. P$ s1 l
{
EPx_IN_Callback(ENDP4,CDC2_Tx_State,VCP2_Rx_Buffer,VCP2_Rx_ptr_out,VCP2_Rx_length);
}
/**# Y& B$ s! A# |4 h2 u
* Function Name : EP6_IN_Callback
* Description : VCP3 向PC主机发送数据9 C {! v4 M: m' j+ x, t
**/
void EP6_IN_Callback(void)
{; J' m1 }. E& L; \3 i m2 |
EPx_IN_Callback(ENDP6,CDC3_Tx_State,VCP3_Rx_Buffer,VCP3_Rx_ptr_out,VCP3_Rx_length);
}) @ {$ u% a2 C! t+ @8 Y
/**
* Function Name : EP2_OUT_Callback7 H m. p0 L; ~$ [
* Description : VCP1 通过USART1向外送数据
**/
void EP2_OUT_Callback(void) {
#ifdef USB_DMA_SEND. v$ n/ X. i$ ^" F1 Z9 t
EPx_OUT_Callback_DMA(Flag_VCP1_Tx_Buf_Use, ENDP2, VCP1_Tx_Buffer1,VCP1_Tx_Buffer2,\5 f1 y. ~# W/ M% D7 \
GPIOB, GPIO_Pin_9, DMA1_Channel4, VCP1_Tx_Buffer_Cnt, Flag_VCP1_Tx_Buf_Full);
#else
EPx_OUT_Callback(ENDP2,USART1, GPIOB, GPIO_Pin_9); // DR1 PB9
#endif
}
/**7 p$ Z- X. B9 Y3 {+ O, o
* Function Name : EP4_OUT_Callback
* Description : VCP2 通过USART2向外送数据 i: i1 W( t3 h) T! s' w( p
* Input : None.5 s7 ~! U/ b8 ~) ?! C7 u3 E7 c) Z2 N# {. ^
* Output : None.
* Return : None.% x4 {' z: u6 o) g& N! R
**/
void EP4_OUT_Callback(void)
{5 F2 k1 E4 U% C% [. s& p
#ifdef USB_DMA_SEND/ |, o% i9 R/ i6 _% b% f) `8 O
EPx_OUT_Callback_DMA(Flag_VCP2_Tx_Buf_Use, ENDP4, VCP2_Tx_Buffer1,VCP2_Tx_Buffer2,\
GPIOB, GPIO_Pin_8, DMA1_Channel7, VCP2_Tx_Buffer_Cnt, Flag_VCP2_Tx_Buf_Full);
#else `6 C' O: `1 W1 }
EPx_OUT_Callback(ENDP4,USART2, GPIOB, GPIO_Pin_8); // DR2 PB8
#endif5 v9 D2 y, W0 n8 k
}
/**. L# {& F0 ~2 Z3 _
* Function Name : EP6_OUT_Callback
* Description : VCP3 通过USART3向外送数据
**/4 ^* n, F0 L F1 ^
void EP6_OUT_Callback(void){
#ifdef USB_DMA_SEND% d; m1 ~! O+ y6 s! O. _' l
EPx_OUT_Callback_DMA(Flag_VCP3_Tx_Buf_Use, ENDP6, VCP3_Tx_Buffer1,VCP3_Tx_Buffer2,\
GPIOA, GPIO_Pin_5, DMA1_Channel2, VCP3_Tx_Buffer_Cnt, Flag_VCP3_Tx_Buf_Full);7 R" A0 F/ F' t$ F
#else
EPx_OUT_Callback(ENDP6,USART3,GPIOA,GPIO_Pin_5); // DR3 PA5
#endif& Y% q& `; v: L r; k. A; d
}
/**
* Function Name : SOF_Callback / INTR_SOFINTR_Callback) O$ O$ U. t$ P+ S
* Description :
**/) `# G2 ], E7 r" J0 D Y- u
void SOF_Callback(void)
{, k j" a/ E) J; Z
static uint32_t FrameCount = 0;
static uint32_t Led_Count = 0;6 N. G; ?1 l/ U3 [4 F
if(bDeviceState == CONFIGURED) {* ^# c! J7 @7 R n& g3 {
if (FrameCount++ >= VCOMPORT_IN_FRAME_INTERVAL) {* n6 m/ k+ X! Z0 W
/* Reset the frame counter */% X, E' T( V; z( U& M
FrameCount = 0; Z0 Y$ o; y) O4 d' A/ l+ b
/* Check the data to be sent through IN pipe */; ?/ q2 L. m5 f3 X8 n. ?8 Y( M8 }
Handle_USBAsynchXfer();
}
}- _7 a% o; r2 T9 w8 A1 I% A. y
if(++Led_Count > 999) {
Led_Count = 0;2 s) b0 n# a. d! b; B( X' W( k
if(GPIO_ReadInputDataBit(GPIOB, GPIO_Pin_2) == 0){# d3 }$ K6 j+ h2 ~3 Q* I
GPIOB->BSRR = GPIO_Pin_2; // PB2 H
} else {1 }/ Z& }5 B6 I" E2 j
GPIOB->BRR = GPIO_Pin_2; // PB2 L
}7 p$ M/ A! b9 B( j" t! R
}
}% `/ P! h' ?7 I- W* Y* ~/ F
总的来说,STM32单片机的串口还是很好理解的,编程也不算复杂。当然我更愿意希望其中断系统和51单片机一样的简单。) L- R0 V# @' k% E
对于接收终端,就是RXNE了,这只在接收完成后才产生,在执行USART_ITConfig(USART1, USART_IT_RXNE, ENABLE)代码时不会进入ISR。但麻烦的就是发送有关的中断了:TXE或者TC,根据资料和测试的结果,TXE在复位后就是置1的,即在执行USART_ITConfig(USART1, USART_IT_TXE, ENABLE)后会立即产生中断请求。因此这造成一个麻烦的问题:如果没有真正的发送数据,TXE中断都会发生,而且没有休止,这将占用很大部分的CPU时间,甚至影响其他程序的运行!
因此建议的是在初始化时不好启用TXE中断,只在要发送数据(尤其是字符串、数组这样的系列数据)时才启用TXE。在发送完成后立即将其关闭,以免引起不必要的麻烦。: u" @' k: t2 Y" U6 \6 N
对于发送,需要注意TXE和TC的差别——这里简单描述一下,假设串口数据寄存器是DR、串口移位寄存器是SR以及TXD引脚TXDpin,其关系是DR->SR->TXDpin。当DR中的数据转移到SR中时TXE置1,如果有数据写入DR时就能将TXE置0;如果SR中的数据全部通过TXDpin移出并且没有数据进入DR,则TC置1。并且需要注意TXE只能通过写DR来置0,不能直接将其清零,而TC可以直接将其写1清零。
对于发送单个字符可以考虑不用中断,直接以查询方式完成。
对于发送字符串/数组类的数据,唯一要考虑的是只在最后一个字符发送后关闭发送中断,这里可以分为两种情况:对于发送可显示的字符串,其用0x00作为结尾的,因此在ISR中就用0x00作为关闭发送中断(TXE或者TC)的条件;第二种情况就是发送二进制数据,那就是0x00~0xFF中间的任意数据,就不能用0x00来判断结束了,这时必须知道数据的具体长度。
这里简单分析上面代码的执行过程:TXE中断产生于前一个字符从DR送入SR,执行效果是后一个字符送入DR。对于第一种情况,如果是可显示字符,就执行USART_SendData来写DR(也就清零了TXE),当最后一个可显示的字符从DR送入SR之后,产生的TXE中断发现要送入DR的是字符是0x00——这当然不行——此时就关闭TXE中断,字符串发送过程就算结束了。当然这时不能忽略一个隐含的结果:那就是最后一个可显示字符从DR转入SR后TXE是置1的,但关闭了TXE中断,因此只要下次再开启TXE中断就会立即进入ISR。对于第二种情况,其结果和第一种的相同。
对于第一种情况,其程序可以这么写:其中TXS是保存了要发送数据的字符串,TxCounter1是索引值:
extern __IO uint8_t TxCounter1;
extern uint8_t *TXS;
extern __IO uint8_t TxLen; 7 J) _" G% f; w; j( l
void USART1_IRQHandler(void)1 x( g1 V E0 P5 U! A- w
{
if(USART_GetITStatus(USART1, USART_IT_TXE) != RESET)
{ - U# J# \; d+ }% Q% g* n8 z1 F
if(TXS[TxCounter1]) //如果是可显示字符8 J0 Q9 e) s3 u/ C( s" _
{ USART_SendData(USART1,TXS[TxCounter1++]);}5 q8 t$ O9 P( N5 S
else //发送完成后关闭TXE中断,5 i; K8 l# `0 n0 b, V: y4 Z5 M
{ USART_ITConfig(USART1,USART_IT_TXE,DISABLE);}
} 4 z% b& v( q [
}
对于第二种情况,和上面的大同小异,其中TXLen表示要发送的二进制数据长度:6 v3 C! s1 J! x, L; u+ W
void USART1_IRQHandler(void)) G$ i$ y/ f9 v9 b2 T8 j, c
{9 L# g' j. t" E; h% X/ r
if(USART_GetITStatus(USART1, USART_IT_TXE) != RESET) //对USART_DR的写操作,将该位清零。
{ 8 E+ U2 C/ M$ E) D( C* Z
if(TxCounter1<TxLen): v0 c. P) H5 j; \; |
{ USART_SendData(USART1,TXS[TxCounter1++]);}
else //发送完成后关闭TXE中断: F3 {) |& U( V5 [. h0 S# z
{ USART_ITConfig(USART1,USART_IT_TXE,DISABLE);}
} " @. d1 c/ L2 U9 l. g% r/ h( o
}0 X8 H) @7 i" L% Z: z
事实上第一种情况是第二种的特殊形式,就是说可以用第二种情况去发送可显示的字符——当然没人有闲心去数一句话里有多少个字母空格和标点符号!2 Z3 |3 B6 \7 f& ?+ P& v
在使用时,只要将TXS指向要发送的字符串或者数组,设置TxLen为要发送的数据长度,然后执行USART_ITConfig(USART1, USART_IT_TXE,ENABLE)就立即开始发送过程。用户可以检查TxCounter1来确定发送了多少字节。比如以第二种情况为例:
uint32_t *TXS;4 f% J9 A* f2 I/ b' L/ q( _
uint8_t TxBuffer1[]="0123456789ABCDEF";" H8 H' r2 x A& z2 X: C4 c& ?
uint8_t DST2[]="ASDFGHJKL";
__IO uint8_t TxLen = 0x00;
TxLen=8; //发送8个字符,最终发送的是01234567; Z) G) N" }# X1 Z3 Z) z* G
TXS=(uint32_t *)TxBuffer1; //将TXS指向字符串TxBuffer1! O: P" e t+ F8 q2 x$ o7 e5 F' S" r
TxCounter1=0; //复位索引值3 b5 L: Z% D( T
USART_ITConfig(USART1, USART_IT_TXE,ENABLE); //启用TXE中断,即开始发送过程( A* V% g, U- I
while(TxCounter1!=TxLen); //等待发送完成* e7 C4 K8 t4 X
$ ~! u4 O1 Y! Z
TXS=(uint32_t *)TxBuffer2; //同上,最终发送的是ASDFGHJK# }) N& `$ W% a" i
TxCounter1=0;4 h3 e+ J& S e! h5 ^" n) {
USART_ITConfig(USART1, USART_IT_TXE,ENABLE);
while(TxCounter1!=TxLen);# p6 u% d+ d4 W: o
以上就是我认为的最佳方案,但串口中断方式数据有多长就中断多少次,我认为还是占用不少CPU时间,相比之下DMA方式就好多了,因为DMA发送字符串时最多中断两次(半传输完成,全传输完成),并且将串口变成类似16C550的器件。
强大的同时,复杂也跟着来了,51是基础,STM32是进阶
恩恩,没错,鱼和熊掌不可兼得
恩恩,没错,还是STM32爽
STM32的串口通信,最好使用DMA方式发送。
. B8 d. B+ e& S/ o$ b3 s+ D% l
至于接收,根据实际情况而定。