特别说明:完整45期数字信号处理教程,原创高性能示波器代码全开源地址:链接, ^( r$ u" _" d& R0 r
第10章 FastMathFunctions的使用 1 j: q7 R2 K+ l$ b) m
本期教程开始,我们将不再专门的分析DSP函数的源码,主要是有些DSP函数的公式分析较麻烦,有兴趣的同学可以自行研究,本期教程开始主要讲解函数如何使用。 10.1 三角函数Cosine 10.2 三角函数Sine 10.3 平方根Sqrt 10.4 实例讲解(Matlab验证) 10.5 总结 , s" y; u: U# N
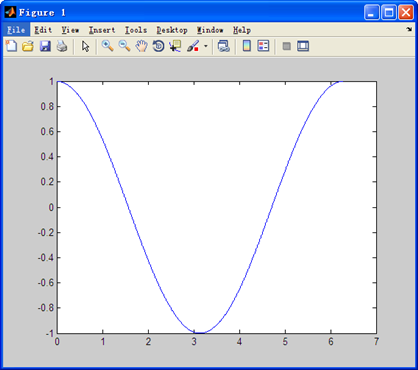
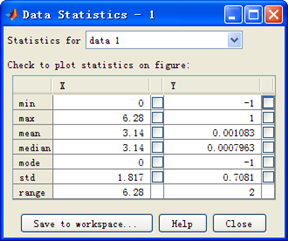
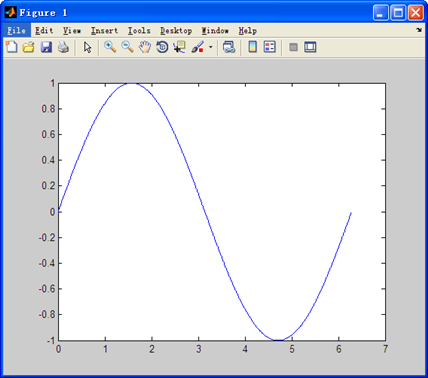
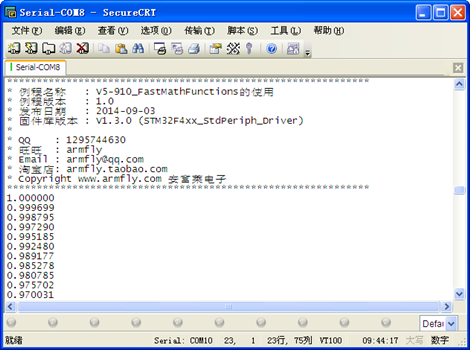
10.1 三角函数Cosine 三角函数cosine的计算是通过查表并配合三次插补实现的。具体的实现方法大家可以查阅相关资料进行了解。 10.1.1 arm_cos_f32 此函数的使用比较简单,函数定义如下: float32_t arm_cos_f32(float32_t x) 注意输入参数x是弧度制即可,也就是说cos函数的一个周期对应于弧度[ 0 2*PI)。下面我们先通过Matlab绘制一个周期的cos曲线。新建一个.m格式的脚本文件,并写入如下函数: x = 0:0.01:2*pi; plot(x, cos(x)) 运行后显示效果如下: 点击上面截图中的Tools->Data statistics,获取数据的分析结果,我们主要看Y轴。 最大值和最小值分别对应1和-1,这个与我们所学的理论知识是相符的。 10.1.2 arm_cos_q31 函数定义如下: q31_t arm_cos_q31(q31_t x) 使用中只需注意参数x的数值范围[0 2^31)相当于弧度[0 2*PI)即可。 10.1.3 arm_cos_q15 函数定义如下: q31_t arm_cos_q15(q15_t x) 使用中只需注意参数x的数值范围[0 2^15)相当于弧度[0 2*PI)即可。 10.2 三角函数Sine 三角函数sine的计算是通过查表并配合三次插补实现的。具体的实现方法大家可以查阅相关资料进行了解。 10.2.1 arm_sine_f32 此函数的使用比较简单,函数定义如下: float32_t arm_sin_f32(float32_t x) 注意输入参数x是弧度制即可,也就是说sine函数的一个周期对应于弧度[ 0 2*PI)。下面我们先通过Matlab绘制一个周期的sine曲线。新建一个.m格式的脚本文件,并写入如下函数: x = 0:0.01:2*pi; plot(x, sine(x)) 运行后显示效果如下: 点击上面截图中的Tools->Data statistics,获取数据的分析结果,我们主要看Y轴。 最大值和最小值分别对应1和-1,这个与我们所学的理论知识是相符的。 10.2.2 arm_sin_q31 函数定义如下: q31_t arm_sin_q31(q31_t x) 使用中只需注意参数x的数值范围[0 2^31)相当于弧度[0 2*PI)即可。 10.2.3 arm_sin_q15 函数定义如下: q31_t arm_sin_q15(q15_t x) 使用中只需注意参数x的数值范围[0 2^15)相当于弧度[0 2*PI)即可。 10.3 平方根sqrt 浮点数的平方根计算只需调用一条浮点指令即可,而定点数的计算要稍显麻烦。 10.3.1 arm_sqrt_f32 对于CM4带FPU的处理器来说,浮点数的平方根求解很简单,只需调用指令__sqrtf,仅需要14个时钟周期就可以完成。函数定义如下(在arm_math.h里面): static __INLINE arm_status arm_sqrt_f32(float32_t in, float32_t * pOut) 10.3.2 arm_sqrt_q31 函数的定义如下: arm_status arm_sqrt_q31(q31_t in, q31_t * pOut) 这里in的输入范围是0x00000000 到 0x7FFFFFFF,转化成浮点数范围就是[0 +1)。在使用这个函数的时候有一点要特别的注意,比如我们要求1000的平方根,而获得结果是1465429,这是为什么呢,分析如下: 定点数1000 = 浮点数 1000 /(2^31) = 4.6566e-07 (用Q31表示)。 对4.6566e-07求平方根可得 6.8239e-04。 定点数1465429 = 浮点数 1465429/(2^31) = 6.8239e-04。 简单的总结下上面的意思就是说,求定点数1000的平方根,实际是求浮点数4.6566e-07 (用Q31表示)的平方根。 10.3.3 arm_sqrt_q15 函数的定义如下: arm_status arm_sqrt_q15(q15_t in, q15_t * pOut) 这里in的输入范围是0x0000 到 0x7FFF,转化成浮点数范围就是[0 +1) 10.4 实例讲解(Matlab验证)实验目的: 1. 学习FastMathFunctions中的Sine,Cosine和Sqrt,并配合Matlab进行验证结果 实验内容: 1. 按下按键K1, 串口打印函数DSP_Cosine的输出结果 2. 按下按键K2, 串口打印函数DSP_Sine的输出结果 3. 按下按键K3, 串口打印函数DSP_Sqrt的输出结果 实验现象: 通过窗口上位机软件SecureCRT(V5光盘里面有此软件)查看打印信息现象如下(以按下K1为例): 程序设计: - /*
8 M3 B# N; l" H, l9 a( t - *********************************************************************************************************& g, L2 F" O. b$ e
- * 函 数 名: DSP_Cosine
b% O. E3 C$ m - * 功能说明: 求cos函数+ x L8 b2 B7 T
- * 形 参:无
L/ T3 C5 d( G3 j - * 返 回 值: 无2 W, T t! @; K' h1 Q
- *********************************************************************************************************4 J7 v) k& j: a$ _8 E
- */* l5 p/ F# c& H) _" v
- static void DSP_Cosine(void)
4 E" `# r% Z( @3 N. y - {
$ k2 D* s. }% z" H - q31_t pOut;
& \3 Y. y0 ]" A; x6 o - float32_t pOut1;+ U+ s: [ g6 ?$ @) O
- uint16_t i;1 u1 L7 R" \& d% Y: P
- /***************************cos函数*****************************************/+ r1 L5 N. ]& U+ K( z
- for(i = 0; i < 256; i++) (1)8 ~' S9 @ e& m2 W1 L
- {5 q# H5 x& D, N5 s. Y& G8 J
- /* 参数的输入范围是[0 2*pi) */
' k: ]6 b! j$ j - printf("%f\r\n", arm_cos_f32(i * PI / 128));
9 S& l* ?0 U% D7 s/ t! l" J - }1 G M- P1 R7 H
- printf("***************************************************************\r\n");$ r0 M* y+ ~9 \6 O; M% |
- for(i = 0; i < 256; i++)& |2 i2 G+ {4 {& P9 M) R
- {
' D; [ `8 I0 A3 T* [8 T - /* 这里是0 到 32767 对于[0 2*pi) */" P. @! _; I4 |4 L. L; w9 H2 u' e
- printf("%d\r\n", arm_cos_q15(i*128));
3 {) j& l% V" \+ X% ] - }2 T0 G" D, S7 J4 `* V; i
- printf("***************************************************************\r\n");
; } X( B) @% w4 z, F& W! P - for(i = 0; i < 256; i++)
! B, W- K" Y* L- f" o, h- s - {
4 a# R1 `! Y' y* y - /* 这里是0 到 2^31 - 1对应于[0 2*pi) */( ^7 {2 c& @% ]& [+ J9 u
- printf("%d\r\n", arm_cos_q31(i*8388608));8 `/ y; X9 r" q3 Y
- }
$ ^5 P% Y/ ]8 Y( l - printf("***************************************************************\r\n");
: u+ u2 b+ b4 D: F: g4 t! L; {2 ] - }
* `2 o" o/ d0 \- p( M; K* `( m% n. q% X -
# [. f0 o6 w% p3 y - /*
0 ?8 c# g7 L7 ]. j# i9 q9 u - *********************************************************************************************************" A9 w+ t7 {. ?- `) z0 E
- * 函 数 名: DSP_Sine
- d! I V5 c; } - * 功能说明: 求sine函数" M" G4 P' R" [' Z* {2 g6 o
- * 形 参:无* l# [7 H% H* D. v' L, G
- * 返 回 值: 无
2 X8 a8 K7 n# T8 `5 J1 Z* X - *********************************************************************************************************( C0 v+ `8 G+ c4 R- }
- */- U, S" C; \, p" m% k
- static void DSP_Sine(void)! E: K M# |' U9 g" @
- {
" L$ C6 v0 o& m5 a* r; _ - q31_t pOut;
0 y% z" ~) I) F% M* t# L+ D - float32_t pOut1;% j( G& _, J" T a7 z3 M2 y
- uint16_t i;
) W3 _; p: k/ r, V/ L5 T - /***************************sin函数*****************************************/
+ c0 y0 J7 i7 p9 Y) a' W5 i- {& J# N$ c - for(i = 0; i < 256; i++) (2)% e. D" I3 v ?9 {6 B
- {
- ~ {; P3 z) n" J2 F- R- w A: N - /* 参数的输入范围是[0 2*pi) */
- T k6 t" T, Z) I9 `2 a5 I - printf("%f\r\n", arm_sin_f32(i * PI / 128));, o& s) Q- S* l% N N
- }3 l! s0 s( s% T
- printf("***************************************************************\r\n");0 }; u8 [7 o( a0 E
- for(i = 0; i < 256; i++)
9 v* D: W4 o7 n9 P0 u# d2 R+ s - {4 m. c% f4 b9 O# k9 O0 Q& o" r
- /* 这里是0 - 32767 对于[0 2*pi) */
! R3 o5 C# y6 j4 w - printf("%d\r\n", arm_sin_q15(i*128));: P% T$ W3 q1 R# h& i, s* U
- }
' L x7 Q, @* x( j! P4 x9 Y5 y - printf("***************************************************************\r\n");
b1 x, y r4 P* r! H( y5 ?4 a - for(i = 0; i < 256; i++)
' L) G' J+ A% v7 e - {6 o) t, k1 b$ E& ?: A
- /* 这里是0 - (pow(2, 31) - 1)对应于[0 2*pi) */
0 W/ }+ L" h* ], G0 B5 T - printf("%d\r\n", arm_sin_q31(i*8388608));
) ~& t' k; v5 D- n M3 L - }. M, J5 f5 k0 s7 g3 i: a
- printf("***************************************************************\r\n");1 M) f& W( n# U6 C- M
- }
1 s0 c% J5 B2 Y$ W- O8 P6 v -
" N; t% g+ f, C% {+ b - /*# w3 W% o& f7 ]% \
- *********************************************************************************************************' K! g9 {! T, b; P) d5 ], g
- * 函 数 名: DSP_Sqrt
$ }8 p! T+ U7 `6 H - * 功能说明: 求平方根
( M! J9 n# G" N/ }: V4 S; ?2 x6 j - * 形 参:无, C6 b* l o. W5 J
- * 返 回 值: 无
8 \' c/ ?: D( j6 X% X5 M3 k - *********************************************************************************************************
% B4 z6 H; Y# P2 j/ } - */
% s2 j; F1 f8 I8 \# c - static void DSP_Sqrt(void)+ [* S, m6 h9 W" x. d
- {6 u: e! n2 q; a- k1 h
- q31_t pOut;2 Q2 q! \$ L) ^7 l5 Q' H. `
- float32_t pOut1;) Q& f: a( w3 a5 x: o
- /* 求平方根 */* H5 s4 `2 k9 y4 F& O1 K
- arm_sqrt_q31(1000, &pOut); (3)7 T' i1 ~0 [6 r; Q. K' G3 o
- printf("Value = %d\r\n", pOut);
! C/ n, G0 @, M% D0 e6 f% z - arm_sqrt_f32(1000, &pOut1);
$ |3 {1 ]9 p: u' g% E - printf("Value = %f\r\n", pOut1);
0 Q" I+ C7 ?- J4 J X8 P0 v# Y2 [* T8 R - }
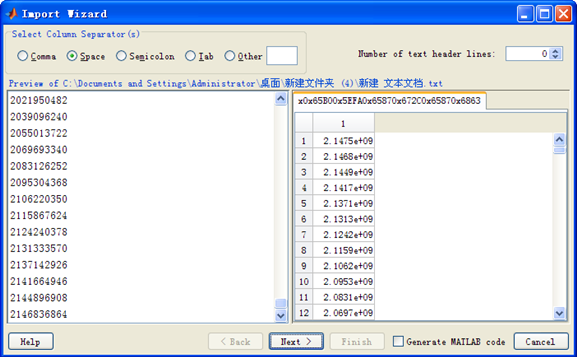
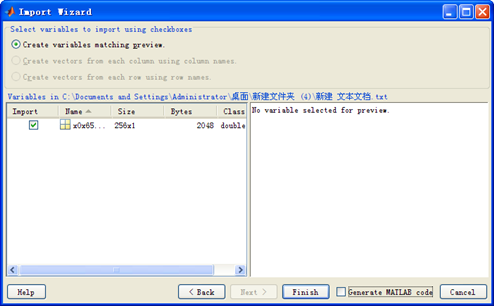
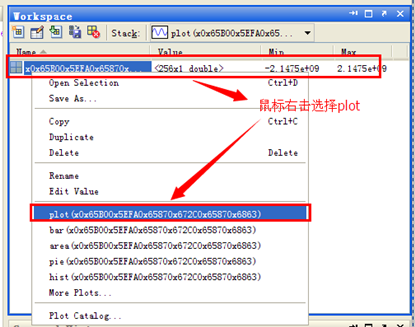
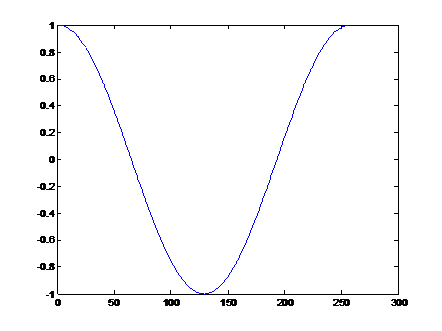
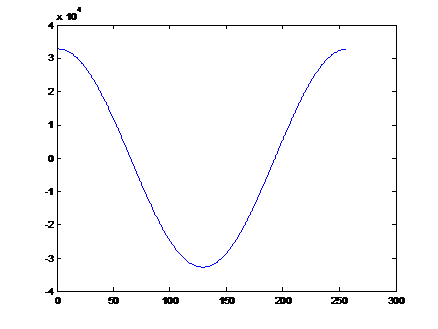
1. 这里我们采样了cos曲线一个周期中的256个点。为了验证结果是否正确,我们可以将这些数据保存到txt文档中,复制这256个数据即可,然后保存并关闭文档。通过matlab加载这个txt文档,加载方法如下: 打开后出现如下界面,点击按钮Next > 出现如下界面后点击按钮Finish,即可 然后再看工作区(Workspace)就能看到添加的数组变量了: 现在我们通过matlab中的plot功能绘制下这些数据,绘制方法如下: 绘制后的结果如下: 从波形上看基本是一个周期的cos函数曲线。下面我们在把cos_q31和cos_q15函数分别绘制一下。 (这里要特别的注意Y轴,这个数值要除以2^31才是实际的cos数值)
* p0 Y7 H* E4 H, |% `1 _(这里要特别的注意Y轴,这个数值要除以2^15才是实际的cos数值) 2. sin和cos基本是一样的,这里就不再赘述了。 3. 平方根的含义在10.3.1已经详细讲解了。 10.5 总结 本期教程就跟大家讲这么多,有兴趣的可以深入研究这些函数源码的实现。
, E4 O6 {7 B- ~6 ?& Y | 









 微信公众号
 手机版


