你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

【安富莱——DSP教程】第20章 MatrixFunctions的使用(二)

[复制链接]
baiyongbin2009 发布时间:2015-4-1 10:47
特别说明:完整45期数字信号处理教程,原创高性能示波器代码全开源地址:链接
8 q( I) S6 n! T# c
第20章 MatrixFunctions的使用(二)

9 i5 _' |3 v2 L+ Z# A' j+ h2 z
    本期教程主要讲解矩阵运算中的放缩,乘法和转置。
    20.1 矩阵放缩 MatScale
    20.2 矩阵乘法 MatMult
    20.3 转置矩阵 MatTrans
    20.4 总结
, z8 t5 N# p  ]& n
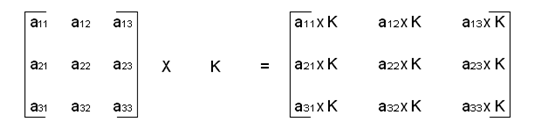
20.1 矩阵放缩 MatScale- V  P7 N$ J4 [$ k; }

- ^) G# R% k+ H20.1.1 arm_mat_scale_f32
公式描述:
20.1.png
函数定义如下:
    arm_status arm_mat_scale_f32(
        const arm_matrix_instance_f32 * pSrc,
        float32_t scale,
        arm_matrix_instance_f32 * pDst)
参数定义:
    [in]       *pSrc   points to input matrix structure        
    [in]       scale   scale factor to be applied         
    [out]      *pDst  points to output matrix structure        
    return    The function returns either <code>ARM_MATH_SIZE_MISMATCH</code>   
) A' g. m: x" v( ?% N: R
20.1.2 arm_mat_scale_q31
函数定义如下:
    arm_status arm_mat_scale_q31(
        const arm_matrix_instance_q31 * pSrc,
        q31_t scaleFract,
        int32_t shift,
        arm_matrix_instance_q31 * pDst)
参数定义:
    [in]      *pSrc      points to input matrix        
    [in]      scaleFract  fractional portion of the scale factor        
    [in]      shift       number of bits to shift the result by        
    [out]    *pDst      points to output matrix structure        
    return     The function returns either   
注意事项:
    1. 两个1.31格式的数据相乘产生2.62格式的数据,最终结果要做偏移和饱和运算产生1.31格式数据。
    2. 定点数的最终放缩比例计算是:scale = scaleFract * 2^shift.
/ |" T0 c3 J5 s4 M0 H
20.1.3 arm_mat_scale_q15
函数定义如下:
    arm_status arm_mat_scale_q15(
        const arm_matrix_instance_q15 * pSrc,
        q15_t scaleFract,
        int32_t shift,
        arm_matrix_instance_q15 * pDst)
参数定义:
    [in,out] *S         points to an instance of the floating-point matrix structure.   
    [in]     nRows    number of rows in the matrix.   
    [in]     nColumns number of columns in the matrix.   
    [in]     *pData           points to the matrix data array.  
注意事项:
    1. 两个1.15格式的数据相乘产生2.30格式的数据,最终结果要做偏移和饱和运算产生1.15格式数据。
    2. 定点数的最终放缩比例计算是:scale = scaleFract * 2^shift.
# P( b/ I+ s) [
20.1.4 实例讲解
实验目的:
    1. 学习MatrixFunctions中矩阵的放缩
实验内容:
    1. 按下按键K1, 串口打印函数DSP_MatScale的输出结果
实验现象:
    通过窗口上位机软件SecureCRT(V5光盘里面有此软件)查看打印信息现象如下:
20.2.png
程序设计:
  1. /*7 G8 _* t3 N: {
  2. *********************************************************************************************************! C: A: h* a5 i0 H8 ?
  3. *        函 数 名: DSP_MatScale4 Y8 e, r1 a! P& Z4 x, M% d- T
  4. *        功能说明: 矩阵放缩% N* F+ o; g5 T8 t! U- O8 o
  5. *        形    参:无) D! n8 L0 e8 d4 ^% w: g
  6. *        返 回 值: 无* z$ i: u+ j) y: r) X# N
  7. *********************************************************************************************************; l. I8 R9 Q9 }) }* j
  8. */8 q$ Y% x& t) `: {' S# j+ R
  9. static void DSP_MatScale(void)# t  g  B2 z: B; r8 e* Y
  10. {
    - ]7 ~6 G0 @1 i3 r- F/ O5 S/ b' d$ n& e" K
  11. uint8_t i;0 k  y' ]8 V3 u3 F+ W, B+ Z
  12. /****浮点数数组******************************************************************/
    2 m- e4 d, j9 m6 y) P/ ?6 v
  13. float32_t pDataA[9] = {1.1f, 1.1f, 2.1f, 2.1f, 3.1f, 3.1f, 4.1f, 4.1f, 5.1f};' k0 Y3 W5 P6 y# C2 t7 Q; R
  14. float32_t scale = 1.1f;
    5 N! w% ?7 [- H7 ^5 l
  15. float32_t pDataDst[9];' J- g% ~/ Q; f' c& B: V
  16. arm_matrix_instance_f32 pSrcA; //3行3列数据
    0 f7 v2 `6 g2 I% U9 F8 C
  17. arm_matrix_instance_f32 pDst;
    5 ^- X) P! Q# O; ?, ]
  18. /****定点数Q31数组******************************************************************/
    % A4 m: y$ a7 G
  19. q31_t pDataA1[9] = {1, 1, 2, 2, 3, 3, 4, 4, 5};
    - [4 D0 n$ U6 c: A* F1 o4 p  l. h
  20. q31_t scaleFract = 10;
      J' i0 X2 V# H( E2 f( x! a; k0 m
  21.      int32_t shift = 0;4 q2 v* n$ T$ X) D
  22. q31_t pDataDst1[9];* U0 }7 q$ O& v( D
  23. arm_matrix_instance_q31 pSrcA1; //3行3列数据( S6 U8 C( e1 e3 `. v( e4 i
  24. arm_matrix_instance_q31 pDst1;" ^- r: S/ U* k  e1 r" a; R8 J
  25. /****定点数Q15数组******************************************************************/
    9 b) Z0 R1 p% L6 }
  26. q15_t pDataA2[9] = {1, 1, 2, 2, 3, 3, 4, 4, 5};
    2 M: y; A" r8 g: ~9 U
  27. q15_t scaleFract1 = 10;
    6 d3 `) u, ~# N4 v! X
  28.      int32_t shift1 = 0;
    0 m8 `  M; Q* L( J$ b
  29. q15_t pDataDst2[9];  Q: c- Q1 d. T+ [  q( r
  30. arm_matrix_instance_q15 pSrcA2; //3行3列数据9 e. A1 B6 O0 r; q
  31. arm_matrix_instance_q15 pDst2;
    8 u, Y; d; u. W  N, W, K
  32. /****浮点数***********************************************************************/( p0 G3 T+ b( ?& [' i7 {
  33. pSrcA.numCols = 3;
    0 Q; ?- I2 Y/ V! `
  34. pSrcA.numRows = 3;# E, n' b! W+ Q( Y3 F; L! {
  35. pSrcA.pData = pDataA;
    5 Q" f4 e% E& ~  _; N
  36. 7 g: b3 a4 q% _: ?% G( {
  37. pDst.numCols = 3;
    3 l- H3 }# F: }$ h
  38. pDst.numRows = 3;; _9 A4 j( |" x1 @3 H
  39. pDst.pData = pDataDst;
    ) j; U0 d* `! c! d( B
  40. printf("****浮点数******************************************\r\n");
    - u  m- L- Q; N
  41. arm_mat_scale_f32(&pSrcA, scale, &pDst);
    ) a& O: C4 W# K- T2 M# ]( Q* y" o
  42. for(i = 0; i < 9; i++)1 @( t+ Q5 o: V# V
  43. {
    $ G3 W% W" N5 ^. J
  44. printf("pDataDst[%d] = %f\r\n", i, pDataDst[i]);
    - A0 ^  s) k0 T. I# F) P& @
  45. }+ W4 A7 N' m  l' |3 ?5 B; z: `2 w
  46. /****定点数Q31***********************************************************************/
    , s0 N: {7 z' Y2 d5 x5 l
  47. pSrcA1.numCols = 3;/ g+ W) m+ i1 u8 i
  48. pSrcA1.numRows = 3;! [5 C$ I$ ~3 c
  49. pSrcA1.pData = pDataA1;
    0 z$ q' `0 C/ v; u
  50. pDst1.numCols = 3;
    1 l" N+ k" F) e
  51. pDst1.numRows = 3;
    , O: I3 h9 K4 \4 c/ O5 R
  52. pDst1.pData = pDataDst1;& \0 e: s) ^  F3 {9 q9 ?/ P- c
  53. printf("****定点数Q31******************************************\r\n");
    ) C4 X6 L1 J. L
  54. arm_mat_scale_q31(&pSrcA1, scaleFract, shift, &pDst1);; Q! S* A: q4 c
  55. for(i = 0; i < 9; i++)
    " X1 [- s; F3 |/ S- W, [$ M0 l5 b
  56. {2 {! e( r& s( p5 |/ c+ ]
  57. printf("pDataDst1[%d] = %d\r\n", i, pDataDst1[i]);
    ! e3 i, [2 ^! @2 P
  58. }3 P' Y8 {) P+ O  Z( Z
  59. /****定点数Q15***********************************************************************/0 W1 I2 n$ y' v! k/ G! z
  60. pSrcA2.numCols = 3;9 Q! }# j% a" A, p
  61. pSrcA2.numRows = 3;9 U  F- }# V* Q1 Y, J- ~
  62. pSrcA2.pData = pDataA2;
    ( {' `. }" M7 l8 t5 J* {2 I1 m0 w
  63. pDst2.numCols = 3;
    2 m" D+ q2 S* Z
  64. pDst2.numRows = 3;
    7 o5 C4 r$ H. U8 F2 {( v$ v
  65. pDst2.pData = pDataDst2;# m+ R7 S, ^7 D
  66. printf("****定点数Q15******************************************\r\n");
    9 E) ?4 t# ^: T( o7 ~% S% L( z1 k
  67. arm_mat_scale_q15(&pSrcA2, scaleFract1, shift1, &pDst2);
      b( b* F) ]" d7 r9 H
  68. for(i = 0; i < 9; i++). L) ?) D$ L: i/ P
  69. {
    2 y  ?* m: o6 x  E4 t1 {
  70. printf("pDataDst2[%d] = %d\r\n", i, pDataDst2[i]);; D8 H% `5 V8 m5 Z9 L
  71. }
    / k2 u  h) g  @, z, ~1 Y+ g
  72. }
复制代码
1. 下面通过matlab来实现矩阵的放缩:
20.3.png

" n, J7 j6 Y; k  e1 C
% O0 s8 c1 {0 S# o% ?
赞 收藏 评论3 发布时间:2015-4-1 10:47

举报

3个回答
baiyongbin2009 回答时间:2015-4-1 10:53:11
20.2 矩阵乘法 MatMult
1 q9 I* e1 P3 a( s2 H0 q$ t4 f
20.2.1 arm_mat_mult_f32
公式描述:
20.4.png
函数定义如下:
    arm_status arm_mat_mult_f32(
        const arm_matrix_instance_f32 * pSrcA,
        const arm_matrix_instance_f32 * pSrcB,
        arm_matrix_instance_f32 * pDst)
参数定义:
    [in]       *pSrcA  points to the first input matrix structure   
    [in]       *pSrcB  points to the second input matrix structure   
    [out]      *pDst  points to output matrix structure   
    return     The function returns either   
注意事项:
    1. 两个矩阵M x N和N x P相乘的结果是M x P.(必须保证一个矩形的列数等于另一个矩阵的行数)。

& N1 I3 P" V! C, {) V
20.2.2 arm_mat_mult_q31
函数定义如下:
    arm_status arm_mat_mult_q31(
        const arm_matrix_instance_q31 * pSrcA,
        const arm_matrix_instance_q31 * pSrcB,
        arm_matrix_instance_q31 * pDst)
参数定义:
    [in]    *pSrcA  points to the first input matrix structure   
    [in]    *pSrcB  points to the second input matrix structure   
    [out]  *pDst   points to output matrix structure   
    return                     The function returns either
注意事项:
    1. 两个1.31格式的数据相乘产生2.62格式的数据,最终结果要做偏移和饱和运算产生1.31格式数据。
    2. 两个矩阵M x N和N x P相乘的结果是M x P.(必须保证一个矩形的列数等于另一个矩阵的行数)。

' ]5 s% N3 B/ `, Z) G
20.2.3 arm_mat_mult_q15
函数定义如下:
    arm_status arm_mat_mult_q15(
        const arm_matrix_instance_q15 * pSrcA,
        const arm_matrix_instance_q15 * pSrcB,
       arm_matrix_instance_q15 * pDst,
        q15_t * pState CMSIS_UNUSED)
参数定义:
    [in]     *pSrcA   points to the first input matrix structure   
    [in]     *pSrcB   points to the second input matrix structure   
    [out]   *pDst    points to output matrix structure   
    [in]                *pState  points to the array for storing intermediate results   
    return                      The function returns either   
注意事项:
    1. 两个1.15格式数据相乘是2.30格式,函数的内部使用了64位的累加器,那个就是34.30格式,最终结果将低15位截取掉并作饱和处理为1.15格式。
    2. 两个矩阵M x N和N x P相乘的结果是M x P.(必须保证一个矩形的列数等于另一个矩阵的行数)。
1 b+ f2 f6 N8 z: {
20.2.4 arm_mat_mult_fast_q31
函数定义如下:
    arm_status arm_mat_mult_fast_q31(
        const arm_matrix_instance_q31 * pSrcA,
        const arm_matrix_instance_q31 * pSrcB,
        arm_matrix_instance_q31 * pDst)
参数定义:
    [in]    *pSrcA  points to the first input matrix structure   
    [in]    *pSrcB  points to the second input matrix structure   
    [out]  *pDst   points to output matrix structure   
    return                     The function returns either
注意事项:
    1. 两个1.31格式的数据相乘产生2.62格式的数据,最终结果要做偏移和饱和运算产生1.31格式数据。
    2. 两个矩阵M x N和N x P相乘的结果是M x P.(必须保证一个矩形的列数等于另一个矩阵的行数)。
    3. 函数arm_mat_mult_fast_q31是arm_mat_mult_q31的快速算法。
% s3 {9 S4 U7 z! a, T; ]
20.2.5 arm_mat_mult_fast_q15
函数定义如下:
     arm_status arm_mat_mult_fast_q15(
        const arm_matrix_instance_q15 * pSrcA,
        const arm_matrix_instance_q15 * pSrcB,
        arm_matrix_instance_q15 * pDst,
        q15_t * pState)
参数定义:
    [in]     *pSrcA   points to the first input matrix structure   
    [in]     *pSrcB   points to the second input matrix structure   
    [out]   *pDst    points to output matrix structure   
    [in]                *pState  points to the array for storing intermediate results   
    return                      The function returns either   
注意事项:
    1. 两个1.15格式数据相乘是2.30格式,函数的内部使用了64位的累加器,那个就是34.30格式,最终结果将低15位截取掉并作饱和处理为1.15格式。
    2. 两个矩阵M x N和N x P相乘的结果是M x P.(必须保证一个矩形的列数等于另一个矩阵的行数)。
    3. 函数arm_mat_mult_fast_q15是arm_mat_mult_q15的快速算法。

3 f& n0 @  t& K; g5 ]
20.2.6 实例讲解
实验目的:
    1. 学习MatrixFunctions中矩阵乘法
实验内容:
    1. 按下按键K2, 串口打印函数DSP_MatMult的输出结果
实验现象:
     通过窗口上位机软件SecureCRT(V5光盘里面有此软件)查看打印信息现象如下:
20.5.png
程序设计:
  1. /*
    / R& e' c$ S* n6 F
  2. *********************************************************************************************************. j! j: J) o" h: i- _$ F( ?: H5 h; s( q
  3. *        函 数 名: DSP_MatMult3 f( |+ y. S/ m
  4. *        功能说明: 矩阵乘法
    9 w, E! Q8 o3 w
  5. *        形    参:无
    ' l/ z& O, g+ N6 c& f
  6. *        返 回 值: 无
    * J3 X! r1 ~0 Z3 b5 K
  7. *********************************************************************************************************' h6 }" c8 Z6 K& U+ \
  8. */7 I, f1 b! f- \2 C5 W1 g
  9. static void DSP_MatMult(void)
    3 Z8 {( g( x, P9 W" j
  10. {
    ; O0 p: ], u4 |& t7 n
  11. uint8_t i;" Q; Y( F; F9 ~
  12. /****浮点数数组******************************************************************/
    5 X8 R5 C1 @$ J) y, s8 A, `& `  i
  13. float32_t pDataA[9] = {1.1f, 1.1f, 2.1f, 2.1f, 3.1f, 3.1f, 4.1f, 4.1f, 5.1f};
    0 a: N* Y/ R1 f/ M7 H
  14. float32_t pDataB[9] = {1.1f, 1.1f, 2.1f, 2.1f, 3.1f, 3.1f, 4.1f, 4.1f, 5.1f};" w: m& [: r; ?% s
  15. float32_t pDataDst[9];
    4 e2 U9 K9 Z  E' G. P
  16. arm_matrix_instance_f32 pSrcA; //3行3列数据5 [' w* z% i7 |: T6 h
  17. arm_matrix_instance_f32 pSrcB; //3行3列数据
    2 {( R$ [) ~6 c2 p9 s
  18. arm_matrix_instance_f32 pDst;
    % e0 R0 U; S2 |. I0 M, R
  19. /****定点数Q31数组******************************************************************/% W% J9 n" w# M/ f( A* Q! f2 k
  20. q31_t pDataA1[9] = {1, 1, 2, 2, 3, 3, 4, 4, 5};
    9 ]+ u& {1 y3 }" j' C2 ^
  21. q31_t pDataB1[9] = {1, 1, 2, 2, 3, 3, 4, 4, 5};1 m" D7 D6 L( t3 y0 q2 Z- ]- }
  22. q31_t pDataDst1[9];
    ) ^5 `& R# o" t% u$ y0 }6 ^
  23. arm_matrix_instance_q31 pSrcA1; //3行3列数据
    - S' I1 f/ l5 X# ~( G  f, S
  24. arm_matrix_instance_q31 pSrcB1; //3行3列数据  V$ h4 G7 u! }' ^4 L& }! K1 F. M9 H
  25. arm_matrix_instance_q31 pDst1;; ^- B( N, E% t) _  }
  26. /****定点数Q15数组******************************************************************/
    ' s4 U1 j5 Z8 t: Q8 n& i
  27. q15_t pDataA2[9] = {1, 1, 2, 2, 3, 3, 4, 4, 5};
    4 }  A7 X6 R; Y  P+ u+ c% R
  28. q15_t pDataB2[9] = {1, 1, 2, 2, 3, 3, 4, 4, 5};" i" y/ [% E) R
  29. q15_t pDataDst2[9];) b/ f& B* h0 T9 J. f- ^
  30. arm_matrix_instance_q15 pSrcA2; //3行3列数据: U/ d* F: ^' z
  31. arm_matrix_instance_q15 pSrcB2; //3行3列数据, l& }) N5 e5 d
  32. arm_matrix_instance_q15 pDst2;$ j9 g  y* J' k9 i. |2 T
  33. q15_t pState;2 `7 v8 n" @1 N, b' y0 o1 h' R
  34. /****浮点数***********************************************************************/
    ; N% R3 |% p/ {
  35. pSrcA.numCols = 3;! E. b5 @# t& Y- l2 n! C" {- Z
  36. pSrcA.numRows = 3;
    , |" t- U6 U( |& h
  37. pSrcA.pData = pDataA;: |; E+ ~% c9 l9 Z8 m/ f" N  V, {
  38. pSrcB.numCols = 3;
    : F* Z( R; I7 Q& L: }
  39. pSrcB.numRows = 3;
    5 A. j7 _1 k+ Y' [5 o# ?
  40. pSrcB.pData = pDataB;3 e) g- N( @; |" c$ f/ k) u( e6 N1 b
  41. pDst.numCols = 3;1 m! P  T0 i( y4 h% f
  42. pDst.numRows = 3;
    4 l- k  [3 y& E& A& z
  43. pDst.pData = pDataDst;
      e! W  p. I# C6 w8 D& ~
  44. printf("****浮点数******************************************\r\n");% X3 E2 K+ j: q
  45. arm_mat_mult_f32(&pSrcA, &pSrcB, &pDst);
    0 ~2 f. I& R! d
  46. for(i = 0; i < 9; i++)
    8 Z! e: G/ K; B
  47. {
    % |; u: W% X: w% T! b
  48. printf("pDataDst[%d] = %f\r\n", i, pDataDst[i]);; e' ]: B: ]/ x1 r1 C; |9 m
  49. }7 P/ T' K8 G6 }1 c* _- \! f0 c% \* ]
  50. /****定点数Q31***********************************************************************/4 k' ^* L- z4 Q) x' i$ I8 d
  51. pSrcA1.numCols = 3;
    1 p) d: k  i% r, Q
  52. pSrcA1.numRows = 3;
    ) \' [" p9 u3 N9 i, l
  53. pSrcA1.pData = pDataA1;: Q$ _( h, Q8 Y- i; D) k: U
  54. pSrcB1.numCols = 3;  j, m4 d. B! x2 _* B- i, x
  55. pSrcB1.numRows = 3;
    2 U: b( m4 C# y/ t3 V: O
  56. pSrcB1.pData = pDataB1;
    2 R, z2 C# T. q5 \& K$ @- }1 B% g
  57. pDst1.numCols = 3;
    0 M6 H1 s2 p  k- k. s+ {
  58. pDst1.numRows = 3;/ b9 z* x  S" K* b' z
  59. pDst1.pData = pDataDst1;! E) |+ ?1 k& H, u+ e
  60. printf("****定点数Q31******************************************\r\n");
    6 G& w7 t; T: j0 O5 s0 ?
  61. arm_mat_mult_q31(&pSrcA1, &pSrcB1, &pDst1);
    " z* y, T( ~8 l
  62. arm_mat_mult_fast_q31(&pSrcA1, &pSrcB1, &pDst1);3 m" b; Z9 _  a4 n
  63. for(i = 0; i < 9; i++)
    $ d; D; H0 p/ \, U
  64. {
      O+ T, k# \; E; T' R+ O% p
  65. printf("pDataDst1[%d] = %d\r\n", i, pDataDst1[i]);0 |6 C1 C; O' {* g0 `( s
  66. }
    ( z. Q3 a6 l; k' i; l" `7 E
  67. /****定点数Q15***********************************************************************/% X! D8 [0 a0 X3 Z) Q
  68. pSrcA2.numCols = 3;* s5 i) y, t. }) s( d) G
  69. pSrcA2.numRows = 3;  B. B) q! t8 x3 b% O
  70. pSrcA2.pData = pDataA2;& o" i( d5 n2 R  _: q6 C& u. _
  71. pSrcB2.numCols = 3;
    ! a7 q; w* f* Z( W1 E5 G: k
  72. pSrcB2.numRows = 3;
    ! T: Q/ t  N0 L9 V) D4 s
  73. pSrcB2.pData = pDataB2;
    + t- W% G+ i3 Z" J/ j
  74. pDst2.numCols = 3;4 K( G# {* {# g7 l7 N
  75. pDst2.numRows = 3;( A8 }% s$ n! g8 G9 c
  76. pDst2.pData = pDataDst2;$ q' `2 B: i9 o* d8 a; J
  77. printf("****定点数Q15******************************************\r\n");
    5 m8 r# ]5 n* V: t% X
  78. arm_mat_mult_q15(&pSrcA2, &pSrcB2, &pDst2, &pState);
    " B$ n. X6 n9 a4 j$ B
  79. arm_mat_mult_fast_q15(&pSrcA2, &pSrcB2, &pDst2, &pState);: x4 O6 m5 l9 E) p) U
  80. for(i = 0; i < 9; i++)' C* ^0 e) z/ L+ M
  81. {
    3 n0 b2 x+ r/ `+ q
  82. printf("pDataDst2[%d] = %d\r\n", i, pDataDst2[i]);
    8 p! J9 N0 W) V# o- Z( l
  83. }
    : E" y9 W3 x4 c' S7 D9 K1 M; D8 A
  84. }
复制代码
1. 下面通过matlab实现矩阵的乘法:
20.6.png
* ?! s+ `+ Y) G2 P3 R% N" v
baiyongbin2009 回答时间:2015-4-1 11:00:04
20.3 转置矩阵 MatTrans) p/ O0 D$ E+ b# ]% V% _
20.3.1 arm_mat_trans_f32
公式描述:
20.7.png
函数定义如下:
    arm_status arm_mat_trans_f32(
        const arm_matrix_instance_f32 * pSrc,
        arm_matrix_instance_f32 * pDst)
参数定义:
    [in]   *pSrc  points to the input matrix   
    [out]  *pDst  points to the output matrix   
    return         The function returns either  <code>ARM_MATH_SIZE_MISMATCH</code>  
注意事项:
    1. 矩阵M x N转置后是N x M。
5 J- s3 {  Q0 _" _1 W
20.3.2 arm_mat_trans_q31
函数定义如下:
    arm_status arm_mat_trans_q31(
        const arm_matrix_instance_q31 * pSrc,
        arm_matrix_instance_q31 * pDst)
参数定义:
    [in]  *pSrc points to the input matrix   
     [out] *pDst points to the output matrix   
     return         The function returns either  <code>ARM_MATH_SIZE_MISMATCH</code>  
注意事项:
    1. 矩阵M x N转置后是N x M。
# ]2 Y; I' D! T7 [( Y  ~
20.3.3 arm_mat_trans_q15
函数定义如下:
    arm_status arm_mat_trans_q15(
        const arm_matrix_instance_q15 * pSrc,
        arm_matrix_instance_q15 * pDst)
参数定义:
    [in]  *pSrc points to the input matrix   
     [out] *pDst points to the output matrix   
     return         The function returns either  <code>ARM_MATH_SIZE_MISMATCH</code>  
注意事项:
    1. 矩阵M x N转置后是N x M。
8 {0 E( ]; t* v2 w
20.3.4 实例讲解
实验目的:
    1. 学习MatrixFunctions中的转置矩阵
实验内容:
    1. 按下按键K3, 串口打印函数DSP_MatTrans的输出结果
实验现象:
    通过窗口上位机软件SecureCRT(V5光盘里面有此软件)查看打印信息现象如下:
20.8.png
程序设计:
  1. /*
    " N- m$ E4 X. T+ ~) c: O
  2. *********************************************************************************************************: e9 F. j9 U% {( Y
  3. *        函 数 名: DSP_MatTrans  p. V9 p: O( @- B
  4. *        功能说明: 求逆矩阵
    ! |- U1 ?2 q7 l9 M
  5. *        形    参:无$ T4 s6 c) H- x$ c
  6. *        返 回 值: 无
    ! Y. m0 T, ~% z1 M; C1 p
  7. *********************************************************************************************************
    ; Q; [* M: c+ q& c
  8. */
    + K! M1 E, W$ v! ], {$ ~' A
  9. static void DSP_MatTrans(void)
    . Y7 `! T$ [0 Y8 [3 a, T# [, r
  10. {
    6 r! u/ S/ J/ Y% C, i" e* @! B8 i1 R
  11. uint8_t i;. ]4 w% V, w- b+ ]6 Q- u6 F
  12. /****浮点数数组******************************************************************/( P0 s7 \, N* T
  13. float32_t pDataA[9] = {1.1f, 1.1f, 2.1f, 2.1f, 3.1f, 3.1f, 4.1f, 4.1f, 5.1f};$ E- Q2 I: i/ C
  14. float32_t pDataDst[9];' _" f5 Y3 m5 [$ m
  15. arm_matrix_instance_f32 pSrcA; //3行3列数据; E$ R& F& k  ], Z! K
  16. arm_matrix_instance_f32 pDst;
    ( [% k; k1 z! W  Q
  17. /****定点数Q31数组******************************************************************/  e" J( z6 X5 c: e" A2 B
  18. q31_t pDataA1[9] = {1, 1, 2, 2, 3, 3, 4, 4, 5};/ f- t# J& ~6 k& q9 |* P9 i' M
  19. q31_t pDataDst1[9];
    : O6 U* g2 }1 z4 ?2 i
  20. arm_matrix_instance_q31 pSrcA1; //3行3列数据
    : J. N: ]. t$ A9 j& {1 g
  21. arm_matrix_instance_q31 pDst1;
    ! x: F# r8 H$ g% d3 A
  22. /****定点数Q15数组******************************************************************/
    . {3 Q' h2 `% N6 c3 ?. j+ Q
  23. q15_t pDataA2[9] = {1, 1, 2, 2, 3, 3, 4, 4, 5};$ K& G% Y' b# w. }  x* l* T) F
  24. q15_t pDataDst2[9];
    7 w3 O: A+ u* j+ ?/ Z% i
  25. arm_matrix_instance_q15 pSrcA2; //3行3列数据- Y4 E% ~& v7 ^9 d
  26. arm_matrix_instance_q15 pDst2;: ^3 X/ C1 m, Z" ]9 V. G/ f; W
  27. /****浮点数***********************************************************************/
    : a; S' t* K; j2 L: w) p- \
  28. pSrcA.numCols = 3;
    9 o4 D* v$ V0 |
  29. pSrcA.numRows = 3;9 j- Y* [4 ^! |! i8 n3 Z" A' `8 l
  30. pSrcA.pData = pDataA;
    6 [+ R- {% z+ R* R4 k

  31. ! j& u: q  O3 Z7 [( A6 r4 d
  32. pDst.numCols = 3;/ l4 \! q! ~, P3 }6 J
  33. pDst.numRows = 3;& X/ b( k$ R4 q' H/ q5 V
  34. pDst.pData = pDataDst;
    * o" |* _. q' S6 C- l/ `
  35. printf("****浮点数******************************************\r\n");0 [+ }- N9 D  t; E$ F
  36. status = arm_mat_trans_f32(&pSrcA, &pDst);# F4 @0 H- m$ o
  37. for(i = 0; i < 9; i++)5 s$ s% m  O) x1 g. |
  38. {  O/ K$ f" {1 `7 ~# K
  39. printf("pDataDst[%d] = %f\r\n", i, pDataDst[i]);- I# [9 t) M# q; z; s
  40. }$ c& k7 b8 }+ s% N2 W! Y
  41. /****定点数Q31***********************************************************************/  I2 w2 s3 j" V, Q; F
  42. pSrcA1.numCols = 3;
    # e' L5 b& B9 z0 q  A- M& p7 O" ^
  43. pSrcA1.numRows = 3;
    5 N3 ~# @6 [( t
  44. pSrcA1.pData = pDataA1;. K  _4 G  o! D; C; h
  45. pDst1.numCols = 3;* Q4 G8 {. g! O5 P- e, i0 u+ z
  46. pDst1.numRows = 3;0 m* y6 `* B1 p& C4 i
  47. pDst1.pData = pDataDst1;% j3 T9 Z, H: Z+ D( A7 G$ j; V
  48. printf("****定点数Q31******************************************\r\n");
    6 t8 }$ A. R9 f: O8 A- K
  49. status = arm_mat_trans_q31(&pSrcA1, &pDst1);
    $ R# X# S6 ~, Q4 d& b" j1 t4 c, G
  50. for(i = 0; i < 9; i++)
    # p* b" h7 n/ @) e* i
  51. {" d6 a9 g) J6 S3 H9 P
  52. printf("pDataDst1[%d] = %d\r\n", i, pDataDst1[i]);7 Y7 [2 D. ]0 |5 ^- Y% w+ [
  53. }
    0 X# |' ~$ J7 F+ G
  54. /****定点数Q15***********************************************************************/
    4 Q/ K  q+ G" h  M" H2 g9 t
  55. pSrcA2.numCols = 3;" l+ {$ Y0 G2 m# ]- B
  56. pSrcA2.numRows = 3;8 m1 s% }; L6 L2 h
  57. pSrcA2.pData = pDataA2;
    1 j6 D- F$ ^. F: h: F
  58. pDst2.numCols = 3;
    ( a7 ^/ \+ a" e! @, w
  59. pDst2.numRows = 3;
    # a9 W5 f' S9 c, t8 s
  60. pDst2.pData = pDataDst2;
    % x; V3 k' J9 P9 e/ ?& E: X8 m
  61. printf("****定点数Q15******************************************\r\n");
    8 j5 D: b, R3 @) J0 A1 D' Z$ n& p
  62. status = arm_mat_trans_q15(&pSrcA2, &pDst2);
    ; S( v8 f% N6 {# K
  63. for(i = 0; i < 9; i++)
    $ e5 a3 e7 w0 ~5 @7 H
  64. {
    . `/ Z8 b) j! c% K" F
  65. printf("pDataDst2[%d] = %d\r\n", i, pDataDst2[i]);
    / l9 i' }; s. h6 |% p
  66. }  S; N. ?# K! C- O* N& @( T
  67. }
复制代码
1. 下面通过matlab实现矩阵的转置:
20.9.png
20.4 总结
    本期教程就跟大家讲这么多,有兴趣的可以深入研究下算法的具体实现。
9 t# I* J. g9 l( g) D8 v  G# I3 C" S
kqh1120 回答时间:2015-4-1 11:02:28
谢谢分享啊 smile.gif
关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版