你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

I am Master!自制新一代调试利器! 精华  

[复制链接]
qianfan 发布时间:2015-5-20 16:19
本帖最后由 QianFan 于 2015-10-24 17:08 编辑 / H  r( P0 b2 v: j2 d% I% k

7 p" y6 v5 T- g    I am master!使用Nucleo334打造新一代的调试利器。' B* ~. |9 M0 x- q! _) A: W
! d0 {# W. _" @+ q
    通常,我们调试一个芯片的时候,往往是编写程序---下载---更改---下载。。。这种方法固然好,但是像我这样的懒人不大喜欢,我喜欢找一种一劳永逸的方法来解决。于是,开始动手写了这个I am Master!顾名思义,就是将Nucleo作为一个主机,与我们需要使用的软件进行通信。可能这样说你不是很理解,没关系,下面还会一 一介绍的。9 d+ w) H2 C7 V) Q# Q
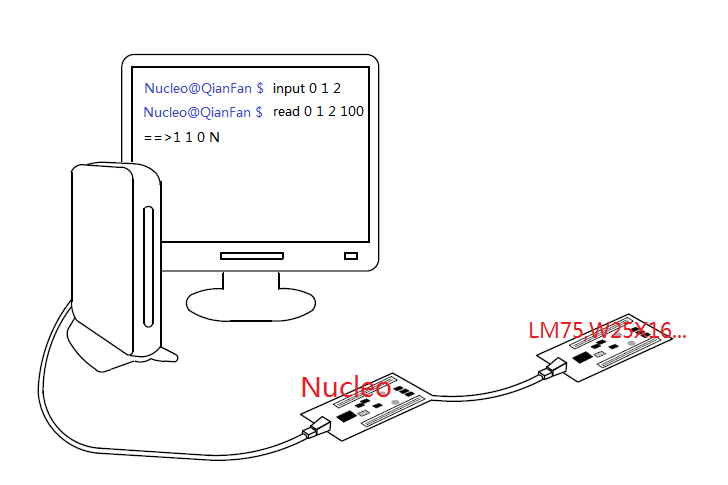
   电脑作为控制端,通过串口与我们的Nucleo进行通信,而Nucleo根据电脑发送的字符,解析,并且产生一定的时序,与我们需要使用的芯片进行通信。1 v$ \3 \' m: S4 i% I3 `
$ I* J* N% E) k4 g  k, K whatsname.png
4 V1 u4 D+ H. S9 B  Y+ w% p9 [' t& E* [# n& H  C
    比如,电脑端通过串口向Nucleo发送 input 0 1 2,代表Nucleo需要将 0 1 2这三个引脚设置成为输入状态. 在我的程序中,将Nucleo左边的A0~A5作为IO部分,分别对应编号0-5。可以用于执行比较简单的任务。
3 |" n7 @# U( B6 A* b9 v1 ~+ e- S% s$ p- q
注意:为了保证电脑端有一个良好的人机界面,大家务必使用能够满足linux终端要求的串口软件。比如puTTy,smartty。或者是超级终端。像一般的串口软件无法完成这个项目的要求。因为他们不能够改变字体的颜色。这里推荐大家使用smarTTY,如果使用puTTY的话需要更改我上传的程序。因为当我们按下Enter的时候,puTTY发送的是'\r',而smarTTY发送的是'\n'。在附件中有最新的smarTTY的安装版软件。3 D7 L1 j; t: v

$ l. {7 {9 Y% C, I6 R/ K+ s    如果在使用smarTTY的时候,发现换行符不能正确显示,请进行这样的设置:6 A2 b$ \2 F7 f5 n. ?( I
smartty.png $ }& {6 i6 L  h& J: Z7 o) ]
* g( f9 A+ ~0 d6 X9 H7 j: m

9 l4 m- s8 z& W9 q  M) i, C6 u6 b0 m' f: k- {3 ]5 o$ s, u

; m3 M* i. ~* Y& z. I版本更新介绍:) b+ y, m0 z8 `5 |4 W9 C4 X7 p

- x4 @$ `8 }, R; \  z- MV1.0.0支持函数:' y8 F+ C. H& @9 B- D  Z
1 V# j8 p7 H) h$ ?& T% ^
  • input
  • output
  • set
    4 z+ S& ]8 O& v( ^8 {- W0 r- H
  • reset
  • toggle
  • read
  • spi
  • spi-config
  • man
    6 \5 i; p( n! f8 k+ W! n

/ D4 v- W# @. \V1.0.1新增函数:
* L6 r* j' j/ Z4 K1 h
  • servo
  • i2c-online
  • i2c-write
  • i2c-read3 h# O; `4 \) Y, P0 e$ v
    : T2 ?  _4 q& }6 y- c
V1.0.2更新说明:  ?7 P+ o2 x7 l0 x# s4 g  T" J. t
  • 将i2c-online更改为i2c-scan
  • i2c-read命令新增参数-a 可以用于在读取中指定一个寄存器地址。例如:从设备地址为0x90,寄存器地址为0x00的设备处读取1个字节可以使用 i2c-read -d 0x90 -a 0x00 -r 1 。需要注意的是:如果寄存器地址多于1个字节,只能先使用先写地址,在读的方式。例如:从设备地址为0x90,寄存器地址为0x0100的设备处读取1个字节只能分成两部:(1) i2c-write -d 0x90 0x01 0x00  (2) i2c-read -d 0x90 -r 1
      J$ j+ l3 G7 Y" W/ {# G2 }9 y
  • 新增函数clear,用于清屏。3 t( H& r7 k0 ~4 }0 L1 q/ Z  h( i3 |

    + T( x1 D1 H3 D& g
V1.0.3更新说明:
. A; ?( C/ |+ J8 l
  • 为了在STM32系列中的可移植性,进行了一些并无实际卵用的更新。新建了config.h头文件。STM32F3系列的其余Nucleo包马上就会放出。# r* Q% {1 u5 q! l
  • 修复了在不输入任何字符,仅按下回车的情况下,提示Unknow command的bug。
    : b  z# m: ?! L0 u0 n. G
   bug.png 7 m. d' G9 U  F% X& j
V1.0.4更新说明:0 X1 [7 ~$ o: |
  • 上电之后SPI的模式被修改为模式0,时钟为4Mhz。
  • SPI读取(由-r参数指定的)数据被缓冲,使相临两次读取的时间由原先的100us缩减为7us。                                                                                                                spi-read.png
  • 串口数据改为中断输入方式,使用RingBuffer(1KB)进行缓存。
    6 H* ]! ~  J% d! H. N% z
  • 支持发送命令文件。即将所有要发送的命令写入文件,每一条命令占用一行,通过smarTTY直接发送文件。具体的细节请参考本帖第6楼。
    $ L; J6 A. W  U. E
    ! ]9 q/ i& T, w3 F

# k" l8 }2 _# ~9 Q2 ?+ {# E9 |v2.0.0(重要更新)。
/ y/ k  U1 d8 c  K7 N+ V* F9 {# W# v
  • 优化代码结构。如果仅仅为了使用,而不是阅读代码的话,那么这次更新并无卵用。
  • 不再使用占用大量CPU时间的printf,改为termiosXXX函数。
  • 从gcc库中移植getopt。为命令行解释提供了统一的方法。
  • shell函数解析的时候,将使用 "" 引起的字符作为一个参数。不管""内的字符是不是含有空格。例如:输入spi [ "Hello world" 0x24 0xff ] ,经过shell解析传给spi的命令参数为:argv[0]==spi , argv[1] =[ , argv[2] ="Hello world" ,argv[3]= 0x24, argv[4]=0xff, argv[5] = ] 。注意:"Hello world"是一个参数,不同于windows和linux,这里为参数保留了引号。
  • 修改spi-config,如果spi-config未提供任何参数,将显示出现在spi的模式。包括模式,时钟频率,Msb/Lsb First。如果提供参数,将对参数进行解析。! ^0 ^. x3 \$ ~/ R% R! n

    9 H/ u1 W* Z" \- {( C" z
! t6 {6 y5 O3 ~9 ^) {2 |

- K3 w, _% ^0 ~# }$ [
, W" Y4 [- B5 S3 l, f% D9 \+ p
& u* K1 P5 ]  b:

; e7 `1 H, i* p- v  |7 {8 Q
% b1 h1 {2 d9 Z" f6 I

! K' D5 W; `( X" A* U% x+ o9 \! a1 F5 Y. `2 B
吐槽,意见,或者建议请联系(PS有没有E语好的大神,帮忙翻译一下man的说明部分):5 s; W+ Y1 U2 e! f( O. p
qianfanguijin@163.com
' G: c! O+ ]: s7 v* G2 D1 N9 q: tqianfanguijin@gmail.com
6 }; L5 p! b: {: U6 ?

+ K9 c7 D: u/ ~8 q  ^, o' e版权声明:  I' N4 y2 {3 }2 L* Y' G
本软件仅供与学习交流之用,未经允许,不得用于商业用途。4 d7 R; c6 S7 I" L
" |7 H5 L* y3 _! W2 U+ u, y

, q1 @! n  {4 P9 r6 w$ [: S# [如果你有其他的板子而不是334,请查看这个帖子地址:9 q/ f7 i: c8 a# w! T4 m2 E$ G: c$ q
https://www.stmcu.org.cn/module/forum/thread-601818-1-1.html
$ {- p* {5 x# Q0 T

I am master.rar

下载

1.6 MB, 下载次数: 58

v1.0.0

SmarTTY-2.0.rar

下载

4.14 MB, 下载次数: 129

I am master.rar

下载

2.22 MB, 下载次数: 29

v1.0.1

I am master.rar

下载

2.22 MB, 下载次数: 24

V1.0.2

I am master.rar

下载

2.22 MB, 下载次数: 12

V1.0.3

I am master.rar

下载

2.24 MB, 下载次数: 39

V1.0.4

master.hex.rar

下载

21.51 KB, 下载次数: 10

V1.0.4hex文件

I am master.rar

下载

2.3 MB, 下载次数: 100

V2.0.0

评分

参与人数 1 ST金币 +30 收起 理由
zero99 + 30

查看全部评分

赞 收藏 16 评论98 发布时间:2015-5-20 16:19

举报

98个回答
qianfan 回答时间:2015-5-20 16:22:40
请管理员不要删除这些评论,这些评论的位置留以后更新之用。。。
qianfan 回答时间:2015-5-20 16:20:21
本帖最后由 QianFan 于 2015-5-25 20:58 编辑
' j% K1 \( C  a; ?7 [0 y6 y( t6 w" L/ K2 f# R0 d! P! D
在v1.0.1版本中,新增了四个命令,servo,用于控制舵机的。函数的参数在500~2500之间,代表在舵机的50000us中,高电平占用的时间。比如servo 1000代表高电平是1000us,占空比是1000/50000=2%。但是写完之后发现控制舵机并没有什么卵用。因此这里就不再多废话了,主要是讲如何使用I2C接口。# ~" N: b% C+ ]7 [! Y) @
/ V4 i$ o3 {. {2 K, O
I2C+ _, g3 Y# p0 n# U3 Z
    STM32F1和STM32F4使用的I2C接口是一类,用起来各种复杂,不好用。但是STM32F3的I2C却非常好用。之前看见有人说STM32的I2C是鸡肋,只能说明他没有用过STM32F3的。下面就说说I2C如何使用。主要操作的芯片是LM75,一个温度传感器。. ^' {  r: I- d: m0 i- x8 M6 h
首先介绍三个命令:# R6 _, d) A0 q8 Q3 t8 ?& `  h+ u3 Z
  • i2c-online:用于获取挂接在I2C接口上所有芯片的设备地址。
  • i2c-write:将数据通过I2C接口发送出去。必须指定的参数:-d(设备地址)。
  • i2c-read:通过I2C接口读取制定数量字节。必须指定的参数:-d(设备地址),-r(读取的字节数)。
  • 注:在V1.0.2版本中,将命令i2c-online改名为i2c-scan
  • 注:在V1.0.2版本中,i2c-read新增参数-a,用于指定需要读取的寄存器地址。0 @6 u, ]  W6 h! t" g

    / b/ b  o1 }0 U1 c& \( S6 h

: u! A+ g% Y1 M; g8 R. q3 P2 b  m为了编写程序的简便,I2C的操作使用流的方式,即只能采用内置的通信方式(START,STOP)。不能指定RESTART。一般的I2C的读取操作是 START+devAddr[Write]+regAddr+ReStart+devAddr[Read]+{some bytes}+STOP。由于不能采用ReStart,所以像这样的读取应该分成先写在读两部分,即:
, n. U8 n' e; ~. H2 \4 {) t0 c" ^( `( u
  • START+devAddr[Write]+regAddr+STOP
  • START+devAddr[Read]+{read some bytes}+STOP
    9 Q2 d( d: L' j
  • devAddr代表设备地址
  • regAddr代表需要读取或者写入的寄存器地址。; N2 q7 ?8 |5 {( P

- n* _! X* @" `6 Z2 _我的I2C总线上挂接了一个LM75,但是我懒得查数据手册去找他的设备地址,所以可以使用i2c-online查看所有在线的i2c设备的设备地址:
8 m! h7 u* W! Q, F i2c.png
$ s" }% m* @$ w# f$ E+ v注:在V1.0.2种将i2c-online更改为i2c-scan,并根据设备地址添加了提示。如下图。  G8 l" R/ q$ o) e1 p# I; q, T( }8 Q% Z
iic.png
7 C+ K4 R/ x) x( r8 z2 A  ?( V* _
; x" k  n1 m% D2 X% Q通过这条命令查出了唯一的地址,0x90 。那么这个地址就是LM75的设备地址了。之后我们要进行的读和写的操作都要靠这个地址。其实这条命令的实现很简单,只不过从0-127挨个询问,看设备是否应达就行,通过逻辑分析仪抓包如下:(只截取了部分)
/ n1 q, ]/ f8 B i2c.png 8 C$ Q6 ^# Q% Y2 j

3 W: z! `+ t- X1 o1 d( @+ O
  d" T2 w0 J3 F9 E5 D' l好了,有了地址就可以进行操作了,先来看看LM75的寄存器:
' M. Z; m* p0 z' H i2c.png " m4 O/ r/ M$ ^* H5 P
从上图中可以看出,0x00是温度寄存器的地址。要想读这个地址处的数值,必须首先发送寄存器地址:. d) G  q) ]$ X) Y
i2c.png
1 S' @+ c( I/ j4 K! k5 n( n. h6 Y) M3 e# [- ^* {
i2c.png 7 O. y7 @, B: J) m' g) m
i2c-write必须要有-d参数,用于指示设备地址。其余的数据是要发送的数值。如果想通过i2c发送0x00 0x01 0x02 0x03 这四个数字可以使用这样的命令:+ f; R& V6 N! h1 E
  • i2c-write -d 0x90 0x00 0x01 0x02 0x03
    / O$ T6 C3 j, M, r9 R3 [8 L
  • i2c-write 0x00 0x01 0x02 0x03 -d 0x90
  • i2c-write 0x00 0x01 -d 0x90 0x02 0x03
  • ...
    & }9 [6 Q7 Z1 L% F1 m

    1 H- n6 c3 s. l/ Q
设备地址0x90必须紧跟在-d的后面。除了i2c-write的位置之外,出现在什么地方都是可以的。
6 |" w5 N5 N% b3 ^& K2 j5 A$ P7 y

0 m% A% x5 x. e0 C, A  B9 L" K. Q% A在发送完寄存器地址之后,就可以读取寄存器中的数值了。查看数据手册,可以看到LM75的温度寄存器由两个字节组成。在发送的时候先发送高字节,在发送低字节。
2 V  B' S4 f3 _6 h( ~) l i2c.png 6 C1 G7 r8 l+ l$ A  y
之后将两个字节合并成一个16位的有符号数字,数字使用2的补码表示。正温度有正的有符号数表示(最高为是0),负温度的最高位是1 。之后将数据去掉符号右移5位,加上符号,乘以0.125就是所需的温度值。这里有几个事例值,感兴趣的话可以算一下:
6 V& w- K2 ^; E, `* J) r. r i2c.png
, s# l' @' K7 Z$ p先使用i2c-read来读取一下这两个字节:高字节在前:4 v! G. G# r0 V2 U
i2c.png
' b% t) ~  ?9 l. v4 V* |
$ {$ e) p# x; M i2c.png ( t! J5 i! Z9 @$ v
% L( |+ Y. k8 ?8 U8 G/ y! k, R8 L
最后来计算一下结果:0x16C0 >> 5 =0xB6 =186, J; g: g& N* c% q. J0 l, [8 n
所以温度值为186*0.125=23.25
6 X5 F" X% _2 M3 |
' w; E5 i* I+ L4 z& |2 y7 e+ n可以看出,烟台的晚上还是非常凉爽的!
: w0 O- N  A1 S4 U4 m3 e/ e" I& L- n. ]! \
注:在V1.0.2版本中,i2c-read函数新增参数-a,用于指定寄存器地址(寄存器地址只能为1个字节。如果寄存器地址多于1个字节,只能使用先写在读的方式进行操作)。
  E8 d% i  ?! `8 u$ K- Z iic.png : ]: A* f1 a  p& g  L! F
6 ~7 Y6 x1 Z8 F0 N
: l3 h! m+ o: f/ \
另外,需要补充一点的是,i2c-write和i2c-read在正确写入和读取的时候不会输出任何信息的。只有在发生错误的时候才会进行提示:
5 l$ Q6 q& h- a6 A3 y/ d i2c.png 5 K( Y' T8 j9 B* }

: B6 Y. p, X' i- e2 j i2c.png : x+ f0 q( s/ v+ p: V: n1 q

: [  P) h0 H6 B$ z# @& @! g8 p7 Z1 R3 o
+ ?0 e$ H- g2 g
5 j  w* J& k2 O- J6 Y, P. J2 G  V$ R

# c1 L% O7 \- }: X. `+ D  ~2 _# R# \3 ?* A# g  c7 \

8 {& i7 E0 k' P7 }* n。

LM75A.pdf

下载

137.07 KB, 下载次数: 7

LM75数据手册

qianfan 回答时间:2015-5-20 16:20:01
本帖最后由 QianFan 于 2015-5-21 12:00 编辑 9 P6 B! l: s  z$ V( e5 r

! P) a& k: N9 \0 E5 P1 p
一起来开发,定制你自己的命令, T0 Y3 {! n0 c3 K: t% t' h
" I$ B- K+ B/ {
  可能你觉得这些命令远远不够用,或者你希望定制一个你自己的命令,比如man 你的名字。其实,定制一个这样的命令是一个很简单的事情。
  m! m5 \% ~, f" P& y5 f  在串口中接受到的字符,最终是要交给shell [void shell ( char * cmd_str) ; ]这个程序来处理的,这个程序将串口接收到的一行字符,在空格处分割,并且转换成为int argc,char *argv[]的形式。这个形式是man函数的标准形式。argv[0]表示的需要调用的应用程序的名字。例如串口输入input 0 1 2,经过shell的处理之后:* u$ V% D' }; L3 P1 X1 F4 U
  • argc=4;
  • argv[0]="input"
  • argv[1]="0"
  • argv[2]="1"
  • argv[3]="2"
  • argv[4]=NULL
    " P/ j$ M! I3 C
    ( q8 S: S# h8 U. o8 t) G
处理之后,shell去一个cmdList列表中寻找名字叫做input的函数。如果找到了,将控制权和argc,argv一起交给input函数。而input就是我们需要编写的,只需要遍历argv,读取每一个引脚的编号,并且设置成为输出即可。具体shell函数在cmdList中寻找input函数的方法在后文中会详细讲到。
* c  Y7 ^. `6 {  X: ^9 R& e. M下面是一个简单的input函数的实现:3 R$ X4 |; v. ?) p3 H
int input(int argc,char *argv[])0 Q- \' m4 ^2 m
{
& q2 f8 i9 s9 c. U7 V  int i=0;
$ @) V# c/ h. |. m4 `) m3 z  P  for(i=0;i<argc;i++)
2 i  e8 ^. v4 A" Q  {  l5 [& L$ ]7 |4 @
    //设置argv表示的引脚为输入方式9 g* w& J  ]6 _: g( @  I# e7 {
  }
. E- _1 @, e6 V: A8 P}9 ^5 P( T4 l* ~2 N
3 P+ _  J- B% ?' ^. C: c
好了,下面就来说说定制命令的详细步骤:
% C. M, j% g  E8 C4 w* S; L
  • 每一个命令都需要一个入口函数,格式是int test (int argc,char *argv[])。
  • 每一个命令都需要一个解释函数,用于man的调用。格式是void manTest(void);当然,函数的名字可以自己取。
  • 计算函数名字的hash,用于shell快速寻找函数的入口点。不过这个hash只是特别简单的计算方法,在后续的更新中,会考虑更换他的计算方法。目前的方法主要是将函数的名字的各个字符异或(^ )。在工程文件下tools/computer_xor下有一个xor.exe,是用于计算hash的。只要在控制台下调用这个程序,参数写你需要求的字符串。例如: xor.png
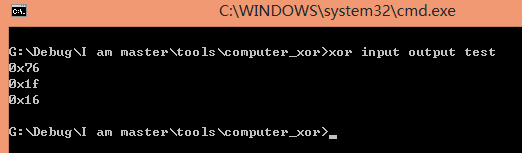
  • 上面算出的test的hash值是0x16,记下这个数字,我们在后续中会使用到。
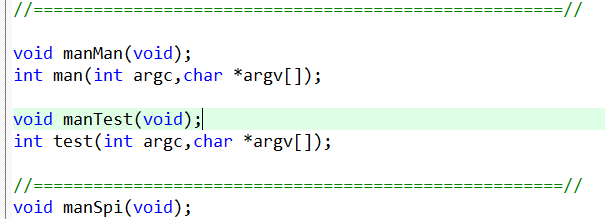
  • 打开commands.h,在里面添加两个函数的声明:test和manTest: xor.png
  • 打开commands.c文件,在cmdList中添加manTest和test:      xor.png
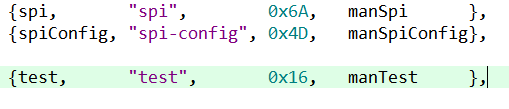
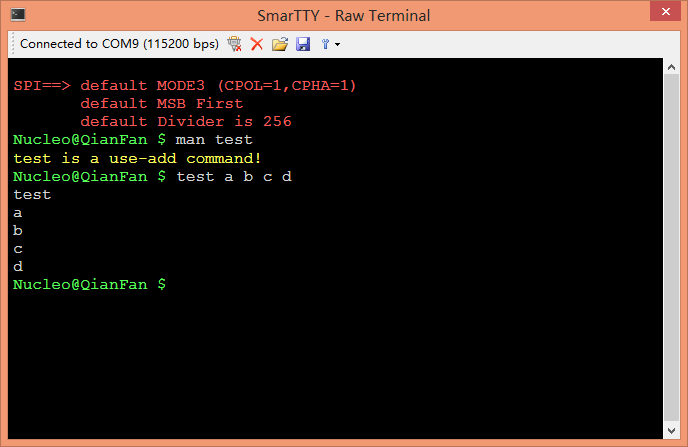
  • 新建一个源文件,test.c,并添加到工程中。写上test和manTest两个函数的实现: xor.png
  • 好了,目前一切需要做的已经做好了,编译,下载,打开smarTTY,稍微测试一下: xor.png
    # i) l; z# s' u/ A
    1 b) u( ~; n; n9 l5 u
8 b1 a3 _5 D& b' K: {! [& a
更多更有趣的功能欢迎你来实现!
, @# c8 \- }. E# @+ M  y: B
. d. R5 v' E9 U4 b% N3 Z8 ~- K7 H9 S+ Z- u/ ]! m- h
!
  N* Q) D/ P5 H* }7 N! p
qianfan 回答时间:2015-5-20 16:19:26
本帖最后由 QianFan 于 2015-5-21 11:24 编辑
3 R/ ^% j, z: h9 r' c4 n# u) V+ B. ^' ~6 t7 x( v0 S5 |
使用入门:
! y* w2 ]8 q$ S+ R+ ?; |) N* N3 M
  • 从附件中下载工程文件I am master 和 smarTTY软件并解压。
  • 打开工程,将hex文件下载至Nucleo334.将使用HSI作为时钟源。
  • 打开smarTTY,新建一个串口通信,115200,8bit,无校验,停止位1.% w2 S6 Z$ K+ Q. x# L' ?' `& ?

% Y* s1 b0 w$ k0 l  V/ pNucleo通电之后,通过串口发送这样的信息:  Z$ v' f# A& F1 y5 u+ P! j/ d/ S3 c$ d
start.png / d( L# t( m; I5 X' S+ Y% ?1 D/ w
先来认识一个命令 man ,类似于linux中的man 。当你遇到某一个命令而不知道如何使用的时候,可以使用这个命令。比如获取input这个命令的解释:# t5 z: i% n( O1 m
start.png . {" p0 A) q0 s" s
这个命令的功能是将引脚设置成为输入模式,引脚的范围是0-5,对用Arduino接口的A0-A5.现在,我们在0号引脚上面挂接一个LED,在1号引脚上面挂在一个开关(平时为1,按下为0)。可以通过input,output两条命令来切换他们的模式:
5 G( @2 A0 R" @- s( e start.png
% b8 g3 x) h- q3 R& |
- L0 A0 N$ D$ [5 p+ k1 E3 N6 p1 Q  e0 K
6 y" B& u; C# v9 {
在将引脚设置成为输出模式之后,就可以使用set,reset,toggle三条命令来设置引脚了。set是置1,reset是清零,toggle是反转。如果引脚的模式是输入模式,可以使用read来读取。如果read的参数不是0-5范围之内,那么显示的数值就会用N来代替。例如read 0 1 255
* _  M2 w* V& E( F6 e==> 1 1 N
! M( Y8 r# K* a+ `7 K  r显示0,1引脚的电平值为1,255是一个非法引脚。
* L' E3 H* M8 R  f  z# }+ Z2 l6 }2 Q/ M: g: k
2 `" L1 H1 I* p
其余命令的解释大家可以使用man来查看。我的英语很不好,man的解释大部分都是通过谷歌翻译的。大家可以帮助修改一下源文件的翻译,还请告知。谢谢!
9 L4 U/ c: I+ k1 g% e
- {* y& r& V( M5 m, }9 B0 c!
2 t: i, M7 N0 m. R6 O6 ~
qianfan 回答时间:2015-5-20 16:19:43
本帖最后由 QianFan 于 2015-5-20 17:20 编辑 5 L& @) A: h0 r% E

8 C  u5 x5 @3 _2 S; ~在我们平时的调试中,光使用IO接口恐怕难以满足我们的要求。还需要一些更复杂的通信协议,比如说SPI。下面我们就来说说SPI的使用。5 }- K3 I7 N3 F' j' L0 f
1 V' P6 Z: \* h/ T
不管什么时候,man总是我们靠谱的好朋友。: X' M: v# u) ^% @( \1 n4 ?- [7 ^  P
start.png - y( q0 q' R! m! M- M- s
在SPI通信上,使用板子上面表示的SPI引脚。这里就不详细解释了。可以看一下板子上面的丝印。
) B+ v4 b* a0 R; z- o, x
3 ?) r9 Z+ T- q5 S& H% C! S  g+ O
spi的参数有着固定的要求:
) `& [% T% U# M# w' @! e/ M
  • [ 表示将CS信号线拉低。注意[也是一个参数,后面需要至少一个空格;
  • r:9表示从SPI总线上读取多少个字符。后面的9代表读取9个字符,需要使用十进制表示。
  • 其余的参数使用十六进制表示,不区分大小写。前缀可以加0x,也可以不加。想FF,ff,0xFF表示的都是同一个数。
  • ] 表示将CS信号拉高。同样 ] 也是一个参数,需要后面至少一个空格。# u6 N) J, |5 s! H
& j) s) Y, d4 I) {
好了,就这么多,下面就来通过spi这条命令,读写SPI存储芯片W25X16.他的数据手册在附件中,大家可以下载学习一下。
; o! z. Y: n+ {( r4 Y# g. B先看W25的一个指令表:
- W) `) q8 T. X# |  z( N start.png % k) B; C4 Z4 t9 [1 g

# o+ ]! l( ?" _; o在原PDF的第17页。可以看到上面有一条指令是读ID,解释如下:6 o& z' {) B8 U
start.png
5 c  L$ n+ J, s5 a, [2 i, N" b; |% F7 ?7 m+ ]; T9 z
在面包板上面插好线之后,使用spi命令与之进行通信:
/ ]: g' R- ^6 R: R" J5 @2 W start.png % m; x, L+ m0 V( U% M% V
回应了两个数字,0xEF,0x14,正好与上表的数据吻合。说明通信正确。
8 s$ |4 |. n6 ?) O. }2 Y$ h; z6 A6 X1 @
通过查看数据手册可以看出,要想往一个地址内写数据,首先要写一个WriteEnable命令,在写完WriteEnable命令之后,StatusRegister寄存器中相应的WEL为会被置1,说明允许写。
# x2 j3 i  b5 _* m7 g7 o9 `; q% _ start.png
$ q) F+ G1 L9 T start.png 3 ~5 l# H; C( h8 z+ ~5 E$ O3 {
在写完WriteEnable命令之后,可以看到WEL位已经被置1了,说明操作正确。
- T6 u! d/ y$ U. L  b1 i9 L4 ]! N
' U1 u: m2 b# d1 T) H下面将第一扇区格式化,之后往里写如一些数据:' L8 X# ^# C& A+ z! L* O! @  F% |; t
start.png
8 r. j: y! r2 U" M+ g2 R* R0x20是格式化命令,格式化命令之后WEL位被清零,说明不能在继续写数据。为了能够继续写数据,只好在重新发送一遍WriteEnable命令了。
8 i! c0 i+ W# t: @; X# [9 P& B! S, M* w+ g7 f5 I8 w% H
读取一下格式化之后0x00处连续10个地址的数据:读取的命令是0x030 {! t3 [% W  J# @. _4 f
start.png . [: n: W* S# L0 _# j0 {  Y; P0 n
数据全是0xFF,说明格式化成功了。下面再将0x00连续地址处写如0x01 0x02 0x03 0x04 0x05 0x06 0x07 0x08 0x09 0x0A十个数字,写入之后再读取:
; D* U* |/ N; U* M4 G  u start.png , v' m4 k1 S# v* R
这里写入了10个数据,读取了11个数据,可以看到第11个数据是0xff,也就是没有被更改,写入和读取都正确。( A$ E5 y& T4 f9 X! l' Z+ w) @5 _' x
. Z; J- u2 l0 Y& C

; T8 R# Z+ l& T0 S1 W7 o! Q好了,spi的操作就说到这里。
% Y9 ^% a) b/ B6 P2 _1 ^) x当然,你可能疑问,这使用了默认的模式3,如果我想使用模式0怎么办呢?大家可以使用man spi-config寻找答案。
5 S  v5 l! l5 ~$ S7 W8 s; d* e- G! A: Y; J' ^

' y5 G9 [$ g$ [:
4 X/ K  H$ g& A' |/ E

102801-0001R-SPIFlash.pdf

下载

1.26 MB, 下载次数: 23

W25X16

qianfan 回答时间:2015-5-20 16:20:51
本帖最后由 QianFan 于 2015-5-29 13:07 编辑 ; a0 k6 P2 S5 W7 J1 ^5 a1 M) C, I

# ~7 b2 a$ e' L6 G
V1.0.4命令文件说明
' g3 |7 ?8 L7 H+ J. t
    在1.0.4版本中,新增了直接发送命令文件这一特色。下面就针对命令文件结合TCP/IP芯片W5100,进行一下说明。
! ~, p% |" y$ d1 h+ Q& R: K/ ?    spi-read.png
6 w$ M1 b8 m4 s% O    5100使用SPI方式进行通信,并且仅仅支持模式0. 还需要注意的是,对5100芯片进行读写的时候,SPI的速率不能太低。在之前的操作中,发现使用256KHz的SPI进行通信,不能正常的进行读写。因此在1.0.4版本中,将SPI的时钟频率提升到了4MHz。( j' q$ a# o1 h- h+ I
    上图是SPI通信的协议图。分为3部分。第一部分是操作码。读的时候,操作码是0x0F
( P2 t% h; ]* W1 t$ E6 C6 j4 e! [,写的时候操作码是0xF0 。 第二部分是5100寄存器地址,2个字节,分为两次发送。第三部分是需要写的数据。1个字节。! A7 s% @: y8 \: t/ m

6 Q0 J6 }/ j3 ?: [( ]0 t
; c" y! C- j; W% B    看一下相关的寄存器:
9 y$ \, z: B( H    spi-read.png
8 t1 ^# d; v# S) T比如说设置本机IP,就要分四次来写(本机IP由4个字节组成,每次只能对1个字节进行读写),如果设置成为192.168.1.3,那么应该使用这样的命令:0 `. W9 H( G5 P; x+ G% H; [
  • spi [ 0xf0 0x00 0x0f  0xc0 ]
  • spi [ 0xf0 0x00 0x10 0xa8 ]
  • spi [ 0xf0 0x00 0x11 0x01 ]
  • spi [ 0xf0 0x00 0x12 0x03 ]
    : w. \) v; S4 f. q6 ]' I( I/ `7 ~
    : U6 T+ {. U  H+ H' w
除了本机IP,还需要设置网关IP,子网掩码,MAC地址,共需要20次操作:9 n* U4 q4 m) w( B+ ^3 g" `
  1. spi [ 0xf0 0x00 0x01 0xc0 ]) t# `/ w. S0 e' a
  2. spi [ 0xf0 0x00 0x02 0xa8 ]
    & f" `8 \2 [5 h. l
  3. spi [ 0xf0 0x00 0x03 0x01 ]0 C8 _: ]) _8 u& L! _
  4. spi [ 0xf0 0x00 0x04 0x01 ]
    + R* Y7 I, R7 A; H* ^, o
  5. ) k, ?- K2 K: I: D5 j3 o( I; }: W
  6. spi [ 0xf0 0x00 0x05 0xff ]( }& ?1 u1 `5 Z- k" n( z$ y& K
  7. spi [ 0xf0 0x00 0x06 0xff ]
    / D9 D* V/ C5 |; }. R
  8. spi [ 0xf0 0x00 0x07 0xff ]/ w, L4 t! e5 M- c8 K( N5 X
  9. spi [ 0xf0 0x00 0x08 0x00 ]
    6 N' v9 X( c1 v1 H6 V- m  c

  10. 1 e4 r4 P& S5 \. C
  11. spi [ 0xf0 0x00 0x09 0xde ]1 [# x! }. e4 ]% |; }
  12. spi [ 0xf0 0x00 0x0a 0xad ]9 j' Z: F% @! q" k
  13. spi [ 0xf0 0x00 0x0b 0xbe ]
    ! U2 ^3 p: ?' ?
  14. spi [ 0xf0 0x00 0x0c 0xef ]
    0 A# w# ?+ n( V- O$ U, F9 `; I5 Y+ }
  15. spi [ 0xf0 0x00 0x0d 0xfe ]
    4 g$ ]. j( @% Z, _8 e
  16. spi [ 0xf0 0x00 0x0e 0xed ]; o: c6 K9 u6 q- r% W) C
  17. + o5 E9 p( m+ ], G( z% |9 ]
  18. spi [ 0xf0 0x00 0x0f 0xc0 ]$ Y# |& f+ x5 m$ _' Z+ Y/ t
  19. spi [ 0xf0 0x00 0x10 0xa8 ]
    4 ~, |5 ~& n5 o0 H
  20. spi [ 0xf0 0x00 0x11 0x01 ]
    2 W$ k5 j2 r) X7 ]
  21. spi [ 0xf0 0x00 0x12 0x03 ]
    : k% G" U+ y6 k! f

  22. 6 Q+ O+ L, Y4 E: k8 q
  23. spi [ 0x0f 0x00 0x01 r:1 ]: i. W& d( k" J: B9 Z5 a% V
  24. spi [ 0x0f 0x00 0x02 r:1 ]
    - K; X; R6 v7 O# o, J8 X
  25. spi [ 0x0f 0x00 0x03 r:1 ]4 y. e0 \" a# W" q5 N
  26. spi [ 0x0f 0x00 0x04 r:1 ]
    ! t# W$ e. W! A2 Z
复制代码

) A& q- x$ i8 f在每次给5100通电的时候,都需要重新发送一下这样的字符,太麻烦了,所以索性将这些命令保存在一个txt文件中,直接通过smarTTY发送文件:
9 H( d+ K4 w7 |+ a spi-read.png
8 o/ E0 R! d( p$ Y& G点击smarTTY中的send a binary file(在上图中用圆圈圈出),选择w5100.txt :
# J5 p, V5 Z- p5 P6 n0 A1 h spi-read.png
+ M! W8 M2 l" F! b- g& W$ l4 v3 B最后四个命令是读取网关的ip地址。在设置完这些寄存器之后,就可以使用windows上的ping命令来测试一下了:
% A/ x5 K" h8 y* ]6 h( V spi-read.png # E' i) U( t8 R1 z: V5 U

6 k  E2 w% H  G断开5100的网线再ping一下:5 M8 a5 h% Y; B
spi-read.png 5 @( u" D% {" u; J' W; J

- e  X8 e6 {) M) m
4 j% e1 M9 J2 i: ~% L- [:
0 L/ ^/ Y/ o  z7 h9 a$ S

w5100_Datasheet_cn.pdf

下载

1.8 MB, 下载次数: 7

W5100_Datasheet_v1.2.5.pdf

下载

1.61 MB, 下载次数: 5

w5100.txt.rar

下载

214 Bytes, 下载次数: 6

命令文件

qianfan 回答时间:2015-5-20 16:21:18
请管理员不要删除这些评论,这些评论的位置留以后更新之用。。。
qianfan 回答时间:2015-5-20 16:22:01
请管理员不要删除这些评论,这些评论的位置留以后更新之用。。。
qianfan 回答时间:2015-5-20 16:22:21
请管理员不要删除这些评论,这些评论的位置留以后更新之用。。。
qianfan 回答时间:2015-5-20 16:22:55
请管理员不要删除这些评论,这些评论的位置留以后更新之用。。。
qianfan 回答时间:2015-5-20 16:23:14
请管理员不要删除这些评论,这些评论的位置留以后更新之用。。。
qianfan 回答时间:2015-5-20 16:23:31
请管理员不要删除这些评论,这些评论的位置留以后更新之用。。。
creep 回答时间:2015-5-20 16:36:45
你这要更新这么多楼么
沐紫 回答时间:2015-5-20 16:36:55
好的。要是还不够你继续占,回头我把我插楼的删了
关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版