




|
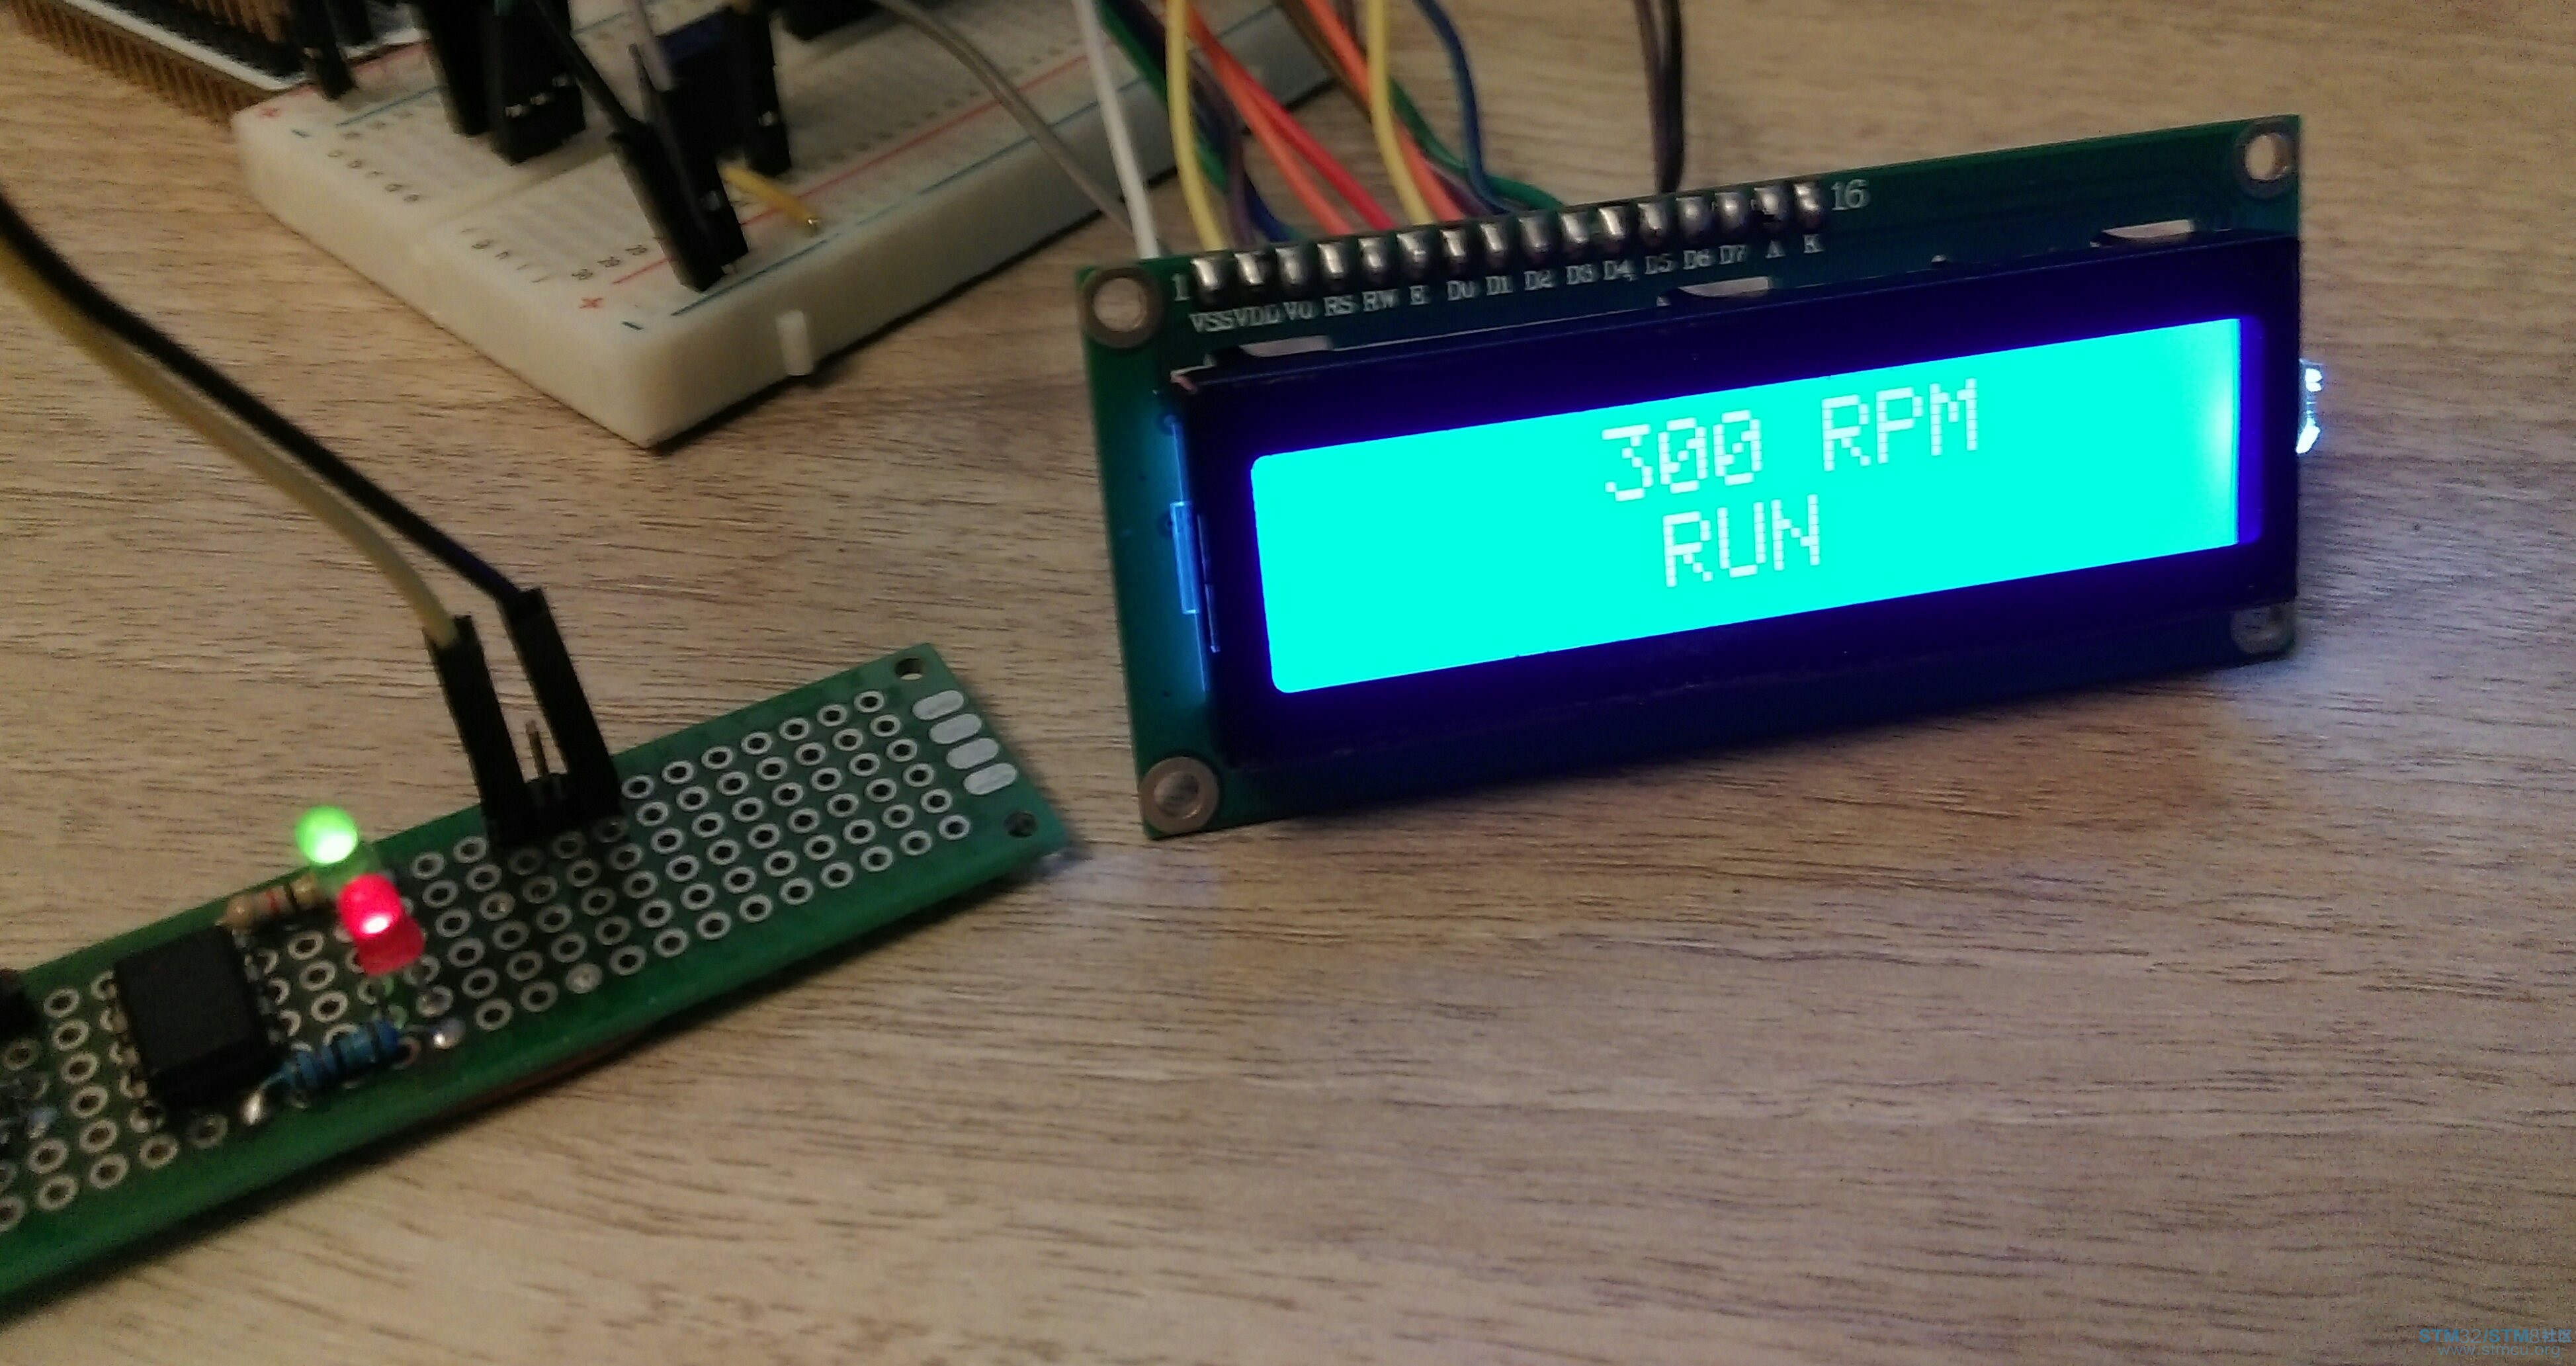
本帖最后由 pythonworld 于 2016-5-12 19:13 编辑 8 ^" u5 R% { f8 Y 电机测速仪组成:ST188红外传感器+555施密特触发器+STM32开发板+LCD1602液晶显示屏# L3 `. z6 O, W: w B' x B a 基本原理就是用定时器捕获功能测量测速脉冲的周期,然后转化为频率和转速。 主程序: , \7 o! ^+ C3 { H) I+ a int main(void): ]/ T. {. n$ ]3 q& @! I {7 M: C; V9 {% r) I: o1 N6 z. N /* USER CODE BEGIN 1 */! m) ~" t) @$ ]5 Z /* USER CODE END 1 */ 5 c6 Y! E& p {9 A /* MCU Configuration----------------------------------------------------------*/ 8 X# ?6 V- w# T9 x/ x: X9 n; _ /* Reset of all peripherals, Initializes the Flash interface and the Systick. *// `. X* m3 G, o. Y" U( i HAL_Init();, [9 I2 d' m/ F: p ) B8 ]( H- V# t4 A( u /* Configure the system clock */ SystemClock_Config(); " |! E5 A2 q7 y+ n% q: D8 @; z& i /* Initialize all configured peripherals */* d4 ?" {+ R; `; O MX_GPIO_Init();/ _8 p9 g J( e MX_USART2_UART_Init(); MX_TIM2_Init();8 q2 K* { |- `/ {/ ^- o7 a /* USER CODE BEGIN 2 */" D- r4 X5 j4 K% n q 9 F5 C r$ k4 p7 a! g3 d. A LCDCOM(0x38); LCDCOM(0x0c);! H( U K& R3 d3 V LCDCOM(0x06);0 @; h3 P4 M% B { LCDCOM(0x01); & R; V$ k6 b' c( v6 v , E1 }& D0 X0 X HAL_TIM_Base_Start_IT(&htim2); HAL_TIM_IC_Start_IT(&htim2, TIM_CHANNEL_1); __HAL_TIM_ENABLE_IT(&htim2, TIM_IT_TRIGGER); , D/ H d9 P2 }9 I1 j; A2 u if(HAL_TIM_IC_Start_IT(&htim2, TIM_CHANNEL_1) != HAL_OK) { /* Starting Error */ Error_Handler();& Q4 r4 W3 h4 [ } / b: S l z X+ w. o5 S /* USER CODE END 2 */' o( l1 J8 G7 x* f4 q) U * x$ N2 B3 ?& b' x" p /* Infinite loop */ /* USER CODE BEGIN WHILE */ while (1) {# l5 ]' b0 h9 @2 ` /* USER CODE END WHILE */5 g7 D- H. k8 f /* USER CODE BEGIN 3 */ HAL_Delay(1200); LCDCOM(0x01);; u- z$ H1 R8 ?5 n. T HAL_Delay(10); LCDCOM(0x80); if(status). z5 h6 V" ?- w3 ?4 w% K {# i3 G8 h- x! v ^ status = 0; printf(" %6.0f RPM\n",8000000.0/uwIC2Value2*60);7 x, P j) r' Y( e LCDCOM(0xc0);" P. s, o# ^7 Y" _# A8 R- E3 n printf(" RUN \n"); , g; h/ h6 g. X' x# _' W: V. n if(uwIC2Value2<2)+ @3 _( p% ?5 j N { LCDCOM(0xc0);* D7 h: \" X- r printf(" HIGH \n");2 y6 }/ m P/ |/ d8 k } } else- d5 F# |5 t" ]8 _; h { LCDCOM(0x80); printf(" 0 RPM \n"); LCDCOM(0xc0);5 E" M) A; l E4 e7 W0 A printf(" STOP \n");0 G; l3 y* z+ o. R } 4 _ s& h% O' L // LCDCOM(0x18);( P/ E6 ]9 S" o9 v }, V$ J$ [- u4 k$ q: B( j+ n& d /* USER CODE END 3 */( s1 W- |! @% i; z9 o6 k4 @ ' s' a4 u7 e% Z7 H1 @ } `1 F0 T; F1 \2 ? 定时器触发捕获回调函数 :$ r" X4 y/ d! j& j2 e+ V void HAL_TIM_IC_CaptureCallback(TIM_HandleTypeDef *htim) {8 u$ }( C- Q+ o7 {( V) i // HAL_GPIO_TogglePin(LD2_GPIO_Port, LD2_Pin);) y* y) {. i6 f4 M uwIC2Value2= HAL_TIM_ReadCapturedValue(htim, TIM_CHANNEL_1); status = 1; } 8 Z0 }- }" L6 H# ^. \ ~' _7 Q5 U |
1
2

| 给电机个图片 |
给电机个图片 |
| 谢谢楼主分享! |
| 谢楼主分享 |
|
谢谢分享 |
| 签到签到 |
签到一下! |
 微信公众号
 手机版


