- #include "stm32f10x.h"7 d, Z- c6 _: L3 ]! o8 H5 c
- #include "stdio.h"
5 l# n" \% S& b! o6 C1 }, \8 s/ P - uint8_t flag = 0;' W0 ?4 F a9 r. {4 O" j
- void STM32_LED_Configuration(void)
& h- A! ?+ `! f+ \ - {5 [* u9 C1 p$ A+ B
- GPIO_InitTypeDef GPIO_InitStructure;
% o. o: E' U4 U0 V: K9 ~ -
; M* ~- p7 Q6 G) f9 l: V3 R$ x% ~3 v& H - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOD,ENABLE);9 v% z! F0 N8 E' X* m% C% a. \/ v
-
# M, v9 ?& n1 A6 n- L! R - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP;
1 A6 |# q7 \9 f0 ^ A6 S9 Z2 p - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; E$ M4 I* f& k/ ^8 O5 r
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_2|GPIO_Pin_3|GPIO_Pin_4|GPIO_Pin_7;* I0 Z" d. P3 ]/ W3 j
- GPIO_Init(GPIOD,&GPIO_InitStructure);
5 H& Z" r$ p4 d( ]6 R - ! x! w/ Z# a- @0 y0 [ [
- GPIOD->BSRR = GPIO_Pin_2|GPIO_Pin_3|GPIO_Pin_4|GPIO_Pin_7;1 T8 P8 N; n1 h2 |
- }
9 O* j3 N; l1 d1 l8 l" B - void NVIC_TIM5Configuration(void)
1 |: L3 l0 v/ S3 m1 U - {1 z8 t% W* K2 U( D; q
- NVIC_InitTypeDef NVIC_InitStructure;: |% Y2 T5 o- a* ?) B7 X
-
# V( z2 p6 E# r% k! c, b; R$ @% X - NVIC_PriorityGroupConfig(NVIC_PriorityGroup_0);
# P" \; {4 p3 K) T# y - NVIC_InitStructure.NVIC_IRQChannel = TIM5_IRQn;
. n- \3 W6 f3 Z0 F% `6 M- k* d - NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 0;
( V! Y0 s) h! e4 u& B: `4 Q - NVIC_InitStructure.NVIC_IRQChannelSubPriority = 3;8 r& E% W3 F7 m/ v
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;3 {. s9 f" G" c; `6 N+ J, {4 q
- NVIC_Init(&NVIC_InitStructure);
, W" y' ?! i, c( _ - }% o( u7 z" ?2 i
- G' Z$ z! z V/ w4 J
- void TIM5_Init(void)
' B: F! y4 [1 ]4 Z6 |. F' Y e - {
5 R K% `5 G0 ?1 r8 s+ d9 E - TIM_TimeBaseInitTypeDef TIM_Time_BaseInitStructure;2 ]* K4 _! a1 e2 P, A
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM5,ENABLE);//打开TIM5的时钟;2 k7 F) o1 f7 m; L
- ) K: u" {7 T- W$ m( g
- TIM_Time_BaseInitStructure.TIM_Prescaler = (100 - 1);//预分频器寄存器1ms" _. o# E8 D; b+ l! p9 x
- //这个是你要设置的预分频器的数值;
$ y# j- a- G- q4 ` - //就是将你的频率分成多少比如说你要将其分频成36000HZ的话就是预分频的数值设置成72000000/36000;
8 c: o5 B/ q7 L- ~* f" J: q - //这个值就是用来和计数值相互合作的,可以减少一个数值的使用大小的范围;. ?6 t1 v* }% W K" G( L+ _1 l
- //16位可编程(可以实时修改)预分频器,计数器时钟频率的分频系数为1~65536之间的任意9 o6 d Q* S- b/ W. {4 c
-
1 F* d7 g7 p; R( d8 z - TIM_Time_BaseInitStructure.TIM_Period = (720 - 1);//自动装载寄存器
/ s6 u* `* o' X5 N% n - //这个是你要自动重装载的值;
( i# g) K! i' p' t# z - //只要这两个数是72M的整数倍即可(72M是APB1没有进行分频的情况下的数值,如果分频 的话* j4 T/ Z" H ^7 \. |+ A& k2 V
- //需要的就是*2,
# S- u! {8 Y5 _( P - TIM_Time_BaseInitStructure.TIM_ClockDivision = 0;//这个就是一个时钟分割;现阶段没怎么用的到# {6 w4 l* m& ^( `1 Z- m
-
3 v7 z' P, o4 z7 Q$ W - TIM_Time_BaseInitStructure.TIM_CounterMode = TIM_CounterMode_Down;1 m6 f( X" J' T
- //计数的方式;$ Q7 Z+ d" G4 ^# A* `- N, @
- //向下计数;
/ V. N8 K3 i. @$ V! f7 s5 q - ( q- L" K, F# l
- TIM_TimeBaseInit(TIM5,&TIM_Time_BaseInitStructure);
1 t* p$ C2 X$ R" ~* g/ h/ w - //初始化TIM5
6 R5 d1 r; i- w3 O! o3 d4 S5 g - 6 D! ~8 @% D a; }$ W% C, n
- TIM_ClearITPendingBit(TIM5,TIM_IT_Update);
0 ~6 c. V* U% M. t8 K6 i - # w& ]8 P3 i/ }+ [) {, M# ~; W
- 7 W7 M! h9 H( n: W. R
- TIM_ITConfig(TIM5,TIM_IT_Update,ENABLE);
: Z1 T% O6 u7 d; ?: S. v7 G - //这个是使能中断;7 `" w* L9 B3 ?; R% E a& D! t; S
- TIM_Cmd(TIM5,ENABLE);
! q% R; |2 W1 V# _ - //使能TIM5# E3 g4 ^' t* U7 A+ |9 R9 y, @
- }5 D( @9 x* {3 K0 J4 i5 q
- void TIM5_IRQHandler(void)
5 @# Q8 Z+ B# B - {8 b/ t, `, s& g/ Y- a6 v2 u1 ?
- if(TIM_GetITStatus(TIM5,TIM_IT_Update) != RESET)# T8 J0 T2 H" {$ x6 w0 p. H' y9 O1 t
- {
: @4 |3 i* ?* q - TIM_ClearITPendingBit(TIM5,TIM_IT_Update);' E) u2 U- }% Q0 J C, N( o
- flag = 1;
2 b- v3 r2 o; a$ `2 C' c% R - GPIOD->ODR ^= GPIO_Pin_7;& x' n* X- P1 ? X {% p
- }
: x1 e& l& u- J0 M- v8 W% H* E8 V& O - } 0 ~5 i# e( D" a8 ^/ K; z
- void STM32_USART_Config()1 H! k9 M; `' s, \- e: |2 {6 o5 g
- {
8 T9 Y3 a) z9 p, c6 T2 j3 [' L' w - USART_InitTypeDef USART_InitStructure;
9 s7 \' f$ H4 v - GPIO_InitTypeDef GPIO_InitStructure;, D/ _6 x% V* J! F) X+ ^
-
/ j$ Y- E0 E4 p4 C8 M - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOD|RCC_APB2Periph_AFIO,ENABLE);2 }! J+ M( c$ c( U; S
- GPIO_PinRemapConfig(GPIO_Remap_USART2,ENABLE);
8 u! D- S9 f5 P - RCC_APB1PeriphClockCmd(RCC_APB1Periph_USART2,ENABLE);
8 }! F o% ~) c6 h - $ J Q' w% z" l! v% R
-
$ Z" x" p7 w/ k% H+ [ - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_5;8 U0 g9 _. K) a) O# d
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;
) h0 t) Z' I6 @, V - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;: A& z! s" R# \6 |5 @3 ?( h3 W) g
- GPIO_Init(GPIOD,&GPIO_InitStructure);
/ h u1 Q! s4 Y6 G* l- S; s - 0 x$ k8 W7 G) f" o9 H
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_6;* O! k: F) S3 l5 E ?
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING;
+ z# E* w6 |7 b# ?! a! h* M& T* Z - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
/ j. R+ z D0 G& [ - GPIO_Init(GPIOD,&GPIO_InitStructure);
* H9 y2 r. c; N5 Z: V -
2 z: q9 B9 k2 q: `8 w& g) Z$ G, b - USART_InitStructure.USART_BaudRate = 115200;0 u' N9 p' Q, U( _ K2 p' p+ t
- USART_InitStructure.USART_WordLength = USART_WordLength_8b;
4 U% E" Z* M1 \$ V - USART_InitStructure.USART_StopBits = USART_StopBits_1;9 v+ D6 R- I0 N6 r3 T
- USART_InitStructure.USART_Parity = USART_Parity_No;: }# b& `2 M& |1 c7 c* K- ?
- USART_InitStructure.USART_Mode = USART_Mode_Rx|USART_Mode_Tx;
! U- d! E& K! |& B1 L1 x$ W - USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;
0 t7 D" \) N/ s - USART_Init(USART2,&USART_InitStructure);
# f7 d/ b; _9 p! f - : `6 r/ M- [; c. A* J( w" P
- USART_Cmd(USART2,ENABLE);7 D& Y) L: x+ Y' r; F
- }7 e2 @' O% |6 l6 i, J" B {4 L
- / `9 ~6 c4 L2 j6 b- ^# [
- #ifndef MicroLIB' I! l8 o% ?. F
- //#pragma import(__use_no_semihosting) //没有实现fgetc时需要声明该参数
' V' O q! o/ @+ @ - /* 标准库需要的支持函数 使用printf()调试打印不需要实现该函数 */
5 e, T8 O. Z% {! D( h - struct __FILE ! d$ @* T# o1 w- {! ^: [* c1 b
- {
( z* @2 v1 r; z5 P - int handle; 4 C. M& D6 R, ~8 z$ m
- /* Whatever you require here. If the only file you are using is */ " v* I: f8 u' A) x, J& Z% _
- /* standard output using printf() for debugging, no file handling */ 6 b8 H9 G* r n
- /* is required. */
' w1 S. T( a2 R3 }6 y, [ - }; i+ [2 g# H7 d2 J( a
- & y9 `0 r; l8 t( G" R6 K3 c
- FILE __stdout; , S9 D' M- c' [: ~5 h% n8 Q
- //定义_sys_exit()以避免使用半主机模式 / X$ O8 _6 V0 Z3 n3 ]
- _sys_exit(int x)
) S2 A2 N6 G: g3 o t - {
9 [2 \+ n8 M1 o: G6 y2 Q - x = x; P2 k5 F5 u. {' N: D
- }
. s6 i7 q. p% n - /* 重定义fputc函数 如果使用MicroLIB只需要重定义fputc函数即可 */ $ u7 \7 E+ f& v% J( h
- int fputc(int ch, FILE *f)
: B" e5 A2 [4 Y: t0 U) A - {% F" ^4 ^) c1 {! q" W2 r4 ^
- /* Place your implementation of fputc here */
( R: V/ i m0 |2 f1 E - & I+ S: j8 @& I( D. i
- /* e.g. write a character to the USART */
# S" Y. o5 K# j& E* ~) S, z3 j+ i$ J: L - USART_SendData(USART2, (uint8_t) ch);* i& E6 R) G. l/ r4 a; p- Y- e
- 0 `3 f9 E" Y; O
- /* Loop until the end of transmission */
$ N9 g" [% o6 y5 Y4 R - while (USART_GetFlagStatus(USART2, USART_FLAG_TC) == RESET)% {4 x2 H! c; h. X# q W
- {}
+ c# E8 q$ M* z" B' z - 0 g; E( f4 s& }+ c- Z9 ]' T& m
- return ch;
( ]8 a- F: m% }; d) K! T! J, b - }" X% V5 y5 k. W
- /*
' x% W) G9 C! k& Z5 n) L - 可以直接使用putchar
) y" D+ b5 D N0 \, J7 Q" E3 Q1 d - 不需要再定义 int putchar(int ch),因为stdio.h中有如下定义: ^0 p' k+ p& B* E V0 x7 R" }7 p
- #define putchar(c) putc(c, stdout)
9 T1 N1 s |8 T$ p2 f2 f: k4 T$ G - */
; v% s1 k9 q9 ~2 O+ i - $ F6 C( j& w# ^$ v, y; e( r
- int ferror(FILE *f) { & U$ ?3 U2 I3 P3 S! s, u
- /* Your implementation of ferror */
3 c! ^1 \6 a+ Y e- O9 X! S - return EOF; , Q( U5 P6 W$ m5 n" c
- }
7 q. H9 x7 @4 ~" r& `4 D( d8 [: f - #endif
) @7 k) K& o: A7 c: ~
7 S) s& C- t9 R/ j2 T- FILE __stdin;) |. J- f7 e, V) E- t
4 ~, w' f& [. G* y7 F4 ` D- int fgetc(FILE *fp)5 X8 @7 C8 y/ R H' ~* i& x
- {
) E7 Z0 z- a8 `6 j5 a% J; w5 ~% J - int ch = 0;6 }5 d+ r6 A2 L k+ v
-
6 n4 L4 X8 h* p- v& ~ - while(USART_GetFlagStatus(USART2, USART_FLAG_RXNE) == RESET)
$ n% ~$ s* K. o. j - {
8 C' a j, ]* ]4 W - }" w, h( K4 t/ @6 r; b' W
- 4 \* h1 l) v2 i9 C7 m. K5 o2 d. \
- ch = (int)USART2->DR & 0xFF;& \: Q3 k4 u6 [1 P; c& D2 u
- 9 p3 Z6 k& z6 G7 m8 ?# |) I' T
- putchar(ch); //回显
; W: h8 }( G6 v/ a -
* @; k- A: |" E# k l f% U/ L - return ch;
t8 [; ], {) P5 i% R - }
$ H! m0 v. H) j/ Y- m - / \7 x) R2 o# d
- int main()" s8 A9 R: n. X5 c5 f( U
- {
- a. {9 T0 _% b; x* x) |& c# B. c - uint8_t Count =0;
- p$ L$ C3 ^! v0 c$ `1 g" _1 m - uint32_t PwmValue = 0;$ `4 p" a7 t( W% R
- uint32_t DirValue = 0;! j# M% K7 d/ y: L
- STM32_LED_Configuration();
. z2 I+ i: o1 p5 a - NVIC_TIM5Configuration();. T, a# }0 h. H! m' H; U
- TIM5_Init();+ A2 M/ J: @+ t: x6 z) Z5 F
- STM32_USART_Config();
+ x" `; m: U$ ^, k% R* t1 G -
Q( t% ~" ~% T: ^( F8 K8 u - while(1)1 u* y! Z5 o0 v1 j( b3 d$ Q
- {
% ]7 L% _% w3 H; N; `" G1 ^5 y+ Q
9 M- G b7 k) L* g, W- if(flag == 1)
6 W8 v( ^5 u1 Y. f - {
: g8 J9 k) P% c6 ~6 a; } - flag = 0;
) l8 y+ v& p* e3 O1 c - printf("\r\n TIMI的实验,第%d个周期发送数据 \r\n",Count++);
c D& u7 Q2 h2 `$ C - }
. t; }6 m r, ]' U ~+ z, H - # O- c. Z, y) K# D# A: a
- }
7 }# I& U9 A% |) H- x - }
4 x! Z: X5 h# t, P - , Q+ w2 ~. }' c5 C
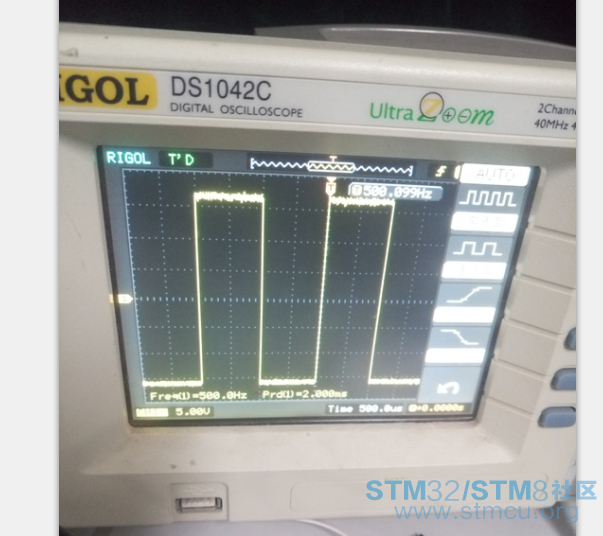
( g! b9 n0 z8 t) y) l$ i- <img src="https://www.stmcu.org.cn/module/forum/forum.php?mod=image&aid=390661&size=300x300&key=254b7fc2b1c5f5b3&nocache=yes&type=fixnone" aid="attachimg_390661" alt="" border="0">- |" m* T' M" ?0 y# V) s
- $ B, f3 q3 Z9 ~
- 在下有个两个问题想问一下:9 J8 f4 i6 S- G* }" l6 H
- 1:为什么我设置的是1ms去点亮一下,为什么测试的是500HZ;
) U2 m* Y6 W" b; s2 {, ] - 2:我在改定时器的数值大小的时候,为什么我改到频率的数值好几M以后,还是显示300KHz;, j2 p' g# L; r" X
- 希望大家帮我解决一下
: i# V) h% i, \8 k8 c' M
" Y9 g, R3 W" v% X0 r2 j8 n0 ^+ D6 y |





 微信公众号
 手机版


2、第二个我是猜想的,频率高了,系统频繁中断,实际上这些都是需要频繁执行执行压栈出栈指令的,因此时间都耗在这里了,所以频率高不了;解决的办法可以用定时器做50%输出的PWM波,频率肯定可以提高,但最高到多少我也没试过。
懂了,谢谢,嘿嘿