本帖最后由 RuiJack 于 2017-8-30 21:22 编辑
5 B' ?+ o3 D" Z$ }' D' i
) _) D$ d: L; C" ^ R3 V/ K 此次培训的视频和工具大家都差不多能介绍的都介绍了诶,我们还可以怎么玩玩?
2 ^: s$ Y r: g3 O2 W 好像之前一直想把四轴用的电调也做来玩玩,但又不会电机控制咧。这次好像可以捡个便宜,用ST的库来仿照做一个?& V! |) V! l+ m0 N
G6 b- A- X) h1 i9 s$ G 那么,初步想法是这样的 -> 原来的工程 + PWM捕获 = 简易电调。
% `" f& T7 m4 v4 h0 c 连工程都用原来的,可是懒到家了。
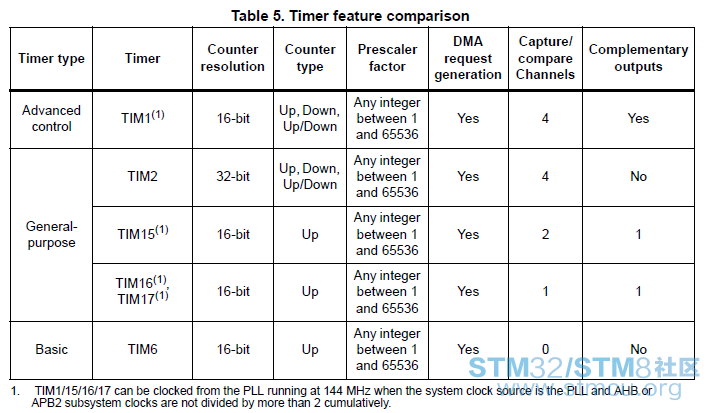
, U: X, ]* W: y. F6 c8 j 好了,首先来看看可用的资源。nucleo-F302的板子,电机驱动库SPN7的示例功工程中已经使用了TIM1,TIM2,TIM6,TIM16,额。为了保证尽可能少的改动,来看看还有哪个定时器可以用吧。
) n/ J$ c$ g& Y5 [! } s/ Y
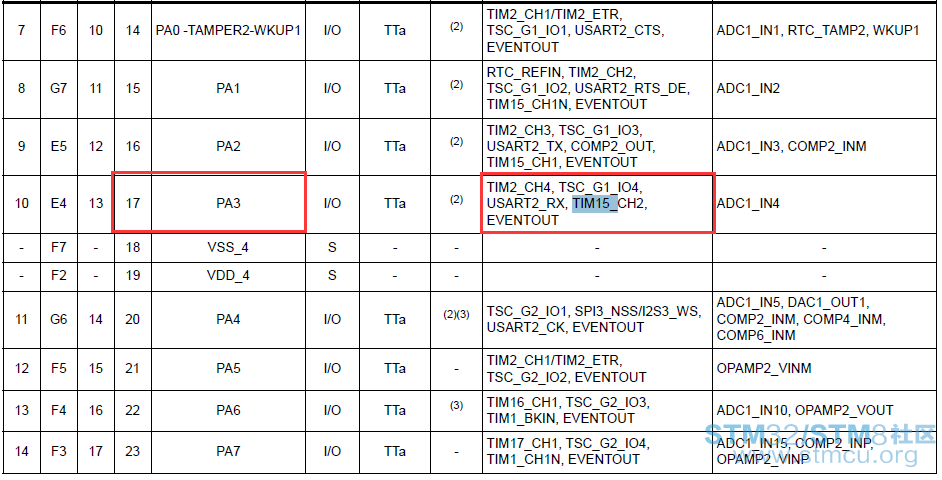
3 E, ]5 V* k/ y, Y/ a 好吧,至少还有两个定时器可供选择,TIM15,TIM17,但是板子上已经有很多已经都有用了,有些也被电机驱动库作为其他功能用了,对照数据手册和nucleo-F302板子的AD PCB功能,来寻找可用的GPIO,这里就省略耗时的过程。来看下其中一个可用的IO: L1 j1 u p" _2 u9 M6 z
+ h" |/ K2 s5 @3 U2 Q8 H
是的,你没有看错,这还是UART2的RX引脚,已经被用了,好在可以暂时不用串口2来接收上位机数据,只用于向电脑发送调试数据。对应板子上的插针是& x3 G/ E% a/ l- r
( s% ~; T" M4 {4 Y7 m! X) } 刚好还有个插针,后面再介绍下这还有个方便测试的好处。
r# v6 z, U \1 f
5 H7 q: f$ p1 D# D/ N6 F! s 好了,继续正题。接下来开始初始化TIM15 CH2.之前还没有接触过HAL库,很多地方就参考库中的例程来了。
! h! r6 j( v/ R! s' q 首先是GPIO初始化。之所以连这个也提出来,是因为一直在纳闷儿引脚要配置为复用上下拉模式,可能有段时间没用32的定时器捕获模式了,有点忘了。
% [: u9 R. t. |1 q+ c0 {& T4 ?1 r: _! }) [# ?# N3 ]
- GPIO_InitStruct.Pin = GPIO_PIN_3;
. V4 Q" m; c4 u# H- L! Z - GPIO_InitStruct.Mode = GPIO_MODE_AF_PP;
3 J2 @- o3 N' q1 r. s: }9 O - GPIO_InitStruct.Pull = GPIO_PULLDOWN;0 h1 t5 T/ x5 j8 I0 E Y
- GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_HIGH;
3 N; A/ a" S5 N7 }; Q' s - GPIO_InitStruct.Alternate = GPIO_AF9_TIM15;5 {; [' V" E6 m% S( F
- HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);3 k+ ^7 @% z1 x/ s5 g: |
- htim15.Instance = TIM15;+ _" R! q9 G) a0 a3 `
- htim15.Init.Prescaler = 72 - 1;
3 u% B3 m5 t' ^* } | - htim15.Init.CounterMode = TIM_COUNTERMODE_UP;
% e4 J) O8 ?' n! `/ c2 V( q! ? - htim15.Init.Period = 0xFFFF;1 j$ u. j( F! j. o0 A S) q
- htim15.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;
" ^2 b* o! \* i; d' p9 ^& N4 ?& G; A - htim15.Init.RepetitionCounter = 0;
8 O% U0 V8 X5 K - htim15.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_DISABLE;
+ J4 u2 O2 |- e* p - if(HAL_TIM_IC_Init(&htim15) != HAL_OK)
8 s1 h" H9 \- D7 U* e6 h6 v - {: V9 Q; Z; K& O/ b! ?' L
- BSP_LED_On(LED2);
1 y- S% X0 |6 a1 M( X: e |0 C3 x" v - }2 `# @6 R5 k7 g9 p2 ~
- sConfigIC.ICPrescaler = TIM_ICPSC_DIV1;
3 j- ~8 A3 ^$ C4 b - sConfigIC.ICFilter = 0;1 c, I$ d0 J! W' a2 u9 ]
h- M# c4 I) Z! d- f- sConfigIC.ICPolarity = TIM_ICPOLARITY_FALLING;0 r+ ^* f, ]5 i6 H5 E* n/ B% h
- sConfigIC.ICSelection = TIM_ICSELECTION_INDIRECTTI;
- _! A& C3 \3 X/ e7 U* b) Z - if(HAL_TIM_IC_ConfigChannel(&htim15, &sConfigIC, TIM_CHANNEL_1) != HAL_OK)
3 L4 N2 B `9 ^, r. ~ - { 1 Z1 p% }* [4 T/ L& s2 z
- BSP_LED_On(LED2);" E( h, O) @4 K* Q( i
- }
% R/ j: n+ k$ q) p( b
( }5 b5 W3 L3 J/ e7 R& Y- sConfigIC.ICPolarity = TIM_ICPOLARITY_RISING;
1 w( B6 k: c% B- b7 L - sConfigIC.ICSelection = TIM_ICSELECTION_DIRECTTI;. L/ P$ Z3 F4 v- N7 `5 K- N
- if(HAL_TIM_IC_ConfigChannel(&htim15, &sConfigIC, TIM_CHANNEL_2) != HAL_OK)4 | ?3 P7 x$ [
- {. _5 E% z1 \! X3 O7 ]7 |
- BSP_LED_On(LED2);
. w* [9 ^& U% J - }- L0 c/ L( p: M0 c! E0 |
- sSlaveConfig.SlaveMode = TIM_SLAVEMODE_RESET;& w8 k) U( R. V, o2 m z& \
- sSlaveConfig.InputTrigger = TIM_TS_TI2FP2;
+ t+ l. n( o; `% p u - sSlaveConfig.TriggerPolarity = TIM_TRIGGERPOLARITY_NONINVERTED;
, @8 H- h+ S6 w' n5 }$ B1 I - sSlaveConfig.TriggerPrescaler = TIM_TRIGGERPRESCALER_DIV1;# U- z- U r$ |( }7 o3 t! E
- sSlaveConfig.TriggerFilter = 0;$ S1 K9 V6 `# q. L
- if(HAL_TIM_SlaveConfigSynchronization(&htim15, &sSlaveConfig) != HAL_OK)4 L, f% v# U @1 `5 y
- {
) t0 P+ n! ~1 w, W9 R - BSP_LED_On(LED2);- @2 ?$ p8 a1 Z' M/ |+ v' ?5 O- U2 d
- }
G4 B2 m. Z7 e
- if (HAL_TIM_IC_Start_IT(&htim15, TIM_CHANNEL_2) != HAL_OK)+ M0 o+ F# L+ Z- R" y+ Y
- {
# o" q! S: Z& R5 i" ]1 p - BSP_LED_On(LED2);
/ F% T" |0 {) j4 B2 b5 L - Error_Handler();
* s! s! |0 b& H# u - }- k5 v# H& @! ~* o8 Z
. ?4 e) J% J F! v+ C; d2 L! h- if (HAL_TIM_IC_Start_IT(&htim15, TIM_CHANNEL_1) != HAL_OK)
; ~+ S7 K( B: b+ T3 b - {
; ]9 ?2 k. ]7 |1 a( X - BSP_LED_On(LED2);
" ]& V) M1 _: x7 g% D - Error_Handler();
; `2 F; p8 Z% H* y( Q1 L - }4 A2 m( N1 u C; O# D* H
- #define TIM15_IRQn TIM1_BRK_TIM15_IRQn& k. X W( B3 R
- void TIM1_BRK_TIM15_IRQHandler(void)1 m* g3 M- _0 k% U
- {
- N3 i9 y2 B) z' [
+ e# W- V! o$ i* t% B- if(__HAL_TIM_GET_FLAG(&htim1, TIM_FLAG_BREAK) != RESET)
2 t6 w6 X& ^: D" e5 m) `2 i# h7 d - {7 U( k! H( L) A$ a0 U, |8 g5 v
- MC_StopMotor(); # p- X k. G- q+ ]& e" g8 J' \
- SIXSTEP_parameters.STATUS = OVERCURRENT;
' q- E {5 y# X9 X - }: y+ G) c! r4 S8 m; l5 d7 P
( X$ X9 W- H6 C* [/ i8 t- HAL_TIM_IRQHandler(&htim1);
1 z, H1 U. O0 f1 t - HAL_TIM_IRQHandler(&htim15);2 n1 b7 n2 | K2 `5 t7 y& {. s
- }
" B& J- l- g& ` a
接下来继续刚才提到需要修改的两个地方,由于HAL库中将中断分类处理进行了封装,这里就不贴这个部分,直接来看需要修改的部分。
2 x1 V: _( p6 v4 ~, }) G( H* l: l 首先是TIM6的计数器溢出中断,这里改好的,对入口参数进行检查,确认是TIM6的溢出中断,才执行原来的函数。同时为TIM15添加溢出中断的回调函数。3 z/ R0 _" b0 \2 ^% d0 V1 O7 H
- void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)
( T" N+ Z2 y: }, w' C3 ]: H C - {7 s k8 s- B; K. ^
- if(htim->Instance == TIM6)
1 a* S* O9 _) b3 B K* E$ U- z - {" m7 C1 x, I; x6 W
- MC_TIMx_SixStep_timebase();
& S4 Q c, g. V3 D: J; p+ { - }, R8 K1 R: z& o2 \' u* F
- else if(htim->Instance == TIM15)
) f6 M; Q" @% u/ G - {
* z. ^1 d/ s$ \4 U8 {7 ?; { - TIM15_PeriodElapsedCallback();
, f3 ^, k/ k! \ - }
. U) Y7 o0 L" R/ U$ u - 7 u$ H3 Q& N0 Z! B6 B5 z# p2 W( f, m. L
- }
TIM15用到了两个中断,一个是溢出中断,记录溢出次数,另一个是读取捕获到的高电平脉宽值和PWM周期值。前面将定时器时钟设置为1/72主频,这样捕获到的值的单位刚好就是us
1 [8 d% r& X# m0 n- void HAL_TIM_IC_CaptureCallback(TIM_HandleTypeDef *htim). L( |( F6 {: F4 L
- {
$ z+ @3 L% g1 p0 A+ N, [ - if (htim->Instance == TIM15)
: Y" s& }; U. z* p - {7 _/ |5 j: e/ n0 x! s8 N I+ i) u/ D
- if (htim->Channel == HAL_TIM_ACTIVE_CHANNEL_2)
- p' ~% S2 R- u) ~ - {2 n) f J- l' v$ f
- capCnt++;
! ?% ? g+ e9 E! w - 7 c( j/ H. N4 _. E: ~5 [+ [' B" w
- pulsePeriod = HAL_TIM_ReadCapturedValue(htim, TIM_CHANNEL_2) + periodCnt * 0xFFFF;- S9 y5 @2 Q: u1 E% R
- pulsePeriod += 1;
6 q" x k% Q, Q8 L/ m% |# Q - periodCnt = 0;
5 p, `9 _0 W" X3 a* n( y - pulseWidth = HAL_TIM_ReadCapturedValue(htim, TIM_CHANNEL_1);" b1 g; P5 _3 U2 d( t: H
- pulseWidth += 1;5 ?6 ~5 L1 c* B) a& F- ?
- / o/ g; ?' z/ @
- if (pulsePeriod != 0)
8 f( e- N1 S# Q2 [2 C7 G - {
) C9 E& c# _& }% O3 K - uwDutyCycle = (pulseWidth * 100) / pulsePeriod;; O! k5 b' r$ n) W
- uwFrequency = ulTmrClk / pulsePeriod;
0 o: f$ x% A6 T0 [5 i4 g - } \+ ] I: m [/ q' L
- else$ @/ R% |. K+ Z& x! X Y$ o6 r
- {/ b& p) j: W7 D& a- L* [
- uwDutyCycle = 0;
9 ^' o4 T& q6 t; g( q - uwFrequency = 0;% A$ U0 ]7 U& J! e
- pulsePeriod = 0; _$ c8 p- m4 V' _2 }
- pulseWidth = 0;
z- V% T6 A7 c! j# i" c. c! j - }% k8 {# P. u/ r! H! Z
- }" @9 I3 h5 k1 e4 Q6 Y" s! _
- }
6 G' Z4 Y4 _5 S; d - } 0 }, d3 ~+ r) _: g" _
; ?& }$ V8 G- i0 u, C I
话说我还去移植6步换相的库,浪费的时间都可以熟悉HAL库,然后开始学习FOC库了
: w9 W' r) Z$ M5 H4 g, u% _: M' \) Z, g5 V" @: M* [0 ?
今天先上传,改天有时间再来完善,大家看了一起讨论讨论。4 i2 x- d5 {6 v1 T' X
/-------------------------------------------------------------------------------------------------------------------/
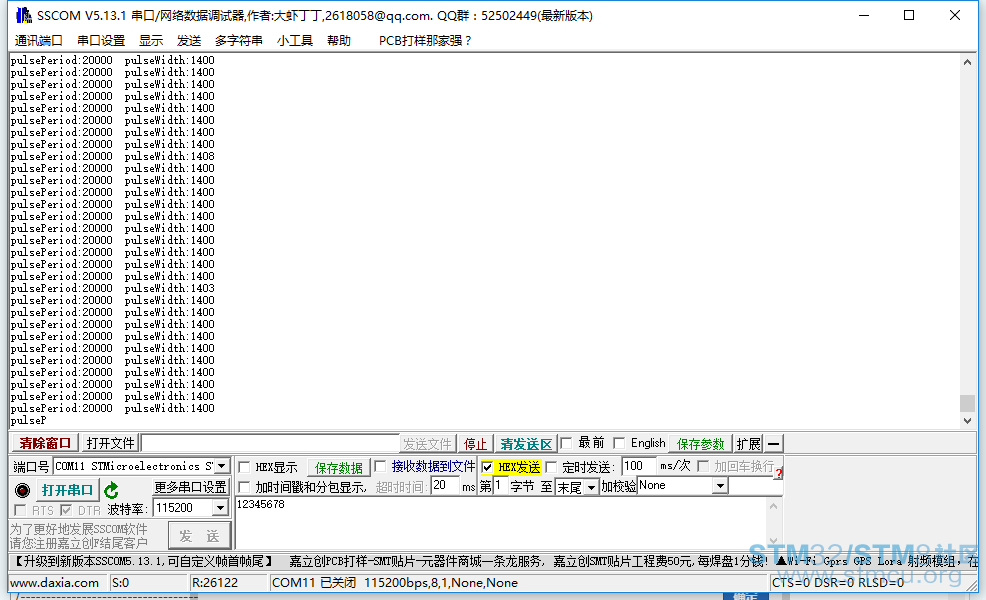
D: L6 n* o/ t, ] 顺便把测试图片和视频上传了: @* I6 U# \7 D0 g
1 G" u5 ~6 S/ c$ l, ~: R! q# E7 N 测试视频,使用函数发生器给电调信号,周期20ms,油门对应的脉冲宽度1-2ms。- `, Y# w# U4 I% T
, C- [. v5 T9 N7 @0 B+ i2 R; a# `
# J" |, S' }* U8 S; E$ I
7 M& P/ e# n/ L- v s
|






 微信公众号
 手机版


http://www.st.com/content/st_com ... t5571_gl_bn_aug2017
) j: w6 |" k+ K0 Z; `
workbench界面有改动,电机硬件参数增加了诸如摩擦系数等,看起来速度环下以后PID不用用户改了。* R* [. e8 j3 a2 ]) x: @1 M3 u
ST其实是有几个版本的ESC的,还有一个是深圳ST做的基于STSPIN32F0的版本,另外说还有一个完整的无人机方案,包括姿态控制和ESC,说是开源的,可能还需要一些时间才能公开。
分享个链接学习下?% l: C! X7 n! V
PCB工程应该是开源的吧