




|
挺郁闷的两块板子现在都不能连接了,等待工具来隔断PIN脚把BOOT0拉高吧。) s$ a; E* s) ^$ X 用被人的的板子继续实验。试试PWM波做呼吸灯。+ F! W' M3 |- [: I9 ^0 w, U 第一步选择引出来的PA9,接一个LED的+,在找一个GND把LED的- 导通。 工程只需要选选PA9模式(会有warnning)在选择TIMI-CH2就解除了 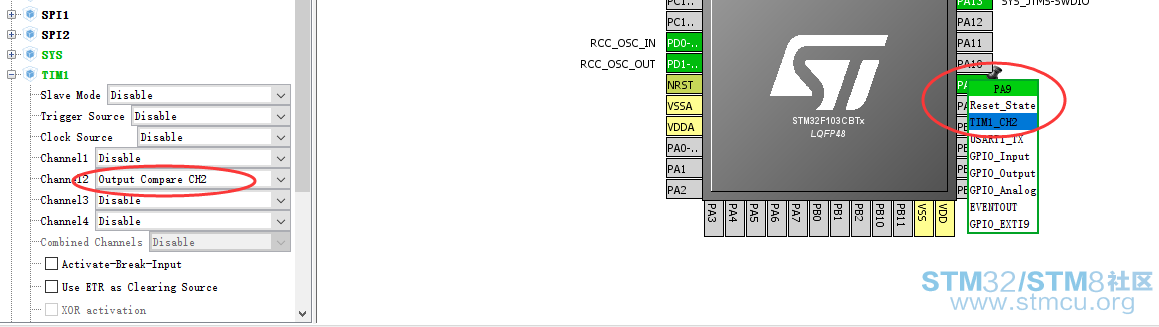
第二部:设置一下定时器吧 7200---1000 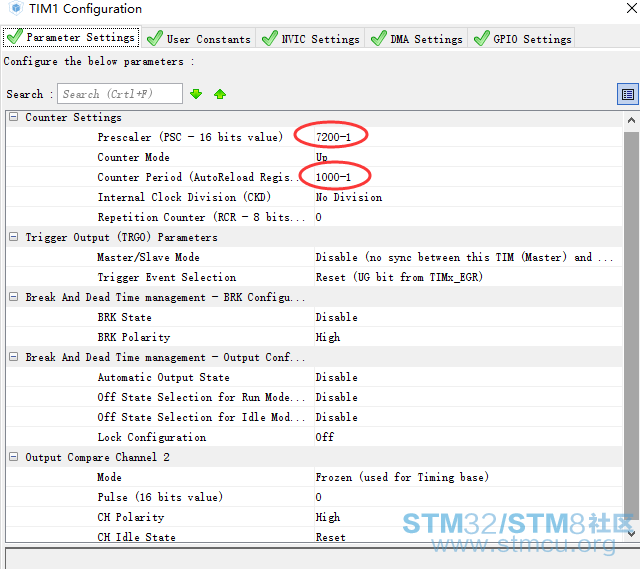
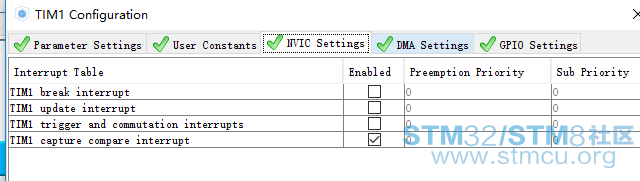
第三部直接生产代码吧。 USER_PWM_SetDutyRatio(&htim1,TIM_CHANNEL_2,n); 这个就是HAL设置占空比的API' J$ {; N7 S5 w8 L% I6 Y. Y* ? [ 自己改一改: void USER_PWM_SetDutyRatio(TIM_HandleTypeDef *htim,uint32_t Channel,uint8_t value) $ f3 j, r! S- o3 v, b1 P+ ?+ f { TIM_OC_InitTypeDef sConfigOC; , u: o- |) Y, _- y uint32_t period=htim->Init.Period+1; ) l7 V9 q2 B, y# p% z& X uint32_t pluse=((value * period)/100); 7 q0 _, h" {' v8 s sConfigOC.OCMode = TIM_OCMODE_PWM1; sConfigOC.Pulse = pluse; sConfigOC.OCPolarity = TIM_OCPOLARITY_HIGH; sConfigOC.OCFastMode = TIM_OCFAST_DISABLE; 7 g0 {4 C. d3 s1 f8 z: C HAL_TIM_PWM_ConfigChannel(htim, &sConfigOC, Channel); HAL_TIM_PWM_Start(htim, Channel); } % e& V. U- @5 e% B 该函数就是:把**定时器的**通道的比较值设置成**,而且他不是直接设置成**而是设置成**% 所以第三个传参是0--100$ k3 N8 R _$ j' F+ l& m+ m #include "math.h" while (1)8 L( V9 N# [- U9 X6 R {) b( F" Q5 A2 Z* O0 S @# _8 t" j, m HAL_Delay(50);# i6 w$ F2 K$ K$ m USER_PWM_SetDutyRatio(&htim1,TIM_CHANNEL_2,n); n=100*sin(i*3.1415926/180); ////////////MUST * / N; k4 ?( o$ Z" c' C" j- c i+=2; if(i>=180) i=0; } 现在就可以呼吸了。效果的好坏主要在算法,现在用的sin函数,差强人意吧。! X% d% V. @( M! j |
 微信公众号
 手机版


代码还是那个函数USER_PWM_SetDutyRatio(&htim4,TIM_CHANNEL_3,n);
好主意 有空研究研究
噢 两次实验不一样 效果不好的是7200---1000 效果好的是72000---100" H+ [6 N- m9 g/ m+ A! _( ~$ r! @2 g
不对 不对 u16 没有72000的 MX在65535就写不进去了6 o' W$ c6 k, b
. [" {- K0 f9 ?! m6 L- |. T
void MX_TIM4_Init(void)* w+ h8 m$ E2 t* R' J
{
TIM_MasterConfigTypeDef sMasterConfig;6 _9 N- [" m. m! i4 H& w
TIM_OC_InitTypeDef sConfigOC;
htim4.Instance = TIM4;9 f, G& N5 b: m' G- D
htim4.Init.Prescaler = 7200-1;! O2 v3 m2 }7 N# g' B
htim4.Init.CounterMode = TIM_COUNTERMODE_UP;+ s& G; }0 p% e" H; h; a5 t
htim4.Init.Period = 100-1;
htim4.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;" r6 {; c [$ `# n
if (HAL_TIM_PWM_Init(&htim4) != HAL_OK)
{
Error_Handler();
}
sMasterConfig.MasterOutputTrigger = TIM_TRGO_RESET;: d0 h9 C) r4 K$ g* b! |9 j+ e. W2 m
sMasterConfig.MasterSlaveMode = TIM_MASTERSLAVEMODE_DISABLE;
if (HAL_TIMEx_MasterConfigSynchronization(&htim4, &sMasterConfig) != HAL_OK)
{' }. O& I- Z' @9 M' E! k8 ^* q
Error_Handler();
}2 G1 l. T, K3 ]3 z8 ~
sConfigOC.OCMode = TIM_OCMODE_PWM1;
sConfigOC.Pulse = 0;( w. K. m% n& f" q4 n
sConfigOC.OCPolarity = TIM_OCPOLARITY_HIGH;
sConfigOC.OCFastMode = TIM_OCFAST_DISABLE;* e% f5 n% h+ U+ x7 i. o1 ~5 u/ ` h
if (HAL_TIM_PWM_ConfigChannel(&htim4, &sConfigOC, TIM_CHANNEL_4) != HAL_OK)0 P+ Y# o$ g" J0 o
{ S/ q* C" p5 j" W4 h8 A
Error_Handler();
}7 F& C f4 G/ ]0 T
" F% j$ J" F$ r. p
HAL_TIM_MspPostInit(&htim4);
N: n7 S Z! i/ Y6 T
}