


你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

【stm32f407】ADC实验

[复制链接]
aimejia 发布时间:2018-6-1 15:44
1.      ADC简介
2 x0 R. B( y$ B9 k! G4 }8 p( S2 N! i* D
STM32F4xx系列一般都有3个ADC,这些ADC可以独立使用,也可以使用双重/三重模式(提高采样率)。STM32F4的ADC是12位逐次逼近型的模拟数字转换器。它有19个通道,可测量16个外部源、2个内部源和Vbat通道的信号。这些通道的A/D转换可以单次、连续、扫描或间断模式执行。ADC的结果可以左对齐或右对齐方式存储在16位数据寄存器中。 模拟看门狗特性允许应用程序检测输入电压是否超出用户定义的高/低阀值。* w4 r8 _3 [7 @4 O8 D. u3 ?

/ V4 K1 ~$ a4 W' G) a9 vSTM32F407VGT6包含有3个ADC。STM32F4的ADC最大的转换速率为2.4Mhz,也 就 是转换时间为0.41us(在ADCCLK=36M,采样周期为3个ADC时钟下得到),不要让ADC的时钟超过36M,否则将导致结果准确度下降
- c: i2 G" j6 U) T. g2 |3 n5 ?$ [
, j0 ?6 _9 ~: ?! K0 n% gSTM32F4将ADC的转换分为2个通道组:规则通道组和注入通道组。规则通道相当于你正常运行的程序,而注入通道呢,就相当于中断。在你程序正常执行的时候,中断是可以打断你的执行的。同这个类似,注入通道的转换可以打断规则通道的转换, 在注入通道被转换完成之后,规则通道才得以继续转换。* m2 N2 Q& G3 {  ^* K( f5 Y. d. s

* F: D: `. H8 w3 W3 ]4 V% r" ]通过一个形象的例子可以说明:假如你在家里的院子内放了5个温度探头,室内放了3个温度探头;你需要时刻监视室外温度即可,但偶尔你想看看室内的温度;因此你可以使用规则通道组循环扫描室外的5个探头并显示AD转换结果,当你想看室内温度时,通过一个按钮启动注入转换组(3个室内探头)并暂时显示室内温度,当你放开这个按钮后,系统又会回到规则通道组继续检测室外温度。从系统设计上,测量并显示室内温度的过程中断了测量并显示室外温度的过程,但程序设计上可以在初始化阶段分别设置好不同的转换组,系统运行中不必再变更循环转换的配置,从而达到两个任务互不干扰和快速切换的结果。可以设想一下,如果没有规则组和注入组的划分,当你按下按钮后,需要从新配置AD循环扫描的通道,然后在释放按钮后需再次配置AD循环扫描的通道。上面的例子因为速度较慢,不能完全体现这样区分(规则通道组和注入通道组)的好处,但在工业应用领域中有很多检测和监视探头需要较快地处理,这样对AD转换的分组将简化事件处理的程序并提高事件处理的速度。% @1 u: a9 v7 S/ o$ P5 P; J) i
* d9 ^7 Y( h3 }0 C
STM32F4其ADC的规则通道组最多包含16个转换,而注入通道组最多包含4个通道。5 t9 \0 L* F$ |# V3 i

& \2 \8 q  N! \( b! R9 \) |STM32F4的ADC在单次转换模式下,只执行一次转换,该模式可以通过ADC_CR2寄存器的ADON位(只适用于规则通道)启动,也可以通过外部触发启动(适用于规则通道和注入通道),这时CONT位为0。
) z, B" O  ?7 i+ y; M, \- d* u& h9 V) q! Q  l7 h  \" A; T
以规则通道为例,一旦所选择的通道转换完成,转换结果将被存在ADC_DR寄存器中,EOC(转换结束)标志将被置位,如果设置了EOCIE,则会产生中断。然后ADC将停止,直到下次启动3 a6 Z# W; u4 [: A! v. m- W; e
& w( H0 `* v. ?6 \
接下来,我们介绍一下我们执行规则通道的单次转换,需要用到的ADC寄存器。第一个要介绍的是ADC控制寄存器(ADC_CR1和ADC_CR2)。ADC_CR1的各位描述如图所示:# U4 V# s9 f/ ?& ^6 ^. I% H

7 ~# r* x' F1 N( l
1.png
  x5 E, t1 \) V' K/ E5 G+ J. i  D4 w
ADC_CR1的SCAN位,该位用于设置扫描模式,由软件设置和清除,如果设置为1,则使用扫描模式,如果为0,则关闭扫描模式。在扫描模式下,由ADC_SQRx或ADC_JSQRx寄存器选中的通道被转换。如果设置了EOCIE或JEOCIE,只在最后一个通道转换完毕后才会产生EOC或JEOC中断。
2 S5 z, K+ B+ P" S/ Q" a6 u( D3 q* Q% l% v' K. k  t9 }& _
ADC_CR1[25:24]用于设置ADC的分辨率,详细的对应关系如图所示  u' z3 J0 d7 P2 Z/ N3 F4 M

* D! V6 z0 P+ |8 s/ k. N( I& K* j
2.png

- ]# z* H6 o3 i5 W/ }本章我们使用12位分辨率,所以设置这两个位为0就可以了。接着我们介绍ADC_CR2,该寄存器的各位描述如图所示:
5 t5 m# e4 u- o9 b' m; h5 q- w; E2 \0 S
3.png
" \: g' ]% v$ n* s+ b+ f) s2 q7 I
该寄存器我们也只针对性的介绍一些位:ADON位用于开关AD转换器。而CONT位用于设置是否进行连续转换,我们使用单次转换,所以CONT位必须为0。ALIGN用于设置数据对齐,我们使用右对齐,该位设置为0。' A# `6 Y) d2 m4 r" a  i& F
: I  c+ l/ N  s) @7 o
EXTEN[1:0]用于规则通道的外部触发使能设置,详细的设置关系如图所示9 a" r. a, f: M

) D+ b; Y+ N; ~  h5 T. L
4.png
- F* B( k6 v9 U
我们这里使用的是软件触发,即不使用外部触发,所以设置这2个位为0即可。ADC_CR2的SWSTART位用于开始规则通道的转换,我们每次转换(单次转换模式下)都需要向该位写1。8 d+ w  ^# F0 @; I; u
# R1 _* `( d! w
第二个要介绍的是ADC通用控制寄存器(ADC_CCR),该寄存器各位描述如图所示:
6 `4 ?6 p& a* ]/ l+ a- @, D: e- U5 ^4 U* K9 c2 k
5.png
+ a# s; W% d! Q' m4 o5 @
该寄存器我们也只针对性的介绍一些位:TSVREFE位是内部温度传感器和Vrefint通道使能位,内部温度传感器我们将在下一章介绍,这里我们直接设置为0。ADCPRE[1:0]用于设置ADC输入时钟分频,00~11分别对应2/4/6/8分频,STM32F4的ADC最大工作频率是36Mhz,而ADC时 钟(ADCCLK)来 自APB2,APB2频率一般是84Mhz,所以我们一般设置ADCPRE=01,即4分频,这样得到ADCCLK频率为21Mhz。MULTI[4:0]用于多重ADC模式选择,详细的设置关系如图所示:
5 E; w0 P" G4 t' a4 S* M, T- ~6 h! r7 {; ?. ]% k
6.png

/ I% l  b5 F8 }本章我们仅用了ADC1(独立模式),并没用到多重ADC模式,所以设置这5个位为0即可
5 x* ]! T1 n! g" u6 U; z8 _' U( x& _1 m
第三个要介绍的是ADC采样时间寄存器(ADC_SMPR1和ADC_SMPR2),这两个寄存器用于设置通道0~18的采样时间,每个通道占用3个位。ADC_SMPR1的各位描述如图所示:1 H+ B) p# l! X6 {9 w, `

1 q% O& E! X6 ]  Z/ S3 {& F- K- o$ W
7.png

* b6 d1 I6 i% Y  X5 G对于每个要转换的通道,采样时间建议尽量长一点,以获得较高的准确度,但是这样会降低ADC的转换速率。ADC的转换时间可以由以下公式计算:$ v: @; y) ^! _2 @* V

0 u7 D3 O1 s# Q& i' r! S- P6 T" PTcovn=采样时间+12个周期/ |3 c5 V( m" p  X$ e# A
, H* O- ~* S! `1 ^: X. y$ ?
其中:Tcovn为总转换时间,采样时间是根据每个通道的SMP位的设置来决定的。例如,当ADCCLK=21Mhz的时候,并设置3个周期的采样时间,则得到:Tcovn=3+12=15个周期=0.71us。
1 Z- _+ \  X2 v. C. A' |" }5 R1 z% }6 f
第四个要介绍的是ADC规则序列寄存器(ADC_SQR1~3),该寄存器总共有3个,这几个寄存器的功能都差不多,这里我们仅介绍一下ADC_SQR1,该寄存器的各位描述如图所示:
. R" j) U9 c4 M7 D) @( p& V8 s% f- ?
8.png
& m6 D9 ^" I* e. I: c' q
L[3:0]用于存储规则序列的长度,我们这里只用了1个,所以设置这几个位的值为0。其他的SQ13~16则存储了规则序列中第13~16个通道的编号(0~18)。另外两个规则序列寄存器同ADC_SQR1大同小异,我们这里就不再介绍了,要说明一点的是:我们选择的是单次转换,所以只有一个通道在规则序列里面,这个序列就是SQ1,至于SQ1里面哪个通道,完全由用户自己设置,通过ADC_SQR3的最低5位(也就是SQ1)设置。
/ l2 H- _$ c, R9 T6 \' O
  l! n( Z+ y/ ?( ]" S1 n  L第五个要介绍的是ADC规则数据寄存器(ADC_DR)。规则序列中的AD转化结果都将被存在这个寄存器里面,而注入通道的转换结果被保存在ADC_JDRx里面。ADC_DR的各位描述如图:
5 B$ K" q; k! v2 F# z1 w  H' [+ ^- Q
9.png
5 I& P3 p6 [( f( C' ]" a+ u! a
这里要提醒一点的是,该寄存器的数据可以通过ADC_CR2的ALIGN位设置左对齐还是右对齐。在读取数据的时候要注意。6 b' Z% B* k  B6 N

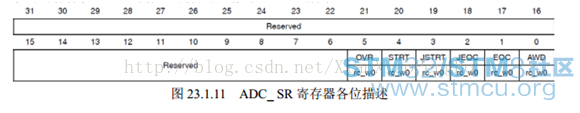
4 j* k; K  T% d4 p/ k9 U; ~' r最后一个要介绍的ADC寄存器为ADC状态寄存器(ADC_SR),该寄存器保存了ADC转换时的各种状态。该寄存器的各位描述如图所示:9 K" J! |1 F5 P% X. h4 y. o+ W! ~
8 W5 W' N) W3 r6 h& m
10.png
( w$ L* H) P  e& [  M
这里我们仅介绍将要用到的是EOC位,我们通过判断该位来决定是否此次规则通道的AD转换已经完成,如果该位位1,则表示转换完成了,就可以从ADC_DR中读取转换结果,否则等待转换完成。
' P( l$ {8 s- \% B, \
1 K: L  I4 L$ |% Q; Y2.      ADC库函数应用步骤
9 u( S( B$ I4 S* o/ ~
& H) n; s1 {7 {+ [+ u3 n% ?使用到的库函数分布在stm32f4xx_adc.c文件和stm32f4xx_adc.h文件中。下面讲解其详细设置步骤
1 w# q, c; h. y' T' E# q; r. n8 Q( @7 s5 j; I' v0 e
STM32F407ZGT6的ADC1通道5在PA5上,所以,我们先要使能GPIOA的时钟,然后设置PA5为模拟输入。同时我们要把PA5复用为ADC,所以我们要使能ADC1时钟。这里特别要提醒,对于IO口复用为ADC我们要设置模式为模拟输入,而不是复用功能,也不需要调用GPIO_PinAFConfig函数来设置引脚映射关系。
8 e1 N. B; V7 x- p5 V' K& g
0 _. h3 O2 Y" t* F9 |使能GPIOA时钟和ADC1时钟都很简单,具体方法为:& H) c0 u3 G! [' d4 l
  x/ H1 l% ~' k; T9 p+ N! l" g6 I
RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOA,ENABLE);//使能GPIOA时钟4 @% s2 h' s; v4 q
, ~& n; P$ n& U9 J8 q# p2 c7 \
RCC_APB2PeriphClockCmd(RCC_APB2Periph_ADC1,ENABLE); //使能ADC1时钟
% k: |- ~' u- n4 _9 [* Z* x' k, u0 ?" V+ v! b9 `
初始化GPIOA5为模拟输入,方法也多次讲解,关键代码为:
6 c# O. f/ W  W, Z, O& b9 e5 N* G! {) P. t
GPIO_InitStructure.GPIO_Mode =GPIO_Mode_AN;//模拟输入
. ~" }1 ^3 l6 p% Y" ?$ O* t# d! \1 y" E
这里需要说明一下,ADC的通道与引脚的对应关系在STM32F4的数据手册可以查到,我们这里使用ADC1的通道5,在数据手册中的表格为:
8 n% ~7 M' m: V) i! ~9 |
! \, x' @4 o; o. U+ q4 u3 e) I/ e6 `
11.png
0 B+ U# a9 _; ]* X7 i' a
这里我们把ADC1~ADC3的引脚与通道对应关系列出来, 16个外部源的对应关系如下表:
; K/ I& J  I* o2 z, R0 u- S" Q2 j, Z8 j0 |1 Z7 d
12.png

0 u$ C+ A( f; U4 w4 k- f2)设置ADC的通用控制寄存器CCR,配置ADC输入时钟分频,模式为独立模式等。
$ G" p. \9 W7 a2 m7 `* |2 ]( L
3 E0 A  B; y. \+ C' r5 d在库函数中,初始化CCR寄存器是通过调用ADC_CommonInit来实现的:, M2 D; }0 z( K- f8 a5 y

- y8 c% e8 ?6 s  @& e3 ]" S+ zvoid ADC_CommonInit(ADC_CommonInitTypeDef*ADC_CommonInitStruct)- r4 N" H2 K8 j2 L" ?
* ^9 T! {2 T- E" k' t. _
这里我们不再李处初始化结构体成员变量,而是直接看实例。初始化实例为:5 b* F7 p: T( S0 A0 i+ ~. N) B
( o- B# D( ]! g
ADC_CommonInitStructure.ADC_Mode =ADC_Mode_Independent;//独立模式
. h; A$ b! q' s
& A; B. J, }' E1 t  d  uADC_CommonInitStructure.ADC_TwoSamplingDelay= ADC_TwoSamplingDelay_5Cycles;
$ C; R2 i5 s3 \6 R' P* A8 K9 j( U) W$ p: g
ADC_CommonInitStructure.ADC_DMAAccessMode =ADC_DMAAccessMode_Disabled;
/ @2 G" Z+ `/ s! _' J; F" _# u
/ a# {$ H5 q( \. R  bADC_CommonInitStructure.ADC_Prescaler =ADC_Prescaler_Div4;
. `8 X  B2 D* v. @) q% W! ]
! X  o2 A7 k% HADC_CommonInit(&ADC_CommonInitStructure);//初始化
* _2 ]: n1 F$ s, a
" x+ B  p. h2 ^3 x; [, F8 w$ @第一个参数ADC_Mode用来设置是独立模式还是多重模式,这里我们选择独立模式。( q$ E5 b/ ^3 [2 F9 e

# A! Q3 K$ L# N0 ^* G% Y第二个参数ADC_TwoSamplingDelay用来设置两个采样阶段之间的延迟周期数。这个比较好理解。取值范围为:ADC_TwoSamplingDelay_5Cycles~ADC_TwoSamplingDelay_20Cycles。! T5 I9 }+ H0 A8 T* c
% [1 D% l; ?/ n$ ]% \
第三个参数ADC_DMAAccessMode是DMA模式禁止或者使能相应DMA模式。
) Z2 H9 S- G( n
0 y% L8 A+ I  i1 A' m第四个参数ADC_Prescaler用来设置ADC预分频器。这个参数非常重要,这里我们设置分频系数为4分频ADC_Prescaler_Div4,保证ADC1的时钟频率不超过36MHz。# ?! o# t) B/ R4 Q5 M  e

$ b( N+ R6 @: {3)初始化ADC1参数,设置ADC1的转换分辨率,转换方式,对齐方式,以及规则序列等相关信息。
, m6 z3 U: H2 j4 a7 k5 z9 t' S: J
  o8 R  s. ~" ~0 A/ E2 y5 g在设置完分通用控制参数之后,我们就可以开始ADC1的相关参数配置了,设置单次转换模式、触发方式选择、数据对齐方式等都在这一步实现。具体的使用函数为:5 C! r; G: H) u2 b: h

+ V+ C9 n9 {. q3 Y% tvoid ADC_Init(ADC_TypeDef* ADCx,ADC_InitTypeDef* ADC_InitStruct)  |1 M* ^: ]8 j& H3 ^  U
& k  ~+ Y/ ]5 X4 c( ]
初始化实例为:5 c" O/ N2 _7 T$ d0 R7 o3 Q
7 N4 t7 c; a! l& N/ h( T+ m* h
ADC_InitStructure.ADC_Resolution =ADC_Resolution_12b;//12位模式$ b2 [1 B: O9 o+ Z+ z
2 _& F& Q- N2 O2 a* D
ADC_InitStructure.ADC_ScanConvMode =DISABLE;//非扫描模式
% `+ {- [" l6 i5 Q* c" |2 n. T- V( [; V! R2 P- q) s5 L; v# g
ADC_InitStructure.ADC_ContinuousConvMode =DISABLE;//关闭连续转换
5 ]/ @- B% @3 }) o! O- J" V% @4 v8 v
ADC_InitStructure.ADC_ExternalTrigConvEdge= ADC_ExternalTrigConvEdge_None;6 A- K  i6 A. [/ z% C! |' C; i

' G1 S9 p8 T) G+ L7 `//禁止触发检测,使用软件触发& |/ |1 @% G5 G' k4 y+ ?
. u. ~$ |$ f! \
ADC_InitStructure.ADC_DataAlign =ADC_DataAlign_Right;//右对齐
- j/ C* Y; H) ]) R
' V: ^- W4 `8 b' VADC_InitStructure.ADC_NbrOfConversion =1;//1个转换在规则序列中! R! o) y! i$ q) a; x7 }

9 u; I1 ^  a! z- w! _% uADC_Init(ADC1,&ADC_InitStructure);//ADC初始化
3 s: a$ e, n' x( \  `+ a! W/ u2 @4 u3 e/ p' l
第一个参数ADC_Resolution用来设置ADC转换分辨率。取值范围为:ADC_Resolution_6b,( [2 F5 x1 h5 j% {
3 w8 h, i7 i7 Z
ADC_Resolution_8b,ADC_Resolution_10b和ADC_Resolution_12b。
( a* \7 z$ f) H9 g; a5 a: u
0 O6 x2 A" ?8 J8 ?第二个参数ADC_ScanConvMode用来设置是否打开扫描模式。这里我们设置单次转换所以不打开扫描模式,值为DISABLE。( b) Z- N2 {0 w5 O1 C
! b# ]+ J) n# @8 {$ h. ]' s
第三个参数ADC_ContinuousConvMode用来设置是单次转换模式还是连续转换模式,这里我们是单次,所以关闭连续转换模式,值为DISABLE。
, p: d* ?$ S9 q1 f, ?2 Y0 W# [$ v  M8 n' K* s4 t0 J. q. z
第三个参数ADC_ExternalTrigConvEdge用来设置外部通道的触发使能和检测方式。这里我们直接禁止触发检测,使用软件触发。还可以设置为上升沿触发检测,下降沿触发检测以及上升沿和下降沿都触发检测。
3 y  F+ P9 p) T+ ?
' y3 Y. f& C+ b5 J2 U7 @- p第四个参数ADC_DataAlign 用来设置数据对齐方式。取值范围为右对齐9 g0 J5 @, W6 k
* B( E7 F, X- w! S
ADC_DataAlign_Right和左对齐ADC_DataAlign_Left。
( b0 I0 P# ]3 ^% k" w' @
4 T* m( K2 u. k" S* X# c第五个参数ADC_NbrOfConversion用来设置规则序列的长度,这里我们是单次转换,所以值为1即可。( x! F' c+ P2 {
* Z/ r6 h* Y7 Q# I+ M0 B5 j
实际上还有个参数ADC_ExternalTrigConv是用来为规则组选择外部事件。因为我们前面配置的是软件触发,所以这里我们可以不用配置。如果选择其他触发方式方式,这里需要配置。2 M/ q/ P, v9 }" u
& o) K* H9 P& }0 o
4)开启AD转换器。
8 D; J# `3 G  c- D) {
# ?' d% l6 K2 |. E在设置完了以上信息后,我们就开启AD转换器了(通过ADC_CR2寄存器控制)。( t( o8 T- s1 N" i
, G7 s  @. i2 |% C5 S7 k  H( G7 W
ADC_Cmd(ADC1, ENABLE);//开启AD转换器
" }4 o% F: g: O; @( g
1 Q1 C9 P/ m8 C5 `6 R9 i- `/ p5)读取ADC值。
2 U2 \9 y* T: e% u" J* l' W- A5 t8 t6 Q: u/ M6 U; u
在上面的步骤完成后,ADC就算准备好了。接下来我们要做的就是设置规则序列1里面的通道,然后启动ADC转换。在转换结束后,读取转换结果值值就是了。
) c$ E7 t1 v- g& |- Z! A3 |. b7 q' ~" H6 [/ f- U0 B& _
这里设置规则序列通道以及采样周期的函数是:/ |+ k- @8 S9 f6 q, |

/ X* b8 C% k" I8 R/ Yvoid ADC_RegularChannelConfig(ADC_TypeDef*ADCx, uint8_t ADC_Channel,; k& d' p4 e3 t, ^( d' Q& [

. e. X7 y- V5 }+ K5 `: K8 fuint8_t Rank, uint8_t ADC_SampleTime);1 T: o1 w* R. v- T7 a

, W0 Y/ H5 l5 M0 c& _我们这里是规则序列中的第1个转换,同时采样周期为480,所以设置为:6 H3 |+ K, q; }' Q' o
5 D9 \) G: \9 O# g. u
ADC_RegularChannelConfig(ADC1,ADC_Channel_5, 1, ADC_SampleTime_480Cycles );
: f& E$ K7 A) M8 O! ], M! a  l  Y. o# z% c4 t& N# p
软件开启ADC转换的方法是:
1 k1 O4 o& n! @" N: g
: W3 m8 ^: j4 W& qADC_SoftwareStartConvCmd(ADC1);//使能指定的ADC1的软件转换启动功能$ ~; E3 i* f9 E" X

8 x/ M; R- N$ o" x: x开启转换之后,就可以获取转换ADC转换结果数据,方法是:
, U% Q4 v& \. D0 W& Y% f8 f+ A* w5 z3 U) G& x
ADC_GetConversionValue(ADC1);
# O# s/ ?) U8 |+ c0 S& H
* \2 B: c' I& Q9 |! y3 `8 f/ T同时在AD转换中,我们还要根据状态寄存器的标志位来获取AD转换的各个状态信息。库函数获取AD转换的状态信息的函数是:2 B1 {) J4 h5 U/ @& _- f  ?
1 z! F0 |& w8 W3 v
FlagStatus ADC_GetFlagStatus(ADC_TypeDef*ADCx, uint8_t ADC_FLAG)9 ]0 b+ C0 J4 e
! b& ^1 I# _) G7 I* H  G
比如我们要判断ADC1的转换是否结束,方法是:
0 i7 t, ~$ A8 ]: [: B2 m9 V. z  y& q1 W0 L$ ?8 N' q
while(!ADC_GetFlagStatus(ADC1, ADC_FLAG_EOC));//等待转换结束# X2 Z! \* Y! N# k8 W8 @
% Y. e- O- d: }/ Z- O
这里还需要说明一下ADC的参考电压,探索者STM32F4开发板使用的是STM32F407ZGT6,该芯片只有Vref+参考电压引脚,Vref+的输入范围为:1.8~VDDA。探索者STM32F4开发板通过P7端口,来设置Vref+的参考电压,默认的我们是通过跳线帽将ref+接到VDDA,参考电压就是3.3V。如果大家想自己设置其他参考电压,将你的参考电压接在Vref+上就OK了(注意要共地)。另外,对于还有Vref-引脚的STM32F4芯片,直接就近将Vref-接VSSA就可以了。
2 g) u4 Z% M: E8 m9 ^6 @' `! J8 R7 k
! P; Z' B$ k3 T, b* m本章我们的参考电压设置的是3.3V。# @% N2 a( n6 n9 y9 C' ^; k
' i' H7 d% R2 Z9 C7 p
通过以上几个步骤的设置,我们就能正常的使用STM32F4的ADC1来执行AD转换操作了。
' Q6 q9 ]/ Q  p. s. T0 h3 R; C, d9 a& r
3.      ADC实例$ G0 r8 F! G4 \1 o8 U

% }3 K' Z3 a" ?) r实现采集3.3V电压和GND电压,用串口打印出来1 b$ o9 i5 M" z% ]% f
9 x" N" M& |9 j' u& z
Adc.h
9 q! X  \5 {6 _+ z# O! Y# y) `: c$ R" A/ {- h$ R) v  O
  1. [cpp] view plain copy
    & B  z' r, o6 }5 }" ]" h
  2. #ifndef _ADC_H_H_H  
    + F' v3 d  Y' g( |
  3. #define _ADC_H_H_H  & a- l! X( j% q$ R0 `% s
  4. #include "stm32f4xx_gpio.h"  ; L' M/ v* h6 E
  5. #include "stm32f4xx_rcc.h"  
    4 D- k2 f- T" Y; C; ^' A
  6. #include "stm32f4xx_adc.h"  % }/ P6 c2 B6 R* |
  7.    
    1 ?6 E1 f* G6 }
  8. void Adc_Init(void);                                                        //ADC通道初始化  
    ( C6 f# _( B. i! X# u
  9. u16 Get_Adc(u8 ch);                                                     //获得某个通道值  
    - \1 I- F% g; H7 o
  10. u16 Get_Adc_Average(u8 ch,u8 times);//得到某个通道给定次数采样的平均值   / q" v8 i/ M  @- u8 m3 k1 H
  11. #endif  
复制代码
Adc.c
3 H$ U' X+ l! C0 C7 b, Z- w
  1. [cpp] view plain copy, p9 t! ?) b1 z7 X% q6 c& @
  2. #include "adc.h"  . S5 Q4 |, Z2 `7 ^+ t
  3. #include "delay.h"  
    8 {/ \, }' ~1 {' o( y
  4. //初始化ADC                                                                                                                                                                                                                                       
    ' ~; f) [0 i, q- ^" K5 P
  5. void Adc_Init(void)  - e+ F- W. @" r4 t, E9 I* f4 n* L' g5 b. ~
  6. {  
    & q% C4 Y0 r% ~7 L  K2 J
  7. GPIO_InitTypeDef GPIO_InitStructure;  7 L* r" d3 A& |+ v  Y4 X
  8. ADC_CommonInitTypeDef ADC_CommonInitStructure;  5 |+ r0 x1 w% k& \7 T0 g. J9 F
  9. ADC_InitTypeDef      ADC_InitStructure;  
    ( J# e: q- S% W! q5 Q+ p+ b
  10.                  ; x/ `- ~8 _  x% d+ Y5 U
  11. RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOA, ENABLE);//使能GPIOA时钟  2 W* m8 y: b) O3 R( p- ^$ d! [4 T$ o
  12. RCC_APB2PeriphClockCmd(RCC_APB2Periph_ADC1, ENABLE); //使能ADC1时钟  0 }2 ]5 e6 z! O7 F6 G( Z
  13.    
    4 B# ^& o5 z! X# \$ }* S  d& r
  14.   //先初始化ADC1通道5 IO口  5 y% h* i# A' O6 w& d
  15. GPIO_InitStructure.GPIO_Pin = GPIO_Pin_5;//PA5 通道5  & _' w8 c6 d4 m2 z0 V" Q( ?
  16. GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AN;//模拟输入  
    * E4 B! O4 V% H2 [$ _
  17. GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_NOPULL ;//不带上下拉  , b: H+ S* ^/ H) C! v# \
  18. GPIO_Init(GPIOA, &GPIO_InitStructure);//初始化   3 H* J7 D8 |; ~6 w& `* ~" H
  19.    ; ^; b# m4 d& `# s) S1 k
  20. RCC_APB2PeriphResetCmd(RCC_APB2Periph_ADC1,ENABLE);                 //ADC1复位  4 m9 X% `! I8 O% Q' X) y, n
  21. RCC_APB2PeriphResetCmd(RCC_APB2Periph_ADC1,DISABLE);               //复位结束  3 r% f# k; V/ K. \
  22.    
    ; l) D8 }* ~. k, N
  23. ADC_CommonInitStructure.ADC_Mode = ADC_Mode_Independent;//独立模式  
    ; k4 w* D* I8 G) h
  24. ADC_CommonInitStructure.ADC_TwoSamplingDelay =ADC_TwoSamplingDelay_5Cycles;//两个采样阶段之间的延迟5个时钟  . v2 j7 {$ j' W% e
  25. ADC_CommonInitStructure.ADC_DMAAccessMode = ADC_DMAAccessMode_Disabled;//DMA失能  
    + d% I) s3 F' b  Z9 p
  26. ADC_CommonInitStructure.ADC_Prescaler = ADC_Prescaler_Div4;//预分频4分频。ADCCLK=PCLK2/4=84/4=21Mhz,ADC时钟最好不要超过36Mhz  
    # `9 o5 ?! l9 V
  27. ADC_CommonInit(&ADC_CommonInitStructure);//初始化  
    $ ~; q1 t* l" y: {: P
  28.    
    0 B  R; k9 n7 b4 f
  29. ADC_InitStructure.ADC_Resolution = ADC_Resolution_12b;//12位模式  
    / r. c' L! \1 w' K& S+ N( S" ^- s
  30. ADC_InitStructure.ADC_ScanConvMode = DISABLE;//非扫描模式         
    4 d- ^. Q' F, B. D
  31. ADC_InitStructure.ADC_ContinuousConvMode = DISABLE;//关闭连续转换  
      G8 d% M5 ^7 _8 S) `; \
  32. ADC_InitStructure.ADC_ExternalTrigConvEdge =ADC_ExternalTrigConvEdge_None;//禁止触发检测,使用软件触发  # s* z$ \; \2 }
  33.   ADC_InitStructure.ADC_DataAlign= ADC_DataAlign_Right;//右对齐     
    ( i: d, p( W% H- K5 A4 Q+ L
  34. ADC_InitStructure.ADC_NbrOfConversion = 1;//1个转换在规则序列中 也就是只转换规则序列1  , x3 s# A% S; f0 G5 V+ d
  35. ADC_Init(ADC1, &ADC_InitStructure);//ADC初始化  
    6 G) W. x7 Z5 P4 }& o! V. z
  36.    & n7 w, W7 P0 s2 A6 `
  37. ADC_Cmd(ADC1, ENABLE);//开启AD转换器   * t7 F0 \) `7 _. |2 `/ D
  38. }  
    - [) T" e+ N8 o% }% L  i9 \& M! n
  39.    1 x0 d  i9 ^. h5 Y/ w  d
  40. //获得ADC值  2 C- e0 A2 e' n
  41. //ch: @ref ADC_channels  
    * U) b! a: S/ ]+ q1 d
  42. //通道值 0~16取值范围为:ADC_Channel_0~ADC_Channel_16  
    $ u" x! R( W1 k; ~9 v
  43. //返回值:转换结果  ! e  F+ p+ {1 v
  44. u16 Get_Adc(u8 ch)   
    6 G. A" r% v# Z& x# x
  45. {  5 k! U* X2 s- ?" T
  46. ADC_RegularChannelConfig(ADC1, ch, 1, ADC_SampleTime_480Cycles );            //ADC1,ADC通道,480个周期,提高采样时间可以提高精确度                                             
    : w4 p% o- H/ Q* P
  47.    
    - E- o' l( B3 A* b" A3 i
  48. ADC_SoftwareStartConv(ADC1);                            //使能指定的ADC1的软件转换启动功能         
    ! F. ]+ y* y/ r* J, r# Y7 P) P
  49.                   
    2 l" q, y' x7 a3 n7 ^
  50. while(!ADC_GetFlagStatus(ADC1, ADC_FLAG_EOC ));//等待转换结束  0 J2 j5 d+ b( H" H2 K
  51.    6 y1 @; {% a9 k6 V! n
  52. return ADC_GetConversionValue(ADC1);           //返回最近一次ADC1规则组的转换结果  
    # c& z, p* ], r2 G6 w% c# z  B- D8 b% d
  53. }  % u! C/ |6 G' J! @. E
  54.    
    7 R$ m: O7 ^! j
  55. u16 Get_Adc_Average(u8 ch,u8 times)  
      y9 @5 i0 ]2 i8 E
  56. {  % K3 F+ [0 J* H6 F0 @7 X& `+ O( l* x
  57.   u32temp_val=0;  
    6 T! ]2 ^+ D; M4 J6 `8 s0 b3 O
  58.   u8t;  
    . g+ O( i; X- E
  59. for(t=0;t<times;t++)  0 w4 p8 I8 h: Y, i9 l7 ~4 ]
  60.   {  
    ' k4 a! X' W7 C( I8 L! F
  61.    temp_val+=Get_Adc(ch);  
    ' l3 {4 Q  T/ |9 o! D* {
  62.    delay_ms(5);  ; ?6 C( P( M1 j7 v: b
  63.   }  
    1 s# Q( _& j* Y* s; N6 N
  64.   returntemp_val/times;    I$ a) b) _( Z/ ^1 d% @
  65. }  
复制代码
Main.c
1 U2 H0 A. q1 u/ W0 c( D8 W; w
  1. [cpp] view plain copy
    1 M. y  i6 t# [9 k% x
  2. #include "led.h"  
      P  W& N$ C: w' h
  3. #include "key.h"  
    - a' o/ d" t$ c. E+ ^
  4. #include "delay.h"  & v2 Z# S  X9 [# |5 Q' b
  5. #include "uart.h"  ' f5 j) b- G7 k% o; t( y& y
  6. #include "exit.h"  2 Z5 }$ [5 c3 S3 h3 |6 @5 a
  7. #include "iwdog.h"  , w8 ~, `  L1 R/ R0 F. z
  8. #include "pwm.h"  
    ' ~# x" J& T9 ]7 H7 r# H$ ]
  9. void User_Delay(__IO uint32_t nCount)  
    & W* w$ H) c" K' o4 R
  10. {  " L' L: N& J) N4 [# C+ L
  11. while(nCount--)  
    . x' @! p' Q/ h+ y, L
  12.   {  
    ( f4 t, `- E* b' F
  13.   }  8 G8 P. g( _7 `& T! F! \
  14. }  
    5 U5 Y9 l" J, H  s+ v! F
  15. static int count = 0;  
    ! J' W) r  ]- w
  16. int main(void)  ' l- R3 I8 i6 i$ U) A
  17. {  
    1 e( E. @3 n" d; M4 ?2 m
  18.    . i' J; o6 g% [1 f& }
  19.   u16adcx;  " `$ w5 z) {- f  S/ @% l( B! Z
  20. float temp;  
    4 ?) M& y8 W" `
  21. NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);  
    " ~: B0 I/ x# g/ g% u$ K
  22.   My_USART2_Init();  ( }4 a. Y: T# {% I
  23.   delay_init(168);  . O) v9 }7 Z6 x& _4 ?/ R
  24.   printf("main test start\n");  % M- u+ P0 Z) U
  25.   Adc_Init();  1 i" p% S7 `- |* a) h" w* G2 Q$ y
  26.     1 o1 _% B0 D" `7 Q3 |+ x
  27.   while(1)  + b: a$ s+ j9 k4 N& ^6 i
  28.    {  
    5 m( o8 L7 B( b3 b: L3 \
  29.     adcx=Get_Adc_Average(ADC_Channel_5,20);  
    ( u# V+ D3 t7 G$ R' E+ u! L
  30.     temp=(float)adcx*(3.3/4096);  
    4 V' U6 D3 ]$ t  Y, h
  31.     printf("adc value:(%d) \n",adcx);  
    5 \% z; G! k4 W% m9 R
  32.     delay_ms(250);  " h; {$ n9 \4 s' v  u, _
  33.       
    ! \0 `* T4 w7 ?  \
  34.    }  
      E$ Q% \$ t+ ]6 R4 `( Y
  35. }  
复制代码
/ t  d& N( h+ M8 c) {" y7 m
4 [: `4 b  v" E
9 t, ^* Q# F7 K5 u) a  F
0 m+ g! m% Q! P9 P; S0 U

/ L) {% C& k6 Y+ H/ o% W) I转载自于忠军
* T/ M1 \) q. ?$ w  _! f
: G/ d+ l$ e7 Q
赞 收藏 2 评论1 发布时间:2018-6-1 15:44

举报

1个回答
epochal 回答时间:2018-6-2 08:08:26
谢谢分享!

所属标签

关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版
