




|
本帖最后由 toofree 于 2018-9-5 01:34 编辑 下载并安装X-CUBE-MCSDK_v5.0.3或X-CUBE-MCSDK_5.2.0.exe后,安装成功后会有两个应用程序“MotorControl Workbench 5.0.3”和“Motor Profiler 5.0.3”。电机参数测量需要使用“Motor Profiler 5.0.3”。# q* k; i( l* ?0 w. Q: f) `0 `, c8 t 当然两个版本都安装了,对比着用。 
' l9 y6 O7 `- ?$ F3 b+ r% a7 E ( g% S# P- P$ N! U; D 本实验需要的其它软件“STM32 ST-LINK Utility”,自然是必须早已安装了。( Q4 r m' a6 W/ a9 Z- k' ~+ e/ x 
, x( \8 z) t6 A% o! w1 ]! }/ m4 @1 l 实验使用的为P-NUCLEO-IHM002套件,包含了NUCLEO-F302R8、X-NUCLEO-IHM07M1、BR204-1700KV-1、12V电源适配器。 
& o( o- P, v/ G1 ~. Y 连接电机、电源适配器、通过USB线将Nucleo板载集成ST-Link/V2连接实验用计算机,给12V电源适配器通电,整个系统上电。5 K) k! q" [8 k2 K1 S- X 
& I, I1 d. F, O3 e; `9 `* T 打开“Motor Profiler”软件,“选择板卡”+ V; O0 u5 B j3 N) Z% e 
6 f' g7 Z- {# I0 Y! I 双击选择对应板卡套件,则本页面自动关闭 
在主页面可以看到板卡预览图,右面设置好参数,计算机通过连接板卡。: Y6 I |( B; [* I0 J5 Z& I (至于这里的极对数为什么是7这个疑问,我也一直不明白,直到今晚终于找到资料,在后面解释。)5 [8 m0 T' B1 h2 k/ f. Z. S 
第一次用“Motor Profiler”软件连接,板上没有电机参数测量固件,需要自动更新固件5 r% R6 z% f% L, T 
固件成功更新 
& \7 A9 p( T* x+ { 点“Start”,开始电机参数测量实验1 [ B1 a |/ V9 m 
在第一次尝试测量参数,没有成功,接着会自动再次尝试* c8 l. c* q8 f( D2 ~* w' ~/ |; j 
; X- |' s# e6 l0 J 第二次尝试测量成功3 l! D9 W$ ~( ^- ^9 S% Q( c 
测试几次,发现测量结果参数Rs、Ls、Imax、Ke每次都不一样,会有细微变化/ k& Q7 L* u- @ G% {0 M8 N 
这是后来再次测量的结果,对比前一图,有变化 
+ @4 z2 A* o3 s5 `& W! i! k' K8 h “Save”保存测量工程(不知道叫什么,姑且就叫测量工程吧)。% F" @4 P9 b2 a. `' w5 g 
“Play”演示电机转速控制调节,“Start”开始演示/ ~9 G. _2 r( n" t( B( N! J0 i 
拖动三角滑块,调节不同转速,及转动方向# G; [& l$ T4 u 
8 \6 x ]7 B/ Q' Z" S 调节转速/ b$ O7 S+ l" { D% Q$ p 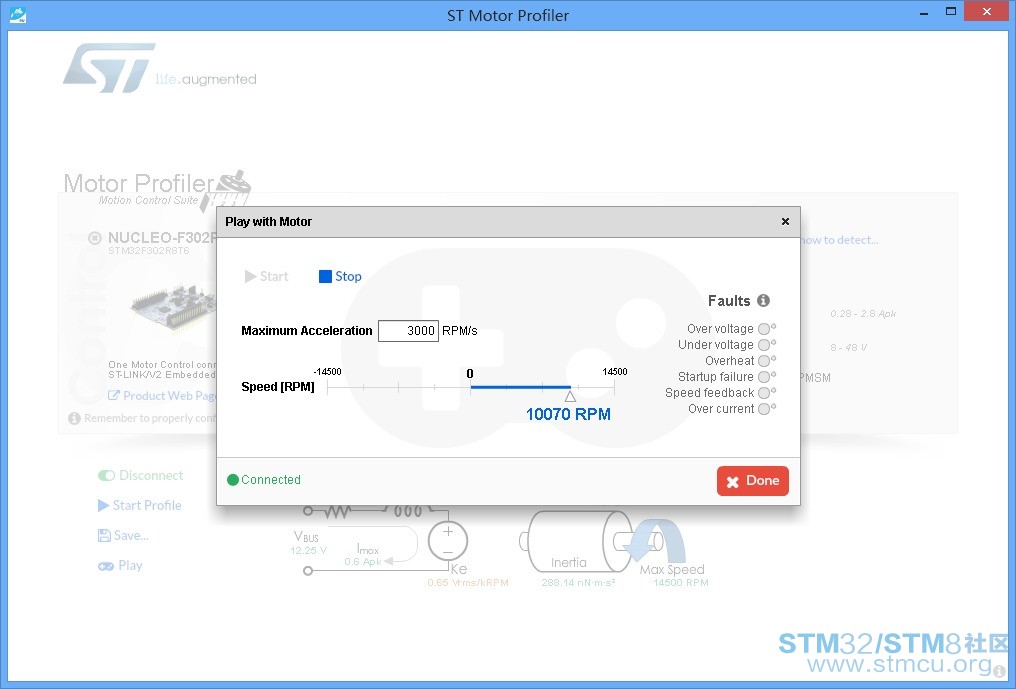
调节方向6 Z% P: Y% o* p$ t 
测试最小转速。电机可调节的正反最低转速都在750左右,太低则电机会停止运行。/ N/ [: r9 V3 m* ~4 D4 V 
8 D0 s1 P' \# P; Z7 @. }/ h, z1 Q 测量结束,关闭软件。要关闭软件时例行公事的弹出,提示会丢失没有保存的数据,不予理会或保存一次都可以。 
n' C7 r9 {4 |5 q3 A 9 }) ~1 [' O) r 关于极对数为什么是7,这个百撕不得其姐,也不得其妹。终于今晚在“知乎”上查到根据,原理讲的很不错。+ J0 |$ A4 x4 A2 q9 I( t ) U: L2 j3 U o; G5 @ 原贴链接附上:http://www.zhihu.com/question/53893449 1.定转子极对数问题# w) J; e' G. e. N. Z1 e. m 5 L9 {* f; B5 q4 @9 @9 ` 实际运行中,定子通电产生的磁极数和转子的磁极数可以不相等。航模电机工作时时其实有点类似于永磁式步进电机,两者也是不相等的。至于为什么设计成槽数和永磁体的磁极数不成倍数关系,是为了减小齿槽转矩,减小转矩脉动。齿槽转矩也就是我们用手拨动电机转子的时候,那种一顿一顿的感觉。以12N14P的XXD2212电机为例,采用两两导通的通电方式运行,其六种通电状态如下图所示: 6 E s5 H/ D" G6 z5 p$ m 
0 j' W" j& A/ J3 j 
' ]" k! K3 Z$ G3 y. b 
: W+ K4 t( T8 B9 w `# s 
' L7 k) \# V* Q; g# F) q 
. M- m3 {# H2 ~# o& l 
. b* V f$ O# V . x- [7 V# y* u7 ?7 o3 b; ~! ^5 k 可以看到,每一种通电状态,转子的永磁能够找到与定子磁场对齐的位置。且能够产生持续的同方向的转矩。即使转子磁极数和定子磁极数不等,电机也可以稳定运行。 2.BLDC转速问题; O1 `, s& l1 D: v" H $ z9 W- N% C9 s, I4 B- x* F 我们用的航模电机都是带有ESC的,这两个组合在一起的话,就组成了一个自控式变频系统。你所说的电压越高,电机转速越高,你是站在两者组合的角度来讲的。一般的ESC(非FOC电调),一般采用检测反电动的过零点来进行电机换向,电压越高,电机的转速就会越高,那么ESC的换向频率也会随之提高,也就是同步转速也随着提高。 同步转速=频率/极对数 ,这个公式对无刷直流电机(BLDC) 适用吗?; A: n' L& [, ^+ y" L 8 ?. g6 ?# K- R% D! y: N$ N 整个过程中,同步转速=频率/极对数 这一个式子是始终成立的,电压越高,ESC的换向频率也会越高。7 D: j$ L5 p# U( Q c- w _. L6 d . z8 f+ u* e8 l& E9 g7 H# _9 N 频率指的就是方波换向的频率吗? 同步频率跟方波换向频率差一个系数关系,跟驱动方式有关。普通的两两导通驱动方式,一个周期存在AB-AC-BC-BA-CA-CB六种导通状态,所以 同步频率 = 方波换向频率/6 ! X K1 I S* e- f! C& i: r7 ^8 Z 极对数是指定子的还是转子的呢? 同步转速=频率/极对数,这里的极对数按照永磁体极对数算。 X) f! G- C* ^- N 对照我们的“奔牛”无刷电机BR204-1700KV-1,为了数的清楚一点,卸掉螺丝。 
可以看到,里面的定子线圈一共有12个磁极,共6对;而外面的转子永磁体有14个磁极,共7对。那么极数对自然也就是7喽。: m' h' h3 o5 W, k ' Y: V8 O5 C' b' W) ?* ^$ i, Q 定子磁极切换的频率,除以7个极数对,就是转子转动的速度,RPM为每分钟转数。 其实这也不难理解。因为定子线圈变化了6次磁极,为一圈,相应转子也需要跟随6次,可是转子的磁极为7,那么就自然就少了一次。也就是说,定子磁极转一圈,转子真实只能转七分之六圈。 5 V1 g |* H; u, J2 `' m& C. R4 G/ ?4 Y 本着拿来主义、实用主义的态度,用就是了,有时候有精力再慢慢研究无刷电机。 看似小小的电机,里面大有文章,通过本实验及网上资料,只是了解了一点皮毛。& _% l1 N) A( T4 a1 f6 v 2 c3 R8 S1 W7 R) I3 ^& C |
| 文章很长,介绍了很多基础知识,码字辛苦了,点个赞 |
| 深夜更新,支持下 |
| 学习了,必须赞! |
| 新年快乐 |
 微信公众号
 手机版


