




|
9 l+ ] L, b, {* _$ u+ q PID驱动直流电机控制器,采用步进信号控制直流电机 9 O; q* }; d) i " w$ N a0 _4 W" w* o! S5 y 描述 , N. P" d; ] N( R1 j+ H 一个简单的STM32 ARM Cortex M4和Ti H桥。采用步进电机信号(DIR, EN, STEP)将信号转换为PWM和方向以驱动直流电机。更换你的步进电机直流电机在更换板下降。 细节, O; q/ V9 A* ]* [6 E* `- K 采用步进驱动信号、PWM速度控制信号或串行命令,通过闭环控制(PID环等)的编码器驱动直流电机。0 s8 D& _8 m) T8 _ 规格: 0 O& J' Q* f6 s - STM32F446RET6 ARM Cortex M4 MCU 9 A4 W% ]5 w+ n- @( O8 @' O0 s* |- u% I - Ti DRV8801 h桥8V-38V 2.8A -各种Ti DCDC调节器0 A% \, d: D6 ?! t7 E9 T8 t - 2.54毫米信号头 ( _! i. [ q+ X( O -除了STEP信号UART, SPI, I2C,和伺服PWM接口都将在同一个连接器上可用。 h桥电路!- D) J) z8 t* {3 B$ Q ( _3 i$ N! ^6 ] 所以对于StepDC,我选择了Ti DRV8801 h桥芯片。它可以处理最多36V在2.8A和它内置过流保护和监测。我选择这个芯片是因为它的电压范围很宽,并且支持相当大的电流。虽然司机可以处理高达36V,我设计的电路是安全的24V,因为组件加固为36V会增加一点成本。+ F& Y& z' |% k1 z! d# K 4 s/ R# E% }) }) M- T, W' H; h" _ 2 n- S4 d2 @ q2 P4 b 无论如何,这里是参考图表从数据表: 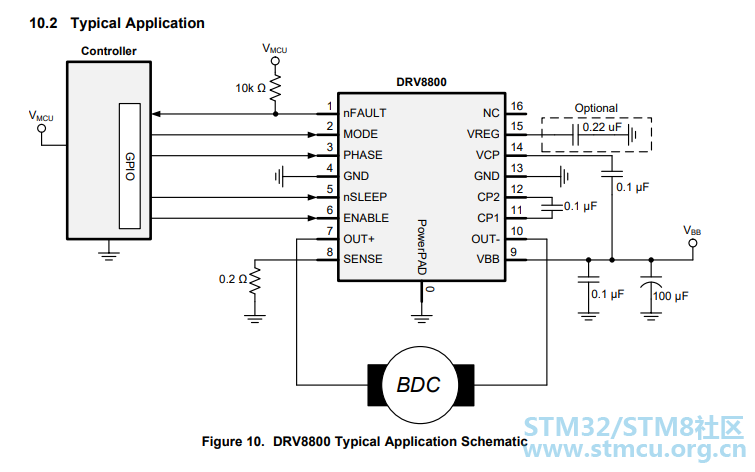
, e" I* K: ?' x" d) a2 _ / U" U! ^7 ?7 x" J$ K% R7 c 接下来要做的是创建一些组件的足迹,并布局示意图!! 引入StepDC7 e/ G% H, t( A2 ]2 ` * m: y S: L7 @, g8 I& ` StepDC是一个简单的板,包含STM32 ARM Cortex M4和Ti H桥。StepDC将步进电机驱动信号(步进、方向、使能等)转换为PWM和方向,用h-bridg驱动直流电机。这将允许用户很容易地用直流电机和编码器替换步进电机。baord上的ARM用编码器作为反馈,通过PID控制回路以h桥驱动直流电机。 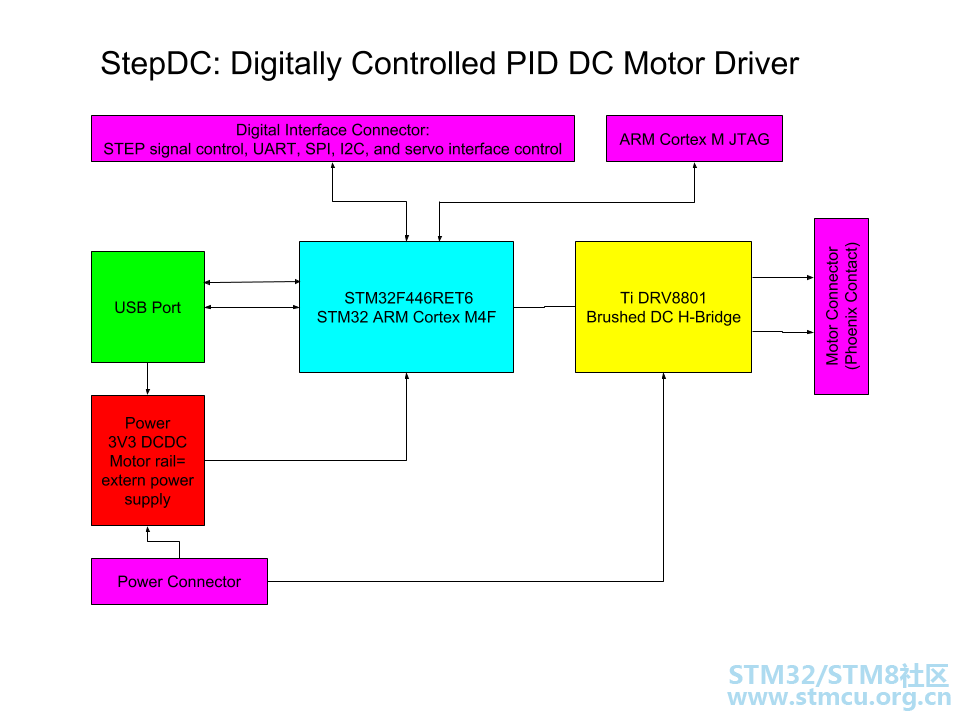
上面是一个框图,展示了所有这些组件如何相互连接以组成所描述的系统。它相对简单,3 ICs, connector,和受控器件。我需要注意的一件事是,我决定在数字接口中包含更多的步进信号控制,因此在相同的连接器、UART、SPI和PWM伺服方式的接口上都可以使用。这使得StepDC不仅仅是一个步进电机的更换板,它现在是一个通用闭环直流电机驱动与许多数字接口,哦,我有没有提到它还会有USB为PC基础的项目! . H2 ]1 `2 K/ K! F3 f0 z ( M" V: k3 a2 D& A 之所以将功能集扩展到步进电机的替换之外,是因为我在机器人方面的背景。以前我在WPI学习机器人工程所以我喜欢机器人和系统工程。我想深入了解这个特性集,以回到我在机器人领域的根源,计划是在未来的许多基于机器人的项目中使用StepDC !我也无法抗拒机器人技术的挑战,所以请考虑加入StepDC !2 l8 C: ?) c; A4 k5 o- v7 @ t 原文请见hackaday; I. W1 B) y R# i ^' W% d, } |
| 感谢楼主分享 |
 微信公众号
 手机版


