




|
无刷直流电机(BLDC)速度和位置控制) N+ A# u% M- d2 u, a 实验装置 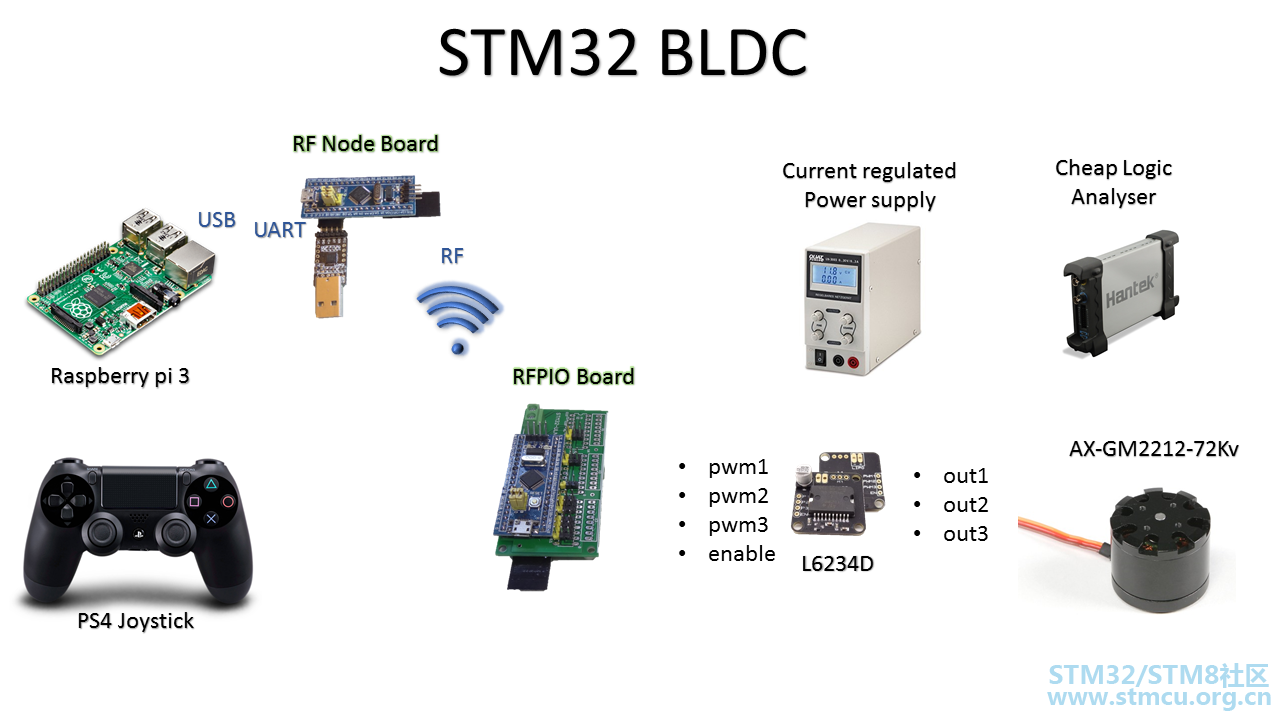
PS4操纵杆是同时操纵多个变量的好方法,适合于实验。 这里的Raspberry pi 不用于BLDC控制,而是作为操纵杆接口,因为它的开发环境更适合编程。9 R% E5 [* h$ R5 |, ] 虽然RF节点板内置了USB,但USB软件集成和使用内存非常复杂,因此UART仍需要时间来实验。一个USB到UART的接口降低了难度。1 ~2 a8 G7 }8 i' Q) g RFPIO板 用于伺服电机控制,而不是BLDC,但它也可以是BLDC实验平台,因为它引出了PWM输出并具有无线连接。 无线电连接在这里用处不大,但它实际上可以有效隔离开PC和电机。不过这里没有优势,只是因为电源已经调节了电流。 ) X# t9 @/ Y) \ 安全注意事项:( z( s* [" {& d. D; h 使用普通电池是危险的,可能会导致试验台着火。需要使用保险丝、限流电源和可靠的控制器。 廉价的逻辑分析仪与Saleae Logic SW配合使用,这是一种非常好且经济实惠的分析组合。 L6234D使用了一个商用模块,但是这个模块没有提供太多功能选项,因为所有功能都连接在一起而且没有感应电阻。所以这只能在开路电压回路中进行控制。 演示视频! h+ h1 e2 `8 D( Y/ }$ Q1 f4 o9 K9 _ / U9 `$ e5 j7 @" H8 F2 f r2 m 4 A3 X" i# U; Q, s 这个演示中有趣的部分不是bldc的转动 而是:. W( X" h* M, t 在不同的环境中整合如此多的小程序系统' w: U: e$ y: C3 s" j$ m/ t 通过直接操纵多个变量并在逻辑分析仪上看到脉冲,人们可以感觉到BLDC电机是如何工作的5 p' k7 R! }$ L8 L 开环控制下 BLDC =步进电机- e- ^+ k ]0 O# X2 v' w9 D 可以只改变线圈中的电压,而不考虑转子的位置。 如果电压不足以应对扭矩,这肯定会丢步。就像BLDC中的每一步都很大,丢步会造成的问题,并且不会被忽视。+ J" \: R9 i# ^7 ]* ? 解决办法是增加电压,但是你浪费的能量不是扭矩而是流量,以保持电机的位置。5 O( R% N* {! z7 A$ S( r 由于没有反电动势,当电机静止时,电流要高得多。 这里使用的BLDC电机以每秒几转的速度消耗大约50 mA,在7.2v的停止位置消耗高达180 mA。3 j& A( ?+ l2 y/ Q+ p* ? 控制参数3 q# m9 [, F) V: g1 i7 i" u+ V6 Y, E& ~ 关于BLDC控制的每一个视频和图表都让我了解更多,尽管互联网上有大量的文档和教程,为什么不就此添加另一个简单的视图。 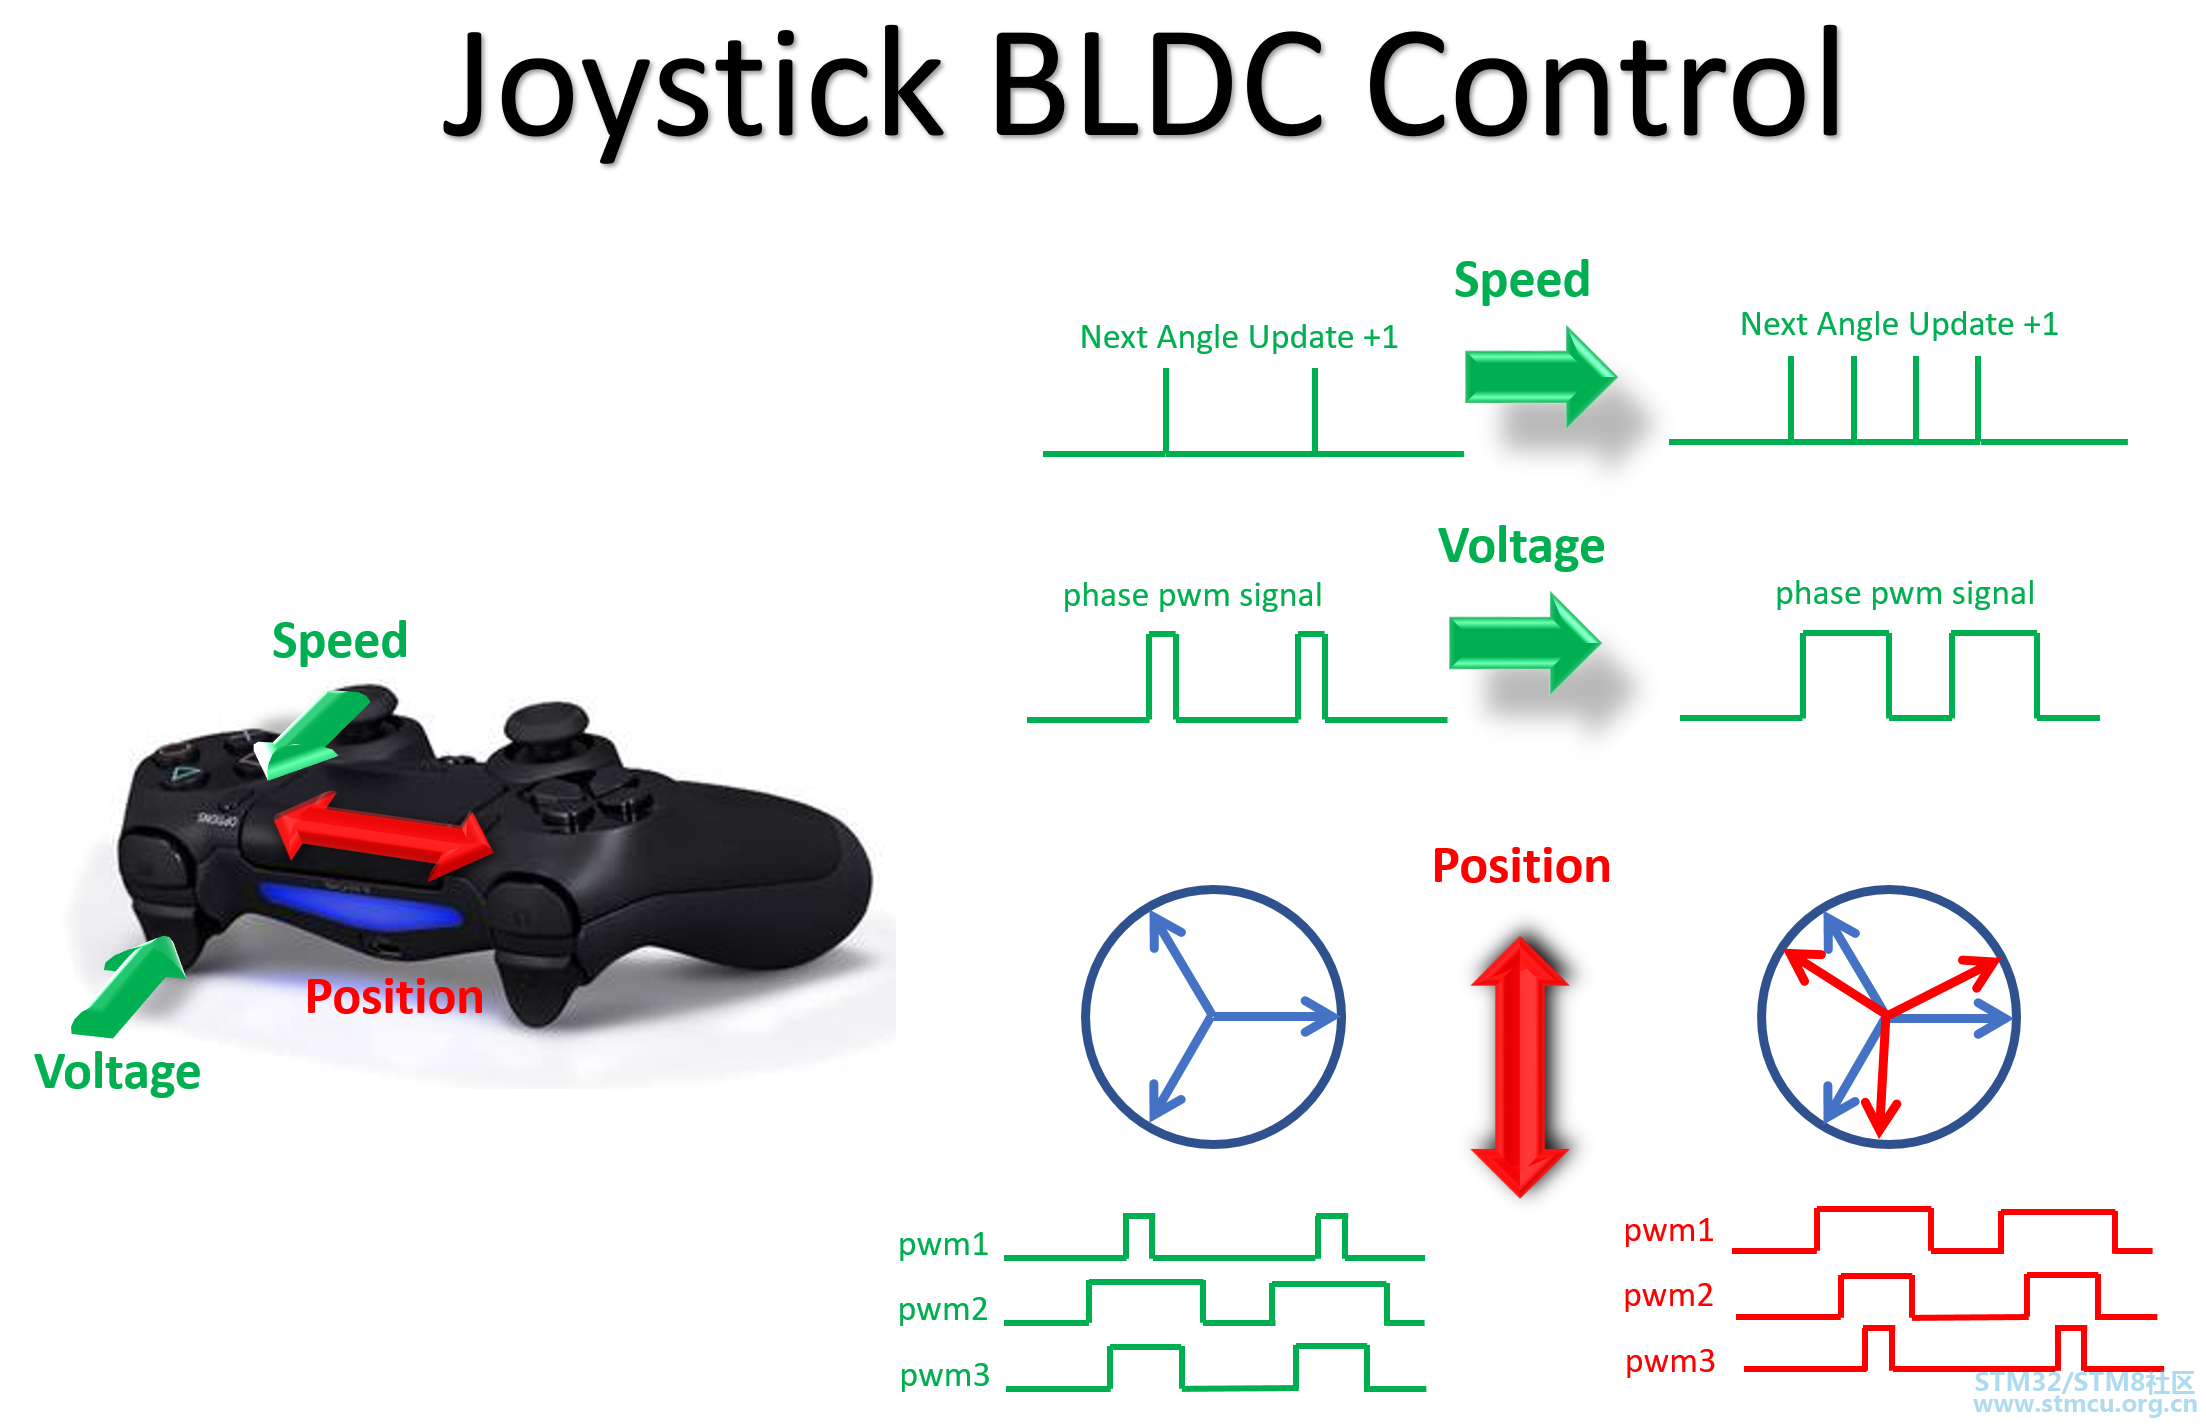
在进入下一个电角度位置之前,速度受到了延迟的作用,请注意,最大命令更新频率要小于pwm信号频率,否则它是无效的(两者的比例不同)。9 V O' n; c% L 电压增加了脉冲宽度。虽然这里只显示了一个pwm信号,但是这三个信号都成比例地增加和减少它们的宽度脉冲。' [1 N4 `' Q5 r* T% F 从软件的角度来看,这个位置更简单,因为你只需按手指在触摸板上的移动比例增加或减少电角度。 每个角度的正弦曲线被用来定义相应电桥的脉冲宽度。 / Y& E9 k0 | F* q + J8 L! k8 Q* j& }/ s7 g$ h) } 软件3 F, F3 h' S$ y- d- I& V 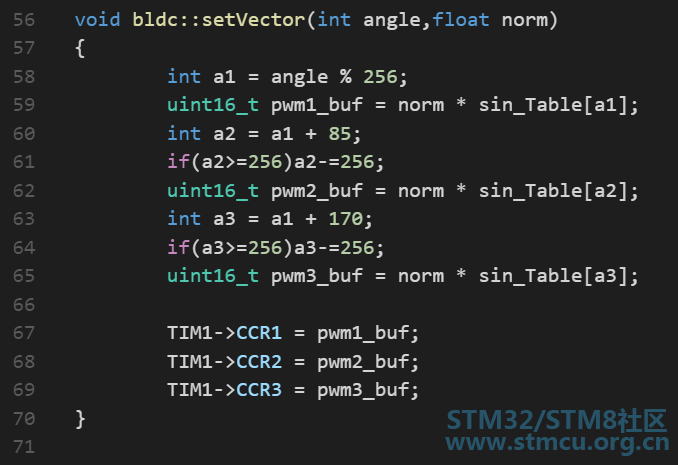
所有的bldc的关键都在这里。这个角度被认为是一个整数,为了使它更简单,我甚至没有用一个单位来表示度数,而是用一个256 / 360的单位来表示,这样它就适合放在一个256的列表,并可以查找来存储。 ( r! l% c9 E0 b1 c& s* ~" s$ i 在M3以72MHz运行的情况下,浮点的计算花费了7.2 us,而此处的查找函数仅为1 us左右,因此对于50 us的pwm周期= 20 KHz (最大控制刷新率)来说,这仍然是合适的。 请注意,从死区切换时间的角度来看,L6234D可以达到150 KHz。; ~2 i9 W; ~2 O 我正在使用mbed - os作为开发环境。 L! g# @% E {- Z( z6 b$ H & G; |8 s4 e# S
这种开箱即用的配置和初始化很好。它为你做了一切,从cmsis HAL api调用到计算哪些引脚应该分配给哪些替代功能。 它配置了pwm模式,所有的堆栈都分配了操作符,这将带来从微秒到毫秒的功能时间。 这就是为什么你会看到寄存器的直接使用,这大约是一条指令。 9 X0 G, i: W( ~: ~8 F* ^# g 0 K, n; o5 `! a4 p. D8 K' X 信号2 D! N. |! |& W$ I0 H# h, ^ 6 i2 ^* Z( x1 e0 N9 q2 N* t/ V- x) r 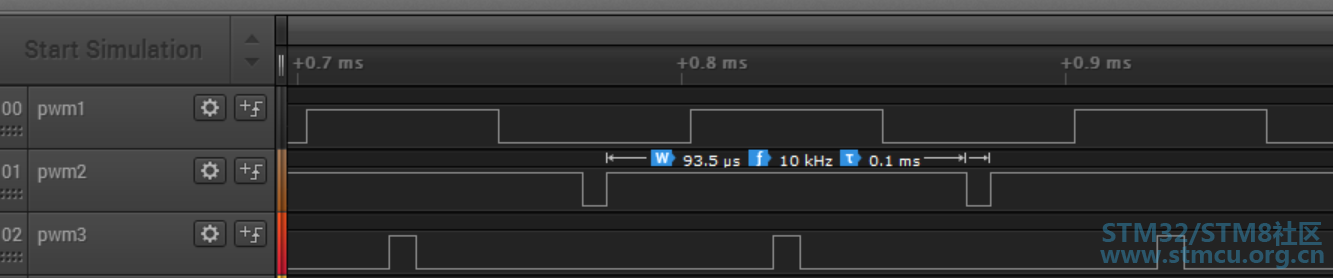
我们可以在逻辑分析仪上看到中心对齐的pwm信号。 请注意,频率显示为10 KHz,而不是上面提到的20 KHz,这是正确的,因为将两个脉冲粘在一起会将减少一半。 结论 一旦你同时控制了速度和电压,当电机失速和失步时,你会有更好的感觉,你可以抓住它,施加更高的电压,看看它何时克服了施加的扭矩。: t3 ] Q% [' K" @* _ T 这不是科学,但这是一种让你轻松处理其余公式的经验。" u: _0 K- L2 f) E* z8 r" { 2 s5 _- B& [/ u# Z 接下来的步骤是查看扭矩控制回路,然后可能是反电动势监测,为BLDC设计一个特定的扩展板,并思考面向现场的控制视频。 但是可以肯定的是,对于我的倒立摆移动机器人计划来说,这种控制已经足够了。8 F- x: \" O. W. p1 W |
 微信公众号
 手机版


