




|
在第八章我们介绍了STM32的定时器作为PWM输出的使用方法,这一章我将向大家介绍通用定时器作为输入捕获的使用。这个输入捕获在哪个地方会用到呢?如果你玩过小车就会知道小车的编码器测速就用到了定时器的输入捕获对不对!在本章中,我们将用TIM2的通道1(PA0)来做输入捕获,捕获PA0上高电平的脉宽。5 K* M8 a0 r* _# d/ a6 g8 t6 K 2 Q; B; n' _. ]# I5 ?2 V2 A 7 S* p% y4 m4 \" [& G 一、输入捕获简介/ h# K/ T9 b# R: g6 j 输入捕获模式可以用来测量脉冲宽度或者测量频率。STM32的定时器,除了TIM6和TIM7,其他定时器都有输入捕获功能。STM32 的输入捕获,简单的说就是通过检测 TIMx_CHx 上的边沿信号,在边沿信号发生跳变(比如上升沿/下降沿)的时候,将当前定时器的值(TIMx_CNT)存放到对应的通道的捕获/比较寄存器(TIMx_CCRx)里面,完成一次捕获。2 m3 Y8 _& H- f6 o' c + d& x: i& ]3 g0 o3 l 
1.测量频率 , D# }# e% \7 G5 U. a8 {0 O' m + V) H' l0 o3 p- K5 C 当捕获通道 TIx(如TIM2_CH1)上出现上升沿时,发生第一次捕获,计数器 CNT 的值会被锁存到捕获寄存器 CCR 中,而且还会进入捕获中断,在中断服务程序中记录一次捕获(可以用一个标志变量来记录),并把捕获寄存器中的值读取到 value1中。当出现第二次上升沿时,发生第二次捕获,计数器CNT 的值会再次被锁存到捕获寄存器CCR中,并再次进入捕获中断,在捕获中断中,把捕获寄存器的值读取到value3中,并清除捕获记录标志。利用value3和value1的差值我们就可以算出信号的周期(频率)。 2.测量脉宽0 k" T2 |/ L7 P ! l" C! w4 u% r8 W; J( q 当捕获通道 TIx(如TIM2_CH1)上出现上升沿时,发生第一次捕获,计数器CNT的值会被锁存到捕获寄存器 CCR 中,而且还会进入捕获中断,在中断服务程序中记录一次捕获(可以用一个标志变量来记录),并把捕获寄存器中的值读取到value1中。然后把捕获边沿改变为下降沿捕获,目的是捕获后面的下降沿。当下降沿到来的时候,发生第二次捕获,计数器 CNT的值会再次被锁存到捕获寄存器CCR中,并再次进入捕获中断,在捕获中断中,把捕获寄存器的值读取到 value3中,并清除捕获记录标志。然后把捕获边沿设置为上升沿捕获。 1 s, p7 |- @. c; E* A2 b+ a4 C' C 在测量脉宽过程中需要来回的切换捕获边沿的极性,如果测量的脉宽时间比较长,定时器就会发生溢出,溢出的时候会产生更新中断,我们可以在中断里面对溢出进行记录处理。 7 h' _$ _, t1 i- W/ { 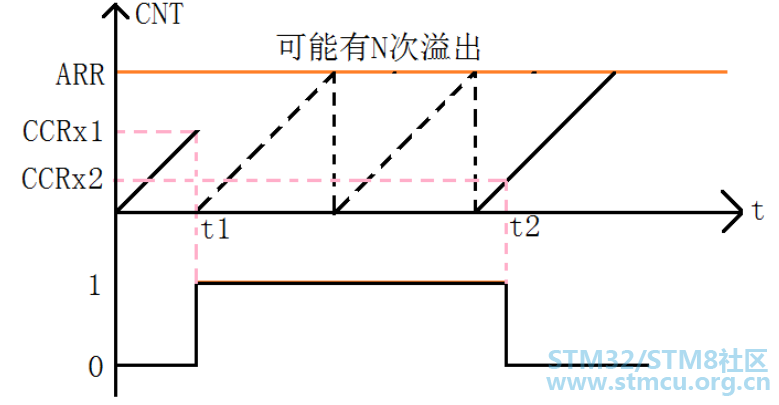
% @5 V: ?4 V! K: y n 本章我们用到 TIM2_CH1 来捕获高电平脉宽,也就是要先设置输入捕获为上升沿检测,记录发生上升沿的时候 TIM2_CNT 的值。然后配置捕获信号为下降沿捕获,当下降沿到来时,发生捕获,并记录此时的 TIM2_CNT 值。这样前后两次 TIM2_CNT 之差,就是高电平的脉宽,同时 TIM2 的计数频率我们是知道的,从而可以计算出高电平脉宽的准确时间。需要用到的寄存器有:TIM2_ARR TIM2_PSC TIM2_CCMR1 TIM2_CCER TIM2_DIER TIM2_CR1 TIM2_CCR1。, |4 l. X g' t# v2 B- s6 w 首先 TIMx_ARR 和 TIMx_PSC,这两个寄存器用来设自动重装载值和 TIMx 的时钟分频,用法我在前面的第六、第七章已经讲过了,这里就不做赘述了。# e0 c8 ^6 ^6 x " G3 C! _$ d A( B; ?$ j- e ' N6 T- ^# V8 _ 二、寄存器讲解 1.捕获模式寄存器 该寄存器一般有2个:TIMx _CCMR1和TIMx _CCMR2。TIMx_CCMR1 控制CH1(通道1)和CH2(通道2),而TIMx_CCMR2 控制CH3(通道3)和 CH4(通道4)。, z" e. u' S8 U4 a4 f6 J " z# e1 o0 \" Z0 `% e; n% E % ^. K6 U8 _ _; j' H' Y# @; P 
9 L2 N4 Z& n( m; N+ {9 J2 ^# E * N2 | A7 b) a$ D" O 1、CC1S[1:0],这两个位用于 配置CCR1 的通道方向,这里我们设置 IC1S[1:0]=01,也就是配置为输入。 2、IC1PSC[1:0],设置输入捕获1预分频器。我们是1次边沿就触发1次捕获,所以选择00就是了。) W0 S! S6 h; e 3、IC1F[3:0],这个位用于 配置输入采样频率和数字滤波器长度,这里我们不做滤波处理,所以设置 IC1F[3:0]=0000,只要采集到上升沿,就触发捕获。7 f. C; X+ M" S2 p # m, d" s0 H% o1 Y+ Q& q 2.捕获使能寄存器 7 V" i' U5 ]. z/ k / ~/ l/ u/ c* v; U, j. [ 捕获使能寄存器,顾名思义就是使能输入捕获的寄存器了。这个寄存器在输入捕获这里只用到了CC1P和CCE1这两个位。要使能输入捕获,必须设置 CC1E=1,而 CC1P 则根据自己的需要来配置。$ ~7 h3 e# r% w; Y7 Y& A - Z. g, O4 n9 A2 ^ 
^0 s2 g+ d% y9 G: f0 K1 c! Z 3.中断使能寄存器 & n, y- g2 ?) b! r! ~! b$ ` 我们需要用到中断来处理捕获数据,所以必须开启通道 1 的捕获比较中断,即 CC1IE 设置为 1,其他的位不用管。 _5 V9 t: h% I: C1 j, t- U 
: p8 x; ^. N8 n3 M 4.控制寄存器1; ^3 P0 `) B3 {9 ^/ ? , [. O9 [9 A; N- Z& `3 A ~: ~ 控制寄存器TIMx_CR1,我们只用到了它的最低位,也就是用来使能定时器的。# ]5 }0 h( _; z 2 ]3 y; Q% a9 j ) P, F2 ~: d4 L5 N/ N6 N 
2 I3 J1 T2 N! {' {# u! X4 b9 F 5.捕获寄存器1' t4 ^# Q+ e6 _# p . U( J9 T* E% V% K- Z; { 5 k8 y9 w2 ~# K" d/ i1 }. E 捕获/比较寄存器 1:TIMx_CCR1,该寄存器用来存储捕获发生时TIMx_CNT的值,我们从TIMx_CCR1就可以读出通道1捕获发生时刻的 TIMx_CNT 值,通过两次捕获(一次上升沿捕获,一次下降沿捕获)的差值,就可以计算出高电平脉冲的宽度。 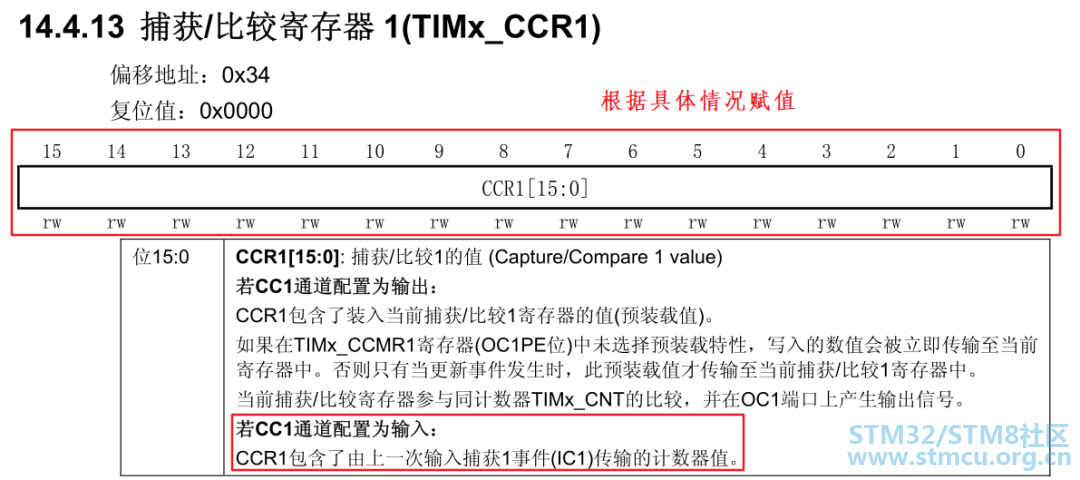
- A# n+ }1 b! i7 r 三、具体代码讲解 7 E+ b4 J a7 X% _& \ G 我们文本的例子是定时器2的通道1,对应PA0管脚。 1.开启TIM2时钟,配置 PA0 要使用 TIM2,我们必须先开启 TIM2的时钟,这点相信大家看了这么多代码,应该明白了。GPIO_InitTypeDef GPIO_InitStructure;: [8 Z) |1 I% ?" ~' J: W 5 H: d- o4 j* f% f6 A# V$ o( x RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM2, ENABLE);//使能定时器2的时钟 RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE);//使能PA端口时钟 : |, O5 \6 X0 Q% K$ q GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0; //PA0 清除之前设置 GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPD; //PA0 输入 GPIO_Init(GPIOA, &GPIO_InitStructure);% x+ |/ A. @9 V8 @2 j9 h1 K GPIO_ResetBits(GPIOA,GPIO_Pin_0); //PA0 下拉 2 k5 W& W6 n; \. I7 M+ I7 X 2.设置 TIM2的ARR和PSC; P& \1 @% x0 t 3 `* p3 I" s2 \! u; w+ w 在开启了 TIM2的时钟之后,我们要设置 ARR 和 PSC 两个寄存器的值来控制输入捕获的周期。这在库函数是通过 TIM_TimeBaseInit 函数实现的,在上一节定时器中断章节已经有讲解过,这里就不详细讲解,调用的格式为:TIM_TimeBaseStructInit(&TIM_TimeBaseStructure);# V1 ~2 u! E, V4 m( } TIM_TimeBaseStructure.TIM_Period = arr; //设定计数器自动重装值 TIM_TimeBaseStructure.TIM_Prescaler =psc;//预分频器 - h+ I+ q6 r' K6 Y$ ^* G+ G9 a TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1; //设置时钟分割:TDTS = Tck_tim. @) `8 @+ v* q4 i5 y" ~( s TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; //TIM向上计数模式 TIM_TimeBaseInit(TIM2, &TIM_TimeBaseStructure); 4 U4 i" D- r5 h) ]5 B7 E/ r 3.设置TIM2的输入比较参数9 T0 Y# b: b- @0 U- k, q: u! p 输入比较参数的设置包括映射关系,滤波,分频以及捕获方式等。这里我们需要设置通道 1为输入模式,且 IC1 映射到 TI1(通道 1)上面,并且不使用滤波(提高响应速度)器,上升沿捕获。库函数是通过 IM_ICInit 函数来初始化输入比较参数的:void TIM_ICInit(TIM_TypeDef* TIMx, TIM_ICInitTypeDef* TIM_ICInitStruct);4 `7 e+ l( W: d7 Z) r1 ], C typedef struct { uint16_t TIM_Channel;//我们设置为通道 1,为 TIM_Channel_1。6 c% O" q4 [7 U5 [* P uint16_t TIM_ICPolarity;//设置输入信号的有效捕获极性,这里我们设置为TIM_ICPolarity_Rising,上升沿捕获。6 v7 U6 z. B- S" K5 V, E uint16_t TIM_ICSelection;//是用来设置映射关系,我们配置 IC1 直接映射在TI1 上,选择TIM_ICSelection_DirectTI。 uint16_t TIM_ICPrescaler;//用来设置输入捕 获分频系数 ,我们这里不分频 , 所以选中TIM_ICPSC_DIV1,还有 2,4,8 可选。1 V' l# ?+ t6 i% t* R uint16_t TIM_ICFilter;//设置滤波器长度,这里我们不使用滤波器,所以设置为 0。 } TIM_ICInitTypeDef; 具体的代码为:TIM_ICInitTypeDef TIM2_ICInitStructure; . N! N" h$ ~) `% P. S TIM2_ICInitStructure.TIM_Channel = TIM_Channel_1; //选择输入端 IC1 映射到 TI1 上- k8 P/ `! v# s5 r2 X TIM2_ICInitStructure.TIM_ICPolarity = TIM_ICPolarity_Rising; //上升沿捕获6 s: A; |; e; H1 R0 e% b7 e# q/ S TIM2_ICInitStructure.TIM_ICSelection = TIM_ICSelection_DirectTI; //映射到 TI1 上# G4 {% k5 }! v6 r8 u V9 F TIM2_ICInitStructure.TIM_ICPrescaler = TIM_ICPSC_DIV1; //配置输入分频,不分频! p. Q3 j/ p1 W0 x/ I: P TIM2_ICInitStructure.TIM_ICFilter = 0;//IC1F=0000 配置输入滤波器 不滤波 TIM_ICInit(TIM2, &TIM2_ICInitStructure);; z/ I4 L$ d6 \1 ]0 |( t5 W 4.使能输入捕获和更新中断 为啥要使能捕获和更新中断? 9 [6 J$ G. ~# G y2 {# x 因为防止定时器溢出啊!!9 P% {. D$ R; W 为啥会溢出啊? 因为我们要捕获的是高电平信号的脉宽,所以第一次捕获是上升沿,第二次捕获时下降沿,必须在捕获上升沿之后设置捕获边沿为下降沿,同时如果脉宽比较长,那么定时器就会溢出,对溢出必须做处理,否则结果就不准了。这两件事,我们都在中断里面做,所以必须开启捕获中断和更新中断。 这样就知道了吧!我们使用定时器的开中断函数 TIM_ITConfig 即可使能捕获和更新中断:, r) t6 E7 |) N4 [ j$ v TIM_ITConfig( TIM2,TIM_IT_Update|TIM_IT_CC1,ENABLE);//允许更新中断和捕获中断% y& n7 H" p& {6 f4 m5 |/ b/ P 2 h' L$ }% W4 W9 `9 C: Z , O+ _1 a+ X; G+ E w. y 5.使能定时器! w$ g2 K1 n; Y 4 v2 [* u( n, U& j0 J0 U9 e 最后,必须打开定时器的计数器开关, 启动 TIM2 的计数器,开始输入捕获。; a0 v% l: ?. n! k" U/ K TIM_Cmd(TIM2,ENABLE ); //使能定时器 2 ( n# e; B4 u* L H4 o 6.设置中断分组、中断服务函数 ( z' T' h2 v2 P# J' w7 ?- I 4 G; U3 u0 l' a7 [. ` R 既然开启了中断就要编写中断服务函数啦!既然有中断就要有中断优先级分组啦!设置中断分组的方法前面多次提到这里我们不做讲解,主要是通过函数 NVIC_Init()来完成。分组完成后,我们还需要在中断函数里面完成数据处理和捕获设置等关键操作,从而实现高电平脉宽统计。在中断服务函数里面,跟以前的外部中断和定时器中断实验中一样,我们在中断开始的时候要进行中断类型判断,在中断结束的时候要清除中断标志位。分别为 TIM_GetITStatus()函数和 TIM_ClearITPendingBit()函数。+ ]: Y, V7 U9 A( z3 e - z; u# ^4 n6 ~& u$ w9 m void TIM2_IRQHandler(void) * @! R. I0 h% K$ e6 I! w {& v ]# z) l9 j+ ?1 B2 z; L if(TIM_GetITStatus(TIM2,TIM_IT_Update)!=0)1 Z# s3 ^# H0 ^. l) r2 ^. x {8 W2 S, B* w3 h TIM_ClearITPendingBit(TIM2,TIM_IT_Update); `! ~8 a8 K; n2 W; n0 V! v }; \, D$ j0 @7 H+ | f } 四、汇总代码( r' c/ \$ {$ } 1.TIM2 通道 1 的输入捕获设置) V1 v) K% ?7 q: t/ d5 J ( T9 A. ?2 v! C' a9 X2 s! W5 U //定时器2通道1输入捕获配置 3 _. U* T' {, N% [2 q void TIM2_Cap_Init(u16 arr,u16 psc): ?' ]' G8 e4 O0 p- O f! { x { ) _/ s# | X: ?( a. p4 S GPIO_InitTypeDef GPIO_InitStructure;6 ^( \" | r! m& S+ e) j- |5 ? TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;4 l$ m2 E% C6 v( c' x TIM_ICInitTypeDef TIM2_ICInitStructure; NVIC_InitTypeDef NVIC_InitStructure; //使能定时器和GPIO的时钟 6 b Y& `1 U/ A+ V& } RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM2, ENABLE); //使能TIM2时钟 RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE); //使能GPIOA时钟 //初始化IO口,模式为输入 GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0; //PA0 清除之前设置 % v8 p, g4 J- V# z GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPD; //PA0 输入 C" J7 P5 u6 @, r' s/ x5 G$ P GPIO_Init(GPIOA, &GPIO_InitStructure); GPIO_ResetBits(GPIOA,GPIO_Pin_0); //PA0 下拉 //初始化定时器2 TIM2 TIM_TimeBaseStructure.TIM_Period = arr; //设定计数器自动重装值 ' r; w& ~4 y9 Z( h: } TIM_TimeBaseStructure.TIM_Prescaler =psc; //预分频器 1 o0 F* t' G% n4 ?# ]; ]) A- R TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1; //设置时钟分割:TDTS = Tck_tim2 B p3 \5 L5 ^' T' n8 p TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; //TIM向上计数模式2 i' O. P* X5 F7 ]6 G; P b TIM_TimeBaseInit(TIM2, &TIM_TimeBaseStructure); //初始化TIM2输入捕获参数 TIM2_ICInitStructure.TIM_Channel = TIM_Channel_1; //CC1S=01 选择输入端 IC1映射到TI1上% M0 a2 d. P! [. P0 O4 y2 I/ j TIM2_ICInitStructure.TIM_ICPolarity = TIM_ICPolarity_Rising; //上升沿捕获 TIM2_ICInitStructure.TIM_ICSelection = TIM_ICSelection_DirectTI; //映射到TI1上 TIM2_ICInitStructure.TIM_ICPrescaler = TIM_ICPSC_DIV1; //配置输入分频,不分频 TIM2_ICInitStructure.TIM_ICFilter = 0x00;//IC1F=0000 配置输入滤波器 不滤波 TIM_ICInit(TIM2, &TIM2_ICInitStructure); ; q' z9 @# k& V //中断分组初始化 NVIC_InitStructure.NVIC_IRQChannel = TIM2_IRQn; //TIM2中断0 P. C/ M# j" B6 z NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 2; //先占优先级2级0 K4 q1 K, R d NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0; //从优先级0级 W( }3 f/ x/ P z- D: ? NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //IRQ通道被使能8 ?3 N" B) Y) k: @& ^8 x NVIC_Init(&NVIC_InitStructure); //根据NVIC_InitStruct中指定的参数初始化外设NVIC寄存器 TIM_ITConfig(TIM2,TIM_IT_Update|TIM_IT_CC1,ENABLE);//允许更新中断 ,允许CC1IE捕获中断 % T; r1 @$ O+ U/ ]+ Z TIM_Cmd(TIM2,ENABLE ); //使能定时器2 }5 D+ W& Z: N3 V- G: h 2.TIM2 的中断服务函数/ h3 }9 b7 ^ R9 g% w : f2 d* u) v7 g2 ^' N; k u8 Capture_State=0;//输入捕获状态 7 `/ j$ F) Y- @# M, @1 @5 H% B3 x * D9 n6 q- n$ Y t2 ]$ Y u16 Capture_Value;//输入捕获值 ( c: M, q* x# [( w9 b; e* x //定时器2中断服务程序 * p. ]9 X6 p+ P& V0 |9 P void TIM2_IRQHandler(void). H# y9 f3 l$ f& \ { if((Capture_State&0X80)==0)//还未成功捕获 1000 0000 ) W5 u7 c" z. [! g" c% g: }& {' n% E { if (TIM_GetITStatus(TIM2, TIM_IT_Update) != RESET) + R# |4 C6 p* M2 i: @% i { 8 M2 O' C8 B9 {9 ~6 |& r if(Capture_State&0X40)//已经捕获到高电平了0100 0000$ B% F% H) S" G4 k* S {6 N1 ^' B% c# E1 v9 K: U( J if((Capture_State&0X3F)==0X3F)//高电平太长了 0011 1111, z3 B+ W5 K2 |9 i7 L. _ {. `8 q! t9 J; Y; [ ? Capture_State|=0X80;//标记成功捕获了一次 1000 0000 ) {9 k5 N" B5 ^5 f6 P9 n Capture_Value=0XFFFF; //1111 1111+ N: m! S, E8 v4 j } else , ]- J! C* M8 W Capture_State++; } } if (TIM_GetITStatus(TIM2, TIM_IT_CC1) != RESET)//捕获1发生捕获事件, ^: l- @7 b8 \! ~4 ] { if(Capture_State&0X40)//捕获到一个下降沿 0100 0000+ i) v3 e& b, z5 R" _8 m$ m { Capture_State|=0X80;//标记成功捕获到一次上升沿1000 0000 Capture_Value=TIM_GetCapture1(TIM2); TIM_OC1PolarityConfig(TIM2,TIM_ICPolarity_Rising); //CC1P=0 设置为上升沿捕获0 l( s+ M Q9 \) E ` }else //还未开始,第一次捕获上升沿! y/ _" E' H9 T1 U( @ K$ _: y' o { Capture_State=0;//清空 Capture_Value=0;4 O7 i- M9 n" _2 J TIM_SetCounter(TIM2,0); Capture_State|=0X40;//标记捕获到了上升沿0100 0000% S$ X; P+ ~% y6 r TIM_OC1PolarityConfig(TIM2,TIM_ICPolarity_Falling); //CC1P=1 设置为下降沿捕获 } } } ; o+ W4 G5 h! k( v' T TIM_ClearITPendingBit(TIM2, TIM_IT_CC1|TIM_IT_Update); //清除中断标志位 }' P4 x1 T U: X" z1 }. b$ _( y ; f5 Y2 P* G+ ?. v# g! N% c 下面解释一下中断服务函数的过程: . |. b. ]# H0 Z' K 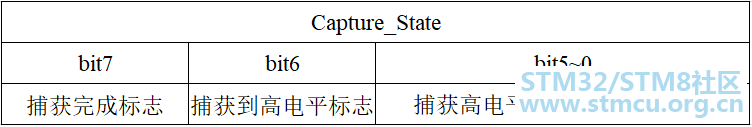
: |+ S( u" g$ U1 h0 F3 f! { 首先设置两个变量Capture_State和Capture_Value。 其中 Capture_State,是用来记录捕获状态,该变量类似一个寄存器(其实就是个变量,只是我们把它当成一个寄存器那样来使用)。. B4 }! A# f- ^# W8 j" n 另外一个变量 Capture_Value,则用来记录捕获到下降沿的时候,TIM2_CNT的值。现在我们来介绍一下,捕获高电平脉宽的思路:首先,设置 TIM2_CH1 捕获上升沿(这在TIM2的初始化函数执行的时候就设置好了),然后等待上升沿中捕获断到来,当捕获到上升沿中断,此时如果 Capture_State的第 6 位为 0,则表示还没有捕获到新的上升沿,就先把 Capture_State、Capture_Value和TIM2->CNT等清零,然后再设置 Capture_State的第 6 位为 1,标记捕获到高电平,最后设置为下降沿捕获,等待下降沿到来。如果等待下降沿到来期间,定时器发生了溢出,就在Capture_State里面对溢出次数进行计数,当最大溢出次数来到的时候,就强制标记 捕获完成 (虽然此时还没有捕获到下降沿 )。当下降沿到来的时候,先设置Capture_State的第 7 位为 1,标记成功捕获一次高电平,然后读取此时的定时器的捕获值到Capture_Value里面,最后设置为上升沿捕获,回到初始状态。+ Y5 K0 g- w3 {$ c$ g6 K& e' G 这样,我们就完成一次高电平捕获了,只要 Capture_State的第 7 位一直为 1,那么就不会进行第二次捕获,我们在main函数处理完捕获数据后,将Capture_State置零,就可以开启第二次捕获。 3.主函数0 N9 Q# z' P5 d* F; b % N1 d/ s- a+ f* g( v 2 u6 }) s0 M: ~4 R+ V. @" f/ a$ ^ extern u8 Capture_State;//输入捕获状态 2 k; i$ G* B/ j! B, n 2 ~" I2 d; b/ G. V. l6 o extern u16 Capture_Value;//输入捕获值 int main(void)0 l, ?+ M" R, D { u32 temp=0; 8 G+ }7 a2 p1 }, ]+ v% u NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);// 设置中断优先级分组2 delay_init(); //延时函数初始化 . N. A8 R% s7 ^; H) w9 p) o TIM2_Cap_Init(0XFFFF,72-1); //以1Mhz的频率计数 while(1)' C: S! h% N! p9 j% @7 o Y1 _ { delay_ms(10); if(Capture_State&0X80)//成功捕获到了一次高电平" l# [7 d7 ^0 i+ ]( c. T {& V. g- R& E6 Z3 {3 z( l" K temp=Capture_State&0X3F; temp*=65536;//溢出时间总和 temp+=Capture_Value;//得到总的高电平时间% ^' l h; D; P! a* N; A printf("High:%d us\r\n",temp); //打印总的高点平时间 Capture_State=0;//开启下一次捕获# @5 A7 U7 [5 @9 h( V# S8 m } }& v2 J6 x" Y% p& h- B' {% v% G } 7 }# p4 V6 e+ q8 ~ 6 u# }. W% ^; C 该 main 函数将 TIM2_CH1 的捕获计数器设计为 1us 计数一次,并设置重装载值为最大,所以我们的捕获时间精度为 1us。主函数通过 Capture_State的第 7 位,来判断有没有成功捕获到一次高电平,如果成功捕获,则将高电平时间通过串口输出到电脑。& |, c: Z- J( H; s# e 至此,我们的软件设计就完成了。 |
 微信公众号
 手机版


相反,我觉得STM32的定时器非常强大。