




|
[ 导读]大家好,首先欢迎来了很多新朋友!感谢关注小号,我将一如既往认真分享,广交朋友,共同进步!前篇《由static来谈谈模块封装》基本实现了对外隐藏属性,隐藏局部模块函数,开放接口的功能。对于这个话题还有些点没有深入探讨:为什么要这样做?以及这样做的好处。或许很多刚刚开始用C或者其他面向对象编程语言(比如C++)的小伙伴们,常常在一个项目里为了图省事,整了很多全局对象、全局变量满天飞,这样做其实是有很多弊端,本文来聊聊这个话题。 先谈谈全局变量的特点全局变量(Global Variables):在计算机编程语言中,所谓全局变量是指具有全局作用域的变量,这意味着它在整个程序中是可见的,因此是可访问的。所谓可访问,是指全局可读、全局可写。在编译语言中,全局变量通常是静态变量,其范围(生命周期)是程序的整个运行时。当然解释性语言除外,解释性语言包括命令行解释器(比如python, Java script,shell等)中,全局变量通常在声明时由解释器动态分配,这是由于解释性语言是读取>解释>执行模式,不像编译性语言,运行前可预知变量属性,解释性语言读取解释前无从获取变量属性。 在C/C++编程语言中,全局变量的这种全局可见性特点,滥用全局变量会让代码表现当相当邪恶!如果使用全局变量,就意味着下面这些场景的存在:
或许你会说,我就这样用?咋了?软件也跑的很好啊?来看看这个场景:
举个栗子,还是以之前文章的传感器为例,实际应用中传感器可能是下面这样的数据结构来描述的: #ifndef _SENSOR_H_#define _SENSOR_H_# J0 z$ H+ U7 A- ~4 i- K typedef struct _t_sensor{ /* 测量值与测量范围及单位有关 */ float value; /* 测量范围,根据采样值映射 */, i/ g; _5 v2 j1 T, ]' e float upper_range; float lower_range;8 C7 |0 @ l# x0 } /* 温度单位 *// z3 x1 b7 H) I9 D unsiged char unit;- o: ]. s. A/ G& P }T_SENSOR;4 f* M. y: x3 K /*假定是一个温度测量产品*/1 ?1 a& b9 g) G; Q extern T_SENSOR temperature;5 y. N C4 M2 Z! @ $ e/ y6 Y( t3 E5 _$ S6 k/ h% ?; _4 l a #endif _SENSOR_H_ 假定这个传感器数据结构有这样一些被访问的可能:
这些需求用例,用图描述一下: 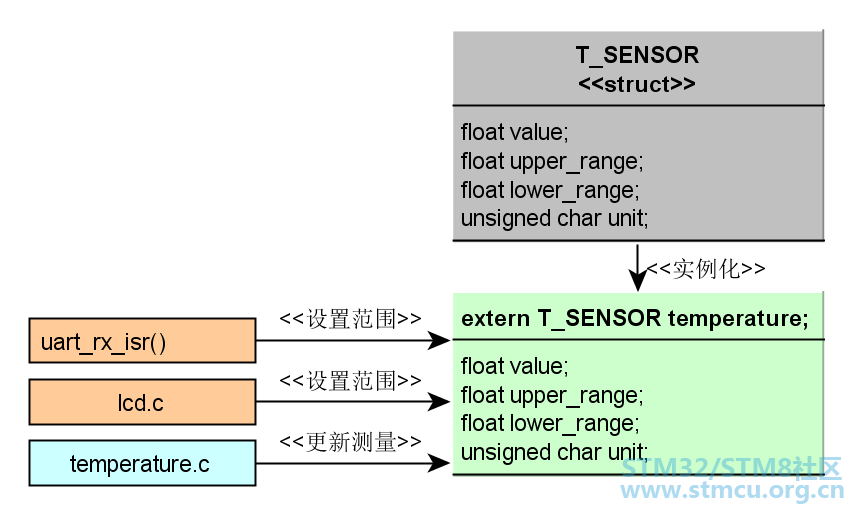
比如用户操作HMI界面正改写温度范围,而此时远程上位机也正改写温度范围,按上面这个做法,可能出现哪些邪恶的后果呢?
0x43488000 /* 浮点数200.5的16进制*/" ^/ G6 F. |5 L8 J" F" |" B 假定中断进入时,HMI界面程序写入了0x4396前两个字节,中断返回时,上限改写为200.5(0x43488000),此时继续执行后面两个字节写入,则上限变成为(0x43484000),来看看这个数是多大?变成了200.25,这是不是很邪恶? 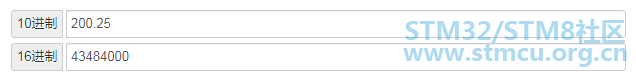
或许有的朋友会说,可以在LCD写范围时关中断嘛。诚然,可以这么做: void hmi_operate(){ /*关中断*/ _disable_interrupt(); /*改写温度范围*/! Y& @% V9 @! L- Q, | ..... e3 @& s+ e: Z. R# t# F0 q' D /*开中断*/1 q* w. k4 x& H& f9 E _enable_interrupt(); }* W6 x0 H" G' q5 }1 h9 W 但是如果这个全局变量有很多地方在改写,为了数据安全,势必就到处开/关中断,这样做的坏处:
对于上面这样一个应用场景,怎么解决这种混乱的现象呢。这里分享一下我的思路,这里将主要的串口以及测量模块的设计思路用UML图描述一下大体思路: 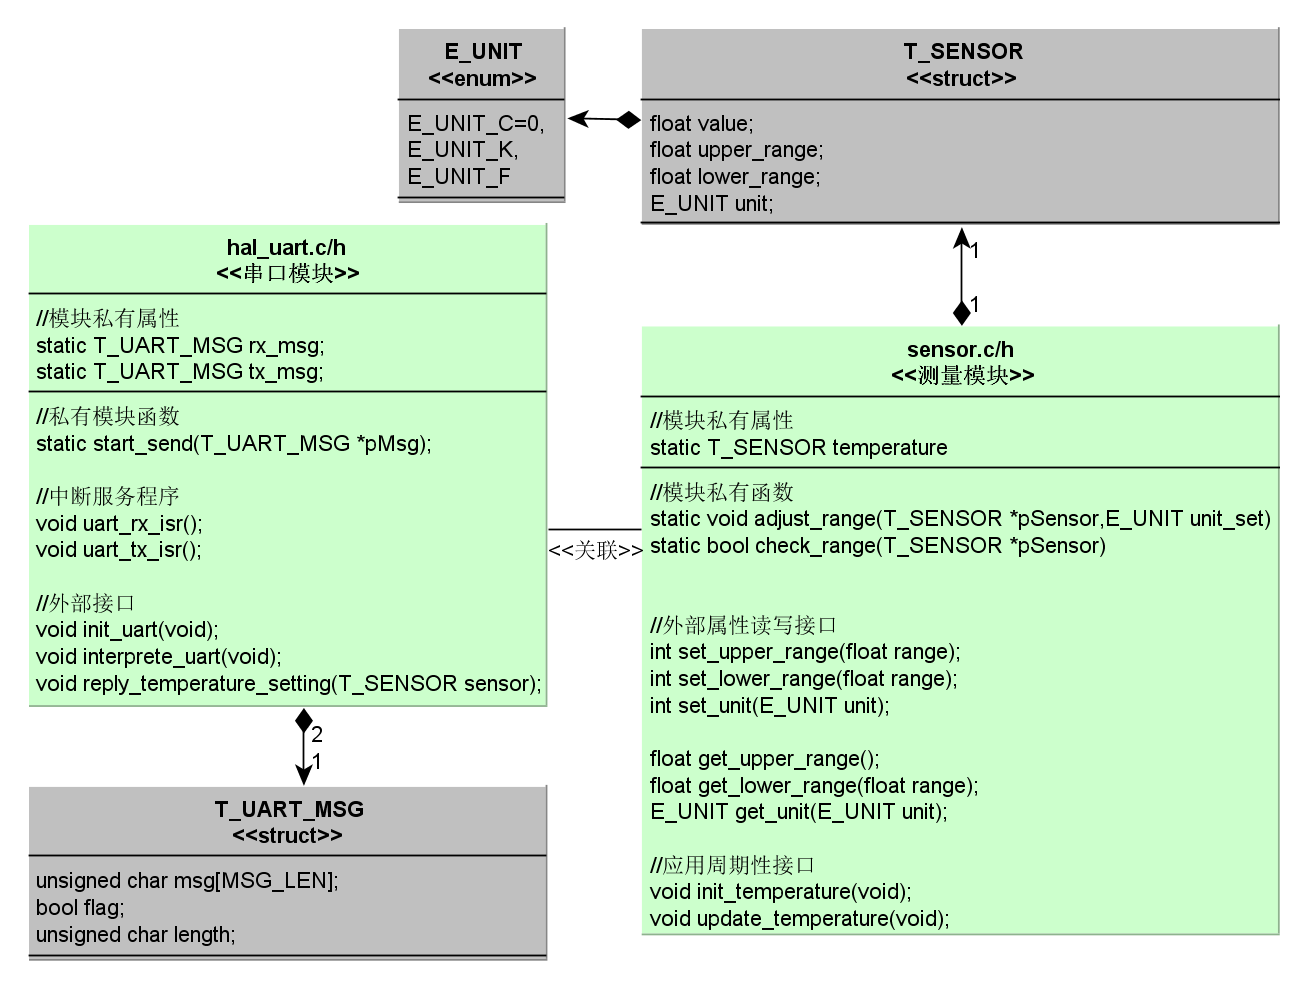
如此一来,外部就看不到全局变量了,只需要调用对应的set/get方法即可实现读写访问,由于是裸机前后台程序,数据流向就变的非常清晰了。main函数的主循环大致就可能是这样: void main(void)# `" T" U( P% |' [1 Y1 w& g{ /*模块初始化*/# }( E+ c. Y/ |* j init_uart(); init_temperature();; t3 f& r }9 \; H" D .... , Z3 u8 g' \, Q$ r while(1) { interprete_uart(); /*可能是周期性调用*// X4 l& T: ^' R( Q; B* S b if(timer_100ms): B: p2 Y+ n5 F1 Z+ k, D B { timer_100ms = 0; update_temperature(); } ' V% `5 Q8 g- E5 g* i) O ....7 U+ p8 r. q/ ^7 E! u* S } . M7 C/ M* F- B8 [ }8 n2 ^2 G$ j, R% L" F- O* t 那么uart协议解析要怎么做呢? void interprete_uart(void){6 \; [ c. F) ?+ r$ h if(rx_msg.flag) {" P/ v# Q; h V6 v# W, I+ p8 } rx_msg.flag = false; /*报文完整性检查*/4 l5 a9 y R- }6 ^$ W# W9 g/ X ... 1 d# V$ r+ S5 b' K* R: R3 l- v /*设置温度配置*/ set_upper_range(xxx); set_lower_range(xxx); set_unit(xxx);) l; w% \" Q9 \# y, s' g8 Q } ! f/ u0 O' f) M" a. M- G6 l1 g/ f if(tx_msg.flag) {5 _0 W9 ~- H3 s% \ tx_msg.flag = false; start_send(); } } static start_send(T_UART_MSG *pMsg). S- F8 }2 _- F* \, G/ D% }" m% B6 o' } { /*负责底层操作,启动中断传输*/& f) U" M3 S9 x4 b% G; n }3 M$ z0 M/ e, [5 a0 M F/ y /*提供应答数据接口*/ void reply_temperature_setting(T_SENSOR sensor)% K8 r7 u" K. B$ {5 H( a+ Z { /*解析传入参数并封装应答报文*/ } 如此一来,数据流向将变得很清晰,串口接收到数据更新范围配置时,也无需开关中断了,从应用角度几乎见不到全局变量。当然这样做的代价就是会增加一些栈开销。但是这种代价还是值得的。 对于测量模块的set函数思路稍做说明: int set_upper_range(float range){$ ]$ Z7 q+ B0 J" t3 H5 Y) ~ T_SENSOR temp = temperature; temp.upper_range = range; /*实现范围合理性检查*/ if(check_range(temp)) {* F$ A- @$ h( R- [4 {! m /*两个结构体变量可以直接赋值*/+ u* S! I w! M7 d# M) a8 H temperature = temp;* |; x! v) i3 d) P$ y return 0; }/ e, b0 ^# j, I7 l) g else {) [: o) u5 Z! e. v. O8 I return -1;$ J8 \" U( S4 \ } } % V) t2 K: p, K+ q. W0 m0 a int set_unit(E_UNIT unit)# v( ] O$ _; [# p { if(unit>=E_UNIT_F) return -1;4 y% @/ q* N; e. A7 b/ T- Y adjust_range(&temperature,unit);: K' G- G |6 l8 R C& H! |7 w temperature.unit = unit; - X$ ?9 }* \4 F) S } 上述代码旨在分享个人的一些思路,其中或有不够严谨的地方,但通过这样的设计思路,应能大幅度远离满天飞的全局变量。 多任务/多线程环境上面描述其实本质上描述了裸机程序里,普通模式运行程序与中断服务程序对于临界资源的竞争。事实上现在不管是单片机,还是处理器,大多都是基于一个操作系统进行应用开发。甚至还可能是多核芯片,这里就存在并发竞争访问资源的问题。
多任务/多线程情况下在写模块时,只需要封装进保护机制即可。常见的保护机制有关中断、信号量、互斥锁等。在Linux内核中为应对多核并发访问还有自旋锁机制。由于篇幅所限,本文就不做展开了,先挖个坑,以后有机会再分享吧。 总结一下在前文介绍static文章的基础上,相对更深入的介绍了为何需要隐藏属性以及开放接口的做法。以及如何远离邪恶的全局变量漫天飞舞的不良设计风格。 + Z9 |7 q. |3 `# i/ ~$ Z7 W |
| 顶一下 |
| 这个是需要避免的问题 |
| 写得很好。只是用函数调用去读写变量,会带来一点时间上的开销。对响应速度要求特别高的场合,不适合。大部分场合都是适合的。 |
 微信公众号
 手机版


