




|
前言 前不久,我有位做测试的朋友转去做开发的工作,面试遇到了一个问题,他没明白,打电话问了我。题目大概就是:
这其实是个经典面试问题,我以前面试也被问过。 答案一:轮询系统代码结构如: 左右滑动查看全部代码>>> int main(void){ init_something();8 K# p+ e2 e# W2 P9 z4 N+ q( I3 I while(1) {" ]# v8 n) G4 u4 v7 l7 D3 v. m8 F do_something1(); do_something2();$ Z5 ~7 ?. p! x: B5 X5 a, q. H do_something3(); }+ ^- F8 U& f9 d% L" w& A, x. } } 这种结构大概是我们初学单片机的时候的代码结构。在没有外部事件驱动时,可以较好使用。 只答出了这种情况,印象分估计会比较低,多半凉凉。 答案二:前后台系统代码结构如(该代码来自 《RT-Thread内核实现与应用开发实践指南》 ): 左右滑动查看全部代码>>> int flag1 = 0;int flag2 = 0; int flag3 = 0;) Y* U* l1 d8 S+ {4 i1 |* V9 P5 N/ H , |6 q7 k6 N X0 V, n int main(void)+ t/ x2 |# L, }$ t { /* 硬件相关初始化 */ HardWareInit();$ j) x# m6 L! ]5 |# x$ d+ c% h. A $ z6 k8 ?9 u E/ w, E" M /* 无限循环 */$ G; I. c3 Y5 e2 X# A) F$ r for (;;) { if (flag1) { /* 处理事情 1 */0 z. \# ]8 a+ y( b6 Y+ |# J DoSomething1(); } / p* R/ S a1 |8 f if (flag2) { /* 处理事情 2 */4 g. f& j+ ]; }9 a6 R DoSomethingg2();" r% s3 }! G# X) `5 f }3 _! @4 U' D+ Q6 d9 P + f+ g0 Q! o, E H' | X if (flag3) { /* 处理事情 3 */6 ^8 G& r* ?$ R2 M+ V; h DoSomethingg3(); } }- U- j T+ D- a' l8 a( r } ; ~0 m1 M9 O+ j& |9 k" N void ISR1(void) {0 K8 M# u7 B$ C" B /* 置位标志位 */ flag1 = 1; /* 如果事件处理时间很短,则在中断里面处理 如果事件处理时间比较长,在回到后台处理 */8 ~/ C) X6 `- j5 L; P$ u# N DoSomething1(); } void ISR2(void)) m9 F' a; ~& \ { /* 置位标志位 */ flag2 = 2; 9 |8 c h7 \% ~8 B! x: S1 J /* 如果事件处理时间很短,则在中断里面处理- G% `5 a0 y9 h& ~ 如果事件处理时间比较长,在回到后台处理 */ DoSomething2();7 c4 W6 V8 `9 L8 z }2 i, u: y' Z3 H- l6 y 3 B- W- ^$ }0 P, O; P void ISR3(void)% k1 o8 U0 b% V) ^, ~3 d {4 ` b2 ?4 S9 L$ ^, N /* 置位标志位 */. r% ~& ^, {. i% c. x' P0 w0 X2 f0 G flag3 = 1;7 W/ z- }+ Y' D7 @4 i$ J /* 如果事件处理时间很短,则在中断里面处理 如果事件处理时间比较长,在回到后台处理 */, }: F9 G/ ?5 |8 a3 Q8 w3 F4 [ DoSomething3(); } 此处,中断称为前台,main中的while循环称为后台。相比于循环系统,这种方式相对可以提高外部事件的实时响应能力。 可以回答出这种情况,印象分大概一半以上,会再细问。 答案三:升级版前后台系统(软件定时器法)以前,学C语言时,常常听到有人说:指针是C语言的灵魂,没学会指针就是没学会C语言。。 后来,学单片机时,又听到有人说:中断和定时器是单片机的灵魂,没掌握中断与定时器就没学会单片机。。 大佬们都那么说了,那就拿定时器来搞点事情。定时器浑身都是宝,本篇笔记我们来介绍使用定时器(系统滴答定时器或者其它定时器)来做的裸机框架。软件定时器法也有另一种说法:时间片轮询法。 可以回答出这种情况,这场面试多半稳了。 下面以STM32单片机为例看看这种方法的使用。 站在巨人的肩膀上开源项目—— MultiTimer ,项目仓库地址: 1、MultiTimer 简介 MultiTimer 是一个软件定时器扩展模块,可无限扩展你所需的定时器任务,取代传统的标志位判断方式, 更优雅更便捷地管理程序的时间触发时序。 2、MultiTimer 的demo左右滑动查看全部代码>>> #include "multi_timer.h"struct Timer timer1;! K* |5 _" x$ g/ o struct Timer timer2; ) s# h9 a( F/ u1 d' | void timer1_callback() { printf("timer1 timeout!\r\n"); }/ w- f2 C' [% i1 a& b % S4 Q3 Q; P. B. m9 u1 y) z void timer2_callback()2 `5 R' U& d6 |) N+ v { printf("timer2 timeout!\r\n"); }' ~5 g/ R$ }6 N3 f4 } 7 h( ]9 g4 j8 d3 p( I2 a* F int main() { timer_init(&timer1, timer1_callback, 1000, 1000); //1s loop timer_start(&timer1);, Z; k( ]: ]) N0 d- b1 M) n& X - `: s. j& G B: L+ o timer_init(&timer2, timer2_callback, 50, 0); //50ms delay timer_start(&timer2); 9 T4 r5 J. G0 x6 I while(1) { U5 ^' f8 J# E timer_loop();( e! z2 K( L$ c' A }* R9 }- B# P! @8 d# D9 p } void HAL_SYSTICK_Callback(void)3 Z( {$ ]8 `% ^9 s( O9 s { timer_ticks(); //1ms ticks* m6 Z! B8 }9 F# F4 ^( q5 ~3 F- E } 3、MultiTimer 的移植、剖析 想要对MultiTimer 进行深入学习可阅读项目源码及如下这篇文章: 第6期 | MultiTimer,一款可无限扩展的软件定时器 准备一个定时器,可以是系统滴答定时器,也可以是TIM定时器,使用这个定时器拓展出多个软件定时器。 比如我们系统中有三个任务:LED翻转、温度采集、温度显示。此时我们可以使用一个硬件定时器拓展出3个软件定时器,定义如下宏定义: 左右滑动查看全部代码>>> #define MAX_TIMER 3 // 最大定时器个数EXT volatile unsigned long g_Timer1[MAX_TIMER]; 2 e$ |$ }& O7 l( Y4 ~* v5 T# i/ j #define LedTimer g_Timer1[0] // LED翻转定时器 #define GetTemperatureTimer g_Timer1[1] // 温度采集定时器 #define SendToLcdTimer g_Timer1[2] // 温度显示定时器 #define TIMER1_SEC (1) // 秒 #define TIMER1_MIN (TIMER1_SEC*60) // 分
在定时器初始化的时候也顺便给三个软件定时器进行初始化操作: 左右滑动查看全部代码>>> /********************************************************************************************************# D2 Q4 D7 {6 t3 R0 Z6 g% C** 函数: TIM1_Init, 通用定时器1初始化 l* ~/ W" l& r# y **------------------------------------------------------------------------------------------------------+ f: t: v* J, F, e" i y6 _ ** 参数: arr:自动重装值 psc:时钟预分频数; v+ E' { N r: n1 q$ O ** 说明: 定时器溢出时间计算方法:Tout=((arr+1)*(psc+1))/Ft ** 返回: void 8 o8 T1 @2 h$ F& E ********************************************************************************************************/ void TIM1_Init(uint16_t arr, uint16_t psc): Y: N2 r1 g! J& ]2 m% L5 `+ Y { TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;7 S2 R7 b+ u2 P/ ]3 \/ B NVIC_InitTypeDef NVIC_InitStructure;" |+ n: X! P- R% T3 e1 y : R% v. a, b9 R% v4 R RCC_APB2PeriphClockCmd(RCC_APB2Periph_TIM1, ENABLE); $ I! I8 k+ A7 x Z- C e' { /* 定时器TIM1初始化 */5 O8 n& {. q5 n% ?5 i) g8 Z TIM_TimeBaseStructure.TIM_Period = arr; 0 s0 [# t& F- b TIM_TimeBaseStructure.TIM_Prescaler =psc; TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1; $ i9 K0 i% C! v! I2 Z5 y TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; TIM_TimeBaseStructure.TIM_RepetitionCounter=0; TIM_TimeBaseInit(TIM1, &TIM_TimeBaseStructure); TIM_ClearFlag(TIM1,TIM_FLAG_Update ); /* 中断使能 */3 |. }! v. W, z2 ?) E4 r/ [ TIM_ITConfig(TIM1,TIM_IT_Update, ENABLE ); /* 中断优先级NVIC设置 */ NVIC_InitStructure.NVIC_IRQChannel = TIM1_UP_IRQn;& i$ H- ?( |* t/ L6 l, a% q' ~/ { NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1; NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0; 0 I0 Z: l: x# w( E, M- ~ NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; NVIC_Init(&NVIC_InitStructure); TIM_Cmd(TIM1, ENABLE); // 全局定时器初始化( p" Y" J! q7 e' H K( r for(int i = 0; i < MAX_TIMER; i++) { g_Timer1 = 0; 9 v+ _6 V8 {2 ?1 s# I( Q } } 7 F; x: L O) B( a q; s 在定时器中断中对这些软件定时器进行定时值做递减操作: 左右滑动查看全部代码>>> /********************************************************************************************************' U5 D! k* r2 i2 ]9 a** 函数: TIM1_IRQHandler, 定时器1中断服务程序" i9 Q* K) }7 B8 n **------------------------------------------------------------------------------------------------------; X1 d6 x' D0 L2 q) |* v ** 参数: 无8 f Z, Z3 a% g( { ** 返回: 无 / x8 O2 C: h- r# R9 s0 V4 y ********************************************************************************************************/ void TIM1_UP_IRQHandler(void) //TIM1中断 { uint8 i;! U; E) g* F# ~ if (TIM_GetITStatus(TIM1, TIM_IT_Update) != RESET) // 检查TIM1更新中断发生与否 { //-------------------------------------------------------------------------------, p, r1 g8 e6 ?- B // 各种定时间器计时4 B/ x. ^" w/ R. h: u$ k: G for (i = 0; i < MAX_TIMER; i++) // 定时时间递减 if( g_Timer1 ) g_Timer1-- ;0 h, P0 G1 E' w5 V2 k2 U4 v TIM_ClearITPendingBit(TIM1, TIM_IT_Update); //清除TIMx更新中断标志 }: Y, V" P$ K2 N a2 i! j, n2 J } $ Z; `* }/ P8 `4 y8 I' n+ ?* z
我们在各个定时任务中给这些软件定时器赋予定时值,这些定时值递减到0则该任务会被触发执行,比如: 左右滑动查看全部代码>>> void Task_Led(void){ //----------------------------------------------------------------; u3 q5 q* h( w1 M" d5 m // 等待定时时间9 O( c$ m |% V: \ if(LedTimer) return;! Y7 {# _( p3 P% \& m* r LedTimer = 1 * TIMER1_SEC; a( {& \3 H2 f% N //---------------------------------------------------------------- // LED任务主体# \# S. [8 h' I/ r F LedToggle(); }0 s( \* x7 [6 @! C void Task_GetTemperature(void), |+ h4 B! R4 a1 ] H& u { //---------------------------------------------------------------- // 等待定时时间 if(LedTimer) return;) q' _2 W7 B7 B- y. K( S& `: ? LedTimer = 2 * TIMER1_SEC;& Q, p- m6 H/ v" i4 n //---------------------------------------------------------------- // 温度采集任务主体# e2 P) a; X/ _2 J2 l GetTemperature(); }* W7 Z5 _& d0 Y' O+ l- ~ 4 D7 u# ]+ k; a% ~5 a void Task_SendToLcd(void)0 i" Z( P6 r& b* N" v$ F { //---------------------------------------------------------------- // 等待定时时间 if(LedTimer) return; LedTimer = 2 * TIMER1_SEC; //---------------------------------------------------------------- {/ Y- }- ^7 w6 h // 温度显示任务主体 LcdDisplay(); }7 g0 U3 F) }! f g) F
如此一来,每过1、2、4秒则分别触发LED翻转任务、温度采集任务、温度显示任务。 这里配置的最小定时单位为1秒,当然根据实际需要进行配置(定时器初始化),定时器初始化可以放在系统统一初始化函数里: 左右滑动查看全部代码>>> /********************************************************************************************************6 _; b8 u9 n& \& R3 U9 O* R2 U' q** 函数: SysInit, 系统上电初始化 **------------------------------------------------------------------------------------------------------ G& ~2 |1 M& @. c( Q6 T" Z ** 参数: " G& Y+ O6 d# ] ** 说明: 0 k+ i( R! I/ B+ \- i ** 返回: % U+ J$ e3 s. C( [; V. G: W. m5 H ********************************************************************************************************/ void SysInit(void) {9 r. t7 g9 y+ `3 r! {5 P& k1 f# H9 s CpuInit(); // 配置系统信息函数 SysTickInit(); // 系统滴答定时器初始化函数 UsartInit(115200); // 串口初始化函数,波特率1152005 g! g/ T& @; R! p TIM1_Init(2000-1, 36000-1); // 定时周期1s1 Y7 N4 [, f5 ]" Q1 r8 W LedInit(); // Led初始化$ T/ T! s) T, B1 [: T- `( } TemperatureInit(); // 温度传感器初始化- \" K* M- P5 Z1 r7 D LcdInit(); // LCD初始化8 a" X, c' W& R3 N4 e# l T }
此时我们的main函数就可以设计为: int main(void)' Y L$ D$ r+ C- e# K5 ~+ p; X{ //----------------------------------------------------------------------------------------------- // 上电初始化函数3 Y# t( z+ [& Q. M! c; G SysInit(); , x4 t$ [7 Z2 }5 f; M //----------------------------------------------------------------------------------------------- // 主程序. z) }5 e0 _7 i while (1) { //----------------------------------------------------------------------------------------------- $ |4 y7 H$ J! |8 H [& r // 定时任务, e& o; o8 \5 T2 p' n7 e w5 z Task_Led(); Task_GetTemperature(); Task_SendToLcd();) e9 V+ e6 B) [- e1 H; ^0 L }- { o' p% Y- T }( H- a% Y+ A7 T- N 主函数主要是进行系统上电的一些初始化操作,接着是调用各定时任务函数。 本demo使用定时器1来扩展出3个软件定时器,如果TIM资源不够用,可以换用系统滴答定时器来做。如: 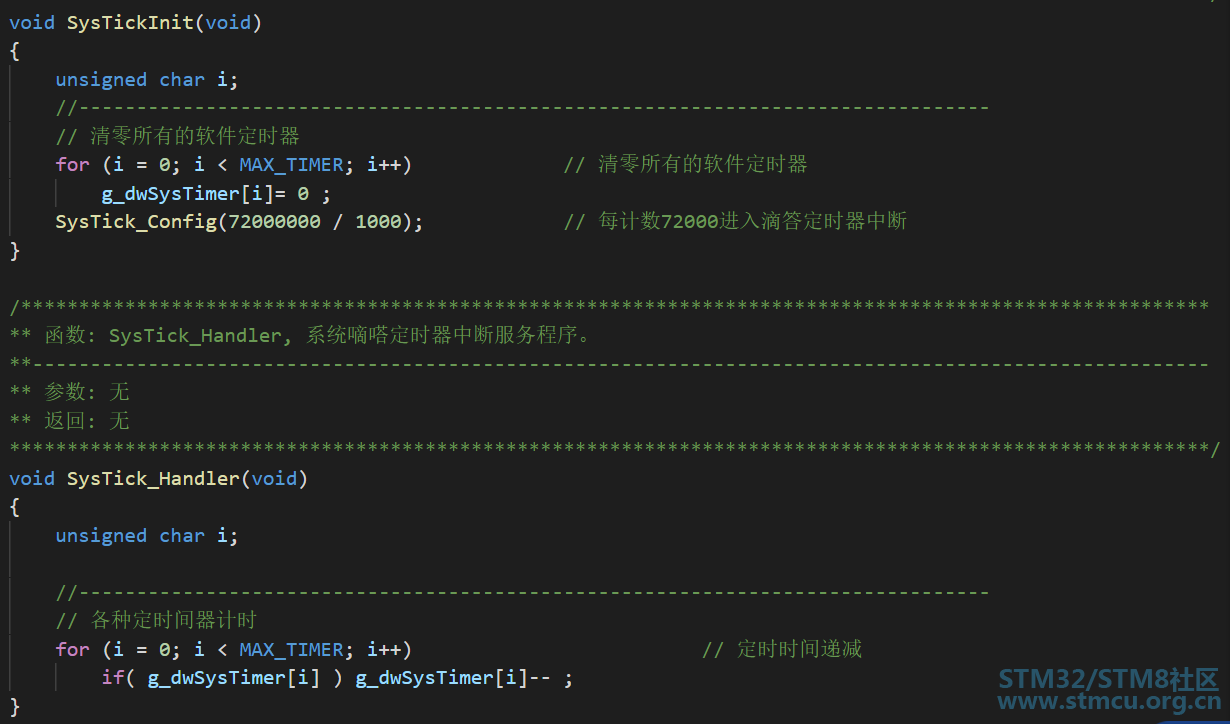
其中,时间基数可以根据实际需要进行调整。 2、实践(代入法) 套用以上模板,分享我的一个实例: 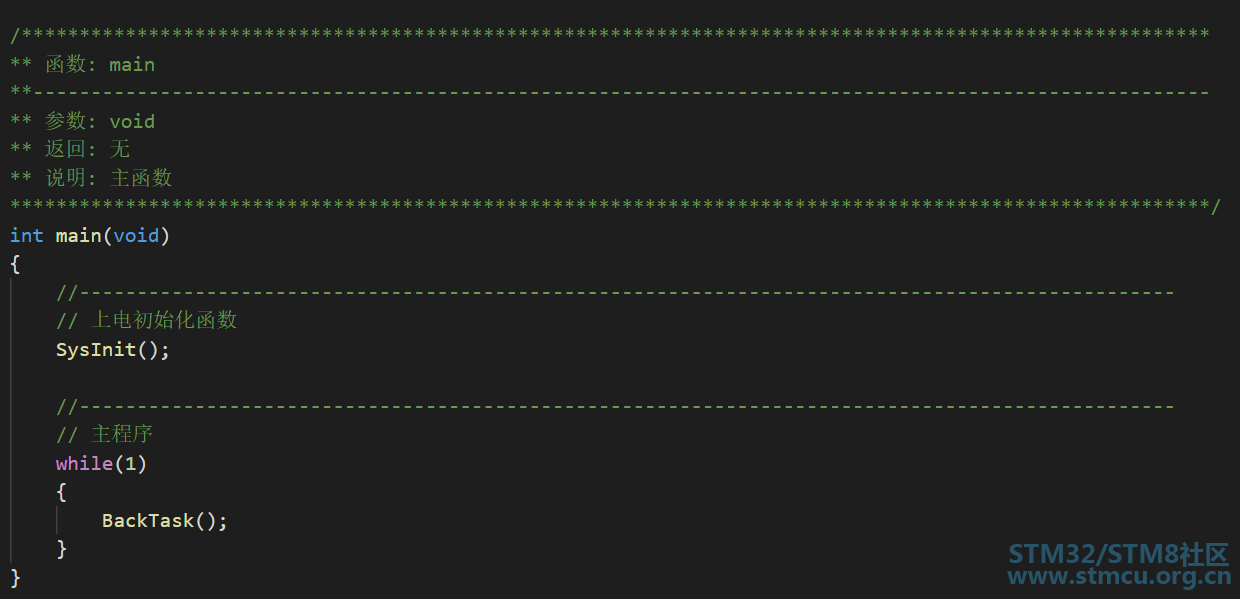
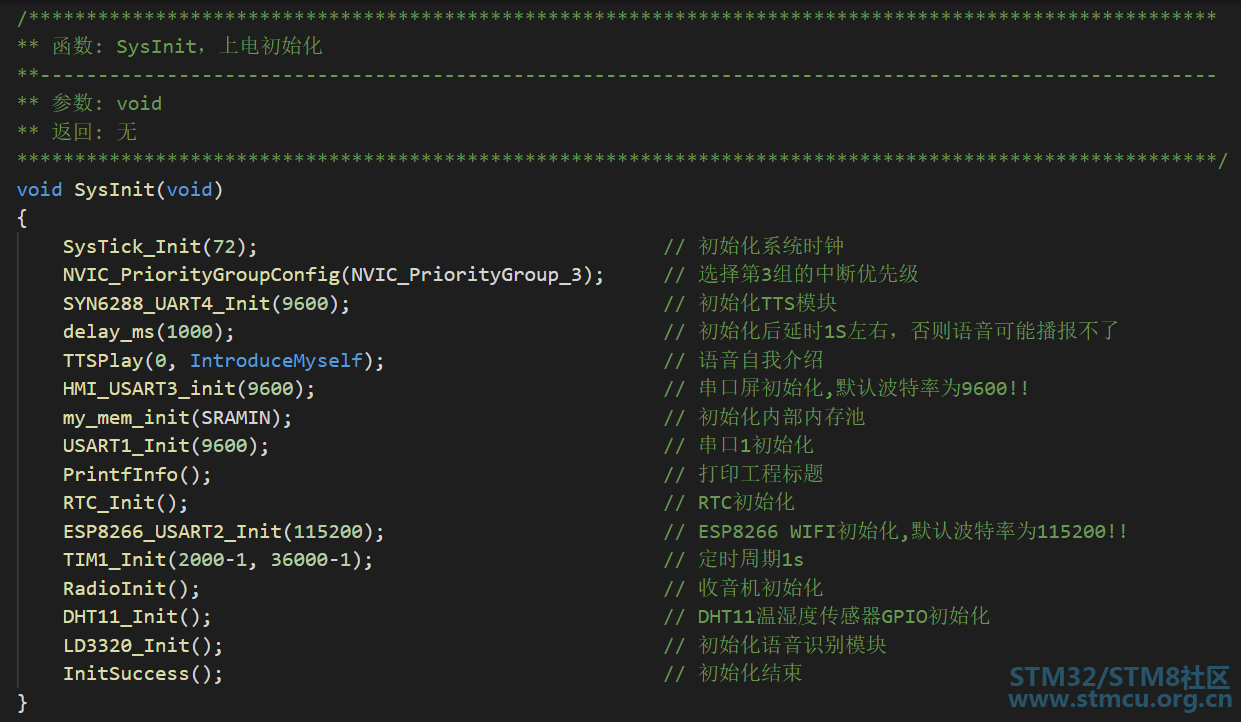
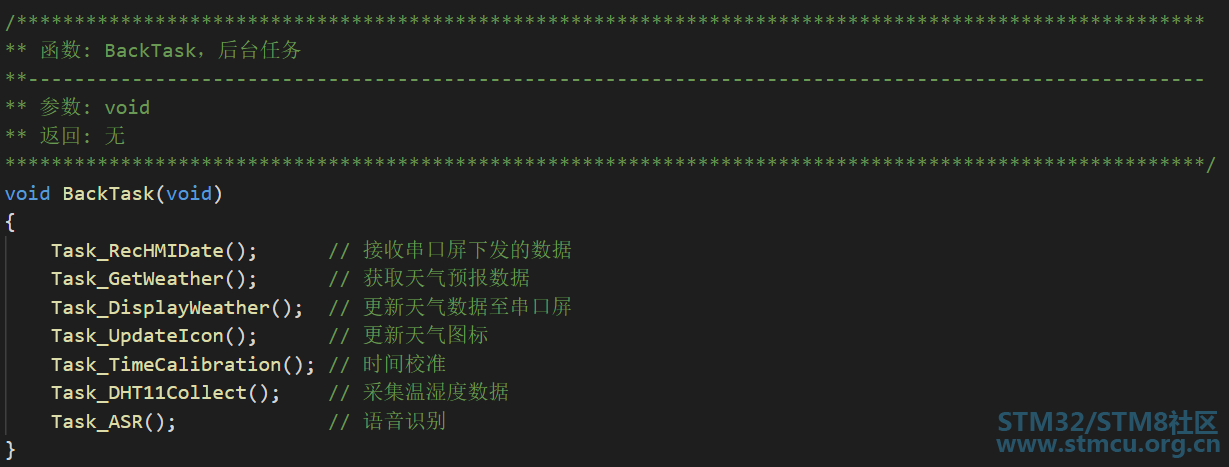
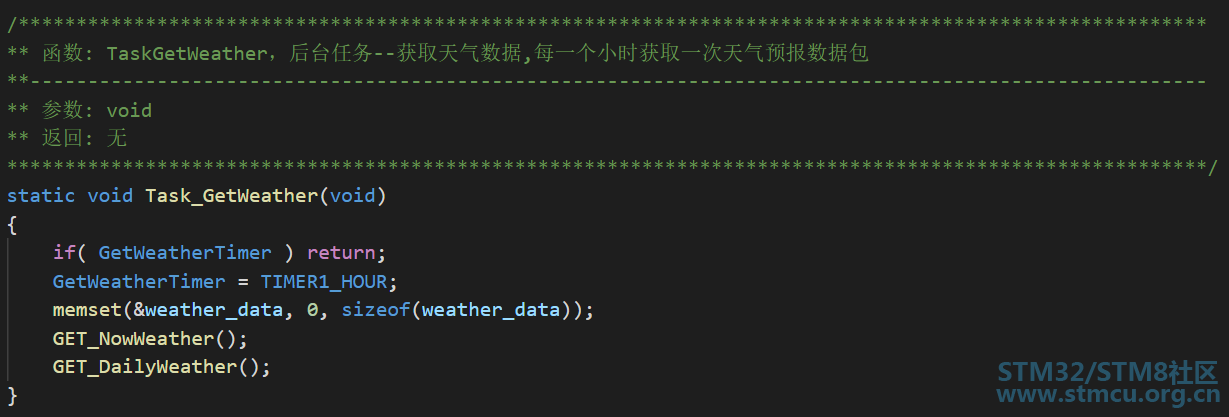
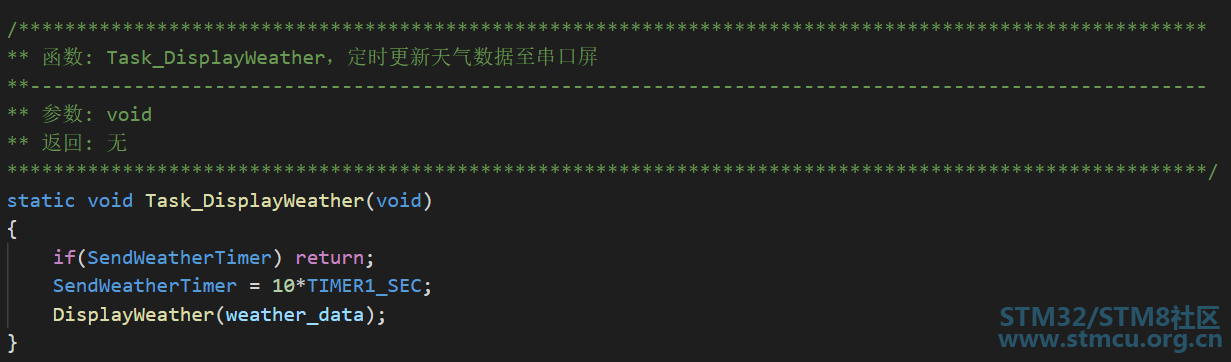
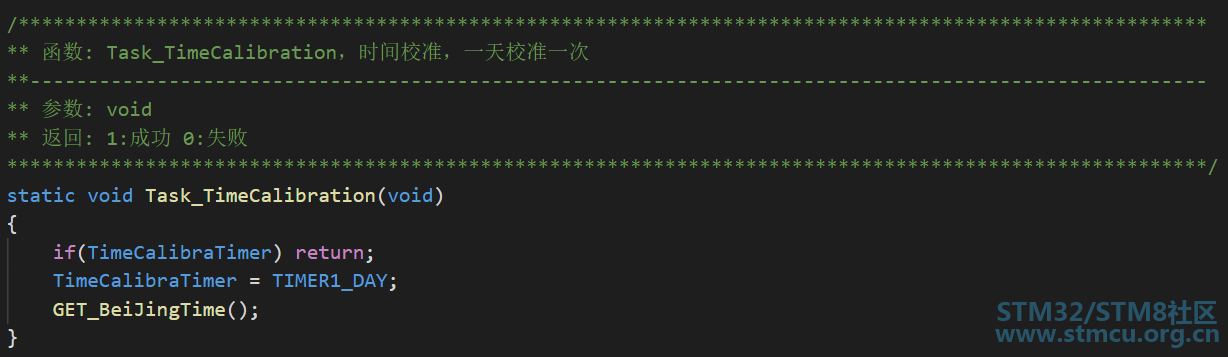
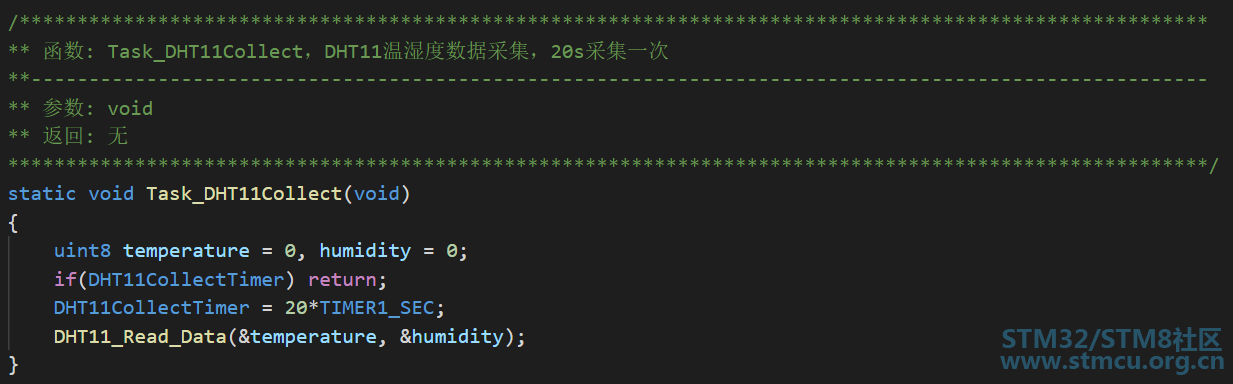
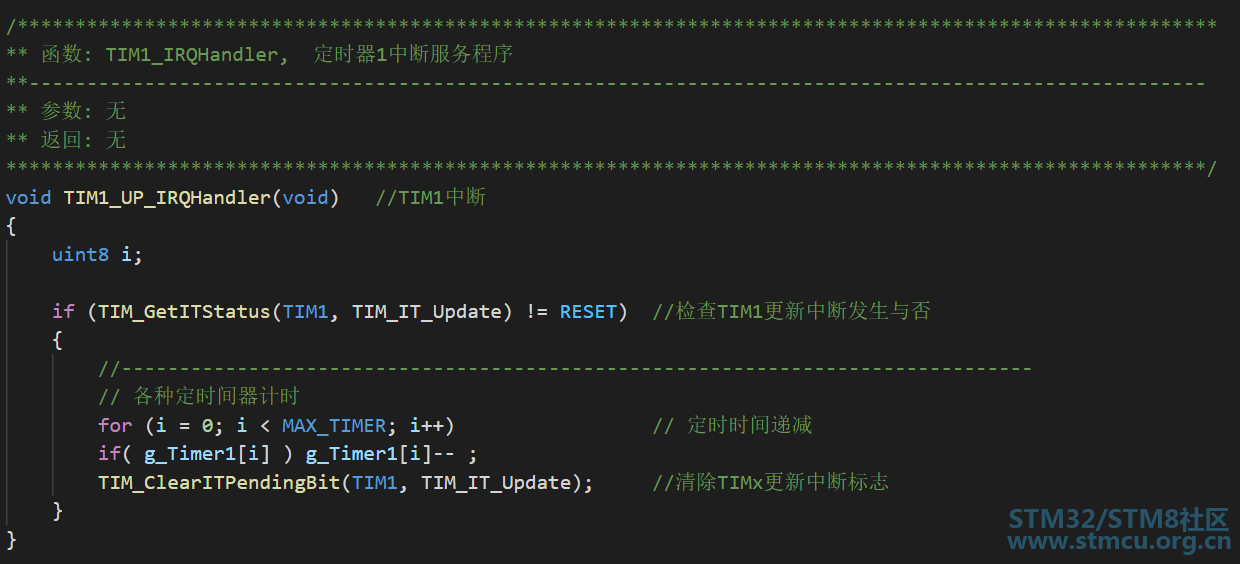
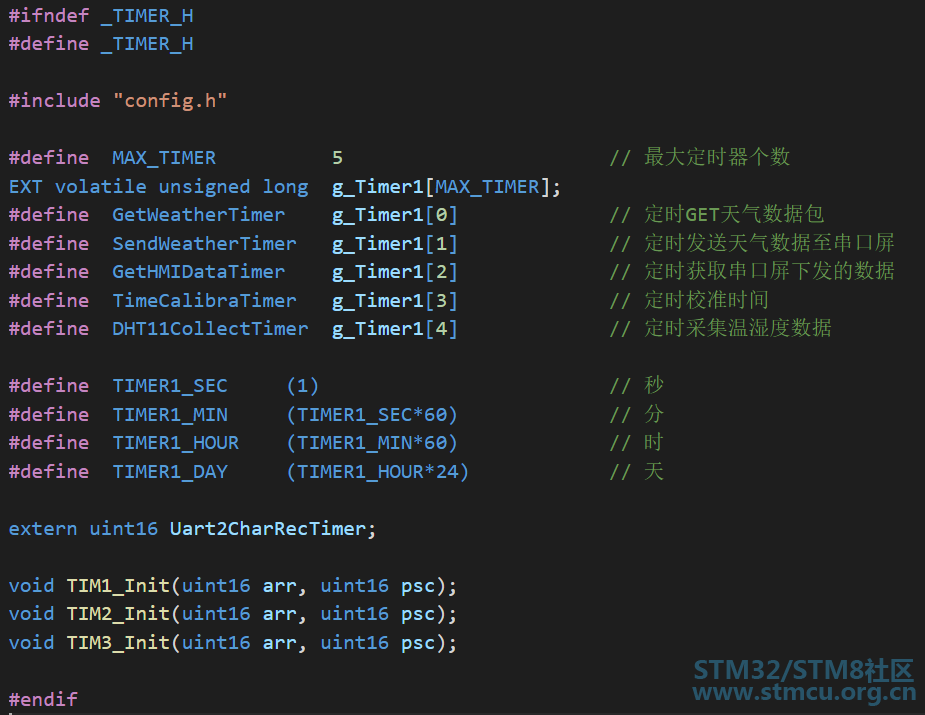
( y# m" o% \1 G# v 需要思考及注意的问题是给每个任务的定时值设置多大合适?这也是一些朋友有疑问的,这只能是自己对自己的任务做考虑,具体情况具体分析,给经验值、调试调整。 就如同常常有人问定义多大的数组合适?在使用RTOS时每个线程的线程栈大小设置多大合适、优先级设置为多少合适?这些都是需要我们自己进行思考的。 有模板/轮子套用是好事,但有些问题不能单单依靠模板,否则有可能把自己给套进去。 以上是以STM32为例的,其它单片机也是可以用这样子的思想的,包括51单片机。 面对文首提到的面试问题,若是可以提到使用软件定时器来处理,进一步能清楚地表达出来,再进一步能写出一些伪代码,那这场面试多半是稳了。 不仅仅是为了面试,本文的方法是很经典的,小编曾经接触的产品项目中就有用到,很实用,值得学习掌握。方法掌握多了,实际应用的时候想用屠龙刀还是倚天剑根据实际情况选择使用即可。 以上就是本次的分享,如有错误,欢迎指出,谢谢。 4 j. s, m! P, ~6 ~$ B+ a. [& v- @; `( g |
假如你已經使用 RTOS (答案2) , 那一切不就更有效率 , 也比自己用 第3方法 timer管理 , 更好一 些 |
 微信公众号
 手机版


