|
01 驱动时序
8 s! s2 s7 \1 t% \6 j* z, c我们通常说的MCU-LCD接口,就是8080接口。 " Q: q5 \$ v6 D. ]
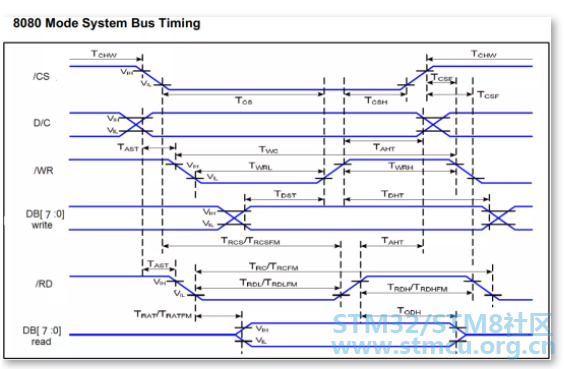
下面是LMT028DN给出的8080模式总线时序
0 z8 v: U6 w9 n& `) | 3 D& x( d, Y, Y8 G6 Q* S. r2 J" O( B
' t$ i( t6 e7 x+ w% l, N! y
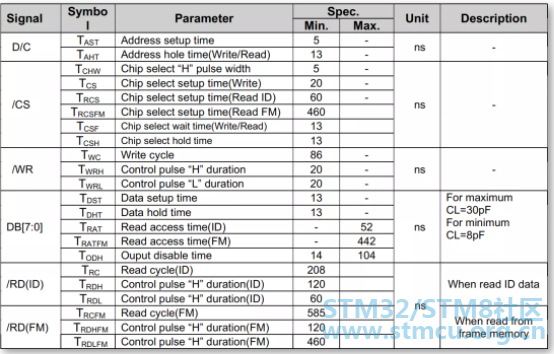
$ k5 I) f# _; j# k下面是总线时序中的参数1 R; T( a K. d% P; v/ J
+ C) K- S6 k- c! C
0 a5 n1 s' w6 j) z) g6 \; N
时序参数
: G+ N. H" T, s. `6 E
Tast->地址设置时间 Taht->地址保持时间(写) Tchw->芯片选择高脉冲宽度 Tcs->芯片选择设置时间(写) Tcsf->芯片选择等待时间(写) Twc->写入周期 Twrh->控制脉冲高电平时间 Twrl->控制脉冲低电平时间 Tdst->数据设置时间 Tdht->数据保持时间 : Q% D! P# \; d. z5 l/ W0 l0 U
0 T4 Y0 e9 J) v7 y# j E
9 t; l, @; I r; K5 N
/ P9 i) n9 K& M1 D2 ]# e3 B! U+ V8 L% [' b" _- R# Z
根据FSMC的配置和时序图,我们需要的3个时序参数是
& Z3 p1 |/ R7 i) B$ A1 I
3 D! \# v) q* }& @% r3个重要参数
3 E- C8 k A) g$ l
4 k N0 A& w3 M# S* M& q1.地址建立时间:5ns; w; F/ J+ `" B R) P8 R) R
2.地址保持时间:13ns) G2 |( x% a! ^6 X2 ?' c' s- `
3.数据建立时间:13ns
4 U9 W0 `1 Z S以上数据均是满足时序图的最小时间,实际应用中,不能设置成最小值,也不能大于最大值(如果有的话),以实际应用为主,如果设置时间太快,反而不稳定。
; K3 C" g: d6 Q: a1 I
因为我们把LCD使用8080接口驱动SRAM的方式,所以可以选择FSMC的模式1和模式A,但是/RD的切换,也就是FSMC的NOE的切换,所以只能选择模式A,观察时序图,读写时序一致,所以可以选择读写一致的配置。
/ a/ E( C" m( G, E) R0 |2 U5 a; b
02 FSMC外设配置
( |, f' g, D6 }, S; |+ D
8 N& I/ K+ a7 d& v* l" \FSMC外设配置代码 - 4 r$ V) E) G, Y: L5 L
- readWriteTiming.FSMC_AddressSetupTime = 0x02; //地址建立时间(ADDSET)为2个HCLK 2*1/120M=16ns5 @3 o; _, N2 ^: o. s" [8 _. F
- readWriteTiming.FSMC_AddressHoldTime = 0x02; //地址保持时间(ADDHLD),16ns 1 C+ Y2 u1 y4 o. l* b0 ?) L
- readWriteTiming.FSMC_DataSetupTime = 0x06; //数据建立时间,50ns$ @# P3 j5 k: y* K& t3 Z @2 `
- readWriteTiming.FSMC_BusTurnAroundDuration = 0x00;//总线恢复时间
' V$ y) s u7 B# F - readWriteTiming.FSMC_CLKDivision = 0x00;// 时钟分频因子
6 M) @+ w& j K. d - readWriteTiming.FSMC_DataLatency = 0x00;//数据产生时间 u. m$ q" V5 ^2 P _
- readWriteTiming.FSMC_AccessMode = FSMC_AccessMode_A; //模式A& ~( z3 x' _; g6 R! ~! V# R
; I6 R# o2 Y" h Q/ B- FSMC_NORSRAMInitStructure.FSMC_Bank = FSMC_Bank1_NORSRAM1;// 这里我们使用NE1 ,也就对应BTCR[6],[7]。) a* B# }7 ~5 A8 b Q
- FSMC_NORSRAMInitStructure.FSMC_DataAddressMux = FSMC_DataAddressMux_Disable;// 不复用数据地址6 M D9 E3 @: ~; v) \
- FSMC_NORSRAMInitStructure.FSMC_MemoryType = FSMC_MemoryType_SRAM;// FSMC_MemoryType_SRAM;
% ?3 q G+ t& R- Q: L& n - FSMC_NORSRAMInitStructure.FSMC_MemoryDataWidth = FSMC_MemoryDataWidth_8b;//存储器数据宽度为8bit
; r+ y/ J5 v# I) U% ^ - FSMC_NORSRAMInitStructure.FSMC_BurstAccessMode = FSMC_BurstAccessMode_Disable;// FSMC_BurstAccessMode_Disable; $ G! z! U0 l4 g9 @9 r4 `
- FSMC_NORSRAMInitStructure.FSMC_AsynchronousWait = FSMC_AsynchronousWait_Disable; ! S% y7 f! W* p' F; o2 i- t) W
- FSMC_NORSRAMInitStructure.FSMC_WaitSignalPolarity = FSMC_WaitSignalPolarity_Low;
' f) [ X0 o9 k; o+ X0 t - FSMC_NORSRAMInitStructure.FSMC_WrapMode = FSMC_WrapMode_Disable;8 t4 m. ]4 Z, A( D
- FSMC_NORSRAMInitStructure.FSMC_WaitSignalActive = FSMC_WaitSignalActive_BeforeWaitState;
* B0 ^. J3 B; k4 A( u% o) T - FSMC_NORSRAMInitStructure.FSMC_WriteOperation = FSMC_WriteOperation_Enable;// 存储器写使能
: w6 u, I' Z$ S- g V k: E& ?' ^, j - FSMC_NORSRAMInitStructure.FSMC_WaitSignal = FSMC_WaitSignal_Disable;
; ~1 C1 Y1 I* i7 g3 v - FSMC_NORSRAMInitStructure.FSMC_ExtendedMode = FSMC_ExtendedMode_Disable;// 读写使用相同的时序
, \; F2 T0 ]6 J; Y; m8 t - FSMC_NORSRAMInitStructure.FSMC_WriteBurst = FSMC_WriteBurst_Disable;
0 Z; m7 i: s) [3 ?) ~% T( R* V - FSMC_NORSRAMInitStructure.FSMC_ReadWriteTimingStruct = &readWriteTiming;//读写时序
- J, I: f+ ^7 q. ?9 I - FSMC_NORSRAMInitStructure.FSMC_WriteTimingStruct = &readWriteTiming;//写时序
读写接口代码:
" U% I( n. ~+ R/ Q
结构体定义,这里利用了结构体地址递增特性 - / z! {; F: W; V1 L8 O
- typedef struct
+ H. z% A: d0 c% X* O% s - {
4 ]+ L' P+ H$ j4 a- p - uint8_t LCD_CMD;//用于LCD命令操作: `- ~/ l# ]9 k& m* s$ d
- uint8_t LCD_DATA;//用于LCD数据操作
( j6 A6 P1 ?, t% r( D2 |0 x0 | - } LCD_TypeDef;# ^5 e( h! n' Y) D8 T9 w
- #define LCD_BASE ((uint32_t)(0x60000000 | 0x0000FFFF)), @6 U! v) A; |* y
- #define LCD ((LCD_TypeDef *) LCD_BASE)
读写接口 - void LMT028_Write_Cmd ( uint8_t usCmd )
1 n; s6 o+ v5 H! ? - {0 d: K$ M. L" C9 ]* R7 d( D& H
- LCD->LCD_CMD=usCmd;
7 O# }: f0 X* P- \& j - }
- B) r0 ]6 x# e. A# x" X( ^ T - void LMT028_Write_Data ( uint8_t usData )9 q" L$ o& r; `/ ^6 v& P+ x& z
- {
# [6 O) V+ i! K0 ?/ B% J7 f - LCD->LCD_DATA = usData;+ F* W6 Z6 V$ J" l/ ~0 t: V
- }
$ e5 u- p B8 t! z也可以简单明了的如下写法 . s D3 S7 _+ s$ d* W# ] j' e
- 1 H! u$ b) c4 }! Y9 x6 b/ @7 R+ h9 t
- #define FSMC_Addr_LMT028_CMD ( ( uint32_t ) 0x60000000 ) ) n: ^, c# j( G0 q$ A
- #define FSMC_Addr_LMT028_DATA ( ( uint32_t ) 0x60010000 )
9 \1 R i m0 v! t9 {7 Z0 ^ - $ B( } j) a0 p Z' E6 n% y
- void LMT028_Write_Cmd ( uint8_t usCmd )4 l9 R5 a8 c$ P
- {
/ V' O1 p) W+ S3 d5 x# e Q4 d' ^$ a - *( (uint32_t * )FSMC_Addr_LMT028_CMD)=usCmd; . ^1 H9 X* [$ n
- }; [: ]6 T& n4 w
- void LMT028_Write_Data ( uint8_t usData )
6 u; o0 z" `, R6 k1 z8 L; G) I - {7 ?: F. }/ ~ z$ D0 W" r
- *( (uint32_t * )FSMC_Addr_LMT028_DATA) = usData;# [. Z3 z. A- Y5 b1 m8 @4 f
- }
03 背光驱动
7 ]! w; U8 F- c2 K2 I3 D$ g+ Q# `9 z: U5 {# M e
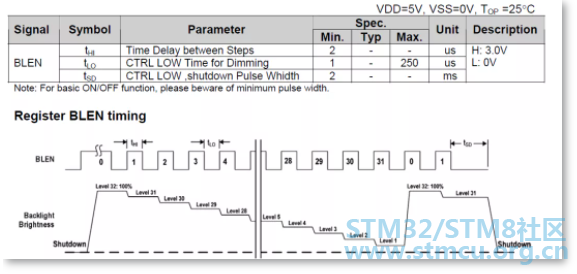
LED背光驱动,根据高电平的占空比决定的,共有32个亮度等级,使用PWM驱动最为合适,通过调节占空比,调节亮度。1 n; x1 K% E" H/ ^
/ O. E9 O0 G9 X8 x0 o. r
04 复位驱动 / P$ n7 s- k/ M! z/ o0 G
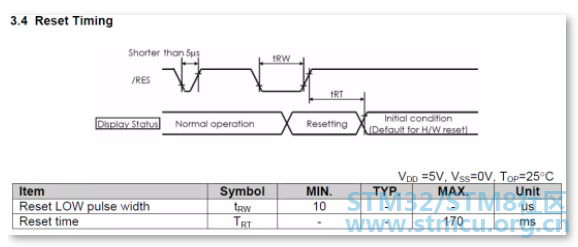
, \7 a0 M/ g' L7 B6 z4 y2 l: O& O5 {复位脚大于10ms的低电平,然后最大170ms的高电平 # k% k' W' i3 W: {
/ `$ d+ N1 T7 ~/ K( ?8 M- X+ Z) ?+ B$ O& Y% w6 W7 e8 U* J3 [: ^
05 寄存器配置 9 w3 f( ~( V5 L: d, v+ i' b: G
0 U8 }& T" p4 F寄存器配置还是要先参考厂家给的示例demo,根据LMT028手册进行修改,LMT028手册只有重要的寄存器说明,详细的寄存器说明需要参考ST7789手册。4 `' I1 p' ^/ Q( o2 s
- p% X8 D2 k3 C9 {$ Y+ c& }: ^2 p2 Q
7 }5 G9 P& v' H4 O: H% ] | 




 STMCU-管管
发布时间:2020-9-7 15:16
 微信公众号
 手机版