你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

单片机控制舵机原理

[复制链接]
gaosmile 发布时间:2020-10-27 19:24
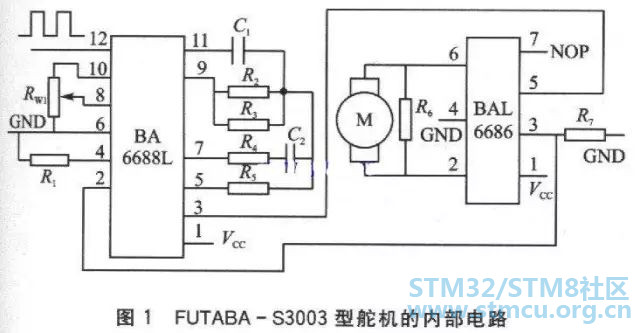
舵机的工作原理是:PWM信号由接收通道进入信号解调电路BA66881。的12脚进行解调,获得一个直流偏置电压。该直流偏置电压与电位器的电压比较,获得电压差由BA6688的3脚输出。该输出送人电机驱动集成电路BA6686,以驱动电机正反转。当电机转速一定时,通过级联减速齿轮带动电位器R。,旋转,直到电压差为O,电机停止转动。舵机的控制信号是PWM信号,利用占空比的变化改变舵机的位置。7 {/ S. q% w6 @3 l$ @" B. E
) g$ N5 g' Y% j) z9 J
5 B+ |: l; y( [$ C
微信图片_20201027192351.jpg
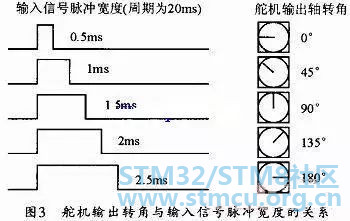
1 b* Y% `( N, i) Z电源线和地线用于提供舵机内部的直流电机和控制线路所需的能源.电压通常介于4~6V,一般取5V。注意,给舵机供电电源应能提供足够的功率。控制线的输入是一个宽度可调的周期性方波脉冲信号,方波脉冲信号的周期为20 ms(即频率为50 Hz)。当方波的脉冲宽度改变时,舵机转轴的角度发生改变,角度变化与脉冲宽度的变化成正比。某型舵机的输出轴转角与输入信号的脉冲宽度之间的关系可用围 3来表示。
5 y7 C7 _7 C; {

9 B5 |' ~; i$ `  W) g% {8 t2 ^
& ]# J% T5 C# z) @7 w 微信图片_20201027192354.jpg
. O- n* s3 n/ L2 @6 Z1 R) w8 F8 B2 r5 s! E; ~+ C
赞 收藏 1 评论0 发布时间:2020-10-27 19:24

举报

0个回答
关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版