




|
波特率的计算 2 Q9 |. x: K b8 }; M" E STM32下的波特率和串口外设时钟息息相关,USART 1的时钟来源于APB2,USART 2-5的时钟来源于APB1。在STM32中,有个波特率寄存器USART_BRR,如下: 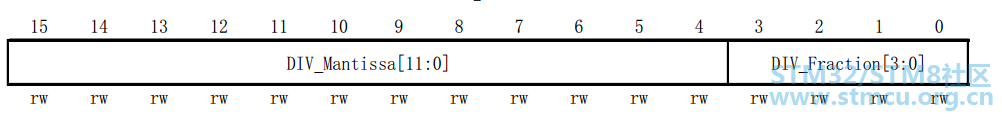
STM32串口波特率通过USART_BRR进行设置,STM32的波特率寄存器支持分数设置,以提高精确度。USART_BRR的前4位用于表示小数,后12位用于表示整数。但是它还不是我们想要设置的波特率,想要设置我们串口的波特率大小还需要进行计算。其实有关波特率的计算是下面这一条表达式: 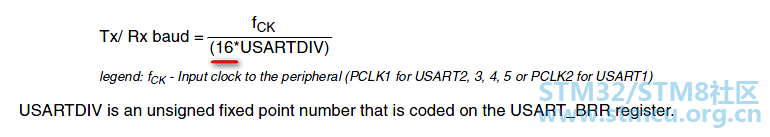
从上面的表达式,我们引入了一个新量USARTDIV,它表示对串口的时钟源fck进行分频。假设我们已知道了波特率和fck时钟频率的大小,那么通过上式便可以计算出USARTDIV的具体大小,然后再通过USART的值大小对波特率寄存器进行设置。 USARTDIV通过上面的表达式得出,是一个带有小数的浮点数(如27.75)。将小数部分和整数部分分开,分别得到一个整数值n(如27)和一个小数值m(如0.75)。有了这两个值我们便可以填写USART_BRR寄存器进而设置我们串口波特率大小了。 % z- m' j& p6 I i% u' u6 H 将整数部分m(27 = 0x1B)直接写入USART_BRR的后12位部分;将小数部分n乘以16后得到的整数值(如0.75 x 16 = 12 = 0xC)写入USART_BRR前4位部分,最后USART_BRR的值为0x1BC。 . T% b' d% R4 f0 u+ ^3 |, D" X& t 注意:如果小数部分乘以16之后仍带有小数,则要四舍五入去除小数部分得到一个新的整数,再将其写入USART_BRR的前四位。 + o: g# l0 m5 ` l. J7 V; Z0 Y- c5 F 为什么在计算波特率的公式中要乘以16 . k& t2 M& x0 b$ a1 W( w* G4 g 我们知道串口通信是通过TXD和RXD这两条线进行通信的,当接收器的RXD连接着发送器的TXD,接收器的TXD连接着发送器的RXD,接收器和发送器可以通过RXD和TXD互传数据。当接收器检测到RXD这条线的电平被拉为低电平,立即开始接收发送器发送过来的数据,刚刚那个低电平只是一个告知接收器可以接收数据的起始位而已。 8 G6 \* @6 Y6 f$ I; Z t8 j# K! z 在数据的传输中,信号可能受到一些干扰而产生一些抖动,如下图。如果接收端只对这些信号数据采样一次,那么它有可能采样到的是抖动的不准的数据,进而使数据传输不准确,所以接收端在采样数据线上的数据,通常都要采样多次,然后通过比较获得准确的数据。 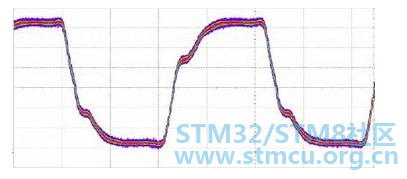
前面已经说过,USARTDIV,它表示对串口的时钟源fck进行分频,而这16表示的正是1bit数据的采样次数。为什么呢? 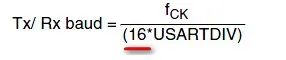
6 T4 U z: G) ?9 x' y. ]2 t 将这个表达式的分子分母倒过来,可以得到下面这条表达式 % m. \" ?& j: \% p" z4 { 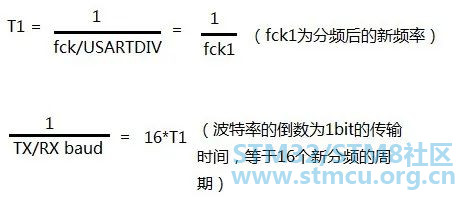
2 k8 l6 H6 f' { E7 @ 每一位的传输时间只有1/TX_baud,这个总时间除以16,所以每采样一次的时间正好是T1,即新分频后的周期。而初始的串口时钟信号来自于APBx,APBx时钟信号需要经过分频才会等于T1,所以才需要分频USARTDIV。 |
 微信公众号
 手机版


